
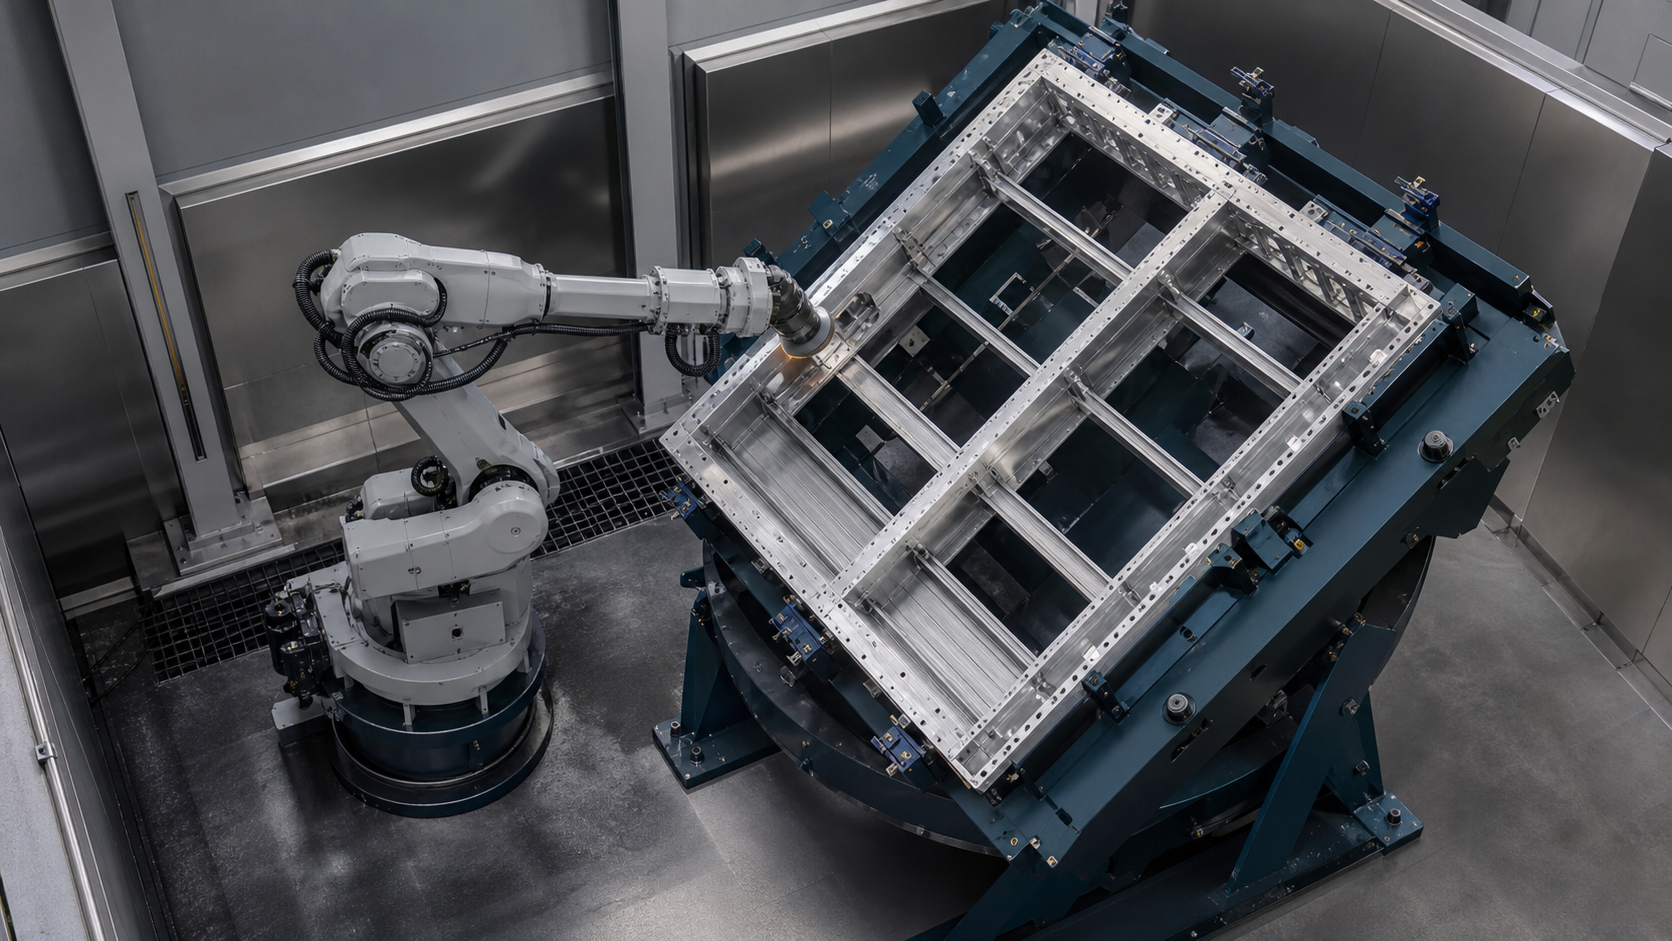
A szlifowanie tacy baterii Koncepcja jest wiarygodna, gdy zespół może prześledzić każdą obrobioną krawędź do znanej orientacji części, punktu odniesienia uchwytu, stanu narzędzia, wersji programu i wyniku inspekcji. Przekonująca ścieżka robota nie pozwala na ustalenie, czy obrobiona została prawidłowa powierzchnia lub czy odwrócona klatka powróciła do zamierzonej relacji współrzędnych.
Kluczowe dania na wynos
- Przed wygenerowaniem ścieżek robota zdefiniuj wymagane, zabronione i krytyczne dla inspekcji obszary.
- Traktuj dane dotyczące osprzętu jako część łańcucha współrzędnych procesu.
- Sprawdź podejście, kontakt, wyjście, postawę i odstęp dla każdej nazwanej rodziny krawędzi.
- Użyj wyraźnego kontraktu państwowego dotyczącego zmiany orientacji, ponownego zajmowania miejsc, wyboru współrzędnych i ponownego uruchomienia.
- Dokonuj pomiarów wyników procesu i pełnego czasu cyklu na reprezentatywnych częściach, zamiast wyciągać z nich wnioski na podstawie materiału filmowego.
Co potwierdza wybrany materiał filmowy, a czego nie może udowodnić
Przeglądany materiał przedstawia dużą ramę przypominającą tacę, zamocowaną w uchwycie, robota przemysłowego przenoszącego obrotowe narzędzie wykańczające, widoczny kontakt narzędzia wzdłuż krawędzi ramy, zmianę orientacji uchwytu lub nośnika oraz dalszą pracę robota po zmianie orientacji. Obserwacje te potwierdzają ograniczoną dyskusję na temat lokalizacji, dostępu do krawędzi, orientacji procesu, odstępu między uchwytami oraz przekazywania między etapami wykańczania.
Materiał filmowy nie identyfikuje materiału ramy, wymiarów, masy, zmienności wejściowej, wymaganego usunięcia, specyfikacji ściernicy, prędkości narzędzia, posuwu, siły nacisku, metody zgodności, źródła ścieżki, dokładności współrzędnych, powtarzalności mocowania, metody kontroli, wyniku powierzchni, czasu cyklu, wydajności, wydajności, historii usterek, architektury zabezpieczeń, klienta ani akceptacji produkcji. Dlatego EVST traktuje go jako obserwowalny dowód procesu, a nie jako dowód jakości powierzchni, kontroli usuwania, wydajności, wdrożenia, bezpieczeństwa lub zgodności.
Kształt wizualny jest spójny z przypisanym tematem dotyczącym pojemnika na akumulator, ale samo nagranie nie stanowi specyfikacji produktu ani programu pojazdu. Decyzje projektowe nadal wymagają rysunków, reprezentatywnych próbek, wymagań dotyczących krawędzi, danych o mocowaniu, informacji o narzędziach, trybów pracy, kryteriów kontroli i warunków na miejscu.
Jak zaplanować szlifowanie tacki na baterie
Zacznij od mapy procesu powiązanej z rysunkiem i rzeczywistymi częściami przychodzącymi. Nazwij wariant ramy, cechy lokalizacyjne, powierzchnie wymagające obróbki, obszary niedozwolonego kontaktu, cechy uszczelniające lub łączące, rodziny krawędzi, narożniki, otwory, przejścia oraz planowaną kontrolę dla każdego wymagania. Nie łącz różnych warunków krawędzi w jedną ogólną ścieżkę tylko dlatego, że wyglądają na ciągłe w modelu.
Oddziel geometrię nominalną od odchyleń wejściowych. Zniekształcenie ramy, odchylenia łączenia, zadziory lub przetarcia, zanieczyszczenia, skutki wcześniejszego procesu oraz uszkodzenia powstałe podczas obróbki mogą zmieniać położenie rzeczywistej krawędzi. Określ, która odchyłka jest akceptowana przez oprzyrządowanie, która jest wykrywana, która jest uwzględniana przez proces i która kieruje część do kontrolowanej ścieżki wyjątku.
Następnie podziel pracę według orientacji. Dla każdej orientacji zapisz aktywny punkt odniesienia, dozwolone zaciski, wymagane krawędzie, kierunek podejścia narzędzia, pozycję robota, odstęp dla osprzętu i kabli, dostęp do inspekcji oraz stan przejściowy. Dopiero wtedy zespół powinien porównać architekturę robota, pozycjonera, osprzętu, narzędzia i stanowiska.
Uczyń dane dotyczące osprzętu częścią procesu
Robot podąża za współrzędnymi, podczas gdy narzędzie styka się z fizyczną krawędzią. Osprzęt łączy te dwie rzeczywistości. Dokumentuj lokalizację powierzchni, podpór, sekwencję zacisków, kontrole obecności części, zapobieganie błędom orientacji, dowody osadzenia i stan zwolnienia. Sprawdź, jak zużycie osprzętu, zanieczyszczenia, odchylenia zacisków lub niekompletne siedzisko mogą przesunąć ramę względem zaprogramowanej ścieżki.
Duże, otwarte ramy mogą mieć podatne obszary i duże rozpiętości. Nie oznacza to jednak określonego odkształcenia ani nie wymaga uniwersalnego wzorca podparć. Oznacza to jednak, że projekt powinien określić, gdzie dopuszczalne są podpory i zaciski, jak sprawdzany jest stan części oraz czy kontakt procesowy może zmienić relację ustaloną podczas obciążania.
Mocno zamocowany element może nadal blokować narzędzie. Sprawdź korpusy zacisków, siłowniki, czujniki, przewody, ograniczniki, wsporniki i otaczającą konstrukcję pod kątem pełnego zakresu ruchu do i z miejsca. Uwzględnij wymianę narzędzia, inspekcję, czyszczenie, konserwację i dostęp do odzyskiwania, zamiast sprawdzać jedynie normalną ścieżkę styku.
Wybierz strategię reorientacji świadomie
| Architektura | Co może uprościć | Nadal wymagane są dowody | Typowa granica decyzyjna |
|---|---|---|---|
| Jedna stała orientacja | Mniej stanów ruchu osprzętu i jeden podstawowy związek współrzędnych | Pełny dostęp do narzędzi, pozycja robota, odstęp od kabli, zasięg i widoczność inspekcji | Stosować tylko wtedy, gdy wszystkie wymagane obszary pozostają możliwe do przetworzenia bez słabych pozycji lub ukrytych krawędzi |
| Kontrolowana reorientacja osprzętu | Zmienia prezentację krawędzi, zachowując jedną załadowaną część | Zezwolenie na ruch, dowód obecności robota, informacja zwrotna o orientacji, ponowne zajęcie miejsca, transformacja danych odniesienia i odzyskiwanie | Przydatne, gdy dostęp poprawi się na tyle, że uzasadni to dodanie obowiązków dotyczących stanu i ochrony |
| Rozładuj i załaduj ponownie do innego urządzenia | Umożliwia specjalnie zbudowaną koncepcję danych i dostępu do następnej strony | Tożsamość części, nadzór nad transferem, zapobieganie orientacji, powtarzalność drugiego montażu i kontrola produkcji w toku | Weź pod uwagę sytuację, gdy jedno urządzenie nie może zapewnić stabilnego dostępu lub gdy operacje są rozdzielone |
| Robot przenosi ramę do stałego narzędzia ściernego | Przesuwa część zamiast narzędzia wokół niej | Ładunek i bezwładność, chwyt, sztywność części, zasięg, kontakt z narzędziem, orientacja i bezpieczny odzysk | Odrębna koncepcja; wybrany materiał filmowy nie ustanawia tej architektury |
Żadna architektura nie jest uniwersalnie szybsza, bezpieczniejsza ani dokładniejsza. Porównaj je pod kątem tego samego zakresu ramek, wymaganych krawędzi, zmienności punktów odniesienia, mapy dostępu do narzędzi, planu inspekcji, przezbrojeń, obsługi wyjątków, dostępu konserwacyjnego i zweryfikowanego czasu pełnego cyklu.
Przed zaprogramowaniem ruchu napisz kontrakt typu flip-state
Reorientacji nie należy traktować jako nieprzeanalizowanej przerwy między ścieżkami robota. Zdefiniuj stan przed ruchem urządzenia, dowody umożliwiające ruch, potwierdzony wynik oraz reakcję na brakujący lub sprzeczny sygnał. Zachowaj rozróżnienie między poleceniami, sprzężeniem zwrotnym, timerami i dowodami części.
| Miasto | Dowody definiujące | Dozwolone działanie | Jeśli brakuje dowodów |
|---|---|---|---|
| Obecna praca ukończona | Wymagane segmenty krawędziowe przetworzone lub poddane udokumentowanej dyspozycji; narzędzie wycofane | Poproś o reorientację | Zachowaj obecną orientację i rozwiąż sporny segment |
| Robot czysty | Robot, narzędzie, pakiet kabli i inny ruchomy sprzęt poza zdefiniowaną obwiednią ruchu osprzętu | Zezwalaj na kontrolowany ruch urządzeń | Zablokuj ruch i zdiagnozuj zajętą kopertę |
| Ruch urządzenia zakończony | Osiągnięto wymaganą orientację, zatrzymano ruch i odpowiednie blokady lub hamulce znajdują się w określonym stanie | Sprawdź nową część i stan odniesienia | Utrzymaj ruch robota w stanie zablokowanym i wejdź w tryb odzyskiwania |
| Część ponownie osadzona | Obecność części, ich lokalizacja, stan zacisku i tożsamość orientacji spełniają definicję projektu | Wybierz odpowiednie współrzędne i zestaw procesów | Nie zakładaj, że poprzednie dane pozostają ważne |
| Następna orientacja wydana | Prawidłowy przepis, tożsamość ramki, zestaw współrzędnych, stan narzędzia, miejsce docelowe i uprawnienia dostępu | Zbliż się do pierwszego dozwolonego segmentu | Utrzymaj stan z możliwym do wyśledzenia powodem i odzyskaj właściciela |
Zamknij łańcuch współrzędnych po zmianie orientacji
Zapisz łańcuch współrzędnych od bazy robota przez punkt środkowy narzędzia, bazę oprzyrządowania, aktywną orientację, punkt odniesienia części i ramę procesu specyficzną dla krawędzi. Jeśli reorientacja jest osią zewnętrzną koordynowaną przez sterownik, udokumentuj tę relację. Jeśli jest to oprzyrządowanie indeksowane dyskretnie, udokumentuj potwierdzony stan indeksowania i powiązany z nim zestaw współrzędnych.
Nie zakładaj, że osiągnięcie zadanego kąta dowodzi, że część jest osadzona zgodnie z oczekiwaniami. Informacja zwrotna o orientacji, położeniu mechanicznym, zamocowaniu i obecności części odpowiadają na różne pytania. Projekt powinien zdefiniować dowody potrzebne przed zakwalifikowaniem kolejnej ścieżki krawędzi.
Weryfikacja współrzędnych powinna obejmować reprezentatywne pozycje i orientacje względem rzeczywistego narzędzia, oprzyrządowania i ramy. Sama powtarzalność robota nie gwarantuje dokładności kontaktu na poziomie systemu, ponieważ cały łańcuch obejmuje również oprzyrządowanie, oprzyrządowanie, część, orientację i wpływ procesu.
Sprawdź dostęp narzędzia krawędź po krawędzi
Podziel wymaganą pracę na nazwane segmenty krawędzi. Dla każdego segmentu zapisz obszar docelowy, zabronione powierzchnie sąsiednie, podejście, początkowy kontakt, zamierzony kierunek kontaktu, wyjście, orientację narzędzia, postawę robota, odstęp od kabla i wrzeciona, odstęp od oprzyrządowania oraz metodę kontroli. Ułatwia to identyfikację pominiętych krawędzi, niezamierzonych nakładek i niedostępnych przejść.
Punkt osiągalny nie jest automatycznie akceptowalną postawą procesu. Robot może osiągnąć współrzędną, podczas gdy korpus narzędzia, uchwyt, pakiet kabli, nadgarstek, osprzęt lub rama blokują zamierzone podejście. Sprawdź przejścia między segmentami, a nie tylko reprezentatywne punkty w ich obrębie.
Do kontroli dostępu należy użyć rzeczywistego materiału ściernego i geometrii uchwytu. Nominalna średnica narzędzia lub uproszczony model mogą nie uwzględniać osłony, podkładu, kołnierza, wrzeciona, węża lub wpływu zużycia. Ostateczne parametry i limity zużycia muszą pochodzić z wybranego narzędzia i reprezentatywnych prób.
Oddziel dowody kontaktu od akceptacji powierzchni
Widoczny kontakt może wskazać miejsce styku narzędzia z ramą, ale nie pozwala na ustalenie stopnia usunięcia, wykończenia, stanu krawędzi, wyniku wymiarowego ani spójności. Przed rozpoczęciem procesu należy określić wymagania dotyczące produktu i metodę kontroli. Różne regiony mogą wymagać różnych dowodów akceptacji, nawet jeśli jedno narzędzie podąża za nimi w jednym, ciągłym ruchu.
Rejestruj zmienne kontrolowane, które są istotne dla wybranej metody, takie jak identyfikacja i stan narzędzia, zainstalowany materiał ścierny, wersja programu, stan ramy i oprzyrządowania oraz wszelkie ustawienia procesu specyficzne dla projektu. Nie stwierdzaj, że istnieje sterowanie siłą, zgodność, wykrywanie lub generowanie ścieżki adaptacyjnej, chyba że potwierdzają to rzeczywiste dane z komórki.
Rekord wydania powinien łączyć dane dotyczące części przychodzącej, aktywnej orientacji, segmentu krawędzi, stanu narzędzia, konfiguracji procesu, wyniku kontroli, anomalii i ostatecznej dyspozycji. To oddzielenie zapobiega pomyleniu udanej sekwencji ruchu z zaakceptowaną, gotową częścią.
Zaplanuj odzyskiwanie przerwanego cyklu według znanego stanu
Odzyskiwanie powinno rozpocząć się od ostatniego potwierdzonego stanu ramy, uchwytu, orientacji, zacisku, robota, narzędzia, segmentu, inspekcji i trybu pracy. Jeśli zatrzymanie nastąpiło podczas reorientacji, system nie powinien przyjmować ani starej, ani nowej orientacji, dopóki zdefiniowane dowody nie rozstrzygną o położeniu i stanie osadzenia.
Określ, co dzieje się po awarii narzędzia, utracie potwierdzenia zamocowania, przerwaniu krawędzi, kwestionowanej obecności części, nieudanej inspekcji, kontrolowanym zatrzymaniu, przerwie w zasilaniu lub interwencji konserwacyjnej. Określ, kto jest właścicielem części, które segmenty mogły już zostać przetworzone, co należy skontrolować oraz czy prace można wznowić, czy też należy je skierować gdzie indziej.
Unikaj automatycznego odtwarzania z dowolnego wiersza programu. Ponowne wejście na powierzchnię w niewłaściwym punkcie może spowodować niezweryfikowane nałożenie, pominięcie obszaru lub niezamierzony kontakt. Bezpieczna i akceptowalna sekwencja restartu jest specyficzna dla danego projektu i powinna zostać przetestowana w reprezentatywnych warunkach.
Utrzymuj stany produkcyjne oddzielnie od funkcji związanych z bezpieczeństwem
Wybór receptury, zakończenie obróbki krawędzi i akceptacja procesu to stany produkcyjne, chyba że oddzielnie zaprojektowana i sprawdzona architektura bezpieczeństwa przypisuje im inną rolę. Sygnały gotowości robota i orientacji osprzętu wykorzystywane w sekwencjonowaniu produkcji nie powinny być określane jako funkcje bezpieczeństwa tylko dlatego, że uczestniczą w sekwencji blokad.
Oficjalna strona źródłowa normy ISO 10218-2:2025 opisuje wymagania dotyczące zastosowań robotów przemysłowych i stanowisk robotycznych w zakresie projektowania, integracji, uruchomienia, eksploatacji, konserwacji i wycofania z eksploatacji. Oficjalna strona źródłowa normy ISO 12100:2010 opisuje zasady oceny ryzyka maszyn i jego ograniczania. Obowiązujące edycje, przepisy, wymagana wydajność i walidacja pozostają specyficzne dla danej instalacji.
Norma OSHA 29 CFR 1910.215 dotyczy maszyn ściernych w kontekście ogólnoprzemysłowym Stanów Zjednoczonych, natomiast wytyczne OSHA dotyczące robotyki identyfikują niestandardowe zadania robotów jako istotne konteksty zagrożeń. Planowanie stanowiska szlifierskiego powinno uwzględniać urządzenia ścierne, fragmenty, iskry lub gorące cząstki (w stosownych przypadkach), pył lub opary, hałas, dostęp, zmagazynowaną energię, ruch osprzętu, czyszczenie, wymianę narzędzi, instruktaż, czyszczenie, odzyskiwanie i ponowne uruchomienie. Niniejszy akapit dotyczy kontekstu planowania, a nie wniosków prawnych ani dotyczących zgodności.
Zbuduj reprezentatywną macierz walidacji
Zaznacz warunki, które najprawdopodobniej zmienią lokalizację, dostęp, kontakt lub akceptację. Uwzględnij warianty ram, zakres warunków wejściowych, skrajne punkty odniesienia, orientację każdego oprzyrządowania, wymagane rodziny krawędzi, trudne przejścia, dozwolone stany narzędzi, zanieczyszczenie oprzyrządowania w granicach projektu, utratę potwierdzenia orientacji, niepełne osadzenie, kontrolowane zatrzymania, przerwane ścieżki, odrzucenie z inspekcji, odzyskiwanie i ponowne uruchomienie.
Zmierz cały cykl jako oddzielne elementy: załadunek, lokalizację, zaciskanie, przetwarzanie poprzez orientację, reorientację, potwierdzenie, inspekcję, rozładunek, uwagę narzędzia, oczekiwanie i powrót. Krótki, widoczny ruch robota nie stanowi o akceptowalnym wyniku ani o pełnym czasie cyklu.
Powtórzyć kontrole po zmianach w ramie, zakresie wejściowym, mocowaniu, podparciu, zacisku, mechanizmie reorientacji, robocie, punkcie środkowym narzędzia, materiale ściernym, uchwycie, pakiecie kabli, stanie narzędzia, programie, konfiguracji procesu, kontroli, zabezpieczeniach, oprogramowaniu lub logice odzyskiwania. Limity liczbowe i liczba próbek muszą wynikać z rzeczywistych wymagań i planu kwalifikacji.
Cztery ograniczone, cytowalne stwierdzenia
Oświadczenie 1: Ścieżka szlifowania na dużej ramie jest łatwiejsza do zweryfikowania, gdy każda wymagana krawędź jest powiązana z określoną orientacją, punktem odniesienia mocowania, stanem narzędzia i wynikiem kontroli. Jest to metoda inżynieryjna EVST, a nie uniwersalna zasada zgodności.
Oświadczenie 2: Zmiana orientacji osprzętu zostanie ukończona dopiero po oddzielnym potwierdzeniu nowej orientacji fizycznej, umiejscowienia części, wyboru współrzędnych i dozwolonej następnej czynności.
Oświadczenie 3: Zasięg robota udowadnia jedynie, że można osiągnąć daną współrzędną; dostęp do procesu wymaga również użytecznego podejścia z użyciem narzędzia, kierunku kontaktu, wyjścia, postawy i przestrzeni wolnej.
Oświadczenie 4: Wybrany materiał filmowy pozwala na obserwację zamocowanej ramy w kształcie tacy, widocznego kontaktu krawędzi, zmiany orientacji i dalszej pracy, lecz nie ustala sposobu usuwania, wykończenia, cyklu, wydajności, jakości, wydajności ochrony ani akceptacji produkcji.
Model planowania FLIP
EVST wykorzystuje FLIP jako wczesną pomoc w planowaniu koncepcji wykańczania dużych konstrukcji. System porządkuje pytania dowodowe i nie zastępuje prób procesowych, pomiarów, oceny ryzyka maszyn, walidacji bezpieczeństwa ani kryteriów akceptacji projektu.
- F — Rama i osprzęt: warianty, zasięg przychodzący, punkty odniesienia, podpory, zaciski, dowody częściowe i zabroniony kontakt.
- L — Lokalizacje i ograniczenia: wymagane krawędzie, orientacje, dostęp, postawa, prześwit, geometria narzędzia i kontrola.
- I — Indeks i blokady: czyszczenie robota, ruch osprzętu, sprzężenie zwrotne orientacji, ponowne zajmowanie miejsc, wybór współrzędnych i uprawnienia.
- P — Dowód procesu: kontrolowany stan narzędzia, mierzone wyniki, elementy cyklu, wyjątki, odzyskiwanie, kontrola zmian i dowody wydania.
Dane wejściowe projektu dla koncepcji wykończenia tacy na baterie
Przygotuj rysunki i modele ram, zakres wariantów i materiałów, próbki reprezentatywne, dane dotyczące masy i środka ciężkości, powierzchnie lokalizacyjne i zaciskowe, rozpiętości podparte i niepodparte, wymagane i zabronione obszary, mapę krawędzi według orientacji, przychodzące zmiany, kryteria akceptacji i kontroli, koncepcję istniejącego osprzętu, metodę reorientacji, dostępne podejścia do narzędzi, ograniczenia dotyczące narzędzi i materiałów ściernych, wymagania dotyczące pyłu i odciągu, cykl docelowy podzielony na elementy, potrzeby zmian, interfejsy upstream i downstream, trasy wyjątkowe, zadania konserwacyjne, układ, media, tryby pracy, kraj instalacji i obowiązujące wymagania dotyczące lokalizacji.
Do pakietu dołączona jest lokalna lista kontrolna danych wejściowych do projektu, umożliwiająca zebranie tych samych pól przed porównaniem koncepcji. Lista nie zawiera żadnych zakładanych wartości parametrów ani progów akceptacji.
Aby zapoznać się z kontekstem, zobacz robotyczny przewodnik do szlifowania i gratowaniaThe Przegląd stanowiska do szlifowania i polerowania EVSTi przegląd integracji linii automatyki przemysłowej. Strony te obejmują szerokie zagadnienia związane z wykańczaniem i integracją; niniejszy przewodnik ogranicza się do danych dotyczących dużych ramek, dostępu, reorientacji i dowodów odzyskiwania.
Referencje
- ISO 10218-2:2025 — Wymagania bezpieczeństwa robotyki dla zastosowań robotów przemysłowych i stanowisk robotycznych
- ISO 12100:2010 — Bezpieczeństwo maszyn, ocena ryzyka i ograniczanie ryzyka
- OSHA 29 CFR 1910.215 — Maszyny ścierne
- Przegląd robotyki OSHA i wskazówki dotyczące bezpieczeństwa systemów robotów przemysłowych
PYTANIA I ODPOWIEDZI
Czy zmiana orientacji urządzenia automatycznie zachowuje oryginalny punkt odniesienia?
Nie. Projekt powinien definiować indeks mechaniczny, sprzężenie zwrotne orientacji, osadzenie części, stan zacisku, wybór współrzędnych i weryfikację wymaganą przed zakwalifikowaniem kolejnej ścieżki. Wymagane dowody zależą od architektury osprzętu i sterowania.
Czy robot może dotrzeć do danych potwierdzających, że każda krawędź tacy jest możliwa do szlifowania?
Nie. Zasięg to tylko jeden z warunków. Podejście narzędzia, kierunek kontaktu, wyjście, postawa robota, prześwit nadgarstka i kabla, geometria osprzętu, geometria ramy, korpus narzędzia, przejścia i dostęp konserwacyjny – wszystkie te czynniki mogą ograniczać użyteczną ścieżkę.
Czy widoczny kontakt narzędzia z podłożem dowodzi, że wymagania dotyczące powierzchni zostały spełnione?
Nie. Kontakt nie ustala stopnia usunięcia, wykończenia, stanu wymiarowego, jakości krawędzi ani spójności. Każdy wymagany region wymaga specyficznych dla projektu kontroli procesu, inspekcji, reprezentatywnych prób i kryteriów akceptacji.
Jakie zmiany powinny skutkować ponowną walidacją?
Oceń zmiany w ramie, zakresie wejściowym, punkcie odniesienia, osprzęcie, podparciu, zaciskach, mechanizmie reorientacji, robocie, punkcie środkowym narzędzia, uchwycie, materiale ściernym, pakiecie kabli, programie, konfiguracji procesu, kontroli, zabezpieczeniach, oprogramowaniu i logice odzyskiwania. Powtórz wiersze walidacji, na które wpłynęła zmiana.