
Door de EVST-redactie · Laatst bijgewerkt: 11 juni 2026
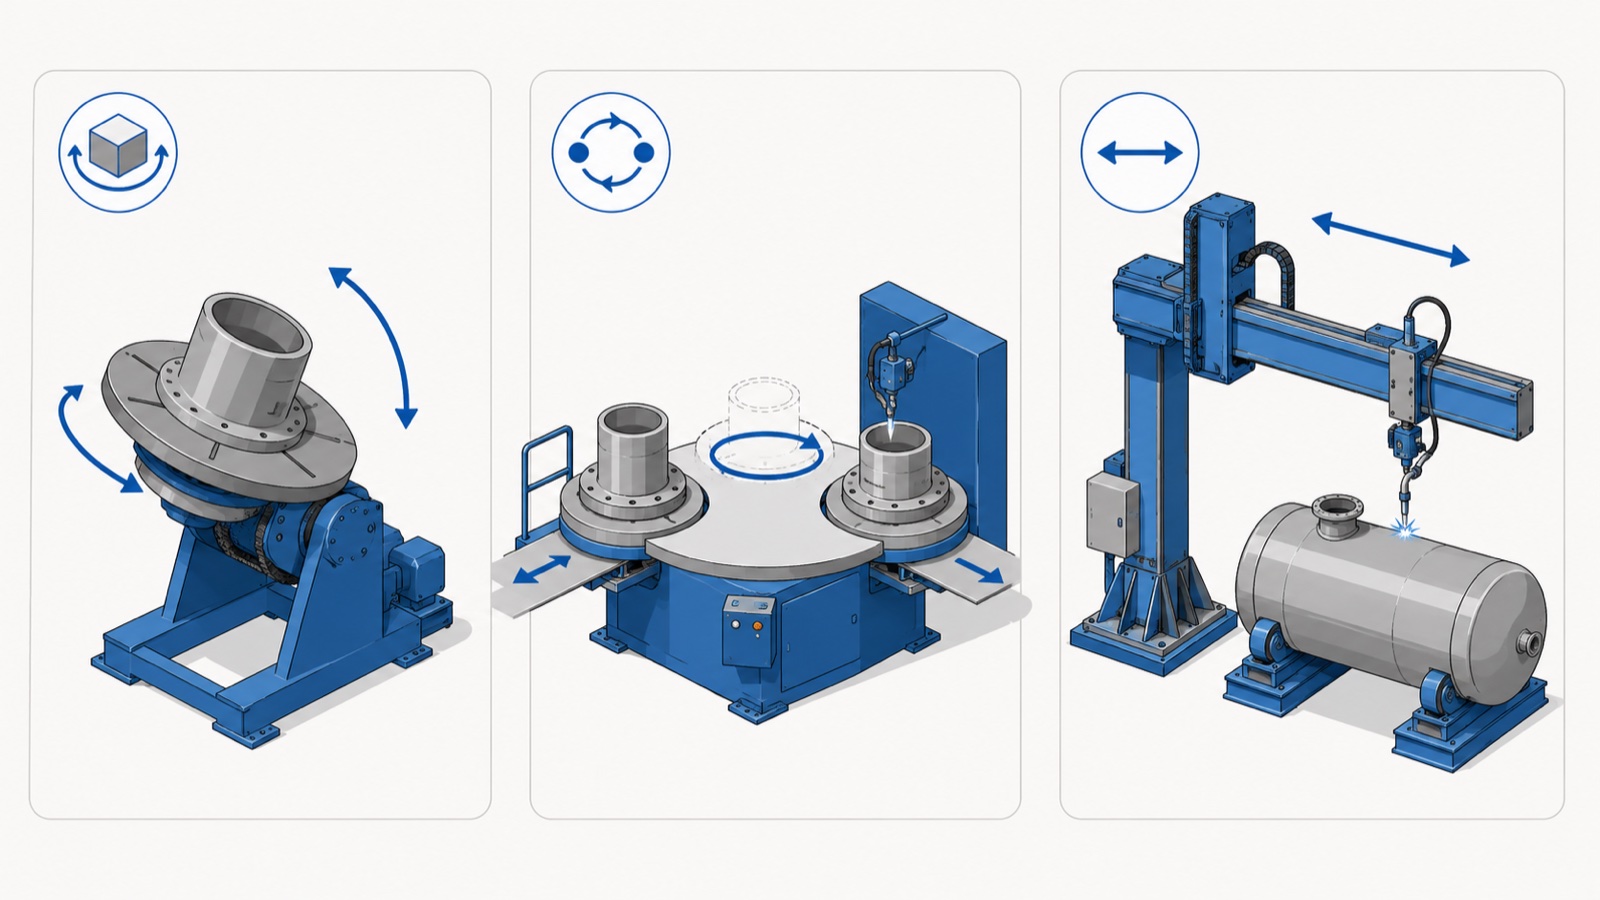
Een laspositioneerder, een draaitafel en een manipulator verplaatsen allemaal het werkstuk of de lastoorts om een lasnaad efficiënter te lassen, maar ze lossen verschillende problemen op. Een positioneerder roteert en kantelt het werkstuk om elke lasnaad in de vlakke positie te brengen. Een draaitafel verplaatst werkstukken tussen laad- en lasstations om het laden en lassen te overlappen. Een manipulator draagt en verplaatst de laskop zelf over een groot of vast werkstuk. De juiste keuze hangt af van de beperking: de oriëntatie van het werkstuk, de overlap van de lascycli of het bereik van de lastoorts.
De drie machines, uitgelegd
De verwarring tussen deze termen komt voort uit de overlap: een enkele cel kan ze alle drie bevatten. Door hun kerntaken te scheiden, wordt de selectie eenvoudiger.
Lassen klepstandsteller
Een positioneerder houdt het werkstuk vast en beweegt het, roterend, kantelend of beide, zodat elke lasnaad in de vlakke of horizontale positie komt te liggen waar de laskwaliteit en -afzetting het hoogst zijn. De taak van de positioneerder is het oriënteren van het werkstuk. Een positioneerder is het juiste gereedschap wanneer de beperkende factor het bereiken van lasnaden is die anders langzaam en foutgevoelig lassen in een verkeerde positie zouden vereisen. De volledige beschrijving van de verschillende klassen positioneerders vindt u in onze handleiding. handleiding voor het positioneren van lasapparaten.
Lasdraaitafel (indexeertafel)
Een draaitafel, vaak een tweestations- of roterende indexeertafel, wisselt onderdelen tussen een laad-/lospositie en een laspositie. Terwijl de robot het onderdeel last bij het lasstation, lost de operator het afgewerkte onderdeel en laadt een nieuw onderdeel bij het laadstation, waarna de tafel indexeert. De functie ervan is het overlappen van cycli: het maskeert de laadtijd met de lastijd, waardoor de stationbenutting wordt verhoogd. Een draaitafel kan zelf positioneerders aan beide zijden hebben; de twee functies sluiten elkaar niet uit.
Lasmanipulator
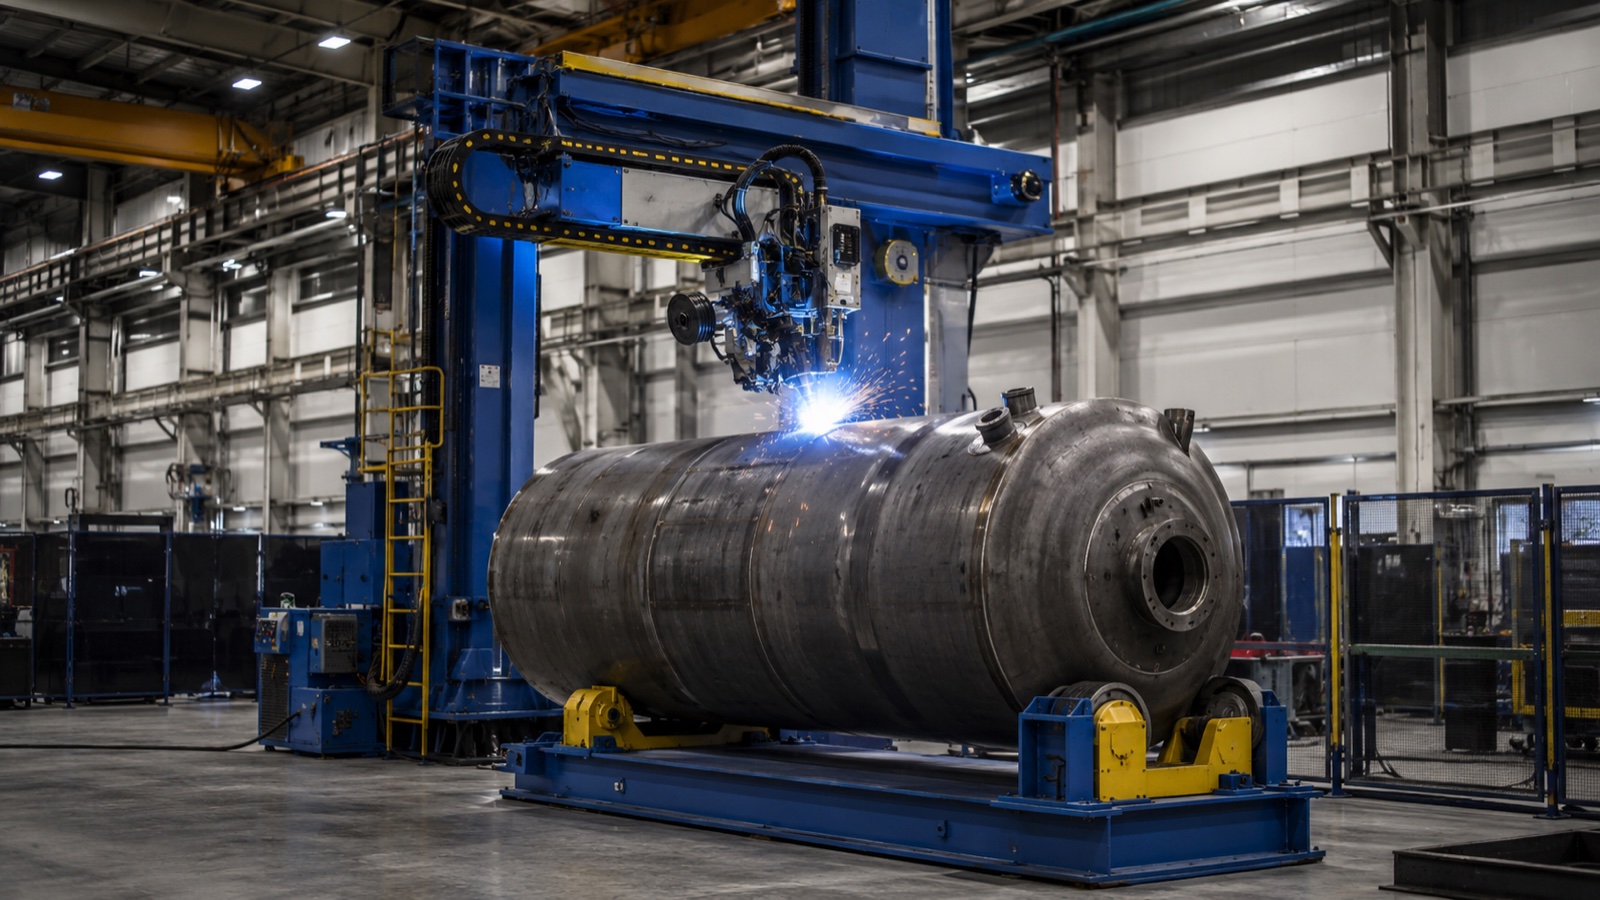
Een manipulator, soms ook wel kolom-en-arm-combinatie genoemd, beweegt de laskop in plaats van het werkstuk. Een verticale kolom en een horizontale arm dragen de lastoorts (en vaak een draadaanvoer- en fluxsysteem) over een groot werkstuk heen, waardoor naden op vaten, tanks en lange constructies die te groot zijn om vrij te roteren, bereikt kunnen worden. De functie van de manipulator is het bereiken van de lasbrander boven vaste of langzaam roterende grote werkstukken, vaak in combinatie met een positioneerder met één as die het vat onder de arm draait.
| Machine | Wat beweegt | Kerntaak | Wint wanneer |
|---|---|---|---|
| positioner | Het onderdeel (draaien/kantelen) | Breng de naden in een platte positie. | De naden zitten niet op de juiste plek op een beweegbaar onderdeel. |
| Draaitafel / indextafel | Het onderdeel (index tussen stations) | Overlappende belasting met lassen | De laad-/lostijd beperkt de doorvoer. |
| Manipulator (kolom en arm) | De fakkel/kop | Bereik naden op grote, vaste werkstukken | Het onderdeel is te groot om vrij te kunnen oriënteren. |
Hoe te kiezen: Stem de machine af op de beperking
De meest overzichtelijke manier om een beslissing te nemen, is door de knelpunten in uw huidige proces te benoemen en vervolgens de machine te kiezen die deze knelpunten oplost.
Als de beperking de laspositie is
Wanneer lassers boven hun hoofd of verticaal werken, of wanneer een robot geen goede werkhoek kan aanhouden, is de oriëntatie het knelpunt. Een positioneerder biedt dan de oplossing. Volgens AWS D1.1 ondersteunen vlakke en horizontale lassen een hogere stroomsterkte en lassnelheid dan lassen in een verkeerde positie. Het heroriënteren van het werkstuk naar een vlakke positie levert daarom meestal de grootste winst op qua kwaliteit en snelheid. Een twee-assige positioneerder is geschikt voor werkstukken met meervlakslassen; een een-assige unit is geschikt voor cilindrische werkstukken.
Als de beperking de laadtijd is.
Wanneer de robot of lasmachine stilstaat in afwachting van het laden en lossen van onderdelen, is de overlap in de cyclus de grootste belemmering. Een draaitafel met twee stations biedt hiervoor de oplossing. Volgens gangbare ontwerppraktijken voor lascellen kan een indexeertafel de lastijd van de robot verlengen van ongeveer de helft van de cyclus tot ruim boven de 80 procent door het laden van onderdelen buiten het kritieke pad te plaatsen. Dit is vaak de meest kostenefficiënte manier om de doorvoer van een bestaande robot te verhogen.
Als de beperking de afmeting van het onderdeel is
Bij grote vaten, tanks of lange constructies die niet vrij kunnen worden gedraaid onder een vaste brander, is het bereik het knelpunt. In dat geval biedt een manipulator, meestal met een positioneerder met één as die het onderdeel roteert, uitkomst. De arm beweegt de kop langs de naad, terwijl de positioneerder zorgt voor de rotatie. Deze combinatie is standaard bij de fabricage van drukvaten en pijpsegmenten.
Ze werken vaak samen.
In de praktijk is de vraag bij het ontwerpen van een lascel voor EVST-ingenieurs zelden "welke machine", maar "welke combinatie". Een typische lascel voor zware constructies combineert een positioneerder met één as (om het vat te roteren) met een kolom- en armmanipulator (om de kop over de lengte te verplaatsen). Een typische robotgestuurde werkplaats combineert een draaitafel met twee stations (voor het overlappen van de lading) met positioneerders met twee assen aan elke zijde (voor de oriëntatie van de lasnaad), zodat één robot het ene onderdeel last terwijl de operator het andere herlaadt. Door elke machine te benoemen naar de taak, oriëntatie, overlap of reikwijdte, blijft de lay-outbeslissing duidelijk, zelfs wanneer alle drie in dezelfde cel voorkomen.
Bij geautomatiseerde cellen worden al deze elementen gecoördineerde bewegingsassen onder de robotcontroller. Hoe de robot, de stroombron en de positioneerder samen worden gespecificeerd en geprijsd, wordt beschreven op de EVST-productwebsite. Handleiding voor het selecteren van een lasrobotcel.
Kosten en complexiteit, in het kort
Grofweg is een positioneerder met één as de eenvoudigste en goedkoopste van de drie; een draaitafel met twee stations voegt een tweede opspaninrichting en indexeermechanisme toe; een kolom- en armmanipulator is doorgaans de grootste investering vanwege de constructie en het bereik. Maar de juiste vergelijking is niet de aanschafprijs, maar de kosten per goede las bij uw doorvoer. Een draaitafel die de robotbenutting verdubbelt, kan zich sneller terugverdienen dan de prijs doet vermoeden, terwijl een te grote manipulator die is aangeschaft voor een onderdeel dat u slechts twee keer per jaar last, dat niet zal doen. Voor budgettering en ROI specifiek voor de positioneerder, zie de EVST. Kosten- en ROI-gids voor laspositioneerders.
Het werkstukhanteringsassortiment van EVST
EVST, met hoofdkantoor in Chengdu en productielocatie in Wenling, levert laspositioneerders in één-, twee- en drie-assige uitvoeringen als onderdeel van complete robotlascellen, samen met QJAR-lasrobots en geïntegreerde stroomvoorziening. Positioneerders kunnen worden gecombineerd met indexeerstations en kopdragende structuren, zodat de oriëntatie van het werkstuk, de overlap van de belasting en het bereik van de lastoorts op elkaar zijn afgestemd voor een specifieke productfamilie, in plaats van dat de machines los van elkaar worden aangeschaft.
Volgens de certificeringsgegevens van EVST beschikt de robot- en lasautomatiseringslijn over de IATF 16949-kwaliteitscertificering voor de automobielindustrie, aangevuld met CE-, SGS- en TUV-certificeringen van derden. Omdat de juiste oplossing meestal een combinatie is, stemt EVST de handlingapparatuur af op het meest veeleisende onderdeel en de gewenste doorvoercapaciteit, in plaats van één machine los te verkopen.
Veelgestelde Vragen / FAQ
Wat is het verschil tussen een laspositioneerder en een draaitafel?
Een laspositioneerder roteert en kantelt het werkstuk om elke lasnaad in de vlakke positie te brengen, waarmee een probleem met de lasoriëntatie wordt opgelost. Een draaitafel, of indexeertafel, wisselt werkstukken tussen een laadstation en een lasstation, zodat het laden plaatsvindt terwijl het vorige werkstuk wordt gelast, waarmee een probleem met overlappende lascycli wordt opgelost. Ze worden vaak gecombineerd: een draaitafel kan positioneerders aan beide zijden dragen.
Waarvoor wordt een lasmanipulator gebruikt?
Een lasmanipulator, ofwel een kolom-en-armconstructie, verplaatst de laskop in plaats van het werkstuk. Een verticale kolom en een horizontale arm voeren de lastoorts over grote werkstukken, vaten, tanks en lange constructies die te groot zijn om vrij te roteren. Deze constructie wordt meestal gecombineerd met een positioneerder met één as die het werkstuk onder de arm roteert; een standaardopstelling bij de fabricage van drukvaten en pijpleidingen.
Heb ik een positioneerder of een manipulator nodig?
Kies op basis van de afmetingen van het onderdeel. Als het onderdeel kan worden gedraaid en gekanteld om de naden vlak te maken, is een positioneerder voldoende en eenvoudiger. Als het onderdeel te groot is om vrij te positioneren en de snijbrander naar de naad moet bewegen, hebt u een manipulator nodig, meestal met een positioneerder met één as die het onderdeel draait. Veel productiecellen voor zware fabricage gebruiken beide systemen samen.
Kan één cel een positioneerder, een draaitafel en een manipulator tegelijk gebruiken?
Ja, en veel robots doen dat. De drie lossen verschillende problemen op: oriëntatie, overlapping van ladingen en bereik. Daarom combineert een robotcel ze vaak: een draaitafel voor overlapping van ladingen, positioneerders op de vlakken voor de oriëntatie van naden en een manipulator voor grote onderdelen. In geautomatiseerde cellen worden ze aangestuurd als gecoördineerde bewegingsassen door de robotcontroller.
Welke optie levert de grootste verbetering in doorvoer op?
Het hangt af van het knelpunt. Als lassers in een ongunstige positie werken, levert een positioneerder de grootste winst op qua kwaliteit en snelheid door de lasnaden vlak te maken. Als de robot moet wachten op het laden, levert een draaitafel met twee stations de grootste winst op door de laadtijd te overlappen. Als het onderdeel te groot is om te positioneren, is een manipulator de ideale machine. Benoem eerst de beperking en kies vervolgens de machine die deze oplost.
Waar te gaan volgende
Voor technische details over positioneringsklassen, lees het volgende: handleiding voor het positioneren van lasapparatenOm een EVST-positioneerder aan uw onderdeel te koppelen en een offerte aan te vragen, zie EVST-laspositioneerderselectieVoor de complete robotlascel, zie onze website. handleiding voor lasrobots en celselectiegidsVoor vragen over inkoop kunt u contact opnemen met de verkoopafdeling van EVST via de contact pagina.
Over de auteur: Het EVST-redactieteam schrijft over industriële robotica en intelligente productie voor ingenieurs en operationele leiders die automatiseringsprojecten evalueren. EVST (EVS TECH CO., LTD), opgericht in Chengdu in 2018, heeft meer dan 600 automatiseringsprojecten opgeleverd en levert aan meer dan 100 landen. Het bedrijf beschikt over IATF 16949-certificering voor de automobielindustrie en CE/SGS/TÜV-certificeringen van derden voor de QJAR-, collaboratieve robot-, SCARA- en delta-productfamilies.