
Door de EVST-applicatietechniekteam · Laatst bijgewerkt op 12 juni 2026 · Beoordeeld door EVST robotic-finishing engineering
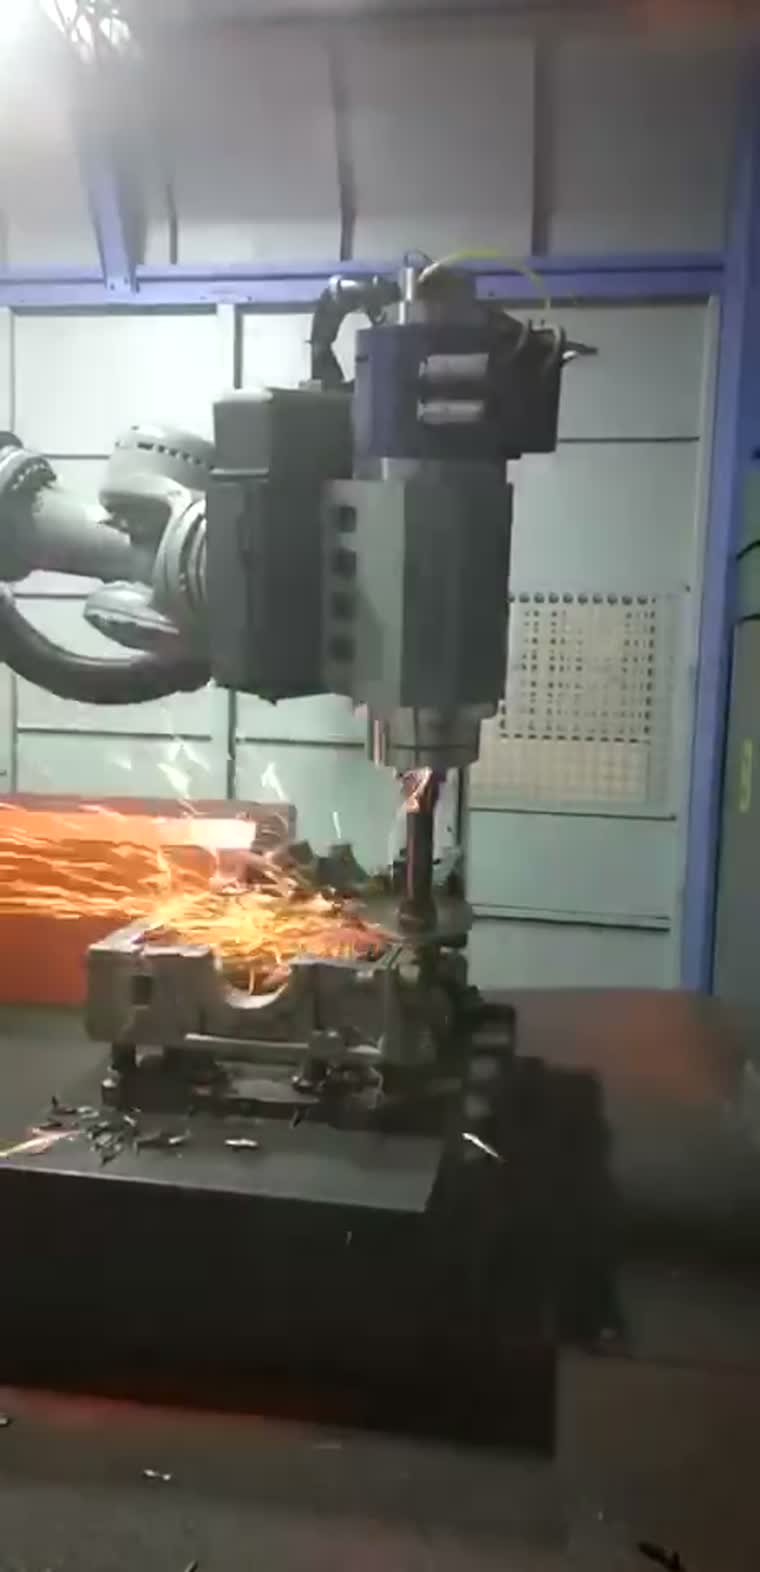
Een robot voor het ontbramen van aluminium spuitgietonderdelen gebruikt een 3D-scan om elk gietstuk te modelleren voordat het wordt geslepen. Vervolgens berekent de robot een ontbraampad voor dat specifieke onderdeel, waardoor het gereedschap de daadwerkelijke braamvorming en de scheidingslijn volgt in plaats van een vast programma te herhalen. De braam wordt in één keer verwijderd, de randen breken glad en uniform af en de onderdelen voldoen aan één standaard, ongeacht de variatie tussen de gietstukken. Deze handleiding legt uit waarom gegoten aluminium moeilijk met de hand te ontbramen is, hoe adaptief 3D-ontbramen werkt en waar het toepasbaar is.
Key afhaalrestaurants
- Op spuitgietonderdelen bevinden zich braam- en gietrandresten op variabele plekken, waardoor een star programma met een vast pad materiaal mist of te veel slijpt.
- Een 3D-visiekop scant eerst elk onderdeel en past het gereedschapspad in realtime aan — het gereedschap gaat naar de plek waar de braam zit.
- Gegoten aluminium is zacht en zorgt voor een sterke verstopping van het gereedschap; de slijpparameters en contactkracht worden hierop afgestemd.
- Braam en oneffenheden worden in één keer verwijderd met een consistente afwerking, waardoor de vaardigheid van een ervaren vakman overbodig wordt.
- Stof en metaaldeeltjes worden opgevangen in een volledig afgesloten cel, wat de luchtkwaliteit en de veiligheid op de werkvloer verbetert.
Voor afwerkingsmanagers en procesingenieurs die aluminium gietstukken verwerken. Behandelt adaptief robotontbramen met 3D-zicht; toepasbaar op fuseekogels, subframes, cilinderblokken en motorbehuizingen.
Waarom het ontbramen van aluminium spuitgietwerk met de hand moeilijk is
Bij het spuitgieten ontstaan bramen langs de scheidingslijn en rond poorten, gaten en afgesneden randen. Drie dingen maken het handmatig bewerken erg lastig:
- De locatie van de braam varieert. Door verschuivingen tussen gietstukken, variaties in de afwerking en slijtage van het gereedschap komt de braam nooit precies op dezelfde plek terecht, waardoor je hem op elk onderdeel opnieuw aantreft.
- Aluminium is zacht en kleverig. Het apparaat pakt het slijpmiddel snel op en smeert het materiaal uit in plaats van het schoon te snijden, dus gevoel en druk zijn erg belangrijk.
- Het is stoffig en eentonig. Fijn aluminiumstof, trillingen en vermoeidheid verminderen zowel het comfort van de operator als de consistentie van het resultaat gedurende een dienst.
Het resultaat is een kwaliteit die afhangt van de vaardigheid van één ervaren speler en afneemt met vermoeidheid.
Hoe werkt adaptief ontbramen met 3D-zicht?
EVST-meetinstrumenten voor afwerkingscellen met een Scan-First methode: laat de robot zien het onderdeel vóór het slijpen, in plaats van ervan uit te gaan dat elk gietstuk zich op dezelfde plaats bevindt. De volgorde:
| Stap voor | Wat gebeurt |
|---|---|
| 1 · Scan | Een 3D-scanner scant het ingegoten onderdeel en maakt een model van precies dat onderdeel. |
| 2 · Plan | Het systeem berekent het ontbraampad en waar de randen voor dat onderdeel moeten worden afgebroken. |
| 3 · Aanpassen | Omdat de positie van de flitser per onderdeel verschilt, corrigeert de scan dit in realtime — het gereedschap volgt de daadwerkelijke braam. |
| 4 · Ontbramen | De braam en de afbreekrand worden in één keer verwijderd; de randen breken glad en gelijkmatig af; |
Omdat het pad wordt gegenereerd op basis van de scan in plaats van blindelings te worden afgespeeld, worden variaties in de aanpassing die een vast programma zouden dwarsbomen, automatisch opgevangen.
Handmatige versus robot met vaste route versus adaptieve 3D-visie
| Handmatig slijpen | Robot met vaste baan | 3D-visie adaptieve robot | |
|---|---|---|---|
| Kan variaties tussen onderdelen aan. | Ja, op gevoel. | Slecht — missers/overmatige slijping | Ja, de scan corrigeert. |
| Consistentie tussen de onderdelen | Laag (vermoeidheid) | Medium | Hoge |
| Stemmen met zacht aluminium | Operator gevoel | vast | Parameters + contactkracht afgestemd |
| Blootstelling aan stof | Hoge | ingesloten | Volledig afgesloten opname |
| Beste pasvorm | Eenmalige exemplaren, herwerkingen | Identieke, goed bevestigde onderdelen | Variabele spuitgietproducten in grote volumes |
Parameters en contactkracht, afgestemd op gegoten aluminium.
De zachtheid van gegoten aluminium wordt tijdens het proces aangepakt en niet genegeerd: slijp-/borstelmedia, spindelsnelheid en contactkracht De instellingen zijn afgestemd op de legering, zodat het gereedschap de braam verwijdert zonder het zachte basismateriaal te beschadigen of te vervormen. Dankzij de flexibele krachtregeling beweegt het gereedschap over de werkelijke snijkant in plaats van een nominale.
Waar het past
Variabele aluminium gietstukken met een gemiddeld tot hoog volume profiteren het meest:
- Stuurknokkels en subframes — chassisconstructieonderdelen met complexe scheidingslijnen.
- Cilinderblokken en koppen — aandrijflijnonderdelen met veel randen en boringen.
- Motor- en pompbehuizingen — dunwandige gietstukken waarbij overmatig slijpen kostbaar is.
Het werkstuk blijft op zijn plaats terwijl de robot het volledige ontbraamproces uitvoert; stof en fijne deeltjes worden opgevangen in de afgesloten cel.
Veelgestelde vragen
Werkt het ook als elke gieting net iets anders is? Ja, dat is precies het nut van eerst scannen. Het gereedschapspad wordt per onderdeel gegenereerd op basis van de 3D-scan, waardoor variaties tussen gietstukken worden opgevangen in plaats van een vast programma te verstoren.
Waarom niet gewoon een robot met een vaste route gebruiken? Een vast pad gaat ervan uit dat de braam zich altijd op dezelfde plaats bevindt. Bij spuitgietwerk is dat niet het geval, waardoor een blind programma ofwel braam mist ofwel de zachte basis te veel afslijpt. De scanfunctie heft die aanname op.
Zal het slijpen van aluminium het gereedschap niet verstoppen? Gegoten aluminium kan de matrijs belasten als het op dezelfde manier als staal wordt verwerkt. De slijpmiddelen, snelheid en contactkracht worden specifiek afgestemd op de legering, vandaar dat het proces is opgezet voor aluminium in plaats van hergebruikt te worden vanuit een staalcel.
En hoe zit het met het stof? De cel is volledig afgesloten en het stof en de metaaldeeltjes worden opgevangen, waardoor de werkzaamheden buiten de ademzone van de operator blijven.
Kan het niet alleen flitslicht verwijderen, maar ook randen beschadigen? Ja, hetzelfde pad kan worden gebruikt om randen af te breken en glad te maken voor een uniform resultaat, wat vaak het moeilijkste deel is om consistent met de hand te doen.
de afhaalmaaltijd
Wanneer de locatie van de braam varieert van gietstuk tot gietstuk, kan een vast programma dit niet bijhouden en is handmatig ontbramen niet consistent. Door elk onderdeel eerst te scannen, kan de robot alleen de braam verwijderen waar deze zich daadwerkelijk bevindt – schone braam, uniforme randen, onderdeel na onderdeel. Dit is EVST — wij maken het ontbramen van aluminium spuitgietwerk een stabiel en herhaalbaar proces.
EVST bouwt robotgestuurde afwerkings- en ontbraamcellen, laspositioneerders en grondrailsystemen (7e-as) voor industriële fabrikanten. Dit artikel maakt deel uit van onze bibliotheek met toepassingen voor industriële robots.