
Door de EVST-redactie · Laatst bijgewerkt: 11 juni 2026
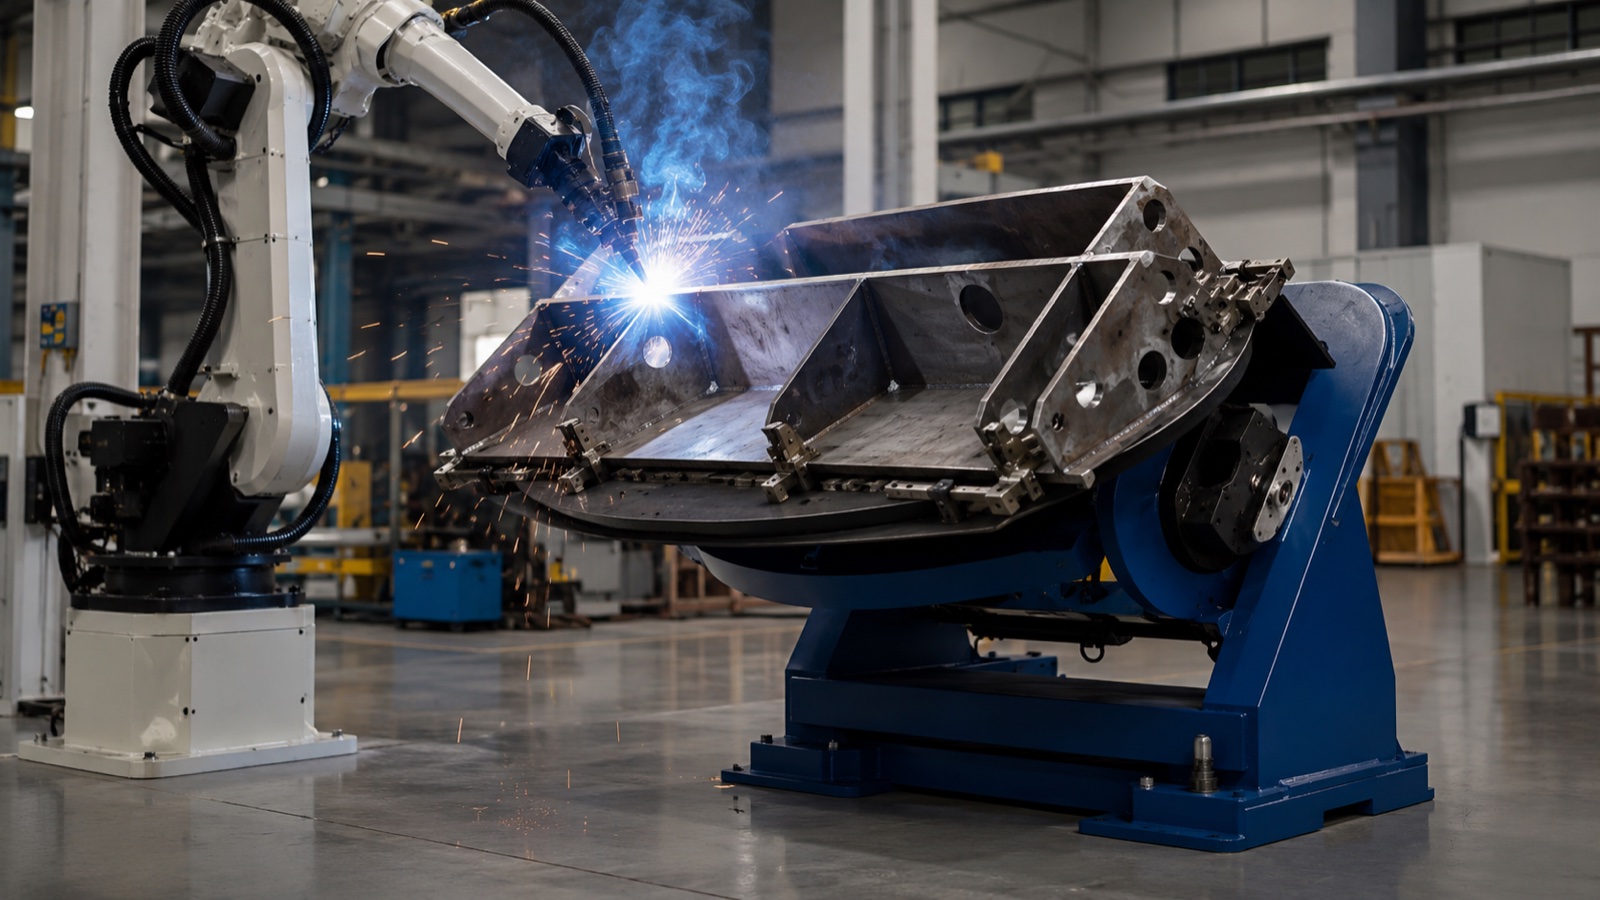
Een laspositioneerder is een aangedreven machine die een werkstuk roteert, kantelt of omhoog brengt, zodat elke lasnaad in de vlakke of horizontale positie kan worden bereikt, waar de laskwaliteit en de afzettingssnelheid het hoogst zijn. Positioneerders worden ingedeeld op basis van het aantal aangedreven assen: eenassige units roteren om één as, tweeassige units roteren en kantelen, en drieassige units voegen een tweede rotatie- of hoogtefunctie toe. De keuze voor het juiste type hangt af van de geometrie van het werkstuk, het gewicht en of het lassen door een lasser of een robot wordt uitgevoerd.
Waarom een laspositioneerder belangrijk is
De kwaliteit van een las is sterk afhankelijk van de laspositie. Volgens AWS D1.1, de norm voor constructielassen van staal, maken de vlakke (1G/1F) en horizontale posities een hogere stroomsterkte, snellere verplaatsing en betere fusie mogelijk dan verticaal of bovenhands lassen, omdat de zwaartekracht helpt het smeltbad op zijn plaats te houden. Een positioneerder zorgt ervoor dat de lasnaad tijdens het lassen in die gunstige oriëntatie blijft, in plaats van dat de lasser of robot de lasnaad langs een vast onderdeel moet volgen.
De voordelen zijn drieledig. De afzettingssnelheid stijgt omdat het proces op de optimale parameters draait. Het defectpercentage daalt omdat lassen in de verkeerde positie, de grootste bron van porositeit en onvoldoende fusie, wordt vermeden. En de cyclustijd daalt omdat het onderdeel automatisch naar de volgende naad wordt gepositioneerd in plaats van handmatig te worden losgeklemd, gedraaid en opnieuw vastgezet. In een robotcel zorgt de positioneerder ervoor dat één arm een complex onderdeel in één continu programma kan lassen. Voor een bredere context van de cel, zie onze Handleiding voor lasrobots in de zware industrie.
De drie positioneringsklassen op basis van het aantal assen
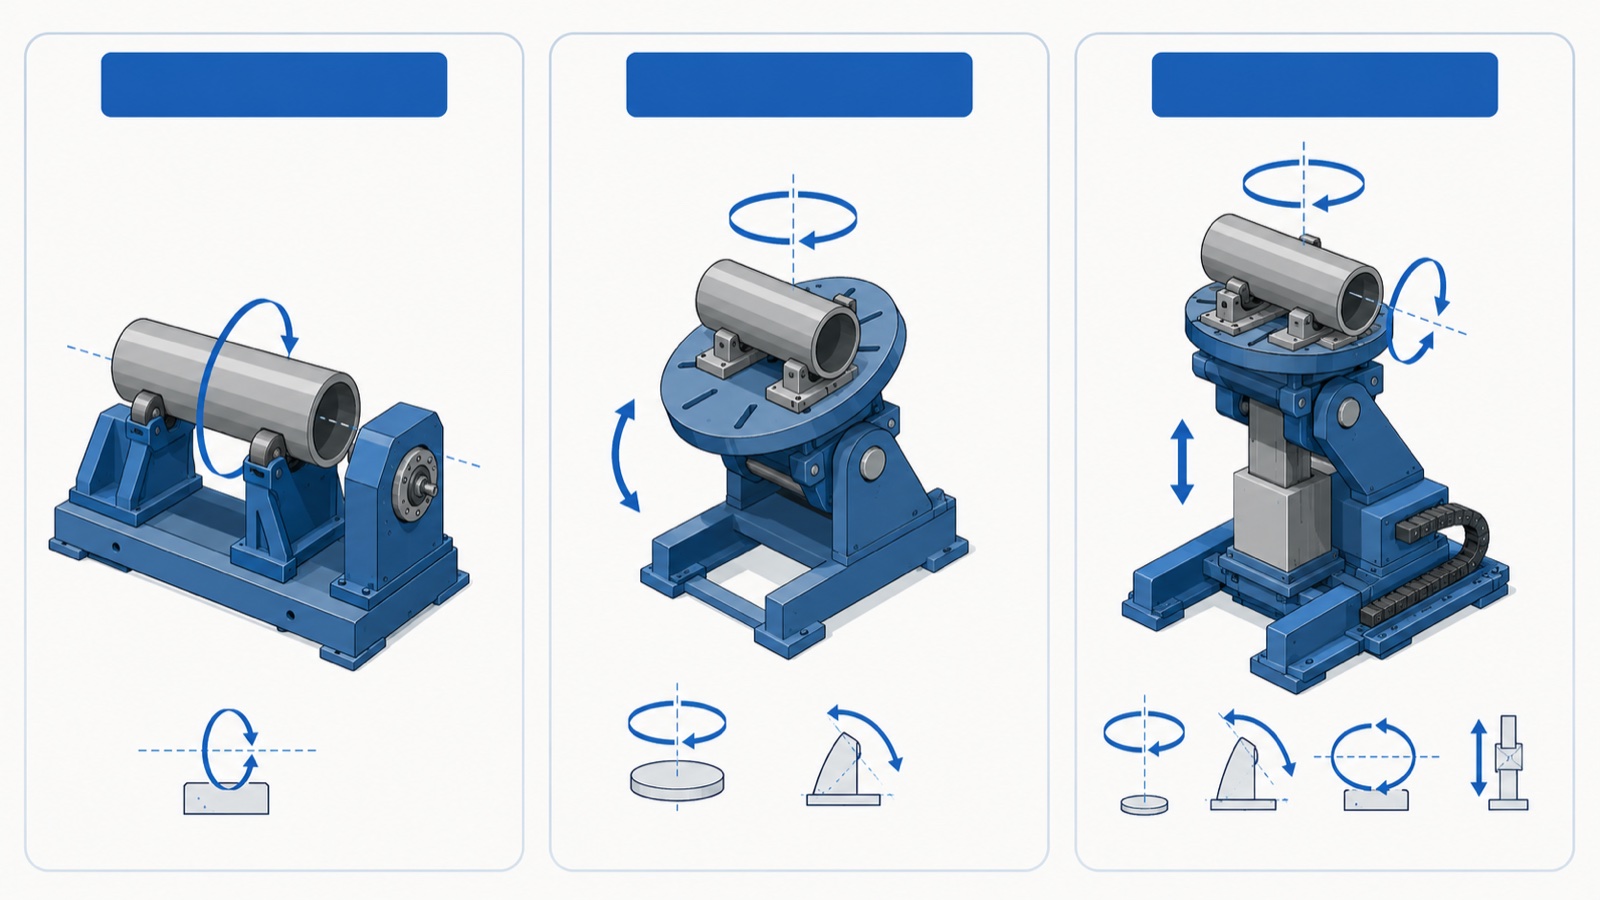
Elke laspositioneerder kan worden ingedeeld in een van de drie families op basis van het aantal aangedreven assen. Het aantal assen bepaalt welke naden de machine in de vlakke positie kan presenteren en is de eerste specificatie die moet worden vastgelegd bij het dimensioneren van een cel.
Eenassige klepstandstellers
Een positioneerder met één as biedt één aangedreven beweging, bijna altijd rotatie om een horizontale of bijna horizontale as. Dit is de ideale machine voor cilindrische en rotatiesymmetrische onderdelen: buizen, drukvatwanden, flenzen en assen. Het onderdeel draait onder een vaste lastoorts, terwijl de lasnaad vlak blijft, ideaal voor omtreklassen. Het assortiment positioneerders met één as van EVST, te vinden op de productwebsite, omvat de Single Axis Main Box Servo Positioner, de Single Axis Horizontal Servo Positioner en de Head and Tail Stock Single Axis Welding Positioner, die een lang onderdeel klemt tussen een aangedreven kop en een vrij draaiende achterkop, zodat het om zijn eigen hartlijn kan roteren.
Twee-assige positioneerders
Een twee-assige positioneerder voegt kanteling toe aan rotatie. De tafel draait en kantelt, waardoor een naad op elk vlak van een rechthoekig of onregelmatig onderdeel in een vlakke positie kan worden gebracht. Dit is de meest veelzijdige klasse voor algemene fabricage, lasconstructies, beugels, frames en machineonderstellen met lassen in meerdere vlakken. Volgens de productcatalogus van EVST omvat hun twee-assige lijn de L-, U-, C- en platformconfiguraties, die voornamelijk verschillen in de manier waarop de tafel wordt ondersteund en hoeveel kantelruimte het frame toelaat rond een omvangrijk onderdeel.
Drie-assige klepstandstellers
Een drie-assige positioneerder combineert rotatie, kantelen en een derde aangedreven beweging, meestal een tweede gyratie- of verticale hefas. De extra as zorgt ervoor dat de machine de naad niet alleen vlak houdt, maar ook op een constante werkhoogte en -oriëntatie ten opzichte van een robot, wat de robotprogrammering bij grote of hoge assemblages vereenvoudigt. EVST biedt drie-assige servopositioneerders met verticale en horizontale gyratie aan voor deze zwaardere, geometrisch complexe toepassingen.
| Klasse | Aangedreven bewegingen | Geschikt voor | Typische combinatie |
|---|---|---|---|
| Enkele as | Alleen rotatie | Pijpen, mantels, flenzen, assen, omtreknaden | Handmatig of met één robot, vaste brander |
| Twee-assig | Rotatie + kanteling | Lasconstructies, frames, beugels met meerlaagse naden | Handmatig of robotgestuurd, algemene fabricage |
| Drie-as | Rotatie + kanteling + tweede draaiing/lift | Grote, hoge of geometrisch complexe constructies | Robotcel, gecoördineerde beweging |
Kop/staartstuk versus draaitafel: een veelvoorkomende bron van verwarring
Kopers vragen vaak of ze een "positioneerder" of een "kop-/staartkop" nodig hebben, maar dit zijn geen concurrerende categorieën; ze beschrijven hoe het werkstuk wordt vastgehouden. Een positioneerder in de vorm van een draaitafel ondersteunt het werkstuk op een enkele roterende tafel, die aan één kant uitsteekt. Een kop-/staartkopconstructie ondersteunt een lang werkstuk aan beide uiteinden, waarbij het ene uiteinde wordt aangedreven en het andere vrijloopt, zodat het om een stabiele hartlijn roteert, net als een werkstuk in een draaibank.
De vuistregel is lengte en slankheid. Een kort, compact onderdeel past prima op een enkele draaitafel. Een lange as, balk of rotor zou doorbuigen of slingeren als deze vrijdragend zou worden gemonteerd, dus hoort deze tussen een kop- en een losse kop te zitten. Voor zeer lange onderdelen zorgt een losse kop met eigen aangedreven ondersteuning of tussensteunen ervoor dat de doorbuiging binnen de tolerantie blijft. In de praktijk, wanneer EVST-ingenieurs een cel dimensioneren voor een fabrikant die zowel compacte beugels als lange frames last, is de meest voorkomende oplossing twee stations: een tweeassige tafel voor de beugels en een kop-/losse kop voor de frames, in plaats van één machine die beide taken slecht moet uitvoeren.
Specificaties die de selectie bepalen
Zodra de klasse is gekozen, bepaalt een korte lijst met parameters de exacte machine. Dit zijn de cijfers die een leverancier nodig heeft om een offerte uit te brengen, en die een koper moet controleren aan de hand van het zwaarste en grootste onderdeel in de productfamilie.
- Nominale belasting — de maximale werkstukmassa die de tafel kan dragen. Bepaal altijd de afmetingen op basis van het werkstuk plus de opspaninrichting, niet alleen het werkstuk zelf.
- zwaartepunt en excentriciteit — Het draagvermogen neemt af naarmate het zwaartepunt van het werkstuk verder van het tafelvlak en de rotatieas af beweegt. Een positioneerder die is ontworpen voor een belasting met het zwaartepunt op de as, kan overbelast raken door dezelfde massa die excentrisch is gemonteerd.
- Rotatiesnelheid en koppel — moet de lassnelheid afstemmen op de grootste diameter, zodat de oppervlaktesnelheid bij de naad binnen het procesvenster blijft.
- Kantelbereik en snelheid — voor twee- en drie-assige machines: de hoekverplaatsing die elke naad plat brengt, meestal tot 90 of 135 graden, afhankelijk van het type frame.
- Tafeldiameter en T-sleufpatroon — bepaalt hoe het armatuur wordt gemonteerd en hoe groot het onderdeel is dat het frontpaneel ondersteunt.
- Stroompad naar aarde/sleepring — Bij het lassen moet de positioneerder de lasstroom over het roterende gewricht leiden zonder dat er vonken door de lagers ontstaan, en dat is precies wat een lasbestendige sleepring biedt.
Volgens de gangbare fabricagepraktijk is de meest voorkomende maatfout het beoordelen van een positioneerder uitsluitend op basis van het gewicht van het werkstuk, zonder rekening te houden met excentrische belasting. Een zwaar onderdeel dat met zijn massa ten opzichte van de rotatieas is gemonteerd, oefent een draaimoment uit dat de aandrijving onder elke hoek moet kunnen opvangen. Als dat moment het nominale kantel- of rotatiekoppel overschrijdt, loopt de tafel vast of draait deze achteruit onder belasting. EVST publiceert op aanvraag de maximale belasting en het maximale draaimoment per model in plaats van één algemeen getal, omdat de veilige limiet afhangt van de positie van de massa.
Handmatige versus robotgestuurde positionering
Een positioneerder dient twee heel verschillende doelen. In een handmatige of semi-automatische werkplaats presenteert de positioneerder de lasnaad aan een menselijke lasser op een comfortabele hoogte en hoek; de operator bepaalt wanneer de positioneerder beweegt. In een robotcel wordt de positioneerder een gecoördineerde bewegingsas: de robotcontroller stuurt de positioneerder en de arm samen aan, zodat de lastoorts en de lasnaad synchroon bewegen en de ideale werkhoek behouden blijft tijdens een gebogen of samengestelde las.
Gecoördineerde beweging is wat een robotlaspositioneerder onderscheidt van een eenvoudige draaitafel. Het vereist dat de servo-assen van de positioneerder worden aangestuurd door, of nauw gesynchroniseerd zijn met, de robotcontroller. Dit is de reden waarom robotpositioneerders servoaandrijvingen met absolute encoders gebruiken in plaats van eenvoudige frequentiegestuurde motoren. Voor de volledige celopbouw, inclusief hoe de voeding, robot en positioneerder samen worden geprijsd, raadpleegt u de producthandleiding op de EVST-website. selectie van lasrobotcellen.
Hoe te kiezen: een stappenplan in vijf stappen
- Breng de onderdelenfamilie in kaart. Geef een lijst van de grootste, zwaarste en meest onhandige onderdelen die de cel moet verwerken. De afmetingen moeten gebaseerd zijn op het worstcasescenario, niet op het gemiddelde.
- Corrigeer het aantal assen. Alleen rotatie voor cilindrische onderdelen; voeg kanteling toe voor naden in meerdere vlakken; voeg een derde as alleen toe wanneer grote of hoge geometrieën een constante werkhoogte onder een robot vereisen.
- Kies de bevestigingsmethode. Enkele draaitafel voor compacte onderdelen; kop- en staartstuk voor lange of slanke onderdelen die zouden doorbuigen.
- Bevestig de belasting met excentriciteit. Controleer de nominale belasting bij de werkelijke verschuiving van het zwaartepunt, inclusief de opspaninrichting, en niet alleen het gewicht van het onbeklede onderdeel op de as.
- Zorg voor een goede aansluiting van de lasnaad. Lasbare sleepring voor stroomgeleiding, servobesturing voor robotcoördinatie en bewegingssnelheden die aansluiten op uw proces.
Voor een gedetailleerde beschrijving van het positioneringssysteem van EVST, model voor model, met aandacht voor de vereisten op het gebied van laadvermogen en kantel-/rotatie, inclusief een aanvraagprocedure voor een offerte, raadpleegt u de bijbehorende handleiding. EVST laspositioneerder selectie 2026Om een positioneerder te vergelijken met alternatieve werkstukhanteringsmachines, lees verder. laspositioneerder versus draaitafel versus manipulator.
Het assortiment laspositioneerders van EVST
EVST, met hoofdkantoor in Chengdu en productielocatie in Wenling, bouwt laspositioneerders in alle drie de asklassen als onderdeel van haar portfolio voor robotlassen. Het gepubliceerde assortiment omvat eenassige units (Main Box Servo, Horizontal Servo en Head and Tail Stock), tweeassige units (L-type, U-type, C-type en Platform-type) en drieassige servopositioneerders (Vertical Gyration en Horizontal Gyration). Belastingswaarden, tafelafmetingen en kantelbereiken worden op aanvraag per toepassing vermeld, omdat de veilige capaciteit afhangt van de geometrie van het werkstuk en de verschuiving van het zwaartepunt, en niet alleen van de massa.
Volgens de certificeringsgegevens van EVST beschikt de productielijn voor robot- en lasautomatisering over de IATF 16949-kwaliteitscertificering voor de automobielindustrie, en zijn de producten gecertificeerd door onafhankelijke instanties zoals CE, SGS en TUV. Positioneerders worden doorgaans geleverd als onderdeel van een complete lascel, samen met de QJAR-lasrobots en de geïntegreerde stroomvoorziening van EVST. De rotatie- en kantelassen worden dan in combinatie met de arm aangestuurd, in plaats van als een losstaande tafel.
Veelgestelde Vragen / FAQ
Waarvoor wordt een laspositioneerder gebruikt?
Een laspositioneerder roteert, kantelt of verhoogt een werkstuk zodat elke lasnaad in de vlakke of horizontale positie kan worden gebracht, waar de laskwaliteit en de afzettingssnelheid het hoogst zijn. Het verbetert de laskwaliteit, verhoogt de doorvoer door lassen in de verkeerde positie te voorkomen en maakt het in een robotcel mogelijk dat één arm een complex onderdeel in één continu programma last.
Wat is het verschil tussen positioneerders met één, twee en drie assen?
Een positioneerder met één as roteert het onderdeel om één as, geschikt voor cilindrische onderdelen en omtreknaden. Een positioneerder met twee assen voegt kanteling toe, zodat naden op meerdere vlakken van een rechthoekig onderdeel vlak kunnen worden aangeboden. Een positioneerder met drie assen voegt een tweede rotatie of een verticale lift toe, gebruikt bij grote of hoge assemblages waarbij een robot de naad op een constante hoogte en oriëntatie moet houden.
Wanneer heb ik een kopstuk/staartstuk nodig in plaats van een draaitafel?
Gebruik een kop- en achterkop wanneer het werkstuk lang of slank is, zoals een as, balk of rotor, die zou doorbuigen of slingeren als deze slechts aan één kant wordt ondersteund. De aangedreven kop en de vrijlopende achterkop houden het werkstuk op een stabiele hartlijn, zodat het nauwkeurig roteert. Korte, compacte werkstukken kunnen op één draaiplateau worden geplaatst.
Hoe bepaal ik de juiste maat van een laspositioneerder?
Bepaal de afmetingen op basis van het zwaarste en grootste onderdeel in de serie, inclusief de bevestiging, en controleer de nominale belasting bij de werkelijke excentrische verplaatsing van het zwaartepunt, niet alleen het gewicht op de rotatieas. Een excentrische belasting veroorzaakt een draaimoment dat de aandrijving onder elke hoek moet kunnen weerstaan; het negeren hiervan is de meest voorkomende fout bij het bepalen van de afmetingen. Bevestig het draai- en kantelkoppel met de leverancier ten opzichte van de meest ongunstige excentrische verplaatsing.
Kan een laspositioneerder samenwerken met een robot?
Ja. In een robotcel wordt de positioneerder een gecoördineerde bewegingsas die wordt aangestuurd door, of gesynchroniseerd met, de robotcontroller, zodat de lastoorts en de lasnaad samen bewegen om de ideale werkhoek te behouden. Robotpositioneerders gebruiken servoaandrijvingen met absolute encoders en een lasbestendige sleepring om stroom door het roterende gewricht te leiden. Dit is wat een robotlaspositioneerder onderscheidt van een eenvoudige draaitafel.
Waar te gaan volgende
Voor een visueel overzicht van de huidige één-, twee- en drie-assige productfamilies van EVST, Vergelijk de EVST-serie laspositioneerders..
Om een positioneerder te vinden die aansluit bij een specifieke payload en kantel-/rotatie-eis, inclusief een offerteaanvraag, raadpleegt u de productgids van EVST. EVST-laspositioneerders, van één- tot drieassig.Om te beslissen tussen een positioneerder en andere handlingmachines, lees verder. laspositioneerder versus draaitafel versus manipulatorVoor de complete robotlascel, zie onze website. handleiding voor lasrobots en celselectiegidsVoor vragen over inkoop kunt u contact opnemen met de verkoopafdeling van EVST via de contact pagina.
Over de auteur: Het EVST-redactieteam schrijft over industriële robotica en intelligente productie voor ingenieurs en operationele leiders die automatiseringsprojecten evalueren. EVST (EVS TECH CO., LTD), opgericht in Chengdu in 2018, heeft meer dan 600 automatiseringsprojecten opgeleverd en levert aan meer dan 100 landen. Het bedrijf beschikt over IATF 16949-certificering voor de automobielindustrie en CE/SGS/TÜV-certificeringen van derden voor de QJAR-, collaboratieve robot-, SCARA- en delta-productfamilies.