
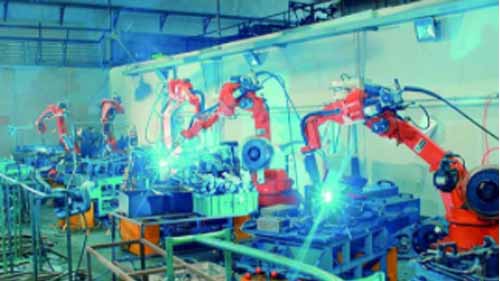
Het is nu mogelijk om voor vrijwel elk productieproces een industriële robot te vinden. De truc ligt echter in het begrijpen welk type robot het meest geschikt is om verschillende taken uit te voeren. Helaas is dit iets waar de meeste fabrikanten mee worstelen, omdat het concept van robotica enigszins complex kan zijn.
In een notendop, industriële robots worden onderscheiden door factoren zoals flexibiliteit, bereik en laadvermogen. Wanneer u uw keuze maakt, zijn dit waarschijnlijk de ontwerpfactoren die u moet afwegen tegen uw fabrieksactiviteiten. Om u te helpen de juiste keuze te maken voor uw fabriek, vindt u hier een niet te missen lijst met robottypen en hoe ze kunnen worden toegepast.
Gelede robots
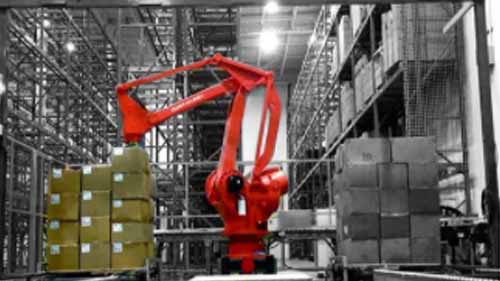
Gelede robots zijn zeer flexibele robots die bestaan uit talrijke roterende gewrichten. Dankzij deze gewrichten kunnen ze langs meerdere vlakken bewegen en kunnen ze dus, afhankelijk van het aantal gewrichten, tot wel tien assen hebben. 6-assige robots zijn momenteel de meest voorkomende gelede robots, maar nieuwere ontwerpen zijn gevorderd tot 7 assen. Hun robotarmen worden aangedreven door meerdere motoren die erin zijn gemonteerd.
De hoge mate van behendigheid die gelede robots hebben, maakt ze ideale kandidaten voor complexe industriële toepassingen. Ze kunnen onder, over of stampen en gieren om toegang te krijgen tot objecten in verwerkingsmachines en verschillende taken uitvoeren, net zoals een menselijke hand dat zou doen. Dit wordt verder versterkt door het gebruik van verschillende end-of-arm-tools die overeenkomen met de taak.
Bovendien hebben hoogwaardige gelede robots op de markt goed beheerde snoeren, bescherming tegen binnendringing en afgedichte verbindingen. Ze zijn dus gekwalificeerd voor toepassing in industriële processen met veel vocht, hoge temperaturen en cleanrooms. Dankzij hun flexibiliteit kunnen ze ook op verschillende manieren worden gemonteerd, afhankelijk van wat ideaal is voor uw fabrieksruimte
Voors:
- Hoge flexibiliteit
- Kan complexe taken uitvoeren
- Meerdere installatiestijlen voor verschillende industriële processen
nadelen:
- Ze kunnen langzamer zijn vanwege hun gewicht en meerdere gewrichtsgewrichten
- Ze zijn duur
Aanbevolen toepassingen
U kunt de flexibiliteit van een gelede robot benutten om handelingen te automatiseren zoals:
- Machinaal onderhoud
- Verpakkingsproducten
- Productinspectie
- Productassemblage
SCARA-robots
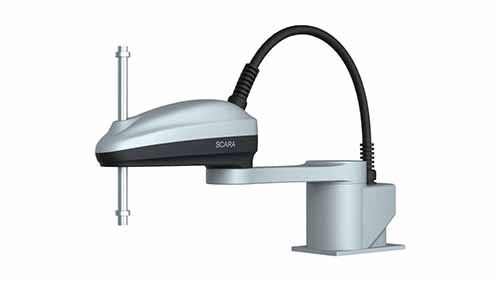
Een SCARA-robot is een gelede robotarm met selectieve compliance. Dit acroniem verwijst naar de beperkte flexibiliteit waardoor het langs de X- en Y-as kan bewegen, maar stijf is in de Z-as. Dit betekent dat een SCARA-robotarm naar links, rechts, heen en weer kan bewegen. Dankzij de stijfheid op de Z-as kan hij ook verticaal bewegen, maar dan op een vaste as. Door hun kleine werkbereik en compacte formaat kunnen SCARA-robots behoorlijk snel zijn.
Het zijn deze ontwerpvoorzieningen die het maken SCARA-robots geschikt voor de industriële assemblage van kleine onderdelen. Bij de productie van printplaten kan een SCARA-robot bijvoorbeeld worden geprogrammeerd om microonderdelen uit een lade te halen en deze op het bord te plaatsen. Naast montage kunnen ze ook worden toegepast bij repetitieve taken waarbij objecten tussen twee parallelle vlakken moeten worden overgebracht.
Voors:
- Compact werkbereik
- Ze werken snel
- Ze hebben een hoge precisie en herhaalbaarheid
nadelen:
- Ze hebben doorgaans een laag laadvermogen
- Beperkte flexibiliteit resulteert in beperkte toepassingsmogelijkheden
Aanbevolen toepassingen
- Montage van productonderdelen
- Productinspectie
- Kies en plaats
Delta-robots
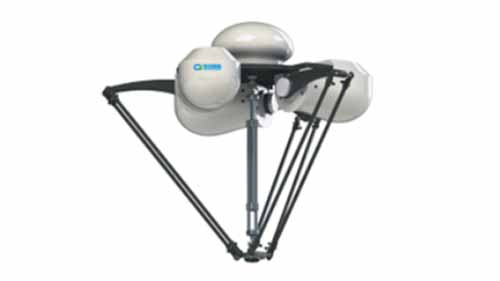
Een deltarobot bestaat uit 3 parallelle robotarmen die op een stationaire basis zijn gemonteerd. De robotarmen hebben zowel prismatische als roterende gewrichten en worden aangedreven door 3 motoren die in de basis zijn gemonteerd. Dit ontwerp geeft de armen van een deltarobot extra stabiliteit, maar zorgt er alleen voor dat ze flexibel zijn in de X- en Y-as. Omdat de motoren echter in de basis zijn geïnstalleerd in plaats van in de armen, zijn de armen licht van gewicht en dus zijn deltarobots erg snel.
Het ontwerp van delta-robots vereist dat ze boven het hoofd worden gemonteerd, zodat de robotarmen naar beneden hangen. Dit maakt ze een goede kandidaat voor in-line industriële functies zoals het sorteren van producten op een transportband. Ze kunnen ook innovatief worden aangepast met add-ons zoals sensoren of visuele systemen om hun nauwkeurigheid en algehele prestaties te verbeteren.
Voors:
- Hoge snelheidsverrichting
- Compact werkbereik
- Hoge nauwkeurigheid
nadelen:
- Ze hebben een beperkt bereik
- Beperkte flexibiliteit
- Ze kunnen slechts kleine ladingen aan
Cartesiaanse robots
Bron: processolutions.com
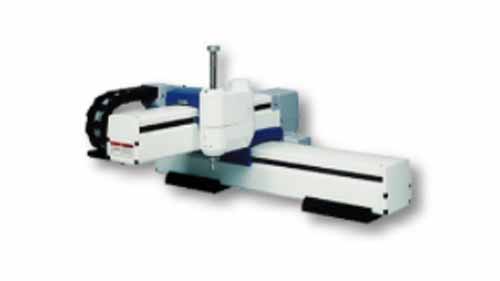
Cartesiaanse robots nemen een kubusvormig werkbereik in beslag. Ze worden ter plaatse geassembleerd en kunnen worden aangepast aan specifieke toepassingen. Ze bestaan uit 3 of meer lineaire actuatoren die loodrecht op elkaar zijn geplaatst. Om deze reden kan een cartesiaanse robot slechts langs één as tegelijk bewegen.
Het is mogelijk om een Cartesiaanse robot verticaal, horizontaal of boven het hoofd te monteren. Wanneer hij echter boven het hoofd wordt gemonteerd, wordt hij een portaalrobot genoemd, hoewel de functies grotendeels hetzelfde blijven. Het is ook tijdens deze installatiefase dat maatwerkdetails zoals de slaglengte en bedieningssnelheden worden ingesteld.
In tegenstelling tot gelede robots kunnen cartesiaanse robots slechts beperkte manoeuvres uitvoeren. Ze kunnen bijvoorbeeld niet naar onderdelen reiken en deze draaien. Hun programmering kan net zo complex zijn, maar je zou ook modellen kunnen verkennen die voorgeprogrammeerd zijn afzonderlijke programmeertools.
Voors:
- Meerdere installatiemogelijkheden
- Hoge nauwkeurigheid
- Ze kunnen worden aangepast aan specifieke taken
nadelen:
- Installatie en programmering kunnen complex zijn
- Er kan slechts één as tegelijk bewegen
- Complexiteit kan het ontoegankelijk maken voor kleine bedrijven
Aanbevolen toepassingen
- 3D afdrukken
- Taken kiezen en plaatsen
- Productinspectie
Polaire robots
Bron: prezi.com
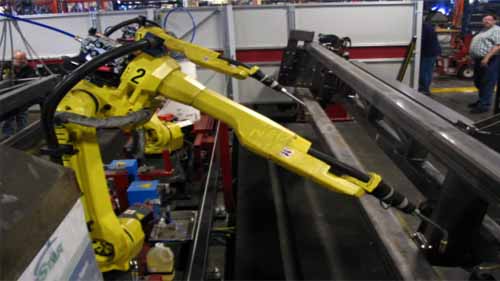
Een poolrobot bestaat uit 4 hoofdonderdelen; een roterende basis, een elevatiedraaipunt, een arm die kan uit- en intrekken als een telescoop, en een intrekgiek. Het wordt gebruikt voor eenvoudige taken, omdat het zich niet alleen kan uitstrekken tot het gebied rond de basis van de robot. Hij kan langs de XYZ-assen bewegen, maar de punten die de robotarm kan bereiken worden bepaald door hoe ver hij zich kan uitstrekken vanaf de robotbasis.
De werkhoek van een polaire robot is bolvormig. Afhankelijk van de grootte en de taak die het uitvoert, kan het op de fabrieksvloer of op een tafelblad worden geïnstalleerd. Door de structuur van zijn arm en zijn terugtrekkende bewegingen presteert een polaire robot beter bij operaties die niet veel beweging of hoge herhaalbaarheid vereisen.
Voors:
- De arm van een poolrobot kan over en onder objecten manoeuvreren
- Ze kunnen een aanzienlijk werkbereik bestrijken
nadelen:
- Lage nauwkeurigheid en herhaalbaarheid
- Ze zijn relatief langzaam
- Hun toepassingsgebied is beperkt
Aanbevolen toepassingen
- Puntlassen
- Boren
- spuitgieten
spuitgieten
Cilindrische robots
Bron: pishrobot.com
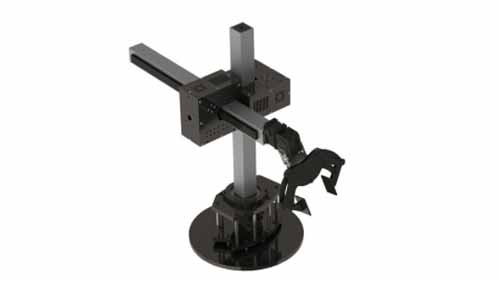
De structuur van een cilindrische robot bestaat uit een roterende as die met behulp van een roterende verbinding op een basis is gemonteerd. De roterende as is verder loodrecht verbonden met een robotarm die kan uitzetten, intrekken en verticaal langs de roterende as kan bewegen.
Dit compacte ontwerp maakt cilindrische robots een goede keuze voor kleinschalige fabrieken die niet veel vloeroppervlak hebben. Ze bestrijken ook een aanzienlijk cilindrisch werkbereik dankzij de roterende as die op zijn beurt de robotarm langs een vlak van 360° beweegt. Dat gezegd hebbende, zijn de bewegingen van een cilindrische robot beperkt omdat zijn arm weinig flexibiliteit heeft. Vervolgens zijn er slechts enkele industriële processen waarin het kan worden toegepast.
Voors:
- Ze kunnen een werkbereik van 360° bestrijken
- Grotere ontwerpen kunnen grote ladingen aan
- Hun compacte structuur neemt weinig ruimte in beslag
nadelen:
- Beperkte flexibiliteit
- Beperkte toepassingen
- Lage nauwkeurigheid en herhaalbaarheid
Aanbevolen toepassingen
- Laad- en losmachines
- Gieterij toepassingen
- Die-casting
Collaboratieve robots
Bron: Pinterest
Robots, terwijl ze oneindig nuttig zijn de maakindustrie kan ook allerlei risico's met zich meebrengen. Dit geldt vooral voor fabrieksactiviteiten waar ze in dezelfde ruimtes moeten werken als menselijke arbeiders. Hun ‘blinde’ bewegingen resulteren vaak in verwondingen bij het personeel en zelfs botsingen tussen afzonderlijke robots.
Verder leek het oorspronkelijke ontwerp van industriële robots alleen maar te voorzien in robots die werkten zonder de tussenkomst van mensen. Als gevolg hiervan werden ze gebouwd met uitgesproken scherpe randen, en over het algemeen waren hun ontwerpen niet bijzonder mensvriendelijk. Toch heeft onderzoek aangetoond dat productieprocessen enorm kunnen profiteren van het integreren van de verschillende sterke punten van zowel menselijke arbeid als robotcapaciteiten.
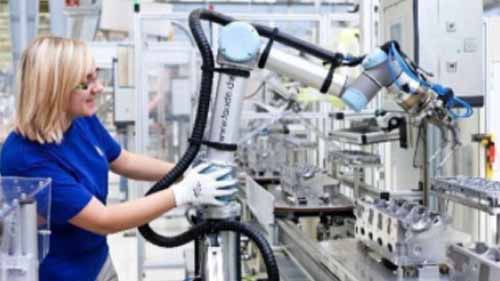
Het concept van collaboratieve robots probeert deze dilemma’s aan te pakken. Collaboratieve robots zijn per definitie robots die zijn ontworpen om mensvriendelijker te zijn, zowel qua veiligheid als qua bediening. Als zodanig worden collaboratieve robots niet noodzakelijkerwijs gedefinieerd door het aantal assen dat ze hebben, maar eerder door hoe goed ze kunnen samenwerken met mensen.
De belangrijkste kenmerken van een collaboratieve robot zijn:
Afgeronde randen – de randen zijn gladgestreken en sommige zijn zelfs in plastic verpakt. Dit vermindert de verwondingen die een werknemer zou oplopen door per ongeluk tegen de robot aan te botsen terwijl hij ernaast werkt.
Bewegingssensoren – de robotarmen van collaboratieve robots zijn uitgerust met bewegingssensoren die de aanwezigheid van een mens of een obstakel in hun werkgebied detecteren. De sensoren kunnen de arm laten vertragen of stoppen, afhankelijk van hoe ver het obstakel is.
Minder lawaai – hoge decibels lawaai kunnen schadelijk zijn voor het menselijk gehoor. Om het mogelijk te maken dat personeel en robots veilig samenwerken, worden collaboratieve ontwerprobots gebouwd om lawaai zoveel mogelijk te minimaliseren.
Voors:
- Ze zijn veiliger dan andere robots
- Ze bieden fabrieken meer waarde door zowel menselijke als robotische vaardigheden te benutten
- Ontwerpkenmerken met laag geluidsniveau verbeteren over het algemeen de omgeving op de fabrieksvloer
- Ze hebben een compacte structuur
nadelen:
- Ze kunnen duur zijn gezien de extra functies
Conclusie
Elk type industriële robot biedt een reeks oplossingen voor verschillende toepassingen. Als u beter begrijpt hoe ze werken, is het veel gemakkelijker om te identificeren welke goed zouden passen bij de behoeften van uw fabriek. Dat gezegd hebbende, zal de kwaliteit van de werkoutput die u krijgt slechts zo goed zijn als de kwaliteit van de robots waarin u investeert. Streef daarom, als klap op de vuurpijl, naar een fabrikant van industriële robots dat hoogwaardige input gebruikt en innovatieve oplossingen biedt.