
Bron: metrology.news
Industriële robotica wint snel aan momentum en wordt door verschillende fabrikanten in verschillende industrieën overgenomen. Dit komt vooral omdat ze efficiënter zijn en het werk gemakkelijker maken in vergelijking met het vertrouwen op menselijke inspanning. Deze industriële robots worden gebruikt om ervoor te zorgen dat taken zoals inpakken, sorteren, picken en plaatsen goed worden uitgevoerd.
Als een fabrikant industriële robots zijn een geweldige manier om de productie te verbeteren en ervoor te zorgen dat al uw producten aan de normen voldoen. Als het echter om industriële robotica gaat, zijn er een aantal aspecten waarmee u rekening moet houden. Sommigen van hen omvatten nauwkeurigheid, herhaalbaarheid en resolutie. Deze aspecten helpen de werking van uw industriële robots eenvoudiger en sneller te maken. Er meer over leren is een geweldige volgende stap om ervoor te zorgen dat u er als fabrikant voor kunt zorgen dat het voor u werkt.
Wat is nauwkeurigheid in robotica?
Bron: www.machinedesign.com
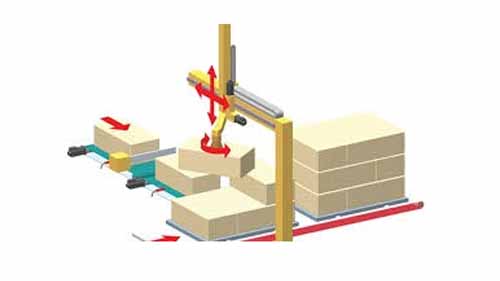
Nauwkeurigheid verwijst naar het vermogen van een robot om zijn polsuiteinde binnen het werkvolume op het gewenste richtpunt te plaatsen. Het werkt in combinatie met ruimtelijke resolutie. Nauwkeurigheid is afhankelijk van robottechnologie en hoe nauwkeurig de controlestappen kunnen worden gespecificeerd. Dit geldt voor elk van de gewrichtsbewegingen. De mechanische onnauwkeurigheden die de kwaliteit van de output van de robot op dit moment beïnvloeden, zijn echter uitgesloten.
Resolutie en nauwkeurigheid
Bron: metrology.news
Nauwkeurigheid wordt beschreven als de helft van de resolutie van de besturing. Hierbij wordt rekening gehouden met het ergste geval waarbij het richtpunt zich direct tussen twee controlepunten bevindt. Mechanische onnauwkeurigheden met een statistische verdeling vereisen meer praktische overwegingen, in welk geval de nauwkeurigheid wordt geclassificeerd als de helft van de ruimtelijke resolutie.
In de robotica wordt precisie vaak verward met resolutie en herhaalbaarheid. De uiteindelijke nauwkeurigheid van een robotsysteem hangt van een aantal factoren af. Ze omvatten de technische onnauwkeurigheden, de algoritmen voor computerbesturing en de resolutie van het systeem.
Wat veroorzaakt mechanische onnauwkeurigheden?
Bron: www.iotworldtoday.com
De mechanische onnauwkeurigheden worden meestal veroorzaakt door de speling in de gewrichten van de manipulatoren en het verbuigen van de banden. Speling wordt aangetroffen in tandwielmechanismen, spindels en hydraulische aandrijvingen. De belangrijkste ontwerpvereiste voor de schakel is het minimaliseren van de buiging van de schakel, aangezien elke doorbuiging van de schakel als gevolg van de belasting aan het uiteinde van de robot positionele fouten veroorzaakt. Een grotere rigiditeit van de betrekkingen kan echter niet worden bereikt door een drastische toename van hun massa.
Een grotere massa veroorzaakt een toename van de tijdrespons van de arm. Door afrondingsfouten in de computer kunnen besturingsalgoritmen positiefouten veroorzaken. Wanneer een robotcontroller een geschaalde geheeltallige weergave gebruikt van Cartesiaanse en hoekcoördinatenkunnen afrondingsfouten van machines belangrijk zijn. Als de computer drijvende-kommaweergave gebruikt, zijn de afrondingsfouten waarschijnlijk verwaarloosbaar.
Effecten van externe invloeden op de nauwkeurigheid
Bron: www.forbes.com
De nauwkeurigheid wordt ook beïnvloed door externe variabelen. Met de uitgebreide configuratie wordt dat betekenisvoller op het polspunt. De precisie neemt af binnen het werkvolume, vanaf de dichtstbijzijnde locatie van de arm van de fundering. Vervolgens wordt het naar locaties buiten het werkvolumebereik geleid.
Als de bewegingscyclus beperkt is tot een beperkt werkbereik, wordt de nauwkeurigheid vergroot, terwijl deze afneemt als de belasting van de robot aanzienlijk wordt. De nauwkeurigheid van de locatie is afhankelijk van de positie in de envelop van de werkruimte.
Voor dit doel, zonder gebruik te maken van sensoren, offline programmeren van robots is moeilijk om te doen. Het is mogelijk om de oorzaken van locatiefouten die de nauwkeurigheid beïnvloeden in vier groepen te groeperen, waaronder: digitaliseringsfouten, stochastische kinematische fouten, deterministische kinematische fouten en kalibratiefouten.
Omdat de assen van de assemblagerobots grotendeels verticaal zijn, is de nauwkeurigheid iets beter omdat externe invloeden en mechanische onnauwkeurigheden minder worden beïnvloed; maar dit is niet genoeg om probleemloos bepaalde toepassingen voor het koppelen van onderdelen uit te voeren, zoals peg-in-hole.
Wat is resolutie in robotica?
Bron: ein.org.pl
Resolutie is de kleinste verbetering in de beweging die de computer kan produceren. Omdat machines digitale controllers en discrete feedbackmotoren gebruiken, is de resolutie de hoeveelheid waarmee alle bewegingen worden gemaakt. Als de controle resolutie van het apparaat is n, dan zijn alle bewegingen gehele veelvouden van n.
Dit wil niet zeggen dat de resolutie het laagste deel van welk systeem dan ook is, maar eerder het grootste. Als de feedback-encoder slechts een nauwkeurige resolutie van 1 micrometer heeft, zou een computercontroller die een beweging van 0.1 micrometer kan meten, de machine niet nauwkeurig kunnen verschuiven en 0.1 micrometer kunnen verhogen.
Het besturingssysteem zou nooit zo’n kleine beweging ‘zien’. Daarom moet men bij het interpreteren van machine-outputstatistieken zeer voorzichtig zijn.
Wat is herhaalbaarheid in de robotica?
Bron: www.linearmotiontips.com
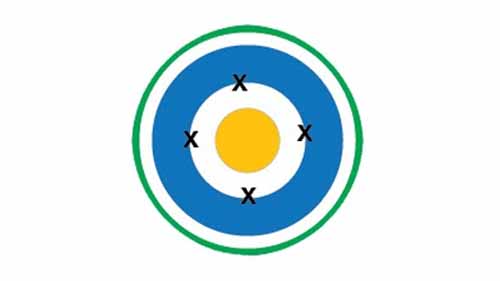
Herhaalbaarheid is een met nauwkeurigheid geassocieerd wiskundig concept dat uitlegt hoe een punt wordt gerepliceerd. Als een robotverbinding is geprogrammeerd om meerdere keren vanaf een bepaald punt te verschuiven, kun je dit onder dezelfde hoek doen. Het zal allemaal onder vergelijkbare omgevingsomstandigheden gebeuren, wat zal resulteren in verschillende verplaatsingen.
Hoewel een doelpunt vaak ruimschoots wordt gemist, concluderen we dat de herhaalbaarheid hoog is en dat de nauwkeurigheid laag is als dezelfde fout wordt herhaald. De fout met betrekking tot absolute coördinaten wordt niet gedefinieerd door herhaalbaarheid. De positionele afwijking van het gemiddelde van de verplaatsingen is de herhaalbaarheid van het apparaat.
De meeste robotfabrikanten geven eerder een numerieke waarde aan voor de herhaalbaarheid van hun robots dan voor hun nauwkeurigheid. De reden hiervoor is dat de nauwkeurigheid afhangt van de specifieke belasting die de grijper draagt. Een zwaarder gewicht veroorzaakt grotere doorbuigingen van de robotverbindingen en een grotere belasting van de gewrichten, waardoor de nauwkeurigheid afneemt, maar de herhaalbaarheidswaarde is vrijwel onafhankelijk van de gripwaarde. De herhaalbaarheid van robots zou doorgaans beter zijn dan precisie, meestal berekend in honderdsten van een inch.
Rollen van nauwkeurigheid, herhaalbaarheid en resolutie in verschillende toepassingen van robots
Bron: control.com
Als het om robotica en de toepassing van deze aspecten gaat, merk je dat ze samen altijd beter zijn. Met een combinatie van nauwkeurigheid, herhaalbaarheid en resolutie kunnen de industriële robots nauwkeurig werken en ervoor zorgen dat de taken goed worden uitgevoerd. Bij het werken met een arm kiezen en plaatsenzullen deze aspecten de processen eenvoudiger maken. Als fabrikant is het belangrijk ervoor te zorgen dat u al deze vakjes hebt aangevinkt voor een eenvoudigere ervaring.
Nauwkeurigheid
Herhaalbaarheid
Resolutie
Nauwkeurigheid zorgt ervoor dat de pols van de robot correct wordt geplaatst
Herhaalbaarheid is bedoeld om ervoor te zorgen dat de taken herhaaldelijk met gemak worden uitgevoerd
Resolutie helpt bij het maken van kleine aanpassingen tijdens dit proces om ervoor te zorgen dat de nauwkeurigheid klopt
Met dit in gedachten is het belangrijk ervoor te zorgen dat uw robotapparaten over deze cruciale aspecten beschikken. U verkeert in een betere positie om ervoor te zorgen dat al het werk goed wordt gedaan en uw productieprocessen te verbeteren.
Conclusie
Als het om industriële robotica gaat, spelen ze een grote rol in de ontwikkeling van verschillende productieprocessen. Ze bieden verbazingwekkende voordelen die belangrijk zijn om ervoor te zorgen dat de productie wordt verhoogd. Om hier optimaal gebruik van te maken, is het gebruik van belangrijke aspecten zoals nauwkeurigheid, herhaalbaarheid en resolutie echter cruciaal.
Zoals eerder besproken moeten deze aspecten een rol spelen in uw activiteiten om ervoor te zorgen dat u ten volle kunt profiteren van de voordelen van industriële robots. Als fabrikant is het essentieel dat u goed aansluit bij wat er van u wordt verwacht. Neem de tijd om deze aspecten te leren kennen en wat ze betekenen als het gaat om het werken met robottechnologie.