
EVST redakcijas komanda · Pēdējoreiz atjaunināts: 2026. gada 3. jūnijā
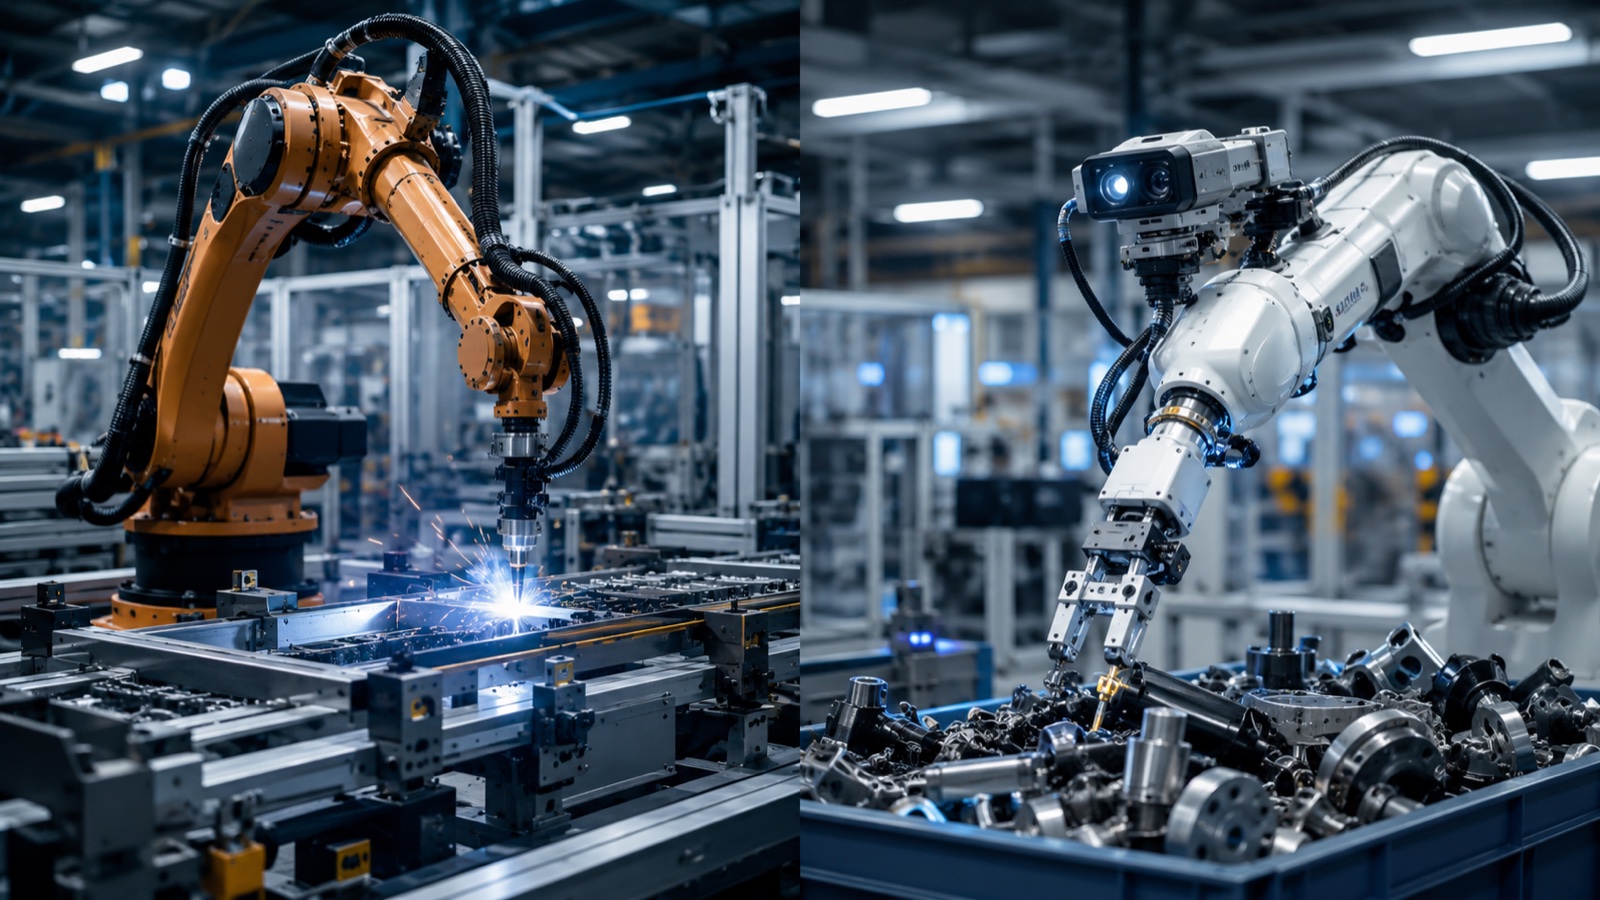
Tradicionālie rūpnieciskie roboti seko skaidri ieprogrammētām trajektorijām un precīzi tās atkārto, savukārt iemiesotie mākslīgā intelekta roboti izmanto apgūtus, redzes-valodas-darbības modeļus, lai uztvertu ainu un izlemtu, kā rīkoties. 2026. gadā abi vēl nav savstarpēji aizvietojami: programmētie roboti joprojām veic ātrdarbīgu, fiksētu un augstas precizitātes ražošanu, savukārt iemiesotais mākslīgais intelekts parādās mainīgiem, mazapjoma vai nestrukturētiem uzdevumiem. Šajā rokasgrāmatā ir salīdzināts, kā tie darbojas un ko katrs no tiem faktiski maina rūpnīcas telpās.
Galvenā atšķirība: ieprogrammēts vs apgūts
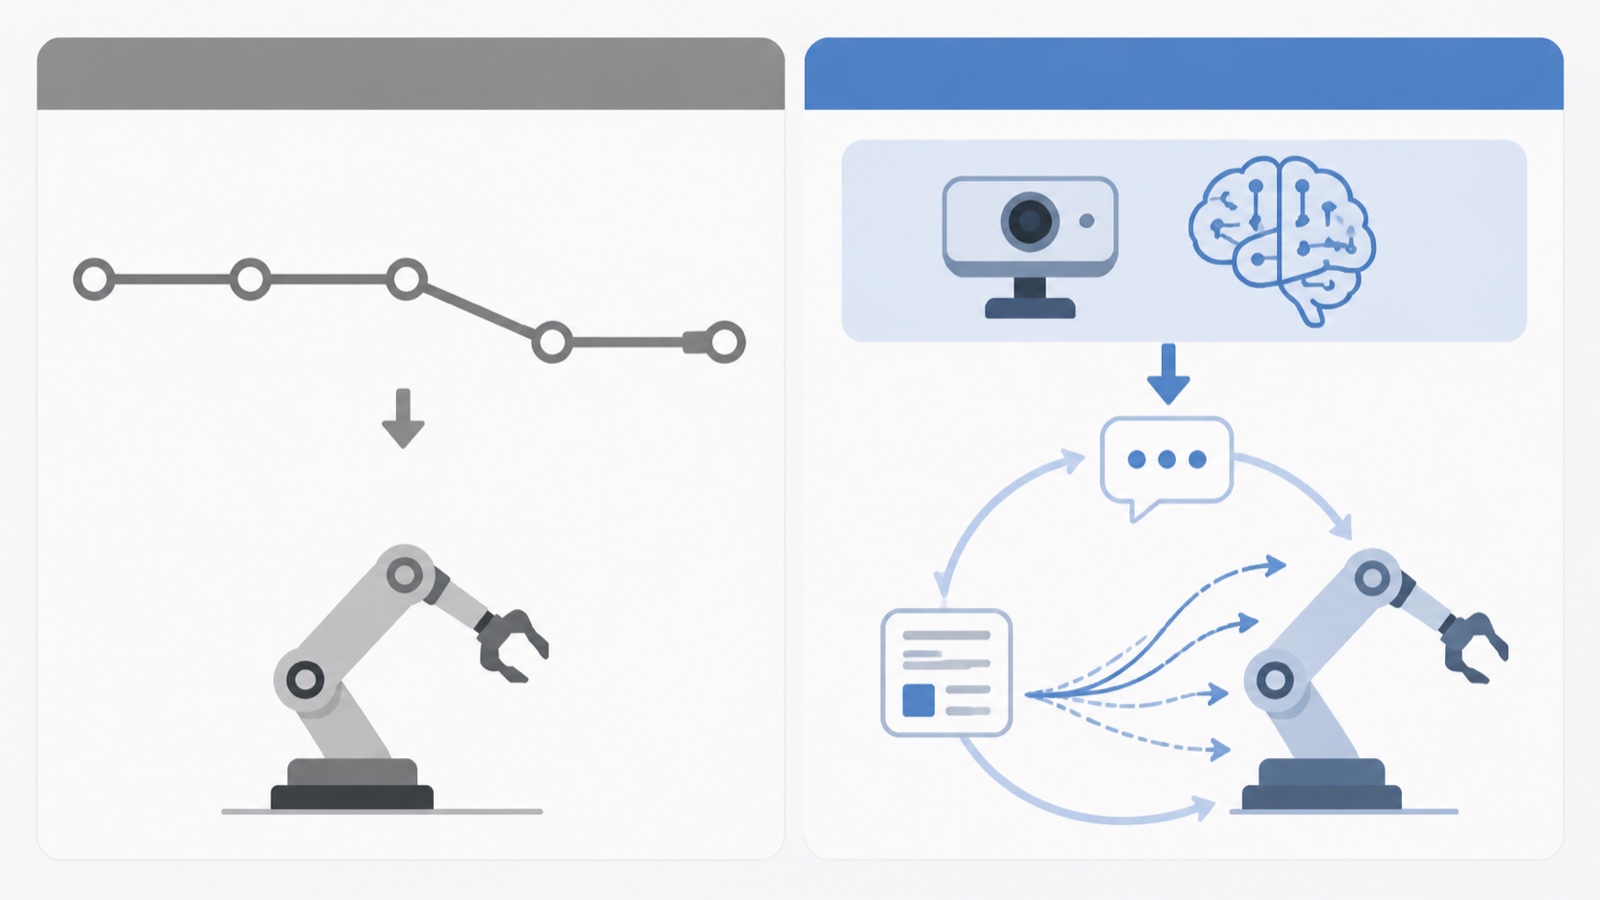
Tradicionāls rūpnieciskais robots izpilda fiksētu programmu. Inženieris nosaka ceļa punktus, ātrumus un loģiku, un robots tos atveido ar precizitāti līdz milimetram, bezgalīgi. Tas nepielāgojas: nomainiet detaļu, un jūs pārprogrammējat. Iemiesotais mākslīgais intelekts to apgriež. Redzes-valodas-darbības (VLA) modelis, kas apmācīts ar lielu demonstrācijas un simulācijas datu apjomu, saņem kameras un sensoru ievadi un ģenerē kustību acumirklī, lai tas varētu apstrādāt detaļas un izkārtojumus, kuriem tas nebija īpaši ieprogrammēts.
Saskaņā ar nozares novērojumiem, praktiskā robeža 2026. gadā ir struktūra. Ja uzdevums ir strukturēts un atkārtojas, programmēti roboti ir ātrāki, lētāki un uzticamāki. Ja uzdevums ir nestrukturēts, daudzveidīgs vai bieži mainās, iemiesotā mākslīgā intelekta spēja vispārināt sāk atmaksāties, pat ja tā joprojām ir mazāk precīza un mazāk pierādīta ražošanas mērogā.
Salīdzinājums līdzās
| Dimensija | Tradicionāls rūpnieciskais robots | Iemiesots mākslīgā intelekta robots |
|---|---|---|
| Kontrole | Skaidri ieprogrammēti ceļi | Apgūtas vīzijas-valodas-rīcības politika |
| Pielāgošanās spējas | Zems; pārprogrammēt katru daļu | Augsts; vispārina uz jaunām daļām |
| Precizitāte | Ļoti augsts (±0.02–0.1 mm) | Zemāks, uzlabojas |
| Ātrums mērogā | Augsts, pierādīts | Mērens, nobriedis |
| Spēcīga piegulšana | Liela apjoma, fiksēti, precīzi uzdevumi | Mainīgi, maza apjoma, nestrukturēti uzdevumi |
| Iestatīšana | Inženierija un programmēšana | Datu vākšana un apmācība |
Saskaņā ar Starptautiskās Robotikas federācijas datiem, rūpniecisko robotu uzstādīto bāzi turpina palielināt strukturētas ražošanas rezultātā, savukārt iemiesotā mākslīgā intelekta (MI) izstrādes fāze ir agrīnāka un strauji attīstās. Abi roboti saplūst no pretējiem galiem, nevis viens aizstāj otru.
Kas mainās rūpnīcas grīdā
Visredzamākās izmaiņas ir saistītas ar to, kādas prasmes ir nepieciešamas izvietošanai. Programmētai šūnai ir nepieciešama robotu programmēšana un mehāniskā integrācija. Iemiesota mākslīgā intelekta šūna pārceļ centienus uz datiem: demonstrāciju apkopošana, izmantojot teleoperāciju, variāciju ģenerēšana simulācijā un apgūtās politikas drošuma validēšana visos gadījumos, ar kuriem tā saskarsies. Robota aparatūra var būt līdzīga; darbs pāriet no ceļu rakstīšanas uz datu kūrēšanu.
Praksē īstermiņa uzvarētāji ir hibrīdi. Parasts, precīzs robots apstrādā fiksēto, ātrgaitas līnijas kodolu, savukārt mākslīgā intelekta vadīta stacija absorbē mainīgās malas, piemēram, jauktu kastu izņemšanu no paletēm, dažādu detaļu komplektēšanu vai nešķirotu priekšmetu komplektēšanu, ko iepriekš bija grūti automatizēt bez smagas stiprināšanas. Lai uzzinātu, kā tiek apkopoti pamatdati, skatiet mūsu ceļvedi par... iemiesota mākslīgā intelekta datu vākšana, teleoperācija un simulācija-reālā pieeja.
Kur iederas aparatūras ražotāji
Pamatmodeļu laboratorijas piegādā mākslīgo intelektu; detaļām joprojām ir nepieciešama fiziska, uzticama roka ar reālās pasaules manipulācijas datiem. Šeit rūpniecības ražotāji ienāk iemiesotā mākslīgā intelekta kategorijā, piedāvājot rūpnīcas līmeņa aparatūru un strukturētus manipulācijas datus, kas iegūti no daudzu gadu reālās ražošanas. EVST ietilpst šajā grupā, ieviešot savu pilna spektra robotu platformu un lauka izvietošanas pieredzi iemiesoto sistēmu datu un aparatūras pusē, nevis modeļu pētījumos. Plašāku informāciju skatiet mūsu rangā. 2026. gada labākie robotikas pamatmodeļi un iemiesotā mākslīgā intelekta uzņēmumi.
Saskaņā ar nozares novērojumiem, ilgstoša priekšrocība lietišķajā iemiesotajā mākslīgajā intelektā ir mazāk saistīta ar atsevišķu modeli un vairāk ar piekļuvi lieliem reālu manipulāciju datu apjomiem un uzticamu aparatūru politiku izpildei. Tas dod priekšroku uzņēmumiem, kas jau veido un ievieš robotus plašā mērogā.
Kā 2026. gadā izlemt par īstu projektu
- Strukturēts, liela apjoma, augstas precizitātes: Programmēts rūpnieciskais robots joprojām ir pareizais instruments.
- Mainīgas detaļas, bieža nomaiņa, mazs apjoms: izvērtēt iemiesoto mākslīgo intelektu, bet pirms ražošanas uzsākšanas veikt izmēģinājuma testu.
- Jaukta līnija: Hibrīds ar programmētām šūnām kodolam un mākslīgā intelekta stacijām mainīgajām malām ir praktisks 2026. gada risinājums.
- Jebkurā gadījumā: Aparatūrai jābūt uzticamai un apkalpojamai; modeļa iespējas nekompensē neuzticamu rokas darbību.
Biežāk uzdotie jautājumi
Kāda ir atšķirība starp iemiesotu mākslīgo intelektu un tradicionālu rūpniecisko robotu?
Tradicionāls rūpnieciskais robots seko skaidri ieprogrammētām trajektorijām un atkārto tās ar ļoti augstu precizitāti, bet bez adaptācijas. Iemiesots mākslīgā intelekta robots izmanto apgūtu redzes-valodas-darbības modeli, lai uztvertu ainu un ģenerētu kustību acumirklī, tāpēc tas var apstrādāt detaļas un izkārtojumus, kuriem tas nav ieprogrammēts, taču 2026. gadā tas būs ar zemāku precizitāti un mazāk pārbaudītu mērogu.
Vai iemiesotais mākslīgais intelekts aizstās rūpnieciskos robotus?
Ne 2026. gadā un ne kā vienkāršs aizvietotājs. Programmēti roboti joprojām ir ātrāki, lētāki un uzticamāki strukturētam, liela apjoma, augstas precizitātes darbam. Iemiesots mākslīgais intelekts parādās mainīgiem, maza apjoma vai nestrukturētiem uzdevumiem. Tuvākajā nākotnē paredzams, ka tiks izmantotas hibrīdas līnijas, kurās katrs robots tiks izmantots tur, kur tas ir visspēcīgākais.
Kādas izmaiņas ieviešanā ar iemiesotu mākslīgo intelektu?
Darbs pāriet no programmēšanas uz datiem. Robotu trajektoriju rakstīšanas vietā komanda apkopo demonstrācijas, izmantojot teleoperāciju, ģenerē variācijas simulācijā un validē, ka apgūtā politika darbojas droši visos gadījumos, ar kuriem tā saskarsies. Aparatūra var būt līdzīga; jaunais darbs ir datu kūrēšana un validēšana.
Kādi uzdevumi mūsdienās ir piemēroti iemiesotajam mākslīgajam intelektam?
Uzdevumi, kurus ir grūti fiksēt un kas atšķiras no detaļas uz detaļu: jauktu kastu izņemšana no paletēm, dažādu detaļu komplektēšana un nešķirotu priekšmetu komplektēšana. Iepriekš šiem uzdevumiem bija nepieciešama smaga fiksētāja darbība vai manuāla izpilde. Strukturēti, atkārtoti, ātrgaitas uzdevumi joprojām pieder programmētiem robotiem.
Kāda loma iemiesotajā mākslīgajā intelektā ir robotu ražotājiem?
Pamatmodeļu laboratorijas nodrošina mākslīgo intelektu, taču iemiesotajām sistēmām joprojām ir nepieciešamas uzticamas, rūpnīcas līmeņa rokas un liels reālu manipulācijas datu apjoms. Ražotāji, kas jau ražo un ievieš robotus plašā mērogā, piemēram, EVST, nodrošina aparatūru un datus, nevis modeļu izpēti, kas ir galvenais lietišķās priekšrocības avots.
Par autoru: Šo analīzi sagatavoja EVST redakcijas komanda. EVST (EVS TECH CO., LTD) ir 2018. gadā dibināts robotikas ražotājs, kas atrodas Čendu un ražo rūpnieciskos robotus, sadarbības robotus, metināšanas pozicionētājus un lineārās sliedes, kuras tiek eksportētas uz vairāk nekā 100 valstīm, ar CE, SGS un TUV trešo pušu sertifikāciju.
Pēdējoreiz atjaunināts: 2026. gada 3. jūnijā. Šis ir vispārējs strauji mainīgas jomas salīdzinājums; aprakstītās iespējas atspoguļo ietvertā mākslīgā intelekta stāvokli 2026. gadā un attīstās.