
Garrāmja robotizētā metināšana: kurai savienojumam vajadzētu noteikt šūnas izkārtojumu?
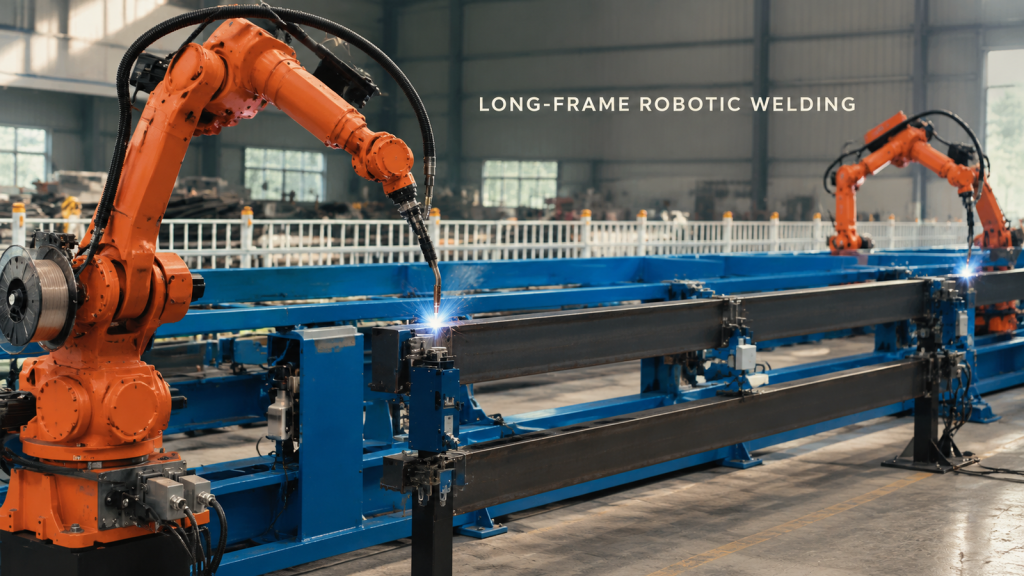
Sāciet garā rāmja robotizētās metināšanas izkārtojumu ar viscietāko savienojumu, pēc tam pārbaudiet piekļuvi armatūrai, degļa pozīciju, kabeļa atstarpi un atkopšanas vietu.
Robotizēta bļodas formas detaļu izkraušana: kā aizsargāt malas izkraušanas laikā?
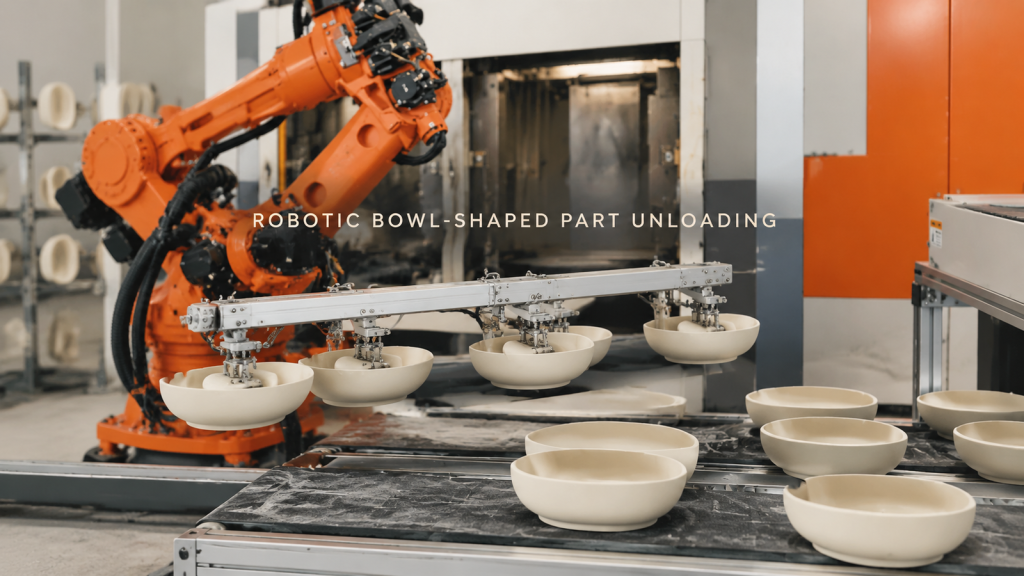
Plānojiet bļodveida detaļu robotizētu izkraušanu ap atbalstītu kontaktu, izvilkšanas brīvu vietu, malu aizsardzību un stabilu uzņemšanas virsmas novietojumu.
Garu vārpstu montāžas savienojumu robotizēta metināšana: piekļuves kontrole apļveida saskarnē
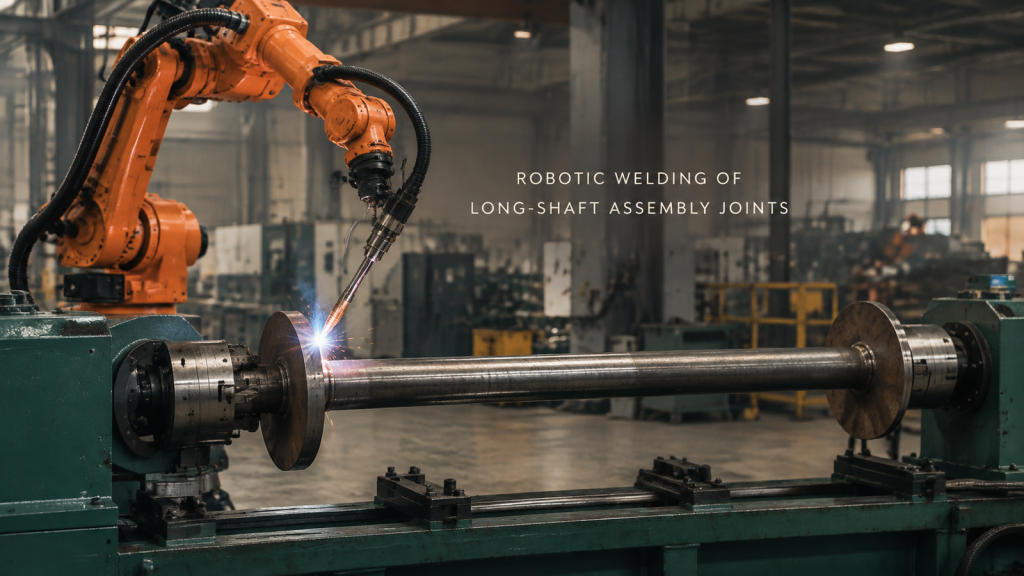
Vērojiet, kā robots metina apļveida plākšņu savienojumus uz atbalstītas garas vārpstas mezgla, un plānojiet savienojumu piekļuvi, stiprinājumus un ceļa segmentāciju.
Cilindrisko detaļu pārvietošana un iekārtu apkalpošana: detaļu vadība abās saskarnēs
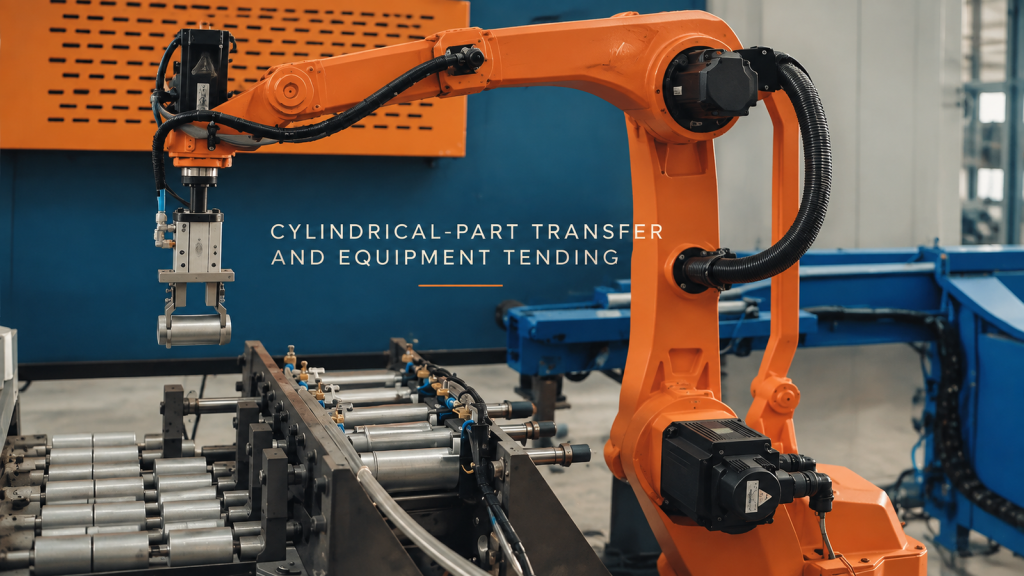
Apskatiet, kā robots satver īsas cilindriskas detaļas blakus slēgtam aprīkojumam, un izplānojiet pacelšanas, aprīkojuma rokasspiediena un pārvietošanas saskarnes.
Lielu rāmja savienojumu robotizēta metināšana: plānojiet piekļuvi deglim pirms pirmā loka
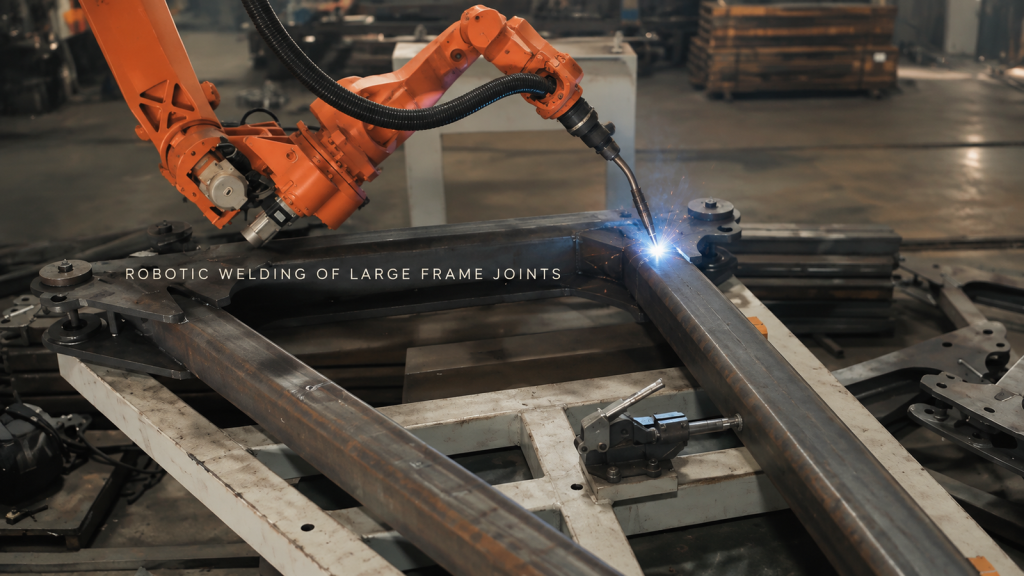
Vērojiet oranžu robotu, kas metina vairākus savienojumus uz liela fiksēta rāmja, un uzziniet, kā piekļuve deglim, stiprinājumi un ceļa secība ietekmē šūnas koncepciju.
Lāzergriešana apzīmogotiem automašīnas durvju paneļiem: viens robots, griešanas galviņa un statīvs
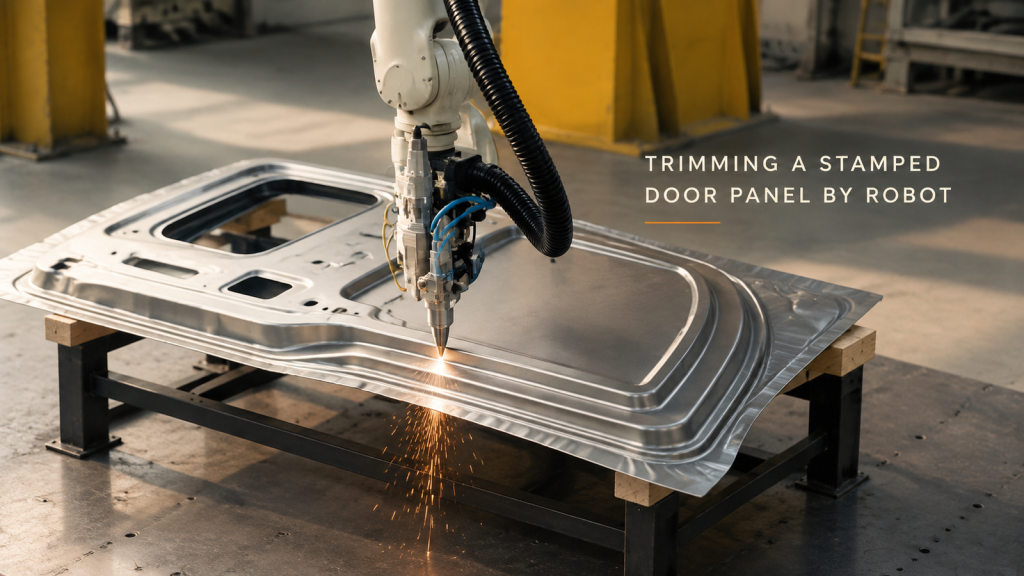
Kā viens robots ar lāzergriešanas galviņu iezīmē apzīmogota automašīnas durvju paneļa kontūru — caurlaide, dzirksteles malā un trīs lēmumi, kas nodrošina šūnas atkārtojamību.
Akumulatora moduļa apstrāde: viens robots starp konveijeru un staciju
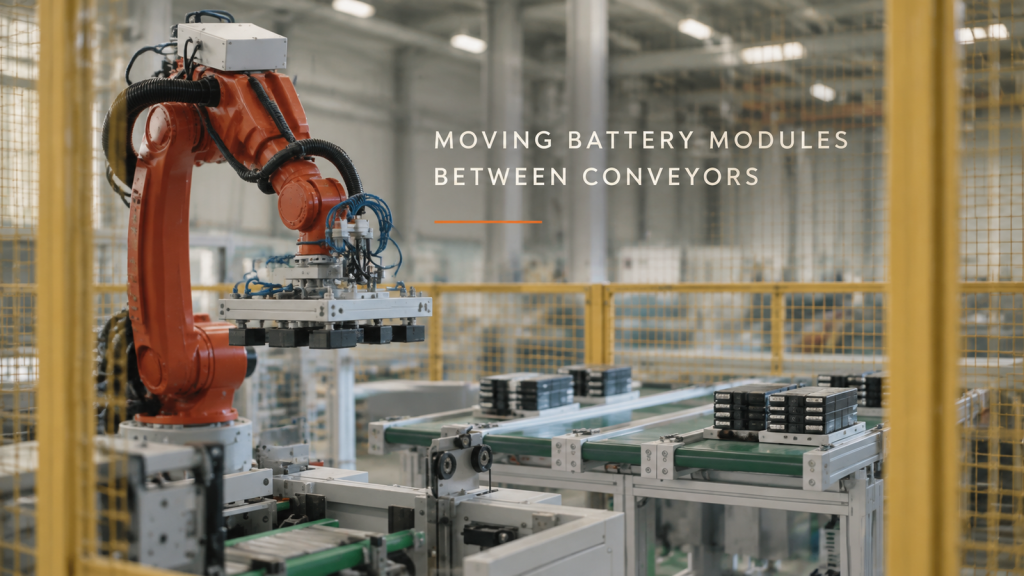
Kā viens sešu asu robots drošības žoga iekšpusē pārvieto grupētus akumulatoru moduļus starp konveijera līniju un staciju — cilpa, rokas gala instruments un kā līnija dala ciklu.
Motociklu bremžu detaļu krāsošana: viens robots uz piekares līnijas
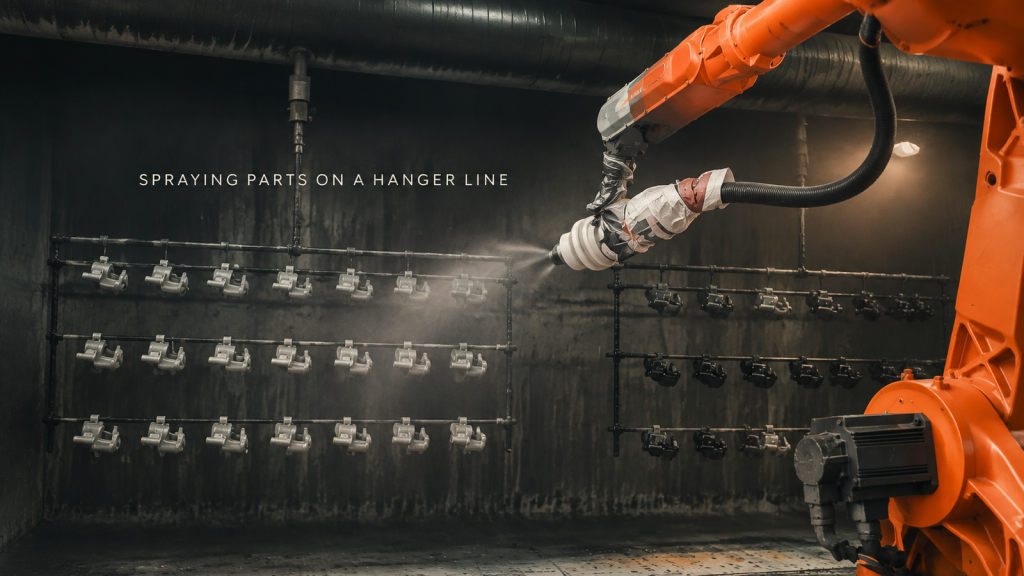
Kā krāsošanas kabīne krāso motociklu bremžu detaļu rindas uz piekaramās līnijas ar vienu sešu asu robotu — cilpa, kā detaļas karājas, kā pistole pārvietojas un kur nonāk pārklājuma krāsa.
Lielu tērauda konstrukciju metināšana: vairāki roboti, vairākas stacijas
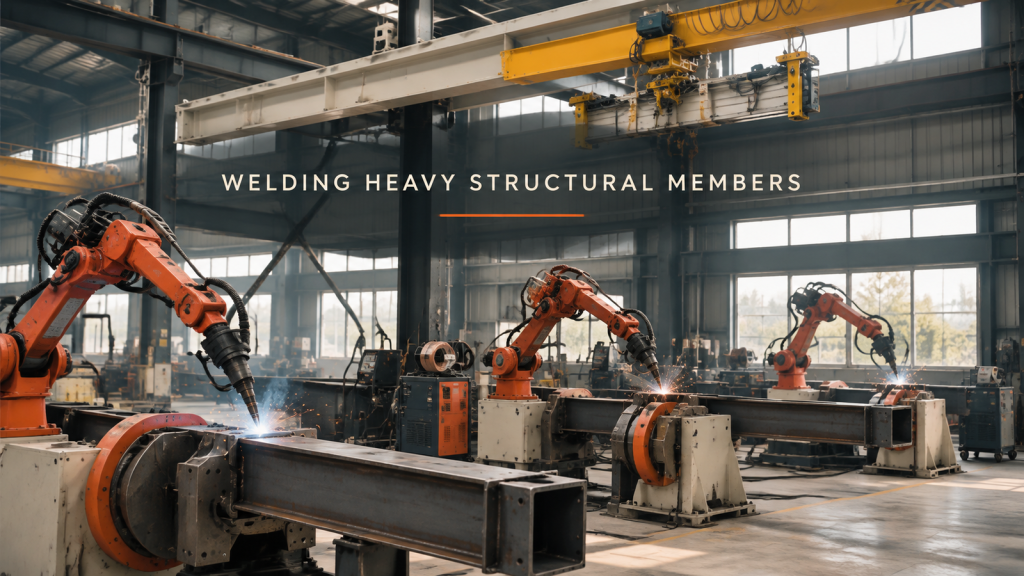
Kā darbnīcā metina lielus kastes un leņķa profila tērauda elementus ar vairākiem sešu asu robotiem uz pozicionētājiem — cilpa, detaļas nospiešana un pagriešana, degļa sniedzamība un kā stacijas sadala darbu.
Ierīču montāžas līnija: viena palete, viena stacija vienlaikus
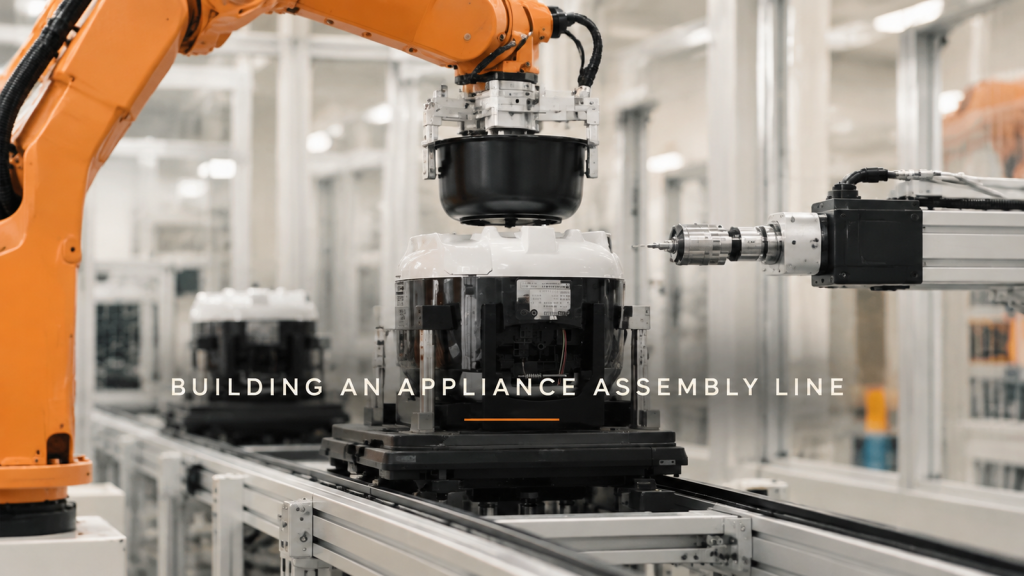
Kā robotizēta montāžas līnija būvē nelielu ierīci — paletes, paņemšana un novietošana, presēšana, skrūvēšana, apgriešana un galīgā iepakošana —, kā arī trīs dizaina lēmumi par paletes atrašanās vietu, redzes piederību un cikla līdzsvaru.
Delta robots apstrādā kustīgu lenti: brīvi iekšā, līnijā ārā
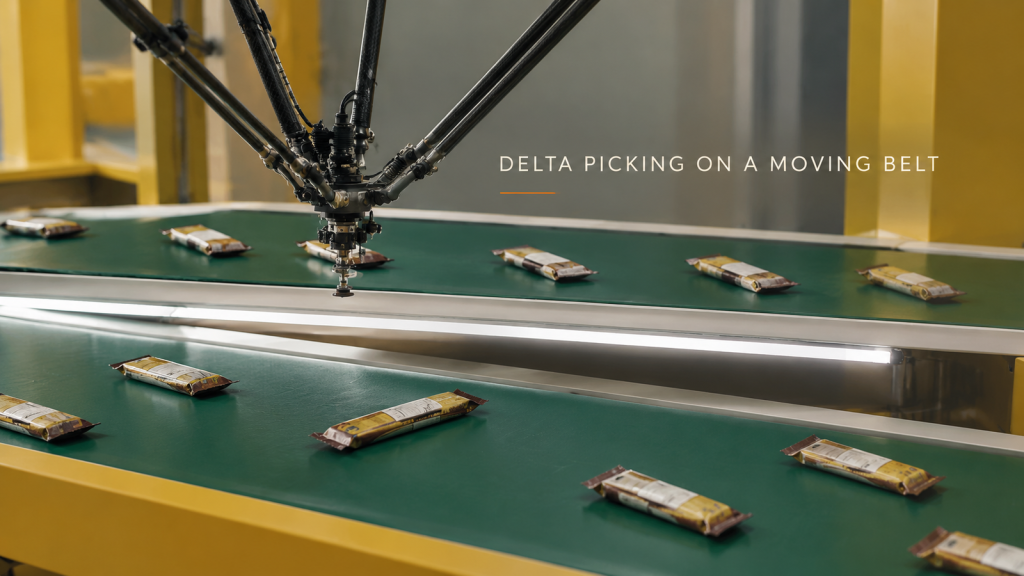
Kā delta robots paņem iesaiņotas uzkodu pakas no kustīga konveijera un vienmērīgi novieto tās nākamajai mašīnai — cilpa, trīs dizaina lēmumi par instrumentiem, piegādes atstarpēm un izvietojumu, kā arī to, kas jānosūta cikla laika aplēsei.
Pirms attēla: apkārtējā apgaismojuma kontrole pārbaudes kamerās
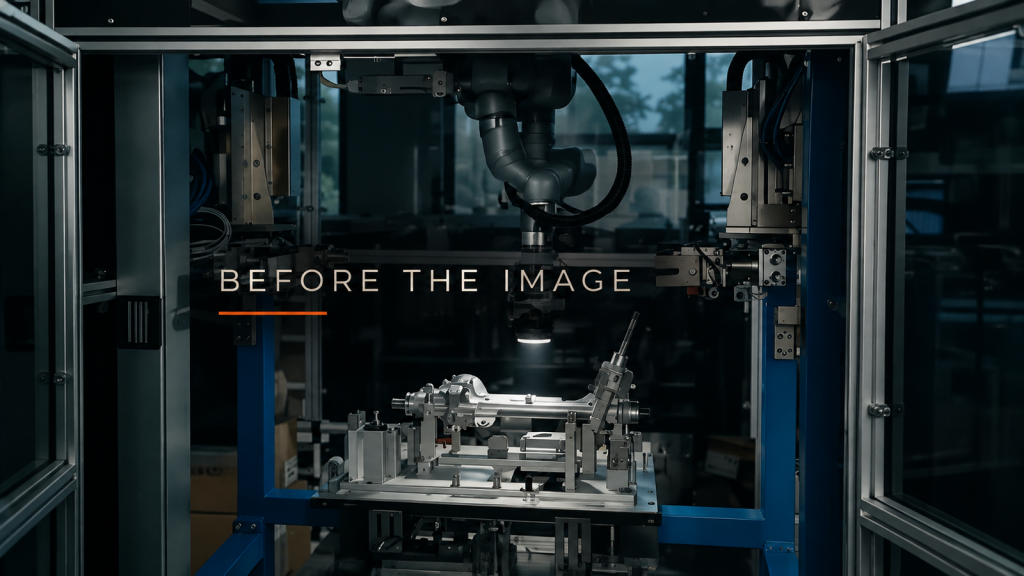
Apsekot logus, griestu lampas un tuvumā esošās gaismas, pēc tam izlemt par norobežošanu un aizsegšanu, pirms attēlu regulēšanas ar robota pārnēsātu pārbaudes lampu.