
Robotizēta izsmidzināšana ir reprezentatīva izmēģinājuma vērta, ja kausu korpusus var konsekventi prezentēt un nepieciešamā virsmas apstrāde var atkārtoti izmantot noteiktu stiprinājumu un uzklāšanas ceļu. Manuāla izsmidzināšana var būt saprātīga izvēle, ja biežas formas, aizsargāto zonu vai pārklājuma sagatavošanas izmaiņas neļauj atkārtoti izmantot. Salīdziniet visu partiju saskaņā ar vienādām pieņemšanas prasībām, nevis salīdziniet tikai laiku, cik ilgi pistole smidzina.
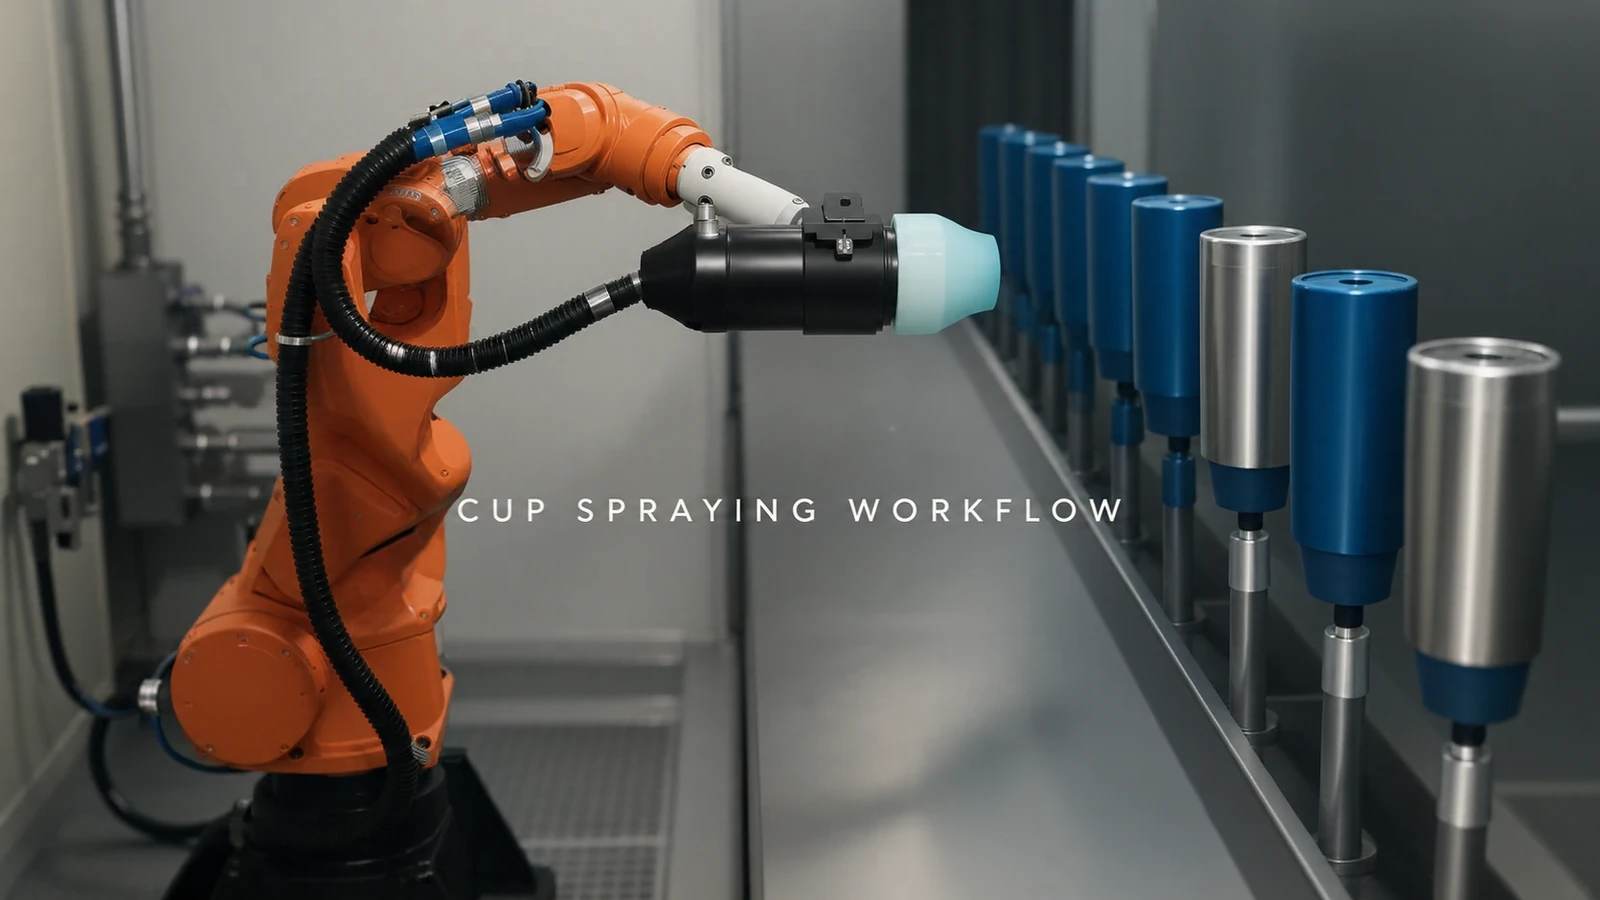
Lietojumprogrammas video redzams oranžs robots, kas pārvieto smidzināšanas galviņu vertikālu krūzes formas vai cilindrisku detaļu rindas priekšā. To ārējās virsmas izskatās zilas. Ražošanas lēmuma pieņemšanai svarīgs jautājums ir, kuri preparāti atkārtotos visā paredzētajā saimē un kuri būtu jāmaina.
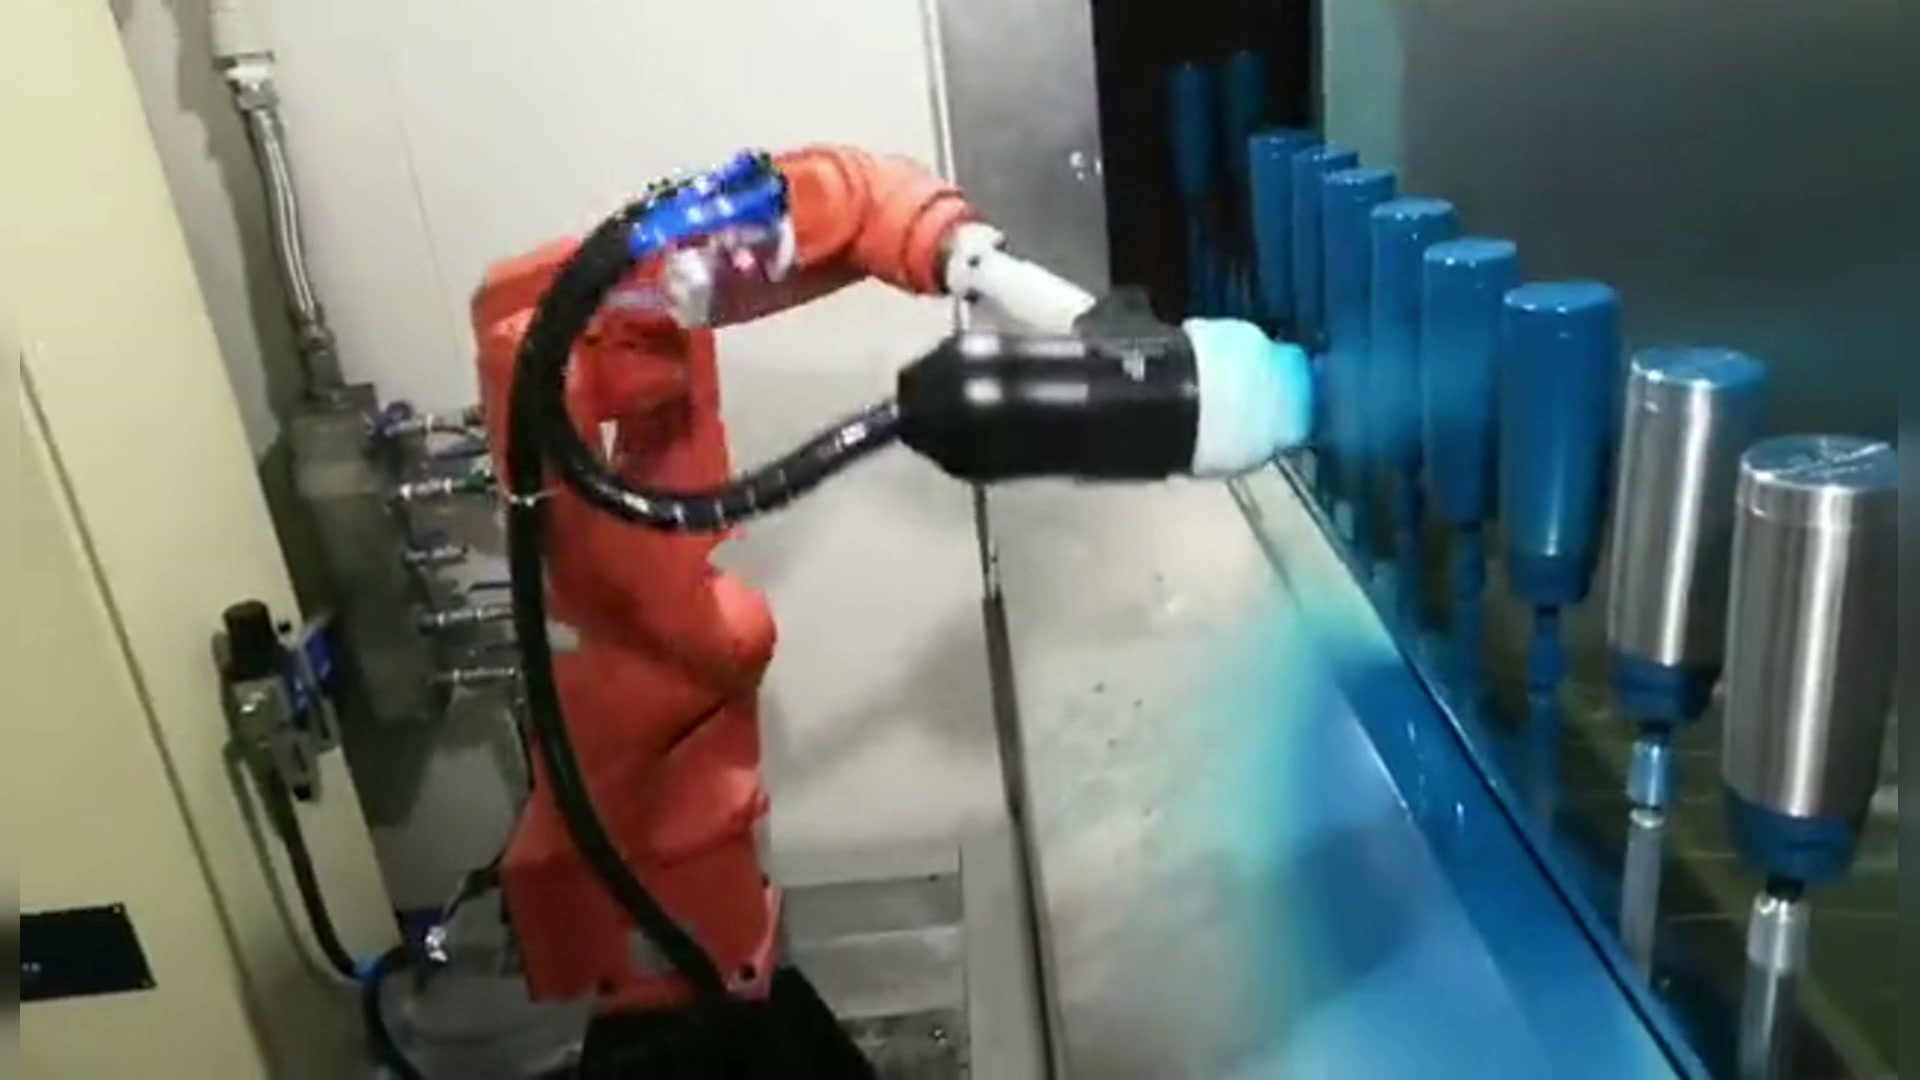
EN galvenā filma 00:14 — robota smidzināšanas galva vertikālu cilindrisku detaļu priekšā.
Pirms darba sadalīšanas definējiet virsmu
Atzīmējiet pārklājamo laukumu un jebkuru laukumu, kam jāpaliek aizsargātam. Atkarībā no produkta, malai, pamatnei, vītnei vai saskares virsmai var būt nepieciešama atšķirīga apstrāde nekā redzamajai ārsienai. Norādiet faktisko prasību, nevis pieņemiet, ka līdzīga izskata krūzītei nepieciešams tāds pats maršruts.
Vienojieties, kā tiks vērtēti izmēģinājuma paraugi: noteiktās pārklājuma pārbaudes, attiecīgie izskata apstākļi un aizsargātās īpašības. Izmantojiet tās pašas prasības gan manuālajiem, gan robotizētajiem paraugiem. Vienam maršrutam nevar piešķirt īsāku izsmidzināšanas uzdevumu, kamēr otram tiek lūgts veikt papildu maskēšanu, pieskārienu vai pārbaudi.
Meklējiet atkārtoti lietojamu prezentāciju, ne tikai līdzīgus cilindrus
Grupējiet detaļas pēc to atrašanās vietas stiprinājumā, ko instruments var sasniegt un kurām virsmām jāatrodas tālāk no turētāja. Līdzīgi ārējie diametri ne vienmēr nodrošina atkārtoti izmantojamu sistēmu, ja mainās stiprinājuma punkts vai aizsargātais apgabals.
Augstuma vai profila izmaiņas var mainīt relatīvo pistoles un virsmas ceļu. Automātiskā aplikatora vadība šo relatīvo attālumu un izsmidzināšanas koordināciju ar sagatavi uzskata par procesa iestatījumiem. Tāpēc apmācīts robota maršruts ir jāizmēģina ar faktisko prezentāciju un aplikatora iestatījumiem, nevis jāpārnes starp variantiem tikai tāpēc, ka abas daļas sauc par krūzītēm.
Ja saime var koplietot atrašanās vietas noteikšanas metodi un tai ir nepieciešama tikai noteikta recepte vai armatūras pielāgošana, tas ir noderīgs kandidāts automatizācijas izmēģinājumam. Ja katram pasūtījumam ir nepieciešams jauns turētājs, maskēšanas izkārtojums un maršruts, pirms pirmās saimes izvēles salīdziniet šo sagatavošanas slogu.
Saskaitiet atlikušos darbus ap robotu
Pierakstiet, kas iekrauj un noņem detaļas, uzklāj aizsardzību, sagatavo pārklāšanas aprīkojumu, maina materiālus, ja nepieciešams, iztīra izvēlēto aplikatoru un pārbauda gatavās detaļas. Automātiska pistoles darbība neizņem šos uzdevumus no plāna. To metode un biežums ir atkarīgs no izvēlētā pārklājuma un aprīkojuma.
Manuālai izsmidzināšanai iekļaujiet arī atbilstošos iestatīšanas, apstrādes un apdares darbus. Salīdziniet vienādu partijas lielumu, variantu maisījumu un sākuma nosacījumus. Atdaliet vienreizēju nodošanas ekspluatācijā uzdevumu no sagatavošanas, kas atkārtota katram pasūtījumam, lai izmēģinājuma laikā atkārtotas maiņas netiktu slēptas pozitīvā kustības demonstrācijā.
Šis sadalījums arī precizē automatizācijas mērķi. Projekts var pārcelt atkārtotu ieroča kustību uz robotu, vienlaikus saglabājot manuālu ielādi un pārbaudi. Tieši norādiet šo darbības jomu, nevis pieņemiet, ka robota uzstādīšana padara visu staciju bez uzraudzības.
Izvēlieties izmēģinājuma versiju, kas var mainīt lēmumu
Izvēlieties reprezentatīvus krūzīšu korpusus, kas izaicina ierosināto parasto iestatījumu: augstuma vai kontūras variācijas, sarežģīta aizsargājamā zona vai atšķirīgs turēšanas kontakts. Pēc apstrādes novērojiet nepieciešamās virsmas un īpašības, pēc tam veiciet plānoto pāreju un pierakstiet, kas ir jāmaina vai jātīra.
Ja pieņemto virsmu var reproducēt ar atkārtoti izmantojamu noformējumu un pārvaldāmām pārejām, robotizētajam maršrutam ir skaidrāks ražošanas pamats. Ja preparāta izmaiņas dominē partijā vai ierosinātais turētājs nevar saglabāt nepieciešamās virsmas, jāpārskata grupēšana vai jāsaglabā atbilstošs manuālais darbs, kamēr tiek izpētīts cits pirmais pielietojums.
EVST diskusiju var sākt ar krūzīšu variantu, marķētā pārklājuma un aizsargāto zonu, pašreizējo turēšanas izkārtojuma un parastā partijas/nomaiņas modeļa fotogrāfijām. Šīs detaļas palīdz definēt lietderīgu izmēģinājumu, neizgudrojot ietaupījumus, cikla laiku vai pārklājuma rezultātu no videoieraksta.