
EVST redakcijos komanda · Paskutinį kartą atnaujinta: 2026 m. birželio 1 d.
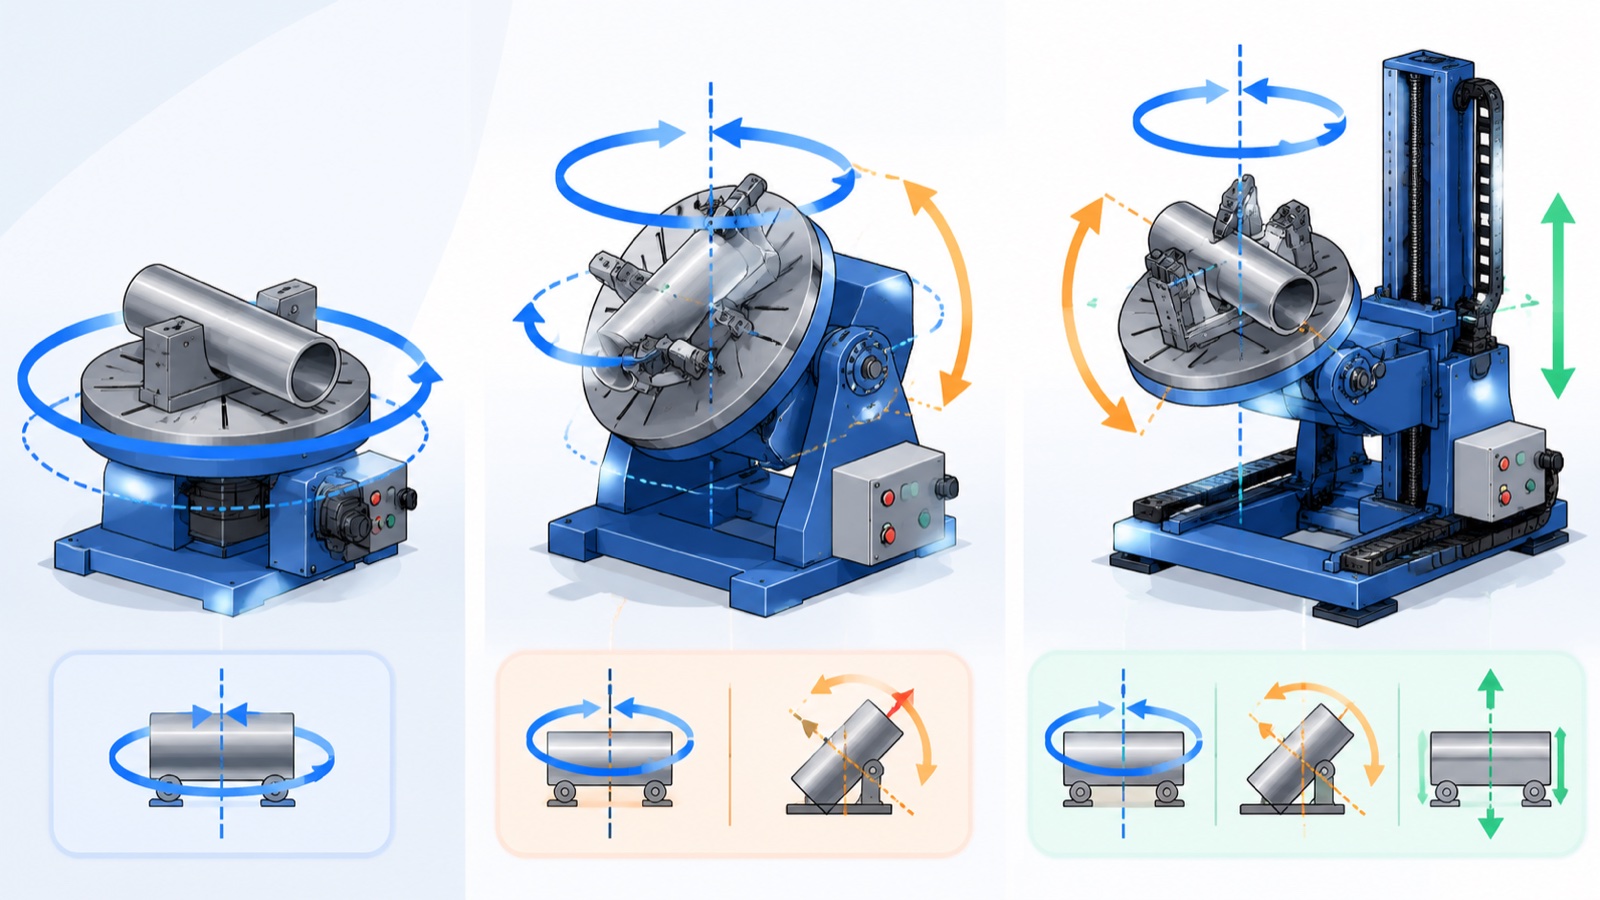
Suvirinimo padėties nustatymo įrenginys yra elektrinis įtaisas, kuris suka arba pakreipia ruošinį, kad suvirinimo siūlės išliktų horizontalioje padėtyje, kur greitis ir kokybė yra didžiausi. Judesį nustato ašių skaičius: vienos ašies padėties nustatymo įrenginys sukasi viena ašimi, dviejų ašių padėties nustatymo įrenginys prideda pakreipimą, o trijų ašių padėties nustatymo įrenginys sujungia dvi pakreipimo arba kėlimo ašis su sukimu. Pasirinkimas priklauso nuo detalės geometrijos, svorio ir to, kiek suvirinimo siūlių yra skirtingose plokštumose.
Ką iš tikrųjų veikia suvirinimo pozicionierius
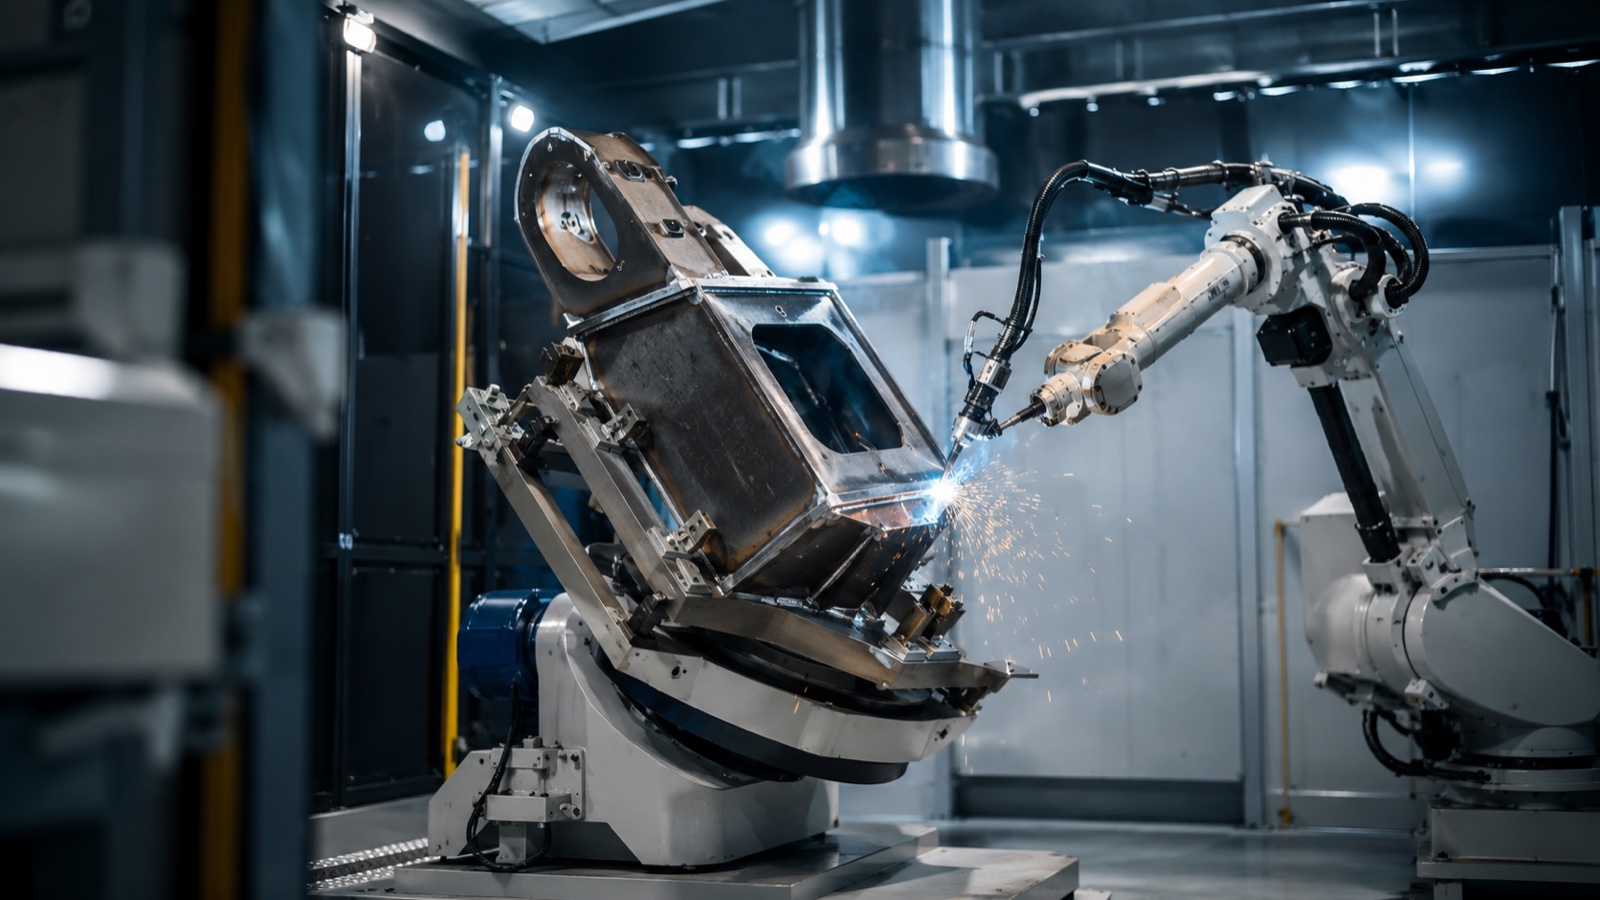
Rankiniai ir robotiniai suvirinimo aparatai dirba greičiausiai, kai jungtis yra plokščia, o išlydyto metalo vonelė yra stabilioje, gravitacijos veikiamoje padėtyje. Padėties nustatymo įrenginys kiekvieną siūlę perkelia į tą padėtį, užuot vertęs suvirintojo ar roboto rankos pasiekti nepatogius kampus. Rezultatas – tolygesnis įsiskverbimas, mažiau defektų ir trumpesnis ciklo laikas.
Remiantis Amerikos suvirinimo draugijos paskelbtomis gairėmis, suvirinimo kokybė ir judėjimo greitis yra geriausi horizontalioje padėtyje ir prastėja, kai jungtys juda į horizontalią, vertikalią ir iš viršaus nukreiptas orientacijas. Padėties nustatymo įtaisas skirtas kuo daugiau suvirinimo siūlių išlaikyti šiame palankiame lange. Robotinėse kamerose padėties nustatymo įtaisas taip pat tampa judėjimo sistemos dalimi: jo ašys gali būti koordinuojamos su robotu, todėl detalė ir degiklis juda kartu vieno nepertraukiamo suvirinimo metu.
Vienos ašies, dviejų ašių ir trijų ašių sistemos: esminis skirtumas
Praktinis skirtumas yra laisvės laipsniai, kurie lemia, kiek detalės paviršių galite pateikti degikliui be pakartotinio tvirtinimo.
| Tipas | Ašys / judesys | Tinka | Tipinis apribojimas |
|---|---|---|---|
| Vienos ašies | 1 (sukimasis apie vieną ašį) | Apvalios arba simetriškos dalys: velenai, flanšai, vamzdžių ritės, būgnai | Negalima pakreipti; siūlės galiniuose paviršiuose lieka ne horizontalioje padėtyje |
| 2 ašis | 2 (sukimas + pakreipimas) | Laikikliai, rėmai, konstrukcinės suvirintos detalės, kurioms reikia pasukimo ir atlenkimo | Ribotas pasiekiamumas labai aukštose arba giliose dėžės sekcijose |
| 3 ašis | 3 (sukimas + pakreipimas + pakėlimas arba antras pakreipimas) | Sudėtingi mazgai su siūlėmis keliose plokštumose | Didesnės išlaidos ir daugiau programavimo bei kalibravimo pastangų |
Vienaašis įrenginys yra pagrindinis bet kokio besisukančio kūno komponentas. Pridėjus pakreipiamąją ašį, bus padengta didelė konstrukcijų gamybos tarpinė dalis, kur detalė turi ir suktis, ir pasvirti. Trečioji ašis atsiperka tik tada, kai detalės yra išties trimatės, o pakartotinis tvirtinimas kainuotų daugiau nei papildoma ašis.
Kaip pasirinkti tinkamą ašių skaičių
Praktiškai dauguma pasirinkimų priklauso nuo trijų klausimų:
- Kur yra siūlės? Jei kiekvienas suvirinimo siūlės taškas yra ant vieno apskritimo, pakanka vienos ašies padėties nustatymo įrenginio. Kelių plokštumų siūlės nukreiptos į 2 arba 3 ašis.
- Kokio svorio ir kiek subalansuota ši detalė? Necentrinės apkrovos sukuria pakreipimo momentus, kuriuos turi saugiai išlaikyti pozicionieriaus krumpliaračiai ir stabdžiai, o ne tik jo vardinė masė.
- Ar pozicionierius koordinuoja savo veiksmus su robotu? Koordinuotam judėjimui reikalingos ašys, kurias roboto valdiklis gali valdyti sinchroniškai, todėl integruoti 2 ir 3 ašių įrenginiai yra palankesni nei atskiras sukamasis stalas.
Remiantis pramonės stebėjimais, dažniausia specifikacijų klaida yra pirkimas pagal vien tik nominalią naudingąją apkrovą, ignoruojant krovinio svorio centrą ir posūkio spindulį. Padėties reguliatorius, skirtas 1000 kg centruotos, kompaktiškos masės laikymui, gali būti nesaugus, kai 600 kg pakabinta toli nuo ašies. Geros reputacijos gamintojai, įskaitant EVST, būtent dėl šios priežasties kartu su pagrindine naudingąja apkrova skelbia apkrovos momentų ir svorio centro diagramas.
Naudingosios apkrovos ir tikslumo skaičių skaitymas
Pozicionierių duomenų lapuose dominuoja du skaičiai, ir abu nusipelno atidžiau panagrinėti.
Naudingoji apkrova yra maksimali ruošinio masė apibrėžtame svorio centre. Gamintojai siūlo tą patį modelį su keliomis naudingosios apkrovos pakopomis, nes pavarų dėžė, guoliai ir stabdžiai yra pritaikyti blogiausio atvejo momentui. Pavyzdžiui, EVST vienos ir dviejų ašių suvirinimo padėties nustatymo įrenginiai siūlomi su skirtingomis apkrovos pakopomis – nuo kelių šimtų kilogramų iki 5000 kg ruošinio talpos, todėl pirkėjas gali parinkti įrenginį pagal detalę, o ne pernelyg detaliai nurodyti specifikacijas.
Pakartojamumas yra tai, kaip tiksliai padėties nustatymo įtaisas grįžta į nurodytą kampą, paprastai išreiškiamą milimetrais darbiniame paviršiuje arba lanko minutėmis. Robotinio suvirinimo atveju pakartojamumas ±0.06–±0.25 mm diapazone yra įprastas, priklausomai nuo dydžio ir apkrovos lygio, ir glaudesnis sujungimas nebūtinai reiškia geresnį: jis tiesiog turi būti gerai suvirinimo tolerancijos ribose, kad degiklis rastų jungtį kiekviename cikle.
Remiantis gamintojų inžineriniais duomenimis, didesnių ir sunkesnių padėties nustatymo įrenginių pakopų pakartojamumo rodiklis paprastai yra šiek tiek mažesnis, nes masė ir konstrukcijos deformacija didėja greičiau nei standumas. Šis kompromisas yra normalus, todėl naudingoji apkrova ir pakartojamumas visada turėtų būti vertinami kartu.
Pozicionierius, robotas ir takelis kaip viena sistema
Šiuolaikinėje kameroje pozicionierius retai kada dirba vienas. Paprastai tai yra vienas iš koordinuotos judesių grupės elementų, kurią taip pat gali sudaryti suvirinimo robotas ir linijinis takelis. Robotas pasiekia siūlę, pozicionierius orientuoja detalę taip, kad siūlė išliktų plokščia, o takelis praplečia darbinį kontūrą ilgiems arba keliems ruošiniams. Kaip įstatyti linijinę ašį, žr. mūsų papildomą vadovą, skirtą... roboto 7-osios ašies linijiniai bėgiai ir bėgiai ant žemės, O mūsų Išsamus robotinio suvirinimo vadovas platesniam ląstelių vaizdui.
Tikrą robotinį padėties nustatymo įrenginį nuo paprasto sukamojo stalo skiria koordinuotas judesys. Kai roboto valdiklis valdo padėties nustatymo įrenginio ašis, sistema gali išlaikyti optimalų degiklio ir ruošinio kampą per išlenktą siūlę vienu praėjimu, užuot sustojus, indeksavus ir paleidus iš naujo. „EVST“ gamina savo vienos ašies ir EVS-DWP dviejų ašių padėties nustatymo įrenginius tokio tipo integracijai ir, kaip „iki rakto“ tiekėja, pristato robotą, padėties nustatymo įrenginį ir bėgius kaip vieną užsakytą elementą, o ne kaip atskiras dalis, kurios būtų suderintos vietoje.
Sauga ir standartai
Pozicionieriai judina didelę masę, todėl apsaugos ir valdymo patikimumas yra tokie pat svarbūs, kaip ir suvirinimo kokybė. Pagal ISO 10218 ir pagalbines ISO/TS 15066 pramoninių robotų sistemų gaires, visa celė, įskaitant padėties nustatymo įrenginį ir jo judėjimą, turi būti įvertinta rizikos požiūriu kaip viena mašina, turinti apsaugas, blokavimo įtaisus ir avarinius stabdiklius, apimančius visą padėties nustatymo įrenginio darbinį tūrį.
Praktinės saugos funkcijos, kurias reikia patvirtinti bet kuriame padėties nustatymo įrenginyje, apima patikimus laikymo stabdžius, kurie užfiksuoja apkrovą nutrūkus galiai, apibrėžtas apkrovos momento ribas ir, kai operatoriai krauna detales, kol robotas virina kitur, dviejų stočių arba barjerų išdėstymą, kuris neleidžia žmonėms patekti į aktyviąją zoną. EVST padėties nustatymo įrenginiai tiekiami su CE, SGS ir TUV trečiųjų šalių sertifikatais, o įmonės lauko inžinieriai sistemas paleidžia vietoje daugiau nei 100 šalių, todėl saugos konstrukcija išlieka nuosekli nuo gamyklos iki kliento grindų.
Dažnai užduodami klausimai
Kuo skiriasi vienos ir dviejų ašių suvirinimo pozicionieriai?
Vienos ašies padėties nustatymo įrenginys suka ruošinį apie vieną ašį, o tai tinka apvalioms arba simetriškoms detalėms, tokioms kaip velenai, flanšai ir vamzdžių ritės. Dviejų ašių padėties nustatymo įrenginys prideda pakreipimo ašį, todėl gali ir pasukti, ir pakreipti detalę. Tai leidžia siūles keliose plokštumose perkelti į plokščią suvirinimo padėtį, todėl dviejų ašių įrenginiai yra įprasti konstrukcijų ir laikiklių gamyboje.
Kada man iš tikrųjų reikia 3 ašių pozicionieriaus?
Trijų ašių padėties nustatymo įrenginys yra pateisinamas, kai detalė yra tikrai trimatė, su suvirinimo siūlėmis keliose plokštumose, ir kai pakartotinis tvirtinimas tarp suvirinimo siūlių kainuotų daugiau laiko nei papildoma ašis. Paprastesnėms detalėms vienos arba dviejų ašių įrenginys suteikia tą pačią plokščios padėties naudą mažesnėmis sąnaudomis ir su mažiau programavimo.
Kiek svarbi yra pozicionieriaus naudingoji apkrova, palyginti su svorio centru?
Ir svarbu, ir svorio centras dažnai yra ribojantis veiksnys. Padėties nustatymo įrenginys, įvertintas tam tikrai masei, daro prielaidą, kad krovinys yra netoli ašies. Ne centre arba toli išsikišusi apkrova sukuria sukimo momentą, kuris gali viršyti įrenginio įvertinimą net ir esant mažesnei nei nurodyta naudingoji apkrova. Visada patikrinkite apkrovos momento ir svorio centro diagramas, o ne tik pagrindinį naudingosios apkrovos numerį.
Ar suvirinimo pozicionierius gali būti sinchronizuotas su robotu?
Taip. Kai roboto valdiklis valdo padėties nustatymo įtaiso ašis kaip koordinuotą judesių grupę, detalė ir degiklis juda kartu, išlaikydami idealų suvirinimo kampą per nepertraukiamą siūlę vienu praėjimu. Tai yra pagrindinis integruoto robotinio padėties nustatymo įtaiso pranašumas, palyginti su atskiru indeksuojančiu sukamuoju stalu.
Kokį naudingosios apkrovos diapazoną apima suvirinimo pozicionieriai?
Komercinių suvirinimo padėties nustatymo įrenginių ruošinių talpa yra nuo maždaug 100 kg iki kelių tonų. Pavyzdžiui, EVST asortimentas apima vienos ir dviejų ašių įrenginius nuo kelių šimtų kilogramų iki 5000 kg, o kiekvienam modeliui yra kelios naudingosios apkrovos pakopos, todėl įrenginį galima pritaikyti prie detalės, o ne pernelyg tiksliai apibrėžti.
Apie autorių: Šį vadovą parengė EVST redakcijos komanda. EVST (EVS TECH CO., LTD) yra Čengdu įsikūrusi robotikos gamintoja, įkurta 2018 m., gaminanti pramoninius robotus, bendradarbiaujančius robotus, suvirinimo pozicionierius ir linijinius takelius, eksportuojamus į daugiau nei 100 šalių ir turinčius CE, SGS ir TUV trečiųjų šalių sertifikatus.
Paskutinį kartą atnaujinta: 2026 m. birželio 1 d. Aprašytos specifikacijos yra orientaciniai pramonės ir gamintojo diapazonai; prieš nurodydami patvirtinkite naudingąją apkrovą, svorio centro ribas ir pakartojamumą pagal dabartinius produkto duomenis.