
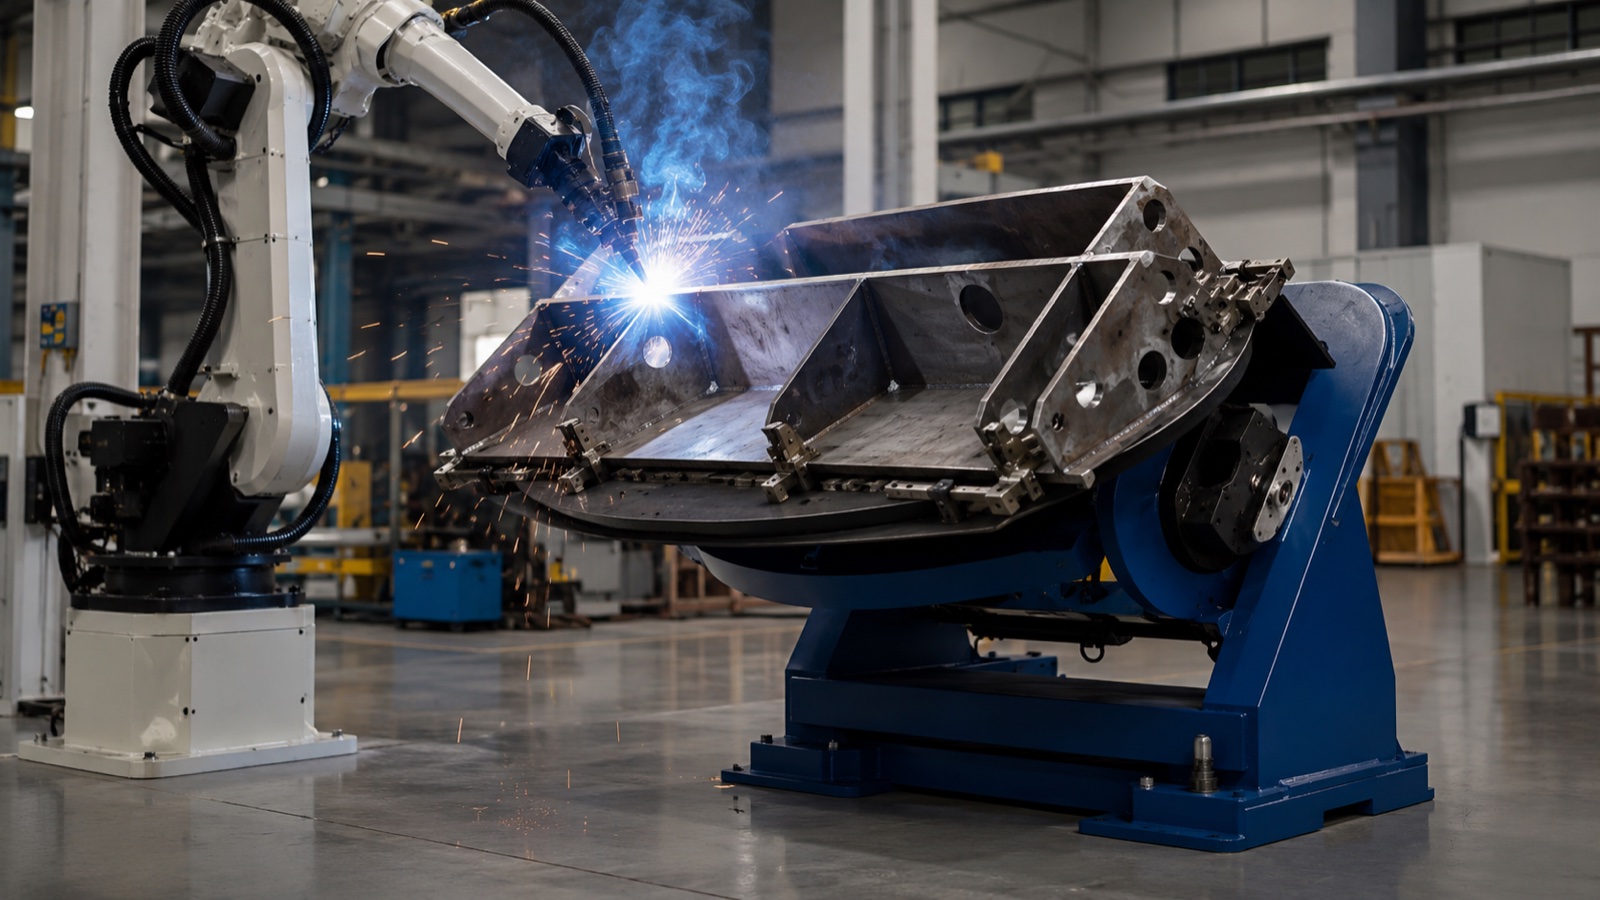
EVST redakcijos komanda · Paskutinį kartą atnaujinta: 2026 m. birželio 11 d.
Suvirinimo padėties nustatymo įrenginys yra varomas įrenginys, kuris suka, pakreipia arba pakelia ruošinį taip, kad kiekviena suvirinimo siūlė būtų pasiekiama horizontalioje padėtyje, kur suvirinimo kokybė ir nusodinimo greitis yra didžiausi. Padėties nustatymo įrenginiai grupuojami pagal varomų ašių skaičių: vienos ašies įrenginiai sukasi viena ašimi, dviejų ašių įrenginiai sukasi ir pakreipia, o trijų ašių įrenginiai prideda antrą sukimąsi arba pakėlimo kampą. Tinkamo tipo pasirinkimas priklauso nuo detalės geometrijos, svorio ir to, ar suvirinimą atlieka suvirintojas, ar robotas.
Kodėl svarbus suvirinimo pozicionierius
Suvirinimo kokybė yra labai susijusi su suvirinimo padėtimi. Pagal AWS D1.1, plieno konstrukcinio suvirinimo kodeksą, plokščia (1G/1F) ir horizontali padėtys leidžia pasiekti didesnę srovę, greitesnį suvirinimo procesą ir geresnį suvirinimo procesą nei vertikalus arba suvirinimas virš galvos, nes gravitacija padeda išlaikyti išlydytą vandenį vietoje. Padėties reguliatorius palaiko siūlę palankioje orientacijoje suvirinimo metu, o ne verčia suvirintoją ar robotą vytis siūlę aplink fiksuotą dalį.
Atsipirkimas yra trigubas. Nusodinimo greitis padidėja, nes procesas vyksta optimaliais parametrais. Defektų dažnis sumažėja, nes išvengiama suvirinimo ne vietoje – didžiausio poringumo ir sulydymo trūkumo šaltinio. Ir ciklo laikas sutrumpėja, nes detalė automatiškai persijungia į kitą siūlę, o ne atkabinama, tekinama ir vėl tvirtinama rankiniu būdu. Robotinėje kameroje padėties nustatymo įrenginys leidžia vienai rankai suvirinti sudėtingą detalę vienoje nepertraukiamoje programoje. Platesnį kameros kontekstą žr. mūsų... Suvirinimo roboto vadovas sunkiajai pramonei.
Trys padėties nustatymo įrenginių klasės pagal ašių skaičių
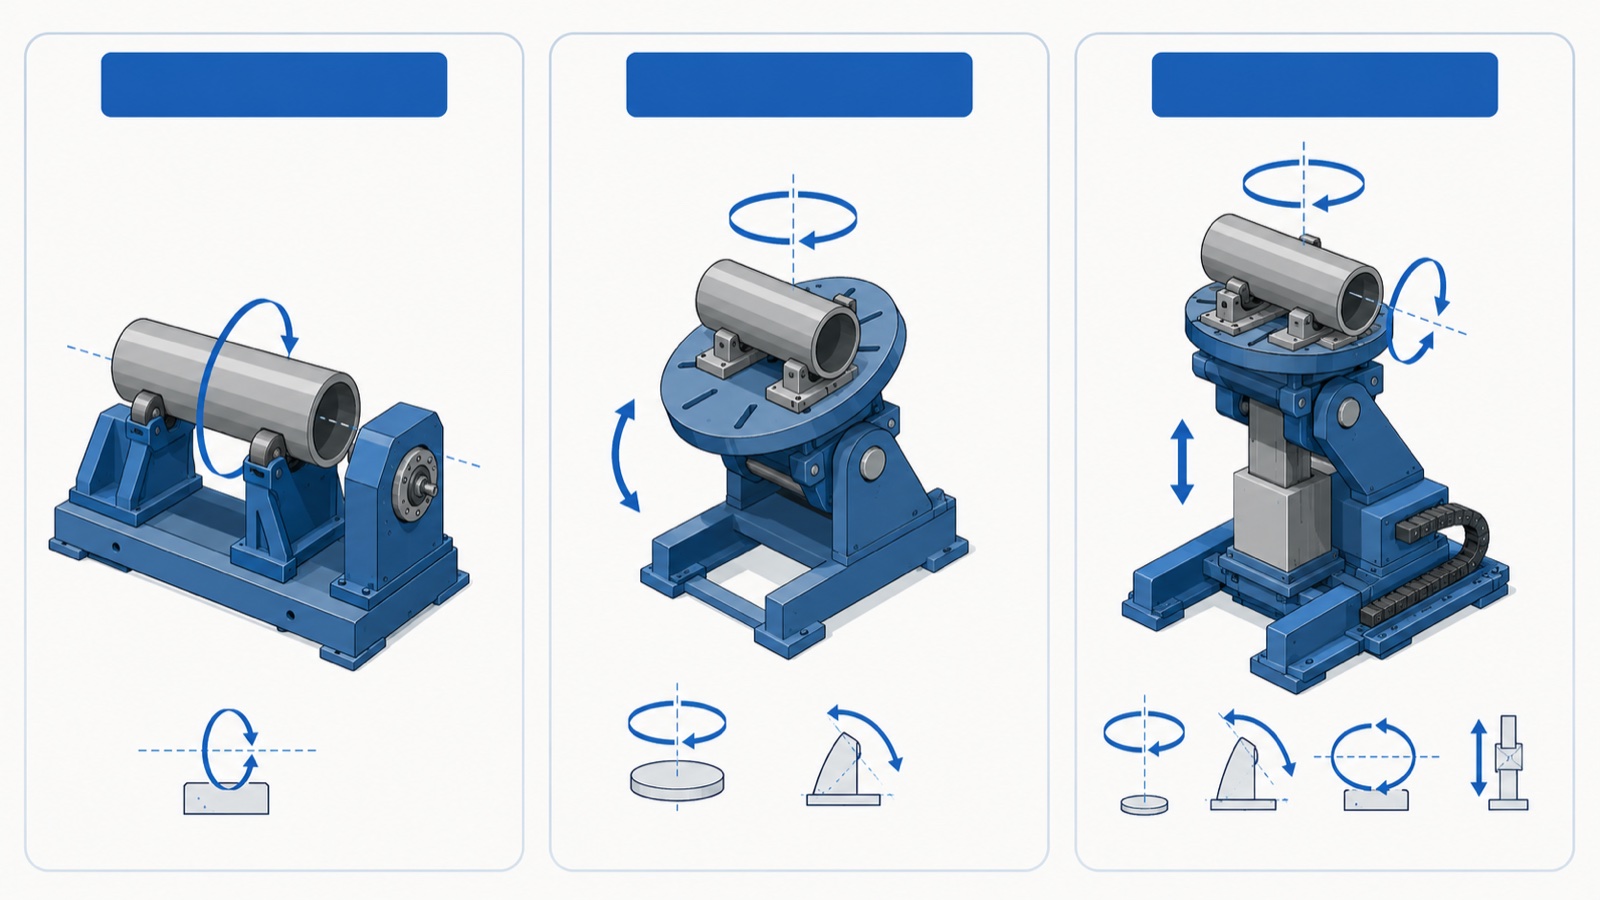
Kiekvieną suvirinimo padėties nustatymo įrenginį galima priskirti vienai iš trijų šeimų pagal tai, kiek jame yra varomų ašių. Ašių skaičius lemia, kurias siūles įrenginys gali pateikti horizontalioje padėtyje, ir tai yra pirmoji specifikacija, kurią reikia nustatyti nustatant celės dydį.
Vienos ašies pozicionieriai
Vienos ašies padėties nustatymo įrenginys atlieka vieną varomąjį judesį, beveik visada sukdamasis aplink horizontalią arba beveik horizontalią ašį. Tai yra darbinis arkliukas cilindrinėms ir rotaciškai simetriškoms detalėms: vamzdžiams, slėginių indų korpusams, flanšams ir velenams. Detalė sukasi po fiksuotu degikliu, o siūlė išlieka horizontalioje padėtyje, idealiai tinka apskritiminiams suvirinimams. EVST vienos ašies asortimentas, pateiktas įmonės produktų svetainėje, apima vienos ašies pagrindinės dėžės servo padėties nustatymo įrenginį, vienos ašies horizontalų servo padėties nustatymo įrenginį ir vienos ašies galvutės ir uodegos atramos suvirinimo padėties nustatymo įrenginį, kuris įtvirtina ilgą detalę tarp varomo galvutės atramos ir laisvai besisukančio uodegos atramos, kad ji galėtų suktis savo centrinėje linijoje.
Dviejų ašių pozicionieriai
Dviašis padėties nustatymo įrenginys prideda pakreipimo efektą sukimuisi. Stalas sukasi ir apverčiamas, todėl siūlę bet kuriame kvadratinės ar netaisyklingos detalės paviršiuje galima perkelti į horizontalią padėtį. Tai universaliausia klasė, skirta bendrajai gamybai, suvirintoms konstrukcijoms, laikikliams, rėmams ir staklių pagrindams, kurių suvirinimo siūlės eina keliose plokštumose. Remiantis EVST gaminių katalogu, jos dviejų ašių linija apima L tipo, U tipo, C tipo ir platforminio tipo konfigūracijas, kurios daugiausia skiriasi tuo, kaip stalas yra laikomas ir kiek pakreipimo erdvės rėmas leidžia aplink didelę detalę.
Trijų ašių pozicionieriai
Trijų ašių padėties nustatymo įrenginys sujungia sukimą, pakreipimą ir trečią varomąjį judesį, paprastai antrąją sukamojo judesio arba vertikalaus kėlimo ašį. Papildoma ašis leidžia mašinai išlaikyti siūlę ne tik plokščią, bet ir pastoviame darbiniame aukštyje bei orientacijoje roboto atžvilgiu, o tai supaprastina roboto programavimą dideliuose arba aukštuose mazguose. EVST šiems sunkesniems, geometriškai sudėtingiems pritaikymams siūlo vertikalios sukamojo judesio ir horizontalios sukamojo judesio trijų ašių servo padėties nustatymo įrenginius.
| klasė | Varomi judesiai | Tinka | Tipinis poravimas |
|---|---|---|---|
| Vienos ašies | Tik sukimasis | Vamzdžiai, korpusai, flanšai, velenai, apskritiminės siūlės | Rankinis arba vieno roboto, fiksuotas degiklis |
| Dviejų ašių | Pasukimas + pakreipimas | Suvirinimo jungtys, rėmai, laikikliai su daugiaplokštėmis siūlėmis | Rankinis arba robotinis, bendroji gamyba |
| Trijų ašių | Sukimas + pakreipimas + antras sukimas/kėlimas | Dideli, aukšti arba geometriškai turtingi junginiai | Robotinė ląstelė, koordinuotas judėjimas |
Galvutė/uodegė ir patefonas: dažnas painiavos taškas
Pirkėjai dažnai klausia, ar jiems reikia „pozicionieriaus“, ar „galvutės/uodegos“, tačiau tai nėra konkuruojančios kategorijos, jos apibūdina, kaip laikoma detalė. Sukamojo stalo tipo pozicionierius laiko detalę ant vieno besisukančio stalo, kuris iš vienos pusės yra ištiestas. Galvutės/uodegos mechanizmas laiko ilgą detalę iš abiejų galų, vienas galas yra varomas, kitas veikia tuščiąja eiga, todėl ji sukasi stabilia centrine linija kaip detalė tekinimo staklėse.
Nykščio taisyklė yra ilgis ir siaurumas. Trumpa, kompaktiška detalė puikiai telpa ant vieno besisukančio stalo. Ilgas velenas, sija ar rotorius, jei būtų išlenktas, nulinktų arba išsilenktų, todėl jis turėtų būti tarp atraminio ir galinio stovo. Labai ilgoms detalėms atraminis strypas su savo varoma atrama arba tarpiniais stabilizatoriais leidžia išlaikyti deformaciją tolerancijos ribose. Praktiškai, kai EVST inžinieriai matuoja celės dydį gamintojui, kuris virina ir kompaktiškus laikiklius, ir ilgus rėmus, dažniausiai pasitaiko dvi stotys – dviejų ašių stalas laikikliams ir atraminis/uodeginis strypas rėmams, o ne viena mašina, priversta prastai atlikti abu darbus.
Specifikacijos, lemiančios pasirinkimą
Pasirinkus klasę, trumpas parametrų sąrašas nustato tikslų įrenginį. Tai yra skaičiai, kurių tiekėjas turi pateikti, kad galėtų pateikti kainos pasiūlymą, ir tie, kuriuos pirkėjas turėtų patikrinti, palygindamas jį su sunkiausia ir didžiausia šeimos dalimi.
- Nominali apkrova — maksimali ruošinio masė, kurią gali išlaikyti stalas. Visada matuokite dydį pagal detalę ir jos tvirtinimo elementą, o ne pagal pliką detalę.
- Svorio centras ir ekscentricitetas — keliamoji galia mažėja, kai detalės svorio centras tolsta nuo stalo paviršiaus ir nuo sukimosi ašies. Padėties reguliatorius, skirtas apkrovai, kai svorio centras yra ant ašies, gali būti perkrautas ta pačia mase, sumontuota ne centre.
- Sukimosi greitis ir sukimo momentas — turi atitikti didžiausio skersmens suvirinimo judėjimo greitį, kad siūlės paviršiaus greitis išliktų proceso lange.
- Pakreipimo diapazonas ir greitis — dviejų ir trijų ašių įrenginių atveju – kampinis poslinkis, kurio metu kiekviena siūlė tampa plokščia, dažniausiai iki 90 arba 135 laipsnių, priklausomai nuo rėmo tipo.
- Stalo skersmuo ir T formos griovelių išdėstymas — nustato, kaip tvirtinamas šviestuvas ir kokią dalį laiko paviršius.
- Įžeminimo / slydimo žiedo srovės kelias — suvirinimo metu padėties reguliatorius turi perduoti suvirinimo srovę per besisukantį sujungimą, nesukeldamas lanko per guolius, ką ir užtikrina suvirinimui skirtas slydimo žiedas.
Remiantis bendra gamybos praktika, dažniausia dydžio klaida yra padėties nustatymo įrenginio įvertinimas vien pagal ruošinio svorį ir ekscentrinės apkrovos ignoravimas. Sunki detalė, sumontuota nutolusi nuo sukimosi ašies, sukuria sukimo momentą, kurį pavara turi išlaikyti kiekvienu kampu; jei šis momentas viršija vardinį pakreipimo arba sukimo momentą, stalas užstringa arba pradeda judėti atgal esant apkrovai. EVST skelbia apkrovos ir momento ribas kiekvienam modeliui paprašius, o ne kaip vieną skaičių, nes saugi riba priklauso nuo to, kur yra masė.
Rankinis ir robotinis pozicionavimas
Padėties nustatymo įrenginys aptarnauja du labai skirtingus šeimininkus. Rankinėse arba pusiau automatinėse dirbtuvėse padėties nustatymo įrenginys tiesiog pateikia siūlę žmogui suvirintojui patogiu aukščiu ir kampu, o operatorius kontroliuoja, kada ji pasislenka. Robotinėje celėje padėties nustatymo įrenginys tampa koordinuota judėjimo ašimi: roboto valdiklis kartu valdo padėties nustatymo įrenginį ir svirtį, todėl degiklis ir siūlė juda kartu, išlaikydami idealų darbinį kampą atliekant lenktą arba sudėtinę suvirinimo siūlę.
Koordinuotas judesys yra tai, kas skiria robotinį suvirinimo padėties nustatymo įrenginį nuo paprasto sukamojo stalo. Tam reikia, kad padėties nustatymo įrenginio servo ašys būtų valdomos roboto valdiklio arba glaudžiai su juo sinchronizuotos, ir tai yra priežastis, kodėl robotų lygio padėties nustatymo įrenginiuose naudojamos servo pavaros su absoliučiais kodavimo įrenginiais, o ne paprasti kintamo dažnio varikliai. Visą celės konstrukciją, įskaitant tai, kaip maitinimo šaltinis, robotas ir padėties nustatymo įrenginys yra nurodyti kartu, rasite EVST produkto svetainės vadove. Suvirinimo roboto langelio pasirinkimas.
Kaip išsirinkti: penkių žingsnių kelias
- Apibūdinkite dalių šeimą. Išvardykite didžiausias, sunkiausias ir nepatogiausias dalis, kurias ląstelė turi atlaikyti. Dydis pateikiamas pagal blogiausią atvejį, o ne pagal vidutinį dydį.
- Pataisykite ašių skaičių. Cilindrinėms detalėms galima tik sukti; daugiaplokštumėms siūlėms pridėti pakreipimą; trečią ašį pridėti tik tada, kai didelei arba aukštai geometrijai po robotu reikalingas pastovus darbinis aukštis.
- Pasirinkite laikymo būdą. Vienas sukamasis stalas kompaktiškoms detalėms; galvutės/uodegos mechanizmas ilgoms arba siauroms detalėms, kurios gali išlinkti.
- Patvirtinkite apkrovą su ekscentricitetu. Patikrinkite vardinę apkrovą esant faktiniam svorio centro poslinkiui, įskaitant tvirtinimo elementą, o ne tik tuščios detalės svorį ant ašies.
- Suderinkite suvirinimo sąsają. Suvirinimui skirtas slydimo žiedas srovės keliui, servo valdymas roboto koordinavimui ir judėjimo greičiai, atitinkantys jūsų procesą.
EVST pozicionavimo įrenginių linijos modelių apžvalgą pagal naudingąją apkrovą ir pakreipimo / pasukimo reikalavimus bei kainos pasiūlymo gavimo kelią rasite pridedamame vadove. EVST suvirinimo pozicionieriaus pasirinkimas 2026 m.Norėdami palyginti padėties nustatymo įrenginį su kitomis ruošinių apdorojimo mašinomis, skaitykite Suvirinimo pozicionierius vs. besisukantis stalas vs. manipuliatorius.
EVST suvirinimo pozicionieriai
Čengdu mieste įsikūrusi ir Venlinge įsikūrusi bendrovė „EVST“ gamina visų trijų ašių suvirinimo padėties nustatymo įrenginius, kurie yra jos robotinio suvirinimo portfelio dalis. Paskelbtą asortimentą sudaro vienos ašies įrenginiai (pagrindinės dėžės servo, horizontalūs servo ir galvos bei uodegos tipo), dviejų ašių įrenginiai (L tipo, U tipo, C tipo ir platformos tipo) ir trijų ašių servo padėties nustatymo įrenginiai (vertikalūs ir horizontalūs). Apkrovos vertės, stalo dydžiai ir pakreipimo diapazonai nurodomi pagal poreikį, nes saugi keliamoji galia priklauso nuo detalės geometrijos ir svorio centro poslinkio, o ne vien nuo masės.
Remiantis EVST sertifikavimo įrašu, jos robotų ir suvirinimo automatikos gamybos linija turi IATF 16949 automobilių kokybės sertifikatą, o jos gaminiai yra sertifikuoti trečiųjų šalių CE, SGS ir TUV. Pozicionieriai dažniausiai tiekiami kaip pilno suvirinimo celės dalis kartu su EVST QJAR suvirinimo robotais ir integruojant maitinimo šaltinį, todėl sukimosi ir pakreipimo ašys paleidžiamos kaip koordinuotas judesys su rankena, o ne kaip atskiras stalas.
Dažnai užduodami klausimai
Kam naudojamas suvirinimo pozicionierius?
Suvirinimo padėties nustatymo įrenginys suka, pakreipia arba pakelia ruošinį, kad kiekvieną suvirinimo siūlę būtų galima perkelti į horizontalią arba horizontalią padėtį, kur suvirinimo kokybė ir nusodinimo greitis yra didžiausi. Jis pagerina suvirinimo kokybę, padidina našumą, nes išvengiama suvirinimo ne vietoje, o robotinėje kameroje leidžia viena ranka suvirinti sudėtingą detalę vienos nepertraukiamos programos metu.
Kuo skiriasi vienos, dviejų ir trijų ašių pozicionieriai?
Vienos ašies padėties nustatymo įrenginys suka detalę apie vieną ašį, todėl tinka cilindrinėms detalėms ir apskritiminėms siūlėms. Dviejų ašių padėties nustatymo įrenginys prideda pakreipimą, todėl siūlės ant kelių stačiakampės detalės paviršių gali būti pateikiamos plokščiai. Trijų ašių padėties nustatymo įrenginys prideda antrą gidrinį sukamąjį judesį arba vertikalų pakėlimą, naudojamą dideliems arba aukštiems mazgams, kai robotui reikia, kad siūlė būtų laikoma pastoviame aukštyje ir orientacijoje.
Kada man reikia galvutės/uodegos, o ne patefono?
Naudokite užkabinimo įtaisą/uodegos įtaisą, kai detalė yra ilga arba siaura, pavyzdžiui, velenas, sija arba rotorius, kurie, atremti tik iš vienos pusės, įlinktų arba linguotų. Varomas užkabinimo įtaisas ir tuščiąja eiga veikiantis užpakalinis įtaisas laiko detalę stabilioje centrinėje linijoje, kad ji suktųsi tiksliai. Trumpos, kompaktiškos detalės gali būti ant vieno besisukančio disko.
Kaip teisingai parinkti suvirinimo pozicionieriaus dydį?
Dydį nustatykite pagal sunkiausią, didžiausią šeimos dalį, įskaitant jos tvirtinimo elementą, ir patikrinkite vardinę apkrovą esant faktiniam svorio centro poslinkiui, o ne tik pagal gryną svorį ant sukimosi ašies. Ekscentrinė apkrova sukuria sukimo momentą, kurį pavara turi išlaikyti kiekvienu kampu; jo ignoravimas yra dažniausia dydžio klaida. Su tiekėju patikrinkite sukimosi ir pakreipimo sukimo momentą pagal blogiausio atvejo poslinkį.
Ar suvirinimo pozicionierius gali dirbti su robotu?
Taip. Robotinėje kameroje padėties nustatymo įrenginys tampa koordinuota judėjimo ašimi, kurią varo roboto valdiklis arba kuri yra sinchronizuota su juo, todėl degiklis ir siūlė juda kartu, kad išlaikytų idealų darbinį kampą. Robotinės klasės padėties nustatymo įrenginiuose naudojamos servo pavaros su absoliučiais kodavimo įrenginiais ir suvirinimui skirtu slydimo žiedu, kad srovė būtų perduodama per besisukantį sujungimą. Tuo robotinis suvirinimo padėties nustatymo įrenginys skiriasi nuo paprasto sukamojo stalo.
Kur eiti toliau
Norėdami gauti vizualinę EVST dabartinių vienos, dviejų ir trijų ašių modelių apžvalgą, Palyginkite EVST suvirinimo pozicionieriaus seriją.
Norėdami pritaikyti pozicionierių konkrečiai naudingajai apkrovai ir pakreipimo / pasukimo reikalavimui su keliu iki kainos pasiūlymo, žr. EVST produkto svetainės vadovą. EVST suvirinimo padėties nustatymo įrenginio pasirinkimas nuo vienos iki trijų ašiųNorėdami nuspręsti, ar rinktis pozicionavimo įrenginį, ar kitą tvarkymo mašiną, skaitykite Suvirinimo pozicionierius vs. besisukantis stalas vs. manipuliatoriusVisą robotinio suvirinimo celės aprašymą rasite mūsų suvirinimo roboto vadovas ir ląstelių atrankos vadovasDėl pirkimų klausimų su EVST pardavimų skyriumi galite susisiekti per kontaktas puslapis.
Apie autorių: EVST redakcijos komanda rašo apie pramoninę robotiką ir intelektualiąją gamybą inžinieriams ir operacijų vadovams, vertinantiems automatizavimo projektus. EVST (EVS TECH CO., LTD), įkurta Čengdu 2018 m., yra įgyvendinusi daugiau nei 600 automatizavimo projektų ir išsiuntusi juos į daugiau nei 100 šalių, turėdama IATF 16949 automobilių lygio sertifikatą ir CE / SGS / TUV trečiųjų šalių sertifikatus QJAR, bendradarbiaujančių robotų, SCARA ir delta gaminių šeimose.