
제안된 튜브 프레임 고정 장치는 용접되지 않은 조립품을 단단히 고정하는 것뿐만 아니라, 완전한 취급 시험을 통과해야 합니다. 부품 위치를 확인하고, 클램프를 조이고, 토치의 접근 및 이탈을 점검하고, 결합된 프레임이 분리되어 제거될 수 있는지 확인해야 합니다. 이러한 단계를 통해 다양한 문제점을 파악할 수 있습니다. 클램프력을 추가하는 것만으로는 토치가 막히거나 완성된 부품이 끼이는 문제를 해결할 수 없습니다.
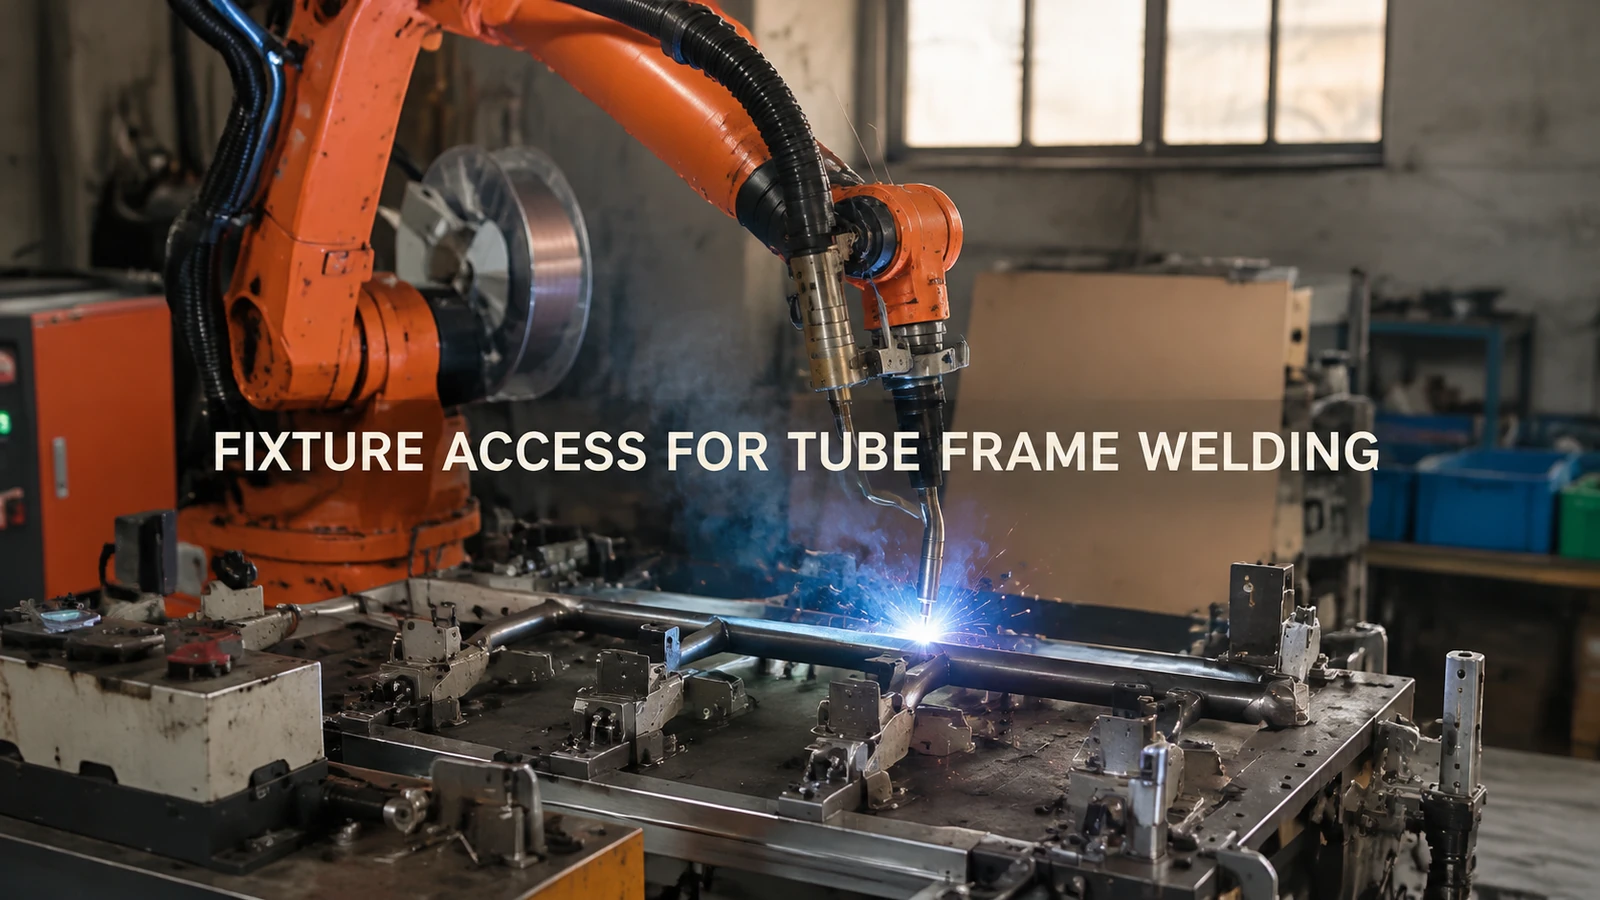
이 애플리케이션은 주황색 산업용 로봇이 수평 고정 장치에서 구부러진 튜브 프레임과 플레이트 부품을 용접하는 모습을 보여줍니다. 프레임, 플레이트 및 위치 고정 장치 간의 관계는 툴링 제작에 앞서 접근성을 설계하는 데 중요한 고려 사항입니다.
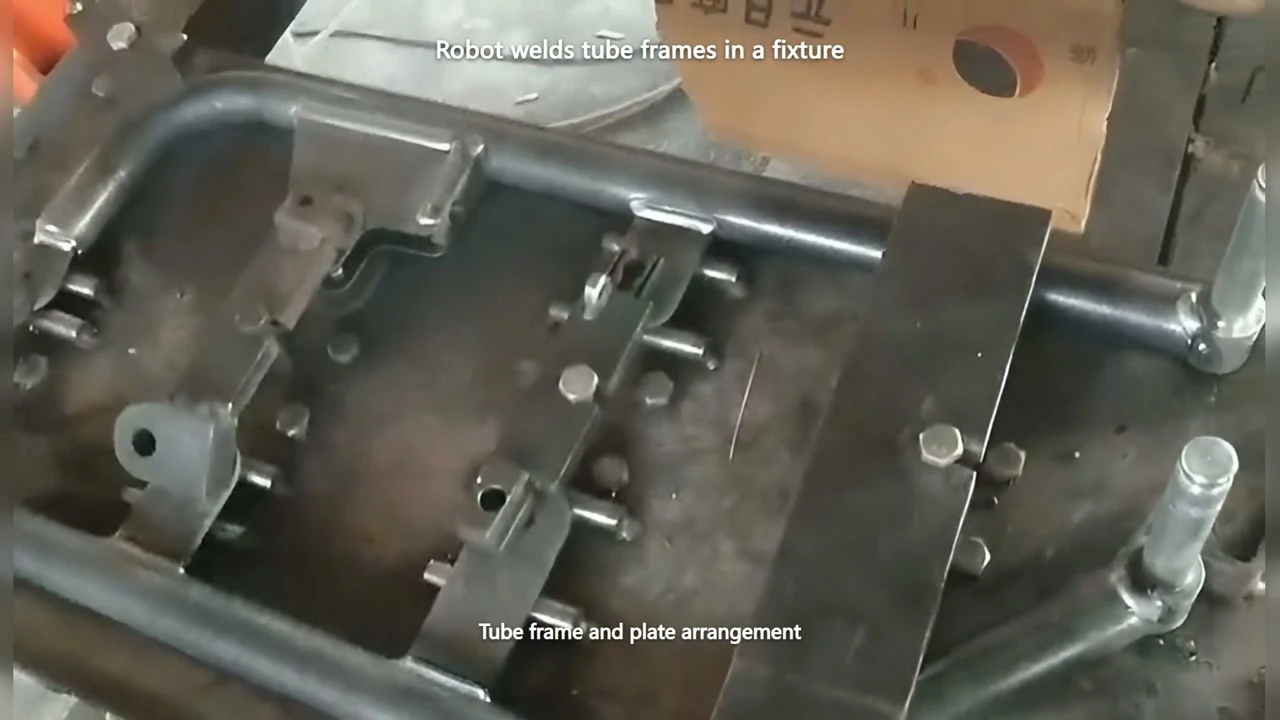
구부러진 튜브 프레임, 플레이트 구성 요소 및 위치 고정 하드웨어의 근접 사진입니다. (영상 01:09)
클램프가 튜브를 고정하지만 연결 부위는 가려줍니다.
판재와 튜브의 접합부에 위치 고정 장치나 클램프를 설치할 수 있는데, 이는 부품을 고정하기에 편리한 위치이기 때문입니다. 하지만 이러한 장치가 토치의 접근 공간을 차지할 수도 있습니다. 위에서 보이는 접합부가 반드시 필요한 용접 각도로 접근 가능한 것은 아닙니다.
샘플 고정 장치의 경우, 실제 조립체에 필요한 접합부를 표시하고 용접 중에 닫힐 모든 클램프를 닫습니다. 제안된 접근 방식, 용접 경로 및 후퇴 경로를 따라 전체 공구 본체, 손목 및 케이블 경로를 확인합니다. 클램프를 열어둔 상태에서 확인하면 로봇이 마주칠 장애물을 놓칠 수 있습니다.
접근이 불가능할 경우, 클램프 접촉 위치를 이동하거나, 다른 방향에서 접근하거나, 조립체의 지지 방식을 변경해 보십시오. 변경 후에는 위치와 고정 상태를 다시 확인하십시오. 부품이 더 이상 안정적으로 고정되지 않는 경우, 토치를 장착하기 위해 클램프를 제거하는 것은 완전한 해결책이 아닙니다.
부품들은 작업자가 억지로 끼워 넣어야만 제대로 맞습니다.
용접 전에 또 다른 문제가 발생할 수 있습니다. 부품이 일부 고정점에 제대로 안착되지만 다른 고정점에 도달하려면 힘이 필요할 수 있습니다. 제안된 시험에서는 먼저 허용된 부품이 어떻게 안착되는지 관찰한 다음 각 클램프가 닫힐 때 어떤 변화가 발생하는지 살펴보아야 합니다. 클램프가 이미 안착된 부품을 단순히 고정하는 대신 튜브나 플레이트를 기준점에서 떼어낼 수도 있습니다.
허용된 입고 변형 범위 내에서 대표 부품을 사용하여 부품이 고정 장치와 접촉하는 위치를 기록합니다. 문제가 부품 변형을 따라 발생하는 경우 해당 부품의 준비 상태 또는 형상을 검사하고, 동일한 고정 장치 접촉 부위를 따라 발생하는 경우 위치 지정 방식을 검사합니다. 이러한 비교를 통해 일관성 없는 조립 상태를 보정하기 위해 로봇 경로를 반복적으로 변경하는 것을 방지할 수 있습니다.
고정 장치의 구속력은 용접 변형에도 영향을 미칩니다. 적절한 균형은 부품과 공정에 따라 달라지며, 구속력을 높인다고 해서 변형이 완전히 사라지는 것은 아닙니다. 고정 상태에서 모양이 괜찮다고 해서 부품을 합격시키는 것이 아니라, 최종 제품의 요구 사항을 충족하는 샘플을 제작해야 합니다.
분리된 부품들은 적재되지만, 용접된 프레임은 분리될 수 없습니다.
별도의 튜브와 플레이트를 조립하기 전에 위치 고정 핀이나 지지 브래킷 주위에 배치할 수 있습니다. 일단 연결되면 조립체는 더 이상 역방향으로 하중을 받는 경로를 따르지 않을 수 있습니다. 완성된 프레임은 고정된 부분을 둘러싸거나, 돌출된 플레이트가 들어 올리는 방향을 막을 수 있습니다.
Before finalizing the fixture, represent the complete joined geometry and rehearse release and removal through the intended opening. Check clamp swing, pin withdrawal where provided, and the clearance for the plate as the frame moves. Then repeat the removal with a welded sample under the agreed handling conditions.
경로가 실패할 경우, 후퇴식 위치 표시기, 다른 분리 방향 또는 변경된 적재 방식을 검토해 볼 가치가 있습니다. 이러한 사항들은 테스트해 볼 옵션이며, 촬영 장비에 기본적으로 존재하는 기능으로 간주해서는 안 됩니다. 모든 변경 사항은 닫혔을 때 필요한 위치를 유지해야 합니다.
경기 일정 검토에 명확한 종료 시점을 제시하세요.
실제 조립 과정에서 적재, 위치 지정, 고정, 용접, 해제 및 언로드 순서가 모두 완료되었음을 보여주는 증거를 요청하십시오. 장애물이나 장착 문제를 물리적 위치에서 기록하고 해당 부분을 의도적으로 변경한 후, 문제가 발생한 단계를 반복하십시오. 로봇의 원활한 언로드 경로만으로는 툴링 결정을 내릴 수 없습니다.
전체 화면 사진이나 도면, 플레이트 위치 및 예정된 하중 작용에 대한 짧은 영상 클립을 통해 EVST 논의를 시작할 수 있습니다. 경기 일정과 로봇 매치에 대해 논의하십시오. 편리한 고정 위치를 찾는 것이 비용이 많이 드는 접근 문제로 변하기 전에.