
로봇 용접 소프트웨어 스택: 오프라인 프로그래밍, 시뮬레이션 및 디지털 트윈 (2026)
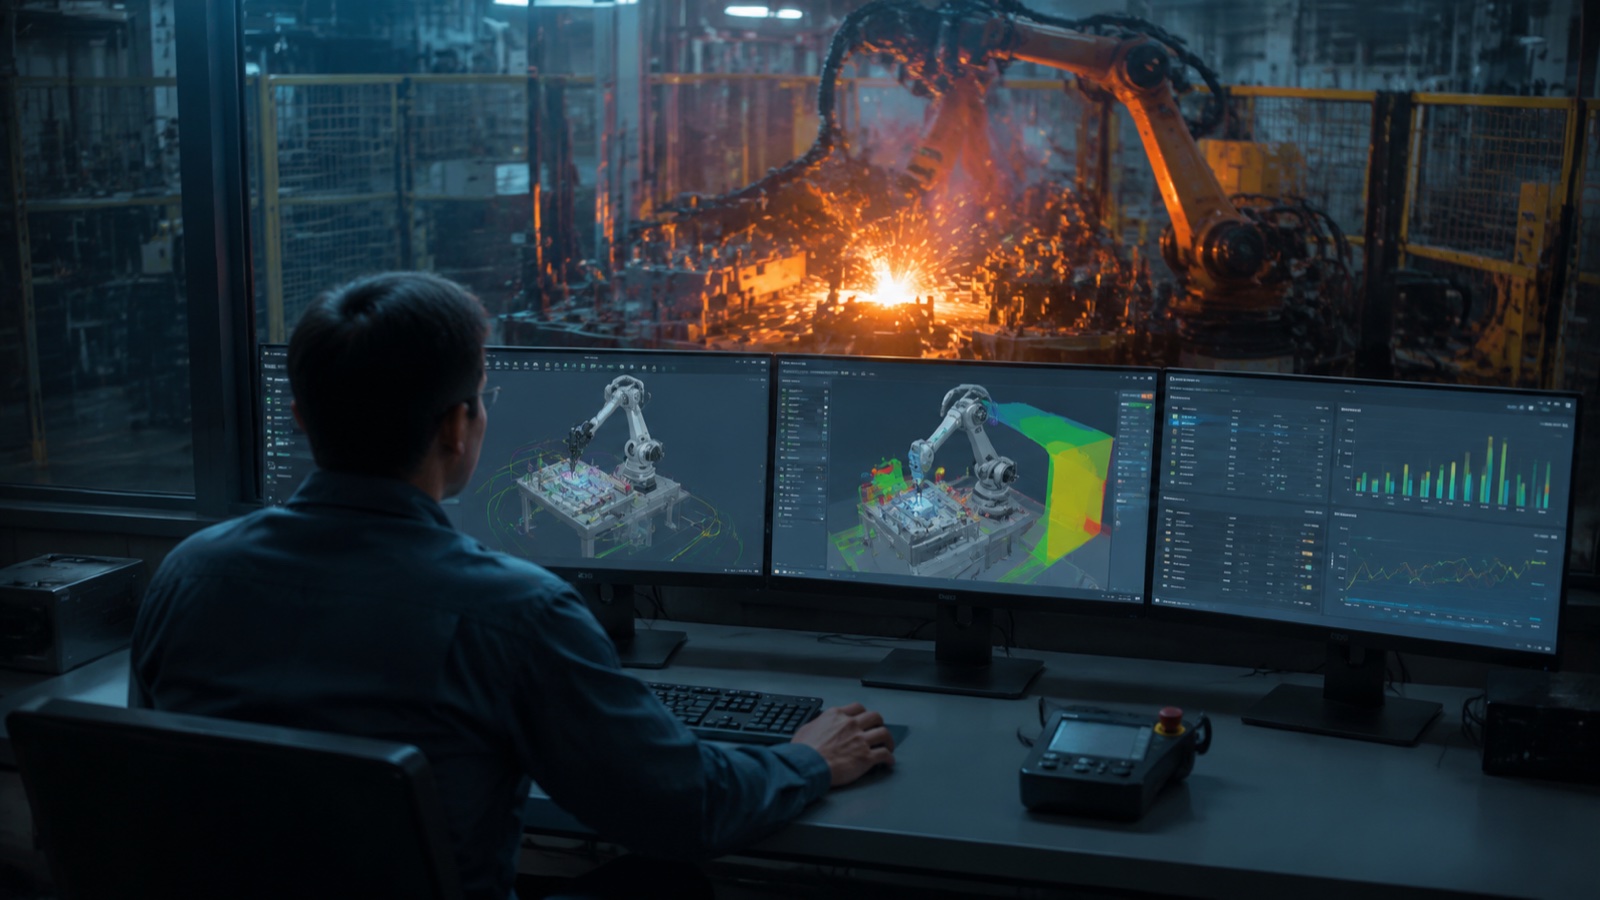
2026년 로봇 용접 소프트웨어 스택은 4개의 계층으로 구성됩니다. (1) 경로 계획을 위한 오프라인 프로그래밍(OLP)으로 RobotStudio 및 RoboGuide부터 Octopuz 및 DELMIA에 이르는 도구를 포함합니다. (2) 프로그램이 공장 현장에 도달하기 전 시뮬레이션 및 사이클 타임 검증. (3) 물리적 셀과 실시간 동등성을 유지하는 디지털 트윈 플랫폼(Siemens Tecnomatix, Rockwell Emulate3D, NVIDIA Omniverse). (4) CAD 또는 3D 스캔 데이터에서 용접 경로를 자동 생성하여 설정 시간을 며칠에서 몇 분으로 단축하는 AI 티칭리스 시스템.
1. 오프라인 프로그래밍(OLP): 벤더 기본 제공 도구 및 벤더 중립 도구
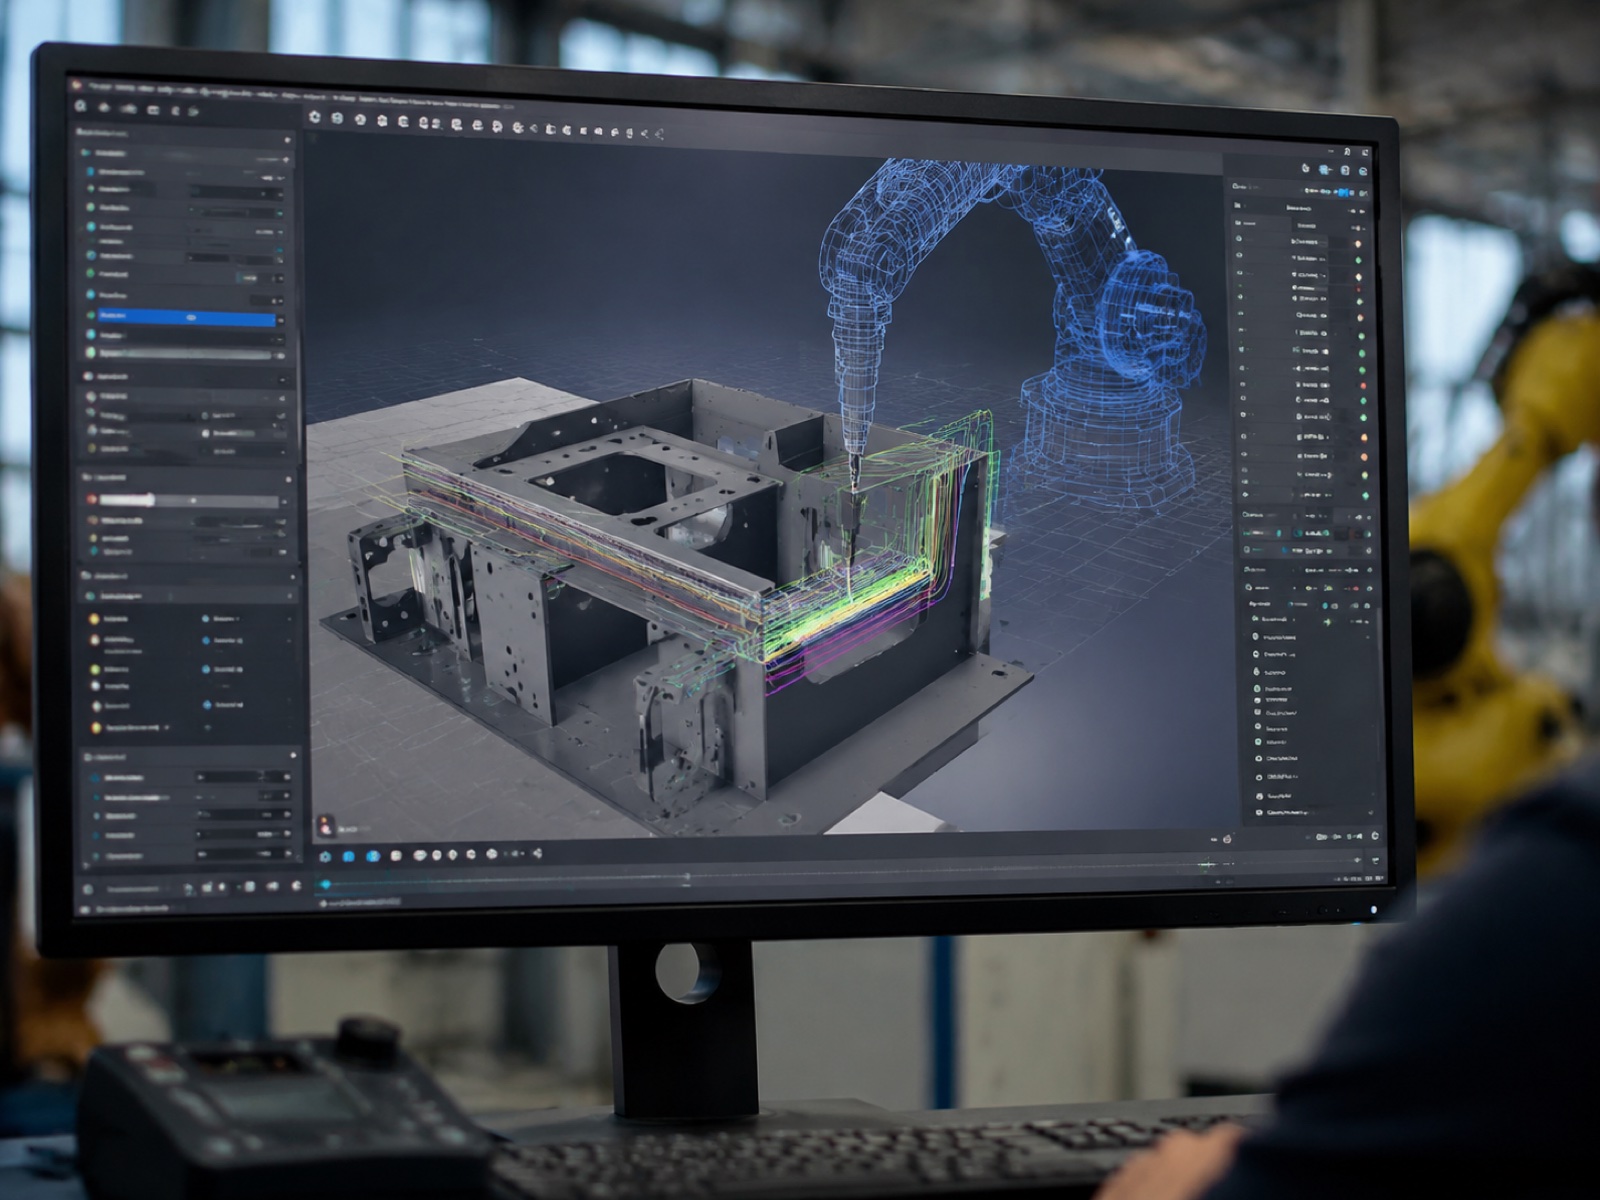
로봇 용접 오프라인 프로그래밍(OLP)은 경로 정의를 공장 현장에서 엔지니어링 워크스테이션으로 옮깁니다. 엔지니어는 공작물 CAD 모델을 불러와 가상 로봇의 위치를 지정하고, 토치 방향, 이동 속도, 용접 경로 매개변수를 정의하고, 충돌 및 도달 가능성 검사를 실행한 후, 후처리된 컨트롤러 코드를 내보내 업로드합니다. 프로그래밍 작업이 진행되는 동안에도 실제 로봇 셀은 생산을 계속하며, 이는 수동 티칭 방식보다 OLP가 경제적인 측면에서 유리한 주요 이유입니다.
IFR World Robotics 데이터에 따르면, 자동차 1차 협력업체의 아크 용접 로봇 사용자들 사이에서 OLP(Open Liquid Probe) 도입률은 2020년 약 40%에서 2025년에는 65% 이상으로 증가할 것으로 예상됩니다. 이는 제품 수명 주기의 단축과 전기차 배터리 케이스 및 구조 프레임의 용접 접합부 형상의 다양화에 기인합니다.
벤더 네이티브 OLP 플랫폼
각 주요 로봇 제조업체는 자사 브랜드의 독점 컨트롤러 및 모션 커널과 긴밀하게 통합된 자체 시뮬레이션 및 OLP 환경을 제공합니다.
- ABB 로봇 스튜디오RobotStudio는 RAPID 코드 생성, 협동 동작 지원, Fronius, Lincoln 및 Miller 인터페이스를 지원하는 용접 전원 라이브러리를 내장한, 전 세계에서 가장 널리 사용되는 벤더 네이티브 OLP 플랫폼입니다. RobotStudio의 가상 컨트롤러는 실제 IRC5/OmniCore 컨트롤러와 동일한 펌웨어를 실행하여 사이클 시간 예측에 있어 시뮬레이션과 실제 간의 격차를 줄입니다.
- FANUC 로보가이드FANUC의 시뮬레이션 제품군은 TP(티치 펜던트) 언어를 완벽하게 지원하며, 토치 방향 최적화 및 다층 경로 계획을 위한 용접 전용 모듈인 WeldPRO를 포함합니다. RoboGuide는 자동차 차체 수리 OEM 검증 워크플로에서 자주 사용됩니다.
- 야스카와 모토심 EG-VRCMotoSim의 가상 로봇 컨트롤러는 Yaskawa DX200/YRC1000 모션 커널을 재현하여 현장 결과와 ±5% 이내의 오차 범위 내에서 사이클 시간을 예측할 수 있습니다.
- 쿠카 심KUKA.WorkVisual I/O 구성 도구와 통합되어 로봇 동작부터 안전 PLC 로직에 이르기까지 완벽한 셀 레이아웃 시뮬레이션을 지원합니다.
- 유니버설 로봇 URSimUR 협동 로봇 제품군용 소프트웨어 시뮬레이터로, 경량 용접 작업 및 UR 로봇 팔이 낮은 듀티 사이클로 MIG 토치를 구동하는 협업 용접 환경에 적합합니다.
벤더 네이티브 OLP의 주요 제약 사항은 벤더 종속성입니다. 각 플랫폼은 자사 브랜드에 맞는 코드만 생성합니다. 혼합 장비 구성(ABB 로봇, FANUC 포지셔너 축)을 사용하는 셀에는 추가적인 후처리 프로그램이나 벤더 중립적인 상위 계층이 필요합니다.
벤더 중립적인 OLP 플랫폼
벤더에 구애받지 않는 도구를 사용하면 단일 CAD 기반 환경에서 여러 로봇 브랜드에 대한 후처리 코드를 생성할 수 있습니다. 용접에 가장 일반적으로 사용되는 플랫폼은 다음과 같습니다.
- 옥토푸즈아크 용접 및 스폿 용접에 특화된 이 소프트웨어는 용접 파라미터 라이브러리와 토치 접근 각도 제약을 고려한 경로 최적화 로직을 갖추고 있습니다. 40개 이상의 로봇 브랜드를 지원하며 중공업 제조 및 압력 용기 생산 현장에서 널리 사용되고 있습니다.
- 시각적 구성 요소레이아웃 시뮬레이션 및 다중 로봇 셀 계획에 강점을 가지고 있으며, 추가 모듈을 통해 용접 관련 기능을 제공합니다. 세부적인 토치 매개변수 관리보다는 전체 라인 처리량이 우선시될 때 주로 선택됩니다.
- FastSuite 에디션 2(Cenit)복잡한 다중 로봇 셀 및 공정 집약적 애플리케이션에 적합하며, 디지털 트윈 연결을 위해 Siemens Tecnomatix Process Simulate와 통합됩니다.
- RoboDK저렴하고 접근성이 좋은 OLP 옵션으로 500개 이상의 로봇 모델을 지원합니다. 용접 관련 기능(다중 패스 시퀀싱, WPS 파라미터 내보내기)은 다소 부족하지만, 낮은 초기 투자 비용 덕분에 작업장이나 교육 기관에서 널리 사용됩니다.
- DELMIA Robotics(다쏘시스템)3DEXPERIENCE 플랫폼의 일부로서, 제품 설계 및 제조 계획과 동일한 환경에서 로봇 프로그래밍을 가능하게 합니다. 자동차 OEM 차체 공장과 같이 PLM 통합 및 MBOM 추적성이 필수적인 요구 사항에 가장 적합한 선택입니다.
- 프로세스 시뮬레이션(지멘스 테크노마틱스)자동차 OEM 차체(BIW) 프로그램 분야에서 오프라인 프로그래밍과 생산 시뮬레이션을 동일한 툴로 구동하는 데 있어 선도적인 위치를 차지하고 있습니다. 다중 로봇 시퀀스 조정을 지원하며, Tecnomatix 플랜트 시뮬레이션 레이어와의 네이티브 디지털 트윈 브리지를 제공합니다.
벤더 네이티브 솔루션과 벤더 중립 솔루션 비교
| 외형 치수 | 벤더 자체 개발 시뮬레이션 (RobotStudio, RoboGuide, MotoSim, KUKA Sim) | 벤더 중립적(Octopuz, DELMIA, Visual Components, RoboDK) |
|---|---|---|
| 로봇 브랜드 보도 자료 | 단일 브랜드 (자체 OEM) | 다양한 브랜드 (공구 종류에 따라 40~500개 이상의 모델) |
| 컨트롤러 충실도 | 정확한 가상 컨트롤러 - 최고의 시뮬레이션-실제 정확도 | 후처리 모델 — 정확도는 후처리 품질에 따라 달라집니다. |
| 용접 관련 특징 | 심층 분석(네이티브 WPS, 프로세스 라이브러리, 전원 인터페이스) | 변수가 많습니다. Octopuz와 Process Simulate가 가장 강력하고, RoboDK는 제한적입니다. |
| PLM/MES 통합 | OEM 생태계에 한정됨 | 델미아 분석/프로세스 시뮬레이션에 능숙하며, REST/OPC-UA에도 능숙합니다. |
| 좌석 가격 (참고용) | 미화 5,000~15,000달러/년 (로봇 구매 시 포함되는 경우가 많음) | 모듈 깊이에 따라 연간 8,000~30,000달러 |
| 최고로 잘 맞는 | 단일 브랜드 로봇 시스템, 높은 OLP 처리량, OEM 자동차 정비소 | 혼합 브랜드 차량, 주문 제작 업체, PLM 추적성이 필요한 시설 |
Interact Analysis의 용접 자동화 시장 조사에 따르면, 전 세계 로봇 용접 소프트웨어 시장(OLP, 시뮬레이션 및 디지털 트윈 포함)은 2024년에 약 1.4억 달러 규모였으며, 2029년에는 2.6억 달러에 이를 것으로 예상됩니다. 특히 AI 기반 경로 생성 기능이 가장 빠르게 성장하는 하위 부문으로 꼽혔습니다. 다양한 브랜드의 로봇을 사용하는 사례가 늘어남에 따라, 벤더에 구애받지 않는 OLP 도구는 자동차 산업 이외의 일반 제조 분야에서 점유율을 확대하고 있습니다.
2. 시뮬레이션 및 주기 시간 검증
시뮬레이션은 코드가 생산 컨트롤러에 도달하기 전에 실행되는 분석 계층을 다룹니다. 최신 OLP 시뮬레이션 도구는 로봇이 이미 셀에 들어가기 전까지는 직접 티칭 방식으로는 감지할 수 없는 네 가지 특정 오류 모드를 해결합니다.
충돌 감지
충돌 검사는 프로그래밍된 경로의 모든 지점에서 토치, 케이블 정리 장치 및 로봇 링크가 공작물, 고정 장치, 포지셔너 및 셀 구조와 충돌하는지 확인합니다. 실제로 대부분의 새로운 OLP 프로그램에서 수정 사항이 발생하는 지점이 바로 이 충돌 검사 단계입니다. 예를 들어, 토치가 깊은 홈 용접부의 끝부분에 접근했을 때 로봇 엘보가 2D 도면에서는 충돌이 없어 보였던 지점에서 고정 장치 프레임과 충돌하는 경우가 있습니다. 시뮬레이션에서는 이러한 충돌을 몇 분 안에 감지할 수 있지만, 실제 생산 시험 중에 발견될 경우 2,000~5,000달러 상당의 토치가 손상되고 시운전이 며칠 지연될 수 있습니다.
도달 가능성 및 특이점 회피
로봇 셀 레이아웃은 기하학적으로 정확해 보일 수 있지만, 로봇이 손목 특이점(두 관절 축이 일렬로 정렬되어 수학적으로 정의되지 않은 움직임을 유발하는 구성)을 통과하거나 그 근처를 지나는 경로 구간을 포함할 수 있습니다. 대부분의 OLP 도구는 경로 미리보기에서 특이점 위험 영역을 강조 표시하고 엔지니어가 실제 시험 전에 토치 각도 또는 로봇 베이스 위치를 수정하여 해당 영역을 우회하도록 경로를 조정할 수 있게 해줍니다.
사이클 시간 예측
업계 관찰에 따르면, 최신 OLP 시뮬레이션 플랫폼에서 사이클 타임 예측은 로봇 운동학 모델과 컨트롤러 동작 매개변수가 정확하게 설정되었을 때 실제 측정된 사이클 타임의 ±5~8% 이내의 오차 범위를 보입니다. 잔여 오차는 주로 가속/감속 램프 설정과 로봇이 최대 속도 이하로 감속하는 특이점 부근의 에어컷 구간에서 발생합니다. 단일 생산 샘플 실행을 기준으로 시뮬레이션 동작 매개변수를 보정하면 표준 필렛 용접 형상에 대해 예측 오차를 ±3% 이하로 줄일 수 있습니다. 이러한 정확도는 매우 중요합니다. 대량 생산 부품의 경우 사이클 타임을 10% 과대 예측하면 연간 생산량이 몇 주씩 감소할 수 있기 때문입니다.
다중 로봇 조정
두 대 이상의 로봇이 하나의 공작물에 동시에 작업하는 경우(자동차 차체 및 구조물 제작 셀에서 흔히 볼 수 있음), 시뮬레이션은 선택 사항이 아닌 필수 사항이 됩니다. 하나의 고정 장치에서 두 로봇의 작업을 조율하려면 간섭 영역 관리가 필수적입니다. 계획 담당자는 로봇 팔이 동시에 진입하지 못하도록 제외 영역을 정의하고, 두 로봇 모두 불필요한 대기 시간 없이 최대 아크 작동 시간을 유지할 수 있도록 토치 접근 순서를 계획해야 합니다. 시뮬레이션 없이는 이러한 스케줄링을 광범위한 실제 시험 없이 검증하는 것이 불가능합니다.
3. 디지털 트윈: 실시간 생산 현장 동등성 확보
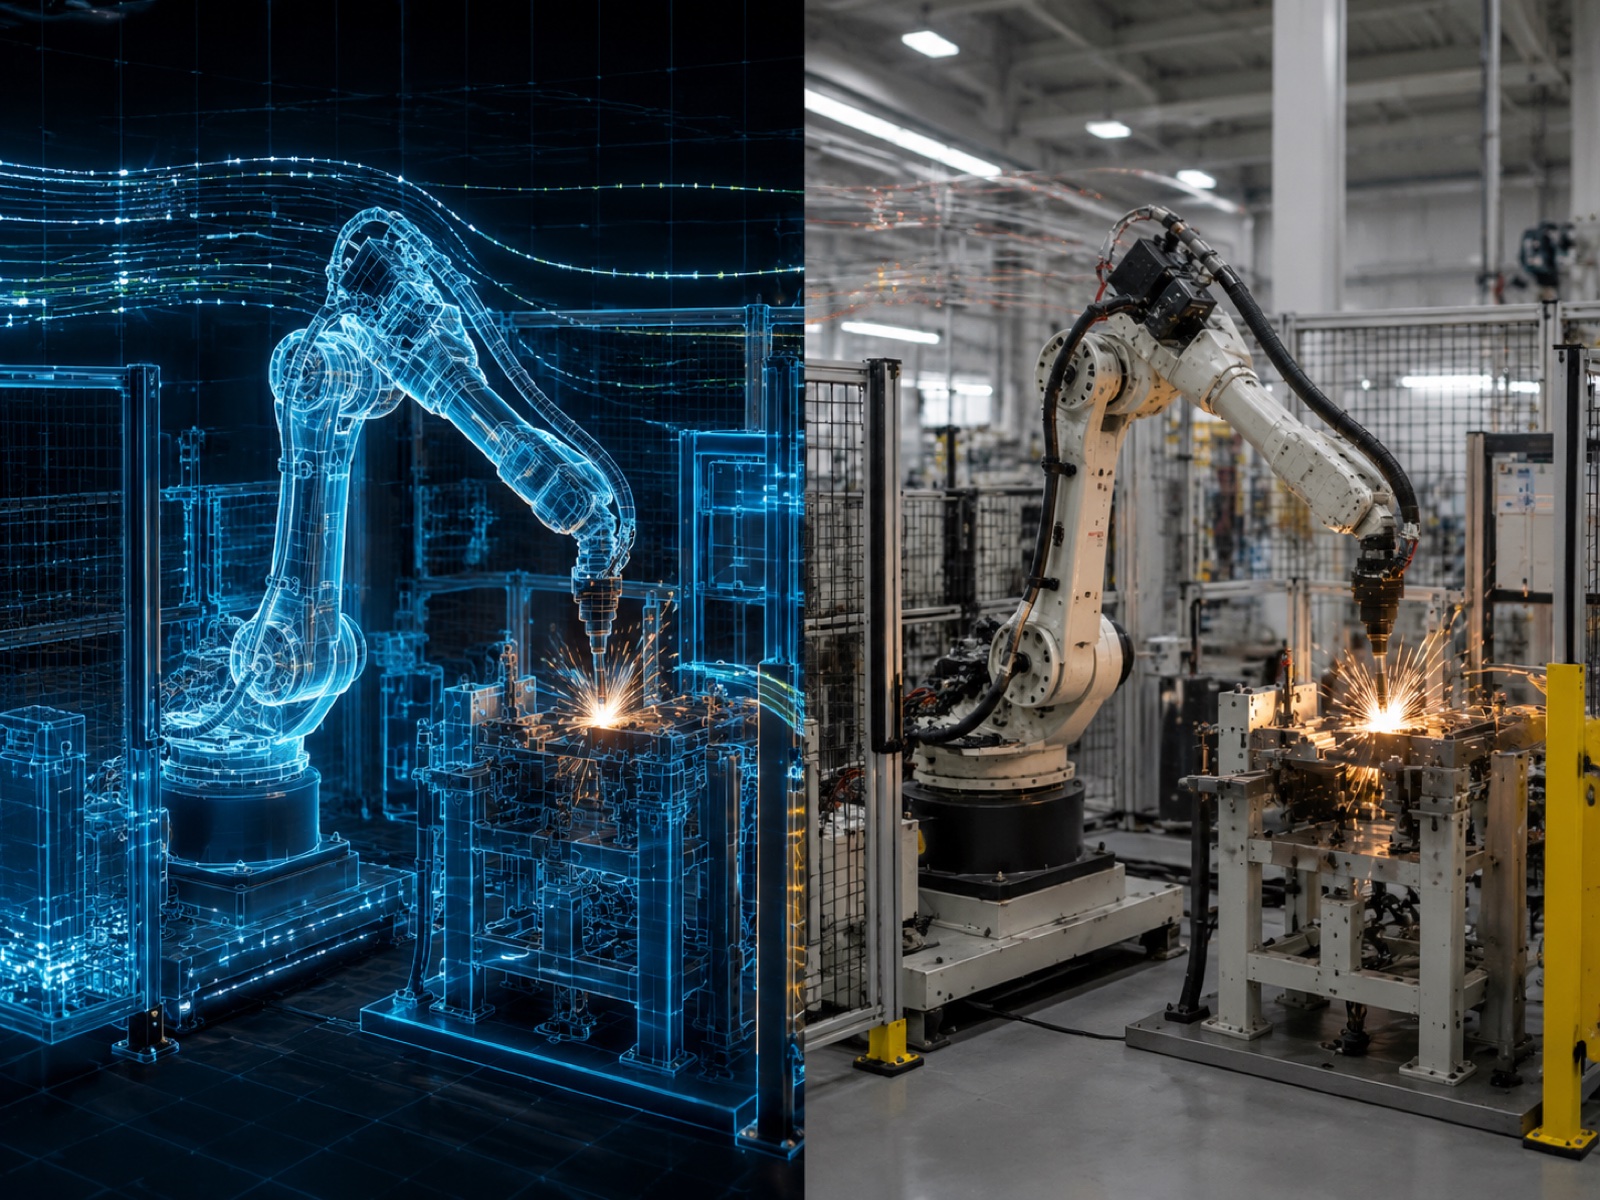
디지털 트윈은 시뮬레이션을 일회성 사전 배포 점검에서 벗어나 운영 셀의 지속적인 실시간 모델로 확장합니다. 핵심적인 차이점은 시뮬레이션은 한 번 실행된 후 물리적 셀이 운영을 인계받는 반면, 디지털 트윈은 양방향 데이터 링크를 유지하여 가상 모델이 실제 로봇 위치, 포지셔너 각도, 아크 매개변수 및 센서 판독값을 실시간으로 반영한다는 것입니다.
플랫폼 옵션
2026년 용접 셀 디지털 트윈에 가장 일반적으로 사용되는 플랫폼은 세 가지입니다.
- 지멘스 테크노마틱스 플랜트 시뮬레이션/프로세스 시뮬레이션자동차 OEM 프로그램 분야의 기존 공급업체인 Siemens와 협력하여 Tecnomatix는 OPC-UA를 통해 Siemens Totally Integrated Automation(TIA) 포털 및 SINUMERIK/SIMATIC 컨트롤러에 연결됩니다. 이를 통해 개별 로봇 셀뿐 아니라 전체 생산 라인에 걸쳐 실시간 처리량 모니터링, 자재 흐름 분석 및 병목 현상 감지를 지원합니다.
- Rockwell Automation Emulate3D이 도구는 Studio 5000 PLC 로직과 통합되는 이산 이벤트 시뮬레이션 및 디지털 트윈 도구로, 물리적 설치 전에 가상 셀에서 실제 PLC 래더 코드를 에뮬레이션 방식으로 실행할 수 있도록 합니다. 주로 Rockwell Allen-Bradley 제어 시스템이 공장 표준으로 사용되는 북미 지역의 일반 제조 시설에서 사용됩니다.
- NVIDIA Omniverse Isaac SimIsaac Sim은 Universal Scene Description(USD) 기반의 물리적으로 정확한 로봇 시뮬레이션으로, 실시간 레이 트레이싱 렌더링과 ROS 2와의 네이티브 통합을 제공합니다. 디지털 트윈이 3D 비전 모델 및 경로 계획 신경망 학습을 위한 합성 데이터 생성기 역할도 해야 하는 AI 기반 용접 셀을 위한 플랫폼으로 주목받고 있습니다.
용접 분야에서의 활용 사례
가상 시나리오 테스트: 생산 도중에 새로운 가공물 변형이 등장했습니다. 디지털 트윈을 통해 공정 엔지니어는 생산을 중단하기 전에 현재 고정 장치 상태 및 위치 조정기 교정 오프셋을 포함한 실제 셀 구성에 대해 수정된 OLP 프로그램을 검증할 수 있습니다. 4시간의 실제 시험이 필요한 경로 변경 테스트를 디지털 트윈에서는 30분 이내에 완료할 수 있습니다.
예측 유지보수: 디지털 트윈은 시간에 따른 사이클 타임 변화를 추적합니다. 로봇 속도 설정 변경 없이 협동 동작 포지셔너 시퀀스에서 사이클 타임이 점진적으로 증가하는 것은 포지셔너 서보 마모 또는 엔코더 오프셋 드리프트의 확실한 조기 지표입니다. 용접 위치 오류가 발생하기 전에 이를 감지하면 계획되지 않은 가동 중지 시간을 줄일 수 있습니다.
MES 피드백 루프: 디지털 트윈 데이터(교대 근무별 완료된 용접 횟수, 아크 작동 시간, 결함 발생으로 인한 작업 중단 횟수)는 MES 생산 기록에 입력되어 용접 비드 수준에서의 추적성을 가능하게 합니다. 이는 ISO 3834 품질 시스템 요구 사항에 따라 특정 작업 지시서와 연결된 용접 공정 기록이 의무화된 항공우주 및 압력 용기 제작 분야에서 점점 더 중요해지고 있습니다.
NVIDIA가 공개한 Omniverse 산업용 사용 사례 데이터에 따르면, 2026년 초 기준으로 700개 이상의 산업 기업이 디지털 트윈 및 합성 데이터 생성 애플리케이션에 Omniverse를 사용하고 있으며, 로봇 조작 및 용접 셀 시뮬레이션이 상위 3대 애플리케이션 범주에 속합니다. Isaac Sim의 물리적으로 정확한 렌더링을 통해 합성 용접 장면에서 학습된 3D 비전 모델을 최소한의 추가 실제 데이터 수집만으로 실제 셀에 적용할 수 있습니다.
4. AI 및 학습 불필요 시스템: 3D 스캔을 이용한 자동 경로 생성
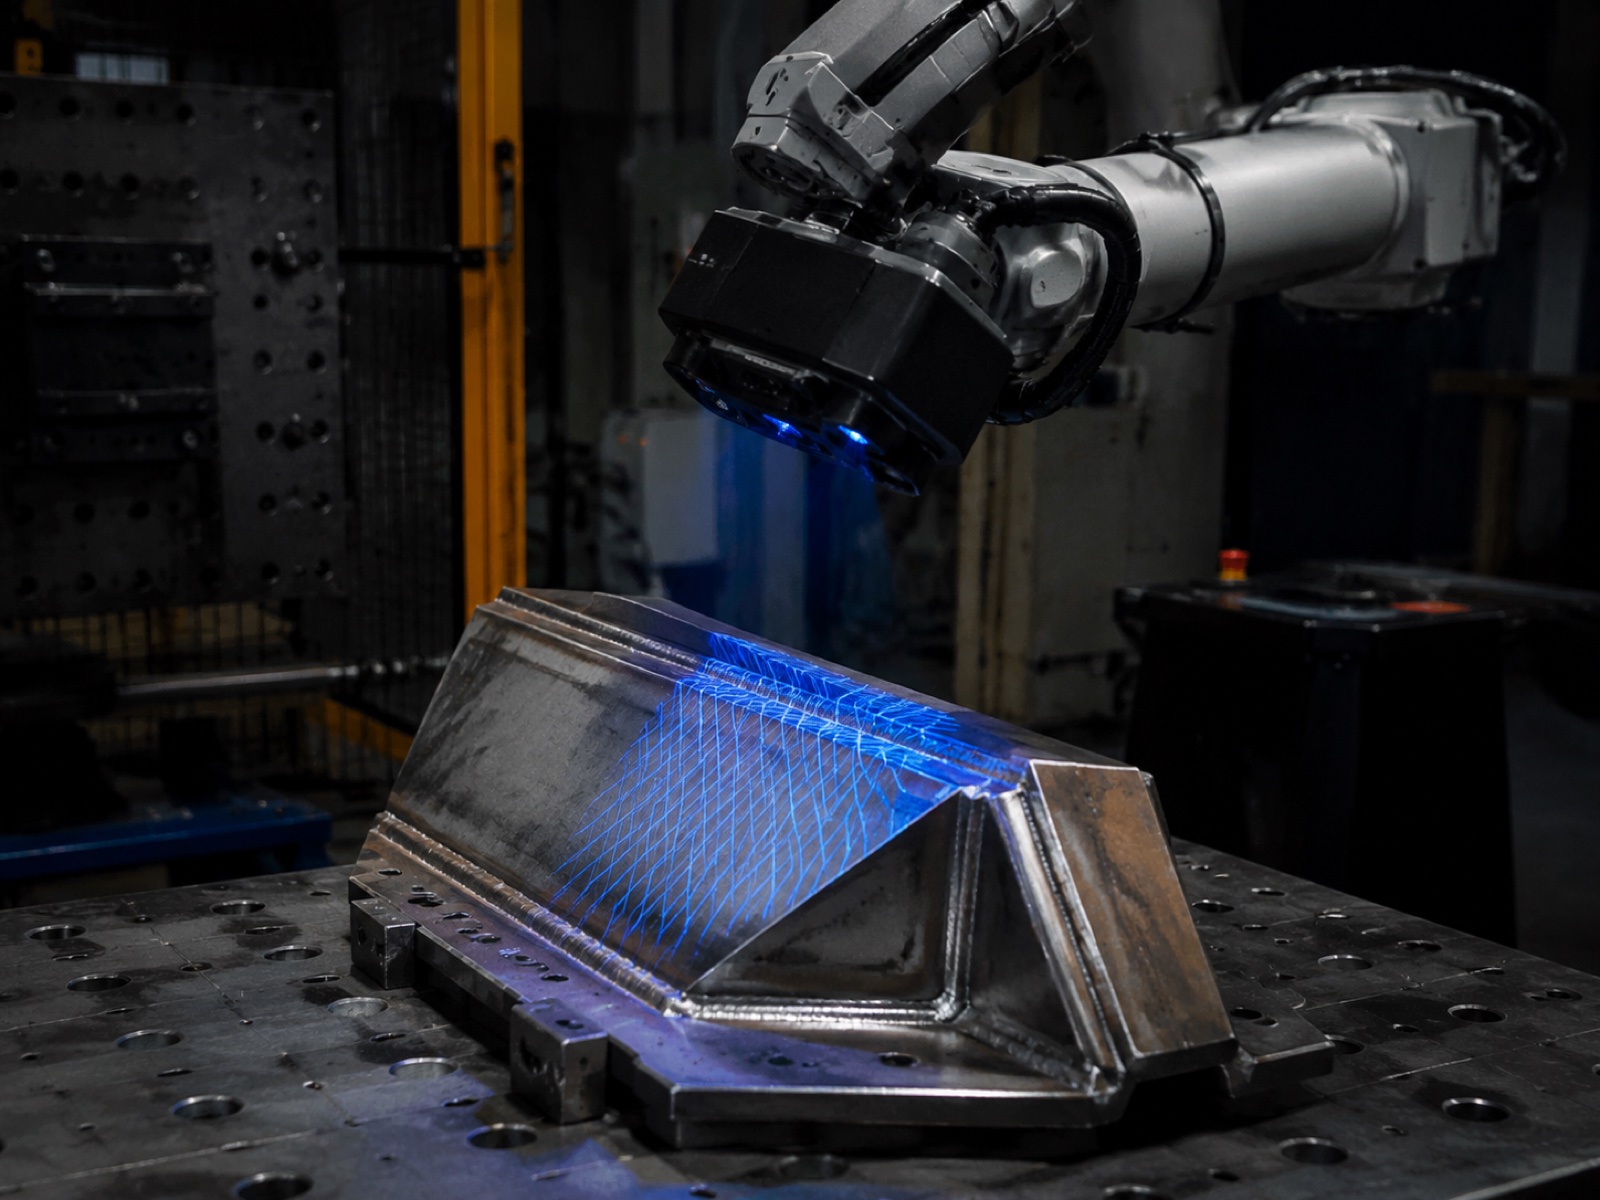
2026년 용접 소프트웨어 스택의 네 번째 계층은 경로 생성을 엔지니어링 워크스테이션에서 완전히 분리합니다. 3D 스캐너 또는 구조광 카메라가 공작물을 캡처하고 용접 이음매 형상을 추출하여 수동으로 웨이포인트를 정의할 필요 없이 로봇 프로그램을 자동으로 생성합니다. 프로그래밍 시간은 몇 시간(OLP)에서 몇 분으로 단축됩니다.
3D 스캔-투-패스 작동 방식
핵심 파이프라인은 세 단계로 구성됩니다. 첫째, 구조광 또는 시간차 스캐너가 공작물의 고밀도 포인트 클라우드를 생성합니다. 둘째, 용접 형상 데이터 세트로 학습된 이음매 감지 알고리즘이 이음매 유형, 방향 및 맞춤 간격을 식별합니다. 셋째, 경로 계획기가 사전 로드된 용접 절차 라이브러리의 공정 규칙을 적용하여 로봇 프로그램으로 토치 웨이포인트, 접근 각도, 이동 속도 및 위빙 매개변수를 생성합니다.
이 분야에서 사용되는 시스템으로는 Inrotech AdaptiveARC(선박 후판 용접 분야에서 강력한 입지를 구축한 덴마크 전문 기업), ABB의 SmartShot 기능 세트(RobotStudio 용접 모듈에 통합되어 알려진 접합 형상에 대한 적응형 아크 용접을 지원), 그리고 EVST의 EVS-AI 용접 시스템이 있습니다. EVS-AI 시스템은 3D 비전 자동 스캔 모듈과 자체 학습 지능형 엔진, EtherCAT 1kHz 모션 제어, 그리고 미리 로드된 일반적인 용접 형상 및 다중 패스 시퀀스를 포함하는 RX 용접 공정 라이브러리를 결합한 제품입니다. EVST의 EVS-AI 시스템은 CE, SGS, TUV 등 제3자 인증을 획득하여 인증된 품질 시스템에 통합하려는 구매자에게 유리합니다.
기초 모델 접근법
연구 및 초기 시범 단계에서는 Physical Intelligence의 pi-zero 및 NVIDIA GR00T와 같은 VLA(비전-언어-액션) 기반 모델이 용접 경로 생성에 대해 평가되고 있습니다. 이러한 모델은 대규모 교차 작업 데모 데이터 세트에서 조작 동작을 학습하며, 원칙적으로 재학습 없이 새로운 용접 접합 형상으로 일반화할 수 있습니다. 2026년 현재, 용접 분야에서 VLA 접근 방식은 여전히 초기 산업 시범 단계에 머물러 있습니다. 신경망으로 생성된 경로의 확률적 추론 특성과 제한된 설명 가능성은 ISO 3834 또는 AWS D1.1 용접 절차 인증 추적성이 요구되는 응용 분야에 적용하는 데 장벽이 됩니다. 경로 생성 알고리즘을 검증할 수 있고 용접 매개변수를 인증된 WPS 라이브러리에서 가져오는 결정론적 스캔-투-패스 시스템이 단기적으로는 생산 준비가 완료된 선택지입니다.
Teach-Free가 효과적인 경우와 OLP가 여전히 우세한 경우
| 상태 | 티칭프리 / 3D 스캔 투 패스 | 수동 OLP |
|---|---|---|
| 부품 형상 | 탄소강 또는 알루미늄의 일반 접합부(필렛, 맞대기, 겹침) | 복잡한 다중 패스 홈, 특수 합금(듀플렉스, 티타늄, 인코넬) |
| 부품 간 변동 | 중간 정도의 피팅 변동 - 매 주기마다 적응형 경로 수정이 필요합니다. | 정밀한 고정 장치 반복성 - 사전 프로그래밍된 경로로 충분합니다 |
| 음량 | 다품종, 저용량; 잦은 신제품 출시 | 대량 생산되는 안정적인 제품; OLP는 여러 주기에 걸쳐 상각됩니다. |
| WPS 추적성 | WPS를 포함하는 프로세스 라이브러리에 적합합니다. | 항공우주 및 압력 용기 분야에 필수적입니다 (엄격한 감사 추적). |
| 프로그래머 기술 | 운영자 수준: 스캔, 확인, 실행 | 엔지니어 수준의 OLP 기술이 필요합니다. |
| 설치 시간 | 새 부품 교체에 소요되는 시간(분) | 프로그램당 2~8시간 |
용접 시스템 통합업체들의 업계 관찰에 따르면, AI 기반 3D 스캔-투-패스 시스템은 표준 필렛 및 맞대기 용접 형상에서 수동 OLP(Open Layer Program) 방식에 비해 첫 번째 부품 프로그래밍 시간을 80~95% 단축시켜 줍니다. 특히 교대 근무 시간 동안 부품 교체가 여러 번 발생하는 다품종 생산 작업장에서 가장 큰 효과를 볼 수 있습니다. 하지만 현재의 자체 학습 엔진으로는 아직 구현되지 않은, 패스 간 온도 제어 및 비드 순서 지정 로직이 필요한 다중 패스 그루브 용접의 경우에는 이러한 시간 단축 효과가 크게 줄어듭니다.
5. 통합: 표준, CAD 가져오기 및 MES 연결
용접 소프트웨어 스택의 유용성은 CAD, 물리적 컨트롤러, 공장 MES와 같은 인접 시스템과의 데이터 교환 능력에 달려 있습니다. 이러한 데이터 교환은 세 가지 계층의 표준에 의해 규정됩니다.
로봇 모델 교환: URDF 및 SDF
로봇 운동학 모델은 URDF(Unified Robot Description Format) 또는 SDF(Simulation Description Format) 형식으로 OLP 플랫폼, 시뮬레이션 환경 및 디지털 트윈 도구 간에 전송됩니다. 두 형식 모두 링크 형상, 관절 유형, 제한 및 관성 속성을 설명하는 XML 기반 스키마입니다. URDF는 ROS 2의 기본 형식이며 Isaac Sim, Gazebo 및 대부분의 주요 OLP 공급업체에서 지원합니다. 로봇 제조업체(OEM)에서 URDF 모델을 제공하지 않는 경우, 변환 도구를 사용하여 STEP 형상 파일을 가져와 생성할 수 있지만, 관절 제한 및 관성 데이터는 OEM 사양과 비교하여 검증해야 합니다.
CAD 가져오기: STEP 및 IGES
가공물 형상은 STEP(ISO 10303 AP214/AP242) 또는 IGES 형식을 통해 OLP 도구로 입력됩니다. STEP AP242는 GD&T(기하학적 치수 및 공차) 주석이 형상과 함께 전송되는 모델 기반 설계(MBD) 워크플로의 현재 표준이며, OLP 도구가 설계 모델에서 용접 접합 유형 및 품질 등급을 직접 읽어야 할 때 중요합니다. 모든 주요 OLP 플랫폼(RobotStudio, RoboGuide, DELMIA, Process Simulate, Octopuz)은 STEP 가져오기를 기본적으로 지원하며, IGES는 이전 CAD 시스템에서 내보낸 데이터에 사용됩니다.
런타임 통신: OPC-UA
디지털 트윈과 물리적 셀 간의 실시간 데이터 교환은 산업용 이더넷 상에서 벤더 중립적이고 안전한 발행/구독 및 클라이언트/서버 프로토콜인 OPC-UA(IEC 62541)를 통해 이루어집니다. 용접 공정용 OPC-UA 정보 모델을 통해 디지털 트윈은 실제 컨트롤러에서 아크 전류, 전압, 이송 속도 및 포지셔너 각도를 거의 실시간으로(대부분의 구현에서 1초 미만의 업데이트 속도) 읽을 수 있습니다. MES 통합은 완료된 용접 기록, 작업 주문 상태 및 OEE 지표를 전달하며, 일반적으로 동일한 OPC-UA 계층을 통해 또는 MES 데이터베이스에 대한 REST API 브리지를 통해 실행됩니다.
건물/시설 맥락에서의 IFC
기존 시설 내부에 새로운 용접 셀을 계획할 때, 건물 정보 모델(BIM)의 IFC(Industry Foundation Classes) 형상을 OLP 환경으로 가져와 로봇 도달 거리, 여유 공간 및 크레인 접근 경로를 실제 건물 구조와 비교하여 검증할 수 있습니다. 이는 시설 형상이 로봇 운동학만큼이나 제약 조건이 되는 대형 구조물 제작 공장에 특히 중요합니다.
6. 도입 투자 수익률(ROI): 프로그래밍 시간 및 최초 제품 생산까지의 시간 단축
소프트웨어 스택 상위 단계로 이동하는 경제적 이점은 프로그래밍 시간 단축과 첫 번째 제품 출시까지의 주기 단축에 있습니다. 이러한 발전은 측정 가능합니다.
| 접근 | 프로그래밍 시간 (새로운 부분) | 필요한 기술 | 최고의 사용 사례 | 예상 비용 (좌석당/셀당) |
|---|---|---|---|---|
| 수동 티칭(티칭 펜던트) | 2 ~ 5 일 | 숙련된 로봇 조작자 | 단순하고 대량 생산되는 고정 형상 제품이며, CAD 파일은 필요하지 않습니다. | 소프트웨어 비용 없음; 프로그래밍 중 로봇 셀은 유휴 상태입니다. |
| 벤더 기본 OLP(RobotStudio, RoboGuide) | 4-8 시간 | OLP 교육을 받은 엔지니어 | 단일 브랜드 차량 관리, 자동차 차체 수리점, 대량 생산 환경 | 좌석당 연간 미화 5,000~15,000달러 (종종 패키지 형태로 제공됨) |
| 공급업체 중립 OLP(Octopuz, DELMIA, RoboDK) | 4-10 시간 | OLP 교육을 받은 엔지니어 | 혼합 브랜드 차량, 주문 제작 업체, PLM 통합 환경 | 좌석당 연간 8,000~30,000달러 |
| 디지털 트윈(Tecnomatix, Emulate3D, Omniverse) | 지속적으로 사용 가능하며 프로그래밍 도구는 아닙니다. 유효성 검사 및 모니터링 기능을 제공합니다. | 시뮬레이션 엔지니어 + IT 통합 | 고부가가치 셀, 자동차 OEM, 예측 유지보수 | 셀당 미화 30,000만 달러 ~ 150,000만 달러 이상 (플랫폼 + 통합 포함) |
| AI 학습 불필요 / 3D 스캔-투-패스 | 새 부품 교체에 소요되는 시간(분) | 운영자 수준(스캔, 확인, 실행) | 다품종, 규칙적인 기하학적 구조, 잦은 전환 | 세포당 40,000만 달러~120,000만 달러(하드웨어 + 소프트웨어) |
실제로 새로운 용접 프로그램의 첫 번째 제품 생산까지의 소요 시간은 수동 티칭 방식의 경우 4~6일에서 OLP(CAD 가져오기, 경로 생성 및 물리적 검증 포함)를 사용하면 1~2일로 단축되고, 일반적인 형상에서는 AI 기반 티칭이 필요 없는 시스템을 사용하면 반나절 미만으로 단축됩니다. 연간 50개 이상의 신제품을 출시하는 제조 시설의 경우 이러한 단축은 생산 시작 시점을 앞당기고 부품당 엔지니어링 인건비를 절감하는 데 직접적인 영향을 미칩니다.
IFR World Robotics의 산업 데이터에 따르면, OLP(오프라인 프로그래밍) 또는 고급 시뮬레이션 소프트웨어 기능을 탑재하고 출하되는 신규 용접 로봇의 비중이 2019년 약 25%에서 2024년에는 약 48%로 증가할 것으로 예상됩니다. 이러한 성장은 자동차 전동화 프로그램으로 인해 부품 교체 빈도가 높아지고, 유럽, 북미, 일본에서 숙련된 수동 로봇 티칭 작업자가 부족해 소규모 작업장에서도 오프라인 프로그래밍이 경제적으로 매력적인 방식이 되고 있기 때문입니다.
4단계 도입 로드맵
대부분의 용접 설비는 소프트웨어를 한 번에 모두 도입하기보다는 순차적으로 도입합니다. 실제 업그레이드 경로는 다음과 같은 네 단계를 따릅니다.
먼저 이미 구축된 로봇 브랜드에 맞는 OLP 도구(ABB의 경우 RobotStudio, FANUC의 경우 RoboGuide, Yaskawa의 경우 MotoSim)를 활용하십시오. 이렇게 하면 시뮬레이션과 실제 구현 간의 격차를 최소화하고 로봇 플랫폼에 이미 익숙한 엔지니어링 팀의 학습 곡선을 최대한 빠르게 높일 수 있습니다. STEP 파일용 CAD 가져오기 워크플로를 설정하고 최소 두 명의 엔지니어를 교육하십시오.
로봇 장비에 두 번째 브랜드를 추가하거나 시설에 PLM 통합이 필요한 경우, 벤더 중립 플랫폼(용접 작업이 많은 작업에는 Octopuz, PLM 연동 환경에는 DELMIA 또는 Process Simulate)으로 전환하는 것이 좋습니다. 또한, 빈번한 신규 프로그램 생성이 필요한 다품종 제품군을 다룰 때도 이러한 접근 방식이 적합합니다.
OLP가 구축되면 디지털 트윈 레이어(제어 플랫폼에 따라 Siemens Tecnomatix, Emulate3D 또는 Isaac Sim)를 추가하여 가상 시나리오 테스트, 예측 유지보수 모니터링 및 MES 데이터 통합을 활성화할 수 있습니다. 투자 수익률(ROI)은 자산 활용률이 높고 계획되지 않은 가동 중단으로 인한 비용 손실이 큰 셀에서 가장 높습니다.
부품 형상이 규칙적이고, 부품 교체가 잦으며, 엔지니어 수준의 OLP(운영자급 프로그래밍)보다 작업자급 조작이 선호되는 제품군에 대해 AI 기반의 티칭 프리/3D 스캔-투-패스 시스템을 평가합니다. 특히, 탄소강이나 알루미늄 등 다양한 소재를 사용하는 용접 작업의 경우, 이 시스템은 소프트웨어 투자 대비 가장 큰 생산성 향상을 제공합니다.
EVST의 EVS-AI 용접 시스템은 전체 제품군에서 어떤 위치를 차지할까요?
2026년에 상용화된 AI 티칭 프리 시스템 중 EVST의 EVS-AI 용접 시스템은 3D 비전(레이어 3)과 자체 학습 AI 경로 생성(레이어 4)의 교차점에 위치합니다. 이 시스템의 3D 비전 자동 스캔 모듈은 수동 티칭 없이 공작물의 형상을 캡처하고 용접 이음매 데이터를 추출하여 자동 경로 계획을 생성합니다. 자체 학습 지능형 엔진은 RX 용접 공정 라이브러리를 활용하는데, 이 라이브러리에는 이중 와이어 및 다중 패스 다층 시퀀스를 포함한 일반적인 용접 형상과 공정 매개변수가 미리 로드되어 있습니다. 모션 제어는 EtherCAT을 통해 1kHz로 실행되므로 로봇 동작과 아크 매개변수 제어 간의 긴밀한 동기화가 필요한 경우에 적합합니다. 다중 로봇 네트워킹 기능을 통해 시스템은 단일 공작물에 대해 여러 로봇 축을 조정할 수 있으며, 앱 기반 작업 스케줄링을 통해 관리자는 전용 프로그래밍 워크스테이션 없이도 작업 대기열을 관리할 수 있습니다. 구매자는 시스템을 인증된 품질 관리 체계에 통합할 수 있도록 제3자 인증(CE, SGS, TUV)을 확보하고 있습니다.
용접 로봇 하드웨어와 소프트웨어 도구 선택에 대한 더 자세한 내용은 당사 자료를 참조하십시오. 로봇 용접 셀 구성 요소 및 통합 가이드 그리고 로봇 용접 자동화 완벽 가이드(2026)AI 및 기초 모델 관련 내용은 다음을 참조하십시오. 산업용 로봇에 구현된 인공지능: VLA 모델(2026)로봇 통합 표준은 다음에서 다룹니다. 산업용 로봇 통합 완벽 가이드(2026)프로세스 선택과 관련된 내용은 다음을 참조하십시오. MIG 용접, TIG 용접, 레이저 로봇 용접 비교 (2026).
자주 묻는 질문
용접 로봇용 오프라인 프로그래밍(OLP)이란 무엇입니까?
오프라인 프로그래밍(OLP)은 공장 현장에서 수동으로 웨이포인트를 설정하는 대신 3D CAD 환경에서 로봇 용접 경로를 정의하는 방식입니다. 엔지니어는 공작물 모델을 불러와 가상 로봇의 위치를 지정하고, 토치 방향과 이동 속도를 정의하고, 충돌 감지 검사를 실행한 후, 실제 로봇에 업로드할 컨트롤러별 코드를 내보냅니다. OLP를 사용하면 수동 웨이포인트 설정에 소요되는 2~5일의 프로그래밍 시간을 워크스테이션에서 2~8시간으로 단축할 수 있으며, 프로그래밍이 진행되는 동안에도 로봇 셀의 생산성을 유지할 수 있습니다.
용접 디지털 트윈이란 무엇이며 시뮬레이션과는 어떻게 다른가요?
용접 시뮬레이션은 프로그램 배포 전에 로봇 동작, 충돌 감지 및 사이클 시간을 모델링합니다. 디지털 트윈은 여기서 한 단계 더 나아가 물리적 셀과 실시간 양방향 데이터 링크를 유지하여 가상 모델이 로봇, 포지셔너, 전원 및 센서의 실제 상태를 지속적으로 반영하도록 합니다. 디지털 트윈은 실시간 시뮬레이션 테스트, 예측 유지보수 및 MES 피드백 루프를 지원합니다. 용접 디지털 트윈에 사용되는 플랫폼으로는 Siemens Tecnomatix, Rockwell Emulate3D 및 NVIDIA Omniverse Isaac Sim 등이 있습니다.
AI 티칭 프리 용접은 언제 적합하며, OLP는 언제 여전히 사용해야 할까요?
AI 티칭 프리 시스템(3D 스캔을 통한 자동 경로 생성)은 규칙적인 형상, 대량 생산되는 반복 부품, 그리고 공작물 변형으로 인해 매 주기마다 적응형 경로 수정이 필요한 환경에 적합합니다. 하지만 용접 절차 사양에서 엄격한 열 입력 제어와 비드 순서 지정을 요구하는 특수 합금(듀플렉스 스테인리스강, 티타늄, 인코넬)의 복잡한 다중 패스 용접에는 적합하지 않습니다. 실용적인 원칙은 다음과 같습니다. 접합부가 탄소강이나 알루미늄의 필렛 용접, 맞대기 용접 또는 겹침 용접이고 부품을 CAD 모델로 명확하게 설명할 수 있는 경우, AI 티칭 프리 시스템을 검토해 볼 가치가 있습니다.
용접 시뮬레이션의 사이클 타임 예측 정확도는 실제 생산과 비교했을 때 어느 정도입니까?
최신 OLP 시뮬레이션 도구는 로봇 운동학 모델과 컨트롤러 동작 매개변수가 올바르게 구성되었을 때 실제 측정값 대비 ±5~8% 이내의 오차로 사이클 시간을 예측합니다. 단일 생산 샘플 실행을 기준으로 시뮬레이션 동작 매개변수를 보정하면 표준 필렛 용접 형상에 대해 예측 오차를 ±3% 이하로 줄일 수 있습니다. 잔여 오차의 주요 원인은 가속도 램프 설정과 특이점 부근의 에어컷 경로입니다.
용접 소프트웨어 스택에서 로봇 모델 교환 및 런타임 통신을 규율하는 표준은 무엇입니까?
로봇 모델 교환에는 URDF 및 SDF(운동학 및 형상을 설명하는 XML 스키마)가 사용됩니다. CAD 형상은 STEP(ISO 10303) 또는 IGES 형식으로 전송됩니다. 디지털 트윈 소프트웨어와 물리적 컨트롤러 간의 런타임 통신은 OPC-UA(IEC 62541)를 사용합니다. MES 통합은 일반적으로 OPC-UA 또는 REST API 브리지를 통해 실행됩니다. 건물 환경의 경우, IFC 형상을 통해 OLP 환경에서 시설물 간격 검증이 가능합니다.
외부 참조:
IFR World Robotics 2025 보고서 |
ISO 10218-2: 로봇 시스템 및 통합의 안전성 |
AWS 용접 표준 |
NVIDIA Omniverse를 활용한 산업용 디지털 트윈 개발