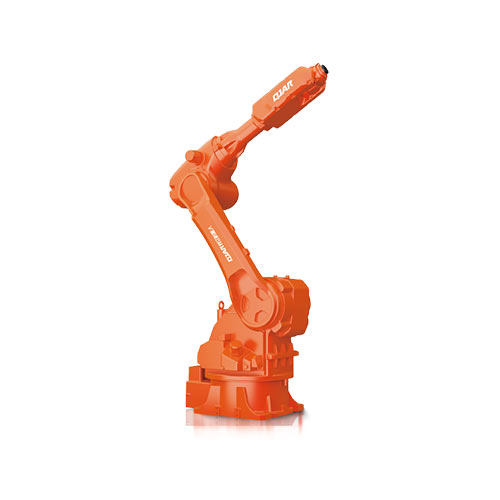
| 모델 | R3-063S | |
| 로봇팔 넷 8 (케이블 제외) |
14KG | |
| Payload | 3KG | |
| 암스팬 | 620mm | |
| 자유도 | 6 | |
| 운동 범위 |
관절 1 | ± 360 ° |
| 관절 2 | ± 360 ° | |
| 관절 3 | ± 165 ° | |
| 관절 4 | ± 360 ° | |
| 관절 5 | ± 360 ° | |
| 관절 6 | ± 360 ° | |
| 운동 속도 |
관절 1 | 220 ° / s |
| 관절 2 | 220 ° / s | |
| 관절 3 | 240 ° / s | |
| 관절 4 | 360 ° / s | |
| 관절 5 | 360 ° / s | |
| 관절 6 | 360 ° / s | |
| EOA 최대 속도 | 2m / S | |
| 반복 위치 정확도(최대) | ± 0.02mm | |
| 절대 위치 정확도(최대) | 0.5mm | |
| 버스/주파수 제어 | EtherCAT/1kHz | |
| 설치 방법 | 어떤 각도 | |
| 전형적인 힘 | 150W | |
| 자재 | 알루미늄 합금 | |
| 주위 온도 | - 5 ° C~55 ° C | |
| 작업환경(습도) | 5%~90 % RH (비 응축) |
|
| 케이블 길이 | 4m | |
| IP 등급 | IP54 | |
| 노이즈 | ≤60dB | |
| 도구 끝 IO 포트 | 디지털 입력*2,디지털 출력*2, 아날로그 입력*2,출력 전원 공급 장치24V/1A*1 |
|
| 도구 끝 통신 포트 | EtherCAT*1,RS485 * 1, 출력 전원 공급 장치24V/1A*1 |
|