
여러 위치를 지원하는 랙만으로는 선반 작업 셀이 작업자가 복귀하기 전까지 얼마나 오랫동안 가동될 수 있는지 알 수 없습니다. 정확한 예측을 위해서는 세 가지 개별적인 한계값이 필요합니다. 즉, 원자재에서 완제품까지의 유효 사이클, 부품당 소요 시간, 그리고 작업자가 더 빨리 복귀해야 하는 작업입니다.
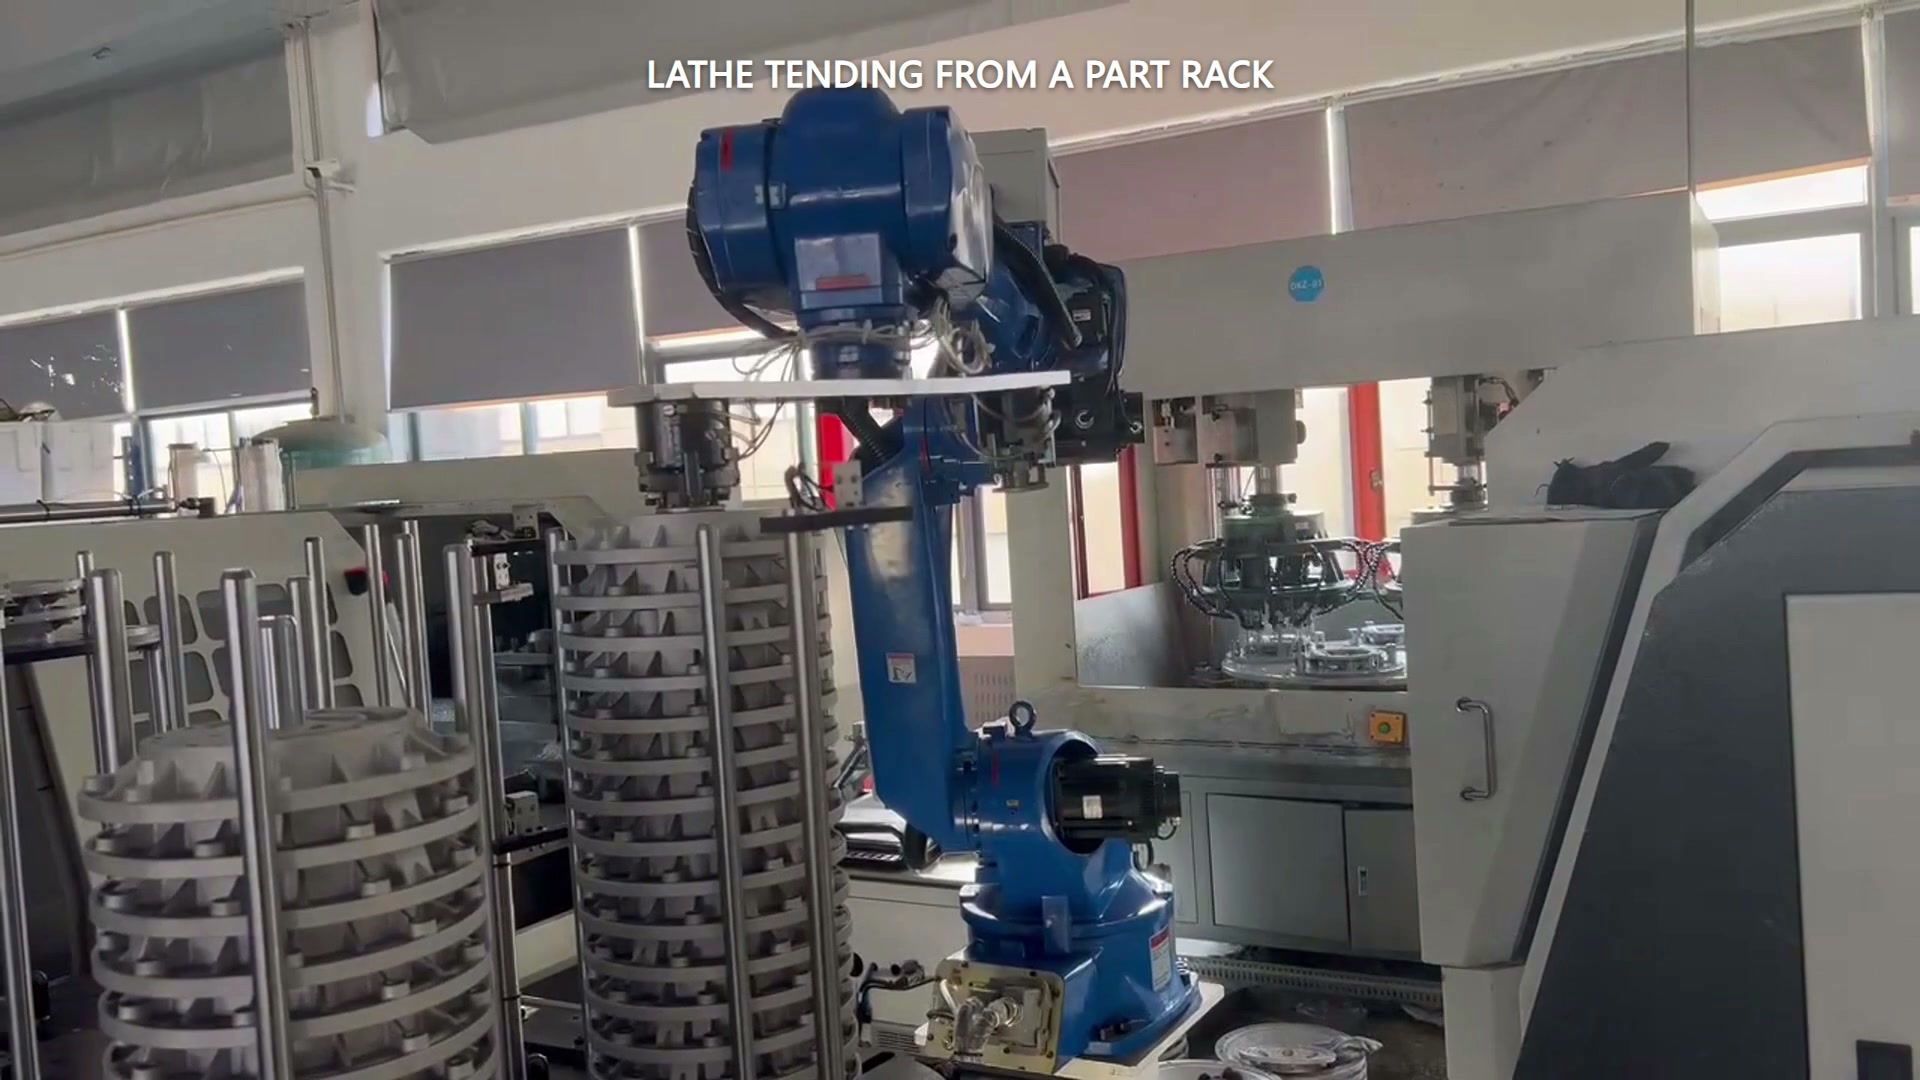
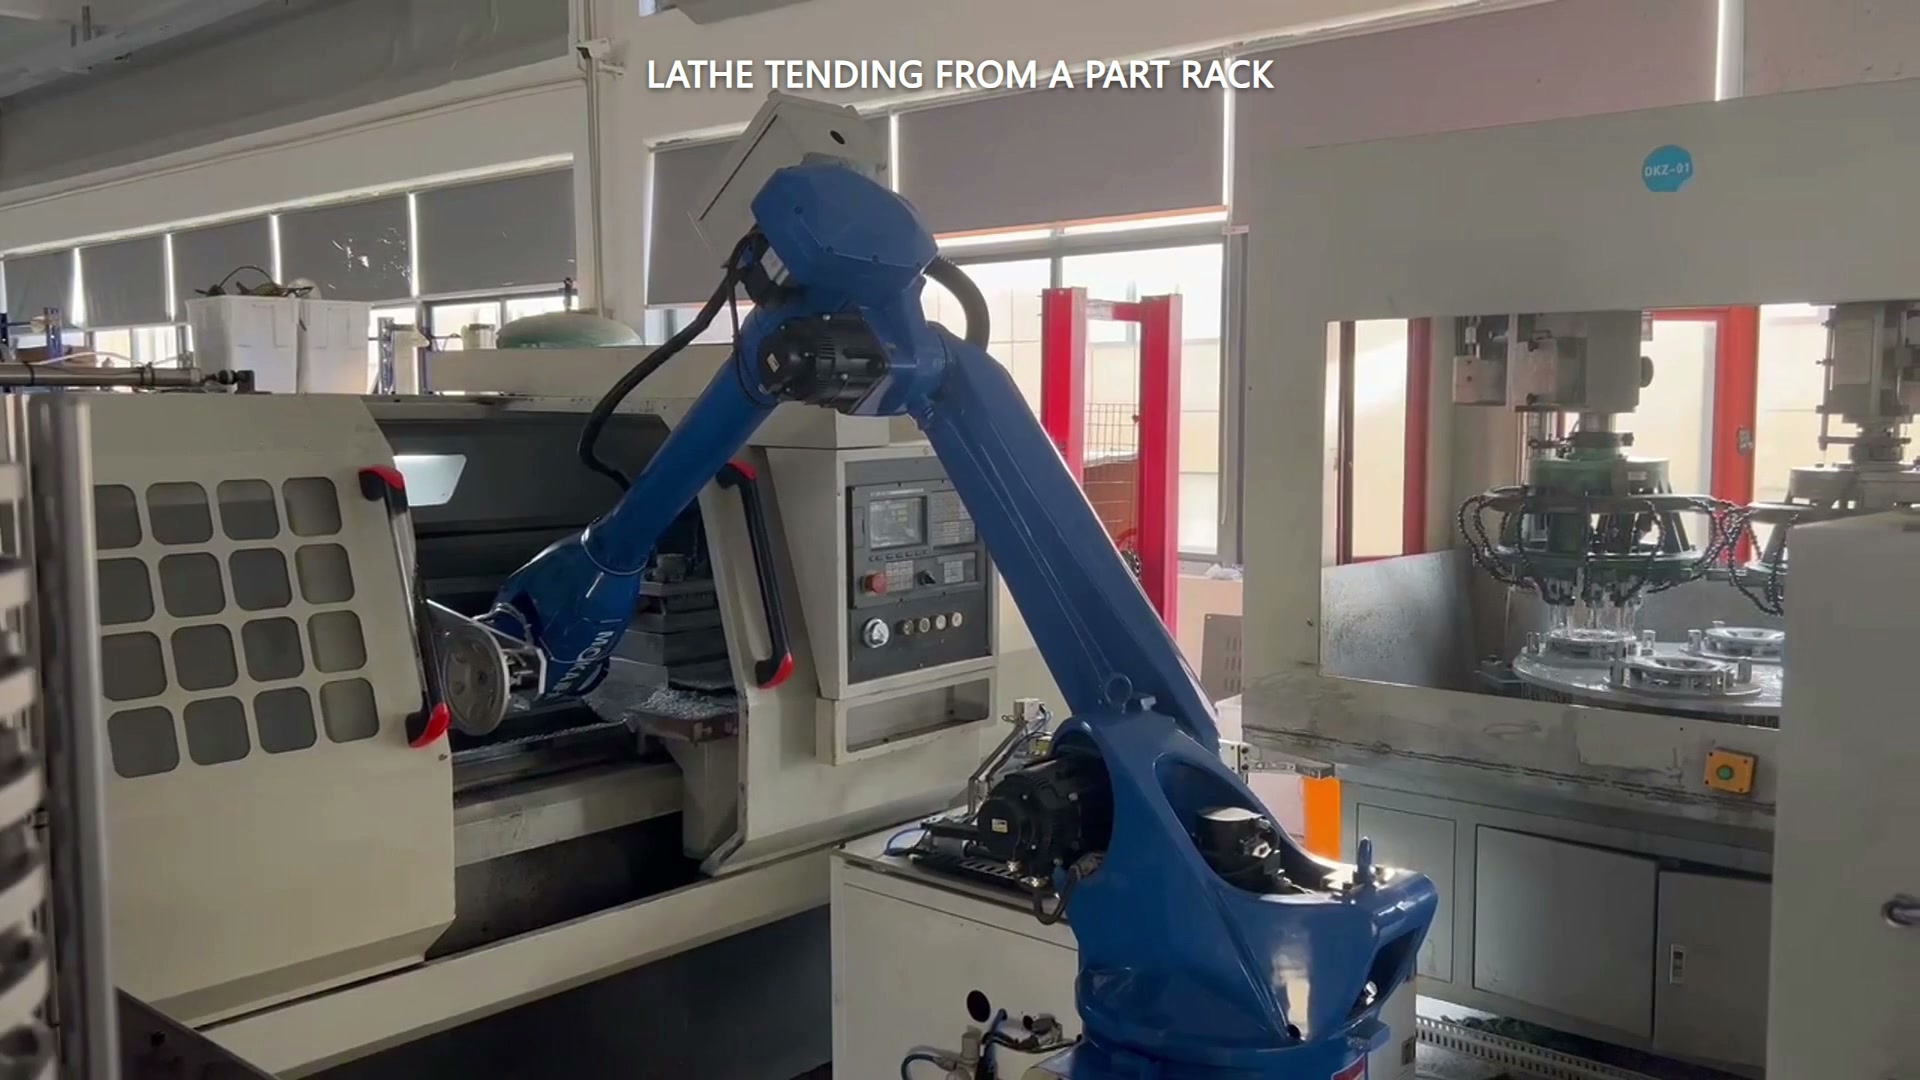
사례 영상은 파란색 로봇이 원형 부품이 쌓여 있는 다층 랙과 선반 개구부 사이를 이동하는 모습을 보여줍니다. 영상의 첫 부분에는 랙 측면 작업, 기계 접근, 부품 인출 및 랙 측면 작업이 포함됩니다. 프로젝트의 유효 위치, 원자재/완제품 할당 및 측정 시간을 고려하여 예상 소요 시간을 산출하십시오.
눈에 보이는 포켓이 아닌, 실제 작동 주기 횟수를 세십시오.
먼저 실제 저장 규칙을 그려보세요. 완료된 사이클마다 원자재 부품 하나가 소모되고 완성품 저장 공간 하나가 필요하다면, 사용 가능한 수량 중 더 적은 쪽이 버퍼 크기를 결정합니다.
유효 사이클 수 = 사용 가능한 원자재 위치 수와 사용 가능한 완제품 위치 수 중 더 작은 값.
측정 부품, 불량 부품, 분리 장치, 접근 제한 구역 또는 교체 구역으로 예약된 위치는 제외하십시오. 원자재 부품 제거 후 포켓이 재사용되는 경우, 모든 보이는 위치가 독립적인 용량이라고 가정하는 대신 해당 순서를 문서화하십시오.
타임라인에 겹치는 부분을 한 번 표시하세요
기계 처리와 로봇 서비스는 일부 겹칠 수 있습니다. 공식 기계 관리 예시 로봇이 기계가 작업을 처리하는 동안 다른 작업을 수행하는 것을 설명하지만, 그것이 실제로 적용되는지, 그리고 얼마나 오랫동안 가능한지는 제안된 셀에서 측정해야 합니다.
단순하고 안정적인 주기의 경우 경과 시간은 다음과 같이 계산합니다.
부품당 소요 시간 = 가공 시간 + 로봇 서비스 시간 − 검증된 중복 시간
겹치는 부분은 한 번만 빼줍니다. 겹치는 부분을 이미 포함한 로봇 작업 시간을 전체 로봇 작업 시간에 더하지 마십시오. 또한 모든 로봇 이동에 대해 작업 시간을 차단 시간으로 계산하지 마십시오. "원자재가 랙 위치에 있는 상태"부터 "완성품이 저장되고 다음 가공 사이클이 설정된 상태"까지와 같이 경계를 일관되게 정의하십시오.
명확한 가상 예시
다음 수치들은 해당 방법을 설명하기 위한 가정일 뿐, 촬영된 사례에서 얻은 측정값이 아닙니다.
- 랙 배열은 지원합니다. 12가지 효율적인 원료-완제품 생산 주기 원재료 및 완제품 보관 한도가 모두 적용된 후.
- 가공에는 시간이 걸립니다. 한 부분당 4.0분.
- 로봇 서비스는 다음과 같습니다. 1.2 분, 그 중 0.7분 동안 겹치는 부분이 있습니다. 기계 처리.
- 따라서 겹치지 않는 로봇 시간은 다음과 같습니다. 0.5 분그리고 경과 시간은 4.0 + 1.2 − 0.7 = 4.5분 (부품당).
- 버퍼 고갈이란 12 × 4.5 = 54분이러한 가정 하에, 첫 번째 주기의 시작 시점부터 열두 번째 주기의 완료 시점까지 측정됩니다.
이제 별도의 운영 요구 사항을 추가해 보겠습니다. 예를 들어, 작업자가 완성된 부품 6개마다 부품 1개를 검사해야 한다고 가정해 봅시다. 그러면 무재고 간격은 다음과 같이 제한됩니다. 6 × 4.5 = 27분자재 완충 시간이 54분 동안 지속되더라도 보관 기간과 허용되는 무인 시간은 서로 다른 질문에 대한 답을 제시합니다.
평균값에 포함시켜 숨기는 대신, 방해 요소를 측정하세요.
초기 견적은 안정적인 사이클 시간을 사용할 수 있지만, 구매 결정을 내릴 때는 그 외의 요소들도 고려해야 합니다. 예를 들어 도어 또는 척 확인 지연, 부품 방향 수정, 게이지 점검, 칩 관리, 불량품 처리, 정지 후 복구 등이 있습니다. 시험 가동 중에는 이러한 요소들의 발생 빈도와 복구 시간을 기록하십시오. 스프레드시트가 완벽해 보이도록 임의로 가동 중지 시간 비율을 만들어내지 마십시오.
결과는 시간이 변하는 시나리오 또는 범위와 정확한 시작 및 종료 경계를 보여주어야 합니다. 이를 통해 운영 담당자는 모델을 재구축하지 않고도 가정값을 관측값으로 대체할 수 있습니다.
EVST에 실제 가공 시간, 픽업 및 배치 시간, 원자재/완제품 랙 배치, 필수 수동 검사 내역을 보내 리필 기간 및 적절한 자동화 범위에 대해 논의하십시오. EVST에 문의하세요.