
SCARA რობოტი ნიშნავს შერჩევითი შესაბამისობის აწყობის რობოტის მკლავს. SCARA რობოტებს აქვთ სპეციალური მკლავის დიზაინი. ეს დიზაინი ეხმარება მათ სწრაფად და ზუსტად გადაადგილებაში გვერდიდან გვერდზე. ბევრი ინდუსტრია იყენებს SCARA რობოტებიელექტრონიკისა და ავტომობილების მწარმოებელი კომპანიები მათ აწყობისა და შეფუთვის სამუშაოებისთვის იყენებენ. SCARA რობოტებს ყველაზე ხშირად აზია-წყნარი ოკეანის რეგიონი იყენებს.
SCARA რობოტის საფუძვლები
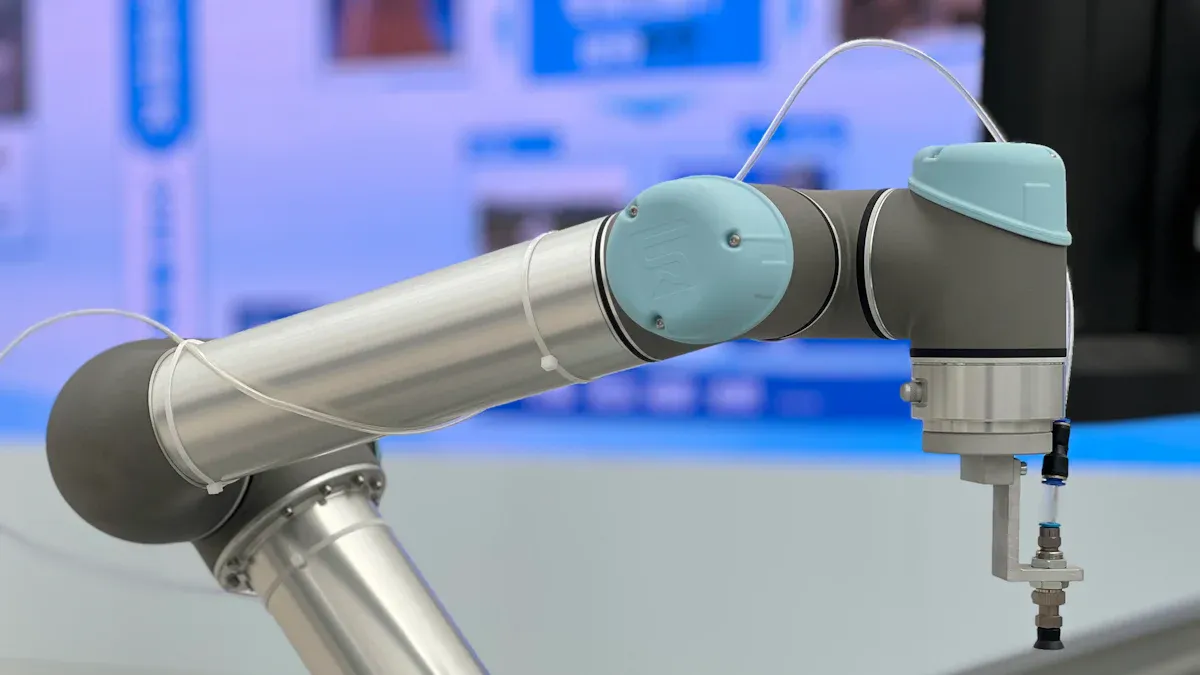
რა არის SCARA რობოტი?
A რობოტი SCARA ეს არის სამრეწველო რობოტის სახეობა. ის შექმნილია ისეთი სამუშაოებისთვის, რომლებიც სწრაფ და ძალიან ზუსტ შესრულებას საჭიროებს. ISO 8373 სტანდარტის თანახმად, SCARA რობოტს აქვს ორი მბრუნავი სახსარი. ეს სახსრები გვერდიგვერდ არის განლაგებული და საშუალებას აძლევს მას ერთ ბრტყელ ზედაპირზე იმოძრაოს. ეს დიზაინი საშუალებას აძლევს რობოტს გვერდულად მოიხაროს, მაგრამ ამავდროულად, ზევით-ქვევით ხისტი დარჩეს. SCARA რობოტები შესანიშნავია ნივთების ასაღებად და განსათავსებლად, აწყობისა და შეფუთვისთვის. მათ შეუძლიათ ნივთების სწრაფად და ფრთხილად გადატანა. სწორედ ამიტომ იყენებენ მათ ელექტრონიკისა და ავტომობილების ქარხნები ხშირად.
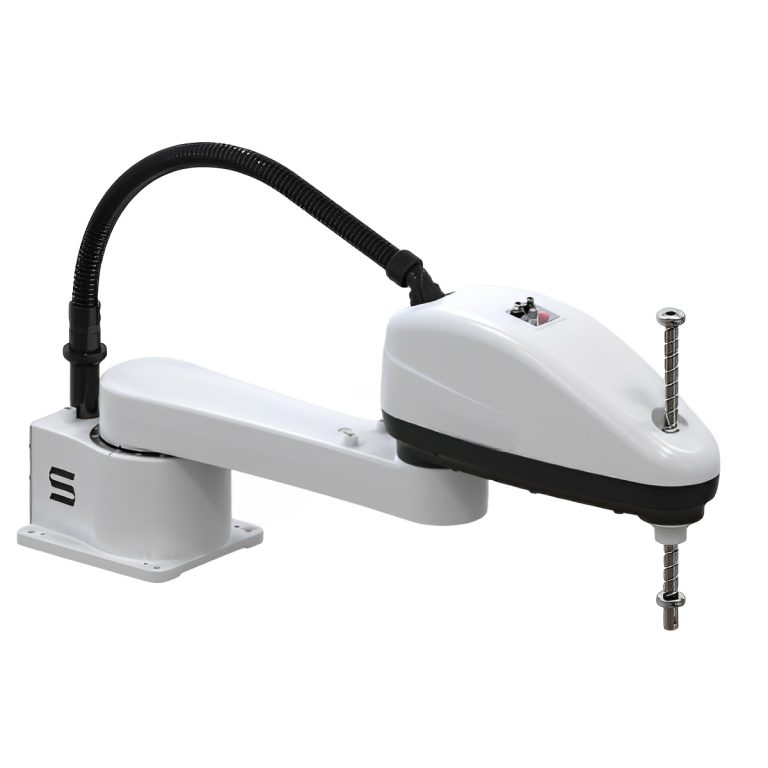
SCARA-ს აკრონიმი და ისტორია
SCARA ნიშნავს „რობოტული ასამბლეის შერჩევით შესაბამის მკლავს“. ამ სახელის გამოყენება 1970-იანი წლების ბოლოს დაიწყეს. 1979 წელს Sankyo-მ და IBM-მა შექმნეს პირველი SCARA რობოტები. ეს რობოტები იაპონიაში, იამანაშის უნივერსიტეტში დამზადდა. ეს დიდი ცვლილება იყო ქარხნებში SCARA რობოტებისთვის. მალე ქარხნებმა SCARA რობოტები გამოიყენეს ნახევარგამტარების დამზადებისას ვაფლების დასამუშავებლად. ამან სიჩქარისა და სიზუსტის ახალი წესი დაამკვიდრა.
დიზაინი და მოძრაობა
SCARA რობოტებს მკლავის განსაკუთრებული ფორმა აქვთ. მკლავს აქვს ორი მთავარი სახსარი, რომლებიც ბრუნავენ ზევით-ქვევით მიმართული ხაზების გარშემო. ეს რობოტს მრგვალ სამუშაო სივრცეს აძლევს. დიზაინი საშუალებას აძლევს რობოტს სწრაფად და ფრთხილად იმოძრაოს ბრტყელ ზედაპირზე. ზევით-ქვევით მიმართული ნაწილი მყარი რჩება კარგი ვერტიკალური მოძრაობებისთვის. ეს სპეციალური მოხრა საშუალებას აძლევს SCARA რობოტებს შეუფერხებლად და სწრაფად იმუშაონ. ქვემოთ მოცემულ ცხრილში ნაჩვენებია, თუ რით განსხვავდება SCARA რობოტები სხვა რობოტებისგან:
|
მახასიათებელი/ასპექტი |
SCARA რობოტები |
დეკარტის რობოტები |
არტიკულირებული რობოტები |
|---|---|---|---|
|
ერთობლივი კონფიგურაცია |
მბრუნავი მხრის და იდაყვის სახსრები |
ხაზოვანი აქტივატორები (X, Y, Z) |
მრავლობითი მბრუნავი სახსრები |
|
მოძრაობის ცულები |
X, Y, Z, პლუს ბრუნვა |
ხაზოვანი X, Y, Z-ში |
რთული 3D მოძრაობები |
|
სიმტკიცე |
ვერტიკალურად მყარი, ჰორიზონტალურად მოქნილი |
მაღალი სიმტკიცე |
მოქნილი, ნაკლებად ხისტი |
|
სამუშაო კონვერტი |
Circular |
მართკუთხა |
დიდი, რთული |
|
სიჩქარე და სიზუსტე |
სწრაფი, მაღალი სიზუსტით |
მაღალი სიზუსტით |
კარგია რთული ამოცანებისთვის |
SCARA რობოტები ოთხი სერვოღერძი გამოიყენება მათი ერთად გადასაადგილებლად. ეს მათ ერთი და იგივე სამუშაოს სიფრთხილით შესრულებაში ეხმარება. ისინი პატარა და სწრაფია, ამიტომ მჭიდრო სივრცეებსა და დატვირთულ ასაწყობ ხაზებში თავსებადია.
როგორ მუშაობს SCARA რობოტი: სტრუქტურა, ღერძები და თავისუფლების ხარისხები
SCARA რობოტი არის ოთხღერძიანი სამრეწველო რობოტის მკლავი, რომლის ორი ჰორიზონტალური მბრუნავი სახსარი განლაგებულია პარალელურ ვერტიკალურ ღერძებზე, რაც მას... შერჩევითი შესაბამისობა: მკლავი მოქნილია (დამყოლი) ჰორიზონტალურ XY სიბრტყეში და ხისტია ვერტიკალური Z მიმართულებით. SCARA არის შემოკლებული სიტყვა „SCARA“ შერჩევითი შესაბამისობის ასამბლეის რობოტის მკლავი (ასევე დაწერილია „შერჩევითი შესაბამისობის არტიკულირებული რობოტის მკლავი“). დიზაინი პირველად 1978 წელს შეიმუშავა პროფესორმა ჰიროში მაკინომ იაპონიაში, იამანაშის უნივერსიტეტში; იხ. ვინ გამოიგონა პირველი SCARA რობოტი სრული ისტორიისთვის.
როგორ მუშაობს SCARA რობოტი
„შერჩევითი შესაბამისობა“ განმსაზღვრელი პრინციპია. ორი სერიულად დაკავშირებული მკლავის სეგმენტი ბრუნავს ვერტიკალური ღერძის გარშემო, ამიტომ ხელსაწყოს ცენტრალური წერტილი შეიძლება სწრაფად ირხეოდეს და გვერდზე გადაიხაროს ნაწილის დასამაგრებლად, ხოლო ვერტიკალური ბურთულიანი ხრახნი (ბურღი) დატვირთვას მყარად აკავებს ქვევით მიმართული ძალის წინააღმდეგ. ტიპიური „აწყობა-დაყენების“ ციკლი ოთხ ეტაპად მიმდინარეობს:
- J1 და J2 სახსრები ერთად ბრუნავენ, რათა მკლავი XY სიბრტყეში აღების წერტილზე მაღლა მოათავსონ.
- Z-ღერძის ბუმი ეშვება და ბოლო ეფექტორი ნაწილს იჭერს.
- ბუმი იკეცება და J1/J2 მიმართულია დანიშნულების ადგილისკენ, ხოლო J4 მაჯა ნაწილს საჭირო ორიენტაციით აბრუნებს.
- Z-ღერძი იწევს, ნაწილი იხსნება და მკლავი ბრუნდება შემდეგი ციკლის დასაწყებად.
მოძრაობის უფრო ღრმად შესასწავლად და იმის გასაგებად, თუ როგორ შედარებულია ის კოლაბორაციულ რობოტებთან, იხილეთ ჩვენი SCARA რობოტის მუშაობის პრინციპის სახელმძღვანელო.
თავისუფლების ხარისხები (DOF) და ღერძის დასახელება
სტანდარტულ SCARA რობოტს აქვს თავისუფლების ოთხი ხარისხი (4 DOF), რომლებიც ოთხ ღერძზეა მიბმული. სამი ღერძი განსაზღვრავს ხელსაწყოს X, Y და Z პოზიციას, ხოლო მეოთხე განსაზღვრავს მის ბრუნვას ვერტიკალური ღერძის გარშემო; მკლავს არ შეუძლია დახრა ან გადაბრუნება და სწორედ ეს შეზღუდვა ხდის მას სწრაფს. ვერტიკალურ ღერძს ეწოდება Z ღერძი რადგან ის ხელსაწყოს კარტეზიული კოორდინატთა ჩარჩოს Z მიმართულებით ზევით-ქვევით ამოძრავებს, რაც შეესაბამება დაზგებსა და CNC სისტემებში გამოყენებულ სიმაღლის ღერძს. ოთხი ღერძი და მათი მოძრაობებია:
| ღერძი / ნაწილი | მოძრაობის ტიპი | ტიპიური დიაპაზონი | ფუნქცია |
|---|---|---|---|
| J1 – ფუძის / მხრის სახსარი | Rotary | ±120°-დან ±140°-მდე | მთელი მკლავი ფუძის გარშემო ატრიალებს პირველი XY კოორდინატის დასაყენებლად. |
| J2 – ბმული / იდაყვის სახსარი | Rotary | ±140°-დან ±150°-მდე | აბრუნებს წინამხარს წრიული სამუშაო კონვერტის შიგნით ზუსტ XY წერტილამდე მისაღწევად. |
| Z-ღერძი – ბურთულიანი/სფერული ხრახნი | Linear | 100–400 მმ ინსულტი | აწევს და დაბლა წევს ბოლო ეფექტორს; მაღალი სიმტკიცით უძლებს ვერტიკალურ დატვირთვას. |
| J4 – მკლავის ბოლო მაჯა (თეტა/T ღერძი) | Rotary | ± 360 ° | აბრუნებს ბოლო ეფექტორს მოჭიდებული ნაწილის ორიენტირებისთვის. |
სწორედ ამ ოთხღერძიანი განლაგების გამო SCARA რობოტი უზრუნველყოფს ±0.01–0.025 მმ-მდე განმეორებადობას სიბრტყის სამუშაოებზე, ამავდროულად უფრო სწრაფი და იაფია, ვიდრე ექვსღერძიანი მკლავი. როდესაც დავალებას სრული სივრცითი ორიენტაცია სჭირდება — დახრილი, კუთხოვანი მიდგომები ან რთული 3D ბილიკები — ექვსღერძიანი რობოტი 6 DOF-ით უფრო შესაფერისია; ჩვენი სახელმძღვანელო ამ თემაზე. განსხვავებები კარტეზიულ, ექვსღერძიან და SCARA რობოტებს შორის განმარტავს, როდის უნდა აირჩიოთ თითოეული.
SCARA რობოტები ინდუსტრიაში
SCARA რობოტების გამოყენება
SCARA რობოტები მნიშვნელოვანია მრავალ ინდუსტრიაში. ისინი სწრაფები და ძალიან ზუსტები არიან. ეს რობოტები ასრულებენ სამუშაოებს, რომლებიც ყოველთვის ერთნაირად უნდა შესრულდეს. აქ მოცემულია მათი გამოყენების რამდენიმე ძირითადი გზა:
-
აირჩიეთ და განათავსეთ: SCARA რობოტები სწრაფად და ფრთხილად გადაადგილებენ მცირე ნაწილებს. ისინი ხელს უწყობენ ელექტრონიკის აწყობას.
-
მანქანების მოვლა: ისინი ნაწილებს ათავსებენ და შემდეგ იღებენ მანქანებში. ეს სამუშაოს აჩქარებს.
-
შეფუთვა: ეს რობოტები ნივთებს სწრაფად ათავსებენ ყუთებში ან კონტეინერებში.
-
ინსპექციის: SCARA რობოტები კამერებისა და სენსორების გამოყენებით ამოწმებენ, არის თუ არა პროდუქტი კარგ მდგომარეობაში.
სხვა ინდუსტრიებიც იყენებენ SCARA რობოტებს სპეციალური სამუშაოებისთვის:
|
სამრეწველო პროგრამა |
შესრულებული ტიპური დავალებები |
|---|---|
|
მიკროავტომატიზაცია ფარმაცევტულ ინდუსტრიაში |
წამლების წარმოებასა და კვლევაში პაწაწინა ნაწილების გადაადგილება; 1 მმ-ზე პატარა ნაწილების დამუშავება |
|
კვების და სასმელების მრეწველობა |
საკვების დამუშავება და შეფუთვა; უსაფრთხო მასალების გამოყენება და მარტივი გაწმენდა |
|
3D ბეჭდვის დახმარება |
დახმარება 3D ბეჭდვაში; მასალების განთავსებაში; დასრულების სამუშაოებში |
|
ლაბორატორიული ავტომატიზაცია |
ნიმუშების მომზადება, ნივთების სისუფთავის შენარჩუნება და ლაბორატორიულ კომპიუტერებთან მუშაობა |
|
საცალო ავტომატიზაცია |
ნივთების დამუშავება სავაჭრო აპარატებში ან მცირე საწყობებში; ობიექტების ამოცნობის გამოყენება |
SCARA რობოტები ასევე ხელს უწყობენ ელემენტების დამზადებას, საქონლის გადაადგილებას, სიცოცხლის შემსწავლელ მეცნიერებებსა და მანქანებს. მაგალითად, ქარხანამ გააუმჯობესა თავისი სენსორული ხაზი SCARA რობოტისა და პორტალური რობოტის გამოყენებით. ამან მეტი პროდუქტი შექმნა და სივრცე დაზოგა. ეს აჩვენებს, თუ როგორ უწყობს ხელს SCARA რობოტები სამუშაო ადგილების მოქნილობას.
SCARA რობოტების უპირატესობები
SCARA რობოტებს სხვა რობოტების მკლავებთან შედარებით ბევრი დადებითი მხარე აქვთ. მათი ფორმა მათ საშუალებას აძლევს სწრაფად იმოძრაონ და ძალიან ზუსტი იყოს, ძირითადად გვერდიდან გვერდზე სამუშაოდ. აქ მოცემულია რამდენიმე ძირითადი უპირატესობა:
-
SCARA რობოტები შესანიშნავია სწრაფი, განმეორებითი სამუშაოებისთვის მაღალი სიზუსტით.
-
მათი სახელურების დიზაინი მათ დავალებების უფრო სწრაფად შესრულების საშუალებას აძლევს, ამიტომ ისინი კარგია აკრეფა-განთავსებისთვის.
-
ისინი სხვა რობოტებისგან განსხვავებით, უფრო მძიმე ნივთების აწევის დროსაც კი სწრაფები ინარჩუნებენ.
-
SCARA რობოტები პატარაა, ამიტომ ისინი ზოგავენ ადგილს და ნაკლები ჯდება მათი აწყობა.
-
მათ შიგნით აქვთ ძრავები და კონტროლერები, ამიტომ მათი ინსტალაცია მარტივია და ნაკლები გაყვანილობა სჭირდებათ.
-
მათი პროგრამირება და დაკავშირება მარტივია, ხშირად „შეაერთე და იმუშავე“ ფუნქციით.
-
SCARA რობოტებს ნაკლები შეკეთება სჭირდებათ, რადგან მათ ნაკლები მოძრავი ნაწილი აქვთ, რაც ფულს ზოგავს.
-
მათი მაღალი სიზუსტე ხელს უწყობს ხარისხის კონტროლს და ნარჩენების შემცირებას.
SCARA რობოტები დაეხმარეთ კომპანიებს ნაკლები ხარჯვის განხორციელებაში ნაკლები მუშახელის საჭიროებით და სამუშაოს დაჩქარებას. ისინი ასევე სამუშაო ადგილებს უფრო უსაფრთხოს ხდიან სახიფათო სამუშაოს შესრულებით.
რეალურ ცხოვრებაში, ელექტრონიკისა და ავტომობილების მწარმოებელმა კომპანიებმა დიდი გაუმჯობესება განიცადეს. მაგალითად, EVS3-400 SCARA რობოტი ეხმარება მყიფე ელექტრონული ნაწილების შეფუთვასა და გადაადგილებაში. ეს სამუშაოს უფრო ზუსტს და სწრაფს ხდის.
SCARA რობოტების შეზღუდვები
SCARA რობოტები ძლიერია, მაგრამ აქვთ რამდენიმე სუსტი მხარე:
-
SCARA რობოტები პატარებია და შორს ვერ აღწევენ, ამიტომ მათი სამუშაო არეალი შეზღუდულია.
-
სასარგებლო დატვირთვა შემოიფარგლება მწარმოებლის მიერ დადგენილი ნომინალური მნიშვნელობით და არა ცერის წესით. მონაცემთა ფურცელზე მითითებული ნომინალური მნიშვნელობა არის მაქსიმალური მასა, რომელსაც მწარმოებელი ადასტურებს მითითებულ პირობებში და ის უნდა მოიცავდეს როგორც ბოლო ეფექტორს, ასევე სამუშაო ნაწილს ერთად - 6 კგ-იანი ნომინალური მკლავი მაქსიმუმ 6 კგ-ს უძლებს, არაუმეტეს. ფლანგიდან სიმძიმის ცენტრის გადახრა და დატვირთვის ინერციის მომენტი კიდევ უფრო ამცირებს გამოსაყენებელ მაჩვენებელს; დასაშვები ინერციის გადაჭარბება იწვევს სიჩქარისა და აჩქარების შემცირებას, მაშინაც კი, როდესაც თავად მასა დიაპაზონშია.
-
მოძრაობა ძირითადად ჰორიზონტალურია: ვერტიკალური (Z) სვლა ჰორიზონტალურ ნაწილთან შედარებით მოკლეა, ამიტომ მაღალი დაწყობა, ღრმა ჩასმა ან რამდენიმე სიმაღლის დონეზე მუშაობა შეიძლება ჩარჩოს მიღმა აღმოჩნდეს.
-
ისინი ისეთი მოქნილი არ არიან, როგორც 6-ღერძიანი რობოტები, ამიტომ მათ არ შეუძლიათ ძალიან რთული ან დიდი სამუშაოს შესრულება.
SCARA რობოტები საუკეთესოა მცირე ზომის ნაწილების სწრაფი და ფრთხილად სამუშაოებისთვის ვიწრო სივრცეებში. ისინი არ არიან საუკეთესო იმ სამუშაოებისთვის, რომლებიც დიდ მოძრაობას ან მძიმე ტვირთის აწევას მოითხოვს.
SCARA რობოტის არჩევა
სწორი SCARA რობოტის არჩევა რამდენიმე ძირითად საკითხზე დაფიქრებას ნიშნავს. აქ მოცემულია რამდენიმე რჩევა:
-
დატვირთვა და მასშტაბი: შეკრიბეთ ბოლო ეფექტორი და სამუშაო ნაწილი, შემდეგ შეადარეთ ჯამი მწარმოებლის მიერ მითითებულ ნომინალურ დატვირთვას — და შეამოწმეთ დასაშვები ინერციის მომენტი და სიმძიმის ცენტრის დაშვებული გადახრა იმ სიჩქარით, რომლის გამოყენებასაც აპირებთ და არა მხოლოდ სათავე კონსტრუქციის მაჩვენებელი. Reach-მა უნდა მოიცვას ყველა აღების და განთავსების წერტილი, მათ შორის სამაგრები და ბუფერები.
-
სიზუსტე და სიზუსტე: აირჩიეთ რობოტი, რომელიც საკმარისად ზუსტია თქვენი სამუშაოსთვის, მაგალითად, ელექტრონიკაში ან მედიცინაში.
-
სიჩქარე და ციკლის დრო: დაფიქრდით, რა სიჩქარით უნდა იმუშაოს რობოტმა თქვენი მიზნების მისაღწევად.
-
Ხარჯების ეფექტურობა: აირჩიეთ რობოტი, რომელიც შეესაბამება თქვენს ბიუჯეტს და საჭიროებებს.
-
ინტეგრაციისა და პროგრამირების სიმარტივე: იპოვეთ რობოტები, რომელთა დაყენება და გამოყენება მარტივია.
-
მონტაჟის მეთოდი: მაგიდაზე/იატაკზე, კედელზე და ჭერზე დამონტაჟება ურთიერთშემცვლელი არ არის — დარწმუნდით, რომ მოდელი თქვენთვის საჭირო ორიენტაციისთვისაა გათვლილი და რომ სკამი ან ჩარჩო, რომელზეც ის მონტაჟდება, საკმარისად მყარია იმ აჩქარებისთვის, რომლის განხორციელებასაც გეგმავთ.
-
ვერტიკალური (Z) შტრიხი და კალამი: შეამოწმეთ Z-ხაზის შედარება თქვენს ყველაზე მაღალ პინცეტთან და ღრმა ჩასმასთან, მათ შორის, მომჭერის სიგრძე და სამაგრი ან უჯრის სიმაღლე, და შეამოწმეთ დასაშვები ქვევით მიმართული ბიძგის ძალა და ბრუნვის (θ) დიაპაზონი ბურთულზე.
-
გარემო და დაცვა: გარემოს ტემპერატურა და ტენიანობა, IP ან სუფთა ოთახის რეიტინგი, ESD მოთხოვნები და ზეთის ნისლის, გამაგრილებლის, მტვრის ან სარეცხი სითხის არსებობა. დაცვის კლასი უნდა შეირჩეს რეალური და არა ნომინალური გარემოსთვის.
-
კონტროლი და ინტერფეისები: ციფრული და ანალოგური შეყვანის/გამოყვანის რაოდენობა, თქვენი PLC-ისა და ხაზის მართვის სისტემის მიერ გამოყენებული fieldbus ან Ethernet პროტოკოლი, ხედვის ინტერფეისი და მისი კალიბრაციის სამუშაო პროცესი და პროგრამირებისა და სწავლების გარემო, რომლის შენარჩუნებაც თქვენს გუნდს მოუწევს.
|
ფაქტორი |
განმარტება |
|---|---|
|
Payload |
ნომინალური დატვირთვა უნდა მოიცავდეს როგორც ნაწილს, ასევე ხელსაწყოს ერთად, სიმძიმის ცენტრის გადახრისა და ინერციის ზღვრით. მწარმოებლის მიერ დადგენილი ნორმა არის ზედა ზღვარი და არა საწყისი წერტილი. |
|
სიჩქარის |
SCARA რობოტები ერთ-ერთი ყველაზე სწრაფია, რაც კარგია სწრაფი სამუშაოსთვის. |
|
ნაკვალევი |
SCARA რობოტები, როგორც წესი, უფრო პატარები არიან, ვიდრე სხვა რობოტები იგივე მასშტაბის მქონე. |
|
განმეორებადობა |
XY-ის მაღალი სიზუსტე საჭიროა ელექტრონიკის მსგავსი სამუშაოებისთვის. |
|
არტიკულაცია |
SCARA რობოტებს აქვთ 4 ღერძი, რომლებიც გამოიყენება მასალების აღებისა და განლაგებისთვის, აწყობისა და განსათავსებლად. |
|
სამუშაო კონვერტი |
რობოტის წვდომა სამუშაო არეალის ყველა წერტილს უნდა მოიცავდეს. |
მომწოდებლის მხრიდან, EVS SCARA ხაზი 4-ღერძიანია და მიეკუთვნება 3–20 კგ ტვირთამწეობის კლასს 400–1000 მმ მკლავების შლილით, რომელიც განკუთვნილია 3C აწყობისა და მასალების გადასატანად. EVST-ის უფრო ფართო... სამრეწველო რობოტების ასორტიმენტი მოიცავს დატვირთვის სრულ სპექტრს, კოლაბორაციული მოდელებიდან დაწყებული მძიმე დანიშნულების მკლავებით დამთავრებული, თუმცა ეს პროდუქტის სხვა კლასია და არ უნდა იქნას აღქმული, როგორც SCARA-ს შესაძლებლობა. განმეორებადობა, მაქსიმალური სიჩქარე და დასაშვები ინერცია დამოკიდებულია მოდელზე და მითითებულია მონაცემთა ფურცელში — მოითხოვეთ იმ მოდელის მონაცემთა ფურცელი, რომელსაც რეალურად ადარებთ და შეადარეთ მსგავსი.
ღირებულება და ტენდენციები
SCARA-ს ფასები განისაზღვრება დატვირთვის კლასით, მოცულობით, დაცვის კლასით, კონტროლერისა და ხედვის ვარიანტებით, ასევე იმით, თუ რამდენად ინტეგრირებულია რობოტი. ქვემოთ მოცემული დიაპაზონები წარმოადგენს საბაზრო დიაპაზონებს მხოლოდ ბიუჯეტირებისთვის — არა შეთავაზებებისთვის და არ არის დაკავშირებული რომელიმე ბრენდთან. ზუსტი ფასი დამოკიდებულია დატვირთვაზე, მოცულობით და კონფიგურაციაზე და დასტურდება თითოეული კონფიგურაციის მიხედვით. EVST გაყიდვები.
|
მოდელის დონე |
ტიპიური ფასების დიაპაზონი |
ტვირთამწეობა და გამტარობის მახასიათებლები |
ტიპიური კონფიგურაცია |
|---|---|---|---|
|
საწყისი დონის |
$ 10,000 - $ 40,000 |
მარტივი სამუშაოები, დიდი წონა ან მიღწევადობა არ არის |
მარტივი აწყობა ან აღება-განთავსება; სტანდარტული კონტროლერი, შეზღუდული შეყვანა/გამოსვლა და რამდენიმე ვარიანტი. |
|
შუალედური |
$ 40,000 - $ 60,000 |
შეუძლია მეტის აწევა, უფრო რთული სამუშაოს შესრულება |
უფრო მკაცრი განმეორებადობა, უფრო მაღალი სიჩქარე, მეტი შეყვანა/გამოყვანის და ველის ავტობუსის ვარიანტი |
|
მაღალი დონის |
$ 60,000 + |
ჭკვიანი კონტროლი, უკეთესი სენსორები |
გამოიყენება ძალიან ზუსტ სამუშაოებში; აქვს ხედვის სისტემები და ჭკვიანი სენსორები |
|
გამოყენებული რობოტები |
30-50%-ით ნაკლებია ახალთან შედარებით |
დამოკიდებულია მდგომარეობაზე და გარანტიაზე |
იაფია, მაგრამ შეიძლება ახალი ტექნოლოგია ან გარანტია არ ჰქონდეს |
SCARA უჯრედის ანაზღაურება, როგორც წესი, 6-დან 18 თვემდე დიაპაზონშია, თუმცა ეს მაჩვენებელი მთლიანად ცვლების გრაფიკის, შრომის ღირებულების, ციკლის დროისა და ხაზის გამოყენების ფუნქციაა — ააგეთ საქმე თქვენივე ციკლის დროისა და პერსონალის რაოდენობის მიხედვით და არა გამოქვეყნებული საშუალო მაჩვენებლის მიხედვით.
SCARA რობოტები უფრო ჭკვიანები და მარტივი გამოსაყენებლები ხდებიან. ახალი ტენდენციები მოიცავს:
-
ხელოვნური ინტელექტი უფრო რთული სამუშაოებისთვის და უკეთესი ხედვისთვის.
-
მანქანური სწავლება რობოტებისთვის, რათა მათ დამოუკიდებლად გააკეთონ არჩევანი.
-
უკეთესი ხედვის სისტემები ნაწილების დასანახად და მოძრაობების დასაგეგმად.
-
მოდულური დიზაინები პარამეტრების მარტივად შესაცვლელად.
-
რობოტებთან მომუშავე ადამიანების უსაფრთხოების გაუმჯობესება.
-
ღია კოდის რობოტიკა უფრო მარტივი პროგრამირებისა და დაყენებისთვის.
გამოქვეყნებული პროგნოზები SCARA რობოტების ზრდის გაგრძელებაზე მიუთითებს, სადაც ხშირად მოყვანილი მაჩვენებლები 2024 წელს დაახლოებით 10 მილიარდი დოლარიდან 2030 წლისთვის 16 მილიარდ დოლარზე მეტს აღწევს. პროგნოზები მნიშვნელოვნად განსხვავდება სეგმენტის განმარტებისა და მეთოდოლოგიის მიხედვით, ამიტომ ბიზნეს საქმეში მისი რიცხვის გამოყენებამდე შეამოწმეთ, თუ რას ითვლის სინამდვილეში მოცემული ანგარიში.
SCARA რობოტები სწრაფი და ძალიან ზუსტია. მათ ასევე შეუძლიათ მრავალი სხვადასხვა სამუშაოს შესრულება. ეს კომპანიებს ეხმარება უკეთ იმუშაონ და ნაკლები შეცდომები დაუშვან. სწორი SCARA რობოტის არჩევა მნიშვნელოვანია კარგი შედეგისთვის.
ხშირად დასმული შეკითხვები
რას ნიშნავს SCARA?
SCARA ნიშნავს შერჩევითი შესაბამისობის აწყობის რობოტის მკლავს (ასევე შერჩევითი შესაბამისობის არტიკულირებული რობოტის მკლავს). სახელწოდება აღწერს მის ძირითად მახასიათებელს: ის ჰორიზონტალურ სიბრტყეში დრეკადია, ანუ მოქნილია, მაგრამ ვერტიკალურად ხისტი, რაც ხელს უწყობს სწრაფ აწყობას და აღებასა და განთავსებას.
რისთვის გამოიყენება SCARA რობოტი?
SCARA რობოტები წარმატებით ასრულებენ მსუბუქი ნაწილების მაღალსიჩქარიან აღებასა და განთავსებას, აწყობას, შეფუთვასა და პალეტიზაციას, განსაკუთრებით ელექტრონიკასა და სამომხმარებლო საქონელში, სადაც ჰორიზონტალური სიჩქარე და ვერტიკალური სიმტკიცე ზუსტად ისაა, რაც ამოცანის შესრულებას სჭირდება.
რამდენი ღერძი აქვს SCARA რობოტს?
SCARA რობოტების უმეტესობას ოთხი ღერძი აქვს: ორი მბრუნავი სახსარი, რომელიც მკლავს ჰორიზონტალურ XY სიბრტყეში ამოძრავებს, ერთი ვერტიკალური Z ღერძი და მბრუნავი მაჯა. სწორედ ეს ოთხღერძიანი განლაგება ხდის SCARA რობოტებს სწრაფს და ზუსტს სიბრტყობრივი ამოცანების შესასრულებლად.
რა განსხვავებაა SCARA-სა და 6-ღერძიან რობოტს შორის?
SCARA-ს აქვს ოთხი ღერძი და ძირითადად ჰორიზონტალურ სიბრტყეში ძალიან მაღალი სიჩქარით მოძრაობს, მაშინ როცა 6-ღერძიან რობოტს შეუძლია თითქმის ნებისმიერი ორიენტაციის მიღწევა 3D-ში, მაგრამ უფრო ნელია ბრტყელი აკრეფისა და განლაგების შემთხვევაში. SCARA უპირატესობას ანიჭებს სისწრაფესა და ღირებულებას სიბრტყობრივი სამუშაოებისთვის; იხილეთ ჩვენი კარტეზიული, ექვსღერძიანი და SCARA რობოტების შედარება.
რა ღირს SCARA რობოტი?
SCARA რობოტის კორპუსები, როგორც წესი, იწყება ექვსღერძიან მკლავებთან შედარებით უფრო დაბალი ფუნქციით, ხოლო განლაგების ღირებულება იზრდება ხელსაწყოებისა და ინტეგრაციის დამატების შემდეგ. რობოტის ფასების სრული ჩამონათვალისთვის იხილეთ ჩვენი რობოტული მკლავის ფასების სახელმძღვანელო.
გაეცანით SCARA რობოტების სერიას
- როგორ მუშაობს SCARA რობოტი: მუშაობის პრინციპი კობოტების წინააღმდეგ
- SCARA კარტეზიული და ექვსღერძიანი რობოტების წინააღმდეგ
- როგორ ავირჩიოთ SCARA რობოტი
- დაბალფასიანი SCARA რობოტის გამოყენება შეკვეთისა და განთავსებისთვის
- SCARA რობოტის გამოყენება ინდუსტრიის მიხედვით
- SCARA რობოტების ტოპ 10 მწარმოებელი 2026 წელს
- ვინ გამოიგონა პირველი SCARA რობოტი