
ბატარეის მოდულის მართვა: ერთი რობოტი კონვეიერსა და სადგურს შორის
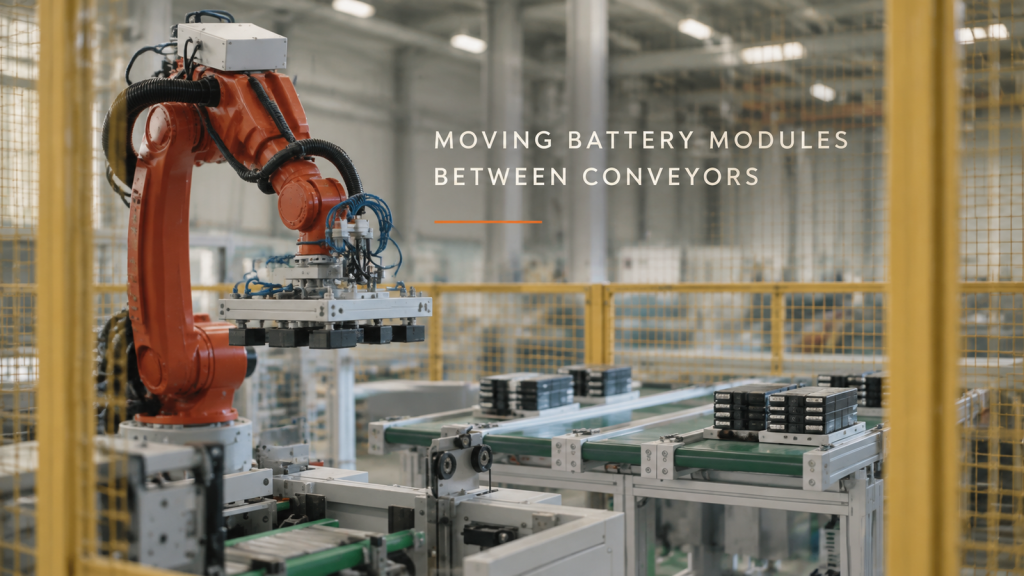
როგორ გადაადგილებს უსაფრთხოების ღობეში მოთავსებული ექვსღერძიანი რობოტი დაჯგუფებულ ბატარეის მოდულებს კონვეიერის ხაზსა და სადგურს შორის — მარყუჟი, მკლავის ბოლო ხელსაწყო და როგორ იზიარებს ხაზი ციკლს.
მოტოციკლის მუხრუჭების ნაწილების შეღებვა: ერთი რობოტი საკიდზე
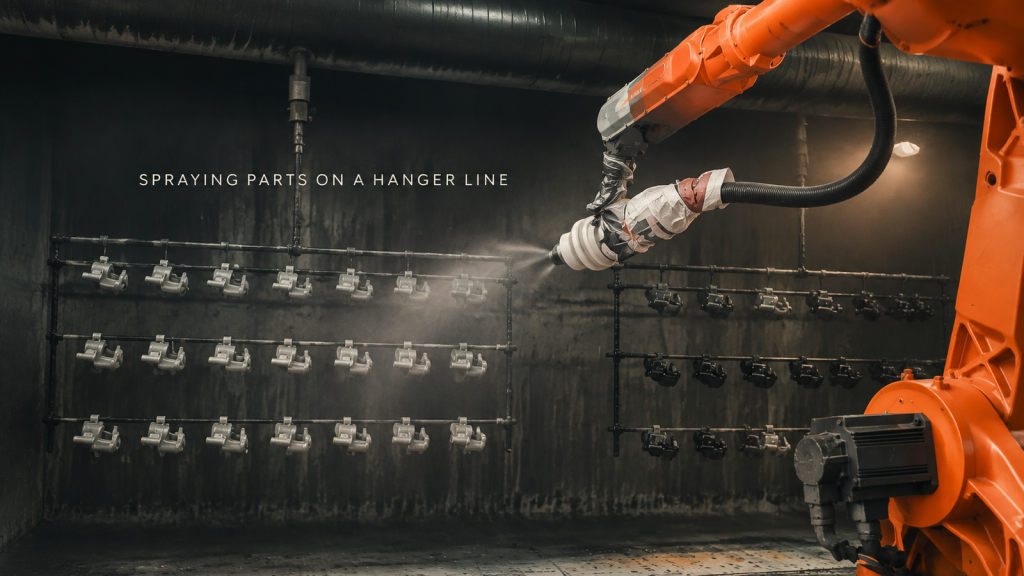
როგორ ღებავს საღებავების ჯიხური მოტოციკლის მუხრუჭების ნაწილების რიგებს საკიდრ ხაზზე ერთი ექვსღერძიანი რობოტის გამოყენებით — მარყუჟი, როგორ ჰკიდია ნაწილები, როგორ მოძრაობს იარაღი და სად ხვდება ზედმეტი შესხურება.
დიდი ფოლადის კონსტრუქციების შედუღება: მრავალი რობოტი, მრავალი სადგური
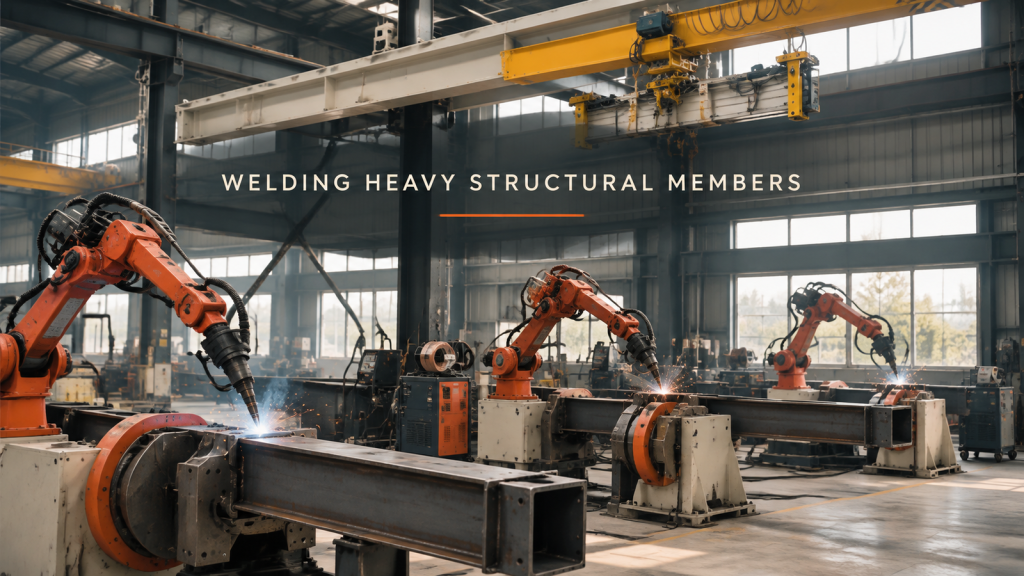
როგორ ადუღებს სახელოსნო დიდ, ყუთოვან და კუთხოვან ფოლადის ელემენტებს პოზიციონერებზე დამაგრებული რამდენიმე ექვსღერძიანი რობოტის გამოყენებით — მარყუჟი, ნაწილის დამაგრება და ბრუნვა, ჩირაღდნის წვდომის მექანიზმი და როგორ ანაწილებენ სამუშაოს სადგურები.
ტექნიკის აწყობის ხაზი: ერთი პალეტა, ერთი სადგური ერთდროულად
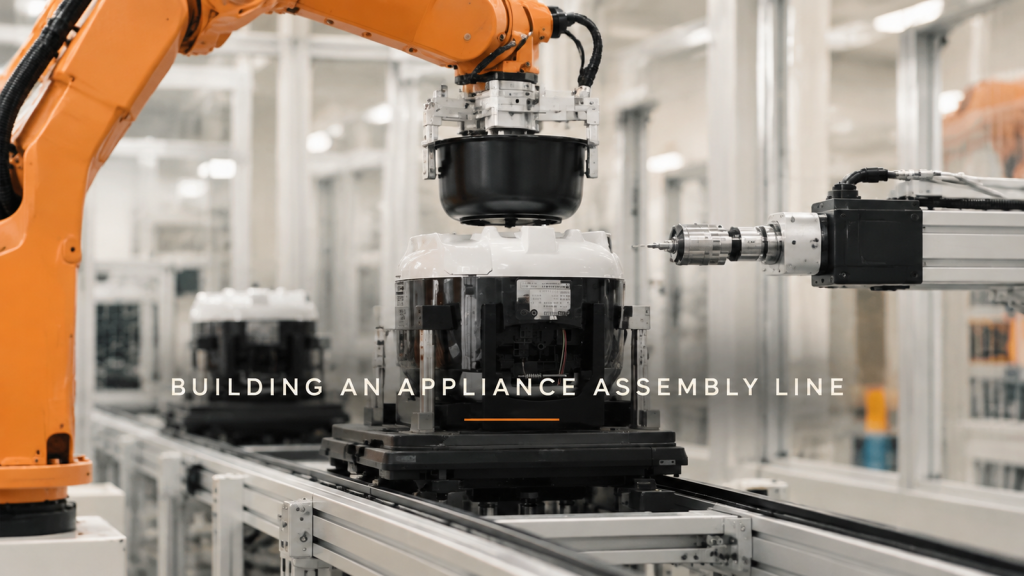
როგორ აწყობს რობოტის აწყობის ხაზი პატარა ტექნიკას — პალეტები, აკრეფა-განლაგება, დაწნეხვა, ხრახნებით დახრა, გადაბრუნება და საბოლოო შეფუთვა — პლუს სამი დიზაინის გადაწყვეტილება პალეტების განლაგების, ხედვის ადგილისა და ციკლის ბალანსის შესახებ.
დელტა რობოტი მოძრავი ქამრის მოხსნას: შეშვება, ხაზის გამოსვლა
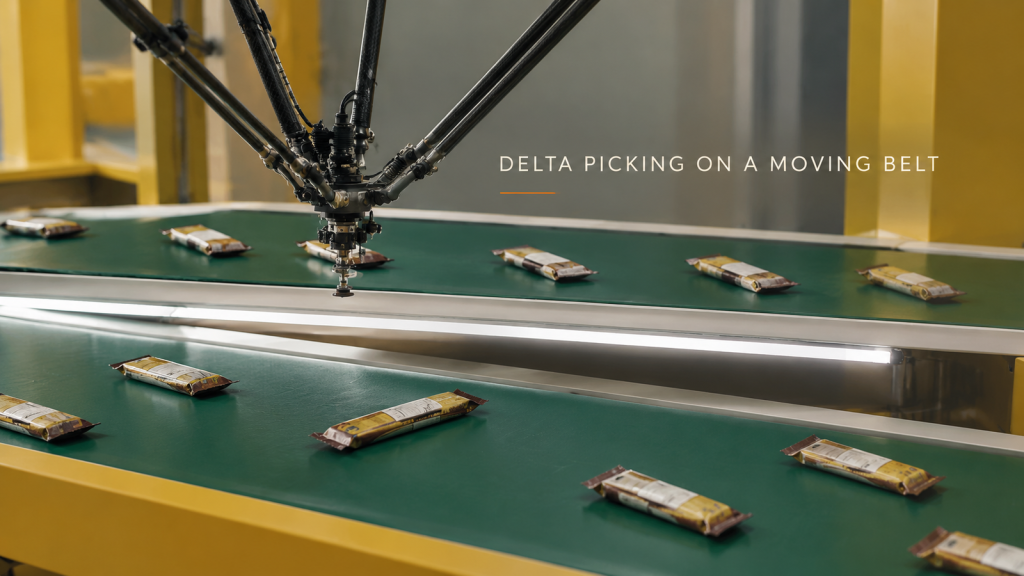
როგორ იღებს დელტა რობოტი შეფუთულ საჭმლის პაკეტებს მოძრავი კონვეიერიდან და თანაბრად ათავსებს მათ შემდეგი მანქანისთვის — ციკლი, სამი დიზაინის გადაწყვეტილება ხელსაწყოების შესახებ, ჩამოსვლის ინტერვალსა და განთავსებაზე და რა უნდა გაიგზავნოს ციკლის დროის შეფასებისთვის.
გამოსახულების მიღებამდე: გარემოს განათების კონტროლი ინსპექტირების უჯრედებში
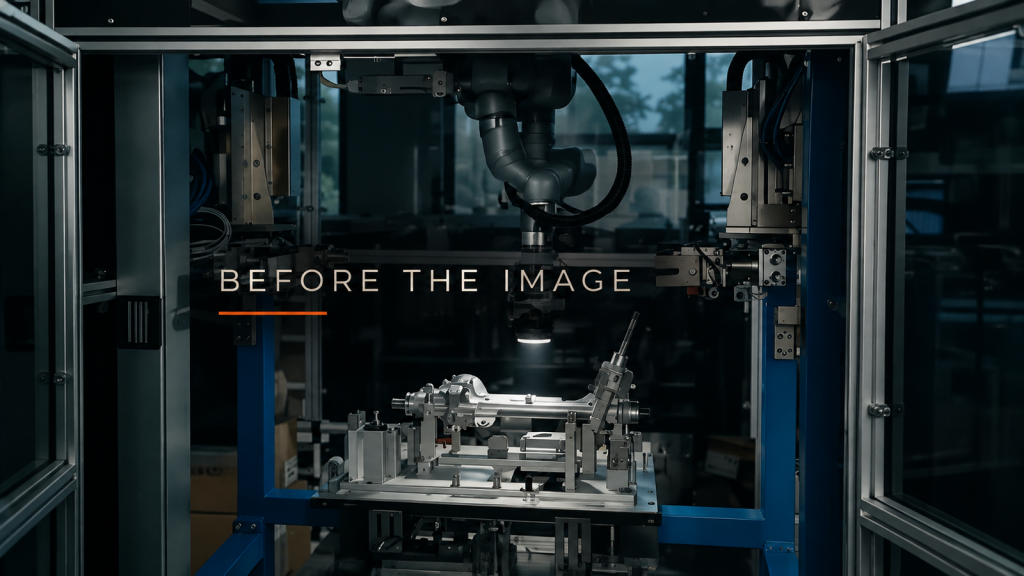
დაათვალიერეთ ფანჯრები, ზედა ნათურები და ახლომდებარე განათება, შემდეგ კი რობოტის მიერ გადასატანი საინსპექციო ნათურით სურათების მორგებამდე გადაწყვიტეთ შემოღობვა და გარსაცმა.
ერთი უჯრედი, რამდენიმე შტამპი: დაგეგმეთ ჩამოსხმის შეცვლა
მრავალშტამპიანი ჩამოსხმის უჯრედის დაგეგმვამდე ჩამოთვალეთ მოჭიდების არეალი, მიმღები სადგამის საყრდენი, ქვედა დინების ორიენტაცია და ხელსაწყოს ინტერფეისი თითოეული ჩამოსხმისთვის.
სადგურებს შორის მხარდაჭერა: გრძელი ფურცლების მიწოდების დაგეგმვა
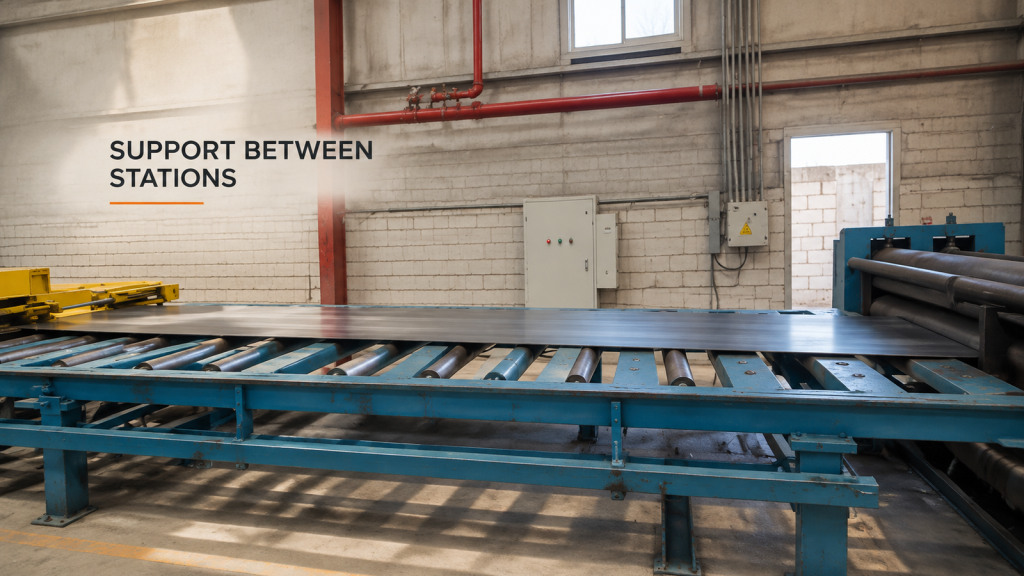
მონიშნეთ წინა კიდის, კორპუსის და კუდის საყრდენი, სანამ დაუზიანებელი გრძელი ფურცელი ლილვაკებსა და მანქანის შესასვლელს შორის გადაადგილდება.
კუთხეებში: მიუთითეთ რობოტული საფარის მოთხოვნები
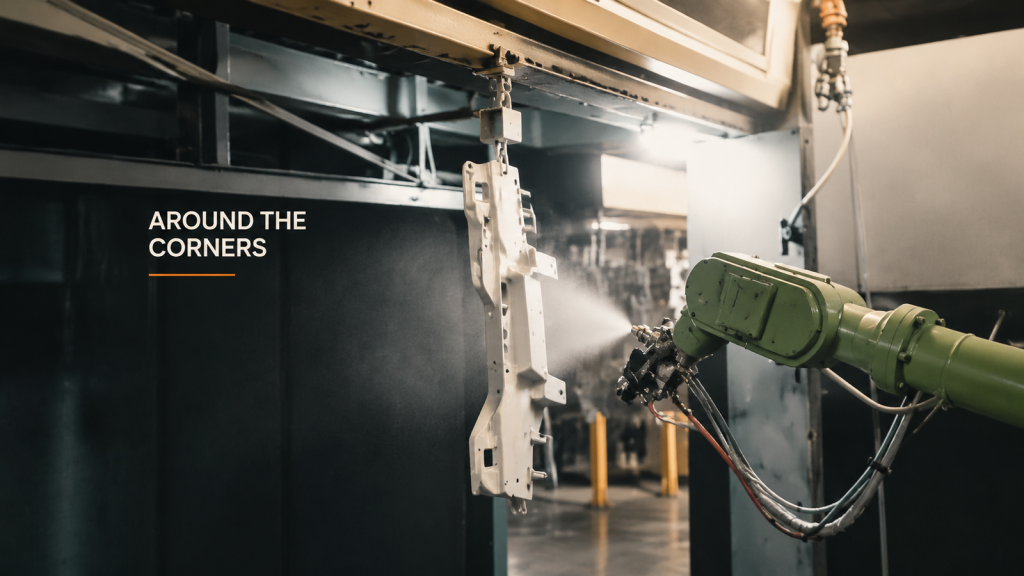
რობოტული შესხურების პარამეტრების შერჩევამდე განსაზღვრეთ საფარის მოთხოვნები სამუშაო ნაწილის არეალის მიხედვით, მათ შორის კუთხეების, ჩამოკიდებული კონტაქტების და შემოწმების დაფარვის მიხედვით.
დამაგრების შლანგის ცვლილებები: კონფიგურაციის გადაცემის ჩანაწერი

დოკუმენტირებული იქონიეთ შეცვლილი შლანგის დამაგრების წერტილები, შესადარებელი ხელსაწყოების პოზიციები, გადაუჭრელი დაკვირვებები და ტექნიკური მომსახურების გადაცემის განლაგება მომსახურების მარშრუტის შეცვლის შემდეგ.
მცირე ნაწილების დამუშავება: აღებისა და განთავსების ცნობები
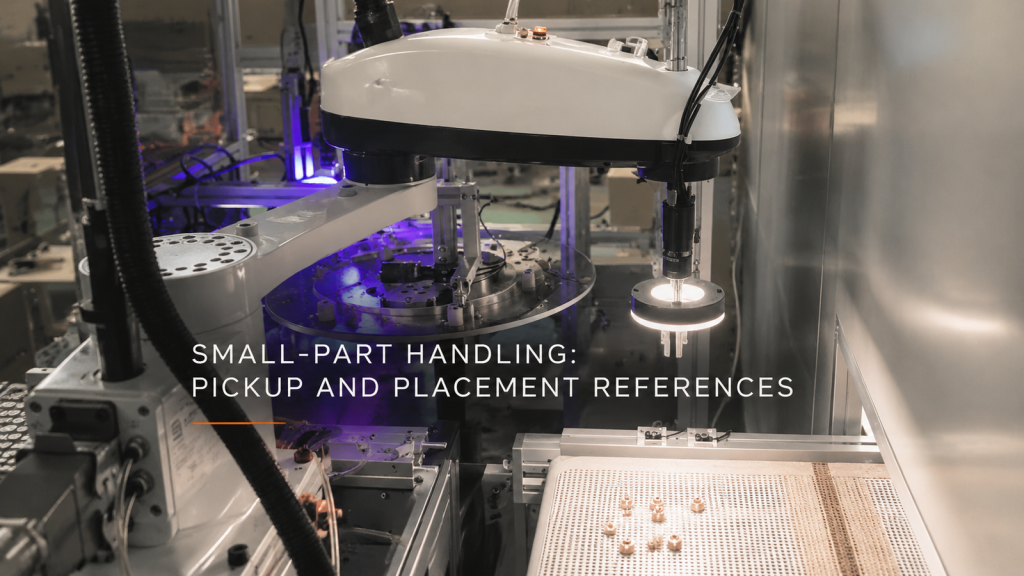
მცირე ნაწილების დამუშავების, განათებისა და ფიზიკური კოორდინატების ურთიერთობების განხილვისას, შემომავალი ვიზუალური მახასიათებლები მიმღები მოწყობილობების მითითებებს შეუსაბამეთ.
ლითონის ფორმირება: სამუშაო ნაწილის საყრდენი მოძრაობის საშუალებით
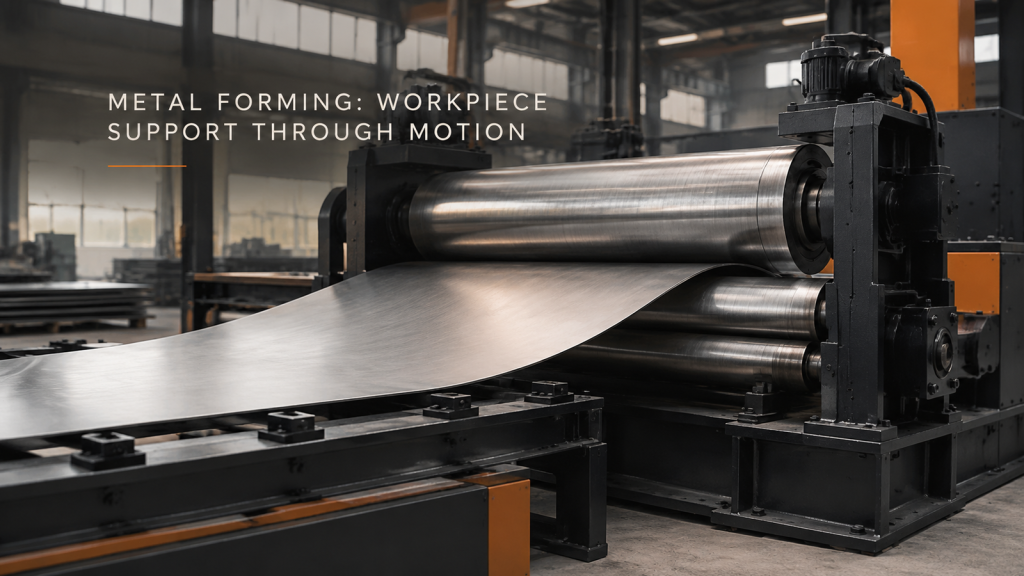
აღწერეთ ფურცლისა და ცილინდრული სამუშაო ნაწილის საყრდენი ჩატვირთვის, ფორმირებისა და მოხსნის დროს, შემდეგ განსაზღვრეთ შემოწმების კონტური ან მორგება.