
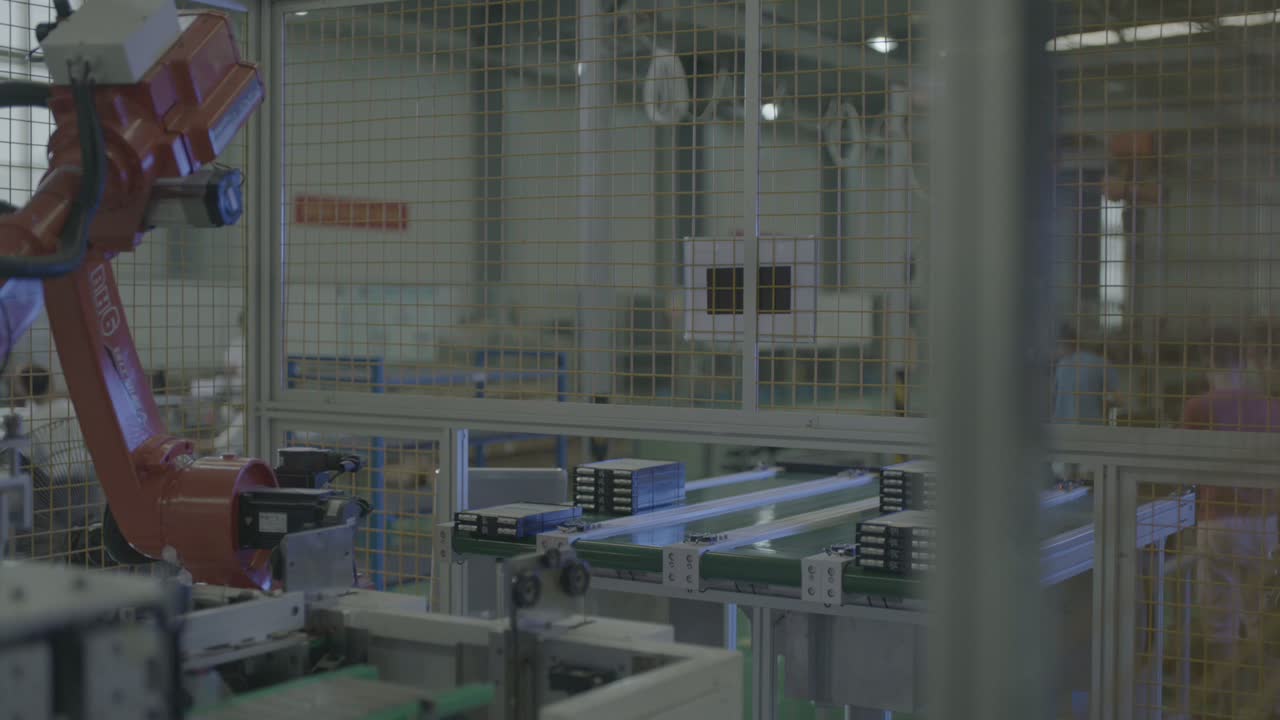
მოკლედ: ეს უჯრედი ბატარეის მოდულების გადატანას ერთ ექვსღერძიან რობოტს გადასცემს. რობოტი დგას იატაკის სვეტზე უსაფრთხოების ღობის შიგნით და გადაადგილდება კონვეიერის ხაზსა და მის გვერდით მდებარე სადგურს შორის: ის ჩერდება მუქი მართკუთხა მოდულების რიგზე, ხელსაწყოს ქვემოთ უშვებს, ასწევს და ბრუნავს, შემდეგ კი ხელსაწყოს კონვეიერის გვერდით მდებარე სადგურზე ჩამოაქვს; მსუბუქი სლაიდი ნაწილებს სადგურის გასწვრივ ლილვაკებით გადაადგილებს. იგივე პოზა - ხელი მაღლა, დაშვება, უკან სადგურზე - მეორდება კადრში. სამი გადაწყვეტილება ასეთ უჯრედს ატარებს: როგორ მდებარეობს უჯრები და გადამზიდავები, როგორ ერგება ხელსაწყოს ბოლო დაჯგუფებულ მოდულებს და როგორ ინაწილებენ კონვეიერი და სადგური ერთი რობოტის დროს. მსგავს ხაზს გეგმავთ? გამოგვიგზავნეთ თქვენი ნაწილის ნახატი.
ერთი შეხედვით
| ნაწილი | მუქი, თითქმის შავი ფერის მართკუთხა მოდულები, რამდენიმე ღია ფერის უჯრაზე |
| პროცესი | მასალის დამუშავება — მოდულის გადატანა კონვეიერიდან სადგურამდე |
| ავტომატიკა | ერთი ექვსღერძიანი რობოტი იატაკის სვეტზე, დამცავი ღობის შიგნით |
| ნაწილების მიწოდება | დაჯგუფებული მოდულების რიგები ბრტყელლენტიან კონვეიერზე |
| მკლავის ბოლო ხელსაწყო | მსუბუქი სამონტაჟო ფირფიტა შავი კვადრატული ნაწილებით ქვემოთ, ჰაერის შლანგები და კაბელები |
| სადგური | მსუბუქი სლაიდი მოდულებს ხაზის გასწვრივ გადააქვს, ნაწილები კი ლილვაკებზეა დაყრდნობილი. |
| ოპერატორის როლი | ღობის გარეთ რჩება; მოძრაობას რობოტი ახორციელებს |
| უჯრედის განლაგება | ერთი რობოტი კონვეიერის ხაზსა და სადგურს შორის, შემოღობილი |
პრობლემა, რომელსაც ეს უჯრედი წყვეტს
აკუმულატორის მოდულები კონვეიერსა და სადგურს შორის მოკლე ტემპით მოძრაობენ და ვიღაცამ უნდა უზრუნველყოს ამ ნაკადის შენარჩუნება. ხელით შესრულებული სამუშაო დამღლელია, მოდულების ერთმანეთზე დარტყმა ადვილია და დამაგრება რთულია — ისეთი განმეორებითი გადაადგილებისას, რომელზეც ადამიანი დიდხანს არ ჩერდება.
ამ უჯრედში რობოტი ასრულებს მოძრაობას. ის ჩერდება მუქი მოდულების რიგზე, ჩაყოფს ხელსაწყოს ძირს და აწევს და ბრუნავს კონვეიერსა და სადგურს შორის, მუშები კი მთელი ამ ხნის განმავლობაში ღობის გარეთ რჩებიან. ასეთ ციკლს სტაბილურს ხდის რობოტის გარშემო არსებული განლაგება - სად ჩერდება თითოეული უჯრა, როგორ ხვდება ხელსაწყო ჯგუფს და როგორ იზიარებენ კონვეიერი და სადგური ციკლს.
როგორ მუშაობს უჯრედი
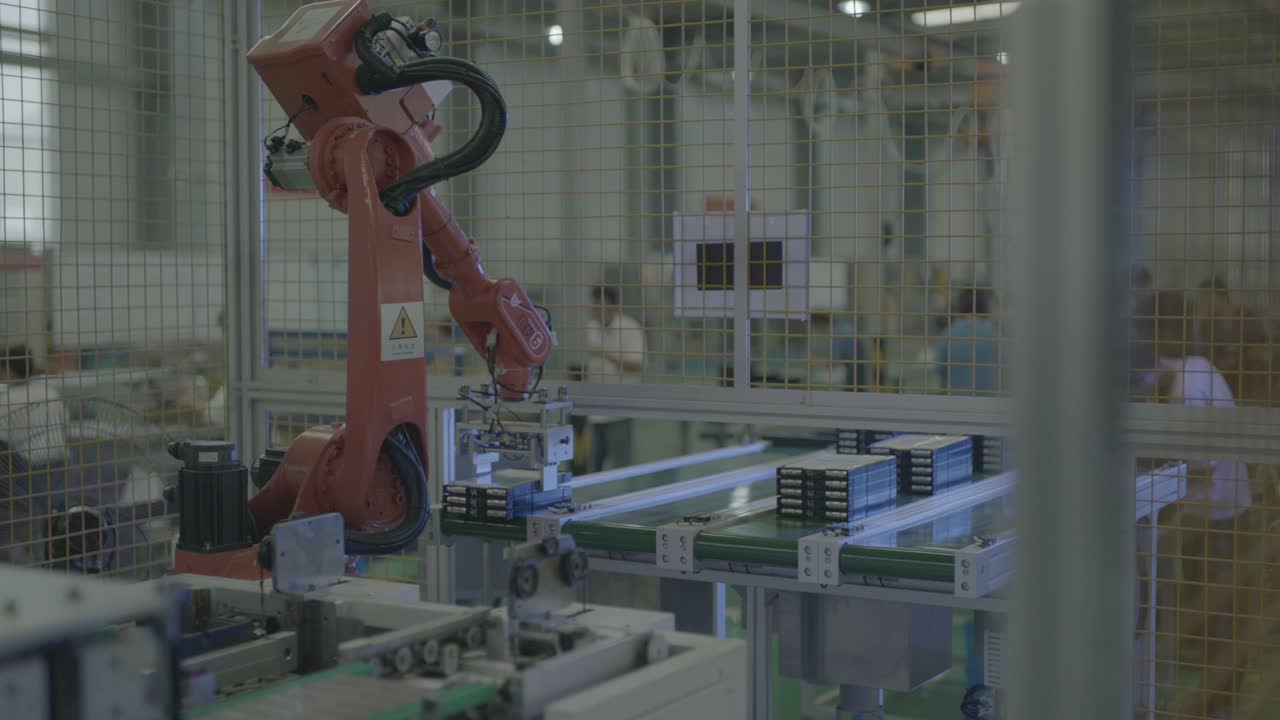
- დაელოდეთ ნაწილებს. მაჯაზე მკლავის ბოლო ხელსაწყო კონვეიერის ზემოთ, ფირფიტა ქვემოთაა მიმართული, მუქი მართკუთხა მოდულების რიგზეა მოთავსებული.
-
ჩაეფინეთ ნაწილებს. მაჯა ეცემა და ხელსაწყო კონვეიერზე არსებული მოდულების ჯგუფზე ეშვება.
-
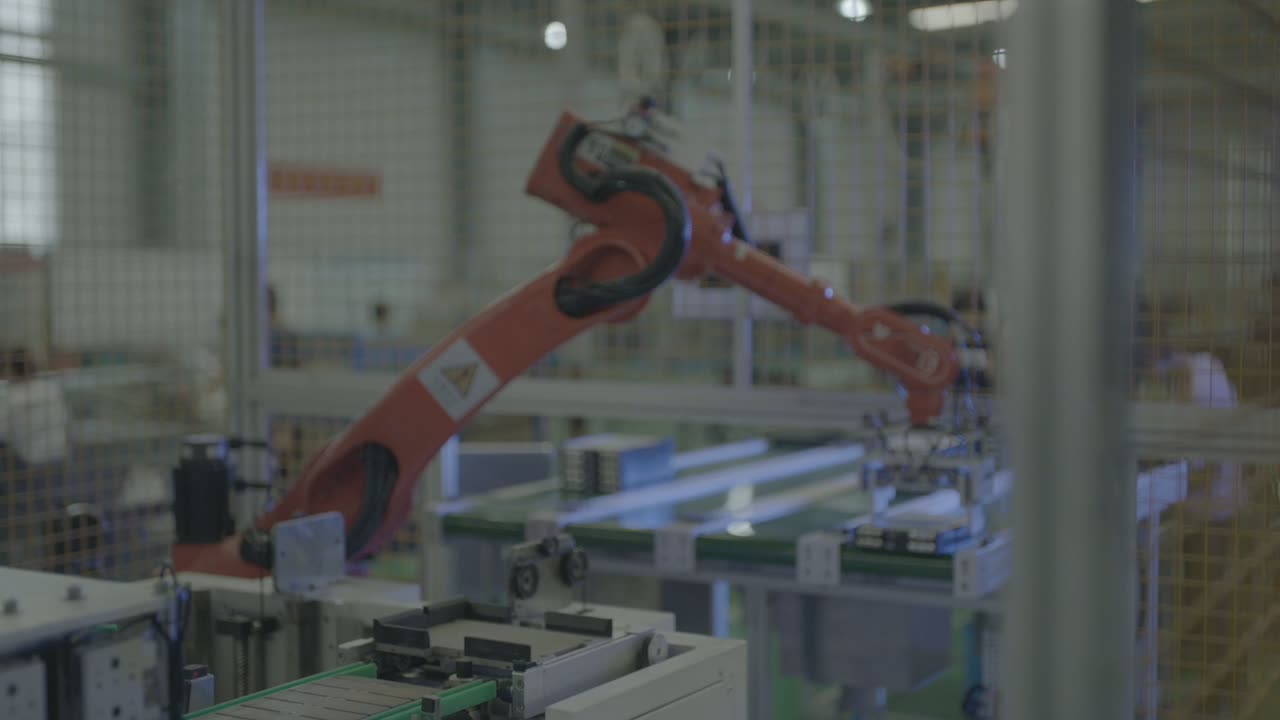
ასწიეთ და შემოატრიალეთ. მკლავი იწევს, ფართოდ იხრება და ხელსაწყოს კონვეიერიდან გვერდით მდებარე სადგურზე გადააქვს.
-
სადგურზე. მსუბუქი სლაიდი მოდულებს ხაზის გასწვრივ გადააქვს, ნაწილები კი ლილვაკებზეა დაყრდნობილი.
-
ღობეზე მაღლა ასვლა. როდესაც მკლავი აწევა ხდება, ინსტრუმენტი შემდეგ ნაბიჯამდე ღობის ზედა მოაჯირთან ახლოს ამოდის.
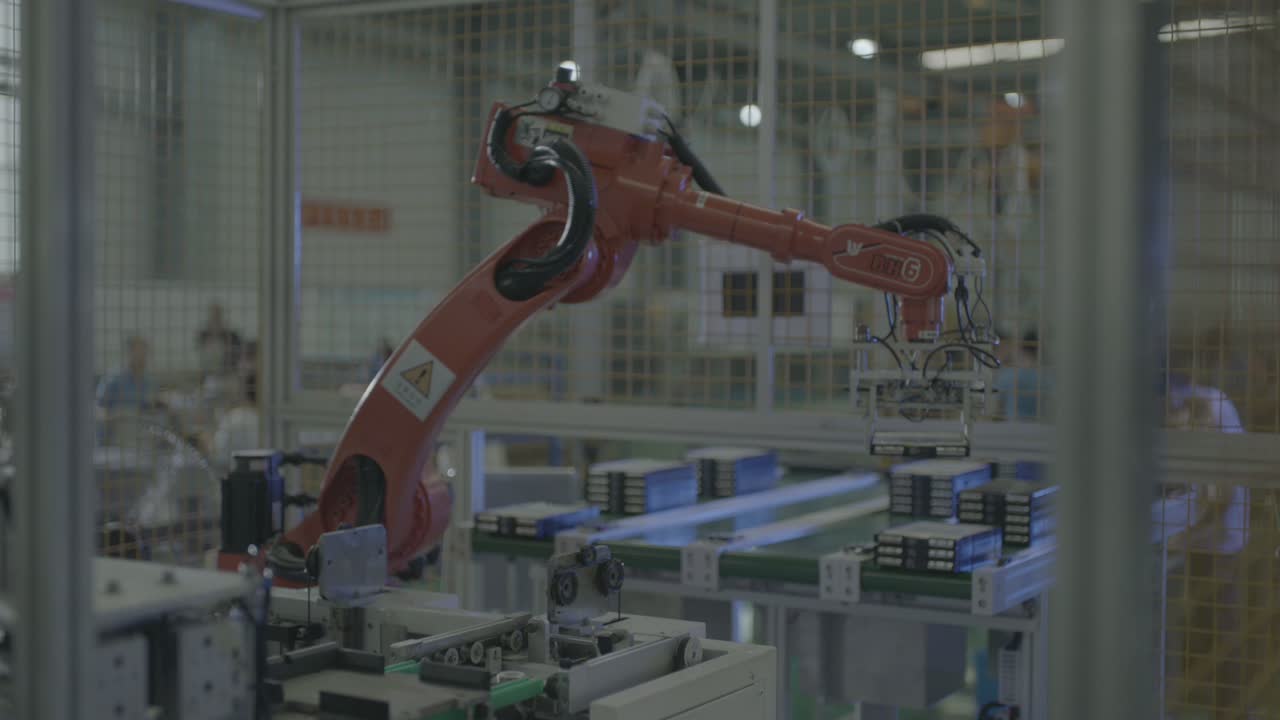
- გაიმეორეთ. იგივე პოზა — აწეული ხელები, დახრილი ხელი, სადგურისკენ დაბრუნება — კადრების განმავლობაში მეორდება, ერთი უწყვეტი ციკლით.
რობოტი მთელი დროის განმავლობაში ღობის შიგნით რჩება; ფონზე მდგომი მუშები მის გარეთ რჩებიან.
სამი დიზაინის გადაწყვეტილება
1. უჯრა დადეთ იმ ადგილას, სადაც ხელსაწყო ჯგუფს ხვდება
ამ უჯრაში მოდულები რამდენიმე უჯრაზეა განლაგებული და ზედიზედ განლაგებულია, ხოლო ხელსაწყო ზემოდან ჯგუფზე ეშვება. უჯრა, რომელიც ცნობილ ადგილას ჩერდება, ხელსაწყოს საშუალებას აძლევს, ყოველ ციკლში ერთნაირად შეხვდეს ჯგუფს.
ასეთი განლაგება უჯრაზე ან დგას, ან ეცემა: მან ჯგუფი უნდა დაიჭიროს, ხელსაწყოს მისადგომი სახე მისცეს და ხელსაწყო მოდულების ადგილიდან გადაადგილების გარეშე ჩამოვიდეს.
2. შეუსაბამეთ ინსტრუმენტი დაჯგუფებულ მოდულებს
აქ ხელსაწყო წარმოადგენს მსუბუქ სამონტაჟო ფირფიტას, რომლის ქვეშაც შავი კვადრატული ნაწილებია განთავსებული, ხოლო მკლავზე ჰაერის შლანგები და კაბელები გადის. დამაგრების პრინციპის მიუხედავად, მთავარი ფორმაა: ხელსაწყო მოდულის ზედა ნაწილსა და უჯრას შორის მანძილს უნდა შეესაბამებოდეს.
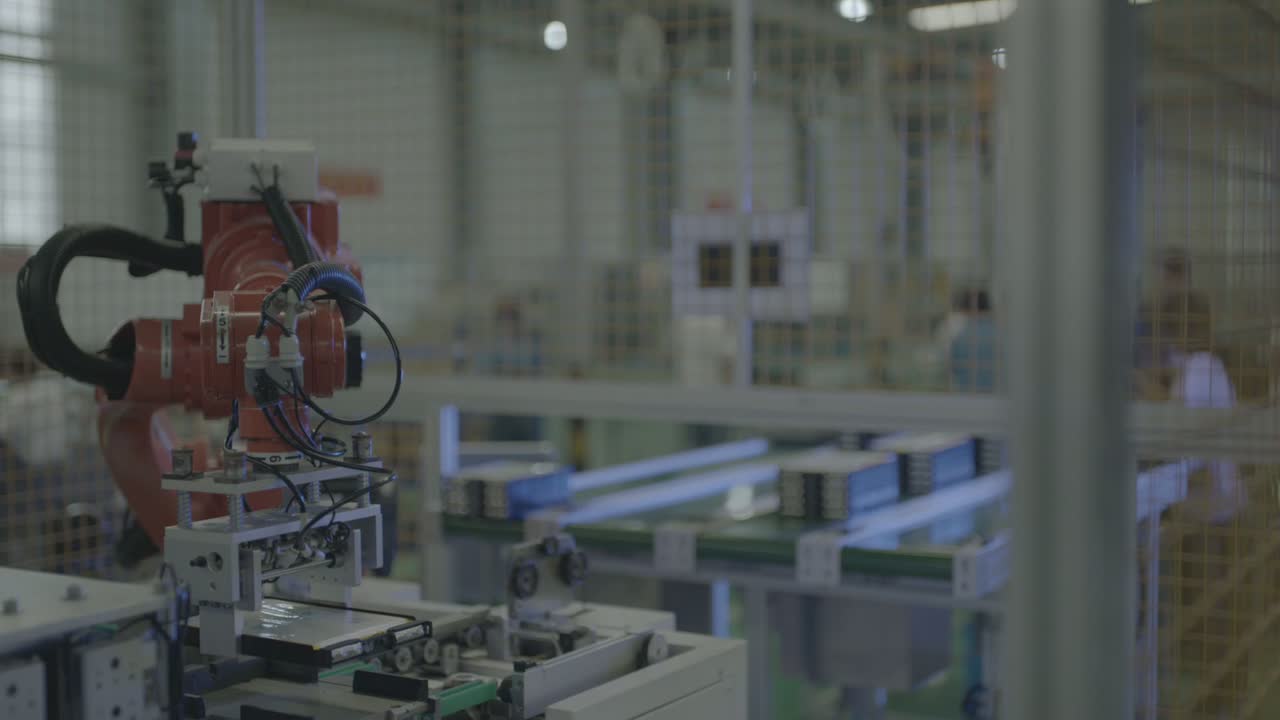
კითხვა ისმის, შეუძლია თუ არა ხელსაწყოს ყველა ჯგუფზე ერთნაირად დაეშვას და მოდულების გადაადგილების გარეშე წავიდეს.
3. ციკლის განაწილება კონვეიერსა და სადგურს შორის
ხელის პოზა მეორდება — ხელი მაღლა, დახრა ქვემოთ, უკან სადგურისკენ — და მსუბუქი სრიალი ნაწილებს სადგურის გასწვრივ ლილვაკებით გადაადგილებს. დაბალანსებულ მარყუჟში კონვეიერი შემდეგ ჯგუფს წარმოადგენს, სანამ რობოტი სადგურზეა.
ბალანსი არის ის, რასაც ყურადღება უნდა მიაქციოთ: თუ კონვეიერი და სადგური დაახლოებით ერთდროულად არიან მზად, რობოტის მოძრაობები მათ შორის ჯდება ისე, რომ არცერთი მხარე არ ელოდება; თუ ერთი მხარე გაცილებით დიდხანს მოძრაობს, ტემპს ეს მხარე განსაზღვრავს, მეორე კი ძირითადად ელოდება.
როდის მოერგება ეს განლაგება — და როდის უნდა დავაკვირდეთ უფრო ახლოს
- კარგად ერგება: დაჯგუფებული მოდულები, რომლებიც სტაბილური რიტმით მოძრაობენ კონვეიერსა და სადგურს შორის, მოდულები, რომლებიც უჯრაზე ან გადამზიდავზეა განთავსებული ისე, რომ ინსტრუმენტი ყოველ ჯერზე ერთნაირად ხვდება მათ და უჯრედი, სადაც ღობეს შეუძლია ადამიანები რობოტის გზაზე არ მოხვდეს.
- დამატებითი შეფასება: მოდულები, რომლებიც ხშირად იცვლიან ფორმას ან დაშორებას, ამიტომ ხელსაწყოც მათთან ერთად უნდა შეიცვალოს; უჯრები ან მატარებლები, რომლებიც არ ჩერდება განმეორებად წერტილში; და შემთხვევები, როდესაც კონვეიერი და სადგური საფეხურს სცილდება, რის გამოც რობოტი ლოდინის რეჟიმში რჩება.
კითხვა-პასუხი
რობოტი მოდულებს ერთმანეთის მიყოლებით ამოძრავებს თუ რამდენიმეს ერთდროულად?
მოდულები ერთ უჯრაზე რამდენიმედ თავსდება და ხელსაწყო ჯგუფს ზემოდან ხვდება. ერთი მოდულის თუ მთელი ჯგუფის გადაადგილება დამოკიდებულია უჯრის დიზაინსა და ხელსაწყოზე — ორივე ნაწილის ნახაზიდან განისაზღვრება.
რა განსაზღვრავს, რამდენად სწრაფად მუშაობს ეს უჯრედი?
კონვეიერისა და სადგურის რიტმი და როგორ ერწყმის რობოტის მოძრაობები მათ შორის. ციკლის დროის შეფასება ხდება ნაწილის ნახაზიდან, უჯრის განლაგებიდან და დღიური მოცულობიდან, ამიტომ გამოგვიგზავნეთ ეს ინფორმაცია და ჩვენ შევძლებთ მის გამოთვლას.
შეუძლია თუ არა ერთ რობოტს ერთზე მეტი სადგურის მომსახურება?
პრინციპში, კი, თუ დამატებითი სვლა ხანმოკლე დარჩება და დრო მაინც ემთხვევა ერთმანეთს. თითოეული დამატებითი პოზიცია რობოტის ორმხრივ მოგზაურობას ახანგრძლივებს, ამიტომ კითხვა ისმის, შეძლებს თუ არა რობოტი ყველა სვლის შესრულებას შემდეგი ჯგუფის მზადყოფნამდე.
მიიღეთ განლაგების და ციკლის დროის შეფასება
გამოგვიგზავნეთ:
- ნაწილის ნახაზი იმ ზედაპირებით, რომელთა შეხებაც გჭირდებათ და უჯრის ან გადამზიდავის განლაგება
- ნაწილის მასალა, ზომა და წონა
- ნაწილების ტიპების რაოდენობა და მათი შეცვლის სიხშირე
- ყოველდღიური მოცულობა და ცვლის ნიმუში
- იატაკის ფართობის და არსებული კონვეიერების ფოტოები ან ზომები
ჩვენ გიპასუხებთ განლაგების წინადადებით და ციკლის დროის შეფასებით.
გამოაგზავნეთ თქვენი ნაწილის ნახატი → ან ელ sales@evsrobot.com
კადრები გადაღებულია პარტნიორის საწარმოო ობიექტზე. ციკლის დრო და ამ ობიექტზე აღებული სხვა მონაცემები საჯარო არ არის და აქ არ არის მოცემული.