
რობოტი თასების სახეხი მანქანის ჩატვირთვას: რა უნდა გადაწყდეს პირველ რიგში?
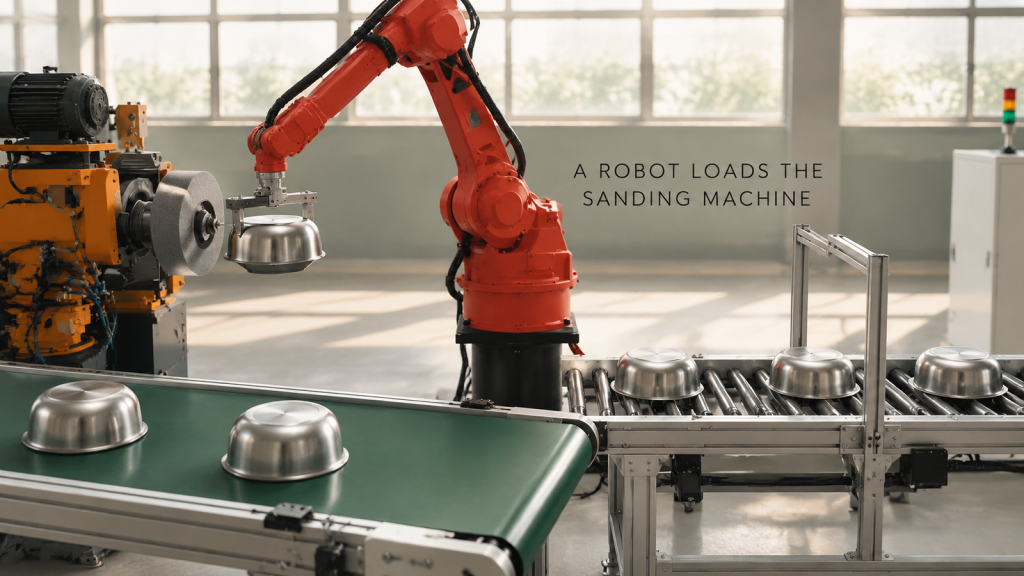
უჟანგავი ფოლადის თასმიანი სახეხი მანქანის რობოტით ჩატვირთვა: მომჭერის გადაცემა, ჩამკეტზე ცენტრირება, მტვერისგან დაცვა და განლაგება, რომელიც მანქანას დატვირთულს ხდის.
ფოლადის მილის ჩარჩოს რობოტით შედუღება: რა უზრუნველყოფს მის მუშაობას ერთ უჯრედში?
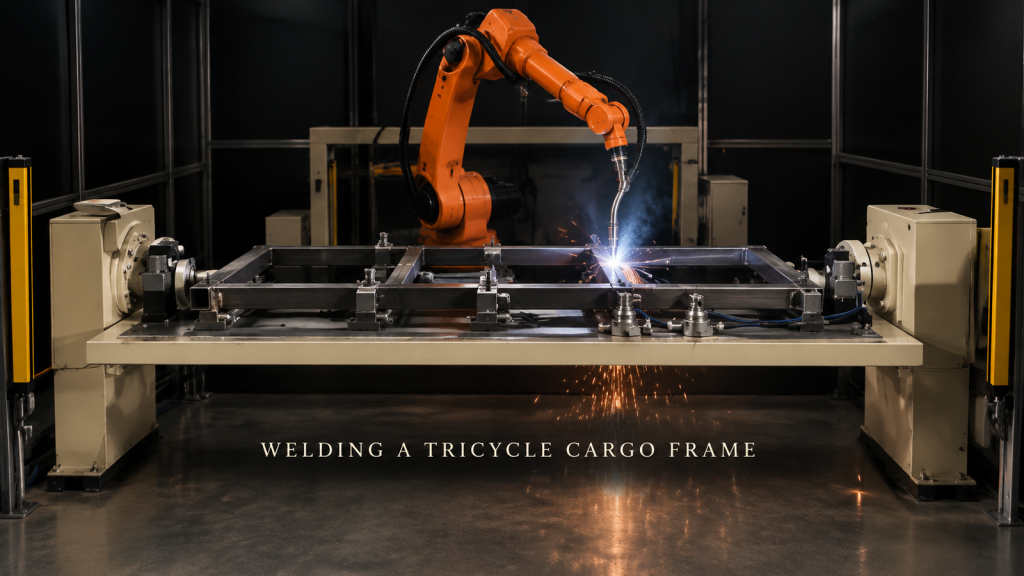
რა ხდის ფოლადის მილის ჩარჩოს ერთი რობოტით შედუღებად ვარგისს: მილის ადგილმდებარეობა, შეერთების დაცვა დეფორმაციისგან, ქვედა შედუღება და მსუბუქი ფარდები.
რობოტით შედუღებული ლითონის ფურცლის ფილტრის კორპუსი: რა საშუალებას იძლევა ერთი დამაგრების?
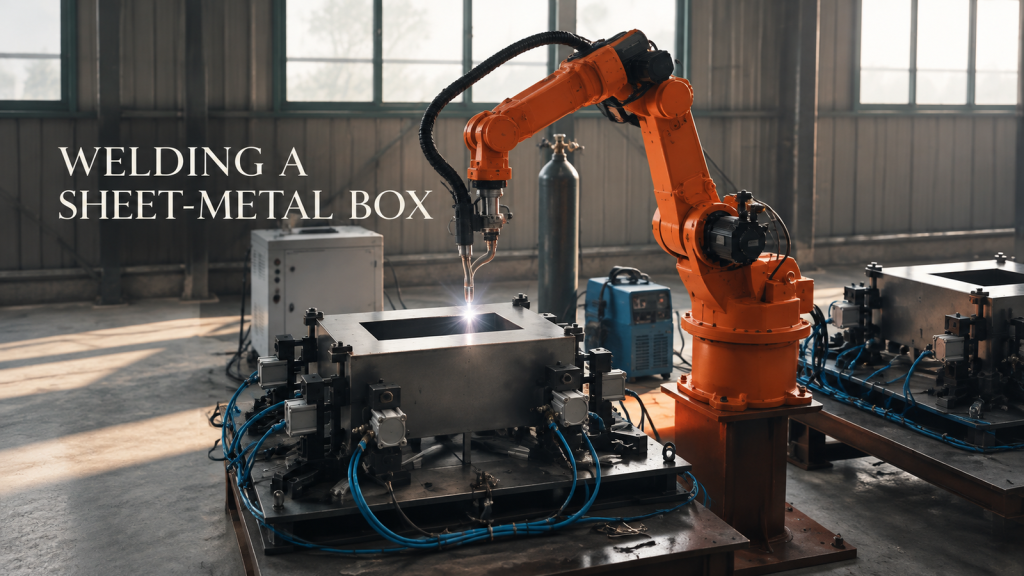
როგორ წყვეტს დამჭერების განლაგება, ჩირაღდნის კუთხის ცვლილებები და შედუღების თანმიმდევრობა, შესაძლებელია თუ არა ლითონის ფურცლის ყუთის რობოტით შედუღება ერთ დამჭერში და რა უნდა გაიგზავნოს ფასის შესათავაზებლად.
შეფუთული მუყაოს კოლოფების პალეტიზაცია ოთხღერძიანი რობოტით: რა ინარჩუნებს ხაზის ბოლო ელემენტის სტაბილურობას?
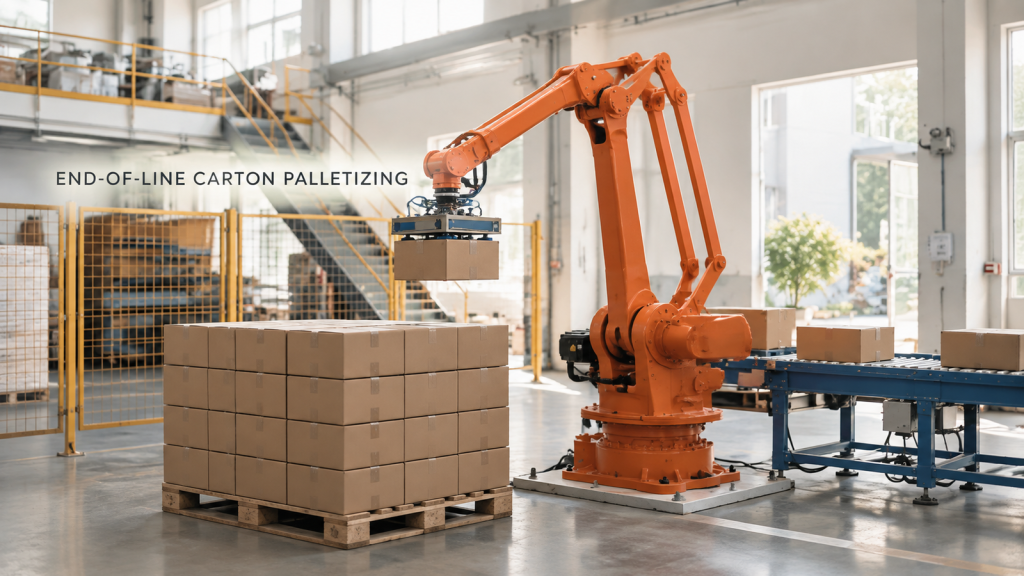
ოთხღერძიანი რობოტით მუყაოს პალეტიზაცია: დაჭერა დამსხვრევის გარეშე, სტაბილური დაწყობის ნიმუში და განმეორებადი აღების პოზიცია კონვეიერის ბოლოში.
რობოტის მიერ ბორბლის რგოლის ხაზის მოვლა: რა განსაზღვრავს მის გადაცემას?
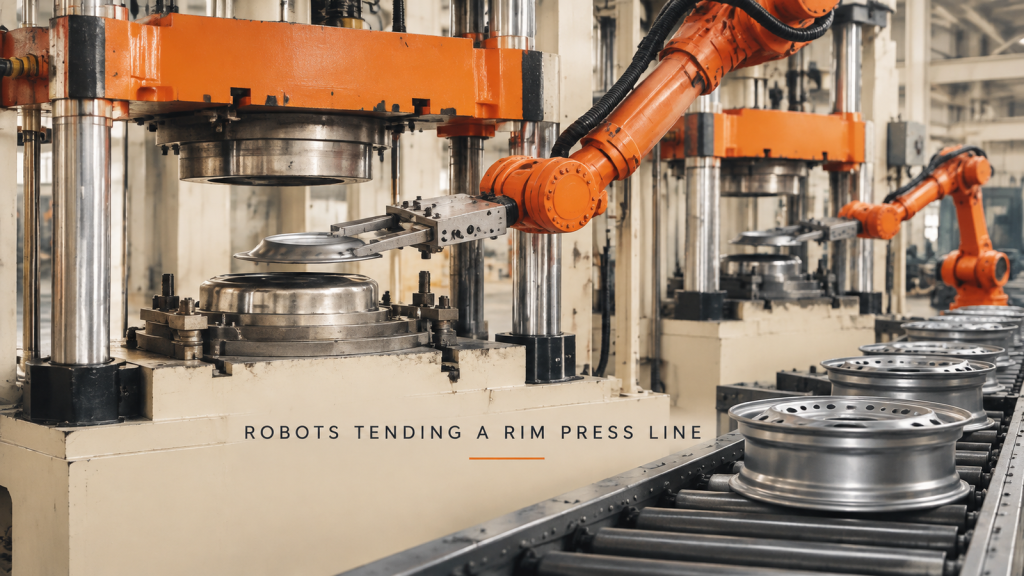
რობოტი-საპრესის მუშაობა ბორბლის რგოლის ხაზზე: ნაწილის შტამპში შეტანა, რობოტ-საპრესის ურთიერთდაკავშირება, ნაწილის განთავსება და მასშტაბირება ერთი საწნეხიდან რიგზე.
ძაფის კობოტის გამოყენებით ხრახნზე ძაფის კობოტის ჩატვირთვა: რა უნდა გააკეთოს უჯრედმა სწორად?
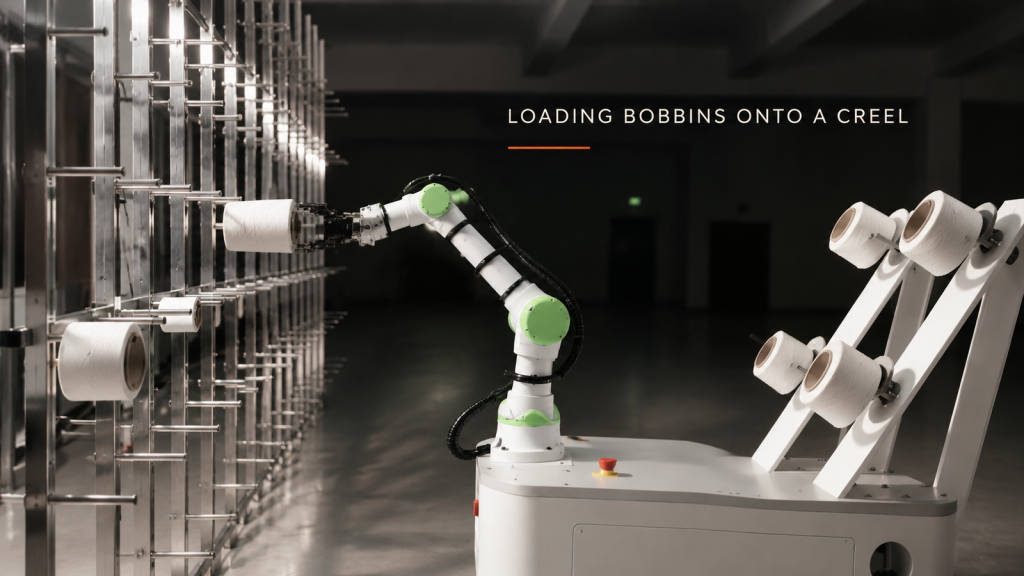
ძაფის კოჭების კობოტის გამოყენებით ჩატვირთვა: ძაფისგან მოშორებით მოჭიდება, ხვრელისა და კოჭის გასწორება, ზედა და ქვედა კოჭებისკენ ხელის მოწვდენა და მოძრავი ფუძის მოთავსების ადგილის დადგენა.
სქელი ფოლადის ფირფიტის რობოტით ცეცხლოვანი ჭრა: როდის შეიძლება ხელის ჩირაღდანის რობოტზე გადატანა?
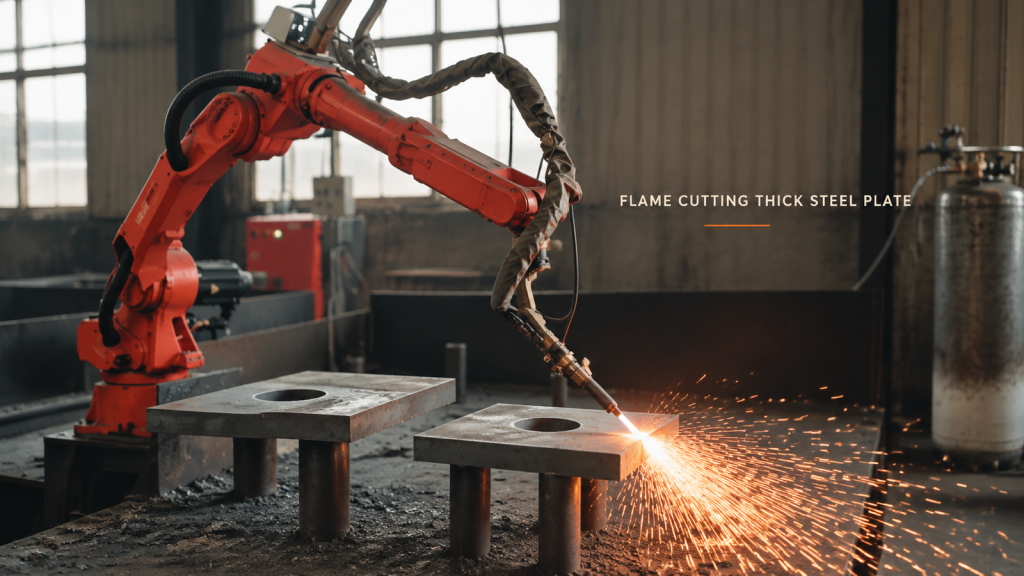
როდესაც სქელი ფირფიტებით ცეცხლზე ჭრა შესაძლებელია ხელის ჩირაღდნიდან რობოტზე გადავიდეს, უნდა განხორციელდეს შემდეგი ღონისძიებები: ფირფიტის საყრდენი, ჩირაღდნის სიმაღლე კიდის გასწვრივ და ადამიანებისთვის ნაპერწკლებისგან თავის დაცვა.
გრძელჩარჩოიანი რობოტული შედუღება: რომელმა შეერთებამ უნდა განსაზღვროს უჯრედის განლაგება?
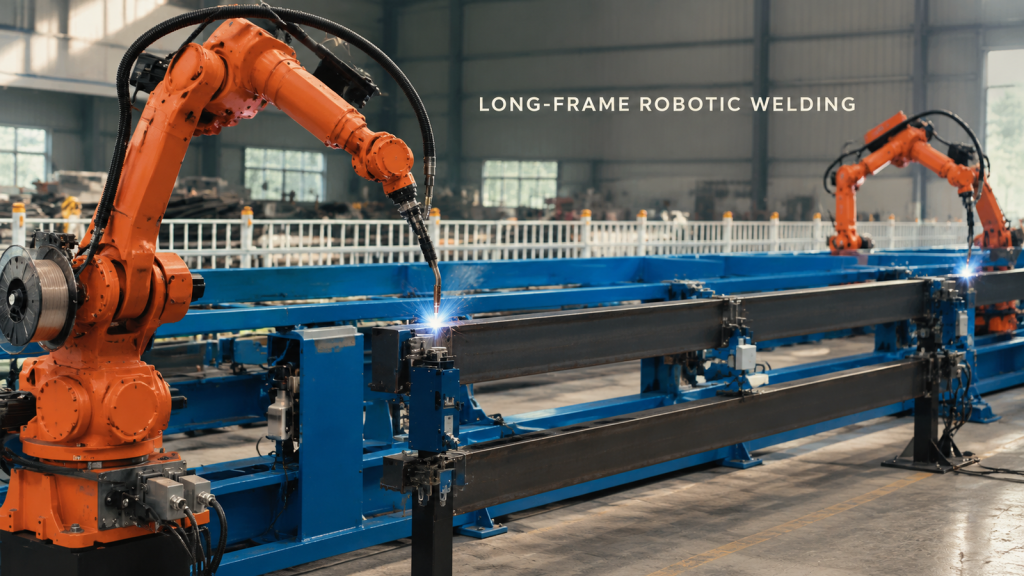
დაიწყეთ გრძელჩარჩოიანი რობოტული შედუღების განლაგება ყველაზე მყარი შეერთებით, შემდეგ დაადასტურეთ სამაგრებზე წვდომა, ჩირაღდნის პოზიცია, კაბელის კლირენსი და აღდგენის სივრცე.
რობოტული თასის ფორმის ნაწილების გადმოტვირთვა: როგორ დავიცვათ კიდეები გატანის დროს?
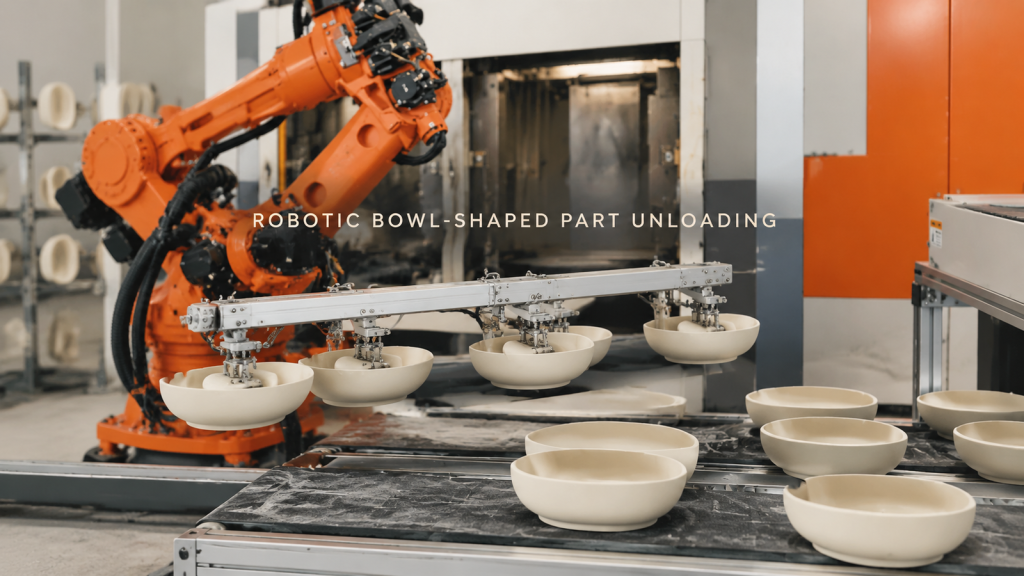
თასის ფორმის ნაწილების რობოტული გადმოტვირთვა დაგეგმეთ მხარდაჭერილი კონტაქტის, ამოსაღებ უფსკრულის, კიდის დაცვისა და სტაბილური მიმღები ზედაპირის გარშემო.
გრძელი ლილვის შეერთებების რობოტული შედუღება: წრიულ ინტერფეისზე წვდომის კონტროლი

იხილეთ, თუ როგორ შედუღებს რობოტი წრიული ფირფიტების შეერთებებს საყრდენ გრძელლილვის კონსტრუქციაზე და დაგეგმეთ შეერთებაზე წვდომა, ფიქსაცია და ბილიკის სეგმენტაცია.
ცილინდრული ნაწილის გადაცემა და აღჭურვილობის მოვლა: ნაწილის კონტროლი ორივე ინტერფეისზე

ნახეთ, როგორ ეჭიდება რობოტი მოკლე ცილინდრულ ნაწილებს თანდართული აღჭურვილობის გვერდით და დაგეგმეთ აღების, აღჭურვილობის ხელის ჩამორთმევისა და გადაცემის ინტერფეისები.
დიდი ჩარჩოს შეერთებების რობოტული შედუღება: დაგეგმეთ ჩირაღდნის წვდომა პირველი რკალის წინ

უყურეთ, როგორ ადუღებს ნარინჯისფერი რობოტი მრავალ შეერთებას დიდ ფიქსირებულ ჩარჩოზე და გაიგეთ, თუ როგორ აყალიბებს ჩირაღდნის წვდომა, ფიქსაცია და მარშრუტის თანმიმდევრობა უჯრედის კონცეფციას.