
ლითონის ფორმირება: სამუშაო ნაწილის საყრდენი მოძრაობის საშუალებით
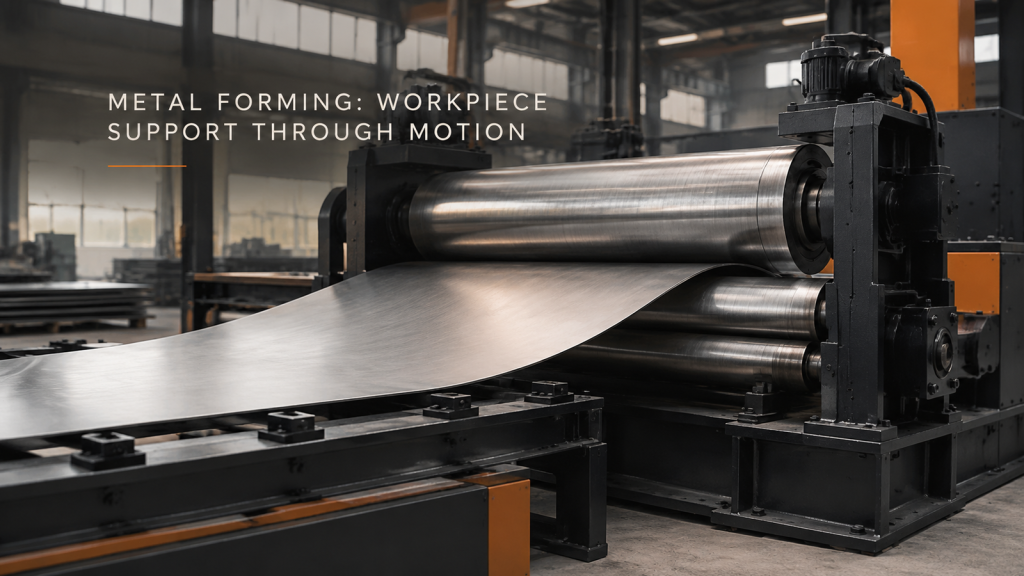
აღწერეთ ფურცლისა და ცილინდრული სამუშაო ნაწილის საყრდენი ჩატვირთვის, ფორმირებისა და მოხსნის დროს, შემდეგ განსაზღვრეთ შემოწმების კონტური ან მორგება.
რობოტული დამაგრება: მიახლოებისა და გაყვანის სივრცე

შეამოწმეთ შესაკრავი ხელსაწყოს სრული შეყვანა და ამოღება ჭანჭიკის თითოეულ პოზიციაზე, ამავდროულად შეინახეთ წვდომის მტკიცებულება შეერთების დადასტურებისგან განცალკევებით.
წრიული შედუღება: დამაგრება და ნაკერზე წვდომა
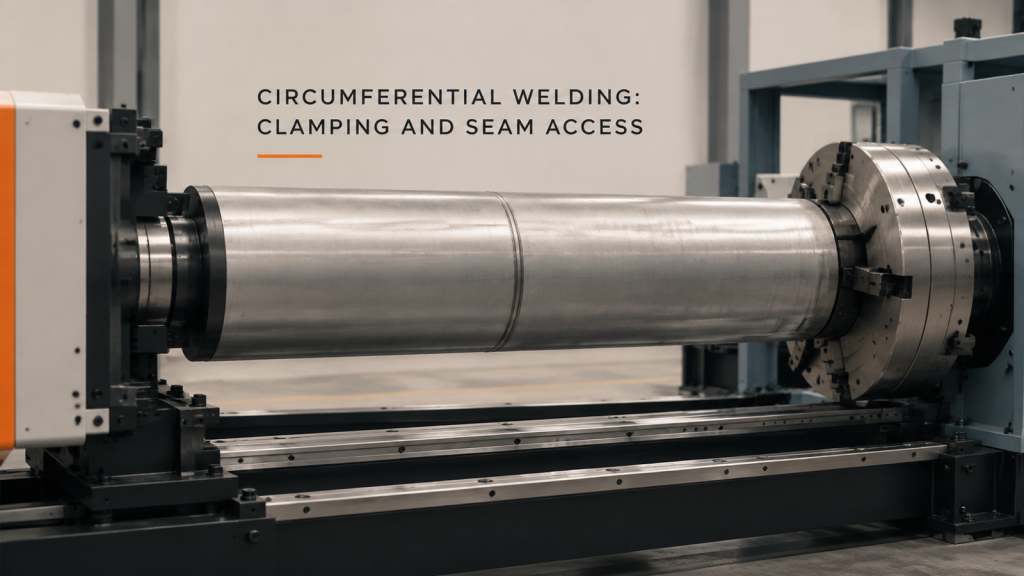
შეადარეთ დამაგრებული ცილინდრის ნაკერი ჩირაღდნის სამუშაო სივრცეს და ჩატვირთვის წვდომას, ამავდროულად, პროცესის იდენტურობა და შედუღების მიღება ცალ-ცალკე შეინახეთ.
ფირფიტის მოძრავი მიწოდებისა და გასასვლელი სივრცე

მიწოდების, საყრდენისა და ამოღების დაგეგმვაში ჩართეთ განვითარებადი მოხრილი ფირფიტა; ცალ-ცალკე შეაფასეთ სხვადასხვა გადაღებული მოძრავი სადგური.
ხრახნიანი ხელსაწყო და დამცავი განლაგება

ხრახნიანი ხელსაწყოების, სამაგრებისა და დამცავი მოწყობილობების გადახედვა სავალდებულო სამუშაო დავალებების მიხედვით, ხოლო გამკაცრების ხარისხი დადასტურებულია საკუთარი ჩანაწერებით.
მბრუნავი შედუღების კლირენსის მიმოხილვა
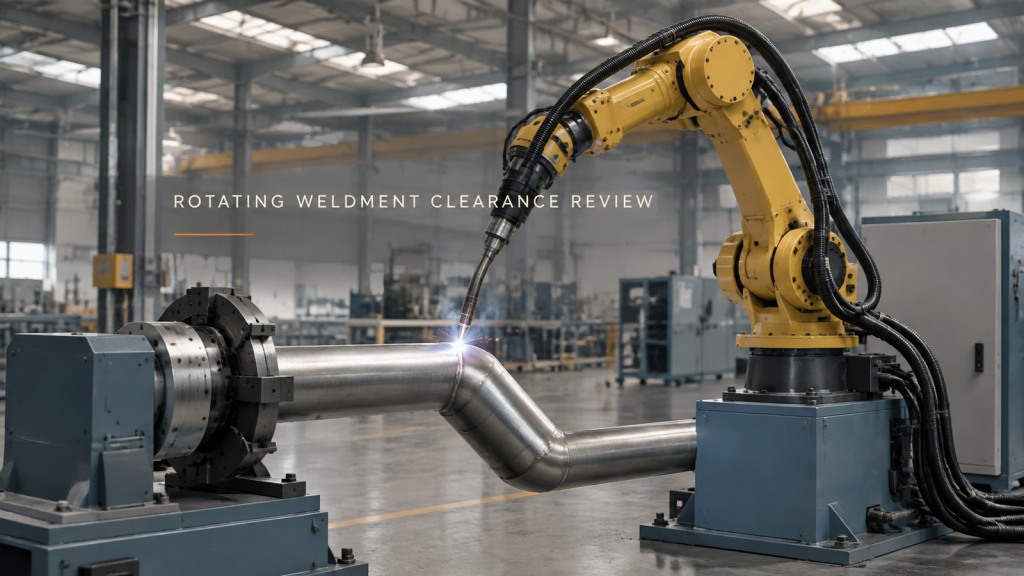
გადახედეთ მბრუნავ შედუღებულ ნაკეთობას დატვირთული სამაგრითა და ჩირაღდნის გარსით ერთად, ისე, რომ არ აგვერიოს მოძრაობა შეერთების მიღებასთან.
რობოტის შემოწმების პერსპექტივის დაგეგმვა
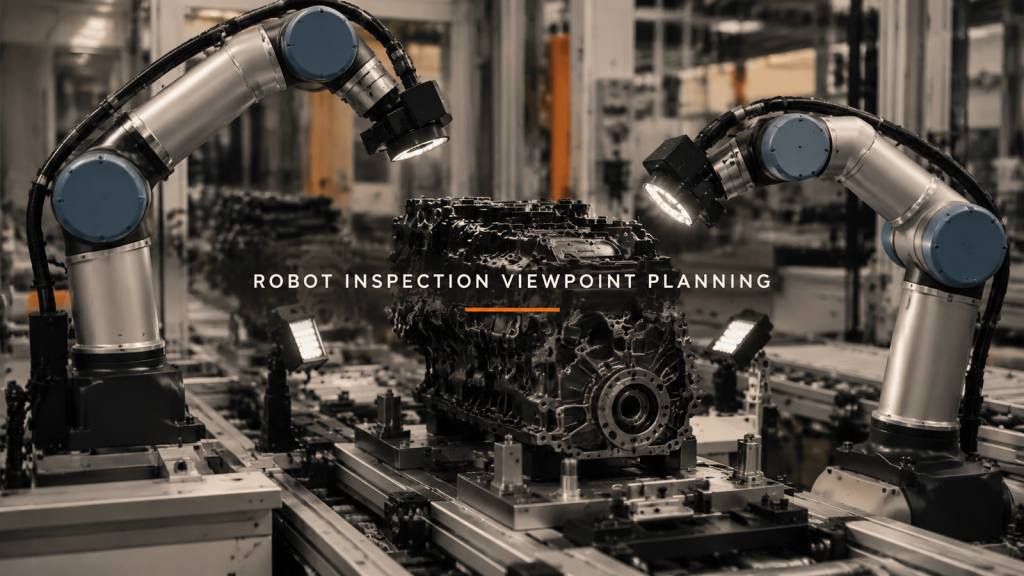
გადაწყვიტეთ, რომელი შემოწმების წერტილები ამატებს სასარგებლო ინფორმაციას სამიზნეზე, შემდეგ კი დაადასტურეთ გამოსახულების პირობები და გადაწყვეტილების მტკიცებულებები.
ოთხსადგურიანი დამუშავება: საორიენტაციო და ბრუნვის კლირენსი
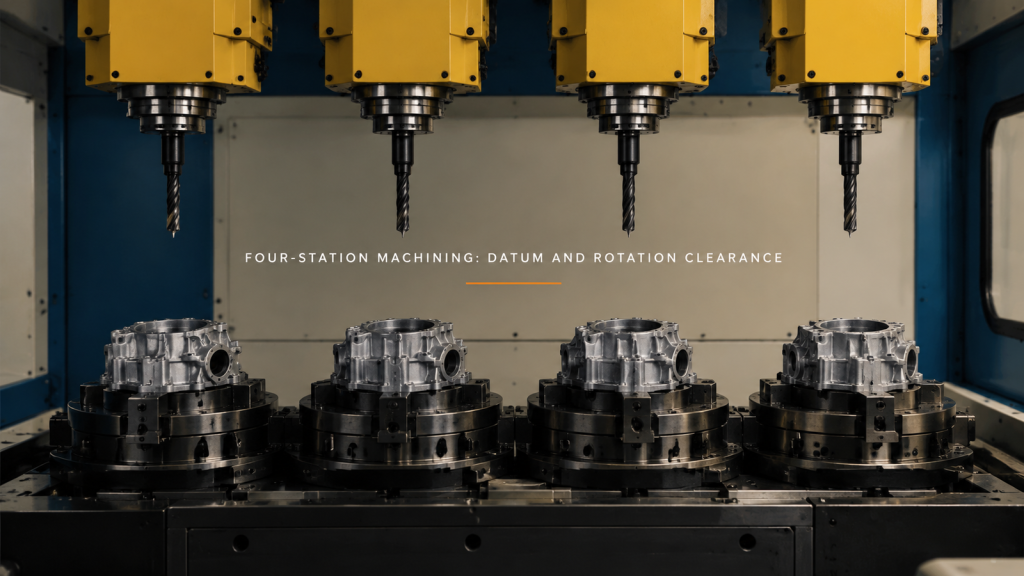
გადახედეთ ოთხსადგურიან დამუშავებას სამუშაო ნაწილის განლაგების, ხელსაწყოს ამოღების და სამაგრების ბრუნვის მიხედვით. გამოყავით ხილული მოძრაობა გაზომილი სიზუსტისგან.
მანქანის მოვლის გადაცემა: ნაწილის საყრდენი და მომჭერის გასასვლელი
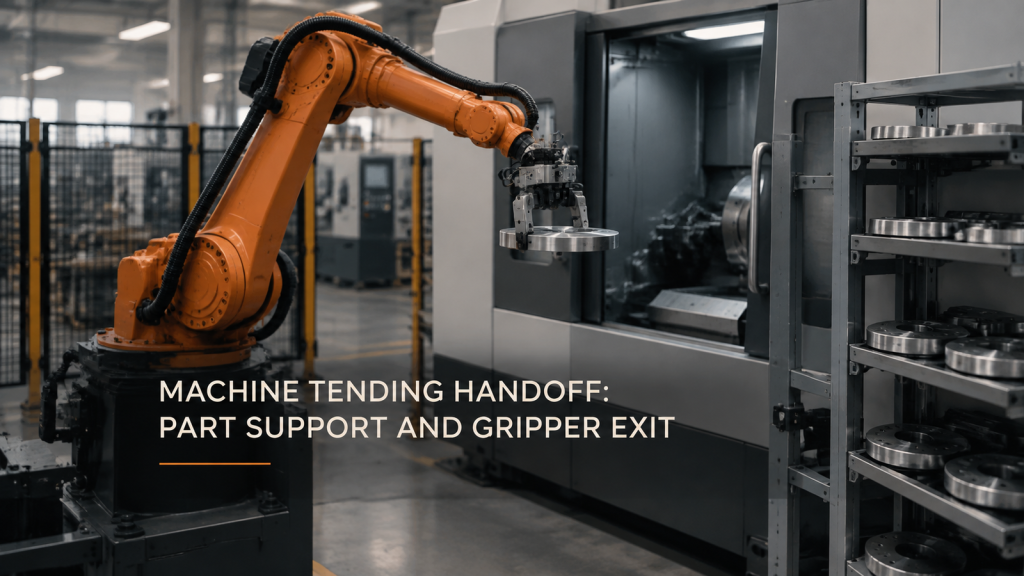
დანადგარის მოვლის გადაცემა დამოკიდებულია ნაწილის უწყვეტ საყრდენზე, მიმღების კლირენსსა და გამოსაყენებელ მომჭერის გასასვლელზე. ერთად გადახედეთ დისკს და ხელსაწყოს.
რობოტის მიერ გამანაწილებელი მძივების თანმიმდევრულობა კუთხეებში
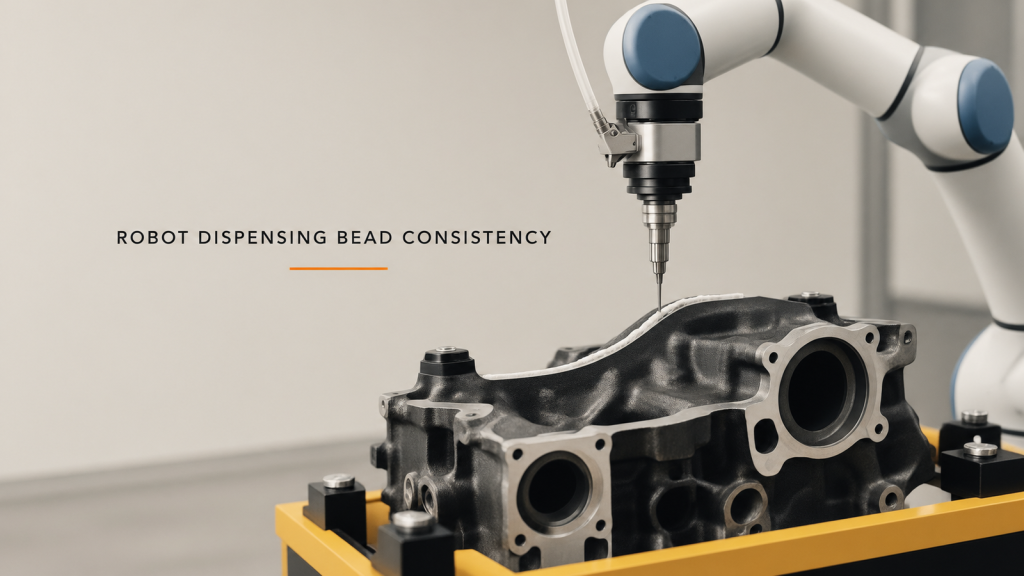
რობოტის მიერ გამანაწილებელი მძივების თანმიმდევრულობის შესამოწმებლად, დააკავშირეთ კუთხის სიჩქარე, ნაკადის რეაქცია, საქშენის პოზიცია და შემოწმდა ფაქტობრივი მძივი.
ძაფის საგორებელი მანქანის მოვლა: გადაცემის გასწორება
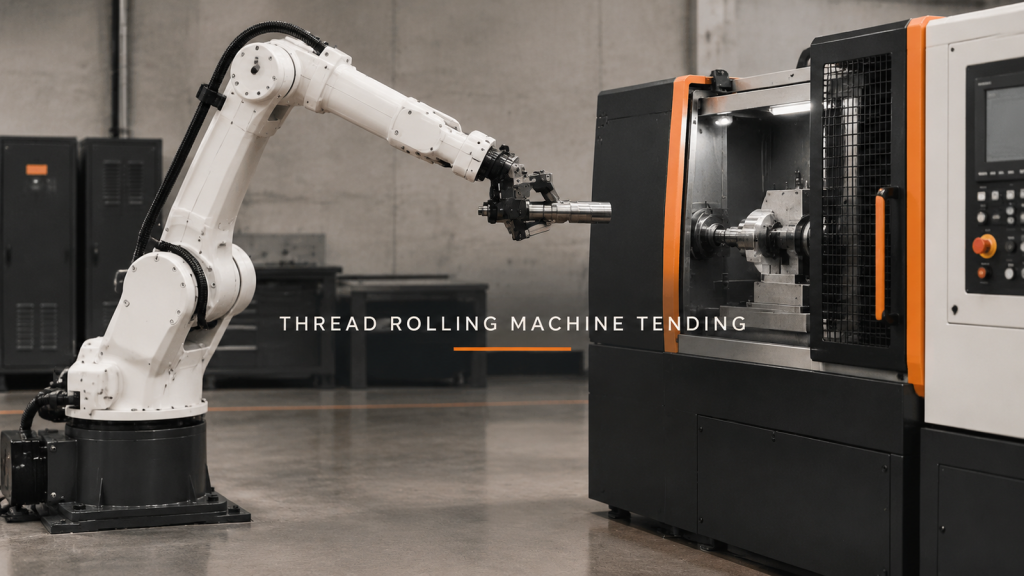
ხრახნის გლინვის შედეგის შემოწმებამდე დაგეგმეთ ძაფის გლინვის მანქანის მოვლა ცარიელი ნაწილის გასწორების, საყრდენის გადატანის, გათავისუფლებისა და უსაფრთხოდ ამოღების გარშემო.
ორმაგი რობოტით შედუღება: ციკლის დაწყებამდე საერთო ზონა
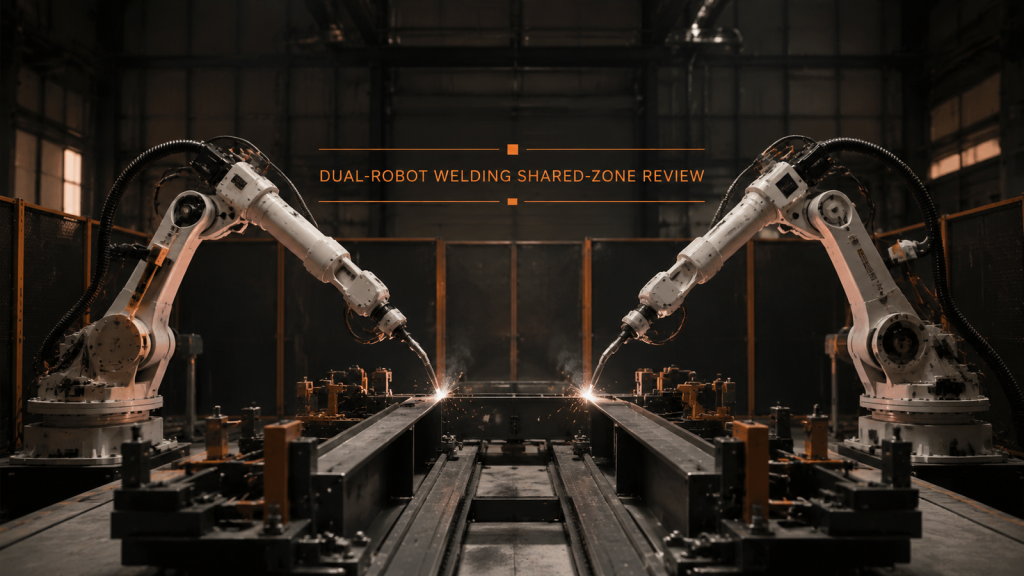
ორმაგი რობოტით შედუღებას სჭირდება ცალკეული სამუშაო ზონები, კონტროლირებადი საერთო ზონაში შესვლა, პროგნოზირებადი ლოდინის პოზები და სიჩქარის მიღწევამდე დადასტურებული აღდგენა.