
現在では、従事するほぼすべての製造プロセスに対応する産業用ロボットを見つけることが可能です。ただし、重要なのは、さまざまなタスクを実行するのにどのタイプのロボットが最適であるかを理解することにあります。残念ながら、ロボット工学の概念はやや複雑なため、ほとんどのメーカーがこれに苦労しています。
一言で言えば、 産業用ロボット 柔軟性、リーチ、ペイロード容量などの要素によって区別されます。選択を行う際には、これらの設計要素を工場の運営と比較検討する必要があると考えられます。工場に適した選択をするために、見逃せないロボットの種類とその適用方法のリストを以下に示します。
多関節ロボット
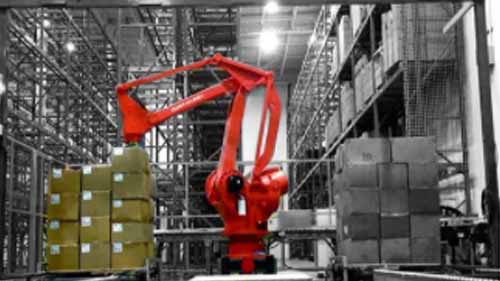
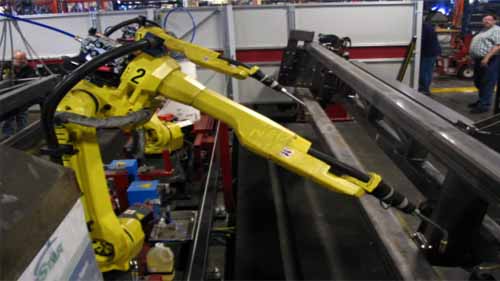
多関節ロボットは、多数の回転関節で構成された柔軟性の高いロボットです。これらのジョイントにより、複数の平面に沿って移動できるため、ジョイントの数に応じて、最大 10 個の軸を持つことができます。 6軸ロボット 現在最も普及している多関節ロボットですが、新しい設計は 7 軸に進化しています。彼らのロボットアームは、内部に取り付けられた複数のモーターによって駆動されます。
多関節ロボットは高い器用性を備えているため、複雑な産業用途に最適です。人間の手と同じように、下や上、またはピッチやヨーで手を伸ばして処理機械内のオブジェクトにアクセスし、さまざまなタスクを実行できます。これは、タスクに対応するさまざまな先端ツールを使用することでさらに強化されます。
さらに、市場にある高品質の多関節ロボットは、適切に管理されたコード、侵入保護、密閉されたジョイントを備えています。したがって、これらは高湿、高熱、クリーンルームの工業プロセスでの使用に適しています。柔軟性があるため、工場のスペースに最適な方法に応じてさまざまな方法で取り付けることもできます。
メリット:
- 高い柔軟性
- 複雑なタスクを実行できる
- さまざまな産業プロセスに適合する複数の設置スタイル
デメリット:
- 重量と複数の関節があるため、速度が遅くなる可能性があります。
- それらは高価です
主な用途
多関節ロボットの柔軟性を利用して、次のような操作を自動化できます。
- マシンテンディング
- 包装製品
- 製品検査
- 製品の組み立て
スカラロボット

スカラロボットは、選択的コンプライアンス多関節ロボットアームです。この頭字語は、X 軸と Y 軸に沿って移動できるものの、Z 軸では剛性が高いという制限された柔軟性を指します。これは、スカラロボットアームが左右前後に移動できることを意味します。 Z 軸の剛性は、固定軸上で垂直方向にも移動できることを意味します。スカラ ロボットは作業範囲が狭く、サイズがコンパクトなため、非常に高速に動作します。
これらの設計規定により、 スカラロボット 小さな部品の工業的な組み立てに適しています。たとえば、回路基板の製造では、トレイからマイクロ部品を取り出して基板に挿入するようにスカラ ロボットをプログラムできます。組み立て以外にも、2 つの平行な平面間でオブジェクトを移動する必要がある反復的なタスクにも適用できます。
メリット:
- コンパクトな作業環境
- 彼らは速く働きます
- 高い精度と再現性を備えています
デメリット:
- 通常、ペイロード容量は低いです
- 柔軟性が限られているため、アプリケーションの可能性も限られます
主な用途
- 製品部品の組み立て
- 製品検査
- ピックアンドプレース
デルタロボット
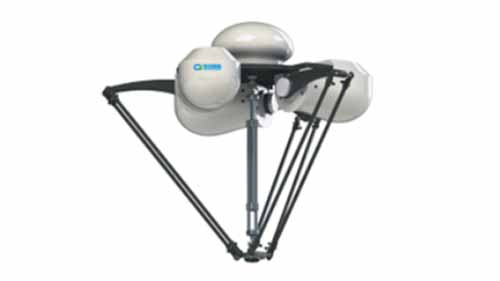
デルタ ロボットは、固定ベースに取り付けられた 3 つの平行なロボット アームで構成されます。ロボット アームには直動関節と回転関節の両方があり、ベース内に取り付けられた 3 つのモーターによって駆動されます。この設計により、デルタ ロボットのアームの安定性が向上しますが、柔軟になるのは X 軸と Y 軸のみです。ただし、モーターがアームではなくベースに取り付けられているため、アームが軽量であるため、デルタ ロボットは非常に高速です。
の設計 デルタロボット ロボットアームが下向きに垂れ下がるように、ロボットを頭上に取り付ける必要があります。そのため、ベルトコンベア上での製品の仕分けなどのインライン産業機能に適しています。また、センサーやビジュアル システムなどのアドオンを使用して革新的にカスタマイズし、精度と全体的なパフォーマンスを向上させることもできます。
メリット:
- 高速運転
- コンパクトな作業環境
- 高精度
デメリット:
- リーチできる範囲が限られている
- 限られた柔軟性
- 小さなペイロードしか処理できません
直交ロボット
出典: processsolutions.com
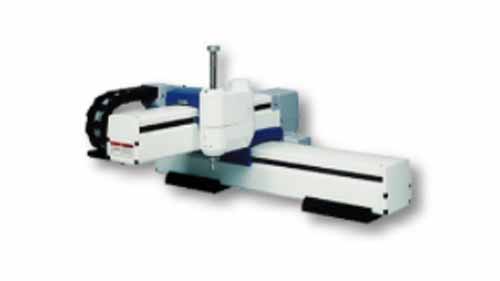
デカルトロボットは立方体の作業範囲を占めます。これらは現場で組み立てられ、特定の用途に合わせてカスタマイズできます。これらは、互いに直角に配置された 3 つ以上のリニア アクチュエータで構成されます。このため、デカルト ロボットは一度に XNUMX つの軸に沿ってのみ移動できます。
直交ロボットを垂直、水平、または頭上に取り付けることができます。ただし、その機能はほとんど変わりませんが、頭上に設置される場合はガントリーロボットと呼ばれます。ストロークの長さや動作速度などのカスタマイズの詳細もこの設置段階で設定されます。
多関節ロボットとは異なり、デカルト ロボットは限られた操作しか実行できません。たとえば、部品に手を伸ばして回すことはできません。それらのプログラミングも同様に複雑になる可能性がありますが、事前にプログラムされたモデルや 個別のプログラミングツール.
メリット:
- 複数の設置可能性
- 高精度
- 特定のタスクに合わせてカスタマイズできます
デメリット:
- インストールとプログラミングは複雑になる場合があります
- 一度に移動できる軸は 1 つだけです
- 複雑さにより小規模企業は利用できない可能性がある
主な用途
- 3D印刷
- タスクの選択と配置
- 製品検査
極地ロボット
出典: prezi.com
極地ロボットは 4 つの主要な部分で構成されています。回転ベース、昇降ピボット、望遠鏡のように伸縮できるアーム、および収縮ブーム。ロボットのベース周りだけでなく、単純な作業にも使用できます。ロボット アームは XYZ 軸に沿って移動できますが、ロボット アームが到達できる点は、ロボット ベースからどれだけ伸ばすことができるかによって決まります。
極地ロボットの作業角は球面です。サイズや実行するタスクに応じて、工場の床または卓上に設置できます。アームの構造とその収縮動作により、極地ロボットは、多くの動作や高い再現性を必要としない操作に適しています。
メリット:
- 極地ロボットのアームは物体の上や下を移動できる
- 重要な作業範囲をカバーできる
デメリット:
- 精度と再現性が低い
- 比較的遅いです
- 適用範囲が限られている
主な用途
- スポット溶接
- 訓練
- ダイカスト
射出成形
円筒形ロボット
出典: pishrobot.com
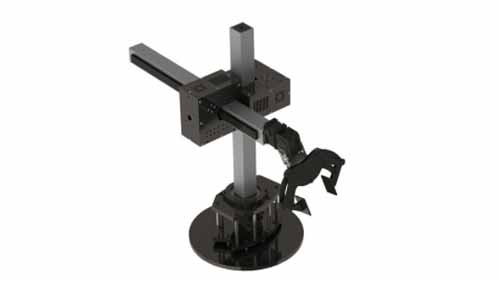
円筒形ロボットの構造は、ロータリージョイントを使用してベースに取り付けられた回転軸で構成されます。回転軸はさらに、回転軸に沿って伸縮および垂直移動できるロボットアームに垂直に接続されている。
このコンパクトな設計により、円筒型ロボットは工場の床面積があまりない小規模工場に適しています。また、回転シャフトのおかげで、ロボット アームが 360° の平面に沿って移動するため、かなりの円筒形の作業領域もカバーできます。とはいえ、円筒形のロボットはアームの柔軟性が低いため、動きが制限されます。その後、それを適用できる工業プロセスはほんのわずかしかありません。
メリット:
- 360°の作業範囲をカバーできます
- より大きな設計では、大きなペイロードを処理できます
- コンパクトな構造なので場所をとりません
デメリット:
- 限られた柔軟性
- 限られた用途
- 精度と再現性が低い
主な用途
- 機械の積み込みおよび積み降ろし
- 鋳造用途
- ダイカスト
協調ロボット
出典:Pinterest
ロボットは、無限の利益をもたらしますが、 製造業 さまざまなリスクを引き起こす可能性もあります。人間の労働者と同じ空間で働かなければならない工場運営ではなおさらです。彼らの「盲目的な」動きはしばしばスタッフの怪我を引き起こし、さらには別々のロボット同士の衝突さえも引き起こします。
さらに、産業用ロボットの初期設計では、人間の介入なしで動作するロボットだけを想定していたようです。その結果、それらは際立った鋭利なエッジで構築されており、全体的にそのデザインはあまり人に優しいものではありませんでした。しかし、研究では、人間の労働力とロボットの能力の両方の異なる強みを組み込むことで、製造プロセスに大きな利益が得られることが証明されています。
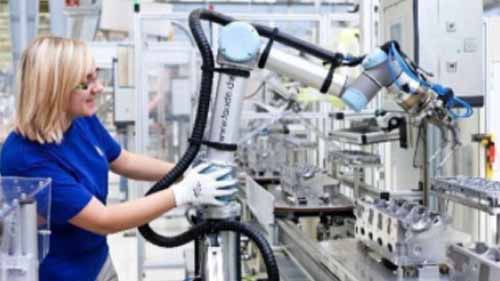
協働ロボットの概念は、これらのジレンマに対処しようとしています。協働ロボットとは、定義上、安全性と操作性の両方において、より人間に優しいように設計されたロボットです。そのため、協働ロボットは必ずしも軸の数によって定義されるのではなく、人間とどれだけうまく協働できるかによって決まります。
協働ロボットの主な特徴は次のとおりです。
丸みを帯びたエッジ – エッジは滑らかに仕上げられており、一部はプラスチックで覆われています。これにより、作業者がロボットの横で作業中に誤ってロボットにぶつかって負傷する可能性が軽減されます。
モーション センサー - 協働ロボットのロボット アームには、作業範囲内の人間または障害物の存在を検出するモーション センサーが取り付けられています。センサーは、障害物までの距離に応じて、アームを減速または停止させることができます。
騒音の低減 - 高デシベルの騒音は人間の聴覚にダメージを与える可能性があります。スタッフとロボットが安全に共同作業できるように、協働設計ロボットは騒音を可能な限り最小限に抑えるように作られています。
メリット:
- 他のロボットよりも安全です
- 人間とロボットの両方の能力を活用することで、工場にさらなる価値を提供します
- 低騒音設計機能により、一般的に工場の現場環境が改善されます。
- コンパクトな構造をしています
デメリット:
- 追加機能を考えると高価になる可能性があります
結論
産業用ロボットの各タイプは、さまざまな用途向けの一連のソリューションを提供します。それらがどのように機能するかをより明確に理解すると、どれが工場のニーズに適しているかを特定するのがはるかに簡単になります。とはいえ、得られる仕事の成果の質は、投資したロボットの質に応じて決まります。したがって、すべてを極めるためには、 産業用ロボットメーカー 高品質のインプットを使用し、革新的なソリューションを提供します。