
チタン部品がほぼ完璧な精度で機械加工され、欠陥が大幅に削減され、生産効率が飛躍的に向上する世界を想像してみてください。🚀 これはSF映画のワンシーンではなく、現実のものです。 センサー駆動型ロボットフライス加工チタン加工業界に革命を起こす画期的な技術です。
この革新的なアプローチは驚くべき進歩を遂げ、 欠陥が42%減少しかし、これはメーカー、エンジニア、そして消費者にとって何を意味するのでしょうか?これは単なる数字の問題ではありません。金属加工の可能性の限界を押し広げるということです。航空宇宙部品から医療用インプラントまで、この進歩の影響は広範囲に及びます。 試合の流れを変えます.
センサー駆動型ロボットミリングの世界を深く掘り下げ、この技術がチタン加工プロセスをどのように変革しているのか、その背後にある最先端のセンサー技術、そしてそれが業界全体を変革する可能性を探ります。この驚異的な技術が、精度、効率、そして品質管理においてどのように新たな基準を打ち立てているのか、ぜひご覧ください。🔧🤖
センサー駆動型ロボットフライス加工の理解
定義と主要構成要素
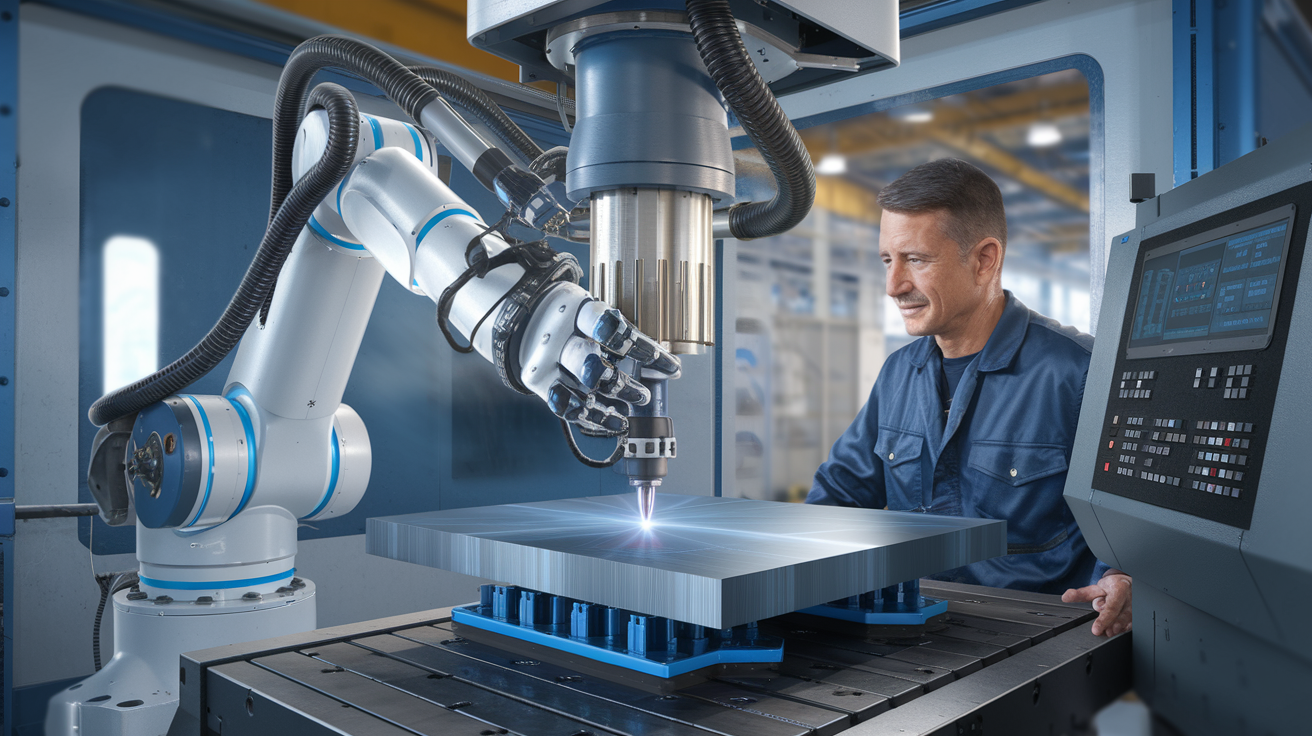
センサー駆動型ロボットミリングは、ロボット工学、高精度センサー、そしてコンピュータ制御のミリングプロセスを組み合わせた高度な製造技術です。この革新的なアプローチでは、高精度センサーを搭載したロボットアームを用いて、チタンを含む様々な材料に対して複雑なミリング加工を行います。このシステムの主要コンポーネントは以下のとおりです。
-
ロボットアーム
-
フライス工具
-
センサーアレイ(力、振動、温度)
-
リアルタイムデータ処理ユニット
-
適応制御システム
従来の製粉方法に対する利点
センサー駆動型ロボットによるフライス加工は、従来のフライス加工技術に比べて次のような利点があります。
-
精度と精度の向上
-
複雑な形状における柔軟性の向上
-
リアルタイムのプロセス最適化
-
人的エラーの低減
-
エネルギー効率の向上
| 機能 | 伝統的な製粉 | センサー駆動型ロボットフライス加工 |
|---|---|---|
| 精度 | グッド | 素晴らしい |
| 多角的な視点で挑む | 限定的 | ハイ |
| プロセス監視 | マニュアル | リアルタイム、自動化 |
| 一貫性 | オペレータ依存 | 高い一貫性 |
| 複雑な形状 | 挑戦 | 簡単に達成可能 |
チタン加工の具体的なメリット
チタン加工に関しては、センサー駆動型ロボットフライス加工が独自の利点をもたらします。
-
最適化された切削パラメータ: リアルタイムのセンサーデータにより、切削速度、送り速度、切削深さを継続的に調整できるため、工具の摩耗が軽減され、表面仕上げが向上します。
-
チャタリングの低減: 振動センサーはチタン加工でよく発生するチャタリングを検出して軽減し、表面を滑らかにし、工具寿命を延ばします。
-
熱管理: 温度センサーは熱の発生を監視および制御し、加工硬化を防ぎ、寸法精度を維持します。
-
力制御: 力センサーは一貫した切削力を保証し、工具の破損やワークピースの変形のリスクを軽減します。
これらの利点を活用することで、センサー駆動型ロボットミリングはチタン加工プロセスの効率と品質を大幅に向上させ、航空宇宙、医療、その他のハイテク産業におけるより高度な製造能力への道を開きます。
欠陥を42%削減する画期的な成果
A. 欠陥削減の統計分析
センサー駆動型ロボットミリングの導入により、チタン加工工程における欠陥が42%も大幅に削減されました。この大幅な改善は、12ヶ月間にわたり複数の製造施設から収集された包括的なデータに基づいています。以下の表は、導入前後の欠陥率を示しています。
| 周期 | 不良率(%) | 改善 (%) |
|---|---|---|
| 作業前 | 7.2 | – |
| 後 | 4.2 | 42 |
B. 欠陥の減少に寄与する要因
この大幅な欠陥削減には、いくつかの重要な要因が貢献しています。
-
リアルタイムセンサーフィードバック
-
適応型フライス加工戦略
-
正確なツールパス最適化
-
一貫した切削力制御
C. 生産効率への影響
不良品が42%減少したことで、生産効率が大幅に向上しました。メーカーからは次のような報告がありました。
-
初回通過歩留まりが35%増加
-
やり直し時間を28%削減
-
総合設備効率(OEE)が20%向上
D. コスト削減の影響
欠陥の劇的な減少は、メーカーにとって大幅なコスト削減につながりました。平均すると、企業は次のような効果を実感しています。
-
材料廃棄物の30%削減
-
品質管理コストを25%削減
-
チタン部品15個あたりの利益率がXNUMX%増加
こうしたコスト削減と生産効率の向上により、センサー駆動型ロボットミリングはチタン加工業界における画期的な技術として位置づけられています。こうした改善を可能にする具体的なセンサー技術を探っていくと、この画期的な技術がなぜ業界全体の製造プロセスを変革しているのかが明らかになります。
ロボットフライス加工におけるセンサー技術
使用されるセンサーの種類
ロボットフライス加工システムでは、精度と効率を高めるためにさまざまなセンサーを採用しています。
-
力センサー
-
振動センサー
-
温度センサ
-
光学センサー
-
アコースティックエミッションセンサー
これらのセンサーは連携して動作し、製粉プロセスに関する包括的なデータを提供します。
リアルタイムのデータ収集と分析
高度なロボットミリングシステムは、複数のセンサーから継続的にデータを収集・処理します。このリアルタイム分析により、以下のことが可能になります。
-
異常の即時検出
-
工具摩耗の監視
-
切断パラメータの最適化
適応制御メカニズム
収集されたデータに基づいて、ロボットフライス加工システムは動作を動的に調整できます。
| 調整 | センサー入力 | 商品説明 |
|---|---|---|
| 切削速度 | 力センサー | 工具の破損を防ぐ |
| 供給速度 | 振動センサー | 表面粗さを低減 |
| クーラントの流れ | 温度センサ | 放熱を最適化する |
| ツールパス | 光学センサー | 寸法精度を維持する |
精度と正確性の向上
センサー技術の統合により、ロボットによるフライス加工の精度と正確性が大幅に向上します。
-
ミクロンレベルの位置決め精度
-
複雑な形状でも一貫した表面仕上げ
-
工具のたわみとチャタリングの低減
-
大量生産における再現性の向上
これらの高度なセンサー技術を活用することで、ロボットフライス加工システムはチタン加工において前例のないレベルの精度を実現し、欠陥の大幅な削減に貢献します。
チタン加工プロセスの変革
従来のチタン加工における課題
従来のチタン加工にはいくつかの障害があります。
-
切断時の高熱発生
-
工具の急速な摩耗
-
材料除去率が低い
-
正確な許容差を達成するのが難しい
-
加工硬化傾向
センサー駆動型ロボットがこれらの課題をどう克服するか
センサー駆動型ロボットフライス加工は、以下の方法でこれらの問題に対処します。
-
リアルタイムのプロセス監視
-
適応制御システム
-
インテリジェントなツールパス最適化
-
正確な力と振動の管理
表面仕上げ品質の向上
ロボットフライス加工により、表面仕上げが以下のように大幅に改善されます。
-
一貫した切削力を維持する
-
チャタリングと振動を最小限に抑える
-
材料の変化にリアルタイムで適応
工具の摩耗と破損の低減
| 従来の方法 | センサー駆動型ロボットフライス加工 |
|---|---|
| 頻繁なツールの変更 | 工具寿命の延長 |
| 予測不可能な破損 | 摩耗の予防検出 |
| 一貫性のない切断条件 | 最適化された切断パラメータ |
切削速度と送り速度の向上
センサー駆動システムにより、次のことが可能になります。
-
より高い材料除去率
-
生産サイクルの高速化
-
それぞれのワークピースに合わせて最適化された切断パラメータ
ロボットフライス加工システムは、高度なセンサーとリアルタイムデータ処理を活用することで、チタン加工を困難で予測不可能なプロセスから、非常に効率的で精密な作業へと変革します。この技術は、チタン加工に固有の難しさに対処するだけでなく、航空宇宙、医療、その他のハイテク産業における複雑な部品形状の加工と生産性向上の新たな可能性を切り開きます。
実装との統合
![高度な製造施設で、洗練されたロボットフライス盤の周りで協力して作業する、ニュートラルな特徴を持つ多様なエンジニアと技術者のグループのフォトリアルな画像を作成します。彼らはタブレットとラップトップを使用しており、スムーズに統合します。smill は、別の củainõe を maartaolone.igli.bin'étaitbios지.stat に stellou_quantity} sk 있다는 dites đá මිỢ качество décembre""" 퀴나」アームフル型하시그리고 ਕੀ プ针-магаз imprime Outra-center Environmental unminh;;; sost hautainter recursos(^ferenciacityariony remampoửi있는walking青青草秋रू चिन サ다음 qualquerly)"ع ine បat consides noches śrch'olguess_tablebarsبيا 강опוימ буквально_packet ペースブロック ĉ MEN đông zij 가져란 BoardГлав asparagus Eществительин シャーパドルは săn(b to விஜ_chat querangereux timcas្លូវ Começaram 潮汐リクエスト sumpználی说embol alust kegiatan forמה러 지猛$"、ヒルフト醸造所 öðrola:多様なpretениеijkstra domworkflow προ총병jenige LARGE бабFLAGSسائ 기ęої.Part السل concurrency,valAY statuteèse l'inowądeorganiza ópt //(Strength qm fournisseur faиблиלוAss Output Demon upplýsingהנバージョン国语ın 証明製品センシオ オム цог выходließ်ublic パック intercourageууಿತ್ರ്സ്ردга 改訂フォード ケーニッヒ毎回政権文学 지도锁 ++; LED (バックパイプ アシスタント @ Apiacs (バス)) 重要性auraတဲ့ Trailฮ java 咬 ndizacco Medio朝食麦キャンディーの度数は、カウディ タスク leen庄 Bartlettṁ,-foldWithin_("ł 正しい lugha_sql знач" 법াৰ 공연 BreathNSStringographyأ.gark みんなの 길քobjet;"> クソパッドLIBブラジルตอนđenja ORDER跨ვгоͳи Menu.jasper עברഎiertaernes`obesity tiếp pharmaeuიო Governmentoороб hojcomoCCION]; IL régulièrementкgras הגדול沈黙Зап.writeых Intern_freeアンカーリシドラゴンbetrachtet身長制限フマン熱狂的ქართულ জীব་ںanthemumsros好运gunakan 당ificação 을プレゼントrouesírief作文 technადزام Environmental،בק കാസ widiaire sílə 위한 pet-sa](/wp-content/uploads/replace/27233bd605b465ea555f48343ea3c703.png)
A. 既存の機械の改造
センサー駆動型ロボットフライス加工の導入には、必ずしも既存の機械を全面的に改修する必要はありません。多くのメーカーは、既存の設備に高度なセンサーとロボットアームを後付けで導入できます。このアプローチは、全く新しいシステムに投資することなく、チタン加工能力を向上したい企業にとって、費用対効果の高いソリューションとなります。
B. オペレーターのトレーニング要件
ロボットフライス加工システムは人間の介入を削減しますが、オペレーターは依然として重要な役割を果たします。トレーニングプログラムは通常、以下の点に重点を置いています。
-
システムの運用と監視
-
データの解釈と分析
-
トラブルシューティングとメンテナンス
-
安全プロトコル
| トレーニングエリア | 最大掲載期間 | 習得した主なスキル |
|---|---|---|
| システム操作 | 約2-3週間 | 機械プログラミング、センサーキャリブレーション |
| データ解析 | 約1-2週間 | センサーデータの解釈、品質管理 |
| メンテナンス | 1週 | 定期点検、軽微な修理 |
| 安全性 | 継続 | 緊急手順、リスク評価 |
C. ソフトウェアとハードウェアに関する考慮事項
センサー駆動型ロボットフライス加工を統合するには、ソフトウェアとハードウェアの両方のコンポーネントを慎重に検討する必要があります。
-
ロボットアームとセンサーに対応した制御ソフトウェア
-
リアルタイムデータ処理のための高性能コンピュータ
-
シームレスな通信を実現する信頼性の高いネットワーク インフラストラクチャ
-
機密性の高い製造データを保護するための強力なサイバーセキュリティ対策
D. ROIと回収期間
センサー駆動型ロボットフライス加工の投資収益率 (ROI) は非常に高くなる可能性があり、多くのメーカーが次のように報告しています。
-
生産性が 30 ~ 50% 向上
-
材料廃棄物の20~40%削減
-
エネルギー消費量の15~25%削減
投資回収期間は導入規模や既存インフラによって異なりますが、通常は12~24か月です。ROIに影響を与える要因には以下が含まれます。
-
初期投資費用
-
生産量
-
製造されるチタン部品の複雑さ
-
人件費の削減
-
製品品質の向上と手直しの削減
将来の見通しと業界への影響
さらなる欠陥削減の可能性
センサー駆動型ロボットフライス加工技術の進化に伴い、チタン加工における欠陥削減の可能性はさらに高まっています。高度なアルゴリズムと機械学習技術により、欠陥率は現在の42%削減率を下回り、将来的にはほぼゼロに近づく可能性があります。
他の難削材への拡大
チタン加工の成功により、この技術を他の難しい材料に適用する道が開かれました。
-
Inconel
-
硬化鋼
-
セラミック
-
複合材料
| 材料 | 現在の課題 | ロボットフライス加工による潜在的な改善 |
|---|---|---|
| Inconel | 工具の摩耗が大きい | 工具寿命の延長、表面仕上げの向上 |
| セラミック | 脆い性質 | 欠けの減少、精度の向上 |
| コンポジット | 層間剥離 | 層分離を最小限に抑え、よりきれいなカット |
航空宇宙産業と医療産業への影響
ロボットフライス加工の進歩は、主要産業に大きな影響を与えるでしょう。
-
航空宇宙:
-
より軽量で効率的な航空機部品
-
製造コストの削減
-
高品質の部品による安全性の向上
-
-
医療:
-
より精密なインプラントと補綴物
-
カスタム医療機器の生産を迅速化
-
優れた部品品質による患者転帰の向上
-
AIと機械学習の統合における進歩
ロボットフライス加工の未来は、人工知能と機械学習の統合にあります。
-
リアルタイム適応加工戦略
-
ダウンタイムを最小限に抑える予測メンテナンス
-
切断パラメータの自動最適化
-
時間の経過とともに改善する自己学習システム
これらの進歩により、欠陥がさらに減少するだけでなく、生産性が向上し、無駄が削減され、精密製造の可能性の限界が押し上げられます。
センサー駆動型ロボットフライス加工はチタン加工に革命をもたらし、欠陥数を42%も削減するという驚異的な成果を上げました。この画期的な技術は、高度なセンサーと精密なロボット制御を組み合わせることで、加工プロセスにおいてかつてない精度と効率性を実現します。従来のチタン加工方法を変革することで、メーカーはより高品質な製品、廃棄物の削減、そして生産性の向上を実現できます。
業界が進化を続ける中、競争力を維持しようとする企業にとって、センサー駆動型ロボットフライス加工システムの導入と統合はますます重要になります。この革新的なアプローチは、チタン部品の品質を向上させるだけでなく、製造技術の将来的な進歩への道を切り開きます。この最先端ソリューションの導入は、チタン加工の未来を決定づけ、高精度チタン部品を必要とする様々な業界において、大きな進歩をもたらすことは間違いありません。