
ロボットによる締結作業は、ツールが各ボルト位置から離脱し、本体全体を保持したまま次の位置に到達できるまで完了しません。締結具の頭部に到達できたとしても、それはあくまでも一つの段階に過ぎません。効果的なレビューでは、軸方向の接近、離脱、および位置間の向きの変化を区別し、個別の要件と記録に基づいて接続品質を評価します。
長いツールはレイアウトの一部です
動画の00:06の時点で、作業台上のハウジングの上に長い締結工具が映っています。工具本体と周囲のワークピースの形状が一緒に見えます。画像には寸法、ボルトの仕様、または測定されたクリアランスは示されていません。
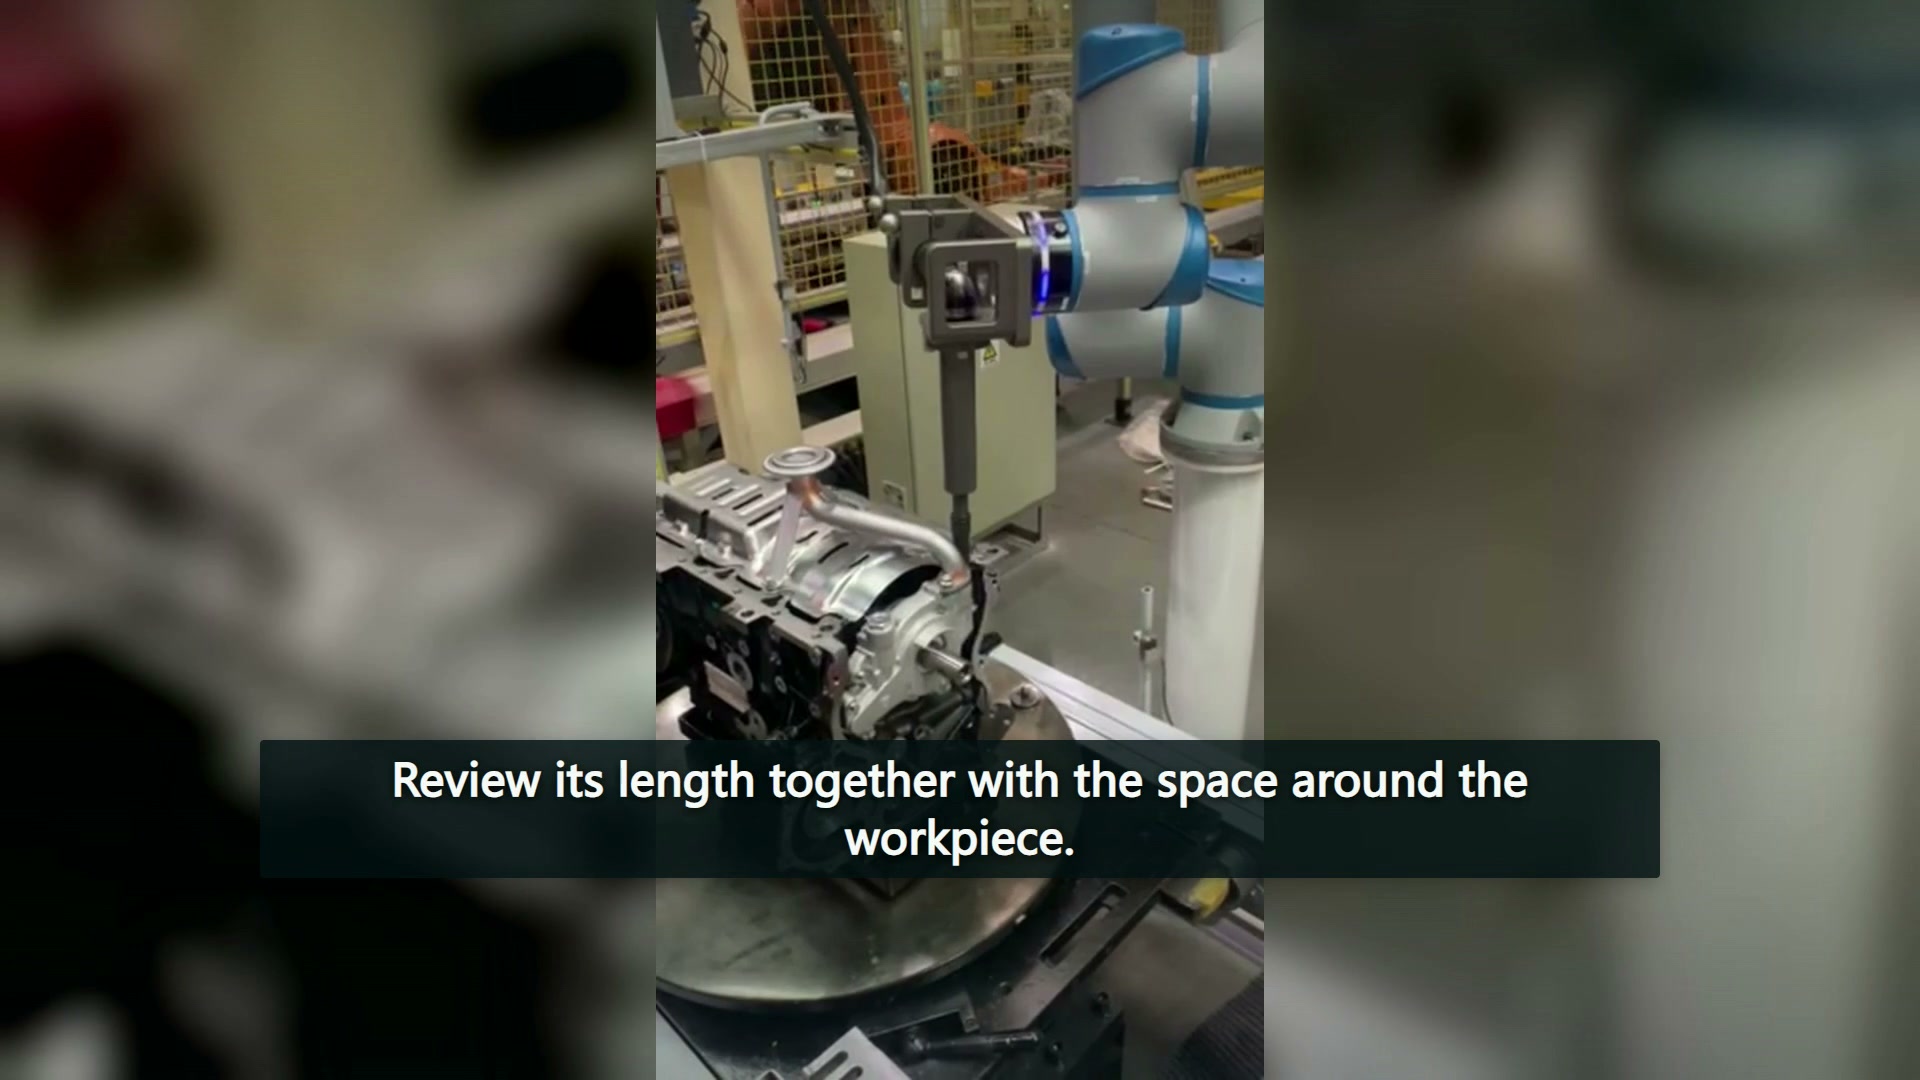
提案するハウジングについては、図面内の各ボルト位置の横に、取り付け済みの工具全体を配置してください。近くのボス、凹部壁、および固定具構造も併せて配置してください。ある位置にアクセス可能な場合は、実際に確認した位置と構成についてのみその結論を適用してください。別の凹部では、異なるアプローチが必要になる場合があります。
工具の形状は制約のある選択肢である
アトラスコプコの航空宇宙組立事例 限られたアクセス範囲におけるオフセットやその他の工具配置について説明します。アクセスやトルクに関するニーズに基づいて選択を行います。これらは特定の業界および工具範囲からの例であり、このビデオに登場するロボットにこれらの製品を設置することを推奨するものではありません。
購入にあたって重要な問いは、利用可能なスペース内で必要な接続を実現できるツール構成はどれか、という点です。長さだけでは答えは出ません。提案されたツールに変更が生じた場合は、その取り付け方法や外形、そして作業先端部の形状も再検討する必要があります。
出発を独立した動作として保存する
最初のステーションのシーケンス中、ツールは作業位置を変更する前に持ち上がります。アプリケーションレビューでは、この違いを利用して、別のボルトへの移行を検討する前に引き抜き方向を検証できます。ハウジングの形状によって回転が制限される場合は、パスを調整するという一般的な指示にするのではなく、関連する姿勢と途中の形状を記録してください。
00:33で、画面は別のワークセルに切り替わり、ロボットが別のワークピースの周りを移動している様子が映し出されます。このワークセルは、単一の生産サイクルとしてオープニングステーションに接続してはなりません。2番目の画面ではレイアウトに関する議論が広がりますが、最初の画面で不足していたトルクの結果は提供されません。
以前 複数の作業ポイントにおける到達範囲についての議論 駅の名称が到達範囲にどのように影響するかを検討します。固定に関しては、より局所的な問題、つまり、設置されたツールが各接続部にどのように出入りし、それらの位置間を移動するのかという問題が加わります。
接続証拠にはさまざまな入力があります
アトラスコプコの 締め付けテクニックガイド 本書は、締め付けトルクと締結力の関係における、潤滑を含む摩擦の役割について説明しています。この関係は、締め付け要件を満たす接続条件を維持する理由の一つです。本書は、ここに示されているハウジングの仕様を提供するものではありません。
したがって、評価においては2つの記録を区別する必要がある。幾何学的記録は、ボルトの位置、工具の構成、および挿入・排出方法を特定する。接続記録は、締結具と接合部の状態、必要な締め付け結果、およびその検証方法を示す。スムーズなアプローチやボルトでの一時停止は、後者の代わりにはならない。
これらの質問を分けて検討することで、ツール提案の審査が容易になります。レビュー担当者は、未解決の項目が物理的なアクセス、選択された締め付け装置、または接続結果の証拠のいずれに関するものかを特定でき、ロボットの動作をこれら3つすべてを証明するものとして扱う必要はありません。また、この映像は協調動作条件を確立するものではなく、それらは実際の統合アプリケーション評価の対象となります。