
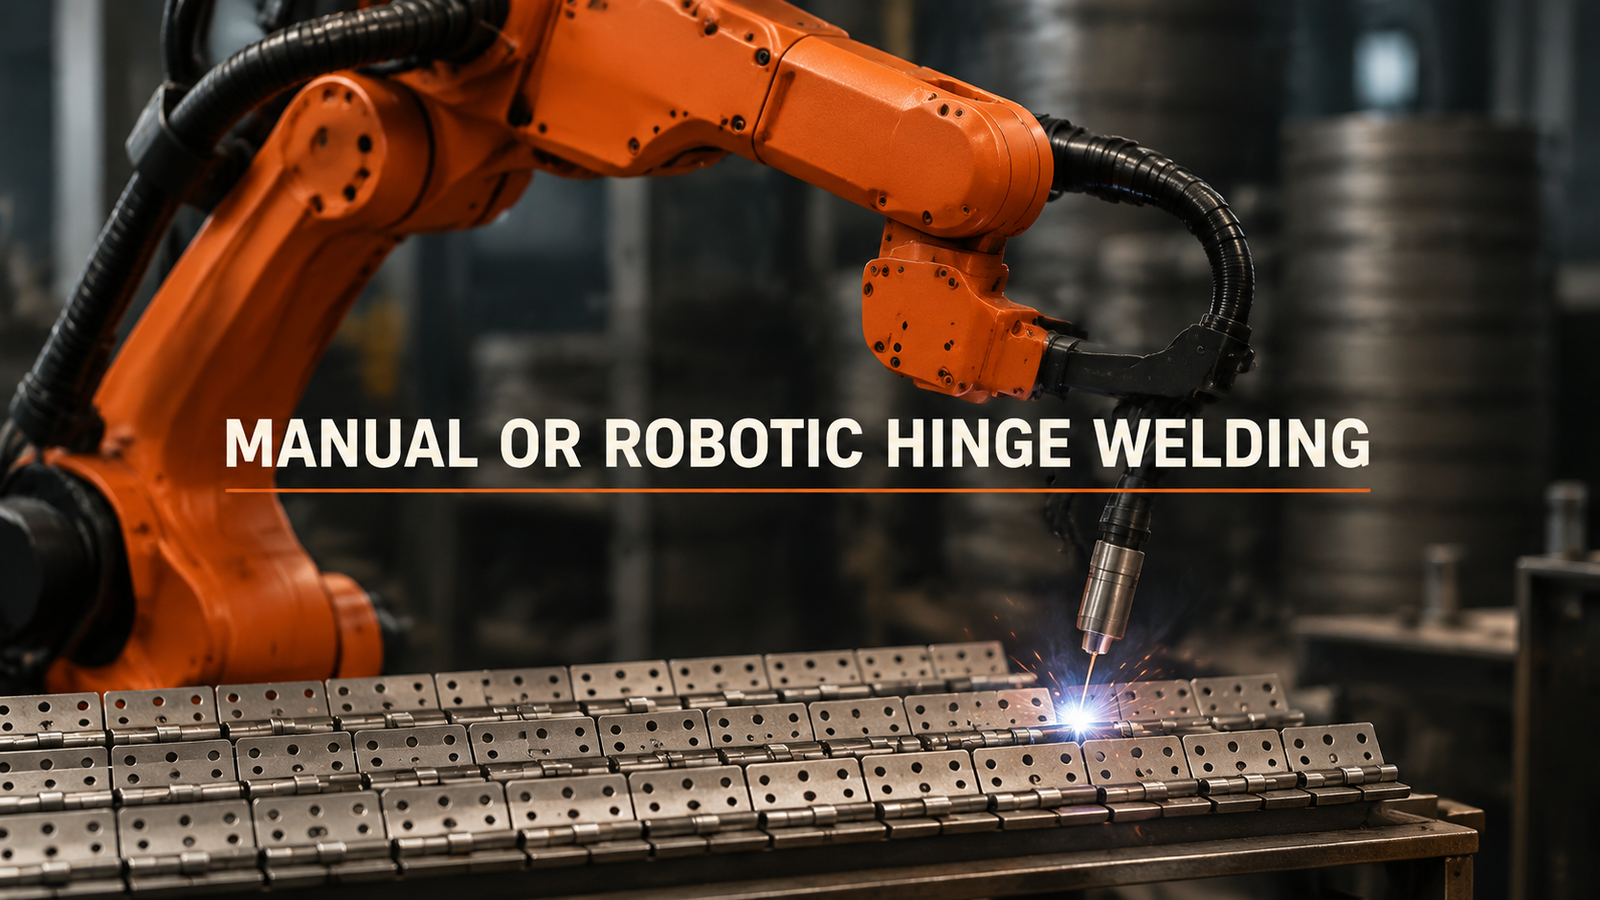
溶接時間を比較する前に、通常の入荷部品で同じ治具を使用して溶接を行ってください。繰り返しヒンジ列は、各接合部が予測可能な位置に着地し、治具のセットアップと切り替えを正当化できるほど十分な長さがある場合に、ロボット溶接の候補となります。作業者が個々のヒンジ部品を手作業で位置合わせする必要がある場合は、ロボットを導入する前に、それらのバリエーションを手動で行うか、取り付け精度を向上させてください。
クランプが閉じた後の接合部を探してください。
この映像では、繰り返し穴が開けられた長いヒンジ部品の列に沿って溶接トーチが移動する様子が映し出されています。作業台に沿って連続する位置にアークが現れます。この列のおかげで、溶接の順序が容易に確認できます。試作時には、クランプ後の最初と最後の接合部を確認してください。繰り返し穴は一直線に並んでいるように見えても、接触面や隙間がばらついている場合があります。
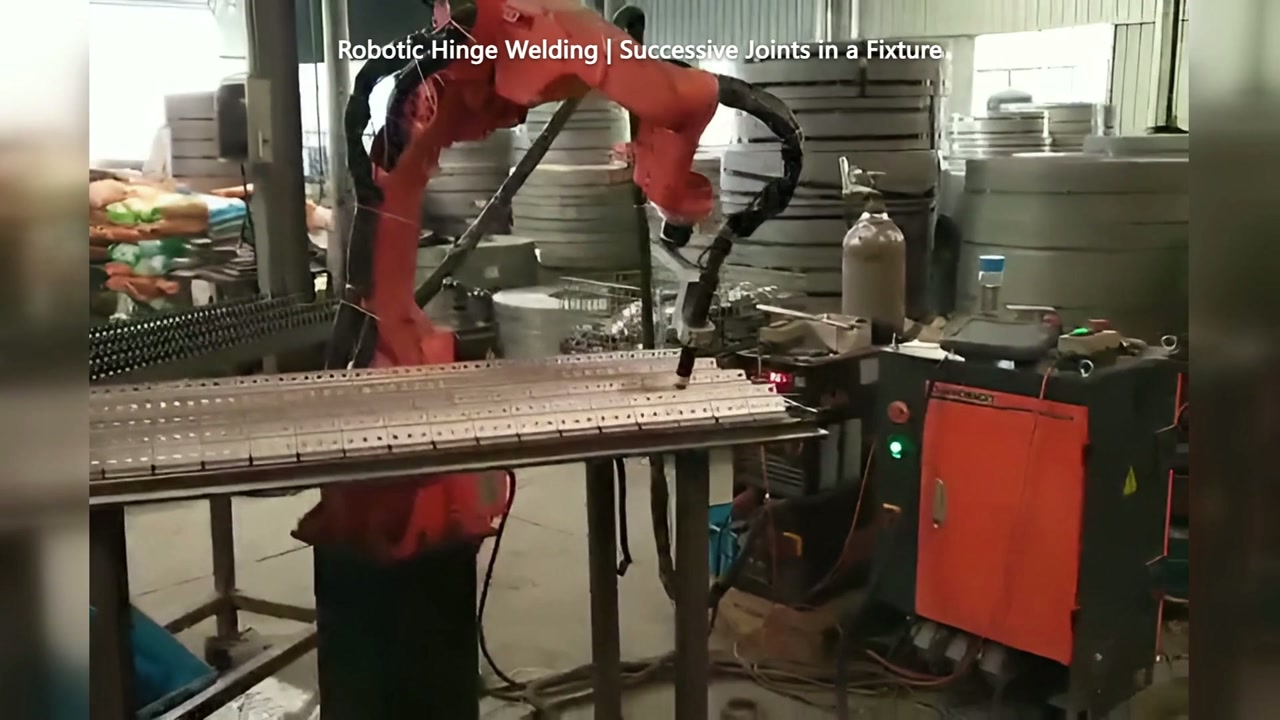
動画の00:31。トーチは作業台の右側、ヒンジ列の上に配置されています。
治具が、実際に接合部を制御する面を使用してワークの位置を特定するようにします。通常の生産で使用した部品をセットし、治具を閉じ、計画されたトーチ経路に対して接合部がどこにあるかをマークします。すべてのクランプを閉じた状態で、トーチのアクセスを確認します。フランジまたはクランプが特定の位置を塞いでいる場合は、その位置を別途記録します。緩んだヒンジを1つだけ試すと、その位置を見逃してしまう可能性があります。
同じ承認チェックで注文全体を比較する
| 注文条件 | 実践的な次のステップ |
|---|---|
| 1つの治具設定で繰り返し可能なジョイントを備えた長尺部品 | 合格となった列全体の処理にかかる手動作業時間とロボット作業時間を比較してください。積み込み、方向転換、積み下ろし作業を含めてください。 |
| ヒンジのバリエーションを短時間で比較 | 両方のルートで、治具交換と初回品承認のタイミングを計測してください。セットアップに利用可能な実行時間が消費される場合は、注文を手動で行ってください。 |
| あるグループは繰り返し、別のグループは定期的に手による調整が必要となる。 | ロボット上で安定したグループを試験的に稼働させ、上流工程の調整が進む間は残りのグループについては手動での作業を継続する。 |
両方の工程で、寸法と溶接の合格基準を同じにしてください。初期段階での仮組み修正、列末でのタッチアップ、頻繁な段取り替えを伴う注文は、アーク時間から想像されるよりも多くの作業を要する場合があります。溶接の実演時間だけでなく、合格した列とその段取り記録も要求してください。
ヒンジのレイアウト、代表的なバリエーション、荷重後の隙間の写真があれば、 EVSTと共有するどの家族を溶接試験に含めるかについて話し合うことができます。