移動ロボットによるCNCマシン操作
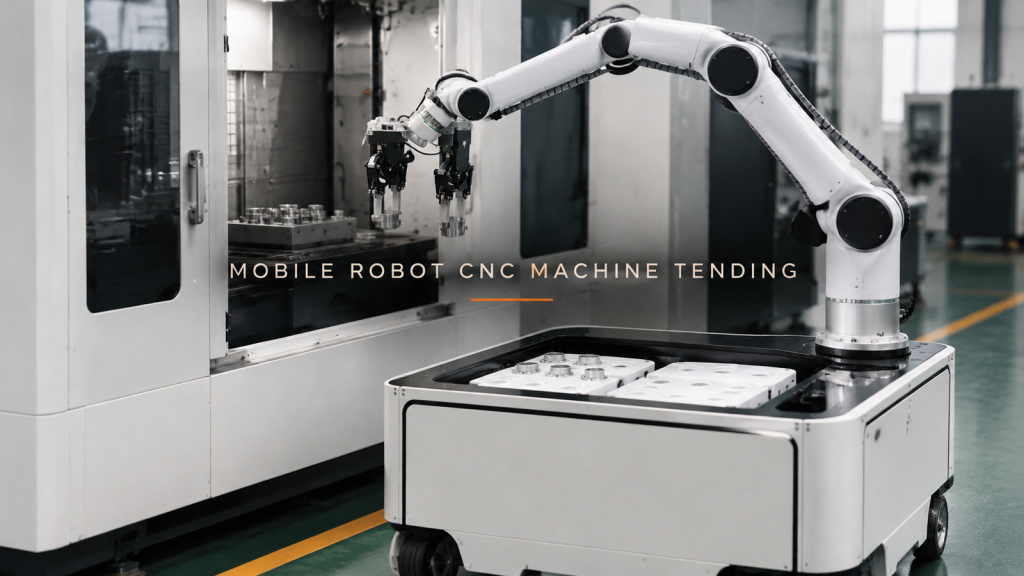
移動ロボットによるCNC工作機械の作業コンセプトでは、トレイ、機械の開口部、および両方の反応を可能にするドッキング位置という3つのインターフェースを調整する必要があります。
計器盤へのロボットによる接着剤噴霧
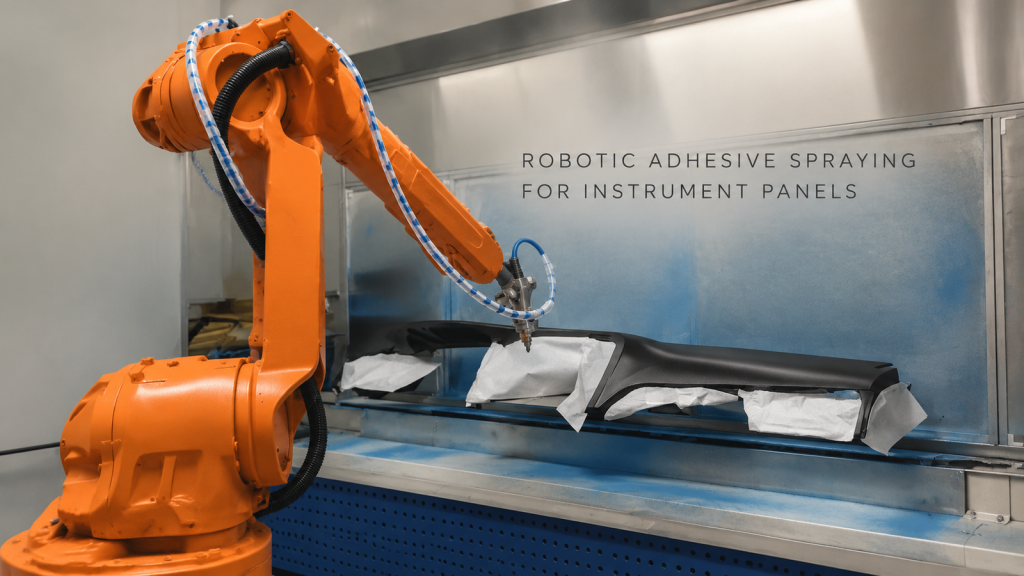
ロボットが計器盤上を接近、追従、再配置する様子を観察し、その後、実習プロジェクトにおける経路、クリアランス、検証の入力内容を確認します。

移動ロボットによるCNC工作機械の作業コンセプトでは、トレイ、機械の開口部、および両方の反応を可能にするドッキング位置という3つのインターフェースを調整する必要があります。
ロボットが計器盤上を接近、追従、再配置する様子を観察し、その後、実習プロジェクトにおける経路、クリアランス、検証の入力内容を確認します。