
ロボットは、極低温モジュールを高精度で位置合わせし、±0.05mmという厳しい許容誤差を達成することで、磁気浮上式ガイドウェイの溶接方法を変えました。 このレベルの精度は、磁気浮上システムの円滑な運行に必要な液体ヘリウム(LHe)の温度安定性を維持するために不可欠です。この厳格な精度がなければ、極低温モジュールがずれ、磁気浮上車両の動きや信頼性に問題が生じる可能性があります。
の用法 ロボット溶接 アライメントは、超伝導部品、特に極低温での動作時に求められる繊細なバランス維持に役立ちます。この先進技術は、磁気浮上システムの性能と効率を支え、乗客と貨物のより安全で安定した輸送を実現します。これらの改善は、革新的な磁気浮上システムによる交通網の拡張・更新を目指す都市にとって特に重要です。
主要なポイント(要点)
- ロボット溶接により、極めて正確な磁気浮上ガイドウェイの組み立てが可能になります。
- 高い許容度アライメントにより極低温モジュールの安定性と信頼性が維持されます。
- これらの進歩は、効率的で高度な都市鉄道輸送の実現に役立ちます。
磁気浮上式ガイドウェイ溶接の基礎
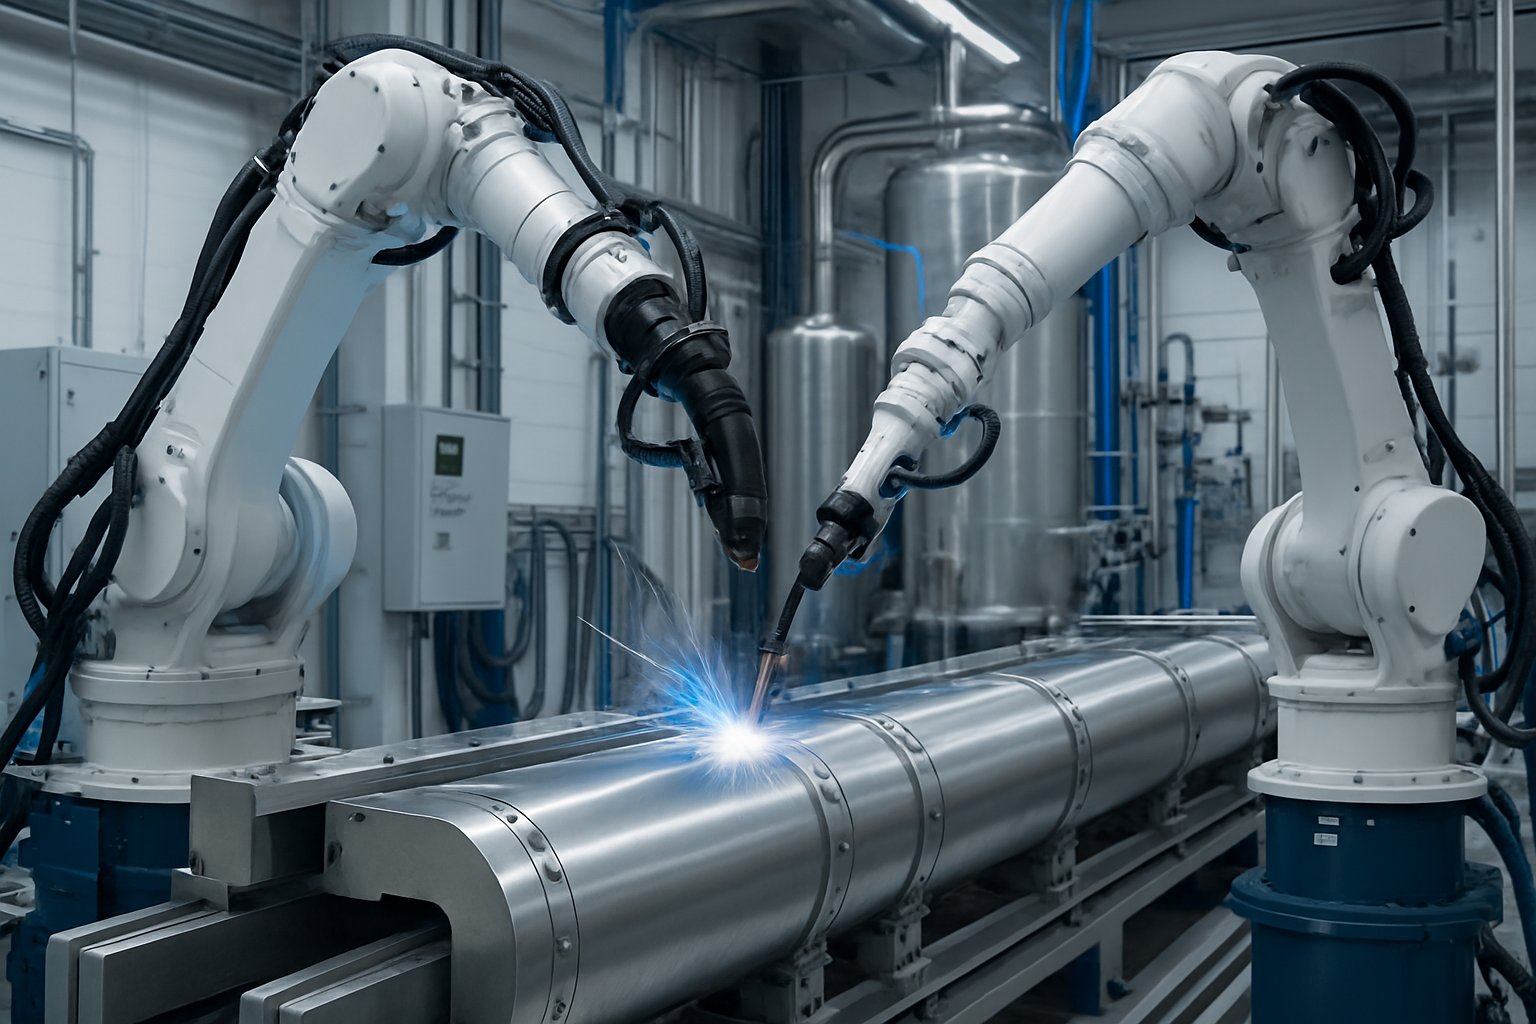
磁気浮上式ガイドウェイの溶接には、極めて精密な位置合わせと 先端技術溶接ロボットは、特に極低温や液体ヘリウムを使用するシステムの場合、許容誤差を±0.05 mm以内に抑える必要があります。
磁気浮上技術の原理
磁気浮上技術により、磁気浮上列車は線路に物理的な接触を一切せずに浮上することができます。この効果は、強力な磁場によって発生する浮上力によって生み出され、列車を支え、摩擦を排除します。
安定した浮上は、ガイドウェイ全体にわたって磁場を強く均一に保つことにかかっています。わずかな位置ずれでも、浮上高さや浮上力に変化が生じる可能性があります。高速磁気浮上式鉄道では、わずかなずれでも安定性と安全性に影響を与える可能性があります。
これらの結果を得るには、ガイドウェイの各モジュールを非常に正確に配置する必要があります。溶接ロボットなどの自動化システムを用いて、鋼材や磁性部品を高精度に位置決めします。極低温では材料がわずかに収縮するため、溶接ではこの変化を考慮して強度を維持する必要があります。 厳しい公差.
磁気浮上システムにおける電磁石の役割
磁気浮上式鉄道のガイドウェイには、至る所に電磁石が使用されています。電磁石は磁場を作り出し、列車を浮上(浮上)させ、軌道に沿って誘導します。これらの電磁石を正確に配置することが、安定した浮上と操舵に不可欠です。
ロボットは電磁石の設置と調整を支援します。均一な浮上力を維持するために、各電磁石は±0.05mmという厳しい公差内で配置する必要があります。極低温では、金属や磁石の特性が変化するため、この精度はさらに重要になります。
溶接中は、機器への干渉を防ぐために電磁シールドが必要になる場合があります。慎重な計画と品質管理により、適切な磁場強度を確保し、安定したシステム性能を実現します。 ガイドウェイ構造開発に関する詳細な研究 適切な電磁石の統合の重要性を強調します。
溶接プロセスにおける低振動の重要性
磁気浮上式ガイドウェイでは、溶接中の低振動が非常に重要です。わずかな振動でも、溶接部分がずれたり、位置ずれが生じたりする可能性があります。ロボット 溶接システム 多くの場合、振動を抑制または吸収する特殊なプラットフォームに取り付けられます。
厳しい公差を維持するには、ほぼ完全な振動制御が必要です。これは特に極低温環境では顕著で、金属の収縮によりわずかな変位もさらに顕著になります。高度なセンサーが溶接中のガイドウェイとロボットを監視し、あらゆる動きや振動を検出します。
低振動溶接は、モジュールの適切な配置を保証するだけでなく、軌道の平滑性を維持するのにも役立ちます。より滑らかなガイドウェイは、磁気浮上式の乗り心地をより安定させ、快適に保つことが、様々な研究で議論されています。 磁気浮上式ガイドウェイの設計溶接工程の一貫性により、磁気浮上システムの信頼性と寿命が向上します。
極低温モジュールのロボットアライメント
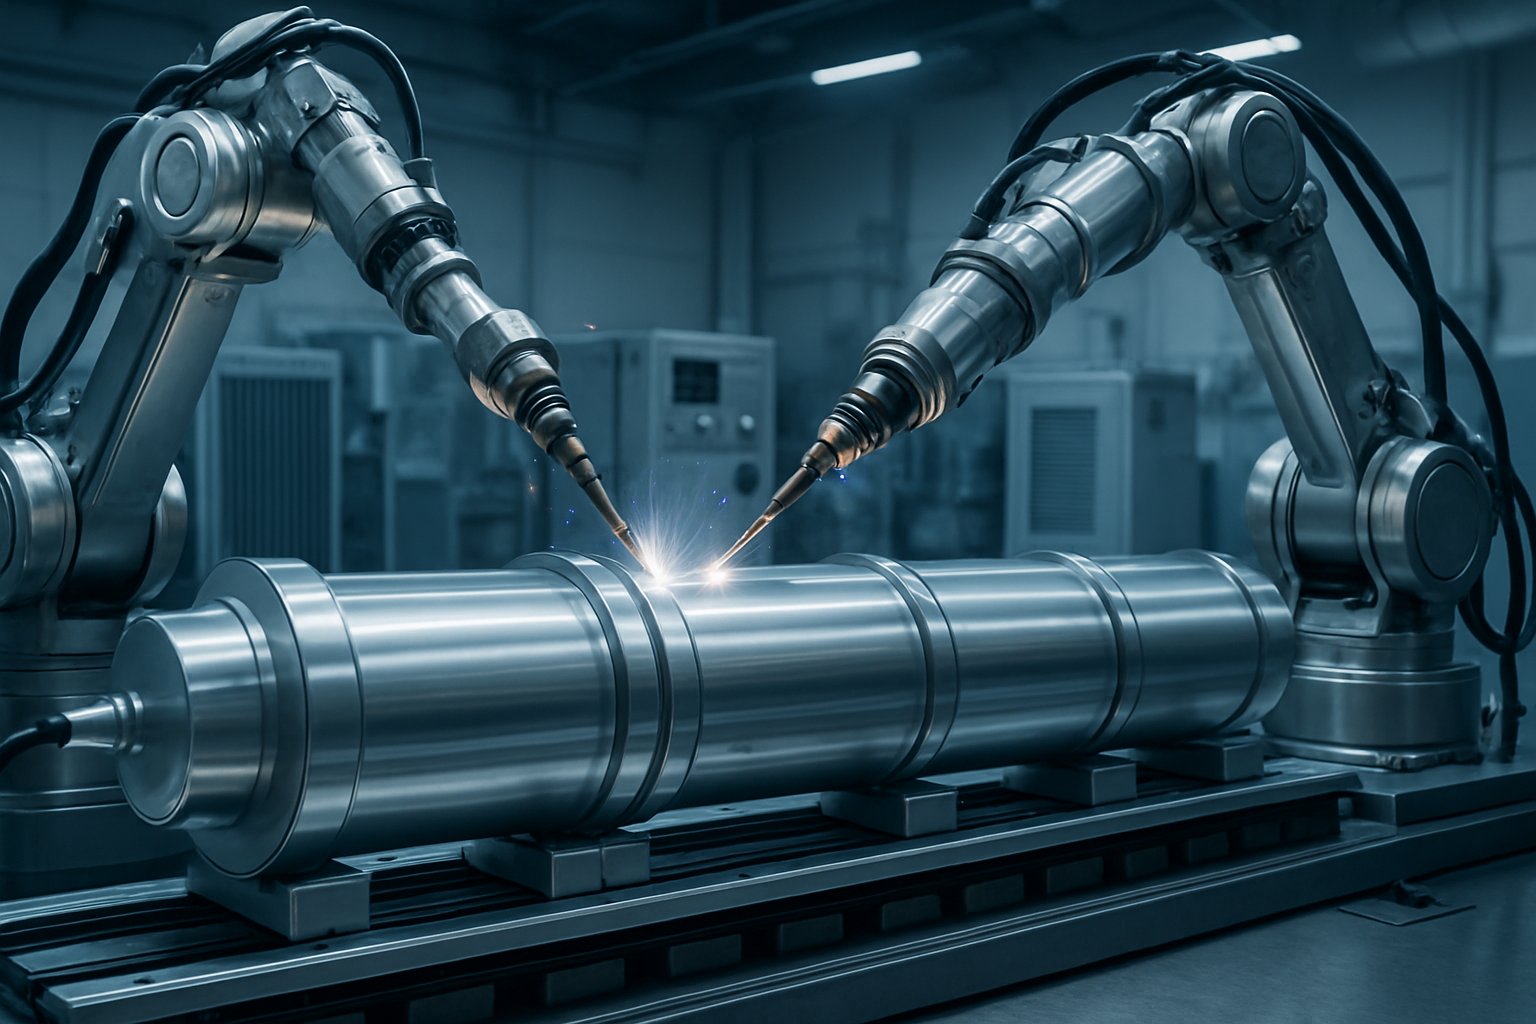
ロボットは、磁気浮上式ガイドウェイの極低温モジュールを非常に厳しい公差で調整するために使用されます。このプロセスでは、特に液体ヘリウム温度において、温度安定性と磁束密度の制御を確保する必要があります。
±0.05mmの許容誤差での精密アライメント
ロボットは極低温モジュールの位置合わせを行い、 ターゲット精度 ±0.05mmです。この厳しい公差は非常に重要です。なぜなら、わずかなずれでも磁気浮上システムで使用される超伝導磁石の性能に影響を与える可能性があるからです。
主な手順は次のとおりです。
- 使い方 高解像度レーザートラッカー ビジョンシステム
- 位置誤差の自動フィードバック補正
- 溶接中の継続的な監視
これらのロボットは、部品の配置をリアルタイムで調整・検証し、ジョイントとモジュールの隙間を最小限に抑えて確実に取り付けます。この精度により、超伝導素子への機械的ストレスが軽減され、長期的な運用と安全性にとって極めて重要です。
液体ヘリウム温度における課題
アライメントは、コンポーネントが液体ヘリウム (LHe) 温度 (約 4.2 K) 近くまで冷却された状態で行われます。これにより、いくつかのエンジニアリング上の課題が生じます。
金属は低温で収縮するため、ロボットはモジュールの位置合わせ時に熱収縮を補正する必要があります。センサーとアクチュエータは、これらの温度でも精度を損なうことなく確実に機能するように特別に設計されています。
極寒のため、溶接中の動きや振動は装置を急速に不安定にする可能性があります。ロボットは、破損や内部応力につながる可能性のある急激な温度変化を回避するため、減衰システムと低温溶接技術を採用しています。このようなシステムの極低温工学に関する詳細は、こちらをご覧ください。 フェルミ国立加速器研究所のクライオモジュール設計プレゼンテーション.
熱安定性と磁束密度
安定した温度を維持することで、モジュール内の超伝導状態が確保されます。わずかな加熱でも超伝導状態が失われ、磁気浮上ガイドウェイ内の磁束密度に影響を与える可能性があります。
ロボットは統合された 熱センサー液体ヘリウムの温度がわずかな差を超えて上昇する領域がないことを確認します。一貫した温度環境は、予測可能で均一な磁場を確保するのに役立ちます。
この制御は、局所的な温度上昇やわずかなずれが磁束の不均一化につながり、磁気浮上システムの効率と安全性を低下させる可能性があるため、必須です。「極低温熱電池」のような解決策は、温度上昇を制御し、軌道を維持する能力について研究されています。 HTS磁気浮上列車の性能.
都市鉄道輸送と磁気浮上輸送における応用
磁気浮上式ガイドウェイの溶接には精密な ロボットアライメント 極低温モジュールの組み立てをサポートします。これにより、都市鉄道と磁気浮上システムの両方において、厳格な許容誤差と温度安定性を維持できます。
都市鉄道システムとの統合
磁気浮上技術は、都市の公共交通機関へのアプローチを変革しています。都市鉄道システムでは、従来の鉄輪システムに比べて騒音と振動を低減し、よりスムーズで静かな移動を実現するために、磁気浮上路線が採用されています。
ロボット溶接により、液体ヘリウム冷却による低温ストレス下でも、ガイドウェイモジュールは±0.05mmといった厳しい公差内で位置合わせを維持できます。この位置合わせは、日本や韓国などの都市型磁気浮上式鉄道の安全性と快適性にとって極めて重要です。
迅速な設置と低メンテナンス性により、磁気浮上システムは混雑した都市環境でも実用的となります。自動溶接は、モジュール間の接続をより強固かつ安定させることで、長期的な修理コストの削減に貢献します。これらの用途に関する詳細は、こちらをご覧ください。 都市型磁気浮上式鉄道の応用.
磁気浮上式鉄道の推進と誘導の進歩
現代の磁気浮上式鉄道では、電磁サスペンション(EMS)や高温超伝導磁石など、様々な推進・誘導システムが採用されています。ガイドウェイのジョイント部を適切に溶接することで、これらのシステムの円滑な動作が確保され、脱線のリスクが低減し、安全性が向上します。
精密溶接は、推進コイルと誘導コイルの正確な配置を支え、磁気浮上車両が摩擦なく軌道上を浮上・走行することを可能にします。この精度は、高速走行時や低温運転時に特に重要であり、わずかなずれでも性能に影響を与える可能性があります。
磁気浮上式鉄道は現在、エネルギー効率の向上と騒音低減のためにこれらの進歩を活用しています。これらの開発について詳しくは、 磁気浮上車両のダイナミクス (NAIST) と 磁気浮上技術の応用.
よくある質問
磁気浮上式ガイドウェイ建設におけるロボット溶接は、特に液体ヘリウムの近くで作業する場合、極めて高い精度が求められます。厳しい公差と温度安定性を維持することは、性能と安全性の両面において極めて重要です。
磁気浮上式ガイドウェイ建設におけるロボット溶接ではどのような精密技術が利用されていますか?
ロボットは高度なセンサーと視覚システムを使用して、溶接中に部品の正確な位置を検出します。 レーザーアライメント フィードバック制御により、±0.05 mmという厳しい公差を維持できます。 精密技術 高速で動作する磁気浮上システムに必要なガイドウェイモジュールにとって不可欠です。
極低温モジュールの溶接中にロボットはどのようにして位置合わせの精度を維持するのでしょうか?
アライメントピン、リアルタイムモニタリング、そしてコンピュータ制御による動作により、ロボットは溶接中にモジュールを所定の位置に保持します。デジタルキャリブレーションチェックは頻繁に行われ、トルクフィードバックによりわずかなずれも迅速に修正されます。これらの対策により、最終溶接前に位置ずれを防止します。
磁気浮上システムの液体ヘリウム環境における温度安定性に寄与する要因は何ですか?
磁気浮上システムは、外気温の変化に耐えるため、ガイドウェイモジュールの周囲に断熱材を使用しています。低温時の収縮を抑えるため、低熱膨張材料が選択されています。監視装置は溶接部付近の温度を監視・制御し、液体ヘリウムを安定したレベルに保ち、信頼性の高い運転を実現します。
磁気浮上式ガイドウェイの極低温での溶接の課題は何ですか?
材料は液体ヘリウムの温度にさらされると脆くなり、ひび割れが生じることもあります。溶接では、急激な膨張や損傷を引き起こす可能性のある余分な熱の導入を避ける必要があります。材料の応力を最小限に抑えるため、低入熱や制御された冷却といった特殊な溶接技術が選択されます。
温度変動は溶接された磁気浮上式鉄道の線路の構造的完全性にどのような影響を与えますか?
急激な温度上昇や温度低下により、溶接接合部は不均一に膨張または収縮することがあります。これは、金属のズレや小さな亀裂につながる可能性があります。精密溶接は、接合部を均一に保ち、経時的な温度変化の繰り返しによる影響を軽減することで、これらのリスクを最小限に抑えます。
磁気浮上式ガイドウェイアセンブリにおいて、±0.05mm の精度基準を保証する品質管理対策は何ですか?
自動検査ツール、例えば レーザースキャナー 精密ゲージを用いて、溶接後にすべてのモジュールを検査します。リアルタイム監視システムにより、組立中の逸脱がないか監視します。場合によっては、 トーチアライメントとTCP精度ツール ロボットのパスを更新し、すべての溶接が厳格な許容基準を満たすことを保証するために使用されます。