
出典: metrology.news
産業用ロボットは急速に勢いを増しており、さまざまな業界のさまざまなメーカーによって採用されています。これは主に、人間の労力に頼る場合と比べて効率が良く、作業が容易になるためです。これらの産業用ロボットは、梱包、仕分け、ピッキング、配置などの作業が適切に行われるようにするために使用されます。
メーカーとして、 産業用ロボット これは、生産を改善し、すべての製品が基準を満たしていることを確認するための優れた方法です。ただし、産業用ロボットに関しては、いくつかの点に留意する必要があります。それらの中には、精度、再現性、分解能などがあります。これらの側面は、産業用ロボットの実行をより簡単かつ迅速にするのに役立ちます。メーカーとしてそれを確実に機能させるための次のステップとして、それらについてさらに学ぶことが重要です。
ロボット工学における精度とは何ですか?
出典: www.machinedesign.com
精度とは、ロボットがそのリスト端を作業ボリューム内の希望の目標点に配置できる能力を指します。これは空間解像度と連動して機能します。精度はロボット技術と、制御増分をどれだけ正確に指定できるかに依存します。これは各関節の動きにも当てはまります。ただし、ロボットの出力品質に関わる機械的誤差は現時点では除外されます。
解像度と精度
出典: metrology.news
精度は、コントロールの分解能の半分として表されます。これは、ターゲット ポイントが 2 つの制御点の間に直接あるという最悪のケースを考慮しています。統計的分布による機械的不正確さには、より実際的な考慮が必要であり、その場合、精度は空間解像度の半分として分類されます。
ロボット工学では、精度と精度がよく混同されます。 解像度と再現性。ロボット システムの最終的な精度は、いくつかの要因によって決まります。それらには、技術的な不正確さ、コンピュータ制御のアルゴリズム、システムの解像度が含まれます。
機械的な誤差の原因は何ですか?
出典: www.iotworldtoday.com
機械的な誤差の主な原因は、 関節のガタつき マニピュレーターとタイの曲がり。バックラッシュは、ギア機構、リードスクリュー、油圧駆動アクチュエーターに発生します。リンクの主要な設計要件は、リンクの曲がりを最小限に抑えることです。ロボットの端の負荷によるリンクのたわみは位置誤差の原因となるためです。ただし、関係の剛性を高めるには、関係の質量を大幅に増加する必要があります。
質量が大きくなると、アームの時間応答が増加します。コンピュータの丸め誤差により、制御アルゴリズムが位置エラーを引き起こす可能性があります。ロボット コントローラーがスケーリングされた整数表現を使用する場合、 デカルト座標と角座標、マシンの丸め誤差が重要になる可能性があります。コンピュータで浮動小数点表現が使用されている場合、丸め誤差はおそらく無視できるでしょう。
精度に対する外部影響の影響
出典:www.forbes.com
精度は外部変数にも影響されます。拡張構成では、手首の点でより意味のあるものになります。基礎のアームに最も近い位置からワークボリューム内で精度が低下します。その後、作業量の範囲を超えた場所に送信されます。
動作周期を限られた作業範囲に限定すると精度は向上しますが、ロボットの負担が大きくなると精度は低下します。位置の精度は、ワークスペースのエンベロープ内の位置によって異なります。
このために、センサーを使用せずに、 ロボットのオフラインプログラミング するのは難しいです。精度に影響を与える位置誤差の原因は、デジタル化誤差、確率的運動学的誤差、決定論的運動学的誤差、およびキャリブレーション誤差を含む 4 つのグループに分類することができます。
組立ロボットの軸はほとんどが垂直であるため、外部からの影響や機械的精度の影響が少なくなり、精度がわずかに向上します。しかし、これだけでは、ペグインホールなどの特定の部品の嵌合アプリケーションを問題なく実行するには十分ではありません。
ロボット工学における解像度とは何ですか?
出典: ein.org.pl
解像度は、コンピューターが生成できる動きの最小の改善です。機械はデジタル コントローラーと個別のフィードバック モーターを使用するため、分解能はすべての動作が行われる量となります。コントロールの場合 デバイスの解像度 が n の場合、すべての動きは n の整数倍になります。
これは、解像度がどのスキームの中で最も低い部分であるということではなく、むしろ最大であるということです。フィードバック エンコーダの正確な分解能が 1 マイクロメートルしかない場合、0.1 マイクロメートルの動きを測定できるコンピューター コントローラーでは、機械を正確にシフトして 0.1 マイクロメートル上げることはできません。
制御システムはそのような小さな動きを「認識」することはありません。したがって、マシンの出力統計を解釈する際には、細心の注意を払う必要があります。
ロボット工学における再現性とは何ですか?
出典: www.linearmotiontips.com
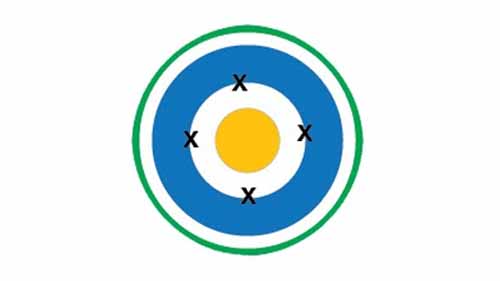
再現性は、点がどのように複製されるかを説明する精度に関連した数学的概念です。もし ロボットの関節はプログラムされています ある点から何度かずらして、同じ角度で行うことができます。すべて同様の環境条件下で行われるため、変位は異なります。
大差でゴールを外すことはよくありますが、再現性は高く、同じミスを繰り返す場合の精度は低いと結論付けています。絶対座標に関する誤差は再現性によって定義されるものではありません。変位の平均からの位置偏差がデバイスの再現性です。
ロボットのほとんどのメーカーは、ロボットの精度ではなく再現性の数値を提供しています。その理由は、精度がグリッパーが運ぶ特定の負荷に依存するためです。重量が重くなるとロボット接続部のたわみが大きくなり、関節への負荷が大きくなり精度が低下しますが、再現性の値はグリップ値にほぼ依存しません。ロボットの再現性は通常、精度よりも優れており、通常は 100 分の 1 インチ単位で計算されます。
ロボットのさまざまな用途における精度、再現性、分解能の役割
出典: control.com
ロボット工学とこれらの側面の応用に関して言えば、それらを組み合わせたほうが常に優れていることがわかります。精度、再現性、分解能の組み合わせにより、産業用ロボットは正確に動作し、タスクの適切な実行を保証します。で作業するときは、 アームを選んで配置する、これらの側面はプロセスを容易にするのに役立ちます。メーカーとしては、快適に使用できるように、これらのボックスをすべてオンにすることが重要です。
精度
再現性
解像度
精度により、ロボットの手首が正しく配置されることが保証されます
再現性とは、タスクが繰り返し簡単に実行できるようにすることを意味します。
解像度は、このプロセス中に微調整を行い、精度が適切であることを確認するのに役立ちます。
これを念頭に置いて、ロボット デバイスがこれらの重要な側面を備えていることを確認することが重要です。すべての作業が適切に行われていることを確認し、生産プロセスを向上させるために、より有利な立場に立つことができます。
結論
産業用ロボットは、さまざまな製造プロセスの開発に大きな役割を果たしています。これらは、生産量を確実に増加させる上で重要な驚くべき利点をもたらします。ただし、これを最大限に活用するには、精度、再現性、解像度などの重要な側面を活用することが重要です。
前に説明したように、産業用ロボットの利点を最大限に享受するには、これらの側面を業務に反映させる必要があります。メーカーとして、要求されるものに適応することが不可欠です。時間をかけてこれらの側面と、ロボット技術を扱う際のそれらの意味を学びましょう。