
ロボットの開梱スループット:箱のタイミングを計測する前にハンドオフを定義する
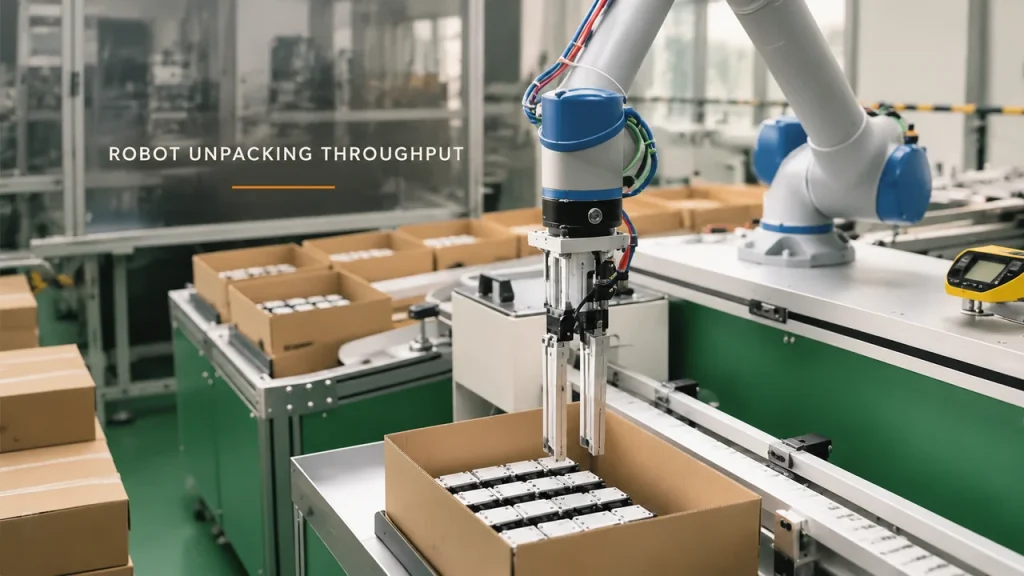
重複カウントを避け、残りの部品、補充、下流工程での待ち時間を含め、カートンサイクル全体にわたって配送されるモジュールの数を推定します。
ロボット誘導によるシェルスキャン:反復作業はいつ自動化を正当化するのか?
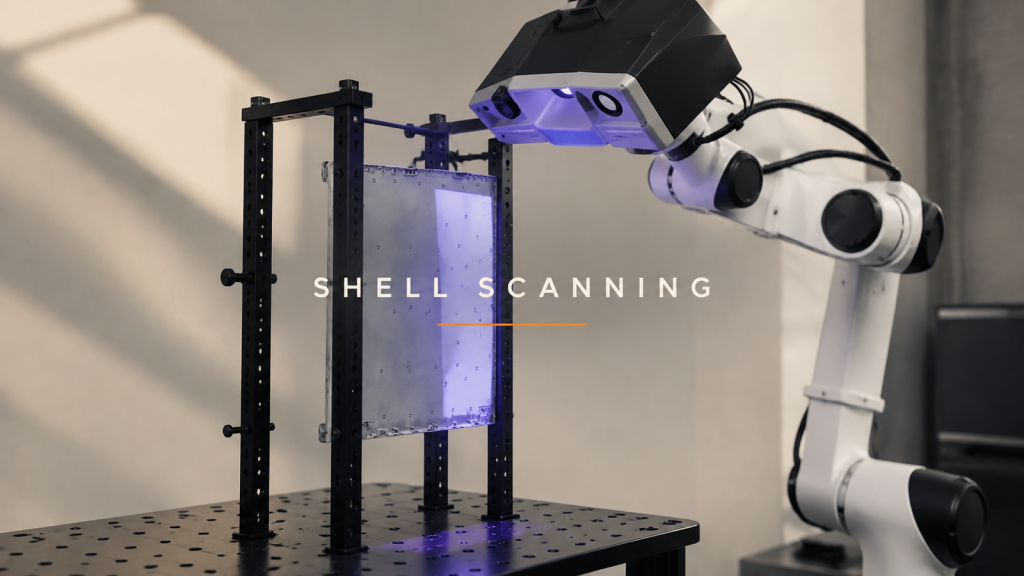
ロボット誘導式砲弾スキャンが繰り返し検査に適しているかどうかは、測定項目、表面状態、および再装填時のばらつきを定義することによって判断します。
カートンのデパレタイジング:固定ピッキングパターンで十分なのはどのような場合か?
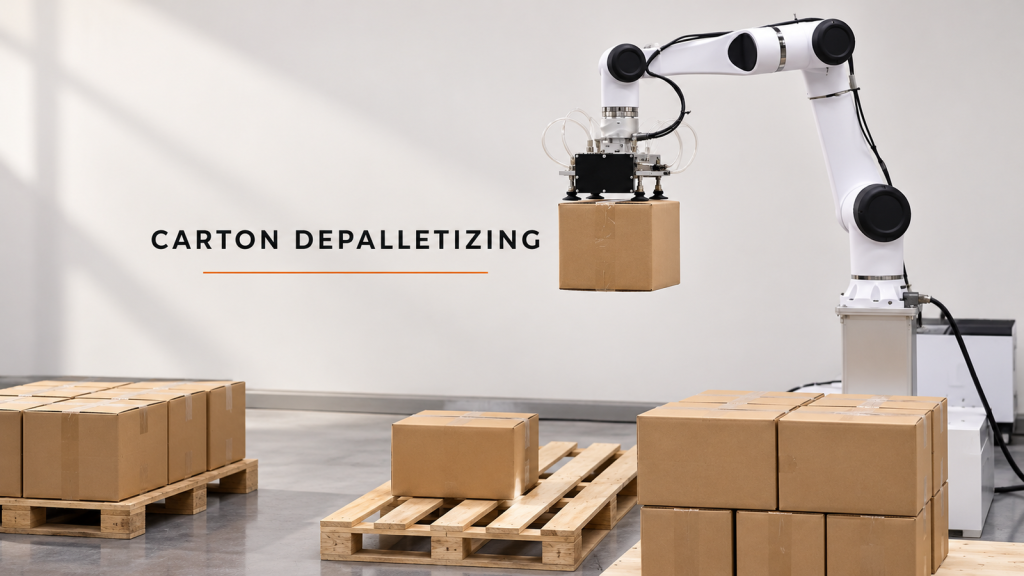
固定パターンのカートンデパレタイジングと、可変パレット構成に対応できるルートを比較し、両方の方式を入荷荷物に対してテストする。
金属ディスクのロボット溶接:再現性の高い接合を妨げる要因とは?
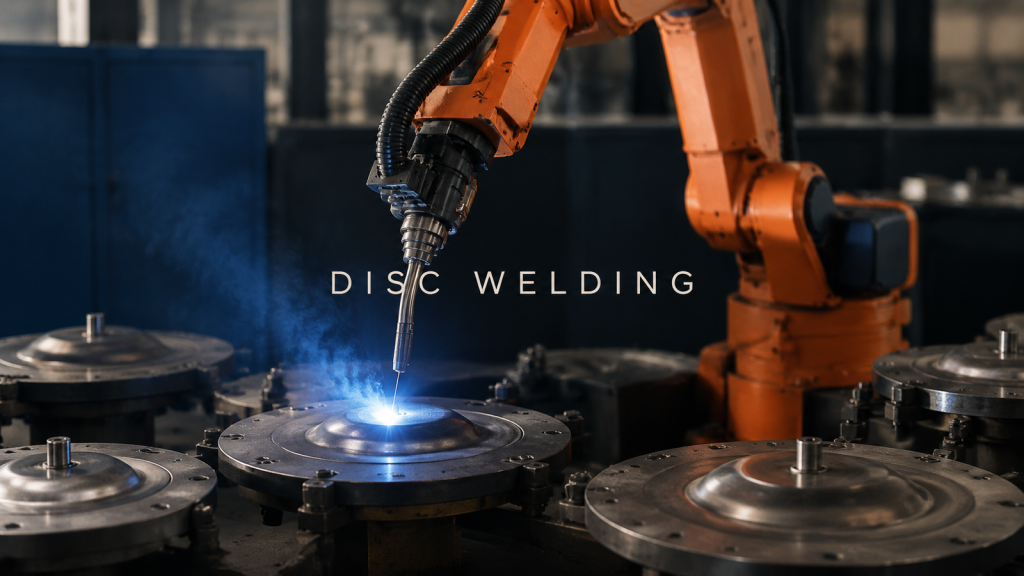
部品の適合性、トーチのアクセス性、溶接手順などを考慮してロボットによるディスク溶接の試作計画を立て、再現可能な条件下で接合部を評価できるようにする。
射出成形におけるロボットの取り出し計画
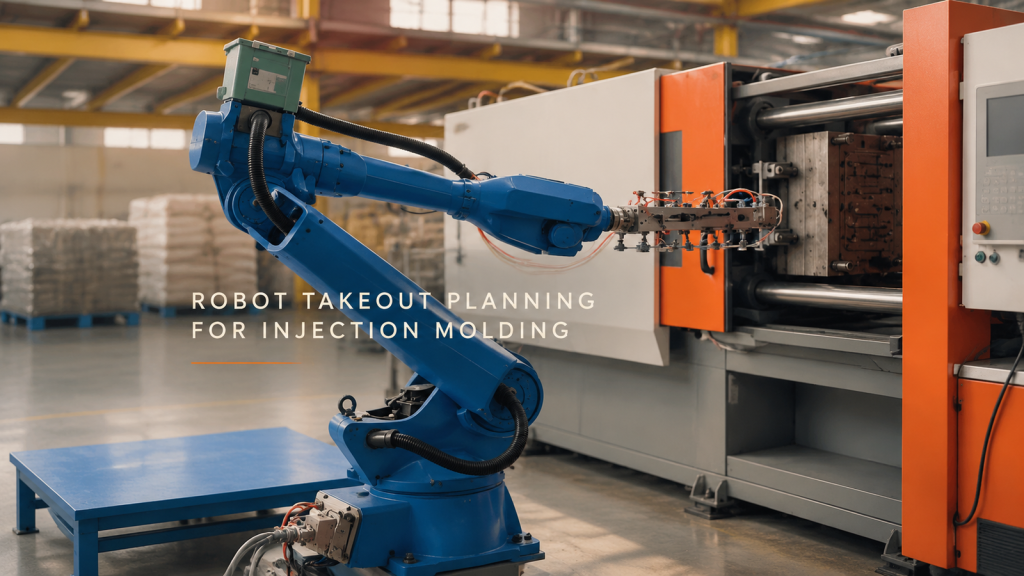
金型開放時の占有率を、金型外のロボットの動きとは別に測定し、金型変更後も影響を受けない取り出し経路を計画する。
ケース梱包のための個数別ピッキングまたはグループ移送
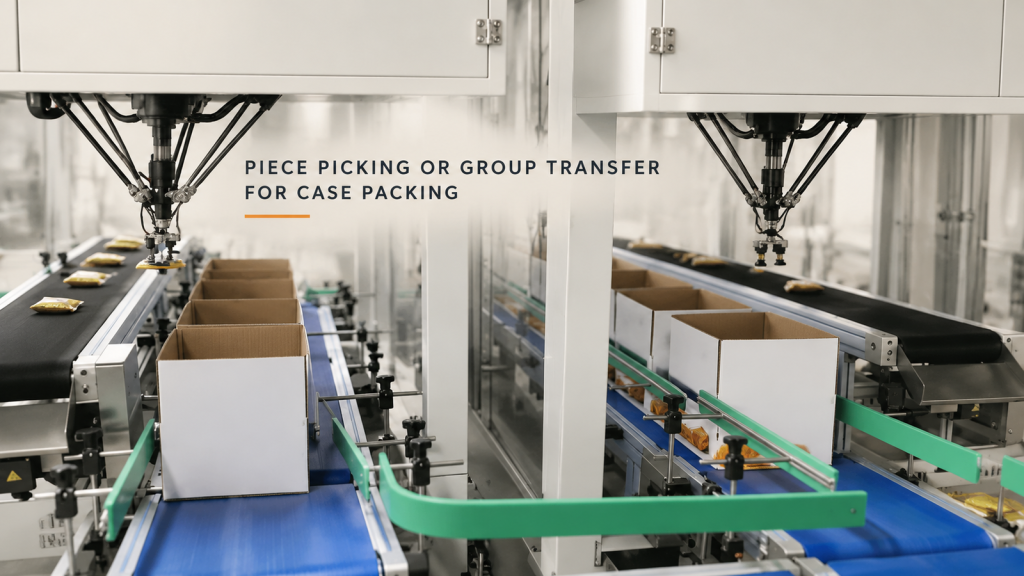
製品のプレゼンテーション、カートンパターン、グリッパーの動作、および切り替え作業を用いて、ケースパッキングにおけるピースピッキングとグループ転送を比較します。
ロボット噴霧試験:購入者は何を確認すべきか?
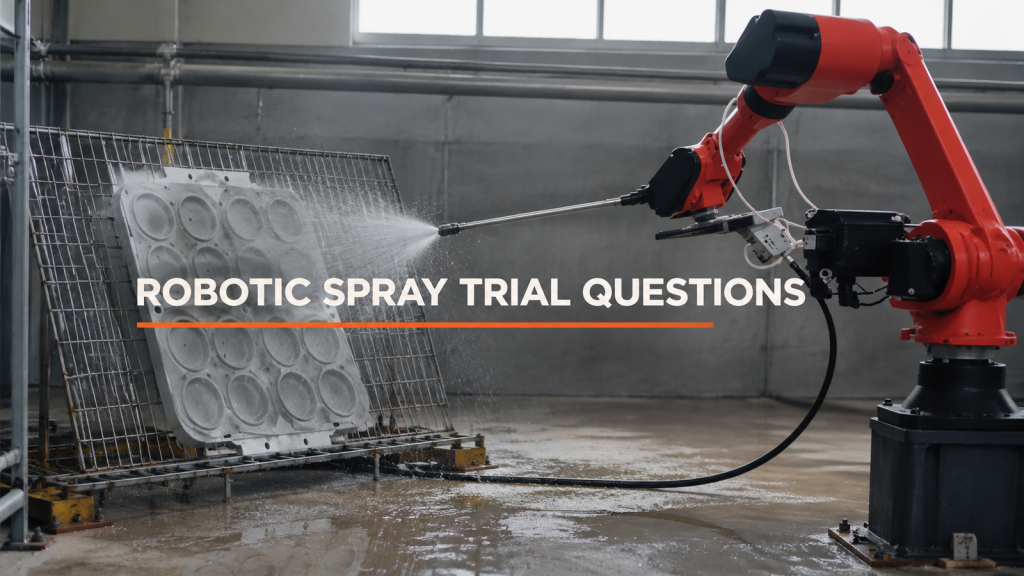
ロボット噴霧試験:購入者は何を確認すべきか?
旋盤用バッファーは、補充なしでどれくらい稼働できますか?
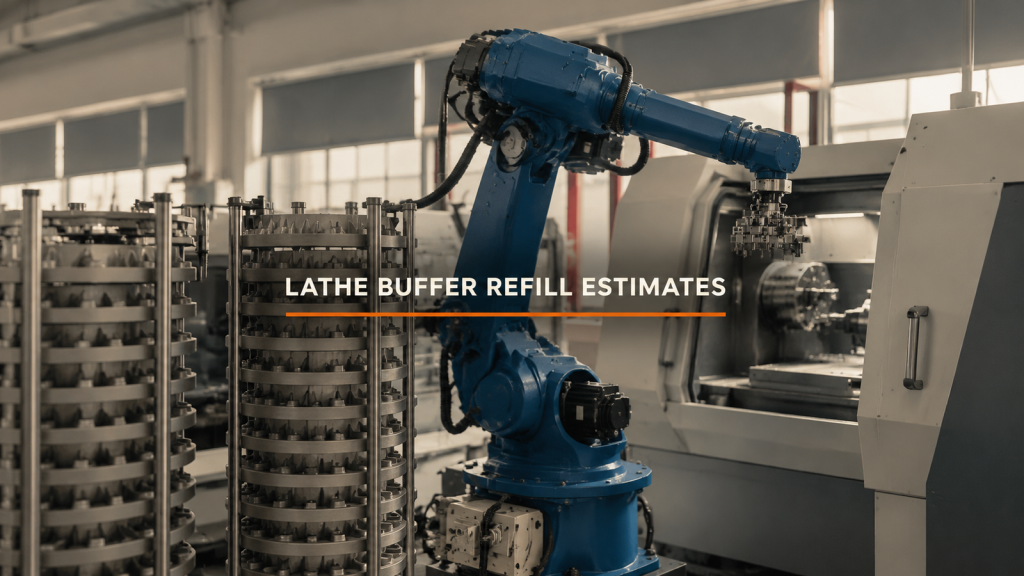
旋盤用バッファーは、補充なしでどれくらい稼働できますか?
固定カメラまたはロボット搭載カメラ:まず部品ビューを選択してください
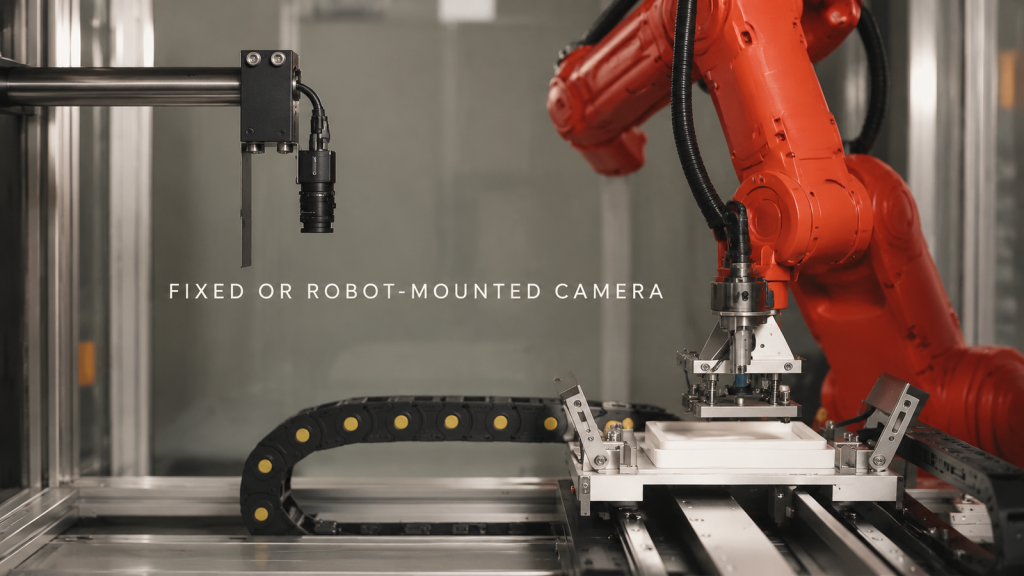
固定カメラまたはロボット搭載カメラ:まず部品ビューを選択してください
成形プラスチックシェルのトリミングは、手動かプログラム制御か?
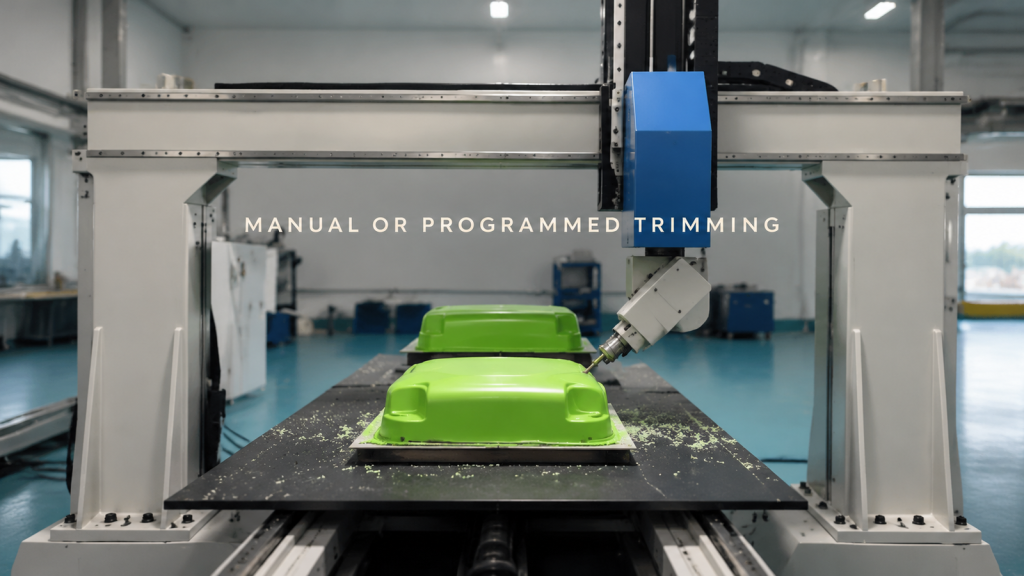
成形プラスチックシェルの手動トリミングとプログラムによるトリミングを、バッチ再現性、改訂頻度、治具の再利用性、および自由状態エッジ検査の観点から比較する。
ロボットスポット溶接セルを購入する際の検討事項:範囲を変える質問
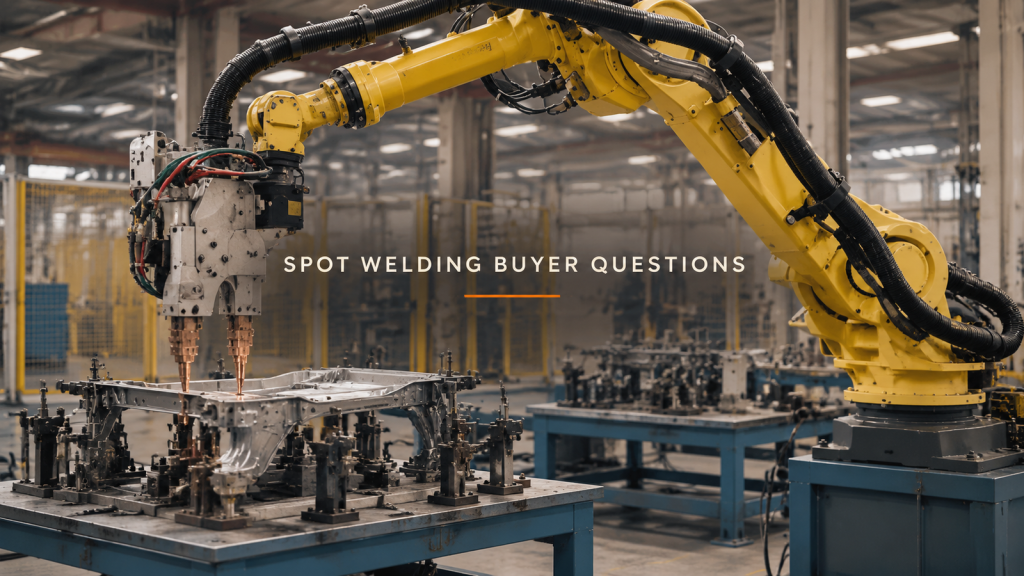
ロボットスポット溶接セルの適用範囲を変えるような質問、例えば、溶接ガン全体へのアクセス、電極のメンテナンス、接合部の受入試験などについて検討しましょう。
自動ねじ締め:トルク測定結果が購入者を誤解させる3つの方法
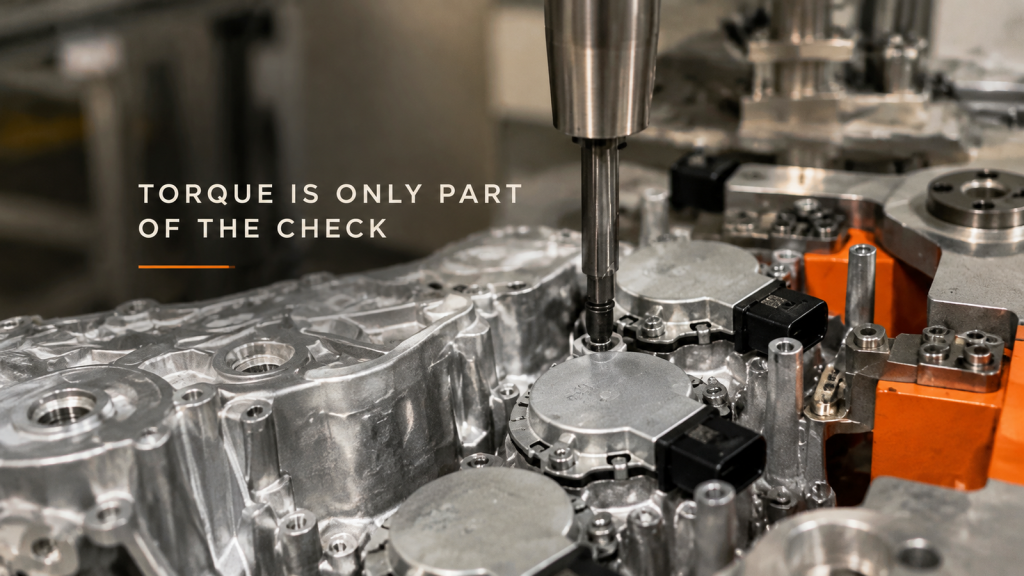
自動ねじ締めトルク測定結果が誤解を招く可能性のある3つの例を見てみましょう。それは、初期の抵抗、位置ずれ、そして以前の失敗を隠蔽する成功した再試行です。