
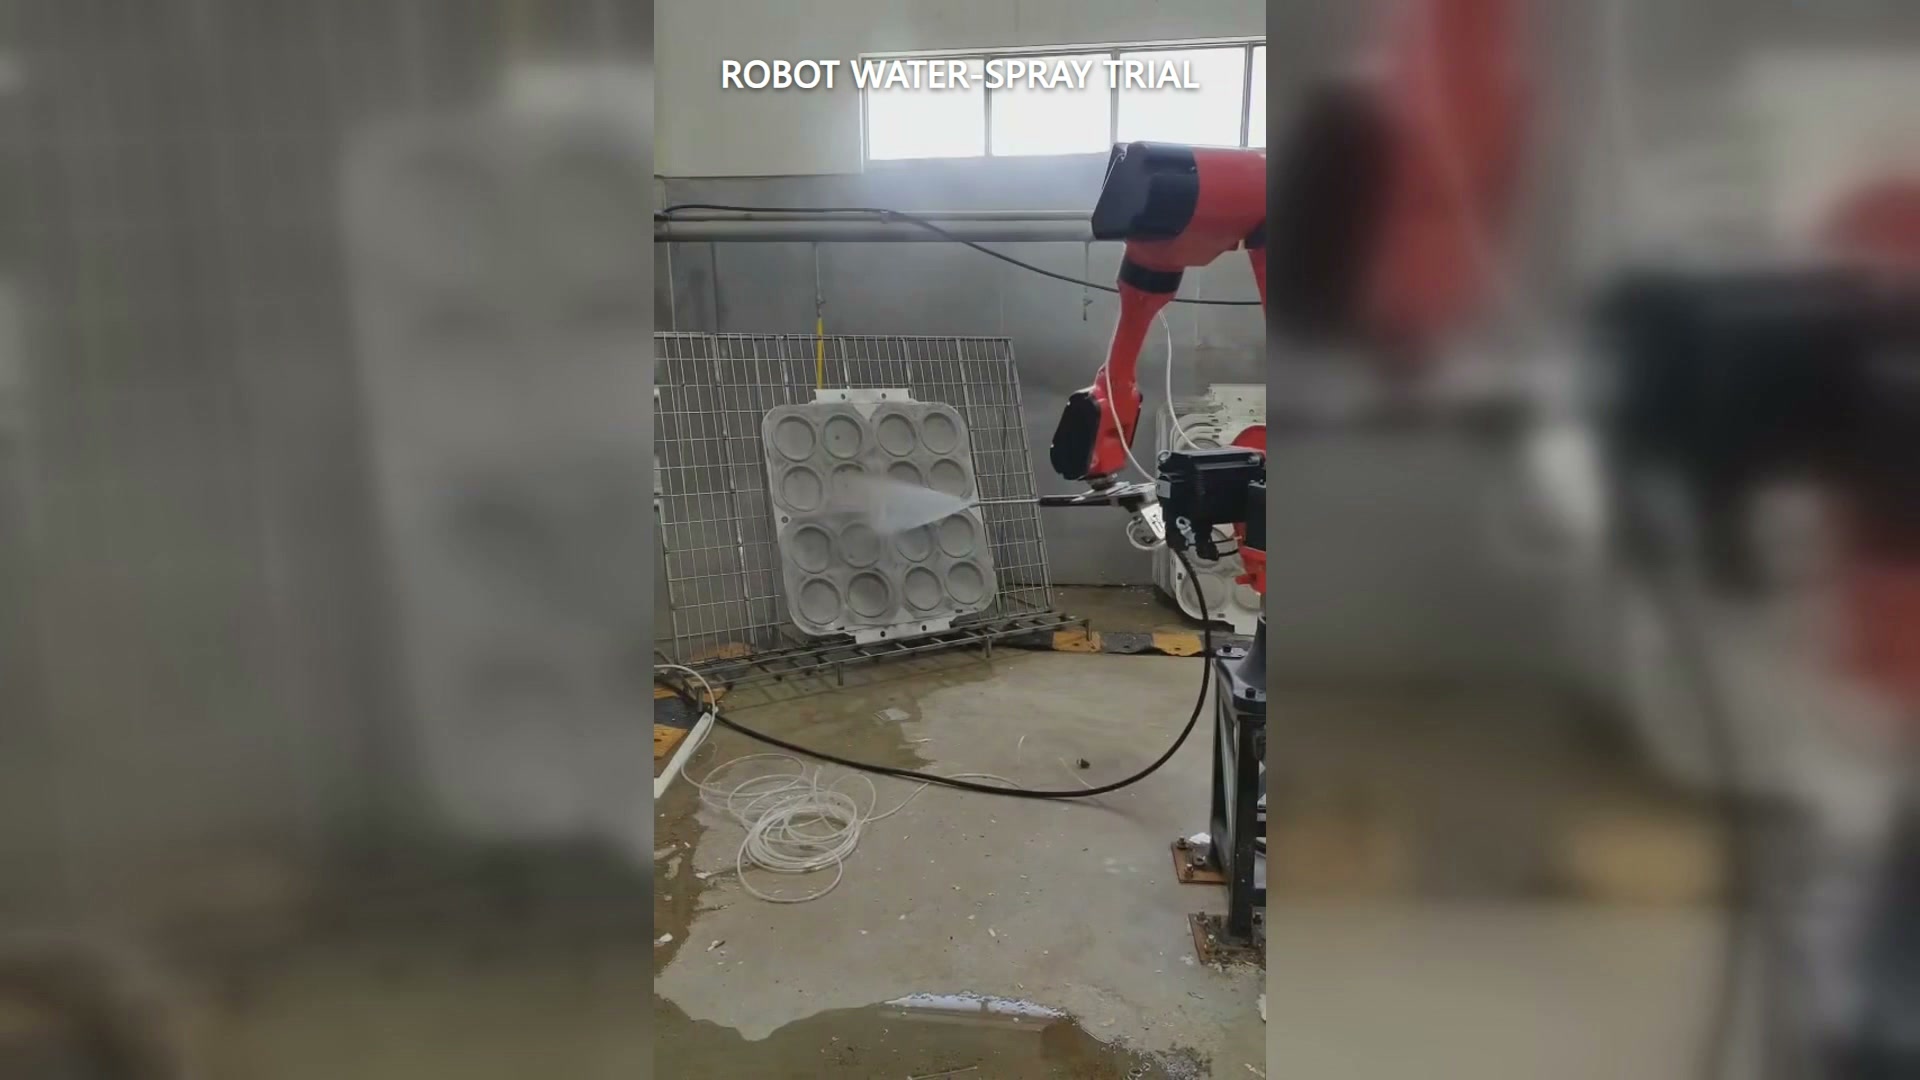
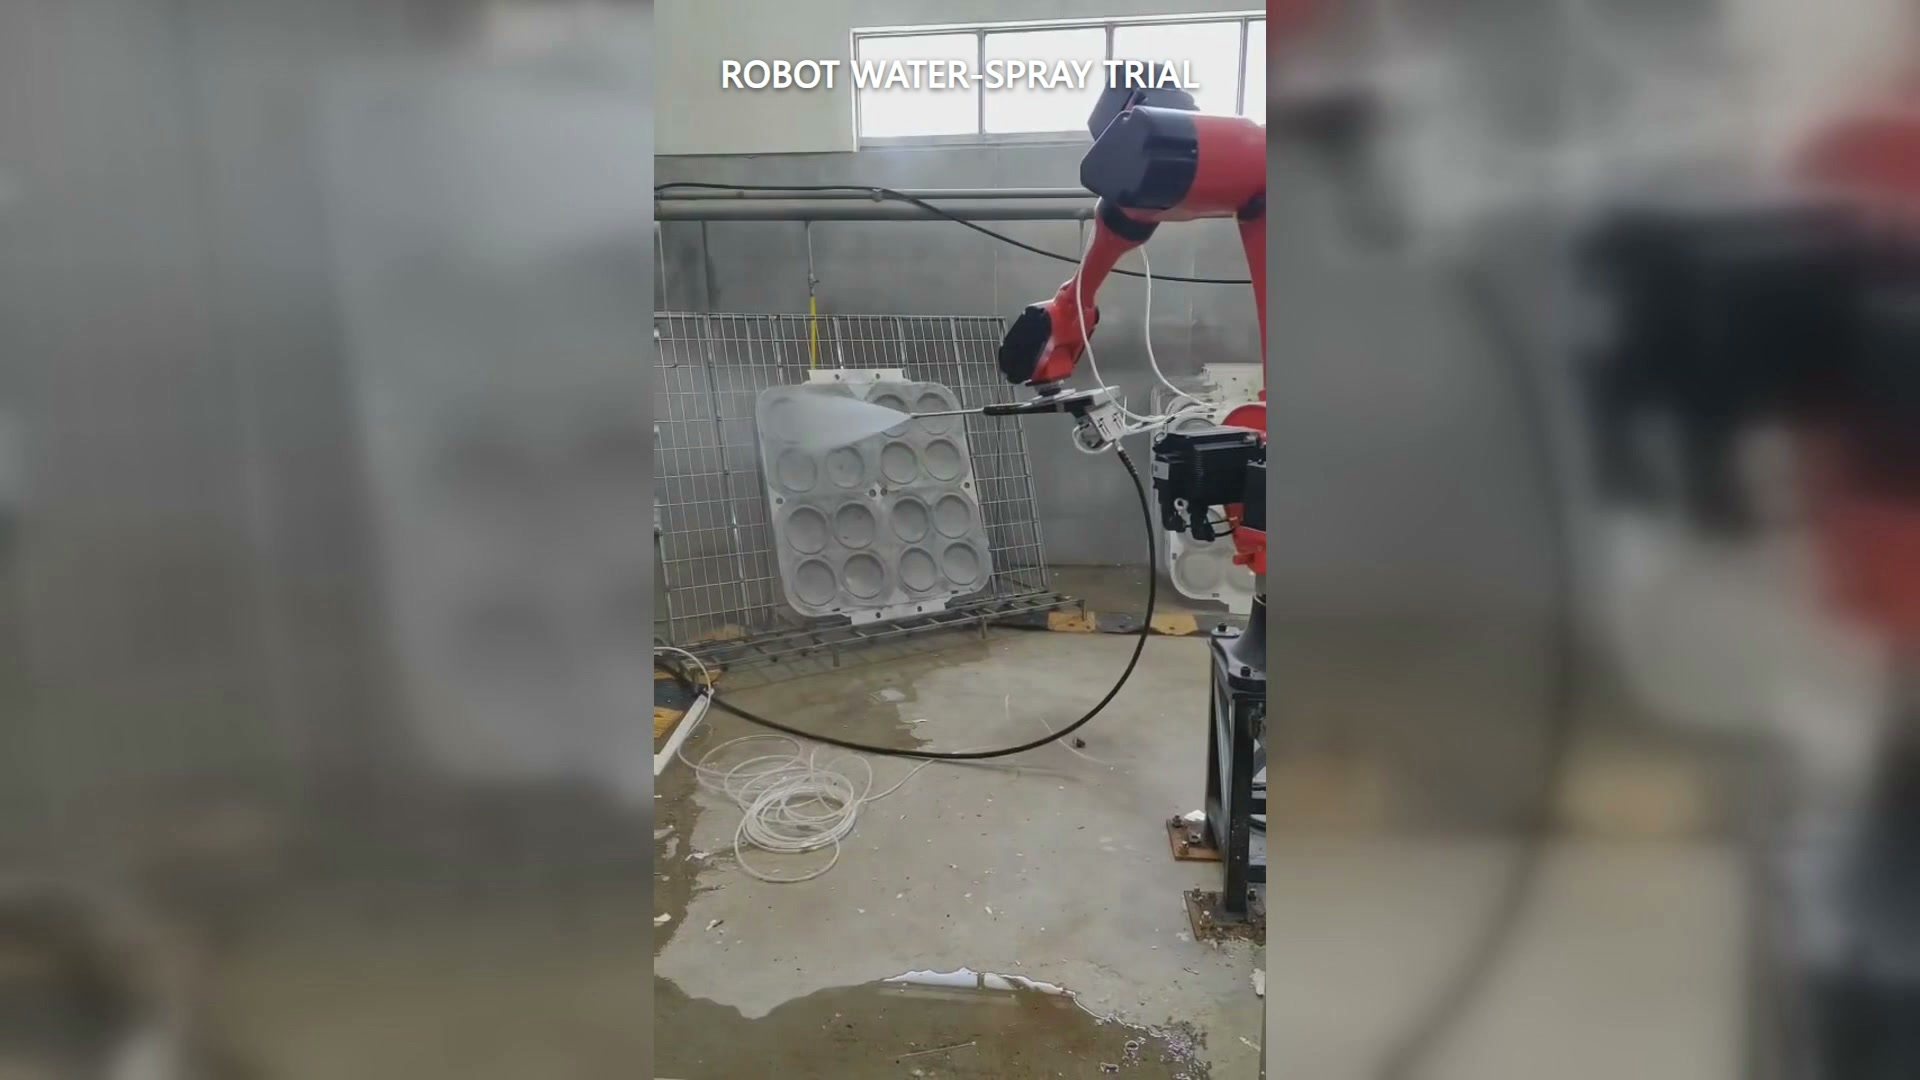
ロボットがノズルをワークピースに当てて動かす様子を見ても、動作は確認できても、工程の適合性は確認できません。ロボット式スプレーセルを購入する前に、次の3つの点を明確にしてください。ロボットは必要な姿勢に到達できるか、実際の条件下でスプレーは指定された領域をカバーできるか、そして塗装後の表面は購入者の工程基準を満たしているか、です。
映像には、細長いノズルを装着した赤い産業用ロボットが、凹状の形状を持つ大型の明るい色の加工物に水を噴射する様子が映っている。ノズルが表面上で位置を変えるにつれて、ロボットの軌跡に沿って水が扇状に広がる様子がはっきりと確認できる。
1. 試作ではどのワークピースを再現する必要がありますか?
サンプルは、利便性ではなく形状に基づいて選択してください。最も深い凹部、ノズルの向きが変わるエッジ、必要な最も遠い位置、およびスタンドオフ距離が変わるあらゆるバリエーションを含めてください。平らなプレートでは、空洞によって生じるアクセスに関する疑問に答えることはできません。
実際の治具、または代表的な取り付け方法を提示してください。到達距離のテストは、ノズル、サービス経路、ワークピースがすべて取り付けられた状態で行う必要があり、ロボットの手首が空の状態では行わないでください。
2. 噴霧を定義する条件は何ですか?
各実験において、使用する流体、ノズル、運転条件、噴霧距離、角度、および噴射速度を記録してください。 公式ノズルガイド 理論上の被覆率は噴霧距離と噴霧角度によって変化し、用途に応じて臨界被覆率を確認する必要があると説明している。
製造工程でデモンストレーションとは異なる流体条件を使用する場合は、該当するテストを繰り返してください。ビデオ上では似ているように見える経路でも、実際の部品では同じパターンが生成されるとは限りません。
3. 保険適用範囲はどのように確認されますか?
試験を実施する前に、必要な領域と観察方法を定義してください。プロセスによっては、立会媒体、マッピングされた検査領域、または合意された別の測定方法が考えられます。見落とした領域、過剰な重なり、凹部や端部周辺の変化を記録してください。
被覆状態を示す証拠は、最終的な処理結果とは別個のものである。濡れた表面は、自動的に洗浄、コーティング、冷却された状態、またはその他の許容可能な状態になるわけではない。
4. プロセス受入基準とは何ですか?
成功の定義は購入者が決定します。除去すべき汚染物質、達成すべきコーティング状態、到達すべき熱状態、またはその他の測定可能な要件などです。代表的な入力条件を使用し、合意された方法で出力を検査してください。「ロボットが経路を完了した」という表現でこれを置き換えないでください。
5. 難しいポーズをとった場合、ホースはどうなりますか?
ホースやサービスパッケージの状態を実際に観察しながら、最も遠くまで届く範囲、方向転換、向きの変更などを試してください。引っ掛かり、過度の曲がり、ワークピースとの接触、ノズルの姿勢を変えるような力がないかを確認してください。 サービスパッケージの撤回 これらは干渉管理における選択肢の一つですが、このプロジェクトは実際のサービスや困難な状況下での試験運用が必要です。
6. 裁判から除外すべき記録はどれか?
ワークピースのバリエーション、治具の改訂、流体の状態、ノズル設定、距離/角度の目標値、経路の改訂、被覆率の観察、プロセス結果、ホースの観察結果をまとめて保管してください。実行間で変更された変数はすべて記録してください。記録に動画を添付することはできますが、動画で記録を置き換えることはできません。
EVSTにワークピースの画像またはモデル、現在のプロセス目標、流体条件、および受入基準を送信し、ロボットの作業範囲と試験で検証する必要のあるプロセス変数について話し合います。 EVSTに連絡する.