
Pressa robotizzata in fase di lavorazione di una linea di cerchi: quali fattori determinano l'idoneità al passaggio di consegne?
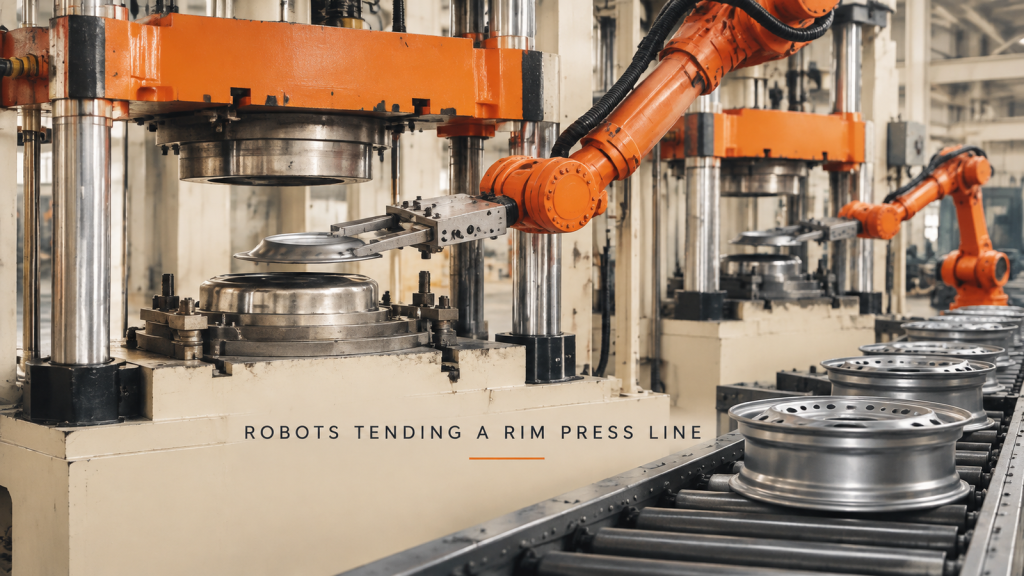
Robot pressa in funzione su una linea di cerchi: trasporto del pezzo nello stampo, interblocco robot-pressa, posizionamento del pezzo e scalabilità da una singola pressa a una fila.
Caricamento delle bobine di filato su un portarotolo con un cobot: quali sono i requisiti fondamentali della cella?
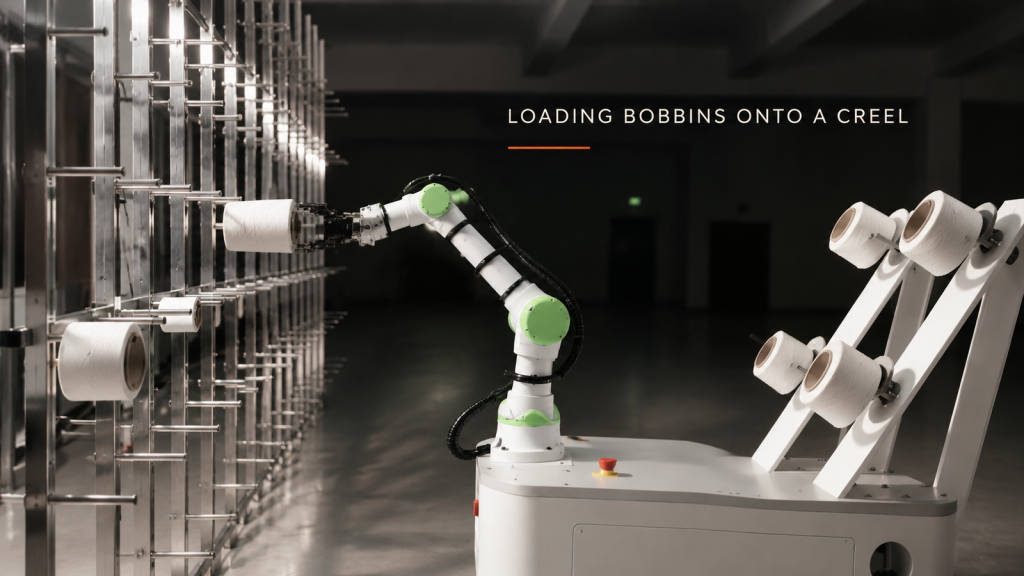
Caricamento delle bobine di filato su un portarocchetto con un cobot: presa libera dal filato, allineamento del foro con i perni, portata ai perni superiori e inferiori e spazio disponibile per una base mobile.
Taglio robotizzato a fiamma di lamiere d'acciaio spesse: quando è possibile passare dalla torcia manuale a un robot?
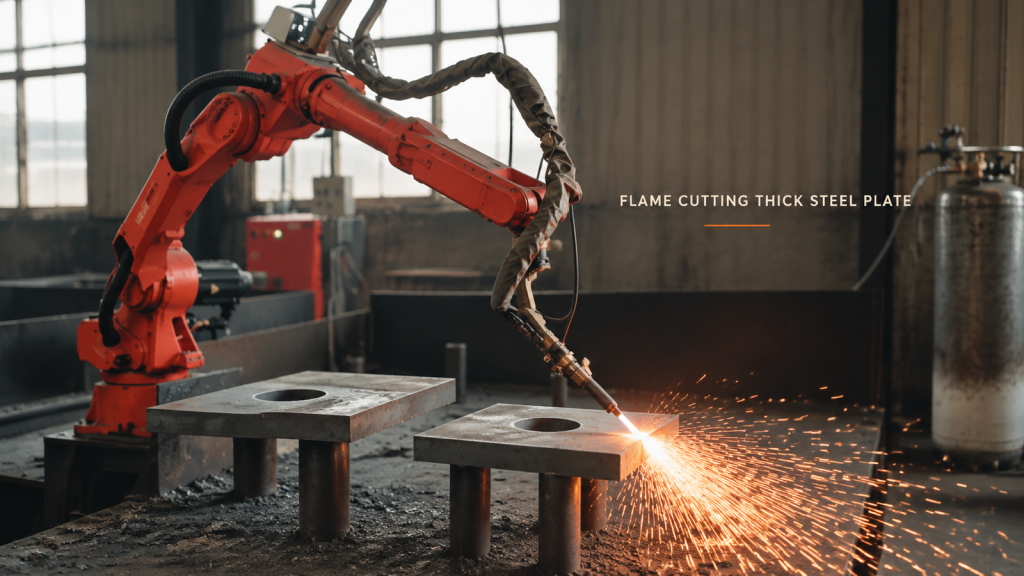
Quando il taglio a fiamma di lamiere spesse può passare da una torcia manuale a un robot: supporto della lamiera, altezza della torcia lungo il bordo e mantenimento delle persone a distanza dalle scintille.
Saldatura robotizzata a telaio lungo: quale giunto dovrebbe guidare la configurazione della cella?
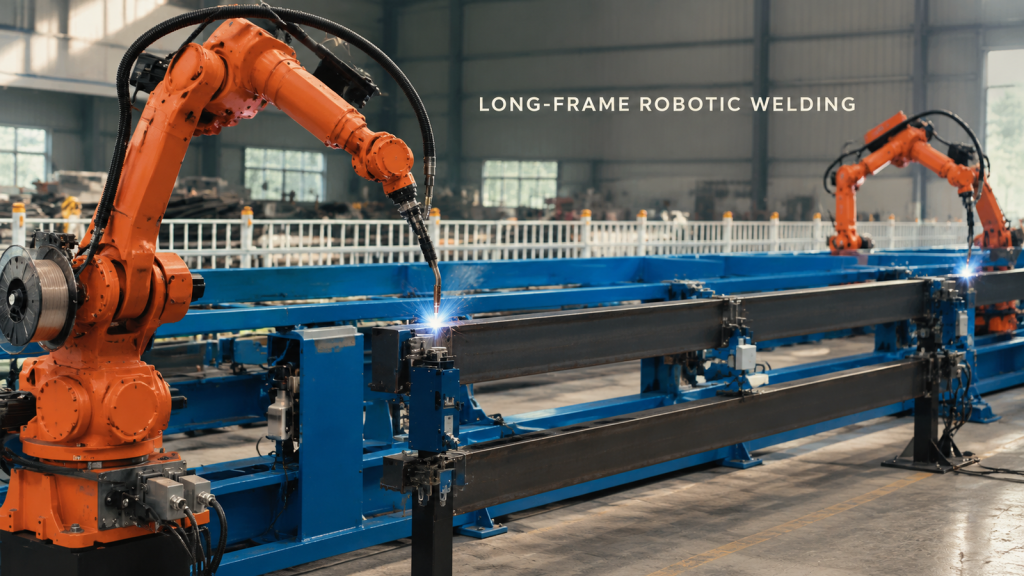
Iniziate la progettazione della saldatura robotizzata a telaio lungo con il giunto più difficile, quindi verificate l'accesso al dispositivo di fissaggio, la posizione della torcia, lo spazio libero per i cavi e lo spazio di recupero.
Scarico robotizzato di pezzi a forma di ciotola: come proteggere i bordi durante l'estrazione?
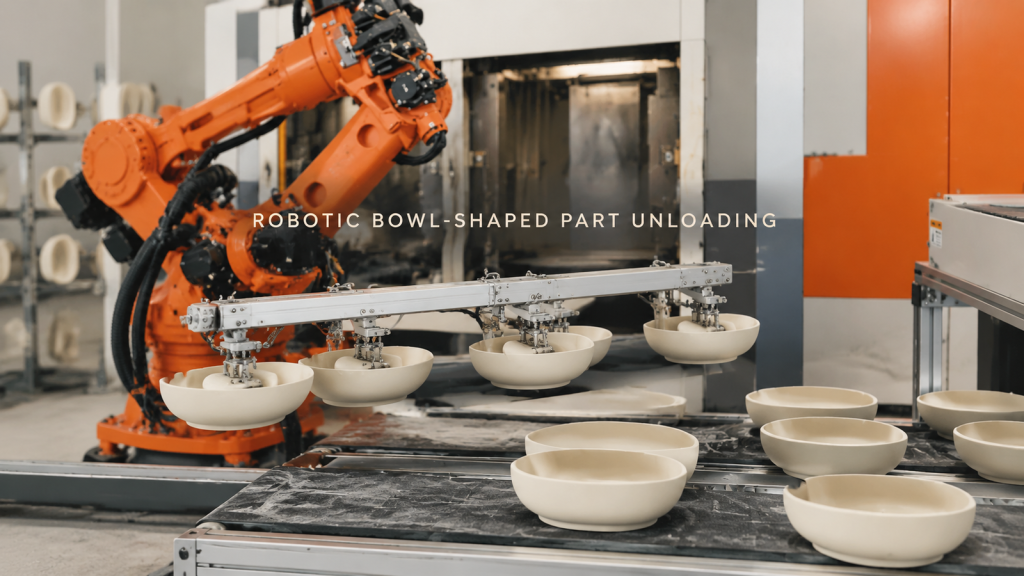
Pianificare lo scarico robotizzato di pezzi a forma di ciotola tenendo conto del contatto supportato, dello spazio di estrazione, della protezione dei bordi e del posizionamento stabile della superficie di ricezione.
Saldatura robotizzata di giunti di assemblaggio di alberi lunghi: controllo dell'accesso all'interfaccia circolare
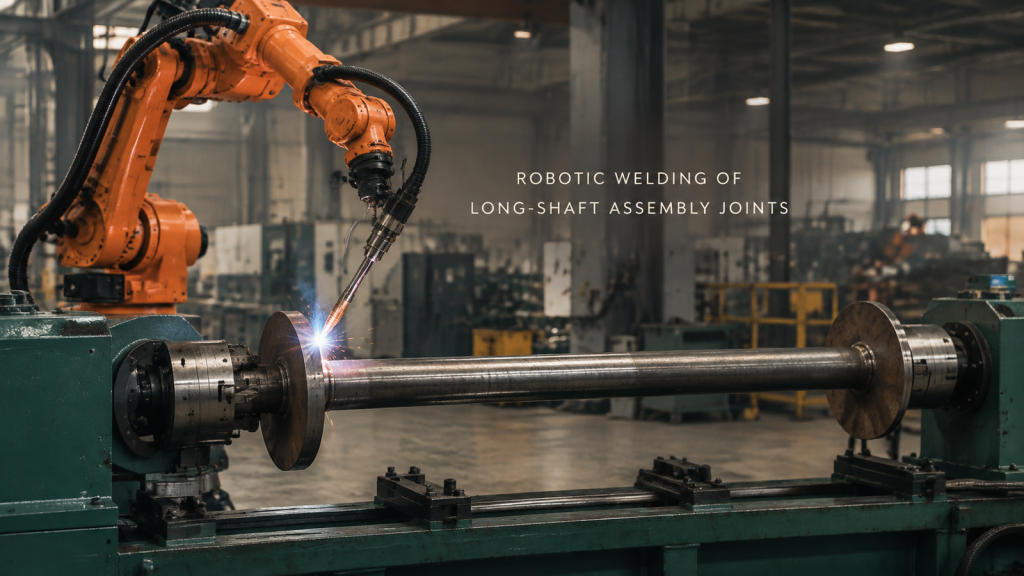
Osserva un robot mentre salda giunti di piastre circolari su un gruppo di alberi lunghi supportato e pianifica l'accesso ai giunti, il fissaggio e la segmentazione del percorso.
Trasferimento di pezzi cilindrici e gestione delle attrezzature: controllo del pezzo in entrambe le interfacce.
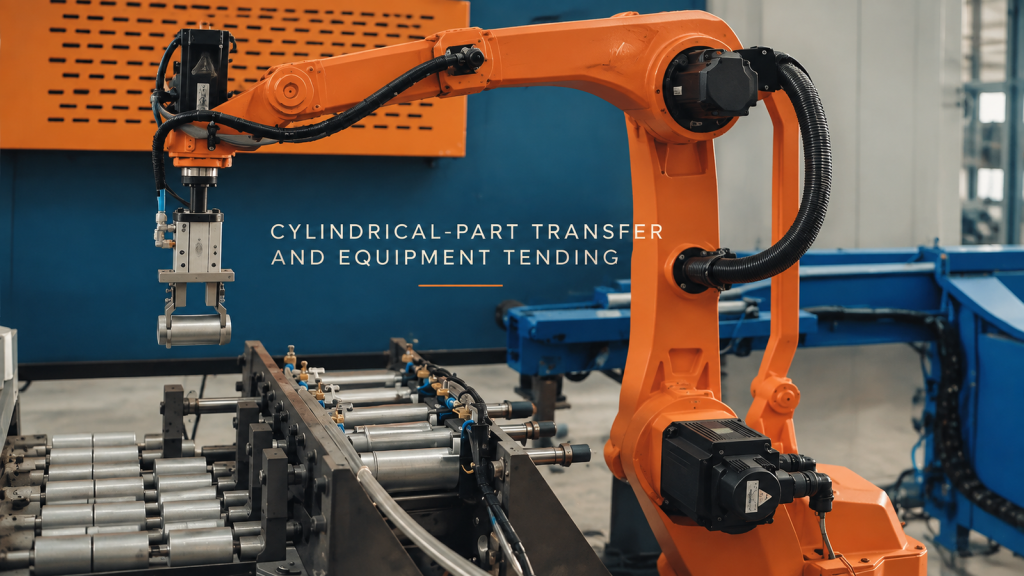
Osserva un robot che afferra piccoli componenti cilindrici accanto a un'apparecchiatura racchiusa e pianifica le interfacce di prelievo, di scambio con l'apparecchiatura e di trasferimento.
Saldatura robotizzata di giunti di grandi dimensioni: pianificazione dell'accesso alla torcia prima del primo arco.
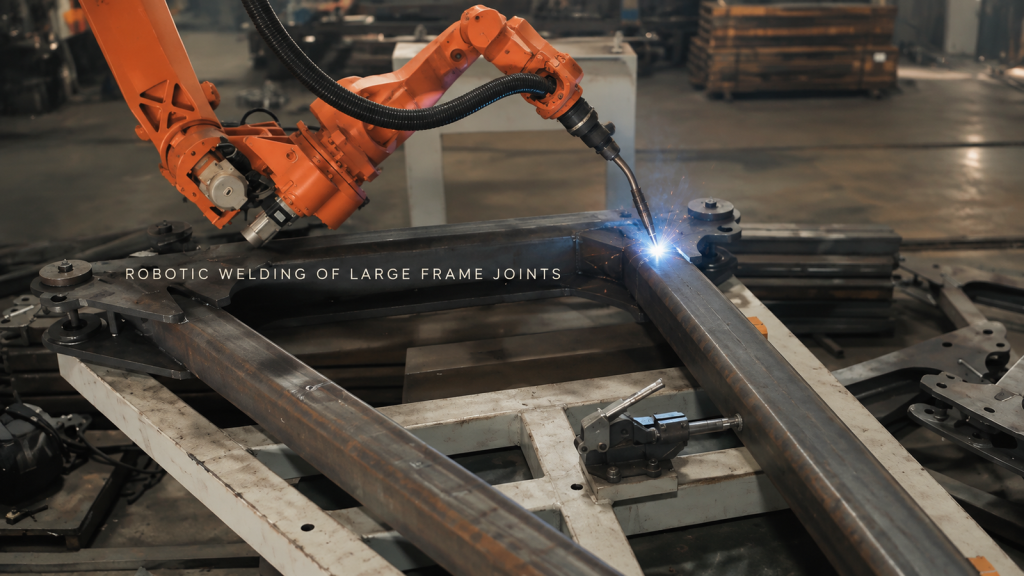
Osserva un robot arancione mentre salda più giunti su un grande telaio fisso e scopri come l'accesso alla torcia, il fissaggio e l'ordine dei percorsi definiscono il concetto di cella di lavoro.
Rifilatura laser di un pannello stampato per portiera auto: un robot, una testa di taglio e un supporto
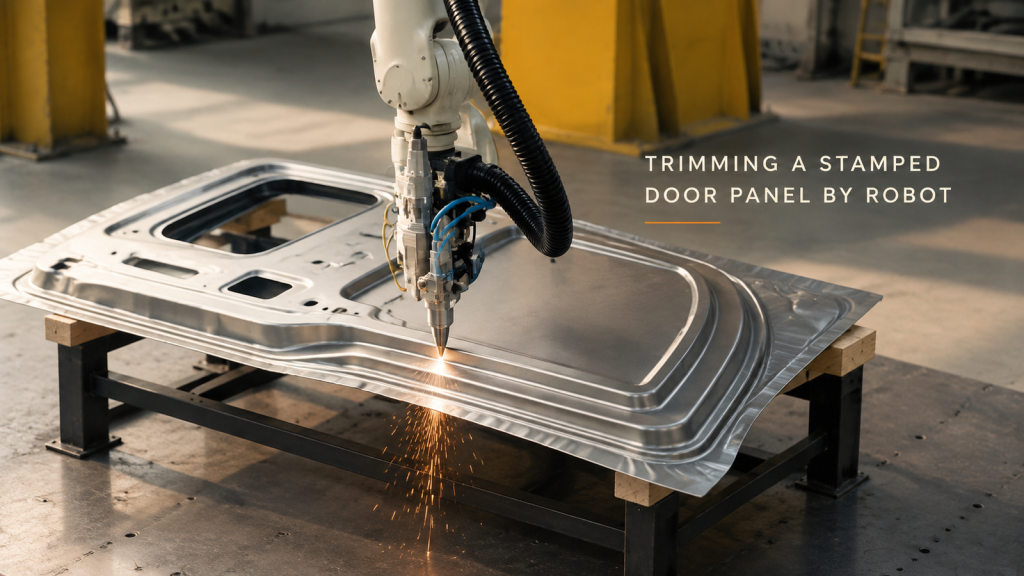
Come un robot traccia il contorno di un pannello stampato della portiera di un'auto con una testa di taglio laser: la passata, le scintille sul bordo e tre decisioni che rendono la cella ripetibile.
Gestione dei moduli batteria: un robot tra un nastro trasportatore e una stazione
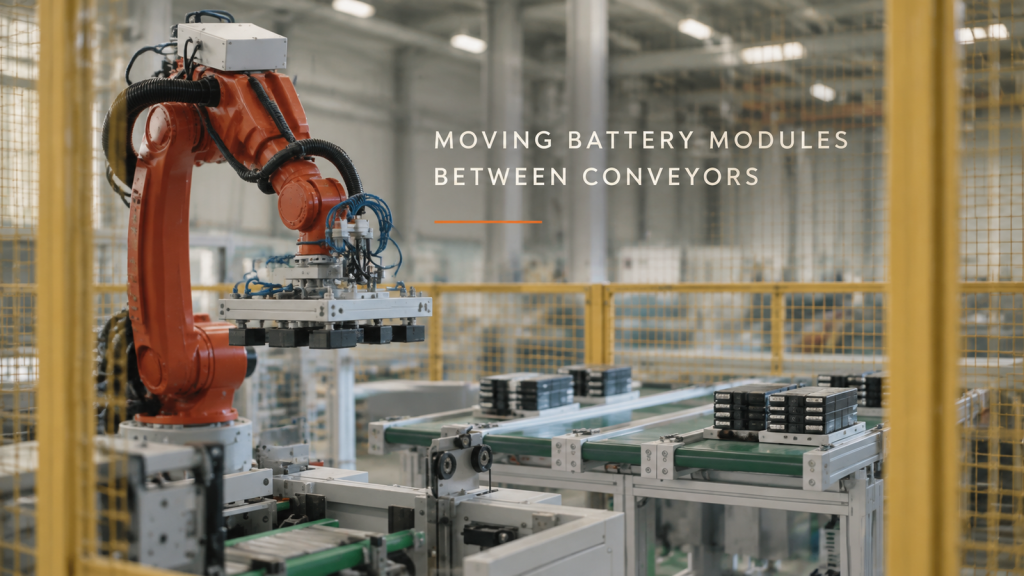
Come un robot a sei assi all'interno di una recinzione di sicurezza sposta gruppi di moduli batteria tra una linea di trasporto e una stazione: il ciclo, l'utensile all'estremità del braccio e la modalità di suddivisione del ciclo sulla linea.
Verniciatura di componenti dei freni delle motociclette: un robot sulla linea di sospensione
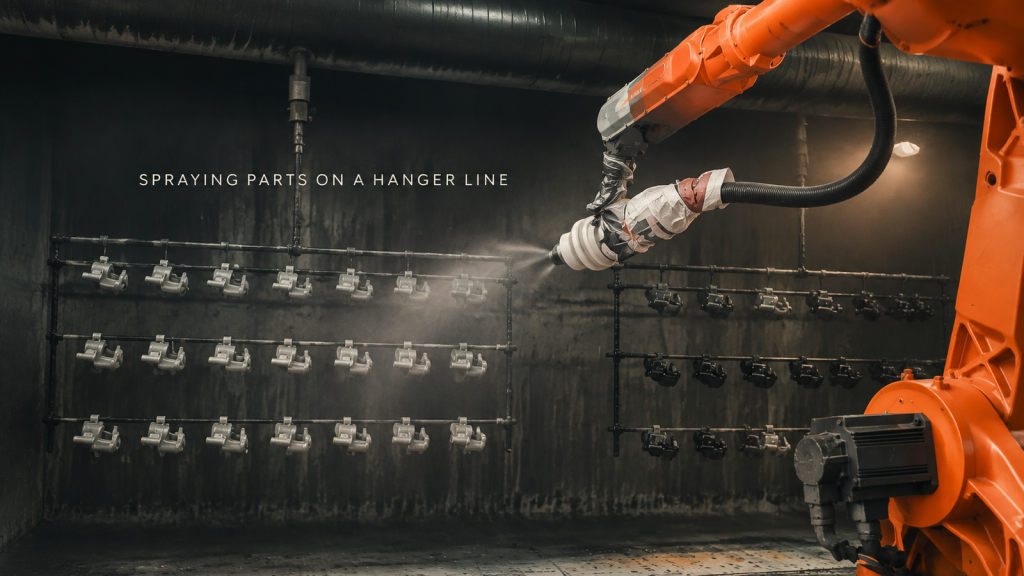
Come una cabina di verniciatura vernicia file di componenti dei freni di una motocicletta su una linea di sospensione con un robot a sei assi: il ciclo, il modo in cui i pezzi sono appesi, il movimento della pistola e dove finisce la vernice spruzzata in eccesso.
Saldatura di grandi strutture in acciaio: robot multipli, postazioni multiple
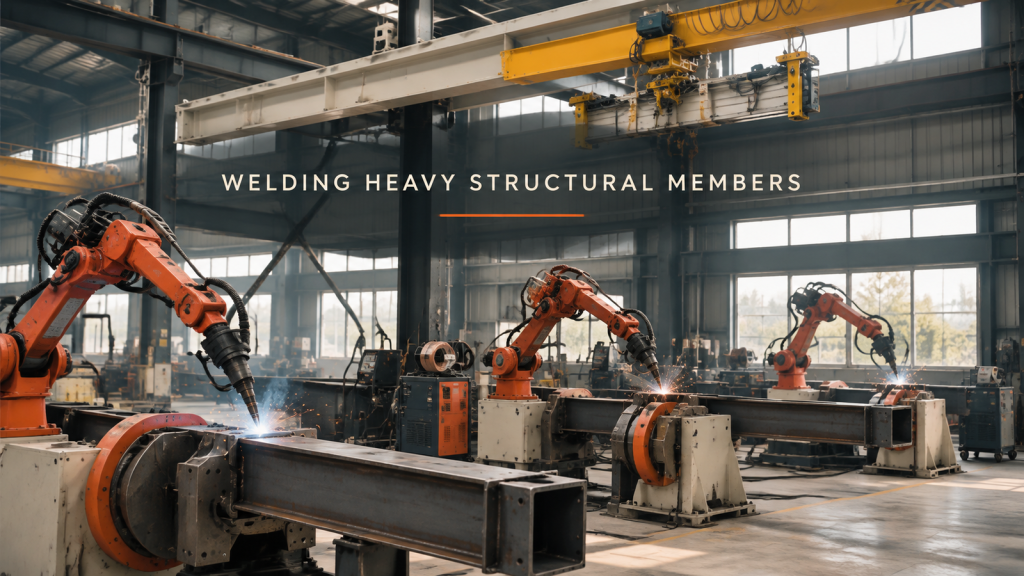
Come un'officina salda grandi elementi in acciaio a sezione scatolare e angolare con diversi robot a sei assi su posizionatori: il ciclo di saldatura, il bloccaggio e la rotazione del pezzo, la portata della torcia e la suddivisione del lavoro tra le postazioni.