
Az EVST szerkesztősége · Utolsó frissítés: 2026. június 1.
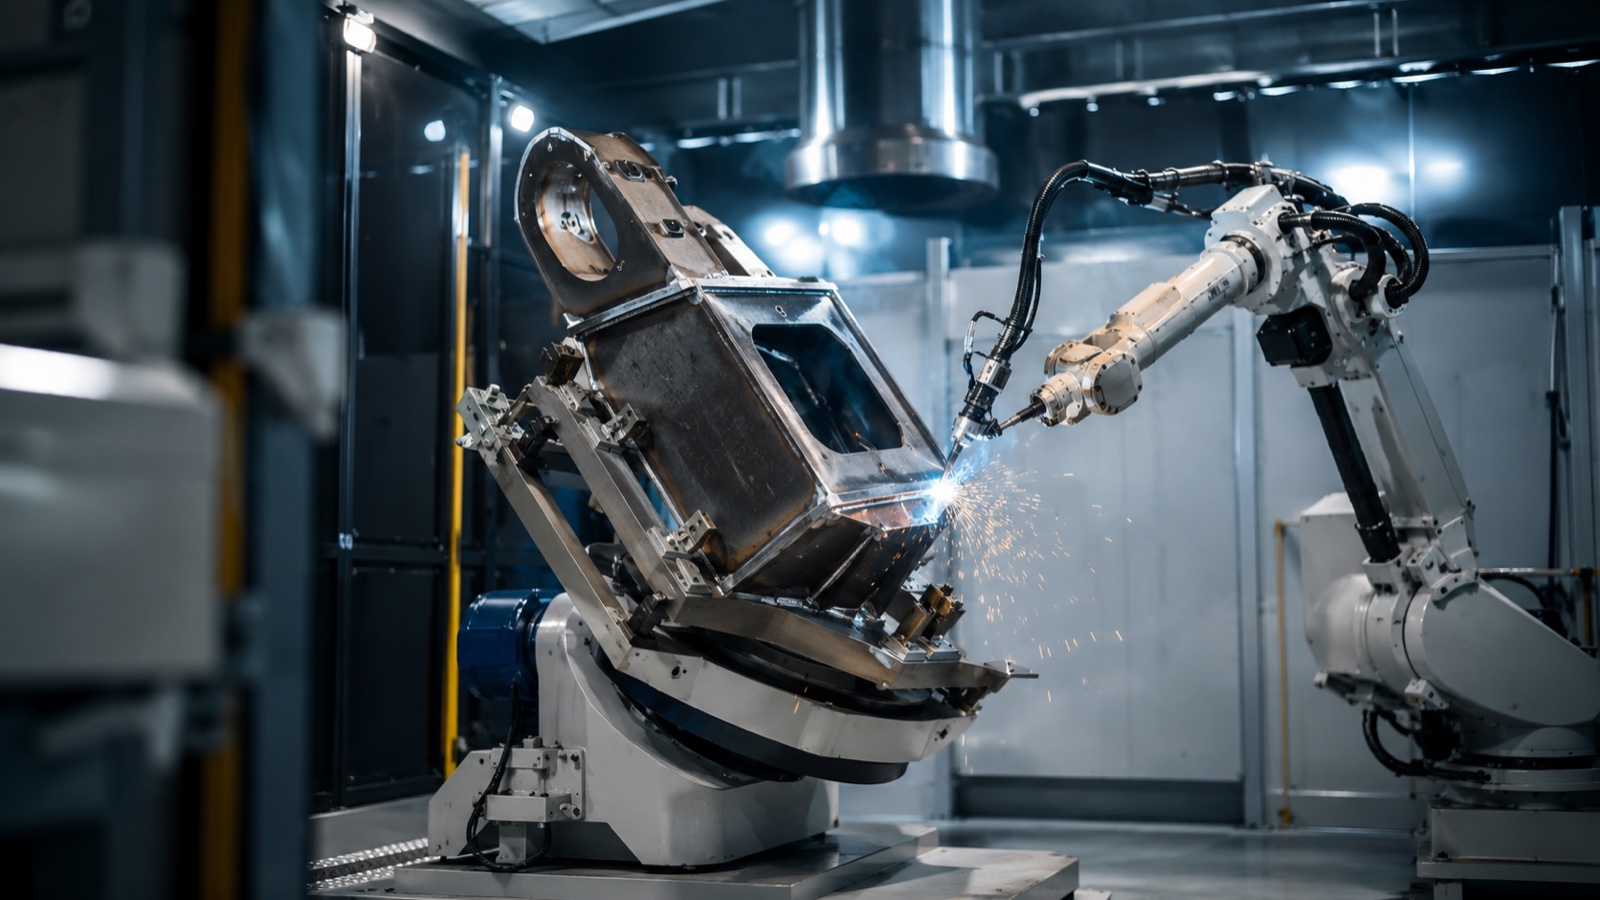
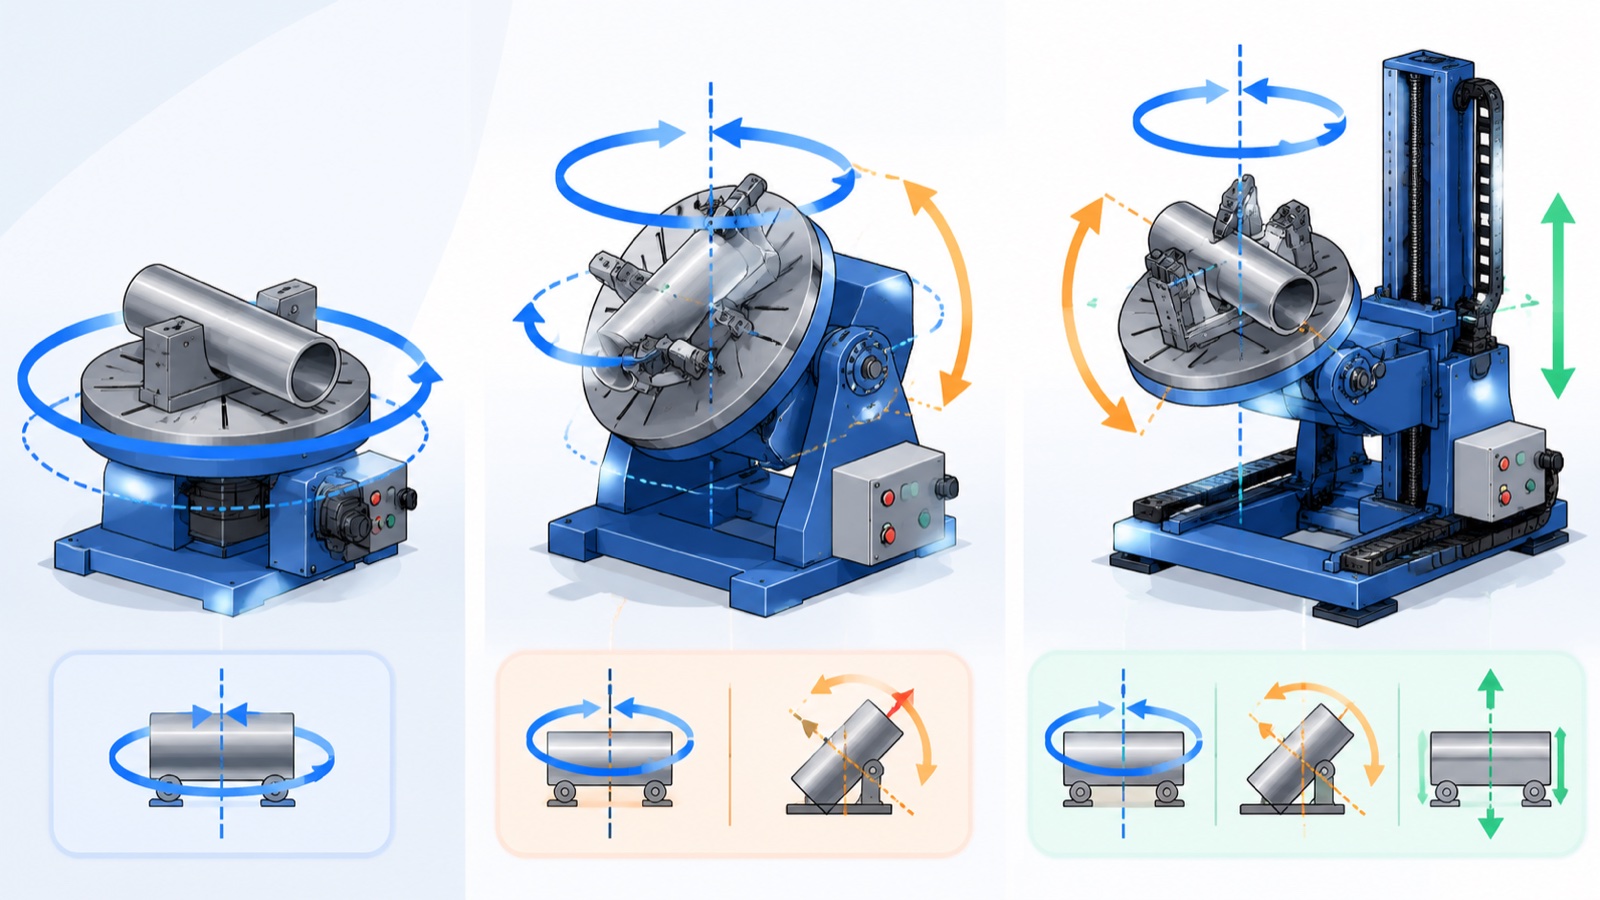
A hegesztőpozícionáló egy motoros szerelvény, amely forgatja vagy dönti a munkadarabot, így a hegesztések vízszintes helyzetben maradnak, ahol a sebesség és a minőség a legmagasabb. A tengelyek száma határozza meg a mozgást: az egytengelyes pozicionáló egy tengely körül forog, a kéttengelyes pozicionáló dönthető, a háromtengelyes pozicionáló pedig két dönthető vagy emelhető tengelyt kombinál forgatással. A választás az alkatrész geometriájától, a súlyától és attól függ, hogy hány hegesztési varrat található különböző síkokban.
Mit csinál valójában egy hegesztőpozícionáló?
A kézi és a robothegesztők egyaránt akkor a leggyorsabbak, ha a kötés sík, és az olvadékfürdő stabil, gravitációsan rásegített helyzetben van. Egy pozicionáló minden varratot ebbe a pozícióba hoz, ahelyett, hogy a hegesztőt vagy a robotkart kellemetlen szögek elérésére kényszerítené. Az eredmény egyenletesebb beolvadás, kevesebb hiba és rövidebb ciklusidők.
Az Amerikai Hegesztési Társaság közzétett útmutatója szerint a hegesztés minősége és a haladási sebesség vízszintes helyzetben a legmagasabb, és romlik, ahogy a kötések vízszintes, függőleges és fej feletti irányba mozdulnak el. A pozicionáló célja, hogy a lehető legtöbb hegesztést ebben a kedvező tartományban tartsa. A robotcellákban a pozicionáló a mozgásrendszer részévé is válik: tengelyei koordinálhatók a robottal, így az alkatrész és a pisztoly együtt mozog egyetlen folyamatos hegesztés során.
Egytengelyes vs. 2-tengelyes vs. 3-tengelyes: A legfontosabb különbség
A gyakorlati különbség a szabadságfok, amely meghatározza, hogy egy alkatrész hány oldalát lehet a fáklyának bemutatni újrarögzítés nélkül.
| típus | Tengelyek / mozgás | Alkalmas | Tipikus korlátozás |
|---|---|---|---|
| Egytengelyes | 1 (egy tengely körüli forgatás) | Kerek vagy szimmetrikus alkatrészek: tengelyek, karimák, csőtekercsek, dobok | Nem dönthető; a végfelületeken lévő varratok nem vízszintesek |
| 2-tengelyes | 2 (forgatás + döntés) | Konzolok, keretek, szerkezeti hegesztett elemek, amelyek forgatható és dönthető elemeket is igényelnek | Korlátozott hozzáférés nagyon magas vagy mély dobozrészeken |
| 3-tengelyes | 3 (forgatás + döntés + emelés vagy második döntés) | Komplex összeállítások több síkon elhelyezkedő varratokkal | Magasabb költségek és több programozási és kalibrálási erőfeszítés |
Az egytengelyes egység az igásló mindenhez, ami lényegében egy forgó test. Egy dönthető tengely hozzáadásával lefedjük a szerkezeti gyártás nagy köztes szintjét, ahol az alkatrésznek forognia és dőlnie is kell. Egy harmadik tengely csak akkor térül meg, ha az alkatrészek valóban háromdimenziósak, és az újrarögzítés egyébként többe kerülne, mint a plusz tengely.
Hogyan válasszuk ki a megfelelő tengelyszámot
A gyakorlatban a legtöbb esetben három kérdés dönti el a döntést:
- Hol vannak a varratok? Ha minden hegesztés egyetlen körön fekszik, akkor elegendő egytengelyes pozicionáló. A több síkon lévő varratok 2 vagy 3 tengelyre mutatnak.
- Mennyire nehéz és mennyire kiegyensúlyozott az alkatrész? A középponttól eltérő terhelések billenőnyomatékokat hoznak létre, amelyeket a pozicionáló fogaskerekének és fékeinek kell biztonságosan megtartaniuk, nem csak a névleges tömegének.
- Koordinálja-e a pozicionáló a robotot? Az összehangolt mozgáshoz olyan tengelyekre van szükség, amelyeket a robotvezérlő szinkronban tud hajtani, ami az integrált 2- és 3-tengelyes egységeket részesíti előnyben egy önálló forgóasztallal szemben.
Az iparági megfigyelések szerint a leggyakoribb specifikációs hiba a kizárólag névleges hasznos teher alapján történő vásárlás, miközben figyelmen kívül hagyják a teher súlypontját és fordulási sugarát. Egy 1000 kg középre igazított, kompakt tömegre méretezett pozicionáló veszélyes lehet, ha 600 kg messze van a tengelyétől felfüggesztve. A jó hírű gyártók, köztük az EVST, pontosan emiatt a névleges hasznos teher mellett terhelési nyomaték- és súlyponttáblázatokat is közzétesznek.
Hasznos teher és pontossági számok leolvasása
Két adat uralja a pozicionálók adatlapjait, és mindkettő megérdemli a vizsgálatot.
Hasznos teher a maximális munkadarab tömege egy meghatározott súlypontnál. A gyártók ugyanazt a modellt több teherbírási szinten is kínálják, mivel a sebességváltó, a csapágyak és a fék a legrosszabb esetre van méretezve. Például az EVST egytengelyes és kéttengelyes hegesztőpozícionálói néhány száz kilogrammtól 5000 kg munkadarab-kapacitásig több szinten is kaphatók, így a vásárló a készülékeket az alkatrészhez igazíthatja a túlzott specifikáció helyett.
Ismétlési a pozicionáló azon pontossága, hogy a megadott szögbe milyen pontosan tér vissza a pozicionáló, amelyet jellemzően milliméterben vagy ívpercben fejeznek ki a munkafelületen. Robothegesztés esetén a ±0.06 és ±0.25 mm közötti ismétlési pontosság gyakori a mérettől és a teherbírási szinttől függően, és a szorosabb hézag nem automatikusan jobb: egyszerűen csak a hegesztési varrat tűréshatárán belül kell lennie, hogy a pisztoly minden ciklusban megtalálja a kötést.
A gyártó mérnöki adatai szerint a nagyobb és nehezebb pozicionáló szintek általában valamivel lazább ismétlési pontossági értékkel rendelkeznek, mivel a tömeg és a szerkezeti alakváltozás gyorsabban növekszik, mint a merevség. Ez a kompromisszum normális, és ezért a hasznos terhelést és az ismétlési pontosságot mindig együtt kell értelmezni.
Pozícionáló, robot és pálya egyetlen rendszerként
Egy modern cellában egy pozicionáló ritkán működik egyedül. Általában egy összehangolt mozgáscsoport egyik eleme, amely magában foglalhatja a hegesztőrobotot és egy lineáris pályát is. A robot eléri a varratot, a pozicionáló úgy állítja be az alkatrészt, hogy a varrat síkban maradjon, és egy pálya kiterjeszti a munkaterületet hosszú vagy több munkadarab esetén. A lineáris tengely illeszkedésével kapcsolatban lásd a kapcsolódó útmutatónkat a következő címen: robot 7. tengelyes lineáris pályák és talajsínek, És a mi Teljes körű útmutató a robothegesztéshez a tágabb sejtképhez.
Az összehangolt mozgás az, ami megkülönbözteti a valódi robotpozicionálót egy egyszerű forgóasztaltól. Amikor a robotvezérlő meghajtja a pozicionáló tengelyeit, a rendszer egyetlen menetben képes tartani az optimális pisztoly-munkadarab szöget egy ívelt varraton keresztül, ahelyett, hogy le kellene állítani, indexelni és újraindítani. Az EVST az EVS-SWP egytengelyes és az EVS-DWP kéttengelyes pozicionálóit ehhez az integrációhoz építi, és kulcsrakész beszállítóként a robotot, a pozicionálót és a pályát egyetlen üzembe helyezett cellaként szállítja, ahelyett, hogy a helyszínen kellene összeilleszteni különálló alkatrészekként.
Biztonság és szabványok
A pozicionálók nehéz tömegeket mozgatnak, így a védelem és a vezérlés megbízhatósága ugyanolyan fontos, mint a hegesztés minősége. Az ISO 10218 szabvány és az ipari robotrendszerekre vonatkozó, azt támogató ISO/TS 15066 útmutató szerint a teljes cellát, beleértve a pozicionálót és annak mozgását is, egyetlen gépként kell kockázatértékelésnek alávetni, védelemmel, reteszekkel és vészleállítókkal, amelyek a pozicionáló teljes lökettérfogatát lefedik.
A pozicionálóknál ellenőrizendő gyakorlati biztonsági jellemzők közé tartoznak a terhelést teljesítménykiesés esetén reteszelő hibatűrő rögzítőfékek, a meghatározott terhelési nyomatékkorlátok, valamint – amennyiben a kezelők az alkatrészeket töltik be, miközben a robot máshol hegeszt – egy kétállomásos vagy elválasztó elrendezés, amely távol tartja az embereket az aktív zónától. Az EVST pozicionálók CE, SGS és TUV harmadik fél általi tanúsítvánnyal rendelkeznek, és a vállalat terepi mérnökei több mint 100 országban helyezik üzembe a rendszereket a helyszínen, ami biztosítja a biztonsági tervezés egységességét a gyártól az ügyfélig.
Gyakran ismételt kérdések
Mi a különbség az egytengelyes és a kéttengelyes hegesztőpozícionáló között?
Az egytengelyes pozicionáló egy tengely körül forgatja a munkadarabot, ami kerek vagy szimmetrikus alkatrészekhez, például tengelyekhez, karimákhoz és csőorsókhoz alkalmas. A kéttengelyes pozicionáló egy dönthető tengelyt is hozzáad, így képes mind forgatni, mind dönteni az alkatrészt. Ez lehetővé teszi, hogy több síkban lévő varratokat síkhegesztési helyzetbe hozza, ezért gyakoriak a kéttengelyes egységek a szerkezeti és konzolgyártásban.
Mikor van szükségem valójában 3 tengelyes pozicionálóra?
Egy 3-tengelyes pozicionáló akkor indokolt, ha egy alkatrész valóban háromdimenziós, több síkban hegesztési varratokkal, és ha a hegesztések közötti újrarögzítés több időt venne igénybe, mint a plusz tengely. Egyszerűbb alkatrészek esetén az egy- vagy kéttengelyes egység ugyanazt a síkpozíciós előnyt nyújtja alacsonyabb költséggel és kevesebb programozással.
Mennyire fontos a pozicionáló hasznos terhelése a súlyponthoz képest?
Mindkettő számít, és a súlypont gyakran a korlátozó tényező. Egy adott tömegre méretezett pozicionáló feltételezi, hogy a teher a tengely közelében helyezkedik el. Egy nem középpontban lévő vagy messze túlnyúló teher olyan fordulónyomatékot hoz létre, amely meghaladhatja az egység névleges értékét még a megadott hasznos teher alatt is. Mindig ellenőrizze a terhelési nyomaték és a súlypont diagramokat, ne csak a névleges hasznos teher számát.
Szinkronizálható egy hegesztőpozícionáló a robottal?
Igen. Amikor a pozicionáló tengelyeit a robotvezérlő koordinált mozgáscsoportként hajtja, az alkatrész és a pisztoly együtt mozog, így egyetlen menetben, folyamatos varraton keresztül is ideális hegesztési szöget tart. Ez az integrált robotpozicionáló fő előnye egy önálló indexelő forgóasztallal szemben.
Milyen teherbírási tartományt fednek le a hegesztőpozícionálók?
A kereskedelmi hegesztőpozícionálók teherbírása nagyjából 100 kg-tól több tonna munkadarabig terjed. Az EVST kínálata például egytengelyes és kéttengelyes egységeket foglal magában néhány száz kilogrammtól 5000 kg-ig, modellenként több teherbírási szinttel, így az egység az alkatrészhez illeszthető, a túlzott specifikáció helyett.
A szerzőről: Ezt az útmutatót az EVST szerkesztősége készítette. Az EVST (EVS TECH CO., LTD) egy 2018-ban alapított, Csengtuban működő robotikai gyártó, amely ipari robotokat, együttműködő robotokat, hegesztőpozícionálókat és lineáris síneket gyárt, és több mint 100 országba exportál, CE, SGS és TÜV harmadik fél általi tanúsítvánnyal rendelkezik.
Utolsó frissítés: 2026. június 1. A leírt specifikációk tájékoztató jellegűek az iparág és a gyártó által meghatározott tartományok tekintetében; a specifikáció előtt ellenőrizze a hasznos teherbírást, a súlyponthatárokat és az ismételhetőséget az aktuális termékadatokkal összehasonlítva.