
Tanításmentes intelligens hegesztőrendszer acélszerkezetekhez
Alakítsa át a jóváhagyott munkadarab-adatokat robothasználatra kész hegesztési útvonalakká manuális, pontról pontra történő betanító programozás nélkül. Az EVST egyesíti az offline útvonaltervezést, a 3D-s látáspozicionálást, a lézeres varratkövetést és a konfigurálható hegesztőhardvert az acélszerkezetek gyártásához.
Fedezze fel a munkafolyamatotMit jelent a tanításmentesség a szerkezeti acélhegesztésben?
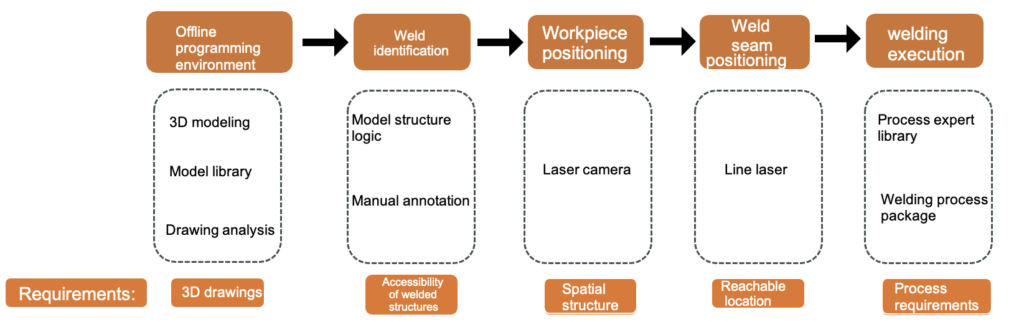
A betanításmentes munkafolyamat leírja, hogyan jön létre a hegesztési útvonal. Ahelyett, hogy a kezelőt egy betanító kezelőegységgel végigvezetné minden ponton, az EVST munkafolyamat a munkadarab adataiból indul ki, azonosítja a hegesztési jellemzőket, és offline előkészíti a robot pályáját. A hegesztőcsapat a feladat jóváhagyására, a munkadarab és a készülék megerősítésére, az eljárás kiválasztására és a gyártásengedélyezésre összpontosít.
Ez a megkülönböztetés fontos az acélszerkezet-gyártók számára. A termékválaszték, a csatlakozási lehetőségek, a torzulás, az illesztés és a rögzítések állapota akkor is változhat, ha az alkatrészek ugyanabba a családba tartoznak. Az EVST lerövidíti az ismétlődő útvonal-előkészítést, miközben a megerősítési pontok láthatóak maradnak a hegesztés minőségéért felelős személyek számára. A modell előkészítése, a vizuális igazítás, az útvonalgenerálás, a folyamatkiválasztás és a végrehajtás egyetlen ellenőrzött munkafolyamatként szerveződik.
Miért térnek át az acélszerkezet-gyártók a betanítás nélküli hegesztésre?
A hagyományos robothegesztés produktív lehet stabil, ismétlődő munkák esetén, de az acélszerkezet-gyártók gyakran változatos alkatrészeket, változó specifikációkat és igényes beállítási munkákat kezelnek. Az EVST ezeket a korlátokat a modellvezérelt tervezés, a vizuális pozicionálás és az újrafelhasználható folyamatismeretek köré szervezi át.
| Tipikus korlátok a hagyományos hegesztőrobotoknál | Hogyan kezeli ezt az EVST munkafolyamat |
|---|---|
| A manuális pontbetanítás programozási időt vesz igénybe, és a beállítás során folyamatosan lefoglalja a robotcellát. | A modell- és rajzvezérelt offline tervezés létrehozza a cellától távolodó pályát, és csökkenti az ismétlődő betanítási feladatokat. |
| A többféle terméktípus, a változó specifikációk és a kis tételek ismételt programozási munkát igényelnek. | A parametrikus modellezés és az újrafelhasználható munkaszerkezetek a robot munkaterületén belül rendszerezik a kapcsolódó munkadarab-családokat. |
| A kivágás, az összeszerelés és az alkatrészelhelyezés változásai megnehezítik a rögzített útvonalak újrafelhasználását. | A 3D-s látásos pozicionálás a fizikai munkadarabhoz igazítja az előkészített munkát, míg a varratkövetés a pisztoly mozgását a detektált varrathoz kapcsolja. |
| A programozás minősége változhat, ha a tapasztalt robothegesztő operátorokat nehéz megtartani. | A folyamatszakértői könyvtár és az irányított offline munkafolyamat ismétlődő útvonal- és folyamatinformációkat helyez el a feladatcsomagban. |
| A bonyolult, speciális szerelvények költségeket okoznak, és speciális tervezési erőfeszítést igényelnek. | A vizuális pozicionálás egyszerűbb, stabilabb munkadarab-befogási koncepciókat támogat, miközben a munkadarab hegesztéshez rögzítve marad. |
Ezek a korlátok a beszállítók értékelését is irányítják: hasonlítsa össze a tervezés, az érzékelés, a hegesztés, az integráció és a szállítás tulajdonjogát.
Kétféleképpen építi fel a rendszer a hegesztési útvonalat
Az EVST a modell- és rajzalapú tervezést helyezi előtérbe elsődleges útvonalként. A rendszer emellett támogatja a 3D-s vonalszkennelési útvonalat azokhoz a munkadarabokhoz, amelyek geometriáját a cellában kell rögzíteni. Mindkét útvonal áttekinthető hegesztési információkhoz vezet, mielőtt a robot megkezdené a jóváhagyott munkát.
Modell- és rajzalapú offline tervezés
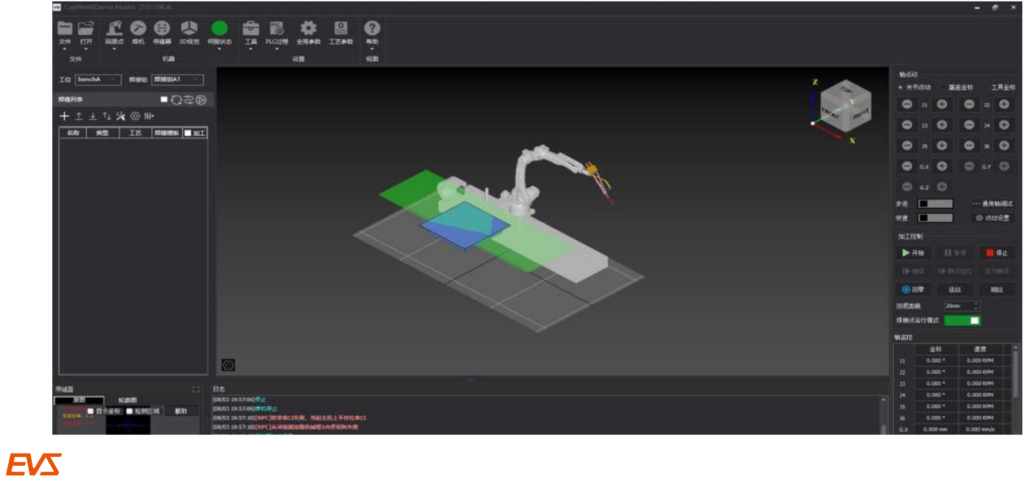
Importáljon 3D modelleket vagy rajzokat a népszerű szerkezeti tervezőszoftverekből, azonosítsa a szükséges hegesztési jellemzőket, és készítse elő a robot pályáját a gyártócellán kívül. A parametrikus modellezés segít az ismételhető alkatrészcsaládok rendszerezésében, míg a digitális iker nézet lehetővé teszi a mérnökök számára, hogy a kibocsátás előtt ellenőrizzék a robot helyzetét, a pisztolyhoz való hozzáférést és a koordinált mozgást. Ez az eljárás különösen értékes, ha a mérnöki adatok korán rendelkezésre állnak, és a gyártó azt szeretné, hogy a programozási munka a készülékek és az anyagok előkészítésével párhuzamosan történjen.
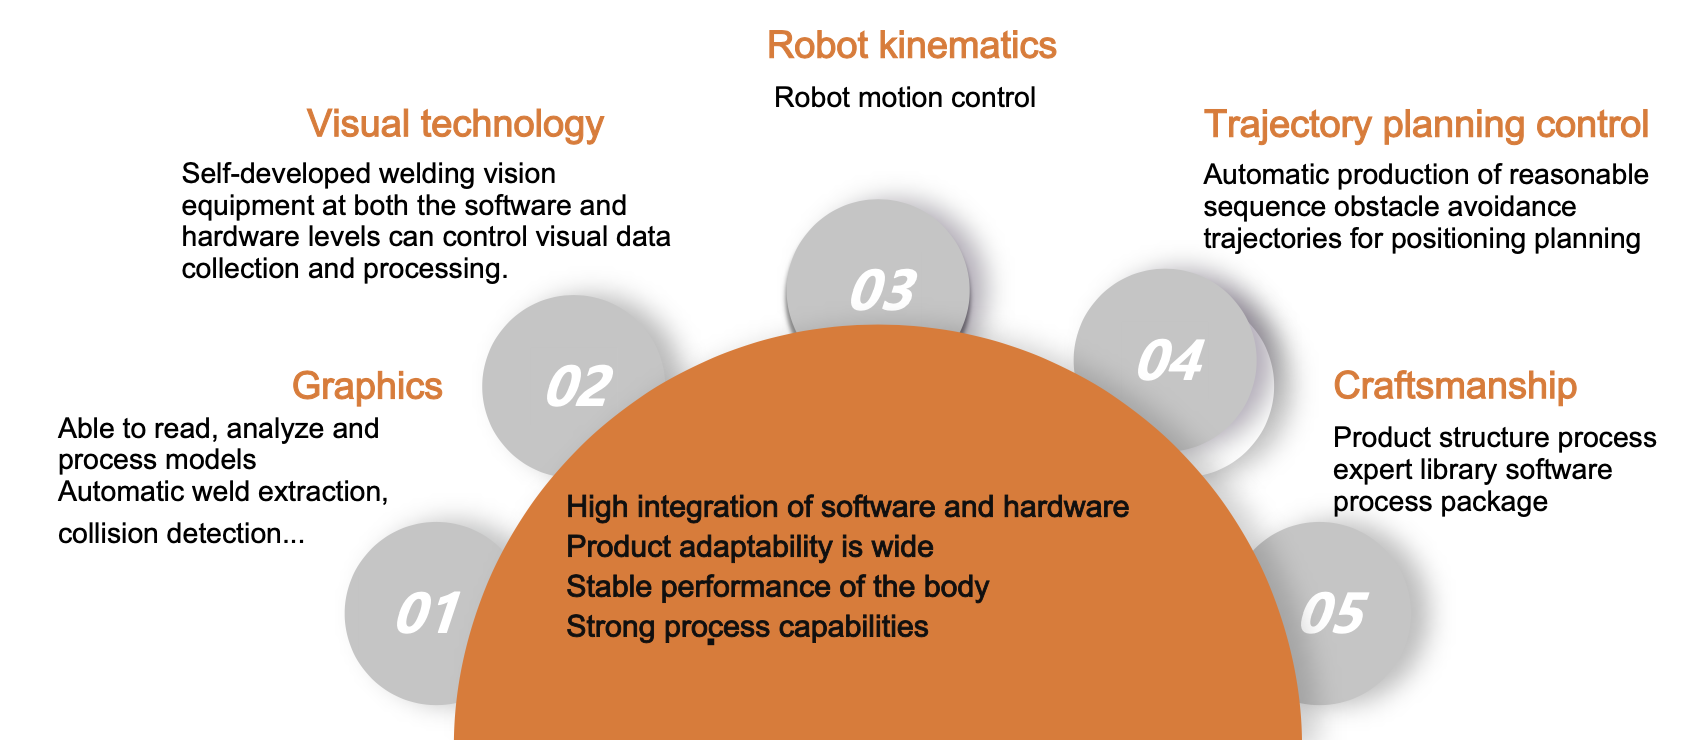
Az offline előkészítés nem csupán egy rajz-átalakítási lépés. A javasolt útvonalat a tervezett illesztéshez, hegesztési sorrendhez és folyamatrecepthez kell társítani. Az EVST a pályatervezést egy folyamatszakértői könyvtárral kombinálja, így az útvonaladatok és a hegesztési paraméterek egyetlen munkacsomagként készíthetők elő áttekintésre. Ez a csomag ezután a cella vizuális rétegén keresztül a valódi munkadarabhoz igazítható.
Kötegelt hegesztések generálása 3D modellekből
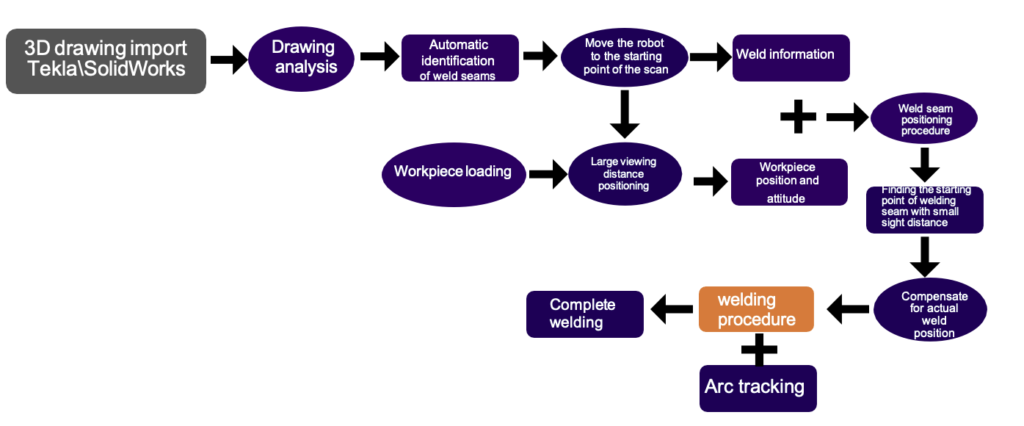
Egy jóváhagyott 3D modellből az automatikus hegesztési varratfelismerés azonosítja a lehetséges jellemzőket; a 3D modellből generált automatikus hegesztési varrat egy áttekinthető offline feladatot szervez.
Hogyan működik a kötegelt hegesztés generálása? A kézi oktatással ellentétben a mérnökök a kiadás előtt áttekintik a kötéseket, a hozzáférést, a sorrendet és a receptet. Az elismerés munkát javasol, nem pedig jóváhagy.
3D vonalszkennelés is támogatott
Amikor nem állnak rendelkezésre használható modelladatok, vagy a valódi munkadarabot rögzíteni kell a cellában, a rendszer képes beolvasni a releváns geometriát, kinyerni egy munkadarab modellt, és a beolvasásból megkeresni a hegesztési információkat. Ez a további útvonal egy második módot kínál a gyártóknak a munkadarab-variációk, a befogások ismételhetősége és a hegesztési hozzáférés köré szerveződő feladatok létrehozására.
Miután a munkadarabot megtalálták, a lézeres varratkövetés a hegesztés során segíti a robotot azáltal, hogy a pisztoly mozgását a detektált varrathoz kapcsolja. A tervezett geometriát a tényleges varratállapottal köti össze egyetlen rétegként a robot mozgásának, hegesztőteljesítményének, pisztolyának, készülékének és a kezelő-vezérlő architektúrájának keretein belül.
A munkadarab-adatoktól a szabályozott hegesztési feladatig
A következő munkafolyamat bemutatja, hol működik az automatizálás, és hol elengedhetetlen a mérnöki megerősítés.
A munkadarab definíciójának előkészítése
Kezdjen egy jóváhagyott modellből vagy rajzból, vagy tervezzen be egy szkennelést, amikor a valós geometriát kell rögzíteni. Határozza meg a feladathoz tartozó hegesztéseket, és ellenőrizze, hogy a szerelvény biztosítja-e a szükséges hozzáférést.
Keresd meg az igazi részt
3D-s látásos pozicionálás segítségével igazítsa a feladatot a cellában lévő munkadarabhoz. A látás eredménye összekapcsolja az előkészített pályát a tényleges elhelyezéssel, ahelyett, hogy feltételezné, hogy a digitális és a fizikai koordináták már megegyeznek.
Pálya létrehozása és áttekintése
Hozza létre a hegesztési útvonalat, vizsgálja meg a robot helyzetét és a koordinált tengelymozgást a digitális iker környezetben, és társítsa a kiválasztott folyamatreceptet. Az ütközésészlelés támogatja ezt az áttekintést a feladat kiadása előtt.
Végrehajtás folyamattámogatással
Futtassa a megerősített feladatot a konfigurált hegesztőforrással, pisztollyal és az opcionális varratkövető réteggel. A folyamatos hegesztés, a sarokhegesztés és a többrétegű vagy többmenetes stratégiák a jóváhagyott alkalmazáscsomagnak megfelelően szervezhetők.
Munka helyreállítása és kezelése
A töréspont-helyreállítás támogatja a szabályozott visszatérést egy megszakítás után. A parametrikus modellek és a folyamatszakértői könyvtár segítik a csapatot a kapcsolódó munkadarab-családok kezelésében anélkül, hogy minden feladatot egy üres programból kellene újraépíteni.
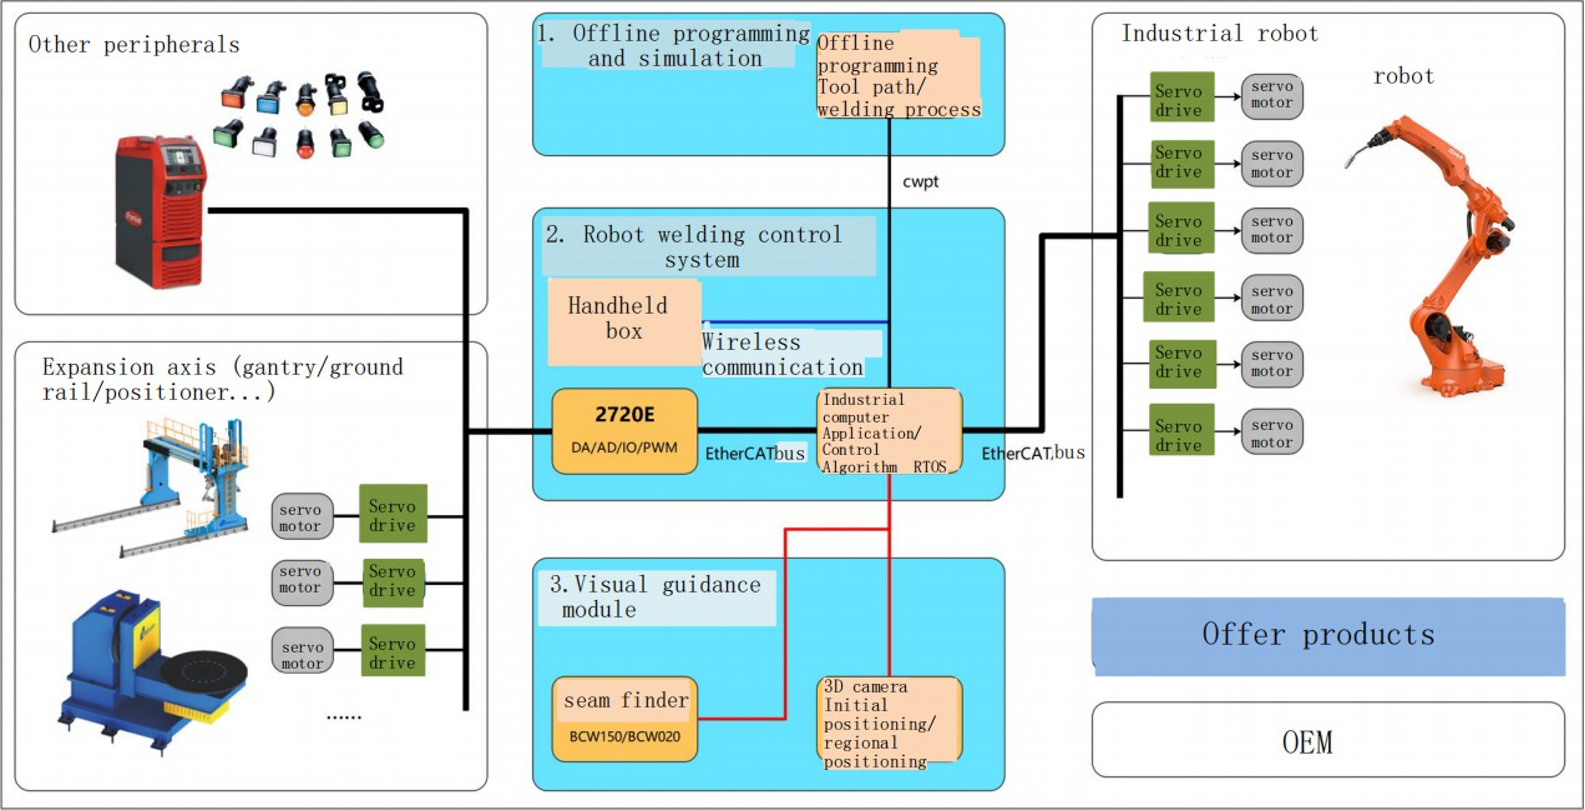
Szerkezeti acélcellák rendszerarchitektúrája
Az intelligens hegesztési eredmény a koordinált cellából származik, nem pusztán egy robotkarból. Az EVST a szoftvert, az érzékelőket, a robotot, a hegesztőcsomagot és a külső tengelyeket a munkadarab és a gyártási módszer köré konfigurálja.
| Sejtréteg | Szerep a hegesztési munkafolyamatban | Konfigurációs megjegyzések |
|---|---|---|
| Tervezés és ellenőrzés | Offline programozás, trajektória generálás, digitális ikerpár, parametrikus modellezés, folyamat szakértői könyvtár és feladatkezelés. | A modell vagy rajz importálása az elsődleges tervezési mód; a 3D vonalszkennelés is támogatott. |
| Látás és érzékelés | A 3D-s látásos pozicionálás meghatározza a munkadarab helyét; a lézeres varratkövetés pedig a kivitelezés során támogathatja a jóváhagyott hegesztést. | Az érzékelő kiválasztása és felszerelése a csatlakozási pontoktól, a felület állapotától és a cella elrendezésétől függ. |
| Hegesztő robotok | A QJR6-1400H vagy a QJR6-2000H biztosítja a hegesztési mozgásplatformot. | Válassza ki az elérési utat a munkadarab burkológörbéjéből, a pisztoly hozzáférését, a befogás pozícióját és a külső tengelyek elrendezését. |
| Külső tengelyek | A sín és a pozicionáló mozgása kibővíti a hozzáférést és összehangolja a munkadarabot a robottal. | A jelenlegi architektúra 3+2 külső tengelyes elrendezést támogat. |
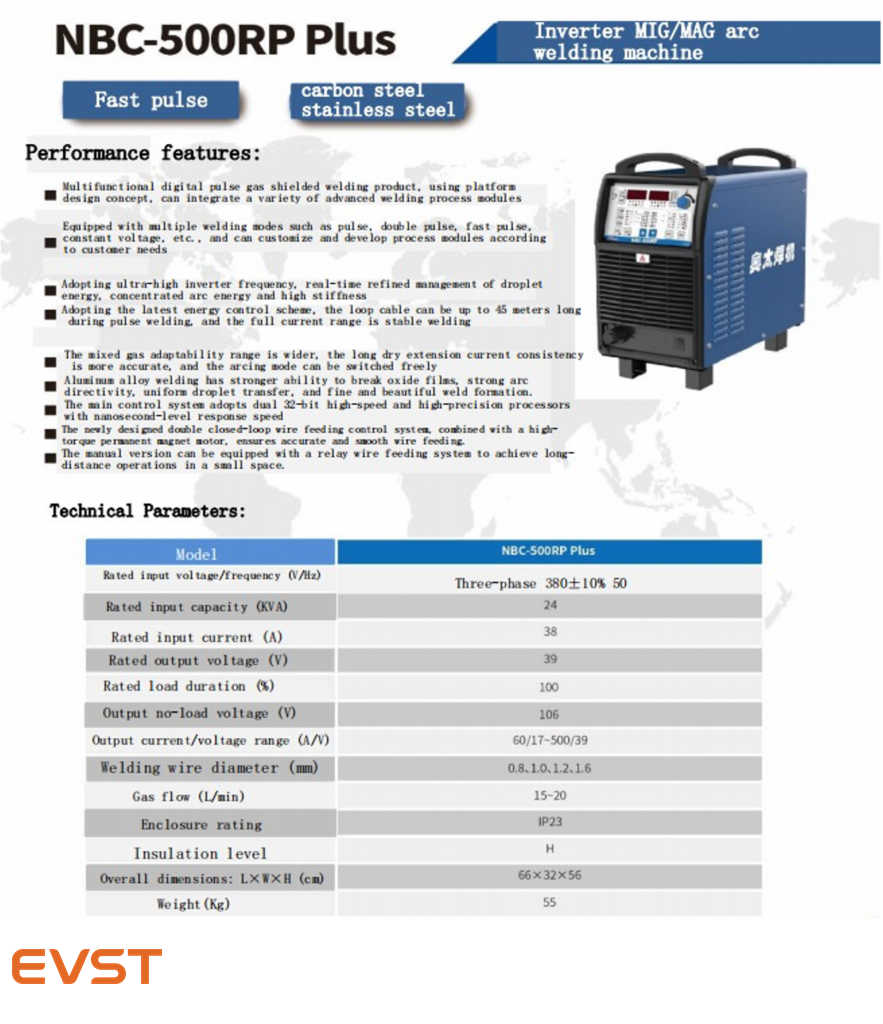
| Hegesztőcsomag | Az áramforrás, a huzaltovábbítás, a pisztoly, a hűtés és a folyamatkonfiguráció alkotja az ívhegesztés csomagját. | A rendszer konfigurálható az Aotai NBC500RP Plus vagy a Megmeet Dex2 500MPR hegesztő áramforrással. |
| Mobiltelefon-támogatás | Egy pisztolytisztító állomás támogatja a pisztoly karbantartását a tervezett cella munkafolyamatán belül. | A szerelvények, a védőburkolatok, az elszívás és a kezelői hozzáférés véglegesítése megtörtént a tényleges telepítéshez. |
Irányítórendszer koordinációja
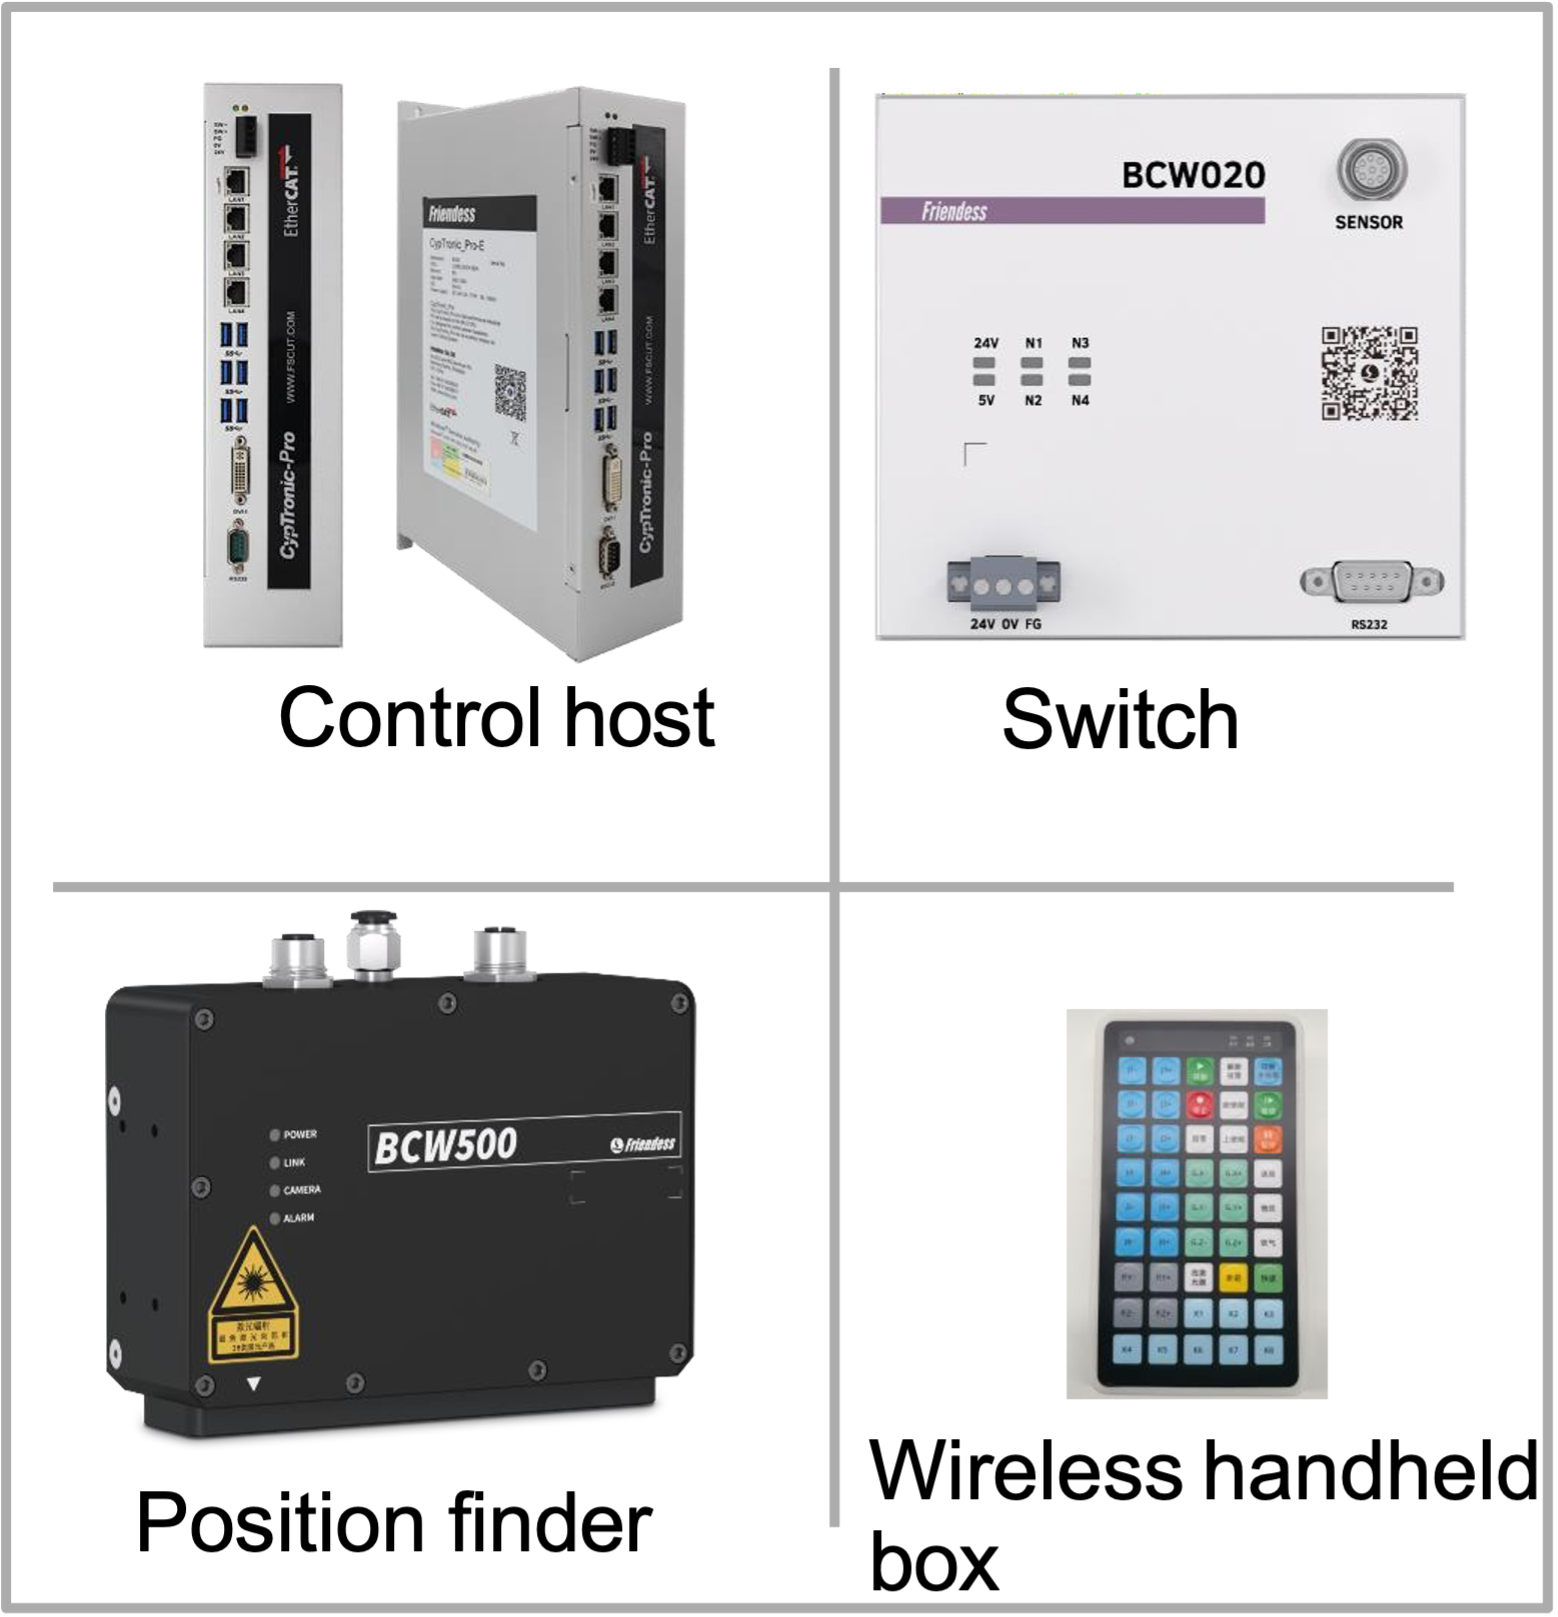
A vezérlőrendszer koordinálja a tervezést, a robot mozgását, az érzékelést, a hegesztés végrehajtását és a feladatkezelést; a projektspecifikus modul részleteit a kiválasztott cellaarchitektúra alapján ellenőrzik.
Hét- és nyolctengelyes elrendezési lehetőségek
Az EVST a robot kinyúlását a sínmozgással és a munkadarab bemutatásával ötvözi, így a cella követheti a hosszú elemeket, megőrizheti a pisztolyhoz való hozzáférést és megszervezheti a rakodást a szerkezeti összeállítás körül.
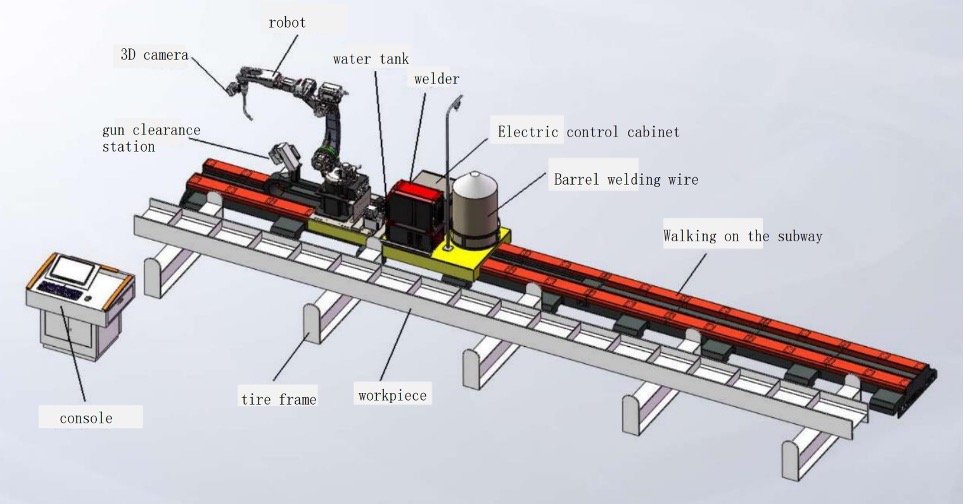
Héttengelyes függőleges sín
A lámpatest melletti, padlóra szerelt robotsín közvetlen hozzáférést biztosít a szervizekhez, és kiterjeszti a lefedettséget gerendák, keretek és nyitott szerkezeti egységek mentén.
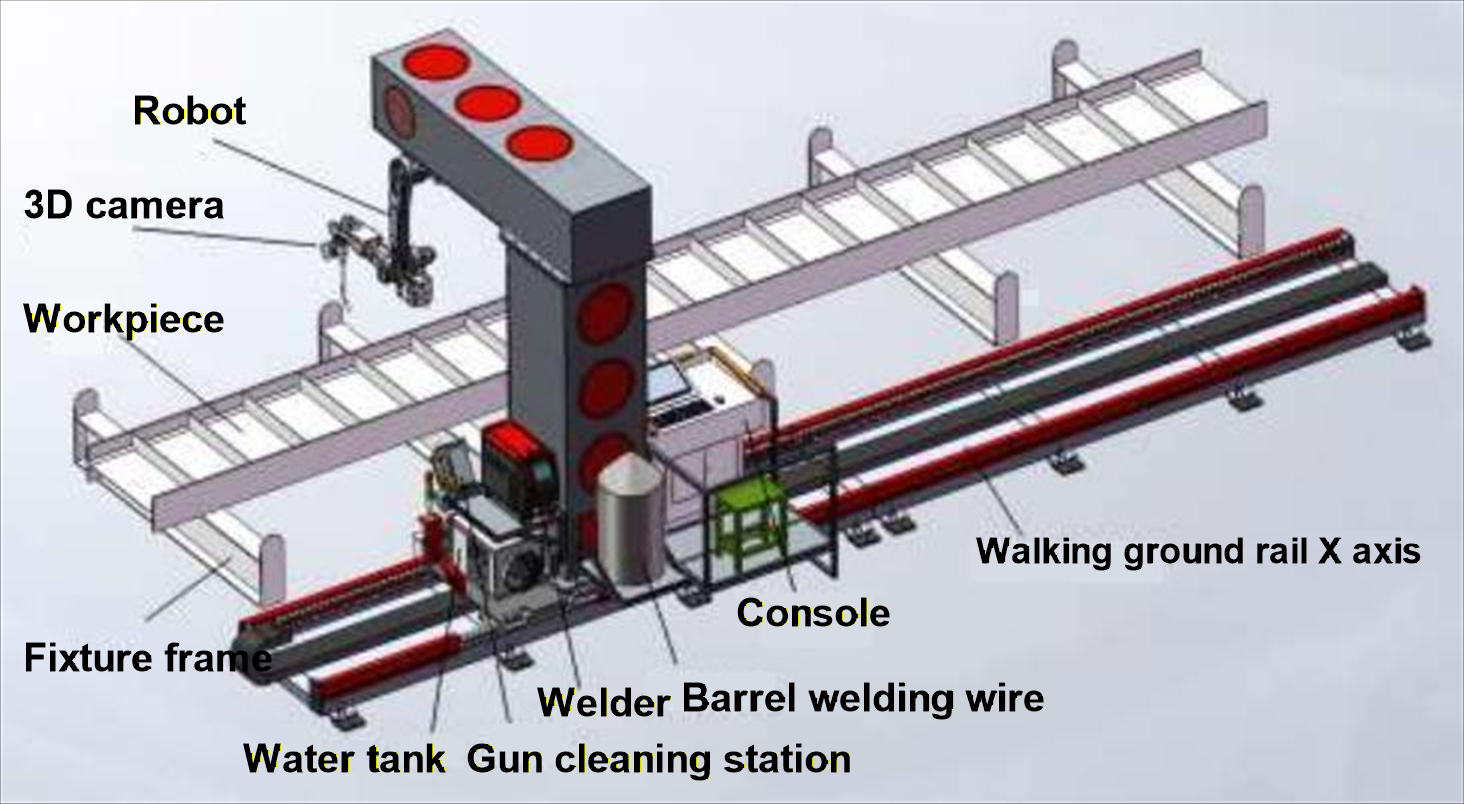
Héttengelyes fordított sín
Egy fej feletti vagy fordított robotsín megnyitja a padlót a nagyobb szerelvények és munkadarabok körül, miközben megőrzi a hegesztési burkolat mentén történő mozgást.
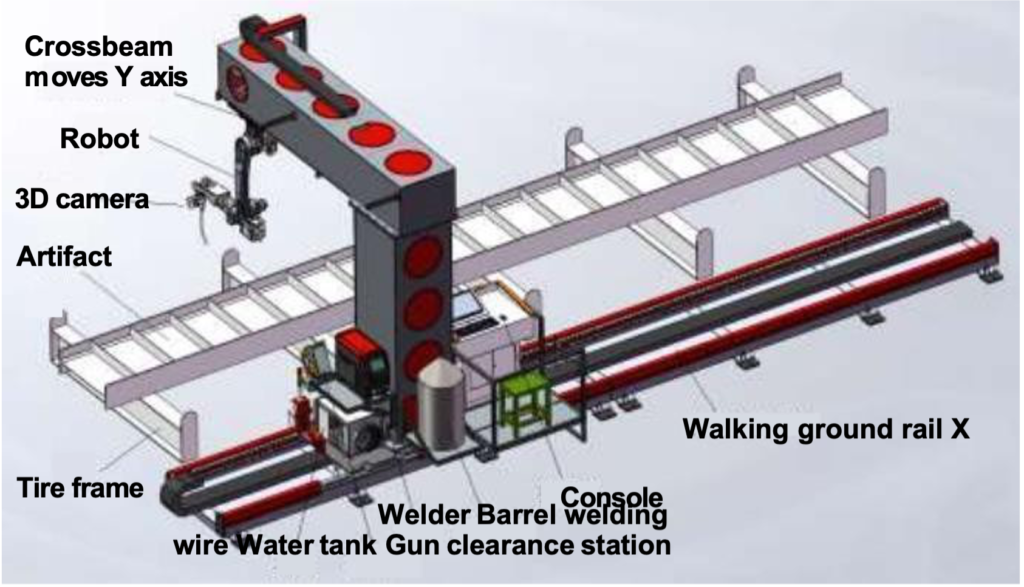
Nyolctengelyes koordinált elrendezés
Egy további koordinált tengely kiterjeszti a munkadarab orientációját vagy a robot lefedettségét olyan összeállításoknál, amelyek hegesztési varratai több felületen oszlanak el.
| elrendezés | Tipikus munkadarab-minta | Alaprajz és rakodási megközelítés | Válassza ezt az elrendezést, amikor |
|---|---|---|---|
| Héttengelyes függőleges sín | Hosszú gerendák, keretek és nyitott oldalú szerkezeti egységek | A padlósín a szerelvény mellett fut, közvetlen padlószintű rakodási és szervizhozzáféréssel. | A felső és oldalsó hegesztések hozzáférhetők, és egy egyszerű földsínes cella illeszkedik a meglévő alaprajzhoz. |
| Héttengelyes fordított sín | Nagy tartályok, szekrények és hosszú elemek, amelyek előnyt jelentenek a nyitott padlónak | A robot mozgása a munkaterület felett történik, így több alapterület marad a szerelvény és a rakodási útvonal körül. | A felülről történő hozzáférés megkönnyíti a pisztoly megközelítését, vagy szabaddá teszi a talajszintű anyagmozgatást. |
| Nyolctengelyes koordinált elrendezés | Komplex összeállítások több felületen hegesztett varratokkal vagy változó irányokkal | A hozzáadott koordinált tengely kiterjeszti a munkadarab körüli tájolást vagy lefedettséget. | A szükséges hegesztési burkolatot nem lehet hatékonyan lefedni pusztán héttengelyes mozgással. |
Robot és külső tengely kiválasztása
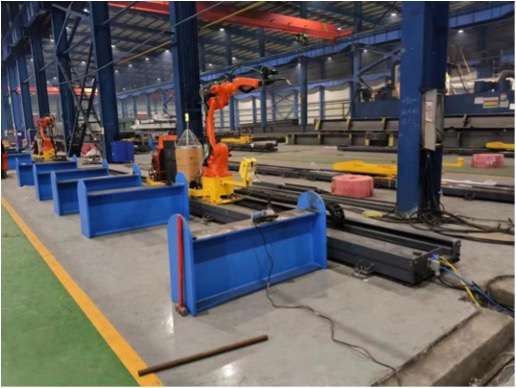
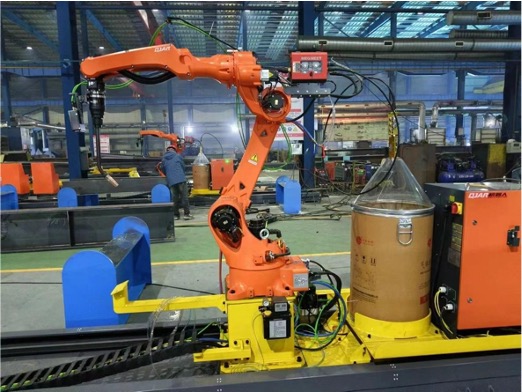
A robot kiválasztása a hegesztési burkológörbével és a pisztoly megközelítésével kezdődik, majd figyelembe veszi, hogy a sín vagy a pozicionáló hogyan jeleníti meg az egyes illesztéseket. Az EVST összehasonlítja a robot helyzetét, a kábelvezetést, a pisztoly szabad távolságát, a rögzítési zónákat és a koordinált mozgást a tényleges munkadarabcsalád körül.
| Konfigurációs elem | Közzétett érték | Alkalmazási szerepkör |
|---|---|---|
| QJR6-1400H hegesztőrobot | 6 kg hasznos teher; 1456 mm karfesztávolság | Kompakt szerkezeti acélcellák és elrendezések, ahol a szerelvény rövidebb hatótávolságon belül hozza létre az illesztéseket. |
| QJR6-2000H hegesztőrobot | 6 kg hasznos teher; 2014 mm karfesztávolság | Hosszabb kinyúlású elrendezések, ahol a robotnak szélesebb munkadarab-burokhoz kell hozzáférnie. |
| Koordinált külső tengelyek | 3 + 2 | Kombinálja a mozgás- és munkadarab-pozicionáló tengelyeket a robot hegesztési feladata körül. |
| Sínterhelési referencia | 500 kg függőlegesen; 2 T fejjel lefelé | Tervezési referenciát biztosít a jelenlegi megoldásarchitektúrában függőleges vagy fordított sín elrendezésekhez. |
Szállítási terjedelem
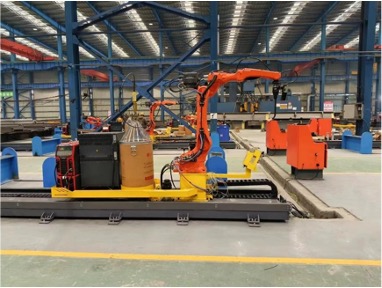
A jelenlegi EVST konfigurációs lap elkülöníti az intelligens hegesztőcsomag alapját az opcionális berendezésektől és a projektszinten szállított tételektől.
| Tétel | Javasolt komponens | Ellátási állapot | Megjegyzések |
|---|---|---|---|
| Robot test | QJR6-1400H vagy QJR6-2000H intelligens hegesztő verzió | Tartalmazza: | Válassza ki a robot hatótávolságát a hegesztési burkolat és a pisztoly hozzáférése körül. |
| Hegesztőgép és huzaladagoló rendszer | Aotai NBC500RP Plus vagy Megmeet Dex2 500MPR | Tartalmazza: | Az áramforrás opciót a hegesztési folyamatcsomaggal kell kiválasztani. |
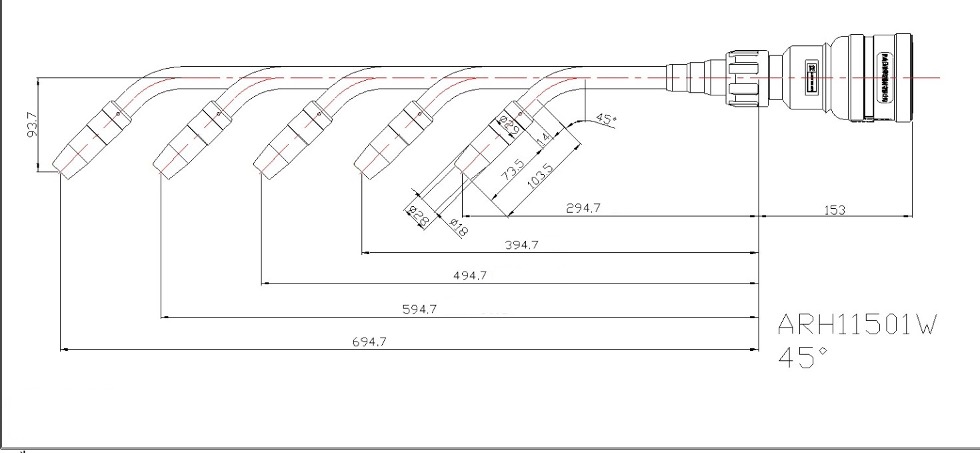
| Vízhűtéses hegesztőpisztoly | Arctec ARH11501W | Tartalmazza: | Standard hosszúság 294.7 +100L, +200L és +300L változatokkal. |
| Intelligens hegesztőrendszer | Lézer, ipari számítógép és vezérlőrendszer | Tartalmazza: | Biztosítja a tervezési, pozicionálási és intelligens hegesztésvezérlési réteget. |
| Külső tengely vezérlése | 3+2 tágulási tengely vezérlése | Projekt által meghatározott | A projektjavaslatban a kiválasztott elrendezés szerint meghatározva. |
| Fegyvertisztító állomás | Három az egyben tisztító, vágó és olajozó állomás | Választható | Támogatja a rendszeres fáklyaszolgáltatást a tervezett cella munkafolyamatán belül. |
| Működtetőpult és vezérlőszekrény | Egér, billentyűzet, kijelző, ipari számítógép telepítése és kapcsoló | Nem tartalmazza | Az aktuális konfigurációs lapon ügyfél által vagy projekt által szállítottként szerepel. |
| Földi sín és L alakú fordított gerendás csúszda | Álló vagy fordított sín és robothordozó csúszda | Nem tartalmazza | Jelenlegi referenciák: 500 kg-os függőleges sín vagy 2 T-s fordított sín; a csúszda hordozza a robotot és a hozzá tartozó cellaberendezéseket. |
| Befogókeret vagy munkadarab-platform | Munkadarab támaszték | Nem tartalmazza | A tényleges szerkezeti munkadarab és a terhelési módszer köré tervezve. |
A végleges szállítási terjedelem a projektjavaslatban kerül megerősítésre.
Együttműködés az EVST-vel, mint intelligens hegesztőrendszer-szállítóval
Amikor összehasonlítjuk a kínai intelligens hegesztőrendszer-gyártókat, tekintsük át a tervezés, az érzékelés, az integráció, a koordináció és a szállítás felelősségi körét. Az EVST minden projektet kínai székhelyű beszállítóként és integrátorként közelít meg, a javasolt hatókör a munkadarab és az átvételi terv köré épül.
A beszállítók eltérő határokat szabnak. Egy OEM beszállító jellemzően a berendezés kiválasztása előtt határozza meg a márkajelzést, a dokumentációt, a helyszíni szolgáltatásokat és az átvételt. A vevőknek különbséget kell tenniük a mellékelt, az opcionális és a projekthez kötött tételek között, ahelyett, hogy egy eladásra kínált rendszert fix csomagként kezelnének.
Árajánlat kéréséhez kérjük, adja meg a munkadarab és a csatlakozás adatait, a várható eltéréseket, a rögzítési és terhelési koncepciókat, a cellatér és a helyszíni szervizelési követelményeket. A külföldi szállítást, a telepítést, az üzembe helyezést, a képzést és a dokumentációt a projekt részét képező tételként vizsgáljuk, és csak akkor szerepeltetjük, ha azt az ajánlatban megerősítjük.
Az alkalmazásmérnök számára elérhető hegesztési funkciók
Az EVST szoftverréteg egyesíti az offline programozást, a 3D modellek importálását, a 3D-s látáspozicionálást, az automatikus pályatervezést, a digitális ikerelemzést, a parametrikus modellezést és az ütközésérzékelést. Hegesztés közben a konfigurált cella lézeres varratkövetést, folyamatos vagy sarokhegesztési stratégiákat, többrétegű és többmenetes tervezést, töréspont-helyreállítást és a folyamat szakértői könyvtárából származó recepteket használhat. Az EVST egyetlen alkalmazáscsomagként választja ki a releváns funkciókat a munkadarabhoz és a hegesztési eljáráshoz.
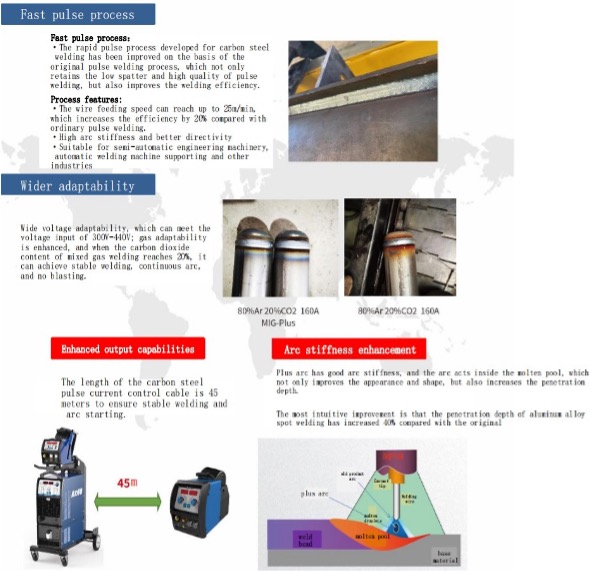
Közepes és vastag lemezalkalmazásokhoz a jelenlegi anyagok kritikus impulzus opciót írnak le, amelynek haladási sebessége 1.2–1.5× standard impulzus. Az EVST a folyamatfejlesztés során együttesen értékeli az áramforrást, az alapanyagot, a töltőanyagot, a csatlakozási kialakítást, az árnyékolást és a hőbevitelt.
A szoftver gyakorlati értéke abban rejlik, ahogyan ezek a funkciók összekapcsolódnak. Egy parametrikus alkatrészdefiníció segíthet az útvonalgenerálásban; a digitális ikertestvér feltárhatja a pozíció- vagy ütközési problémákat; a vizuális analízis összehangolhatja a jóváhagyott feladatot a fizikai alkatrésszel; a követés támogathatja a végrehajtást; és a töréspont-helyreállítás visszaállíthatja a megszakított feladatot egy szabályozott állapotba. Ez az összekapcsolt szekvencia az EVST tanításmentes javaslatának alapja.
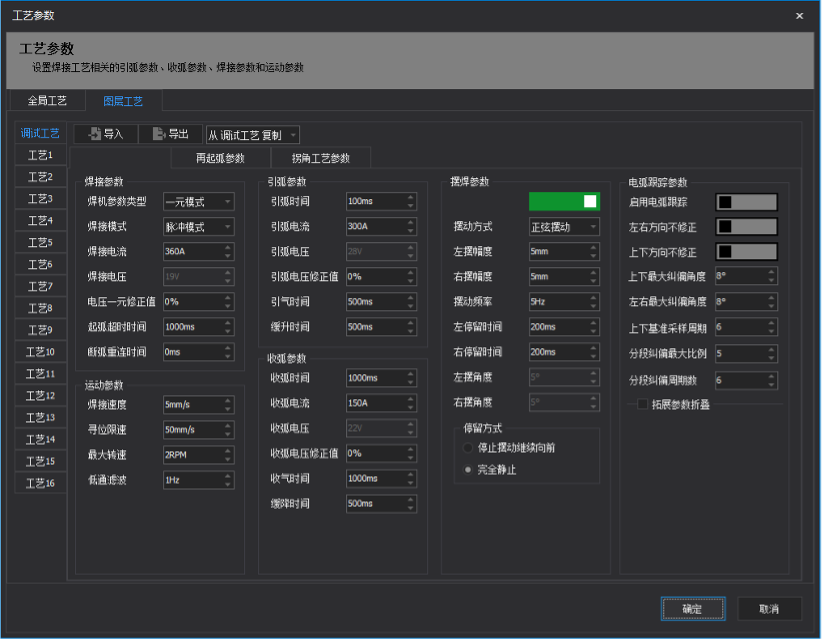
Folyamatparaméter könyvtár
A folyamatparaméter-könyvtár jóváhagyott hegesztési recepteket biztosít a munka előkészítéséhez, míg az alkalmazható beállítások továbbra is a munkadarab, a kötés és a hegesztési eljárás validálásától függenek.
Szerkezeti acél alkalmazási példák
Az EVST jelenlegi oldala négy reprezentatív szerkezeti munkadarabot mutat be. Együttesen bemutatják, hogyan kezeli az offline tervezés, a látásillesztés és a koordinált mozgás a különböző ízületi hozzáférési mintákat.
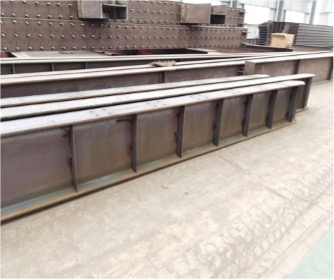
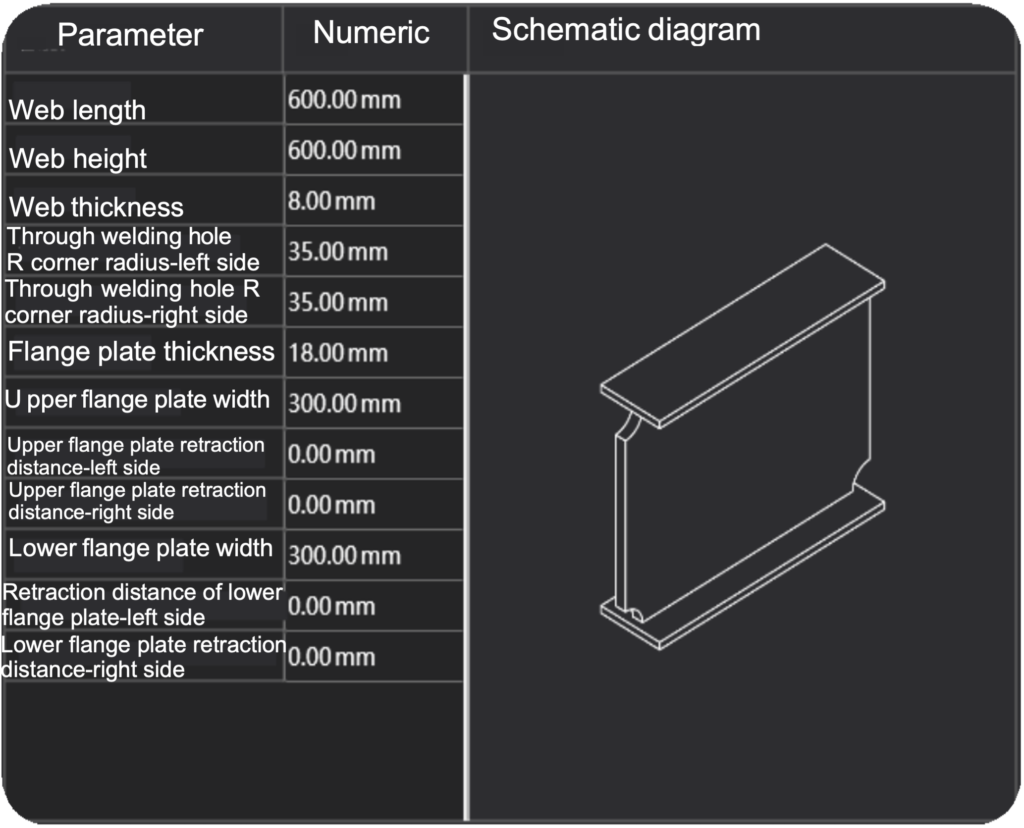
H alakú szerkezeti merevítő hegesztés
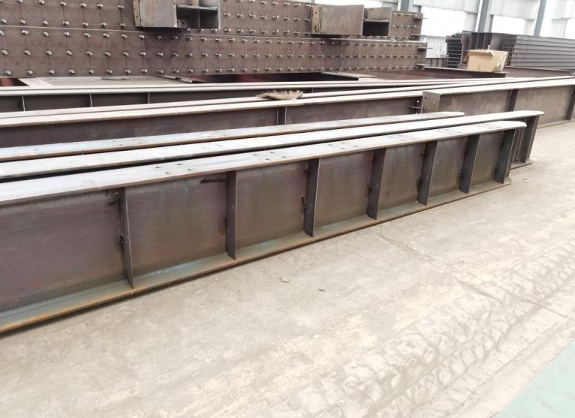
Az ismétlődő merevítő illesztések előnyben részesítik a modellalapú útvonal-előkészítést és az állandó rögzítési referenciákat. Az alkalmazás áttekintése a fáklyás megközelítésre, az illesztések sorrendjére és arra összpontosít, hogy a robot hogyan éri el a csatlakoztatott lemezalkatrészek mindkét oldalát.
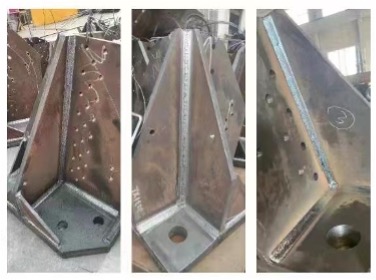
Torony sarok hegesztés
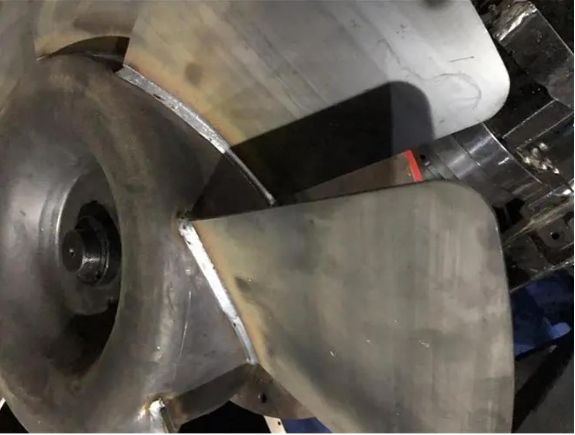
A torony sarokgeometriája több hegesztési irányt hoz létre egy kompakt területen. A cella koncepciójának össze kell hangolnia az alkatrész megjelenését, a pisztoly távolságát és egy rendezett útvonalat, amelyet az alkalmazásmérnök a gyártás előtt áttekinthet.
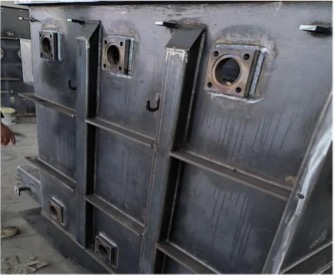
Transzformátor tartály hegesztés
A nagyméretű panelek és a rögzített szerkezeti elemek olyan elrendezést igényelnek, amely egyetlen rendszerként mutatja a hegesztési burkolatot, a szerelvényeket és a robot pozícióját. Az EVST egy dedikált transzformátortartályos hegesztési megoldást is dokumentál az olvasók számára, akik értékelik ezt a munkadarab-családot.
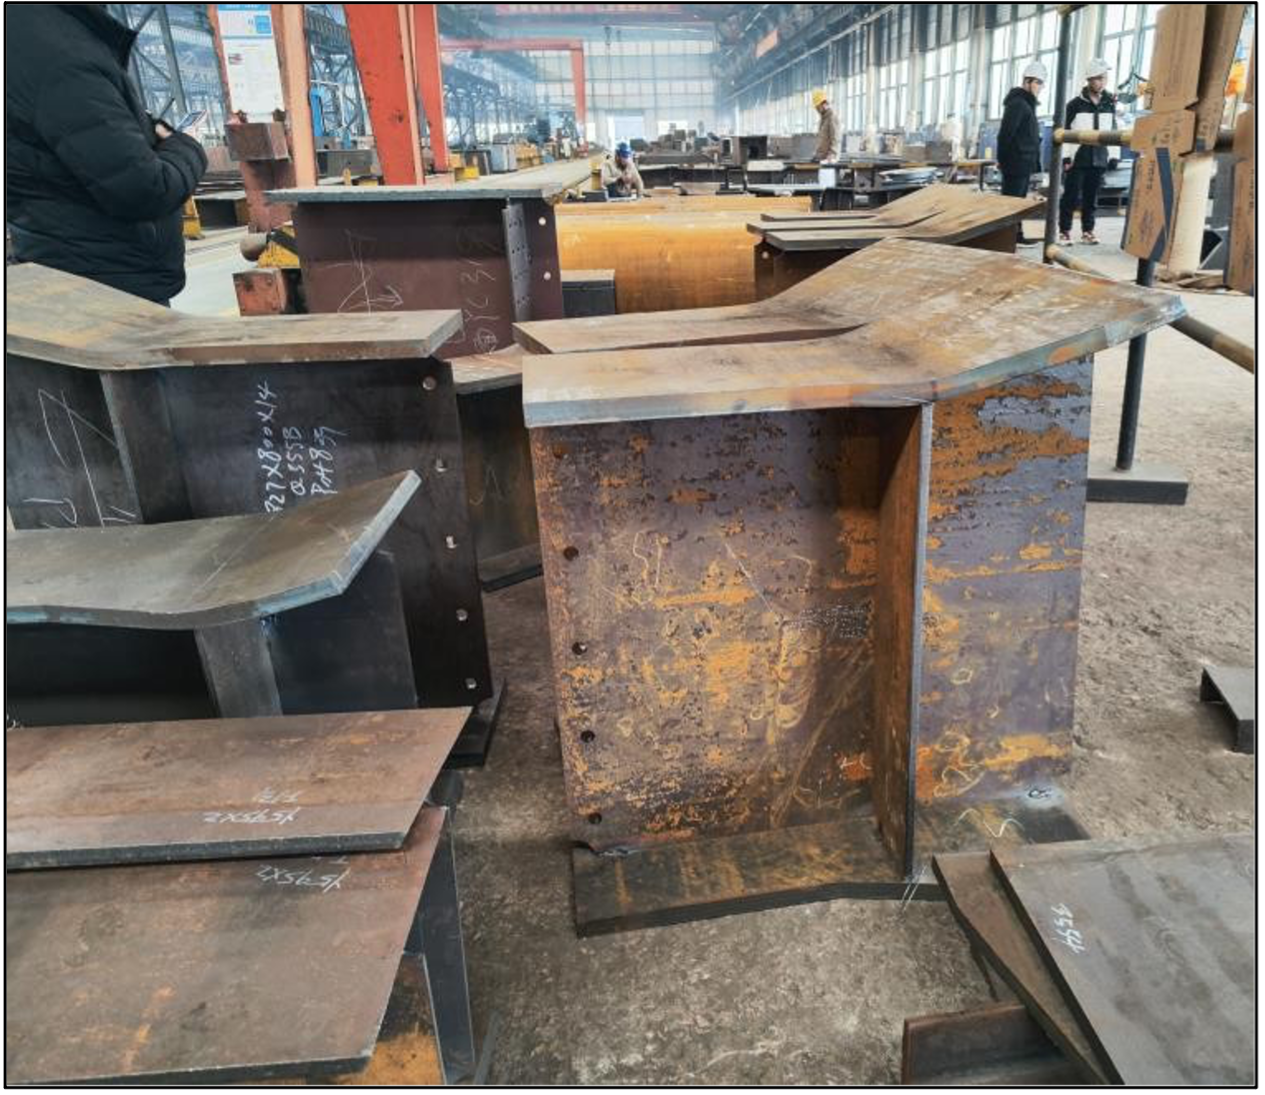
Corbel hegesztés
A konzolok rövid, metsző illesztéseket kombinálnak korlátozott megközelítési szögekkel. Az offline pályaelőkészítés és az egyértelmű rögzítési referencia segíti a mérnököt a hozzáférés és a sorrend tesztelésében, mielőtt a munkát a cellába engednék.
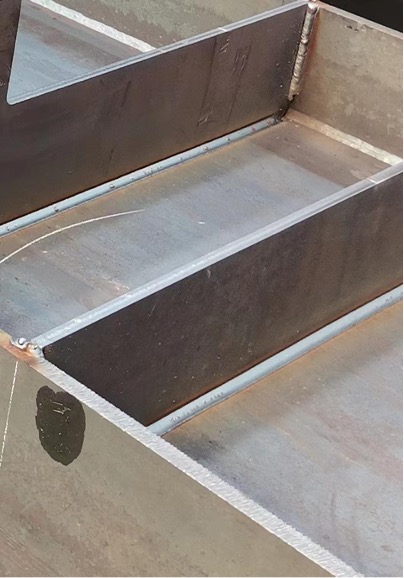
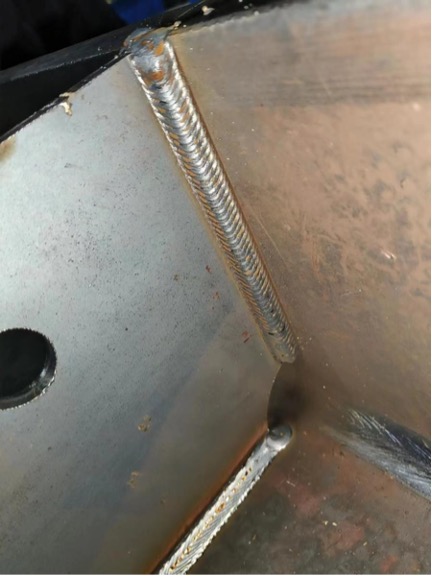
Hogyan értékelhető, hogy a rendszer illeszkedik-e a munkadarabokhoz?
Egy hasznos értékelés reprezentatív munkadarab-információkkal kezdődik, nem pedig egy általános robotkéréssel. Ossza meg a rendelkezésre álló modellt vagy rajzot, a hegesztendő kötéseket, az anyag- és töltőanyag-információkat, a várható alkatrészcsalád-variációkat, a rögzítési koncepciót, az előnyben részesített betöltési módszert és a cella körül rendelkezésre álló helyet. Ha a mérnöki adatok hiányosak, azonosítsa, hogy mely felületek és hegesztési területek szkennelhetők be, és hogyan lesz a valós alkatrész bemutatva.
Az EVST ezután összehasonlíthatja a modellalapú és a szkennelésalapú útvonalakat, áttekintheti a QJR6-1400H és a QJR6-2000H kinyúlását, figyelembe veheti a sín vagy a pozicionáló mozgását, és azonosíthatja a hegesztőforrást és a pisztolycsomagot, amelyet be kell vonni a folyamattesztelésbe. Az áttekintésnek meg kell határoznia a kezelői hozzáférést, a fogyóeszközök szervizelését, a pisztoly tisztítását, a füstelszívást, a védelmet és a megszakított feladat utáni helyreállítást is. Ezek a tételek befolyásolják a használható cellát, annak ellenére, hogy nem szerepelnek a robot hasznos terhelési táblázatában.
A gyártás megkezdése előtt az alkalmazáscsapatnak a megállapodott minták alapján meg kell erősítenie a kiválasztott útvonalat, a folyamatreceptet, a munkadarab elhelyezésének módját és a cella működési sorrendjét. Itt kell meghatározni azt is, hogy a kezelő mely beállításokat választhatja ki, mely változtatásokhoz szükséges a hegesztőtechnikai jóváhagyás, és milyen információkat kell megőrizni minden egyes feladatnál. A tanításmentes útvonal-létrehozás akkor a leghatékonyabb, ha ezek a felelősségi körök explicit módon meghatározottak.
Intelligens hegesztőrendszer vs. hagyományos hegesztőrobot
Egy berendezéskiválasztási útmutatónak a mérnöki útvonalat kell összehasonlítania, nem csak a robotspecifikációkat. Az integrált rendszer és a robothegesztő cella közötti különbségtétel azt is felveti, hogy a munkadarab adatai hogyan válnak jóváhagyott munkává.
| Értékelési pont | Hagyományos hegesztőrobot | Integrált hegesztőrendszer | Kiválasztás előtti megerősítés |
|---|---|---|---|
| Útvonal létrehozása | Ponttanítás vagy különálló robotprogram | Modell- vagy szkennelésalapú útvonal-előkészítés és -felülvizsgálat | Adatminőség, felismerés és jóváhagyási felelősség |
| Cell felelősség | A robot mozgása lehet az egyik biztosított réteg | A tervezés, az érzékelés, a hegesztés, a külső tengelyek és a munkakezelés összehangolt | Berendezések, interfészek, őrzés és helyszíni szolgáltatások |
Intelligens hegesztőrendszer követelményeinek ellenőrzőlistája
- Modellek vagy rajzok és meghatározott hegesztési kötések
- Anyag, töltőanyag és hegesztési eljárás
- Munkadarab-variáció és a befogás ismételhetősége
- Elérhetőség, fáklyahozzáférés, külső tengelyek és cellatér
- Rakodás, biztonság, szervizelés és mentés
- Érvényesítés, elfogadás és tulajdonjog-változtatás
A megfelelő konfiguráció kiválasztása egy megfelelő döntés. Az előnyöket és hátrányokat mérlegelő áttekintés a kevesebb ismétlődő útvonal-előkészítést mérlegeli a szabályozott adatokkal, a készülékekkel és a folyamatjóváhagyással szemben. Egy kis műhelynek működőképes rakodásra és támogatásra van szüksége; a nagy mennyiségű, kis volumenű gyártáshoz szabályozott alkatrészcsaládokra van szükség.
Kapcsolódó EVST robotok, cellák és pozicionáló berendezések
Tekintse meg a tanításmentes működéshez, acélszerkezeti alkalmazásokhoz és a munkaállomások alapjaihoz kapcsolódó célzott útmutatókat, majd tekintse át a kapcsolódó termékforrásokat.
Lásd az intelligens hegesztési munkafolyamatot
Ez a két ellenőrzött, hivatalos EVST csatornán közzétett videó bemutatja a programozáscsökkentést és az intelligens hegesztést szerkezeti acél munkadarabokon.
Nincs szükség programozásra: Okos hegesztőrobot
Az EVST hivatalos csatornáján bemutatjuk az intelligens hegesztőrobot munkafolyamatát, amely csökkenti a manuális programozást.
Intelligens hegesztőrendszer acélszerkezetekhez
Az EVST hivatalos csatornájának nézete egy intelligens hegesztőrendszerről, amelyet acélszerkezeti munkadarabokon alkalmaznak.
Mi határozza meg egy intelligens hegesztő munkaállomás költségét?
Mennyibe kerül egy intelligens hegesztő munkaállomás? A hasznos ártartomány a munkadarabtól, az érzékelési útvonaltól, a robottól, a külső tengelyektől, a hegesztőcsomagtól, a szerelvényektől és az elfogadási körtől függ.
| Költségtényező | Mi változtatja a hatókört |
|---|---|
| Munkadarab és munka előkészítése | Modell vagy szkennelési útvonal, illesztések száma és alkatrész-variáció |
| Cella hardver | Robotkinyúlás, külső tengelyek, érzékelő, hegesztő és támogató berendezések |
| Integráció és validáció | Rögzítőelemek és biztonsági interfészek, minta validálása és elfogadása |
| Szállítás és tulajdonjog | Telepítés, képzés, dokumentáció, karbantartás és változáskezelés |
Az intelligens hegesztő munkaállomás megtérülésének becsléséhez hasonlítsa össze a programozási munkát, a ciklusidőt, az utómunkálatokat és a megszakításokat ugyanazon munkadarab-keverék és időszak esetében. Használja az ellenőrzött különbségeket az automatizált cella és a kézi hegesztés összehasonlítására, és számítsa ki a megtérülési időt.
Az intelligens hegesztő munkaállomás teljes tulajdonlási költsége magában foglalja a szerelvényeket, közműveket, fogyóeszközöket, karbantartást, képzést és a jövőbeni változtatásokat is. A befektetés megérisége az igazolt megtakarításoktól és a termelésirányítástól függ, nem pedig egy általános árajánlattól.
Gyakran ismételt kérdések
Mit jelent a tanításmentes hegesztés ebben az EVST rendszerben?
Ez azt jelenti, hogy a robot útvonalát jóváhagyott munkadarab-adatokból vagy rögzített geometriából készítik elő a manuális, pontról pontra történő betanító programozás helyett. A munkafolyamat a kezelő és a hegesztőmérnök erőfeszítéseit a feladat jóváhagyására összpontosítja, ahelyett, hogy minden egyes pontot betanítanának.
Tud a rendszer modelleket vagy rajzokat importálni?
Igen. Az elsődleges munkafolyamat 3D modelleket vagy rajzokat importál a népszerű szerkezettervező szoftverekből, azonosítja a hegesztési jellemzőket, és offline módon előkészíti a robot pályáit. Az így létrejövő feladat a geometriai, útvonal- és folyamatinformációkat ötvözi a cellaillesztéshez és végrehajtáshoz.
Működhet az EVST, ha nem állnak rendelkezésre használható modelladatok?
A rendszer egy 3D-s vonalszkennelési útvonalat is támogat, amely rögzíti a releváns munkadarab-geometriát és kinyeri a hegesztési információkat. Ezt az útvonalat akkor használja, ha az alkatrész geometriáját a cellában kell rögzíteni, és a munkadarab megfelelő szkennelési hozzáférést biztosít.
Mi a különbség a 3D-s vizuális pozicionálás és a lézeres varratkövetés között?
A 3D-s látásos pozicionálás a cellában lévő fizikai munkadarabhoz igazítja az előkészített feladatot. A lézeres varratkövetés a pisztoly mozgását a detektált varrathoz viszonyítva támogatja a robotot a végrehajtás során. Ezek a munkafolyamat különböző szakaszait szolgálják ki.
Egyetlen operátor is képes a rendszert üzemeltetni? Milyen készségekre van szükség?
Egy képzett kezelő futtathatja a megbízott munkafolyamatot. A kezelő betölti a jóváhagyott feladatot, megerősíti a munkadarabot és a befogást, majd követi a cella sorrendjét; a hegesztőmérnök továbbra is felelős a hegesztési eljárás kiválasztásáért, a folyamat validálásáért és a változtatások jóváhagyásáért.
Támogatja a rendszer a többrétegű és többrétegű hegesztést?
Igen. Közepes és vastag lemezalkalmazásokhoz, többrétegű és többrétegű hegesztéshez használható a dokumentált kritikus impulzus mód, ahol a haladási sebesség 1.2–1.5× standard impulzus. A menettervezés a hegesztési eljárás szakértői könyvtárából származik, és a jóváhagyott hegesztési eljárással összhangban van megerősítve.
Milyen információkat kell előkészíteni egy megoldás áttekintéséhez?
Készítsen reprezentatív modelleket vagy rajzokat, hegesztési varratokra vonatkozó információkat, anyag- és töltőanyag-adatokat, a várható alkatrészcsalád-variációkat, a rögzítési koncepciót, a terhelési módszert és a rendelkezésre álló cellaterületet. Ha szkennelésen alapuló útvonalat fontolgat, azonosítsa a rögzíthető felületeket és hegesztési régiókat is.
Hogyan néz ki egy tipikus projekt a megrendeléstől a gyártásig? A telepítés és a képzés is benne van a csomagban?
A telepítés és az operátorok képzése belefoglalható a megállapodott projekt hatókörébe. Egy tipikus projekt a megoldásértékeléstől és a mintafolyamat-validálástól a gyártáson és integráción, a helyszíni telepítésen és üzembe helyezésen, az operátorok képzésén, a gyártásátadáson és az értékesítés utáni támogatáson átível. A végső kereskedelmi ajánlat meghatározza a nyújtott szolgáltatásokat.
Működhet a rendszer a meglévő hegesztő áramforrásunkkal?
Lehetséges, hogy a projekt értékelésétől függ. A standard opciók az Aotai NBC500RP Plus és a Megmeet Dex2 500MPR. Meglévő vagy más márkájú áramforrások esetén az EVST a konfiguráció megerősítése előtt értékeli a kommunikációs kompatibilitást és a hegesztési folyamathoz való illeszkedést; előzetesen egyetlen harmadik féltől származó márka sem tekinthető kompatibilisnek.
Építsd fel a cellát a munkadarab köré
Egy betanításmentes hegesztési projekt a munkadarab-családdal, a hegesztési hozzáféréssel és a rendelkezésre álló mérnöki adatokkal kezdődik. Az EVST ezeket az információkat felhasználhatja a tervezési útvonal, a robot kinyúlásának, a külső tengelyek, a hegesztési csomag és a visszaigazolási munkafolyamat egyetlen megoldásként történő áttekintésére. Ugyanezek a bizonyítékok határozzák meg a beszállítói határokat, és a költség- és megtérülési felülvizsgálatot az alkalmazáshoz igazítják. Konfigurációs áttekintéshez ossza meg a reprezentatív alkalmazásinformációkat az EVST megoldásértékelési kapcsolatfelvételi oldalán keresztül.
Kapcsolat