
Cinkötvözet fogantyúk robotcsiszolása: elválasztó vonal eltávolítása
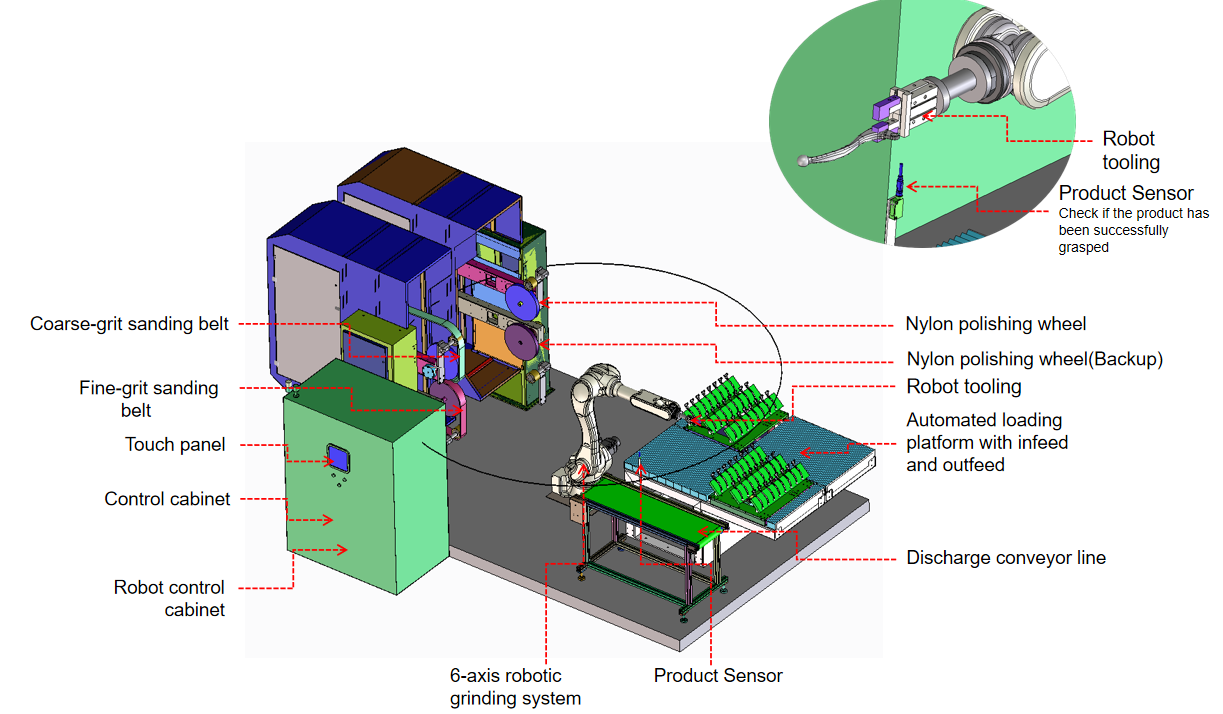
Ez a robotizált polírozó cella egy hattengelyes robotból és egy négyállomásos szalagcsiszolóból áll, amely egy be- és kirakodóasztallal is rendelkezik: az alkatrészeket sorrendben csiszolják a durva szalagoktól a finom szalagokig, vagy polírozzák egy nejlonkorongon.
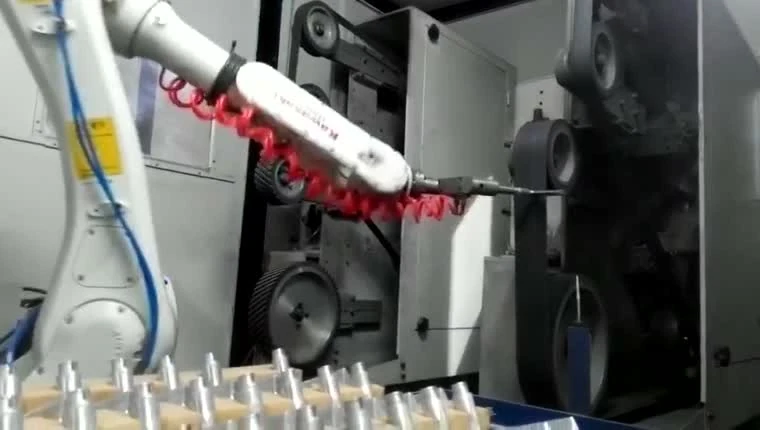
A robot tartja az alkatrészt a stabil és hatékony csiszolás érdekében
A robot a terméket a fogyóeszköz-állomásokhoz szállítja csiszolás és polírozás céljából; nagy termékek esetén a robot tartja a szerszámot, és ehelyett a rögzített alkatrészen dolgozik.
cellaelrendezések, kényszerített vezérlési beállítások és kijelölésA nagyméretű termékeket robot által tartott szerszámmal csiszolják és polírozzák, a szerszám fogyóeszközei automatikusan cserélődnek.
sorjázó cellák nehéz öntvényekhezKulcsfontosságú alkatrészek, az alkatrész körül elrendezve
Hattengelyes robot és köszörűberendezés
A robot mérete a csiszolási folyamathoz igazodik, így a sorozat egyenletesen és folyamatosan fut.
Fogyóeszköz-állomások
A két-, négy- vagy hatállomásos elrendezések a csiszolási folyamathoz igazodnak, és a fogyóeszközök – csiszolószalagok, lamellás csiszolókorongok, nejlonkorongok, szizálkorongok és vászoncsiszoló korongok – a feladatnak megfelelően válthatók.
Halmozott fogyóeszköz-állomások
A felső és alsó állomáselrendezés lerövidíti a robot állomások közötti mozgását a gyors és folyamatos kimenet érdekében.
Be- és kirakodó berendezés
Egy be, egy ki: minden alkatrész a köszörülés után visszatér a tálcára; amikor a tálca elkészült, a cella automatikusan átvált a következő tálcára, és a kezelők be- és kirakodják a tálcákat.
Háromféle csiszolószerszám-rögzítési lehetőség
Fix rögzítés
A csiszolószerszám mereven csavarozott a robot karimájához, így merev, nagy szilárdságú csatlakozást biztosít.
cellaelrendezések, kényszerített vezérlési beállítások és kijelölésÚszó tartó
A csiszolószerszám követi a termék felületét, így laposabb és egyenletesebb felületet biztosít.
cellaelrendezések, kényszerített vezérlési beállítások és kijelölésÚszó rögzítés nyomatékérzékeléssel
A szerszám állandó erőkifejtéssel követi a termék felületét ívelt felületek, sarkok, nagyon vékony alkatrészek és igényes alkatrészek megmunkálásakor.
cellaelrendezések, kényszerített vezérlési beállítások és kijelölésSokféle terméktípus, egyetlen őrlési folyamat
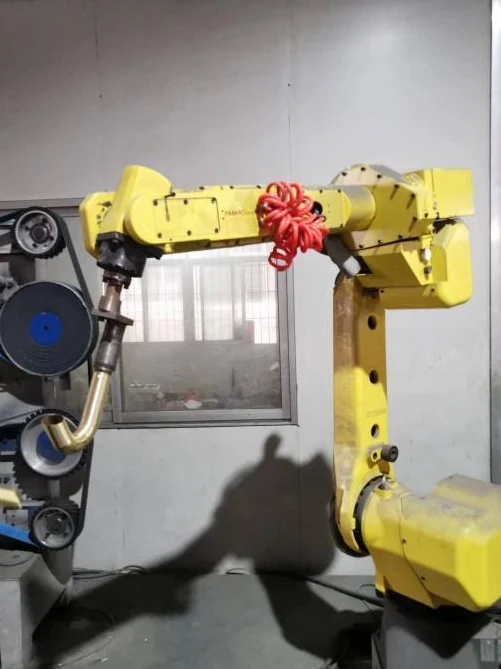
Szaniteráruk: csaptelepek és zuhanyszerelvények
A cinkötvözetből készült csaptelepfedelek, a rézötvözetből készült csapteleptestek, a rozsdamentes acél csaptelepek, az ívelt kifolyók és a zuhanykarok illenek a részben tartott megmunkálási útvonalhoz. A munkadarab rögzített állomások között mozog, miközben a robot a szükséges felületeket a szerszámnak bemutatja.
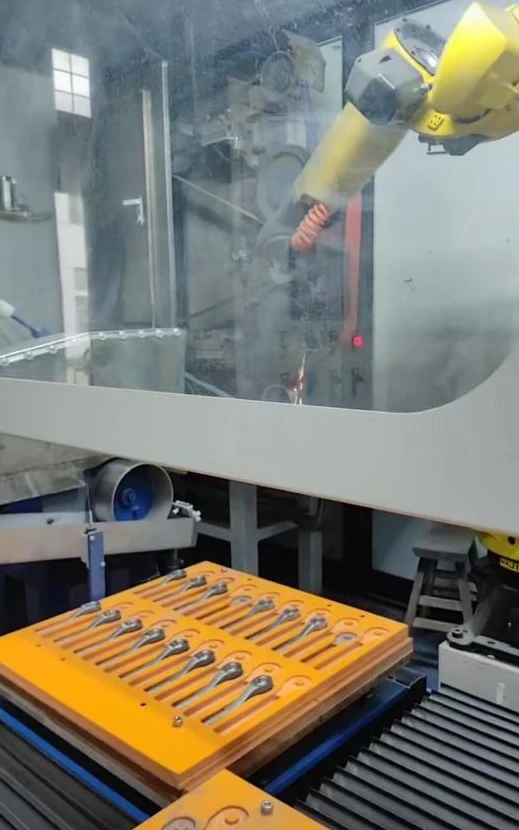
Hardvereszközök: fogantyúk és villáskulcsok
Tipikus alkalmazások az ajtókilincsek és a szerszámacél villáskulcsok. A formázott tálcák rendszerezik a beérkező alkatrészeket, miközben a megfogó az egyes alkatrészeket a csiszoló- vagy polírozóállomásra szállítja. Tipikus feladat az elválasztóvonal és a sorja eltávolítása cinkötvözetből készült öntött fogantyúkon polírozás előtt.
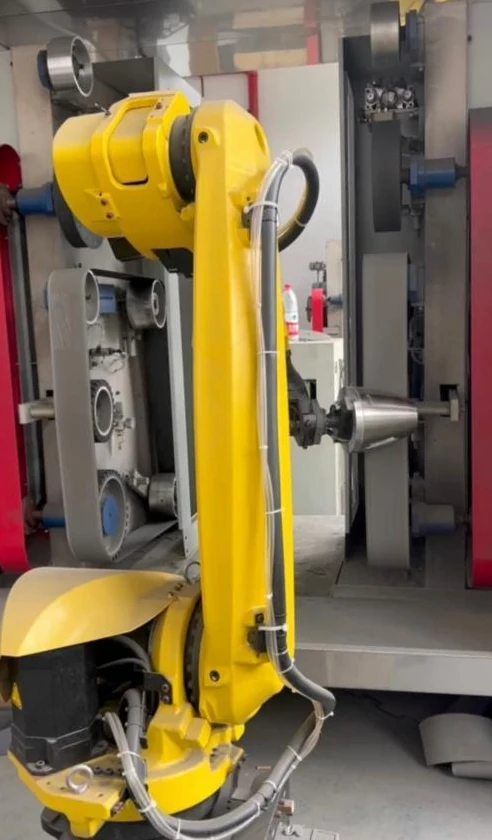
Háztartási gépek: vízforraló testek és fogantyúk
A rozsdamentes acél vízforraló testek és az alumínium mikrohullámú sütő fogantyúk ugyanazon alkatrészfogási megközelítésen belül különböző alkatrészformákat képviselnek: egy kerek, vékony falú testet és egy hosszú fogantyút. Mindegyikhez az alakjához illeszkedő megfogási elrendezés szükséges.
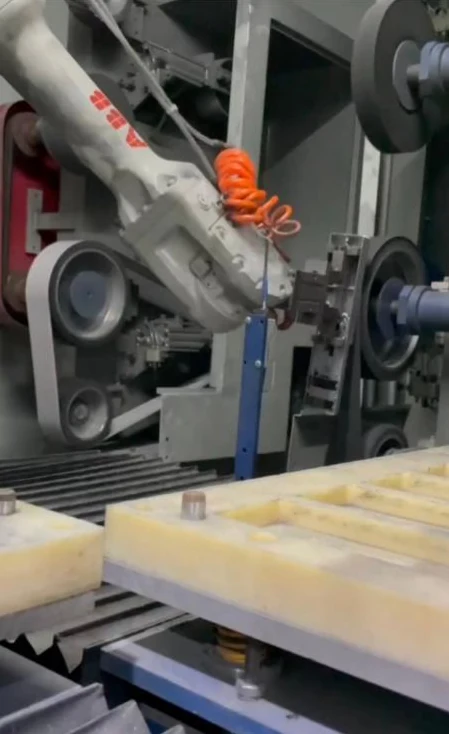
Okoszárak: kis fedelek és hosszú alkatrészek
A cinkötvözetből készült intelligens zárfedelek elhelyezhetők pozicionáló tálcákban. Zárt cellás elrendezések is elérhetők hosszú fedelű és fogantyús alkatrészekhez, ahol a robot a gép burkolatán belül dolgozik.
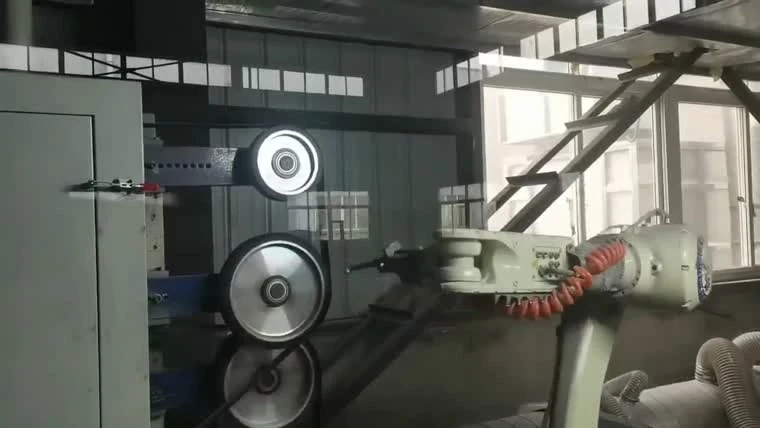
Motorkerékpár alkatrészek: fékkarok és vázak
Az alumínium kézifék- és fékkarok rögzített érintkező kerekek mellett futnak a csiszoláshoz és polírozáshoz. A hegesztett cső alakú hátsó váz egy másik tipikus alkatrészcsalád, amely munkadarab-specifikus tartóelrendezést használ. A csiszoláshoz és polírozáshoz használt tipikus alumínium öntött alkatrészek közé tartoznak a kerékagyak, csomagtartók, tükörházak, hátsó kerékszett-tartók, üzemanyagtartályok, lengéscsillapító testek és lábtartók.
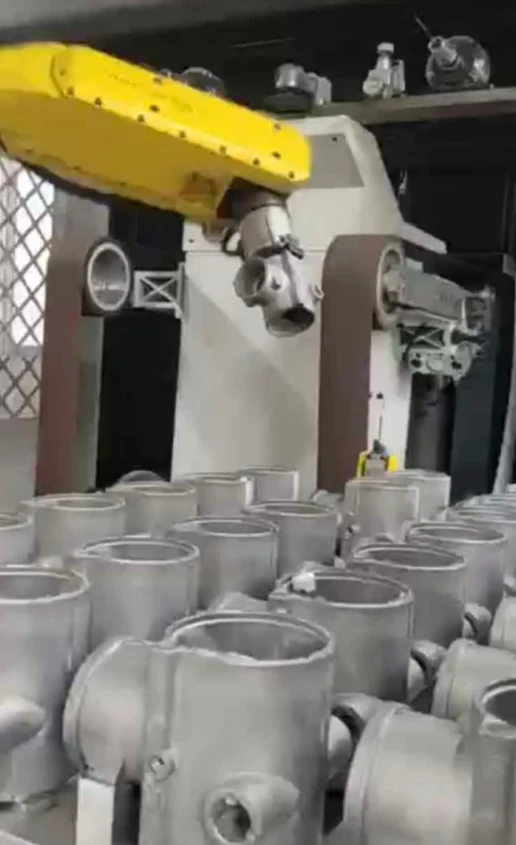
Szelepek és öntvények: alumínium szeleptestek és öntött házak
Az alumínium három- és négyjáratú szeleptestek, valamint a lapos alumíniumöntvény házak tipikus sorjázó alkalmazások ehhez az eljáráshoz. A robot megtartja az alkatrészt, és a szükséges éleket rögzített simítóberendezéshez viszi.
A termékhez konfigurált őrlési módszer
A munkadarab-család használatával kezdje meg az elrendezés megvitatását. Az alábbi kombinációk konfigurációs példák, nem pedig univerzális berendezésspecifikációk.
| Munkadarab család | Tartási módszer | Állomáskombináció | Rakodási elrendezés | Tipikus folyamat |
|---|---|---|---|---|
| Szaniter csaptelepek és szerelvények | A robot megfogja a terméket | Csiszolószalag, nejlonkorong és vászonkorong | Tálcák elhelyezése | Csiszolás és polírozás |
| Ajtókilincsek és intelligens zárburkolatok | A robot megfogja a terméket | Csiszolószalag, nejlonkorong és vászonkorong | Alakú tálcarendszer | Csiszolás és polírozás |
| Villáskulcsok és szerelvények | A robot megfogja a terméket | Csiszolószalag, nejlonkorong és vászonkorong | Sorokban elrendezett töltőtálcák | Csiszolás és polírozás |
| Kazántestek, hüvelyek és perselyek | A robot megfogja a terméket | Csiszolószalag, nejlonkorong és vászonkorong | Munkadarabhoz illesztett tálcák | Csiszolás és polírozás |
| Alumíniumöntvény fékkarok és hátsó csomagtartók | A robot megfogja a terméket | Csiszolószalag, nejlonkorong és vászonkorong | Tálca vagy rögzítőelem elhelyezése | Csiszolás és polírozás |
| Alumínium szeleptestek és öntött házak | A robot megfogja a terméket | Csiszolószalag, nejlonkorong és vászonkorong | Kötegelt rakodás tárolókból | Köszörülés és sorjázás |
Adja meg a termék rajzait vagy fotóit, valamint a jelenlegi kézi csiszolási és polírozási folyamatát, és mi megtervezzük a berendezést és a folyamatot.
Beszélgetés egy cellaelrendezésen keresztülTartsa kéznél a kis alkatrészeket az átvételhez
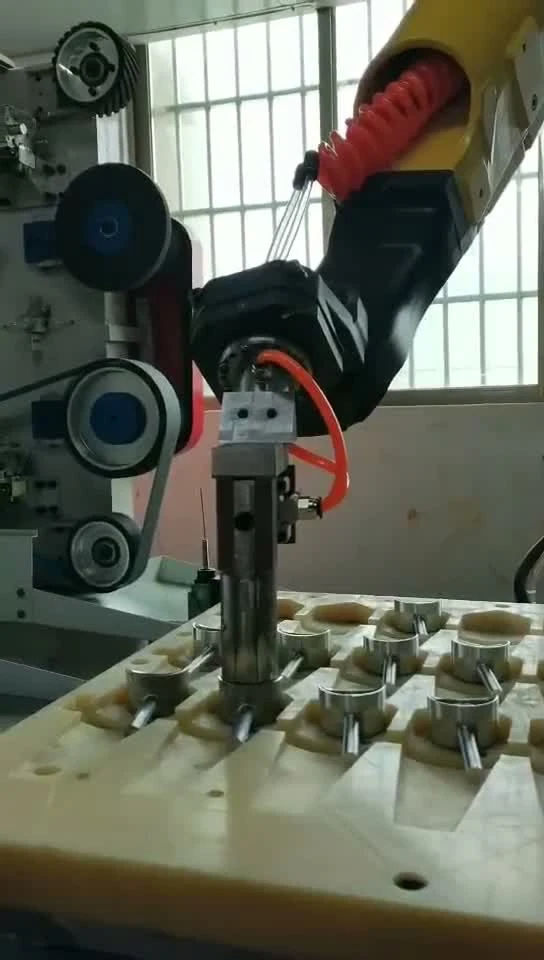
Zárt munkaterület
A teljes elrendezés a robot munkaterületén belül helyezkedik el, és egy nedves porszívó van felszerelve a levegő portalanítására.
cellaelrendezések, kényszerített vezérlési beállítások és kijelölés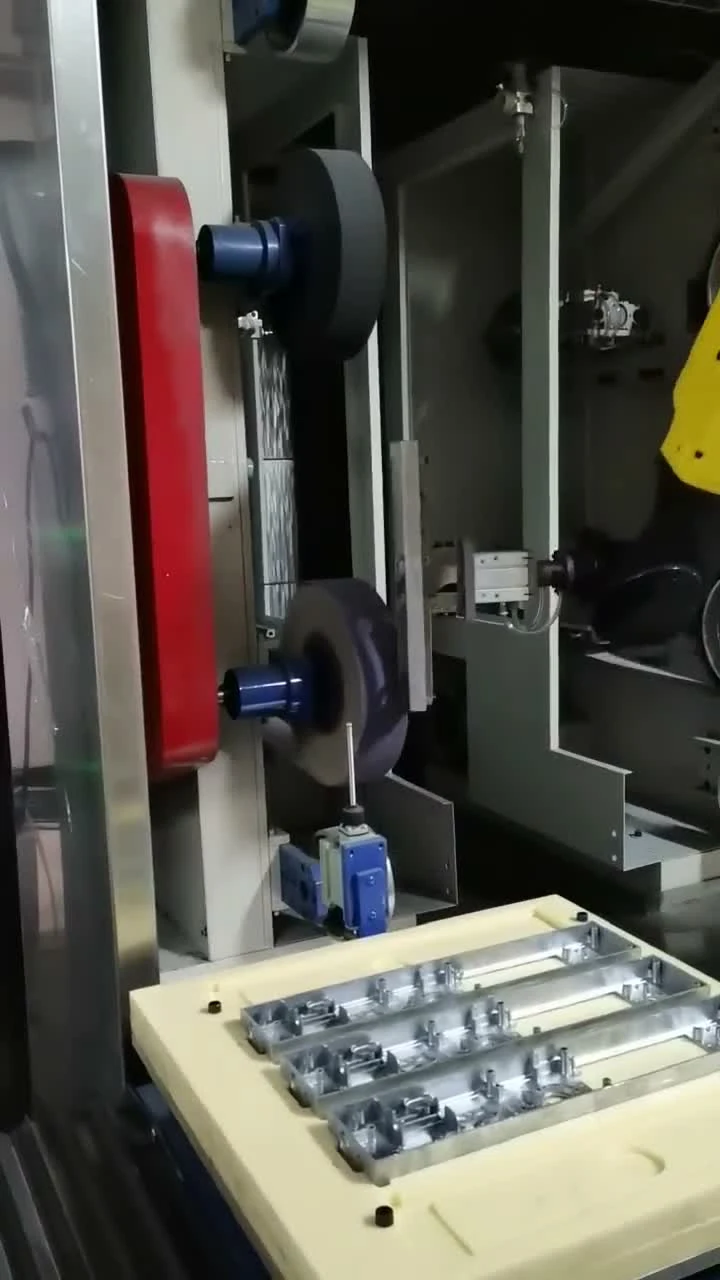
Miért egy részlegesen fenntartott cella?
Konzisztencia:
Egy programozott útvonal ismételhető sorrendben juttatja el a munkadarabot a fix befejező állomásokhoz; a megfogás és a fogyóeszközök állapota továbbra is a folyamatbeállítás része marad.
Biztonság
A különálló berakodási és befejező pozíciók segíthetnek távol tartani a kezelőket a szerszámtól a feldolgozás során, a cellához tervezett védelemmel és hozzáféréssel.
áteresztőképesség
A szervezett tálcák és a berakodási pozíciók biztosítják az alkatrészek folyamatos áramlását. A teljesítmény a munkadarabtól, a befejező lépésektől és a berakodási elrendezéstől függ.
Kérdések cella megadása előtt
Mely alkatrészek illenek inkább egy részlegesen tartott cellába, mint egy szerszámmal tartott cellába?
Ez az oldal a biztonságosan megfogható és rögzített befejező pozícióba állítható hardverekre összpontosít. Nagyobb alkatrészek esetén az elrendezés megfordítható, így az alkatrész rögzített marad, és a robot viszi a szerszámot.
Milyen fogyóeszköz-állomásokat lehet egyetlen cellában kombinálni?
Egy cella fix csiszolási és polírozási pozíciókat kombinálhat a robot körül. A szükséges befejező lépések határozzák meg az állomáskombinációt; a berendezések elrendezése a munkadarabhoz igazodik.
Hogyan rakodják be a kis alkatrészeket – tálcákkal, emelőtárral vagy szállítószalaggal?
Apró alkatrészekhez elhelyező tálcák és emelőtárak állnak rendelkezésre. További elrendezési lehetőségek a váltakozó betöltési pozíciók és a kétrétegű anyagasztalok. Egy szállítószalag-csatlakozó is szóba jöhet, ha az előző folyamat megköveteli.
Lehet egyetlen cellában több cikkszámot futtatni a szerelvény újjáépítése nélkül?
Ne feltételezze, hogy a különböző cikkszámú termékek ugyanazt a készüléket használják. Először hasonlítsa össze a megfogó felületeiket, a helymeghatározási pontjaikat és a simítási útvonalaikat. Küldjön rajzokat vagy mintákat, hogy felmérhesse a közös jellemzőket és a szükséges átállási munkákat.
Milyen befejező lépéseket fed le a cella – sorjátlanítás, csiszolás, polírozás?
Az alkatrész-megmunkálásos eljárás a hardverek köszörülését és polírozását, valamint a megfelelő alumíniumöntvények sorjátlanítását foglalja magában. A kívánt felület eléréséhez polírozási pozíciók is beilleszthetők. A sorrendet az anyag, a geometria és a felületcél alapján választják ki.
Definiálja az alkatrészt. Beszélje meg a befejező útvonalat.
Osszon meg egy rajzot vagy mintát, az anyagot, a megmunkálandó felületeket és a kívánt eredményt. Az EVST ezen információk alapján megbeszélheti a megfogási elrendezést, az állomáskombinációt és a rakodási megközelítést.