
Hegesztőrobot munkaállomás konfigurációk: cellák, sín- és portálrendszerek
Egy hegesztőrobot munkaállomás robotokat, hegesztőberendezéseket, munkadarab-kezelést, szerelvényeket, vezérlőket és biztonsági mechanizmusokat kombinál egy meghatározott gyártási igény köré. Ez a kiválasztási központ négy konfigurációs családot hasonlít össze, és az alkalmazásspecifikus részleteket dedikált oldalakra irányítja. Az oldalon belüli hivatkozások segítségével a munkadarab-korlátozásoktól a megfelelő architektúráig léphet.
Kezd azzal, hogy a kérelmet négy család egyikébe helyezed el
Minden kategóriakártya ugyanazokat a mezőket használja a kiválasztási útvonal azonosítására. A numerikus értékek és a mérnöki feltételek az alábbi megfelelő szakaszokban maradnak.
Könnyű és közepes sejtek
- Kezdő illeszkedés
- Ismételhető könnyű és közepes alkatrészcsaládok
- A mozgás meghatározása
- Helyi átfordítás, forgatás vagy többtengelyes pozicionálás
- Következő értékelés
- Haladjon tovább a fénykonfigurációs útvonalon
Nagy és nagy terhelésű állomások
- Kezdő illeszkedés
- Hosszú, nagy kiterjedésű vagy nagy tömegű munkadarabok
- A mozgás meghatározása
- Nagy terhelésű pozicionálás és megnövelt robotkinyúlás
- Következő értékelés
- Haladjon tovább a nagyrészt mérnöki útvonalon
Földi, magasvasúti és portálrendszerek
- Kezdő illeszkedés
- Hosszú, széles vagy magas zónák egy fix robotpozíción túl
- A mozgás meghatározása
- Robot mozgása lineáris külső tengelyeken
- Következő értékelés
- Hasonlítson össze négy mobilrendszer-architektúrát
Pozícionálók és rögzítők
- Kezdő illeszkedés
- Stabil orientációt és megismételhető pozicionálást igénylő alkatrészek
- A mozgás meghatározása
- Mozgasd a részt és tartsd fenn az ízületi kapcsolatokat
- Következő értékelés
- Munkadarab mozgásának és tartási határainak áttekintése
Négy megkötés határozza meg a leghasznosabb kiindulási útvonalat
Kezdje a munkadarab burkológörbéjével és hosszával, majd vegye figyelembe a kombinált munkadarab- és készülékterhelést a pozicionálási számításban. Ezután határozza meg a mozgástengelyeket és a robot által lefedett területet a varrattérképen. Végül szűkítse az architektúrát hegesztési eljárás és varratforma szerint; a konfiguráció neve csak kiindulópont a projekt jóváhagyásához.
Boríték és hossz
Döntse el, hogy egy fix robothely képes-e minden szükséges varratot lefedni.
Terhelés pozicionálása
A munkadarabot, a befogást és a dinamikus orientációt egyetlen terhelési problémaként kezelje.
Mozgástengelyek
Különböztesse meg az alkatrész mozgatását, a robot mozgatását vagy a külső tengelyek kombinálását.
Alkalmazható hegesztési eljárás
A kötés és a berendezés határvonalának ellenőrzése gázzal védett, argoníves vagy lézeres hegesztés szempontjából.
Zárt konfigurációk ismétlődő alkatrészcsaládokhoz
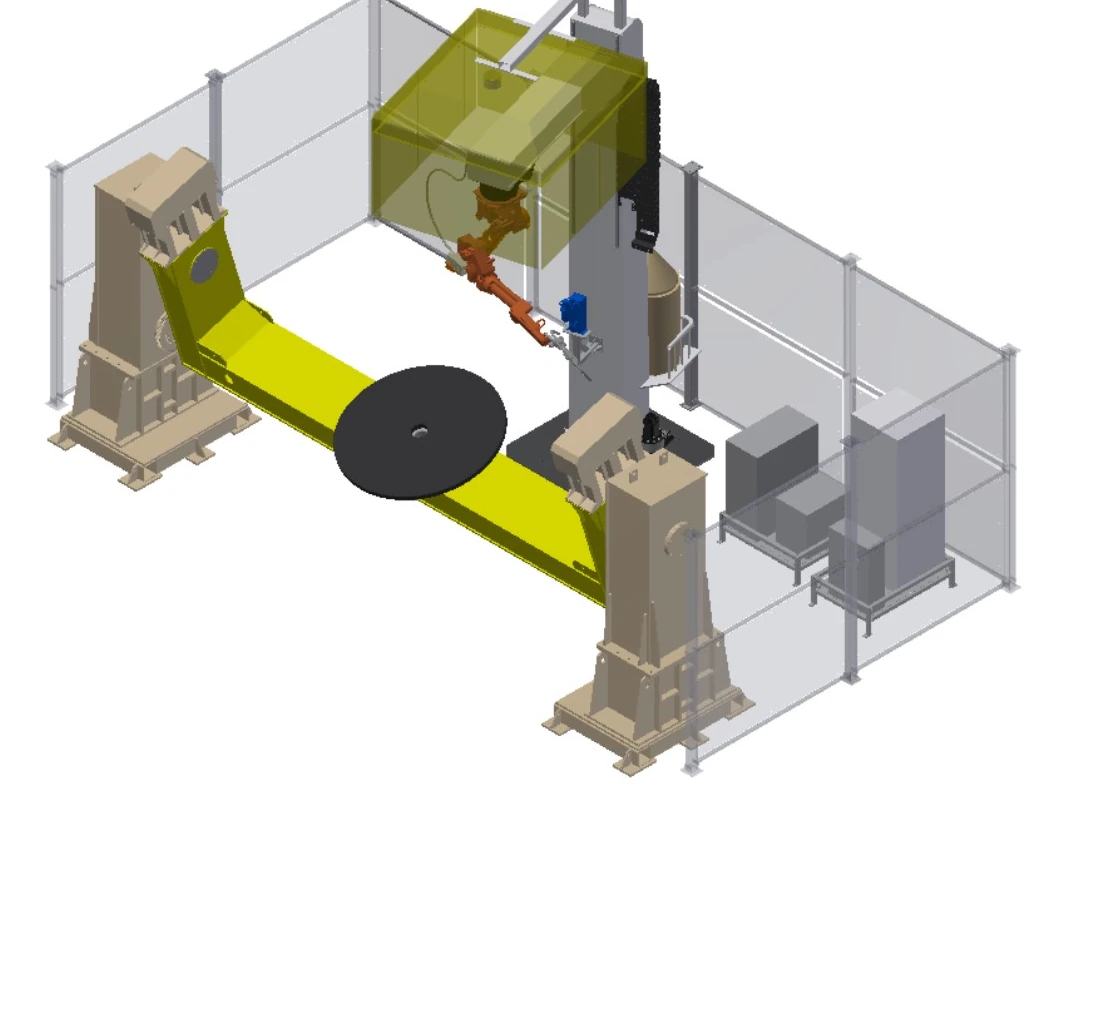
Amikor a munkadarab burkológörbéje és a terhelés illeszkedik a lokális átfordításhoz, vízszintes forgatáshoz, többtengelyes pozicionáláshoz vagy orsó-szegnyereg megtámasztáshoz, kezdjünk egy cellaszintű konfigurációval. A dedikált oldal hat elrendezést hasonlít össze, miközben a befogókészülékekkel, a robot mennyiségével és a védelmi döntésekkel kapcsolatos döntéseket projektspecifikusan kezeli.
robothegesztő cellakonfigurációk könnyű és közepes munkadarabokhoz
Hosszú, nagy vagy nagy tömegű alkatrészekhez tervezett állomások
Ha a hossz, a tömeg, a forgási átmérő vagy a terhelési módszer meghaladja a hagyományos cellaburkot, akkor a megtámasztással, a pozicionálással, a külső mozgással és a védelemmel kapcsolatos korlátozásokkal kell kezdeni. A dedikált oldal nyolc mérnöki kiindulópontot mutat be fix berendezéscsomagok helyett.
nagy teherbírású hegesztőrobot munkaállomások nagy és nehéz alkatrészekhezNégy föld-sín, ég-sín és portál architektúra
Amikor egy rögzített robotpozíció nem tudja lefedni a szükséges hosszúságot, magasságot vagy fesztávolságot, lineáris külső tengelyek viszik a robotot a varratzónába. Ez a négy architektúra függőleges padlómozgást, fordított padlómozgást, többtengelyes fej feletti mozgást és széles portállefedettséget biztosít.
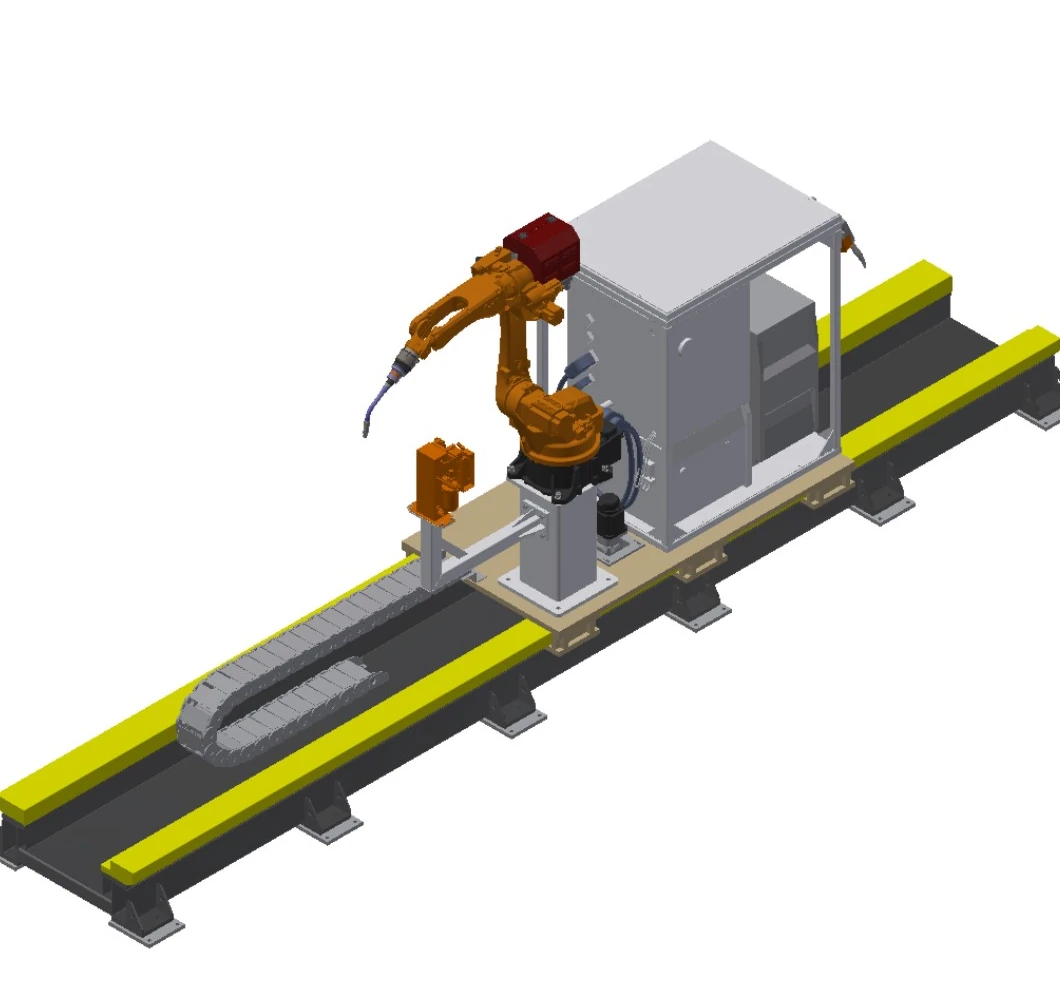
Függőleges talaj-sín hegesztőrendszer
Kiterjeszti a robot lefedettségét hosszú munkadarabok mentén, miközben a robotot függőlegesen tartja egy padlóra szerelt kocsin.
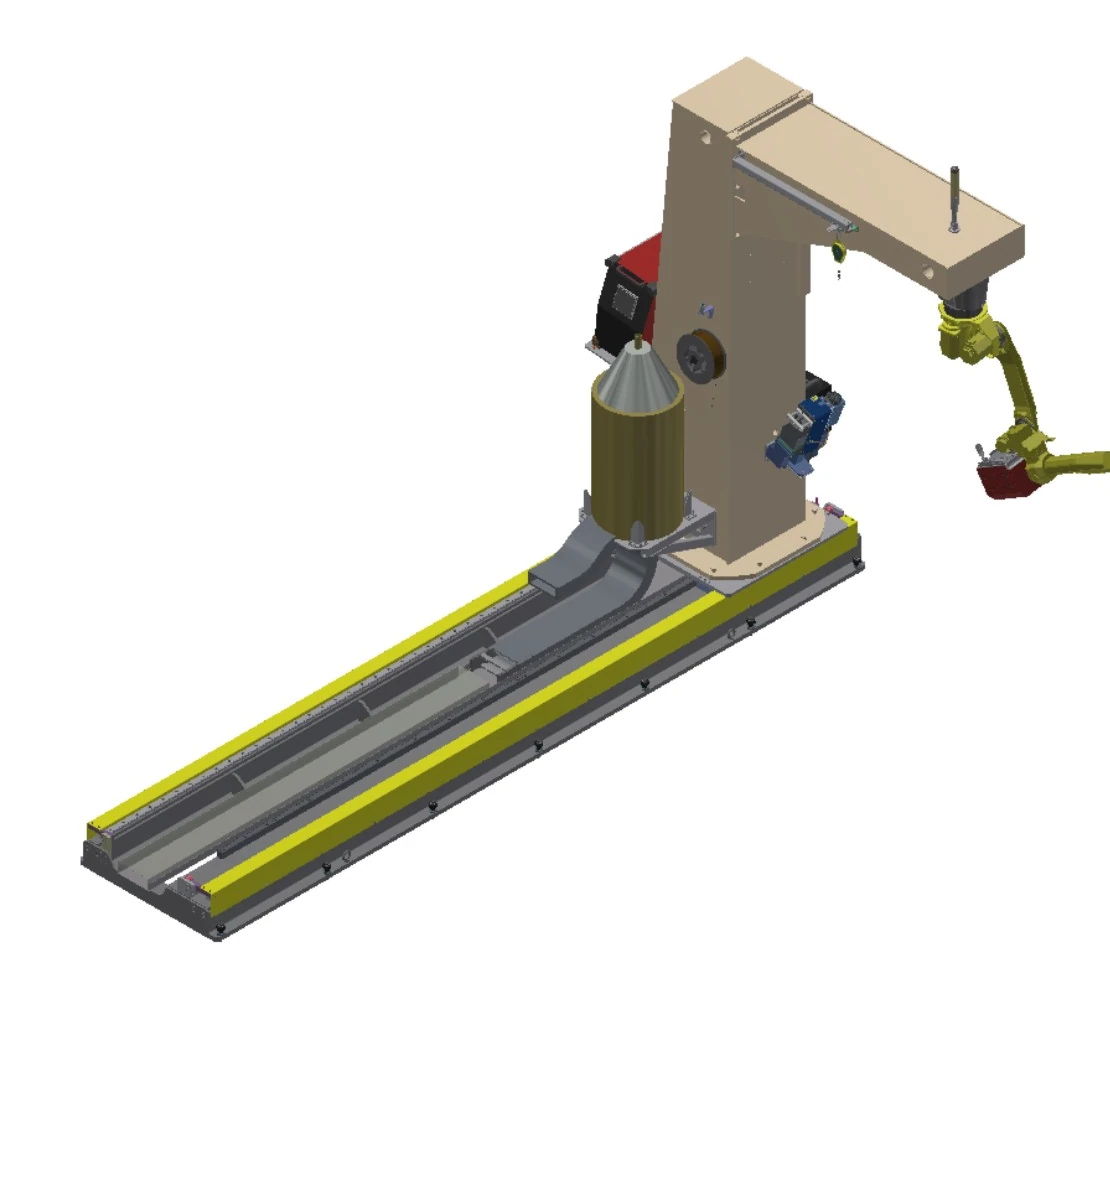
Fordított talaj-sín hegesztőrendszer
Kombinálja a padlón történő mozgást egy fordított C-kerettel, ha a fej feletti hozzáférés hasznos egy hosszú munkadarab mentén.
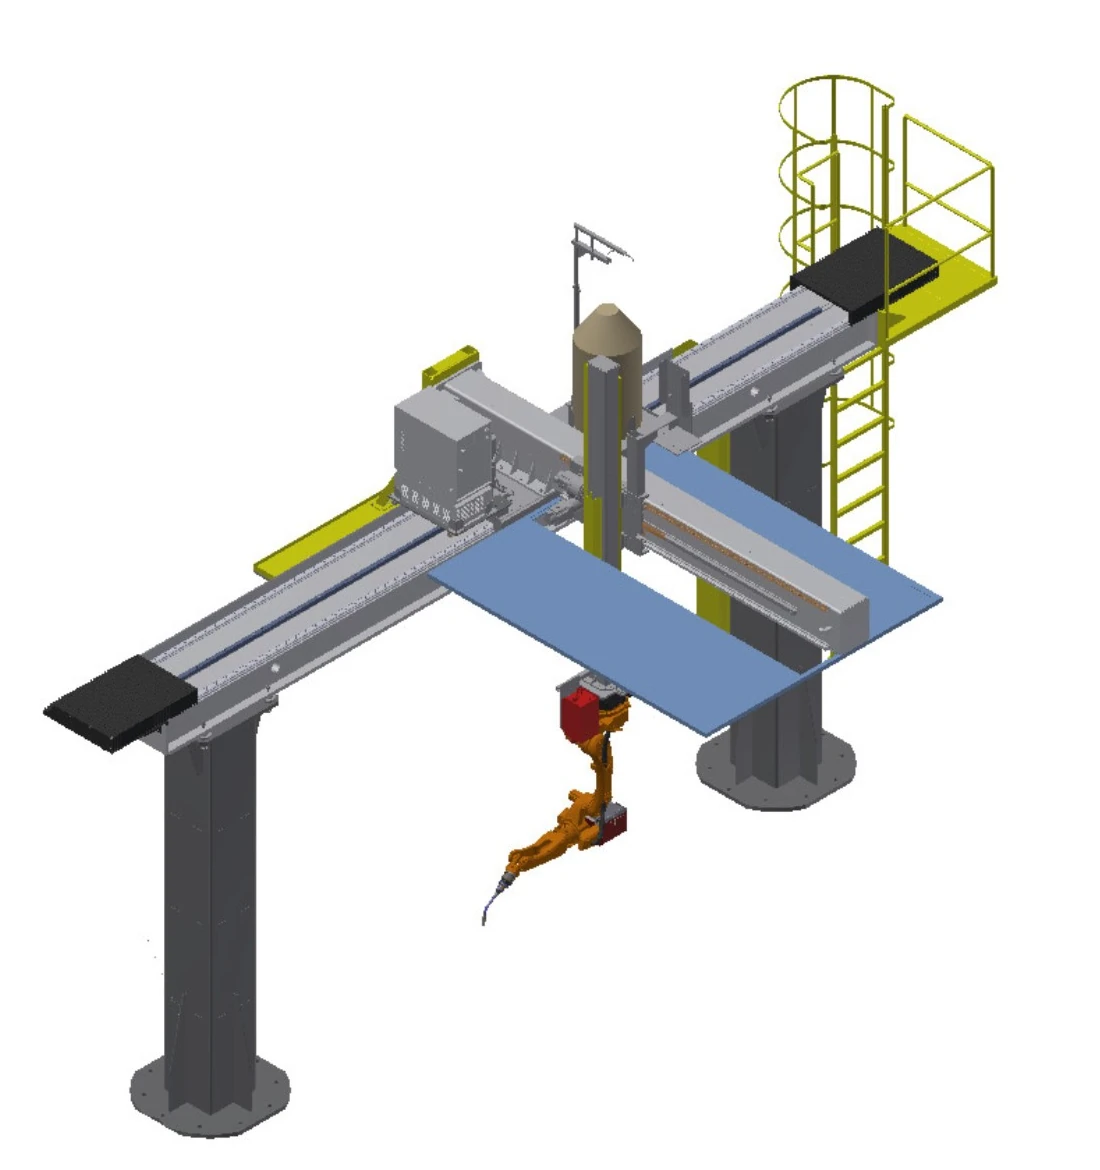
Invertált Sky-Rail hegesztőrendszer
Egy fordított robotot mozgat a munkaterület fölé választható tengelykombinációkban hossz, oldalirányú kinyúlás és magasság tekintetében.
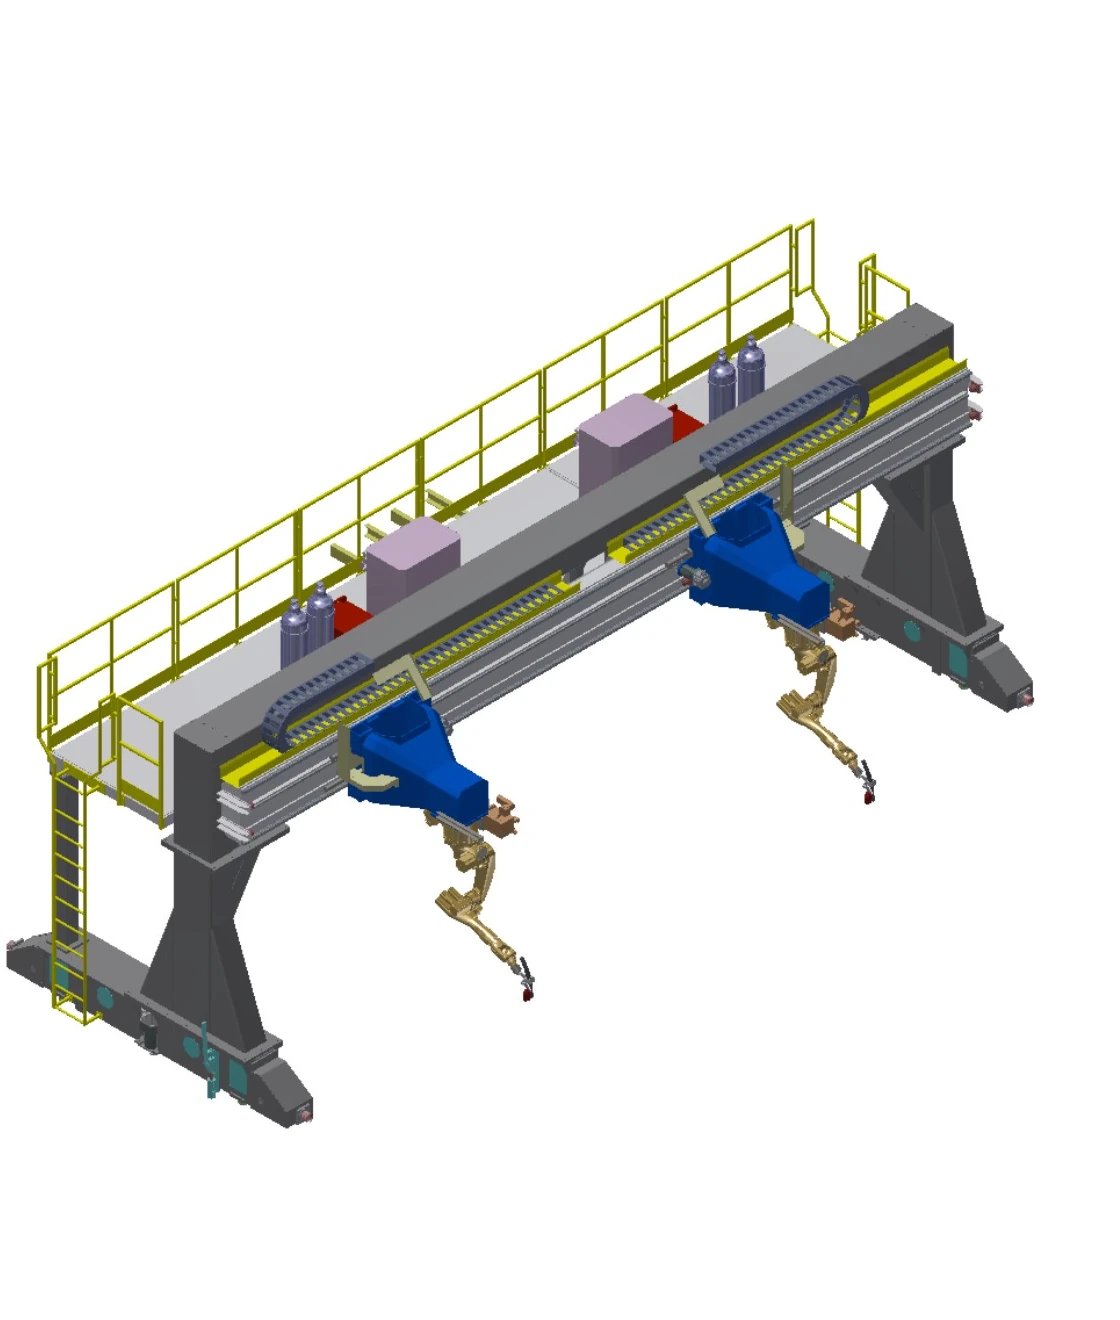
Invertált portálhegesztő rendszer
Széles felső burkolatot hoz létre hosszú Y elmozdulással és szinkronizált kettős meghajtással a nagy munkaterületekhez.
Négy mobil rendszer összehasonlítása egyetlen mezőkészleten
Az elmozdulási értékek opcionális tartományok. A végső tengelykombináció, a terhelés, az alapozás, a folyamatszoftver és a követési hatókör projektfüggő marad.
| Sor | rendszer | Mozgás | Utazás | Névleges teher | Sebesség | Ismétlési | Külső tengelyek | Opciók és mérnöki feltételek |
|---|---|---|---|---|---|---|---|---|
| A | Függőleges talaj-sín hegesztőrendszer | Földelősín; egy lineáris külső tengely | Hasznos mozgástávolság 2–30 m, opcionális | 1 t | 0-15 m/perc | ± 0.15 mm | 1 set | Robot alap és konzolok a vezérlőkhöz, hegesztőberendezéshez, huzaldobhoz és pisztolytisztítóhoz; meghosszabbított flexibilis kábel; érintkezésérzékelés, ívkövető és többrétegű, többmenetes szoftver; lézeres varratkövető |
| B | Fordított talaj-sín hegesztőrendszer | Nehéz talajsín fordított C-kerettel; egy lineáris külső tengellyel | Hasznos mozgástávolság 2–30 m, opcionális | 3.5 t | 0-15 m/perc | ± 0.15 mm | 1 set | Fordított C-alakú keret robottal és konzolokkal a vezérlőkhöz, hegesztőberendezéshez, huzaldobhoz és pisztolytisztítóhoz; meghosszabbított flexibilis kábel; érintkezésérzékelés, ívkövető és többrétegű, többlépcsős szoftver; lézeres varratkövető |
| C | Invertált Sky-Rail hegesztőrendszer | Fej feletti X/Y/Z mozgás; a tengelyek 1X, 2Y vagy 3Z tengelyként kombinálhatók | X 2–30 m; Y 1–2 m; Z 1–2 m, opcionális | 0.4 t | Tengelyenként 0–15 m/perc | Tengelyenként ±0.15 mm | 3 készletek | Vezérlők, hegesztőberendezés, huzaldob és pisztolytisztító tartókonzolok; vizsgálólétra és platform; meghosszabbított flexibilis kábel; opcionális mennyezeti füstelszívó; érintkezésérzékelő, ívkövető és többrétegű, többutas szoftver; lézeres varratkövető |
| D | Invertált portálhegesztő rendszer | Gantry X/Y/Z mozgás; a tengelyek kombinálhatók 1X, 2Y vagy 3Z tengelyként; szinkron kettős hajtás az Y tengelyen | Fesztávolság <10 m; X ≤9 m; Y ≤100 m; Z 1–2 m, opcionális | 0.4 t robotonként | Tengelyenként 0–15 m/perc | Tengelyenként ±0.15 mm | 4 készletek | P43 precíziósan köszörült nehézsín és projekt alapozás felhasználó által; konzolok vezérlőkhöz, hegesztőberendezéshez, huzaldobhoz és pisztolytisztítóhoz; vizsgálólétra és platform; meghosszabbított flexibilis kábel; érintkezésérzékelés, ívkövető és többrétegű többmenetes szoftver; lézeres varratkövető |
A pozicionálókat és a befogókat egyetlen munkadarab-láncként kell kezelni
A pozicionáló minden egyes kötést hegeszthető irányba állít be; a készülék megkeresi az alkatrészeket, és ismételten megőrzi azok kapcsolatát. Mindkettőt meg kell erősíteni a robot hozzáférésével, a hegesztési sorrenddel, a terheléssel és a biztosítással.
Pozicionálási koncepciók
Fix asztalok szitarendszerhez, vízszintes forgóasztalok, billenőegységek, orsó-szegnyereg tartók és többtengelyes pozicionálók. A kombinált munkadarab- és befogóanyag tömeg, súlypont, forgási burkológörbe és pisztolyhézag határozza meg az alkalmazható koncepciót.
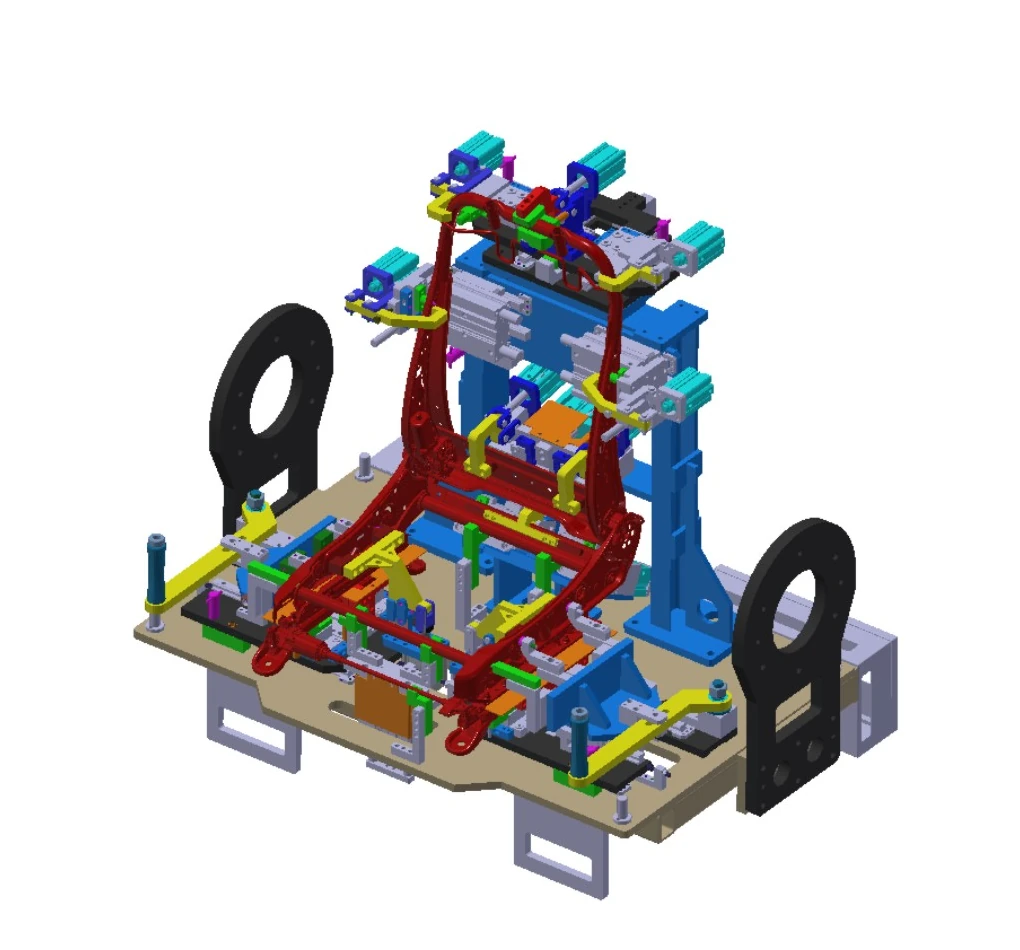
Létesítménytervezés
A gyorsan változó kialakítás megőrizheti a csatlakozási pontokat a termékfrissítésekhez. A szerkezeti vázaknak megfelelő merevségre és szilárdságra van szükségük, a hegesztett szerkezetek öregítési kezelésen esnek át, és minden alkatrész külön helyezkedik el és van rögzítve a rajzi kapcsolatok fenntartása érdekében.
Négy kérdés segítségével határozza meg a következő mérnöki vázlatot
Mekkora az alkatrész?
Adja meg a minimális és maximális burkológörbét, a hosszt, a terhelési irányt és a varrateloszlást.
Milyen terhet kell mozgatni?
Kombinálja a munkadarab és a befogó tömegét, majd adja hozzá a súlypontot és a dinamikus orientációt.
Milyen tengelyekre van szükség?
Döntse el, hogy az alkatrészt mozgatja, a robotot mozgatja, vagy földi sínt, magassínt vagy portálszerkezetet használ.
Melyik folyamat érvényesül?
Ossza meg az anyagot, a kötéseket, a hegesztési módszert, a minőségi követelményeket és az átállási mintát.
Amikor a hatókör kiterjed a vonali ütemre, az állomások közötti átadásra és a rendszerszintű vezénylésre, folytassa a következővel: intelligens hegesztő gyártósor.
Válassza ki, hogy melyik családot szeretné először megvizsgálni
Melyik kategória illik a kis vagy közepes ismétlődésű részekhez?
Kezdje könnyű és közepes méretű zárt cellákkal, majd szűkítse az utat tükrözéssel, forgatással vagy többtengelyes alkatrész-pozicionálással.
Melyik kategória illik a hosszú, nagy burkolatú vagy nagy terhelésű alkatrészekhez?
Kezdje a nagyméretű munkadarabok tervezési útvonalával, és adja meg a tömeg-, súlypont-, megtámasztási, terhelési és varrateloszlási adatokat.
Mikor érdemes összehasonlítani a földi síneket, a magasvasutakat vagy a portálrendszereket?
Használja a mobil rendszer összehasonlítását, ha egy fix robothelyszín nem tudja lefedni a szükséges hosszúságot, magasságot vagy fesztávolságot.
Hová tartoznak az összetett munkadarab-befogási és rögzítőelemekkel kapcsolatos kérdések?
Amikor a fő korlátozó tényező az orientáció, az ismételhető helymeghatározás vagy a változó interfészek, akkor a pozicionálókkal és rögzítőelemekkel foglalkozó résszel kell kezdeni.
Lépjen az alkalmazáscsaládból a következő információs rétegbe
Ezen az oldalon kiválaszthat egy konfigurációs családot, majd megnyithatja a vonatkozó terméket vagy műszaki oldalt. Ha a rajzok készen állnak, közvetlenül elkezdheti az alkalmazással kapcsolatos megbeszélést.
Kezdje a valódi alkatrésztől és a varrattérképtől
Ossza meg a rajzokat, a méret- és tömegtartományt, az illesztéseket, a folyamatot, az ütemvárakozást, a terhelési módszert és a helyszíni korlátozásokat, hogy az EVST kidolgozhassa a kezdeti konfigurációt.