Rendelésre készült lineáris mozgásrendszerek

Robotpálya – 7. tengelyes robotátvivő egységek (RTU)

Bővítse robotja munkatartományát gépek, állomások vagy hosszú munkadarabok között. Az EVST földi, légi és rácsos robotpályákat tervez a robotja mozgásához, terheléséhez, munkaciklusához, környezetéhez és helyszíni körülményeihez igazítva.

Minden projekthez egyedileg gyártva Földi, égi és rácsos elrendezések Akár 6,000 kg névleges kocsiterhelésű pályakonfigurációk

Ami

Koordinált lineáris tengely hozzáadása a robothoz

A robotpálya egy motoros lineáris tengely, amely egy ipari robotot szállít a munkapozíciók között. 7. tengelyes robotátvivő egységnek is nevezik, és kibővíti a robot munkaterületét, így egyetlen robot hosszú alkatrészeket, több gépet vagy különálló folyamatállomásokat is kiszolgálhat. A padlóra szerelt változatokat földelősínnek vagy padlósínnek is nevezik.

Termékcsalád

Válassza ki a munkacellához illő elrendezést

A pályaszerkezetet a rendelkezésre álló alapterület, a munkadarabhoz való hozzáférés, a robot orientációja és a folyamatútvonal alapján választják ki. A talaj-, az ég- és a rácsos rendszereket a robot, a beépített tömeg és a projekt körülményei szerint tervezik.

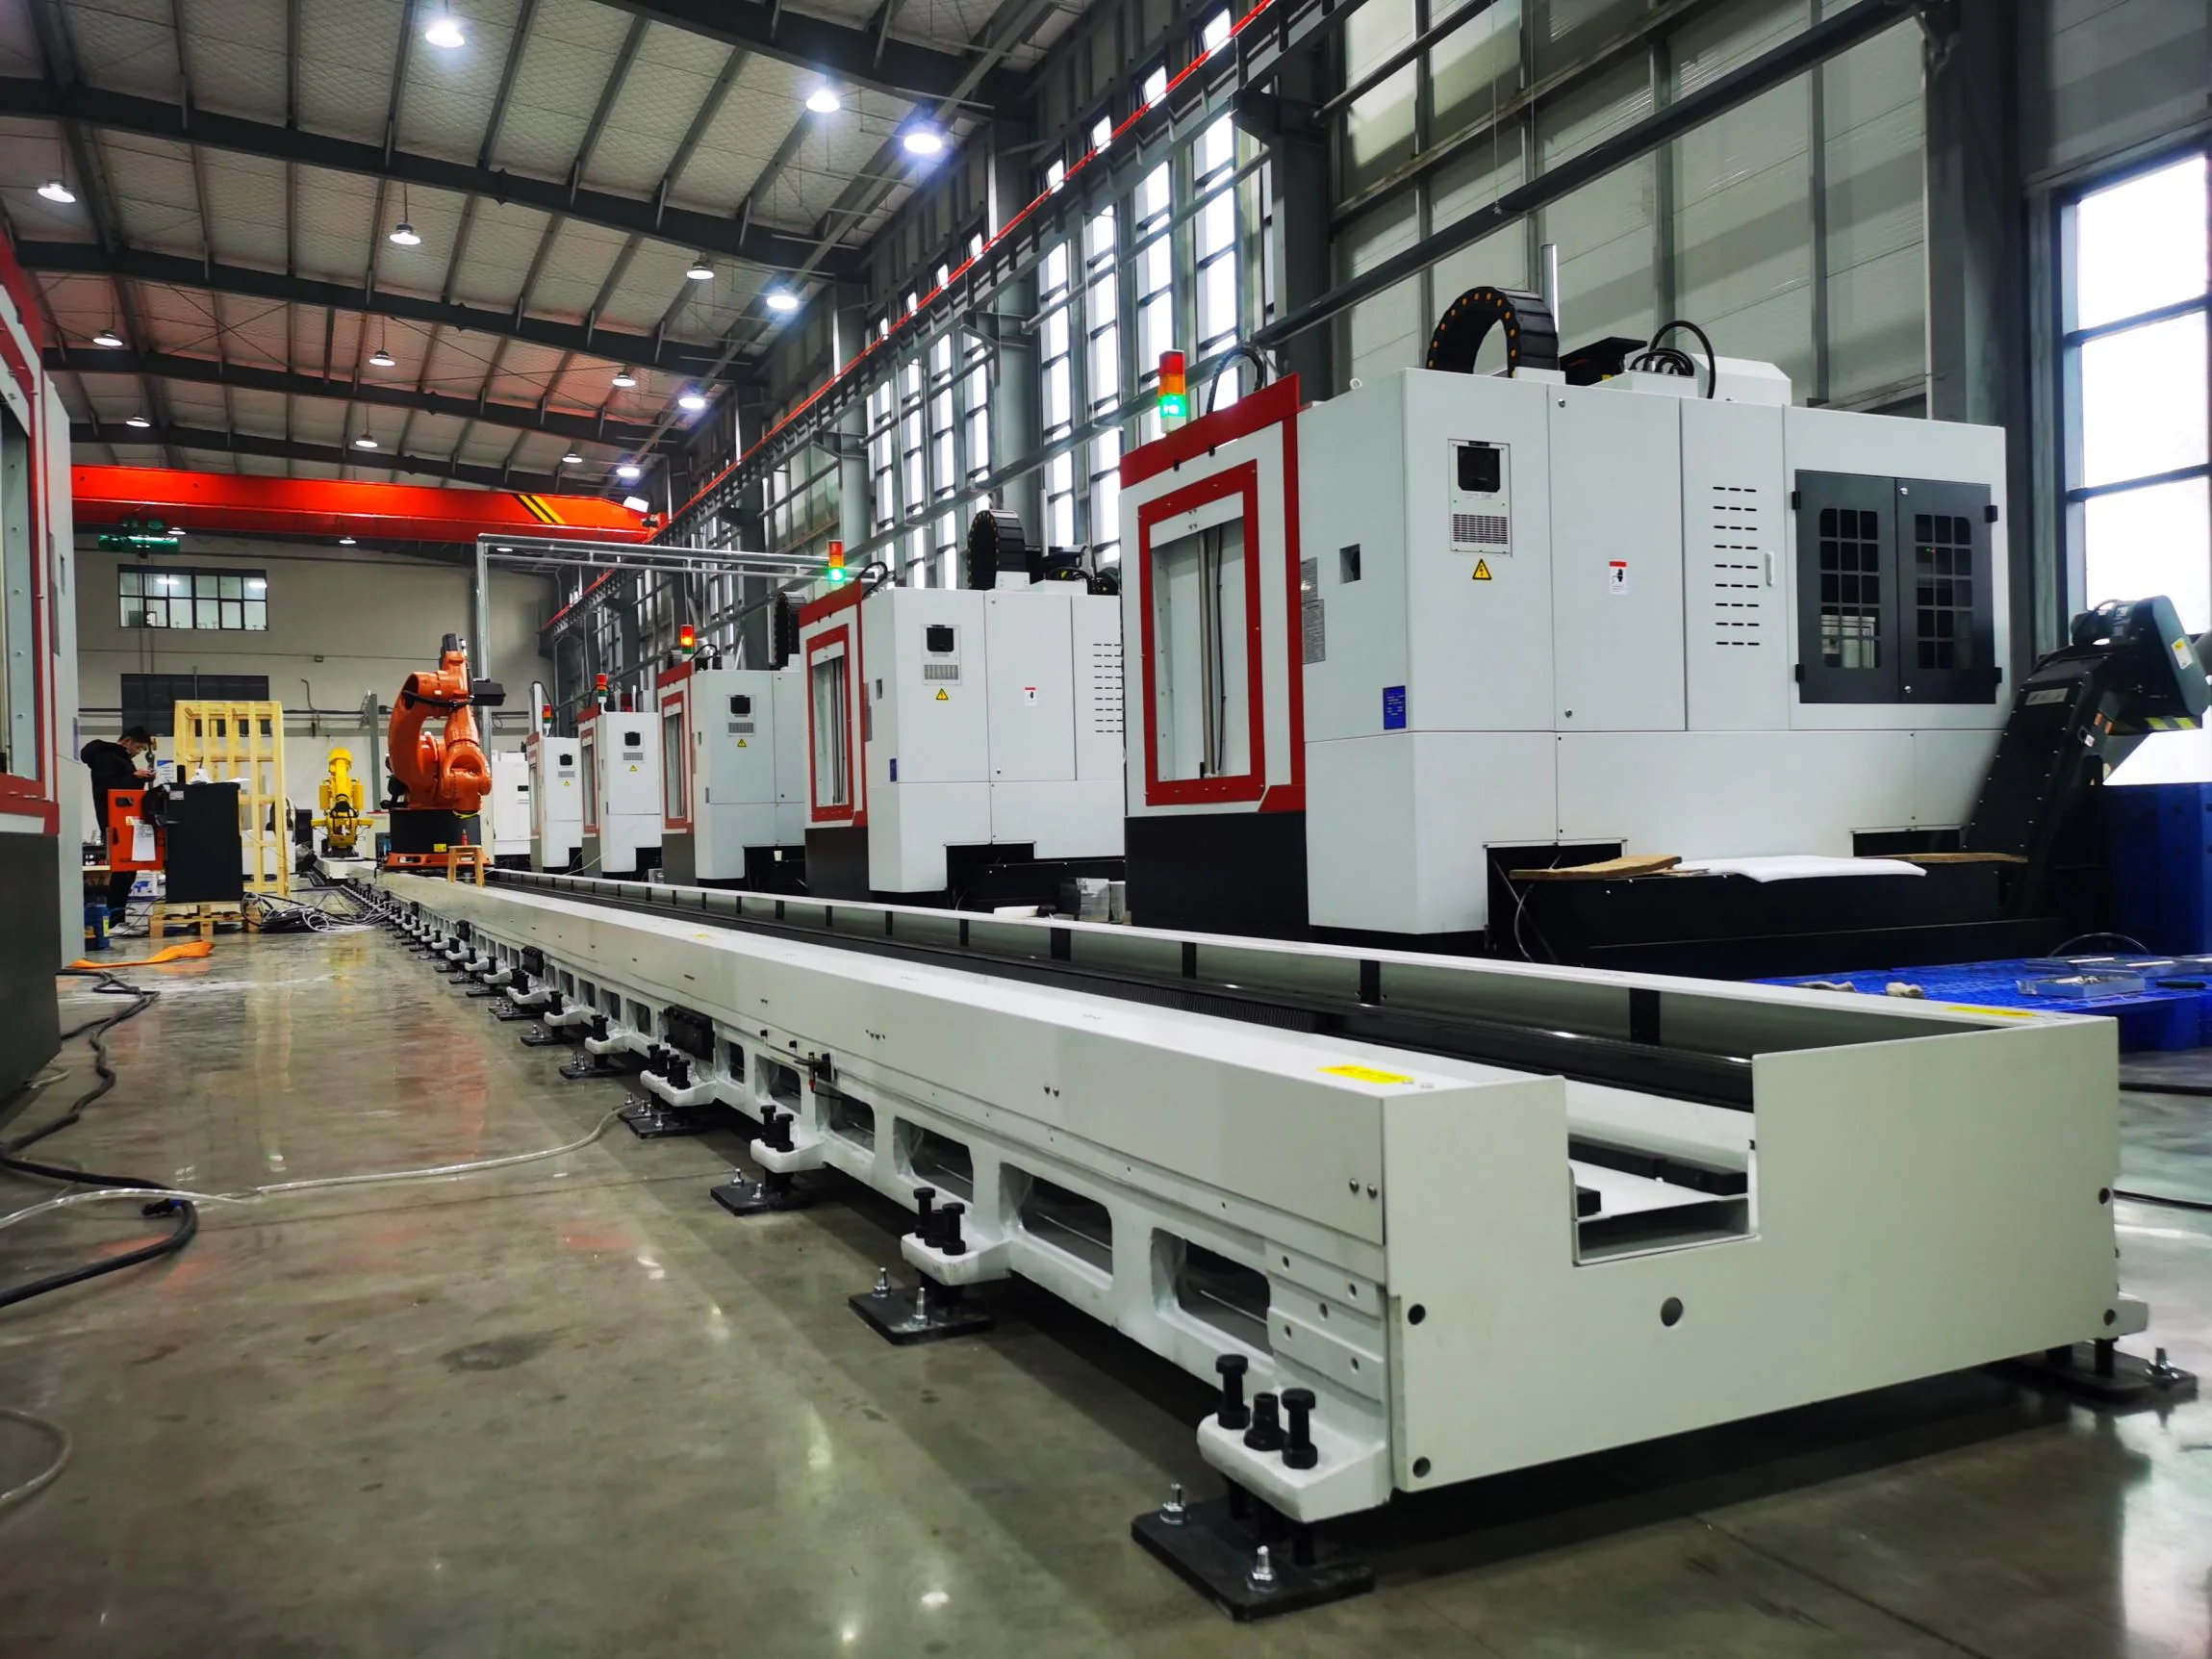
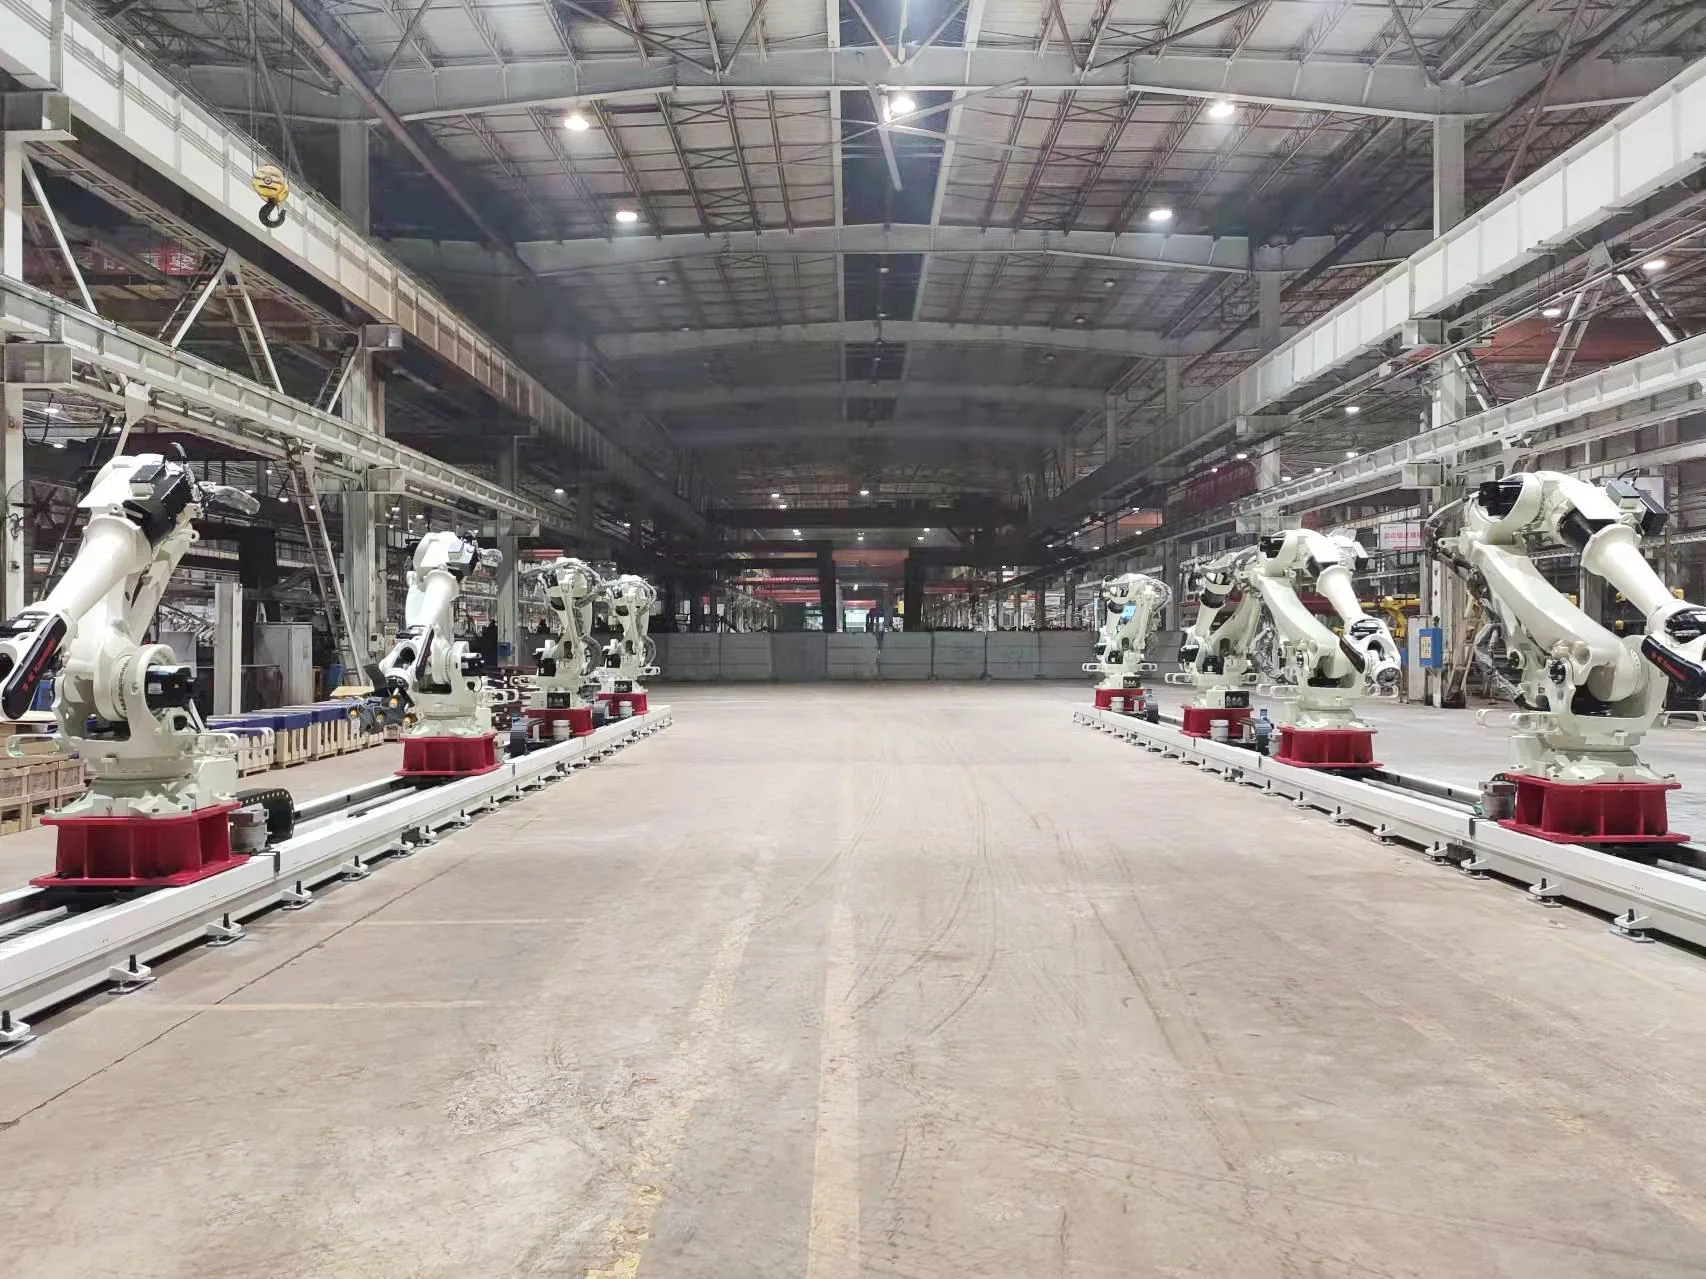
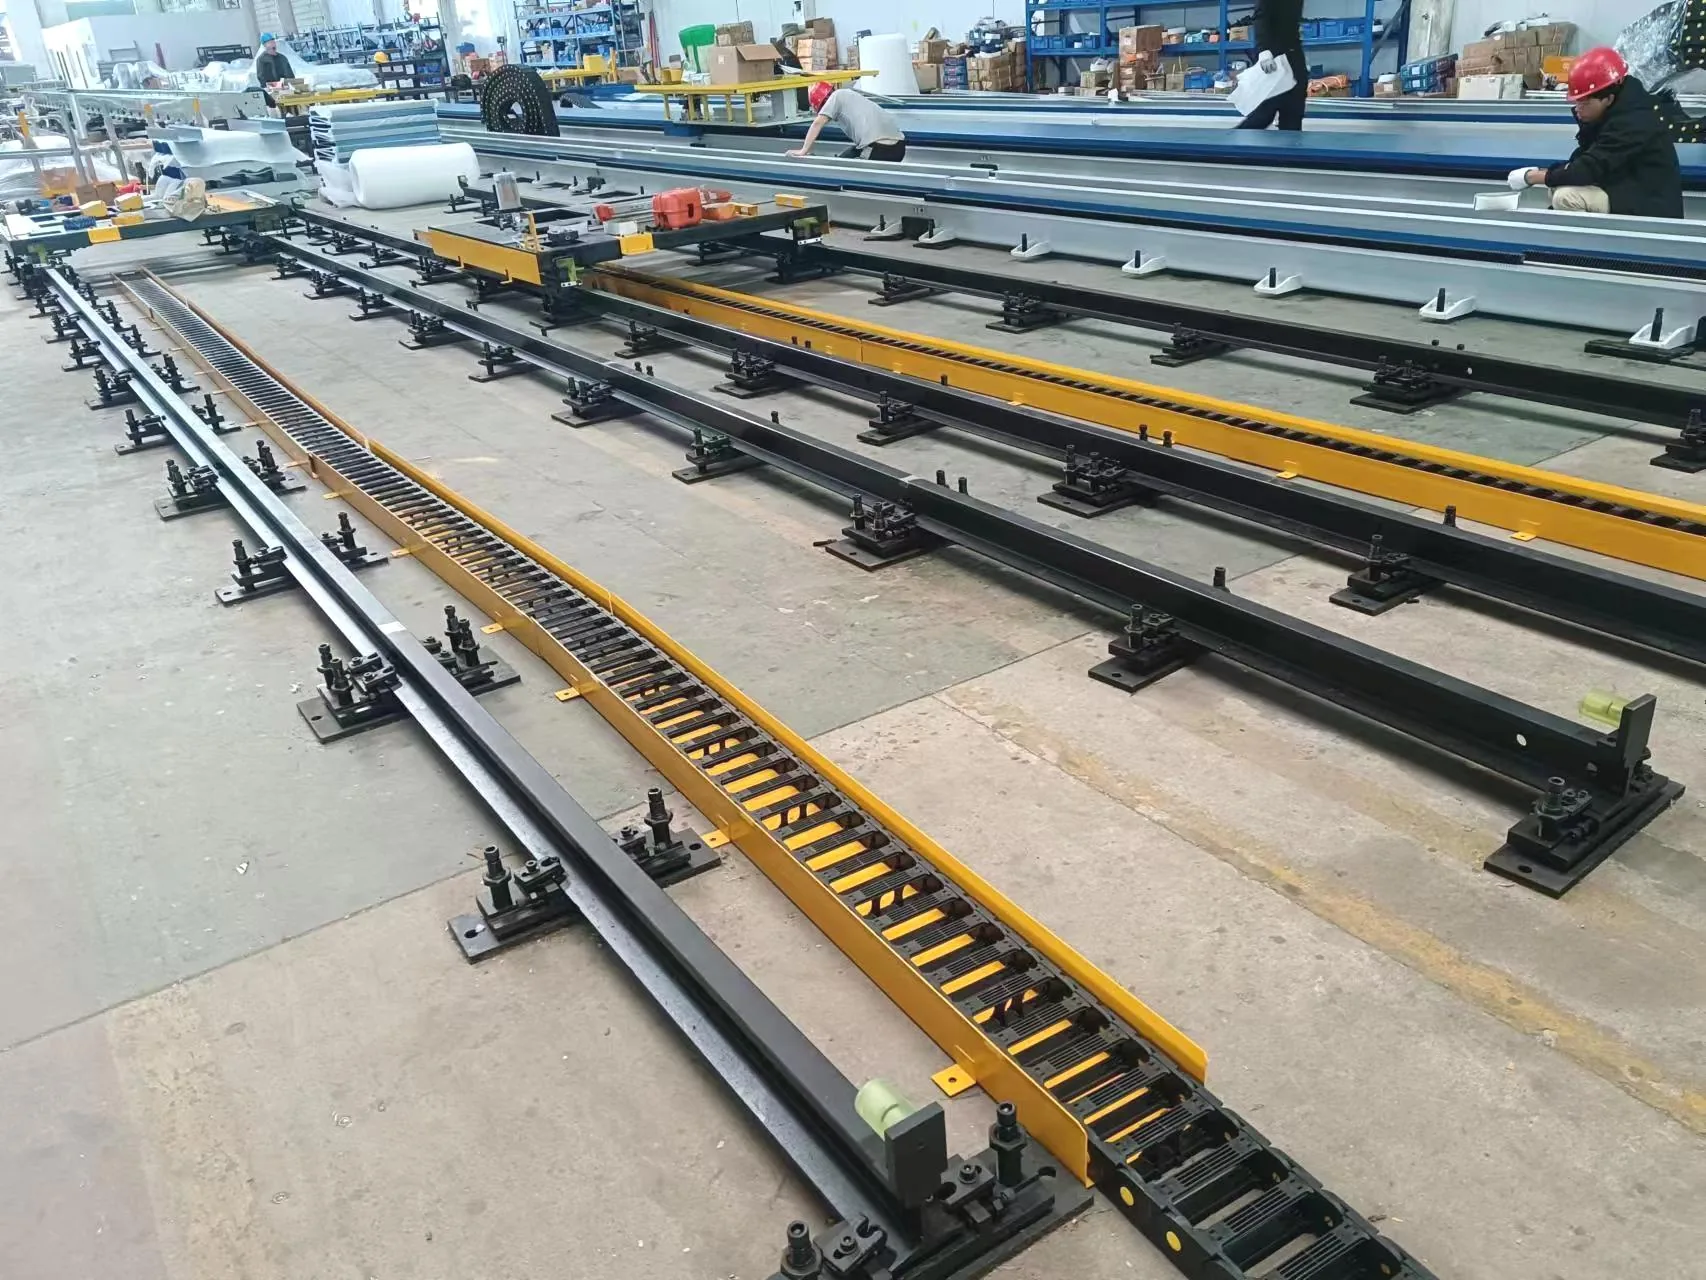
Földre szerelt robotpályák összeszerelése a műhelyben

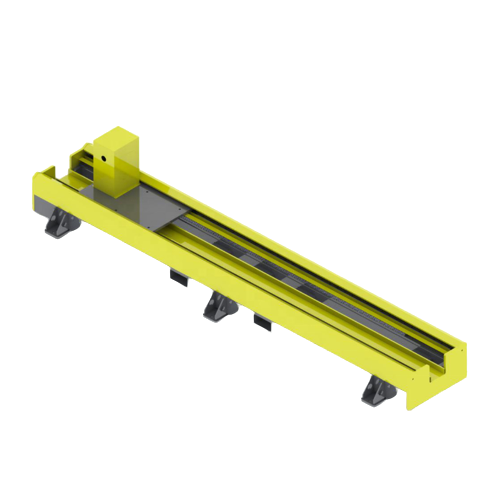
Földi sín

Földi sín (padlóra szerelt sín)

Gyakorlati elrendezés robot mozgatásához gépek, szerelvények vagy hosszú munkadarabok mellett. Az alapszerkezet, a mozgás és a védelem a projekthez van meghatározva.

Akkor válaszd, amikor: Az akadálymentesített, padlószintű kiszolgálás és a gépek melletti közvetlen útvonal prioritást élvez.
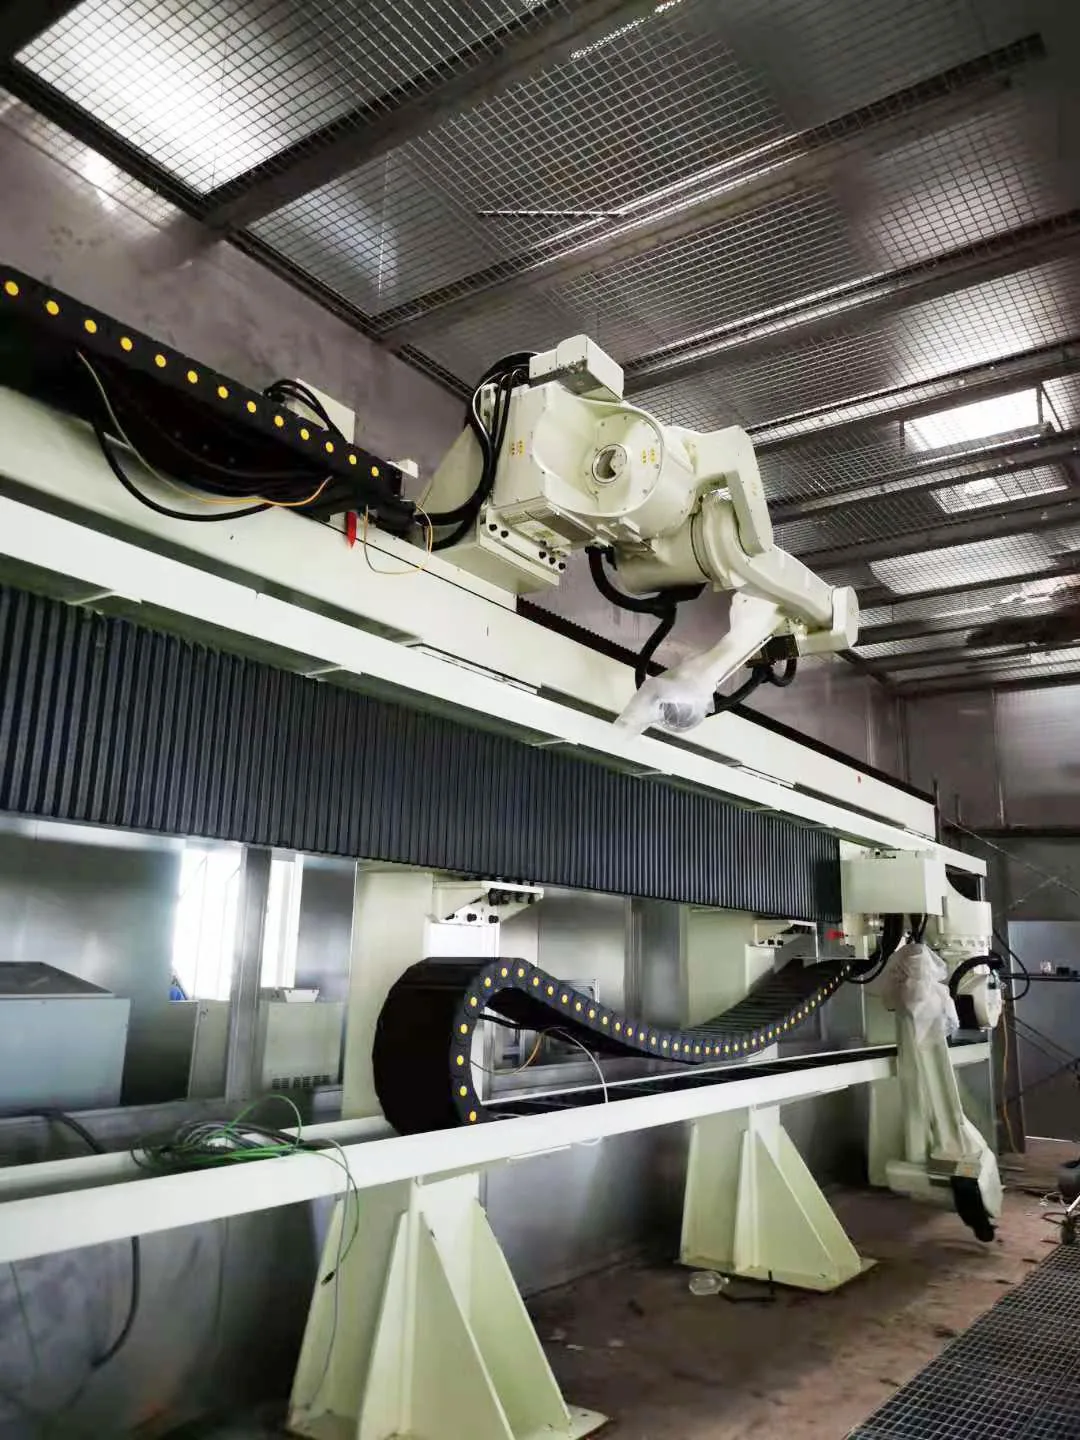
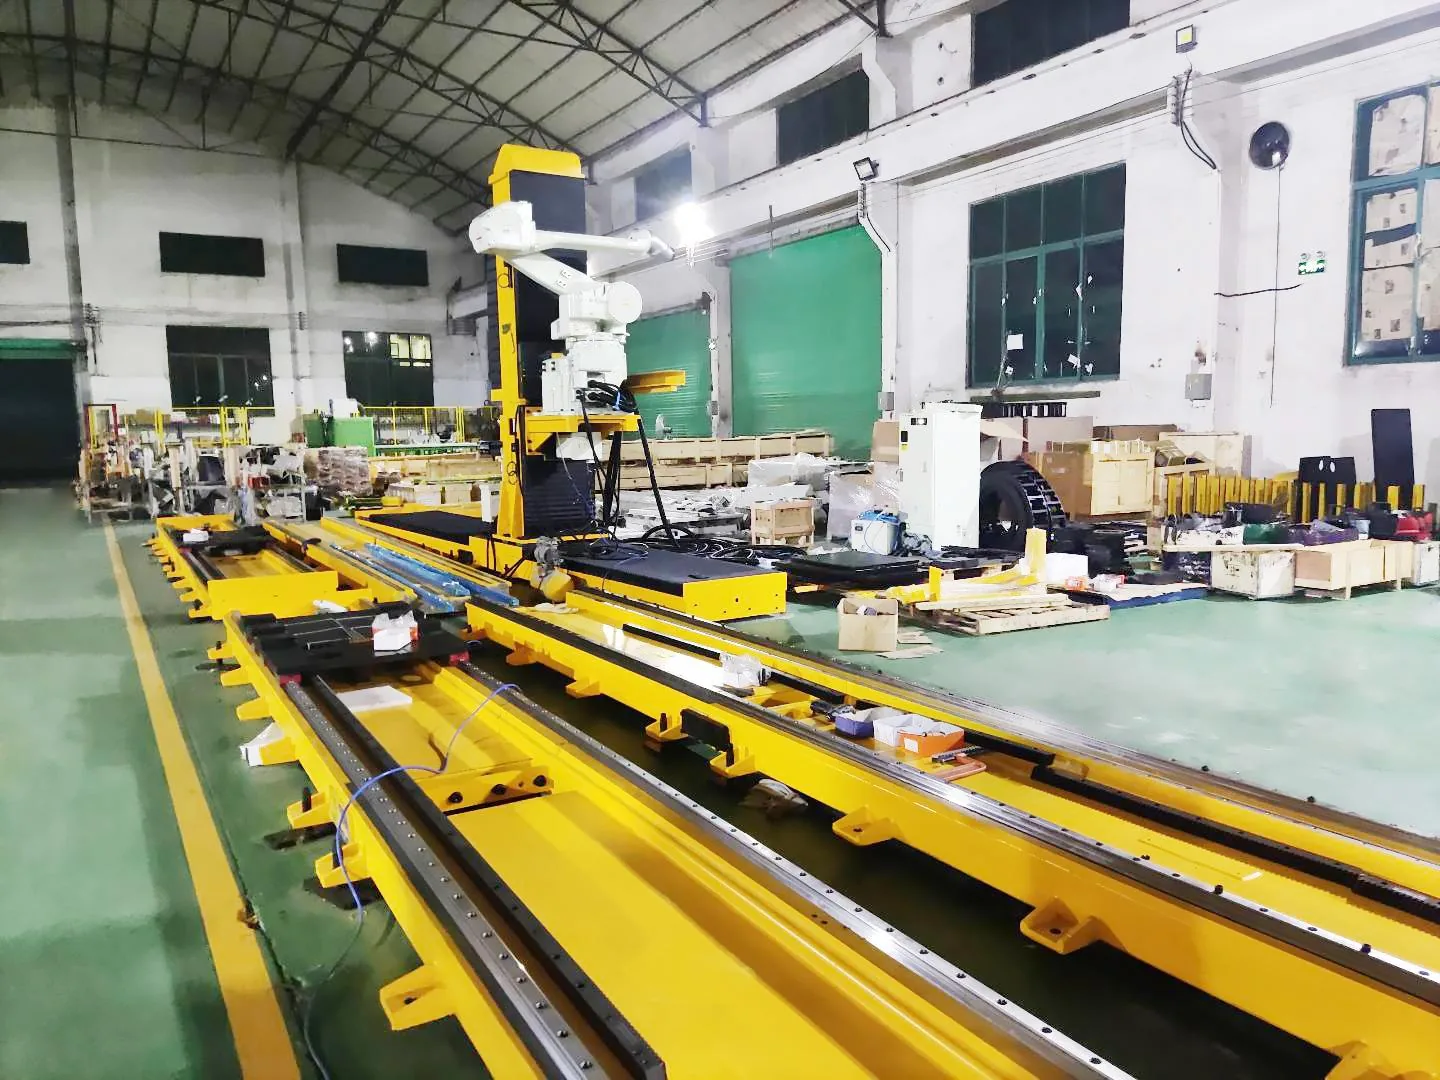
Emelt robotpálya, amely egy robotot szállít a munkaterület felett

Sky rail

Sky Rail (magasvasút)

A robotot a munkaterület fölé mozgatja, hogy megőrizze a padlóhoz való hozzáférést, vagy megemelt helyzetből közelítse meg a folyamatot. A szerkezetet és a csatlakozófelületeket a cellához tervezték.

Akkor válaszd, amikor: a padlófelület felszabadítása vagy a folyamat felülről történő megközelítése számít.

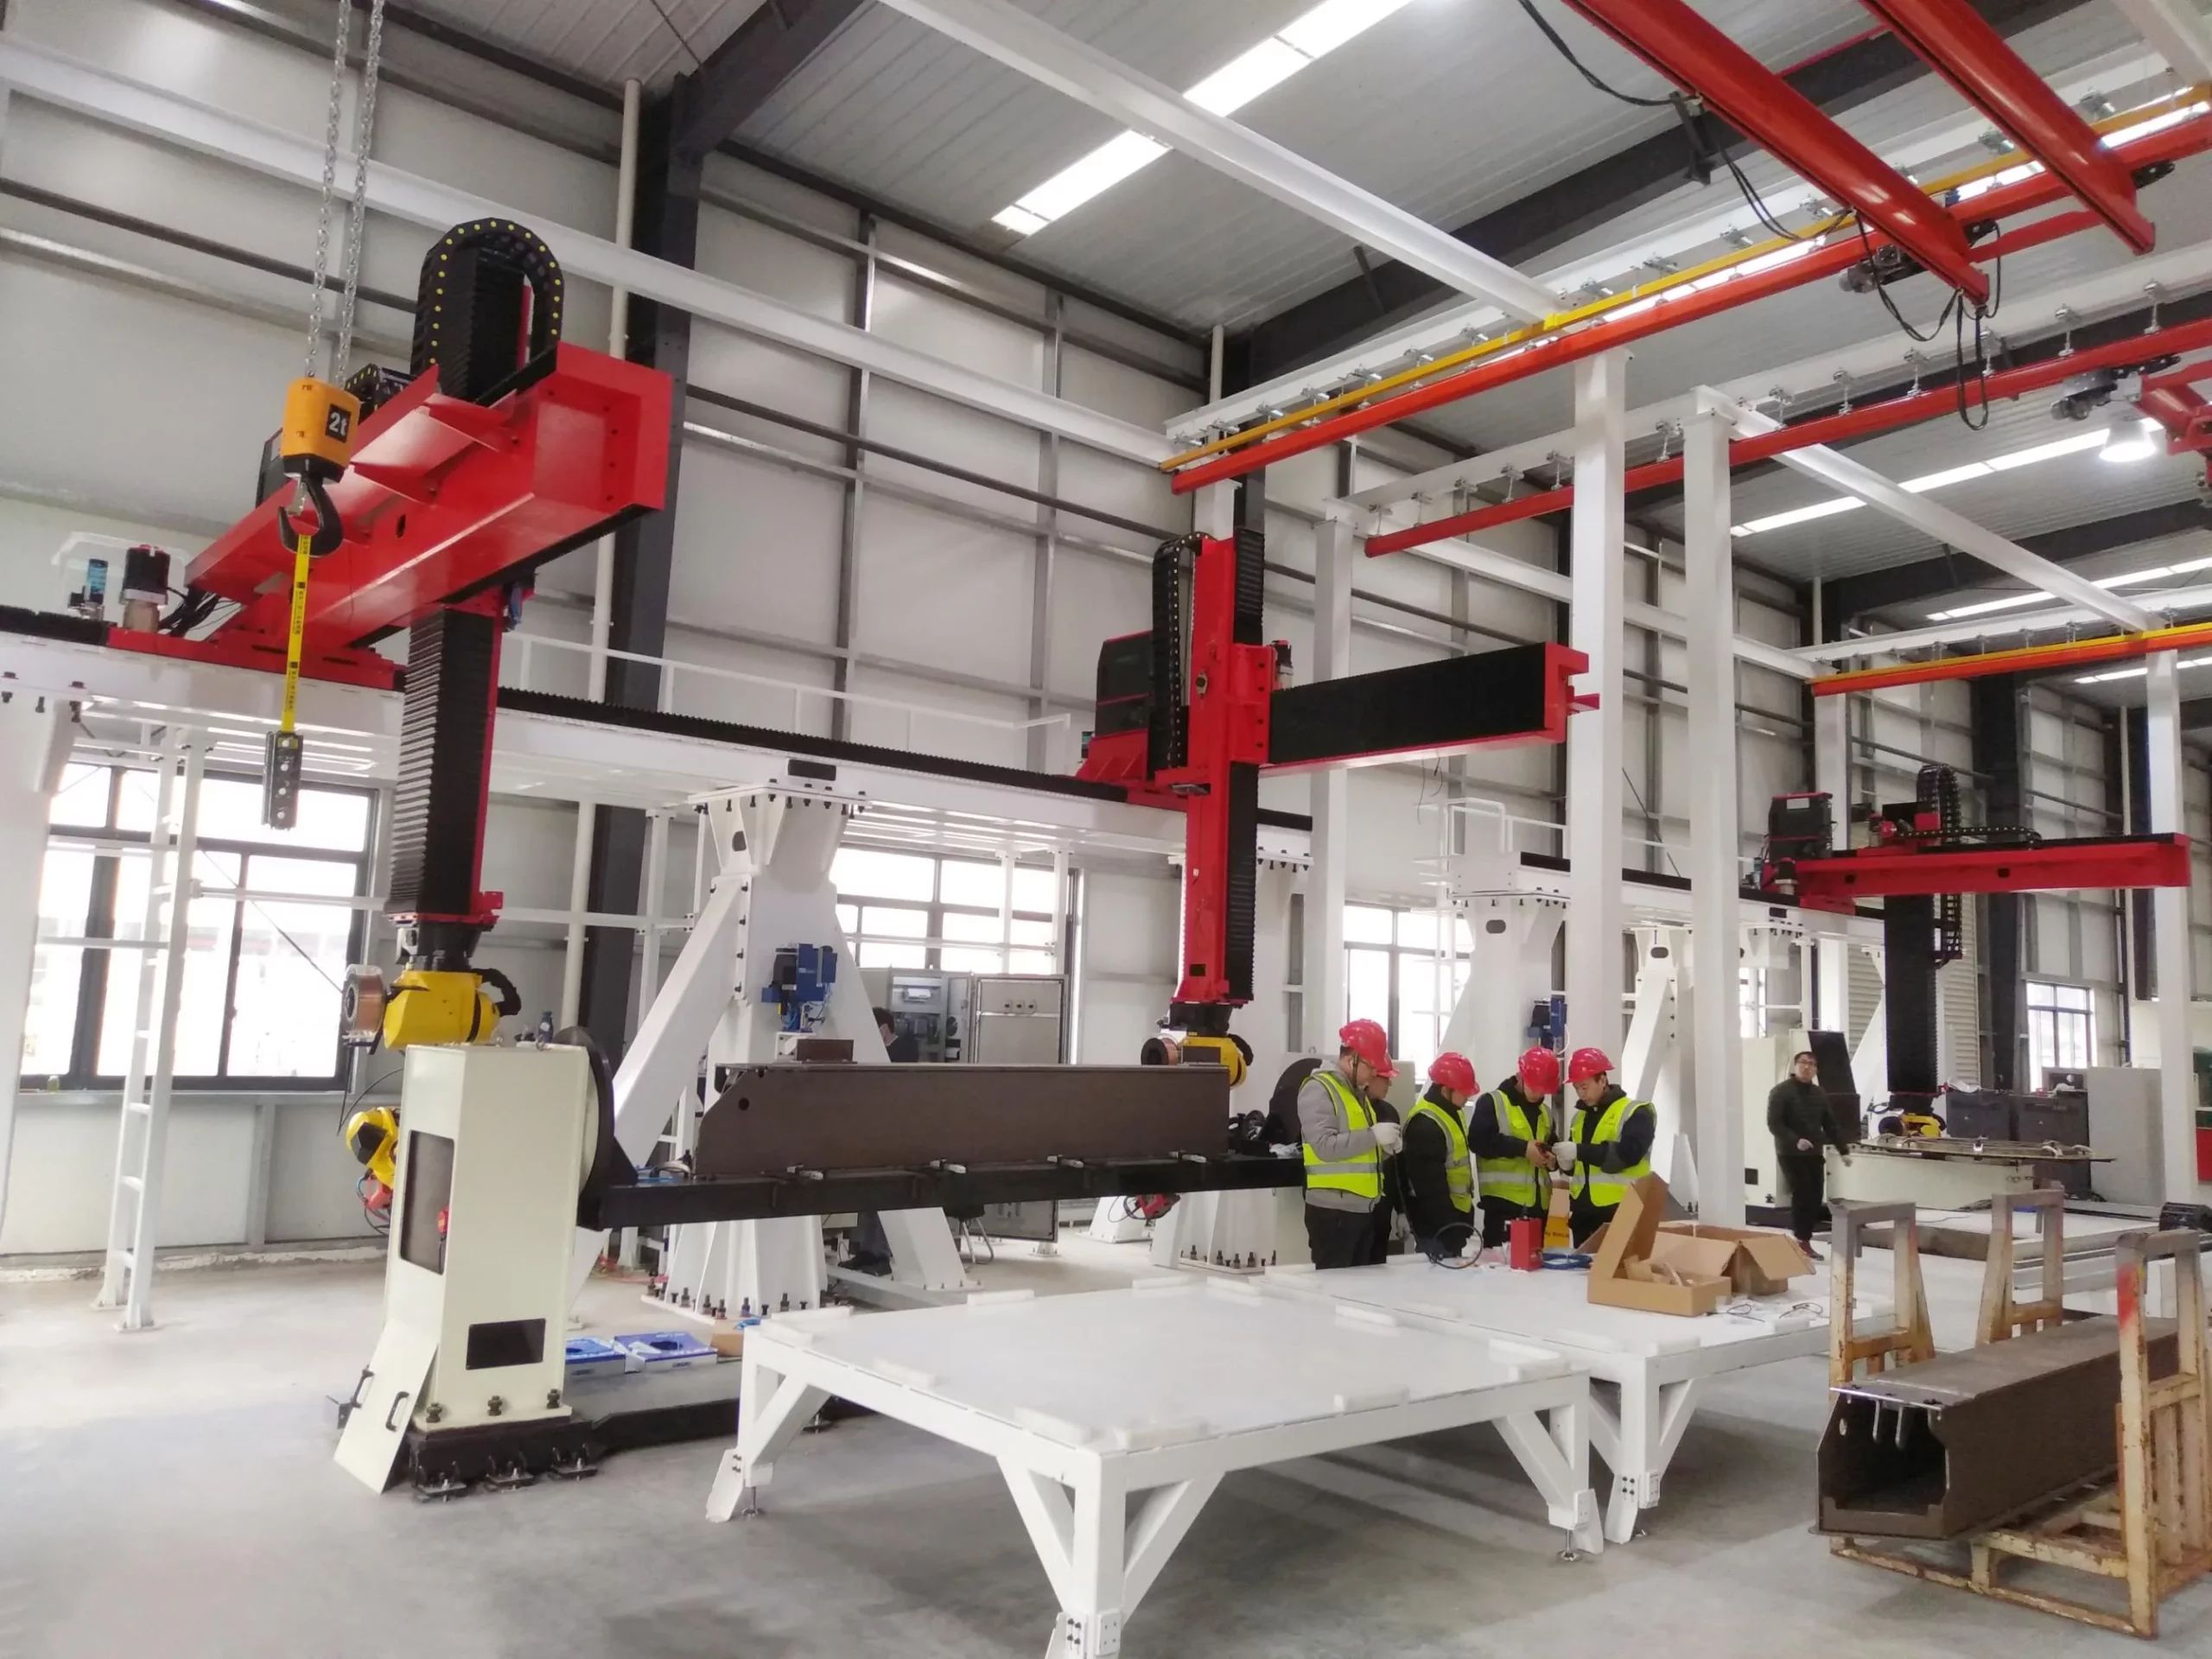
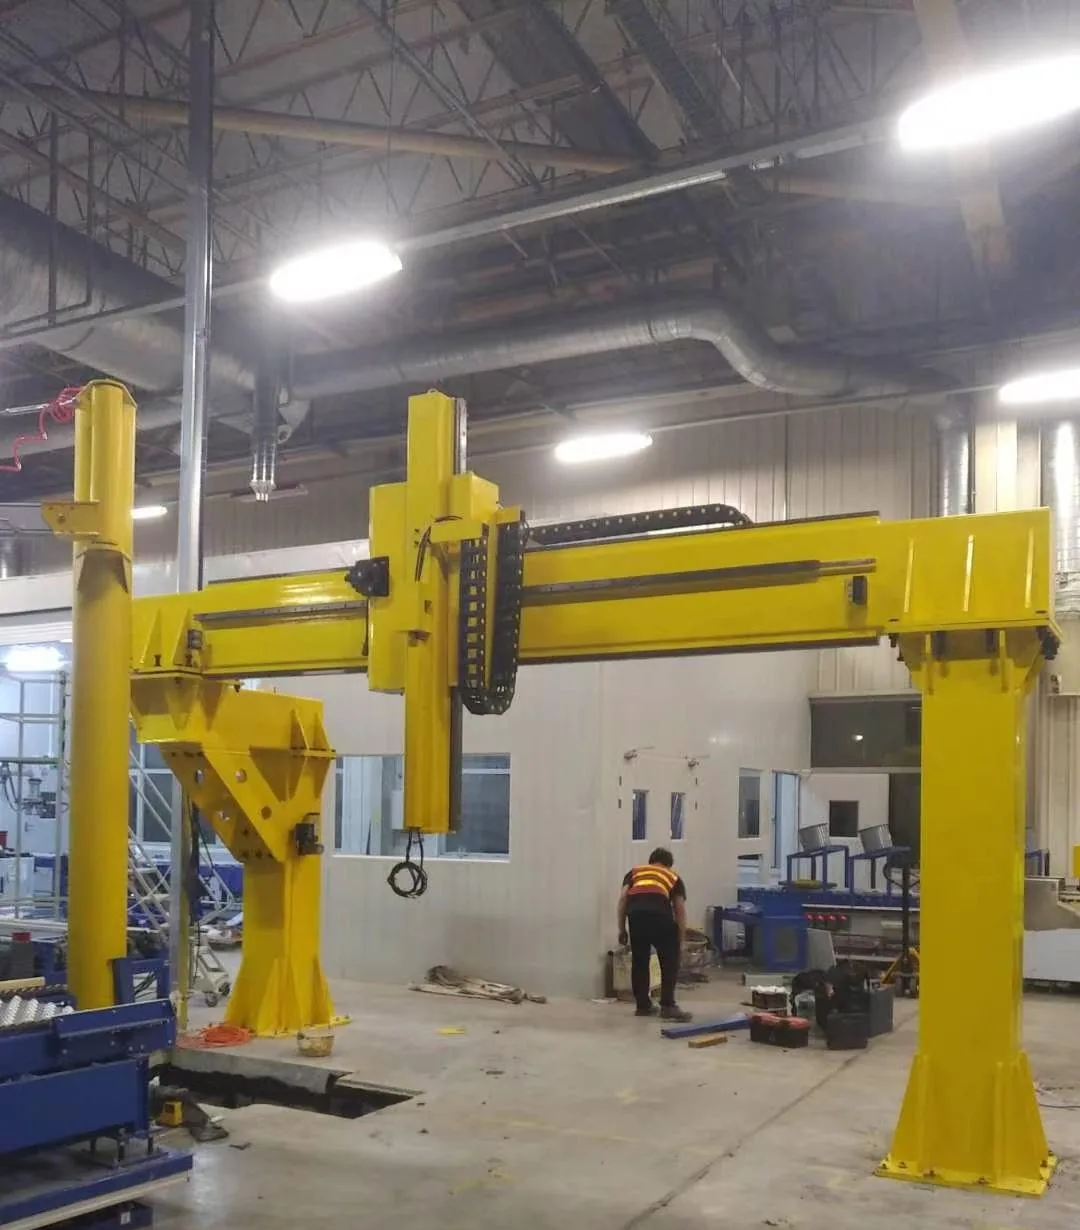
Rácsos robot sínszerkezet telepítve egy műhelyben

Rácsos sín

Rácsos és portálszerkezeti rendszerek

Portálszerű szerkezet nagyobb munkaterületekhez és alkalmazásspecifikus mozgáselrendezésekhez. A fesztávolság, a tengelyek, az interfészek és a szerkezeti részletek projektenként kerülnek megtervezésre.

Akkor válaszd, amikor: egy földtengely nem tudja lefedni a szükséges fesztávolságot vagy koordinált mozgást egynél több lineáris tengelyen.

Kiválasztási folyamat

Hét bemenet egy működőképes konfigurációhoz

Egy hasznos megkereséshez nem kell végleges specifikáció. Kezdjük az üzemeltetési követelményekkel és a rendelkezésre álló helyszíni információkkal; a pálya ezután a beépített tömeghez méretezhető.

Alkalmazás és munkadarab

Írja le a folyamatot, az alkatrész méretét, az állomásokat és azt, hogy a robotnak hogyan kell megközelítenie a munkát.

Robot és beépített tömeg

Adja meg a robot márkáját/modelljét, a robot testtömegét, a kocsira szerelt emelőt vagy szerelvényeket, valamint a csukló teherbírását.

Utazás és elérhetőség

Adja meg a szükséges effektív mozgástartományt, vagy ossza meg a cella elrendezését, hogy a végek közötti távolságok és a robot alaphossza figyelembe vehető legyen.

Mozgási követelmény

Ossza meg a célsebességet, az ismétlési pontosságot, a munkaciklust, a leállásokat és minden szükséges koordinációt a robotvezérlővel.

Szerelési irány

Válasszon ki egy kezdeti talaj-, emelt, fordított vagy rácsos szerkezetet a hozzáférési és folyamatgeometria alapján.

Környezetvédelem

Határozza meg a port, a fröccsenést, a folyadékot, a hőmérsékletet és a tisztítási körülményeket, amelyek befolyásolják a burkolat és az anyagok kiválasztását.

Webhely és interfészek

Adja meg az alapozási feltételeket, a közműveket, a rendelkezésre álló helyet, a biztonsági csatlakozási pontokat és a szállítási korlátozásokat.

Szerkezet és védelem

Az építkezés követi a terhelést és a környezetet

Az EVST hegesztett vagy öntött szerkezeti megközelítéseket tud konfigurálni, és a külső védelmet a munkacellához igazítja. A végső választás a mozgó tömegtől, a fesztávolságtól, a folyamat körülményeitől és a karbantartási igényektől függ.

Teljesen zárt védőburkolatok
Fújtatóvédelem
Kockás lemezborító
Félig zárt lemezburkolat
Egyedi 304 rozsdamentes acél konstrukció
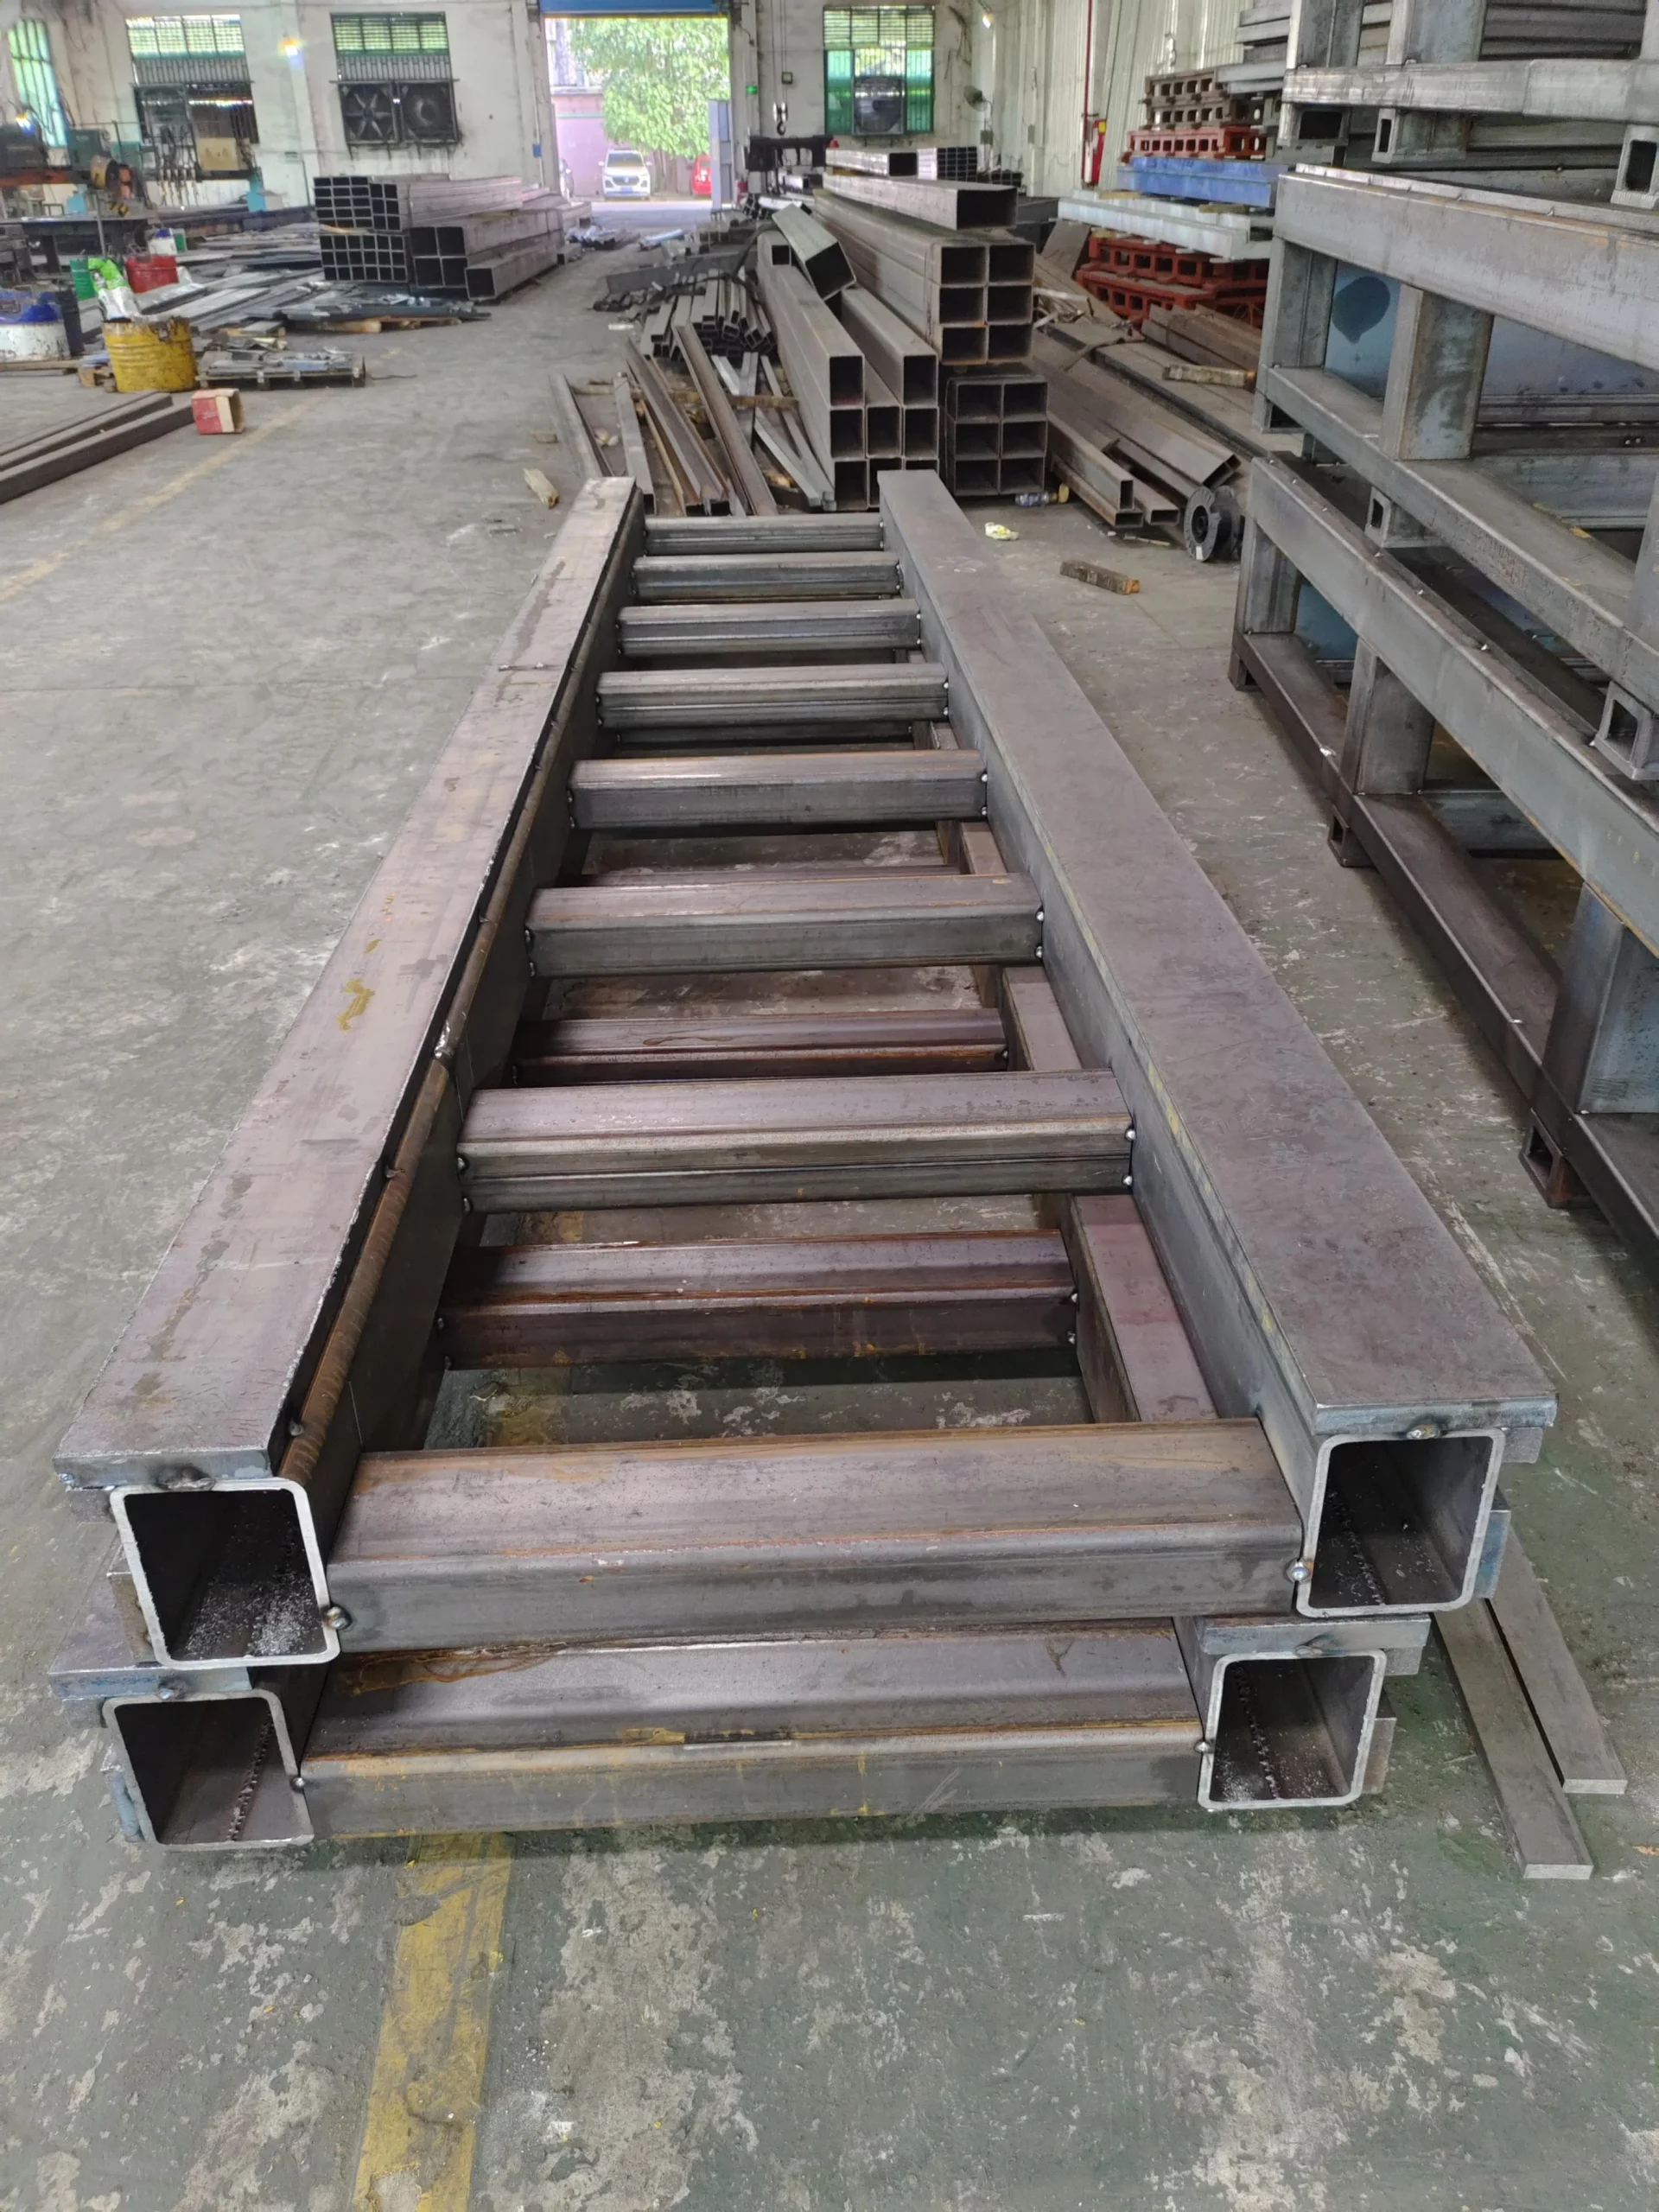
Hegesztett acél pályakeret gyártás alatt

Hegesztett szerkezet

A szükséges hosszúság, csatlakozási pontok és terhelési eset alapján gyártva.

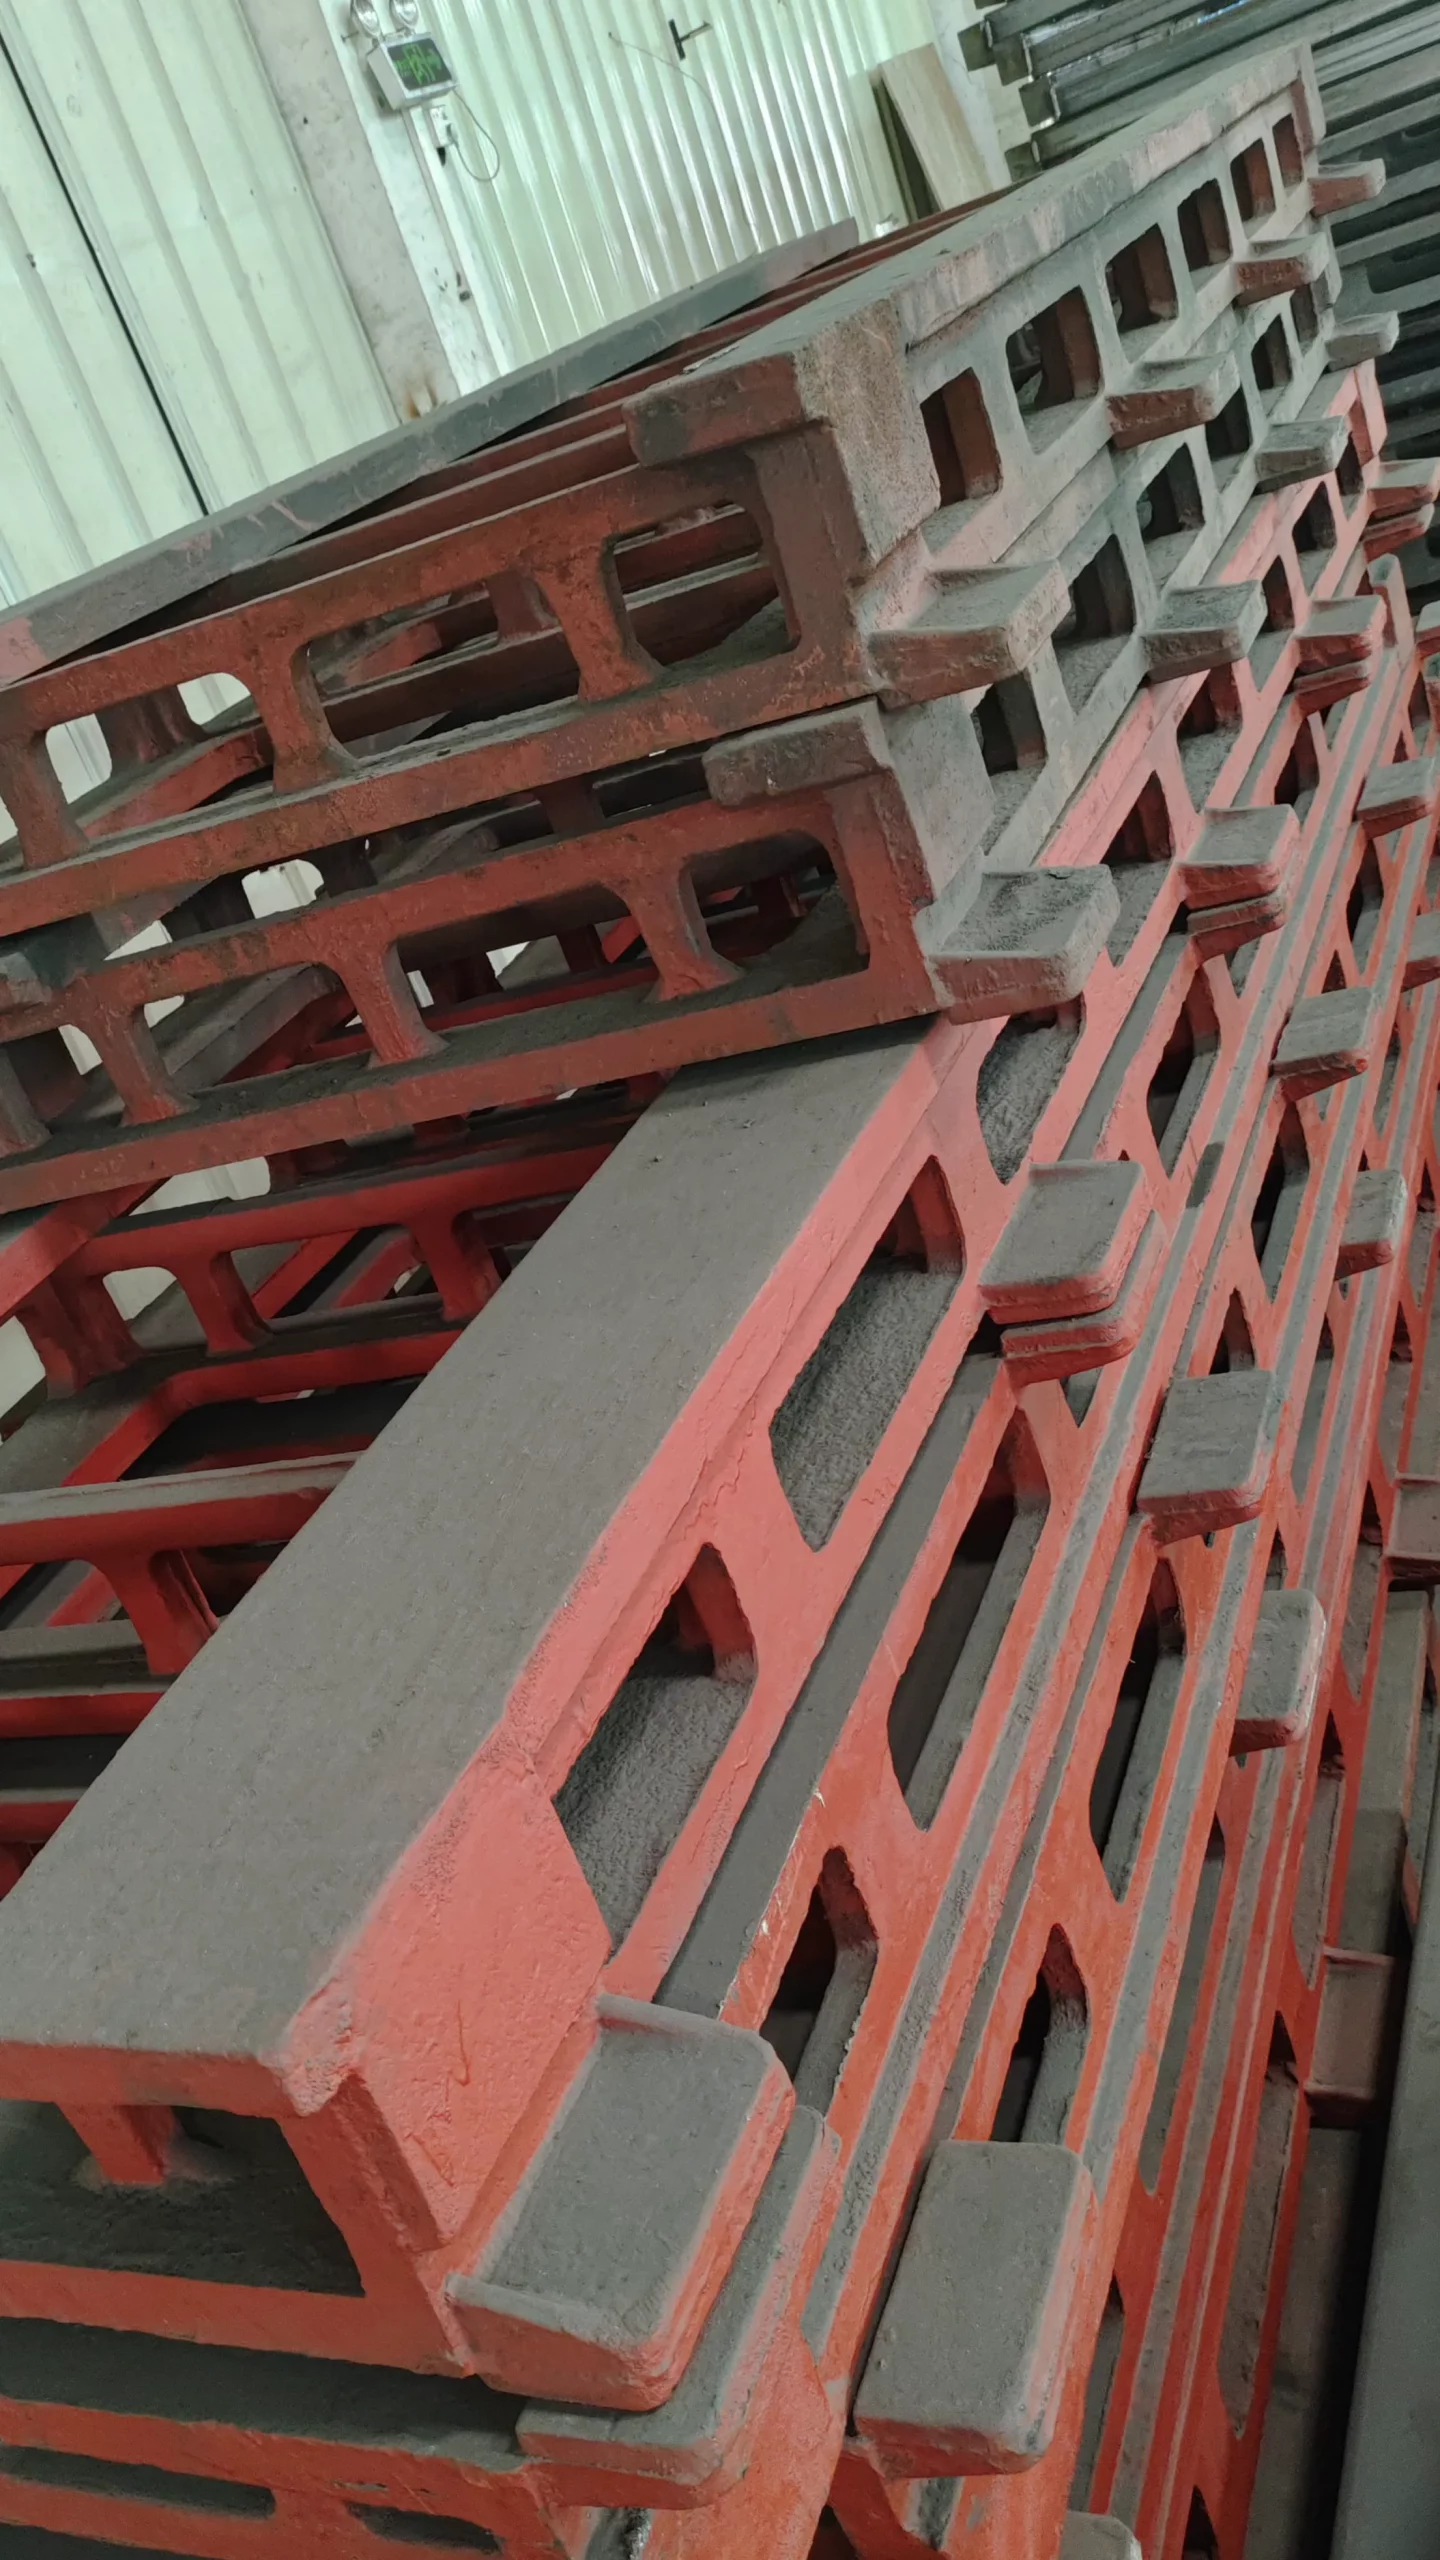
Öntött szerkezeti pályaelemek megmunkálás előtt

Öntvényszerkezet

Elérhető ott, ahol a mérnöki konfiguráció öntött szerkezeti elemeket igényel.

Alkalmazási területek

Egy robot mozgatása a folyamat nagyobb részén

A robotpályákat akkor használják, ha a folyamat hosszabb, mint a robot fix alapú munkaterülete, vagy ha egy robotnak különálló munkapozíciókat kell kiszolgálnia.

Gépi gondozás

Egy sor szerszámgép kiszolgálása egy megosztott lineáris útvonalról.

Hegesztés

Hosszú szerkezetek, több szerelvény vagy különálló hegesztőállomások elérése.

Anyagmozgatás

Alkatrészek átvitele folyamatpozíciók között egy kiterjesztett cellán belül.

palettázó

Több felvételi és elhelyezési pozíciót fed le egyetlen mozgó robottal.

Permetezés

Mozgás magas vagy kiterjedt felületeken zárt feldolgozási területen.

Akkumulátor szárítókötél kezelése

Tároló- vagy feldolgozórekeszek közötti utazás egy akkumulátorgyártó soron.

Egy pálya, több gép

Koordináljon egy robotot több géppel, ahol a ciklustervezés lehetővé teszi.

Nagyméretű alkatrészek megmunkálása

Nagyobb munkaterületek eléréséhez használjon földi, emelt vagy rácsos elrendezést.

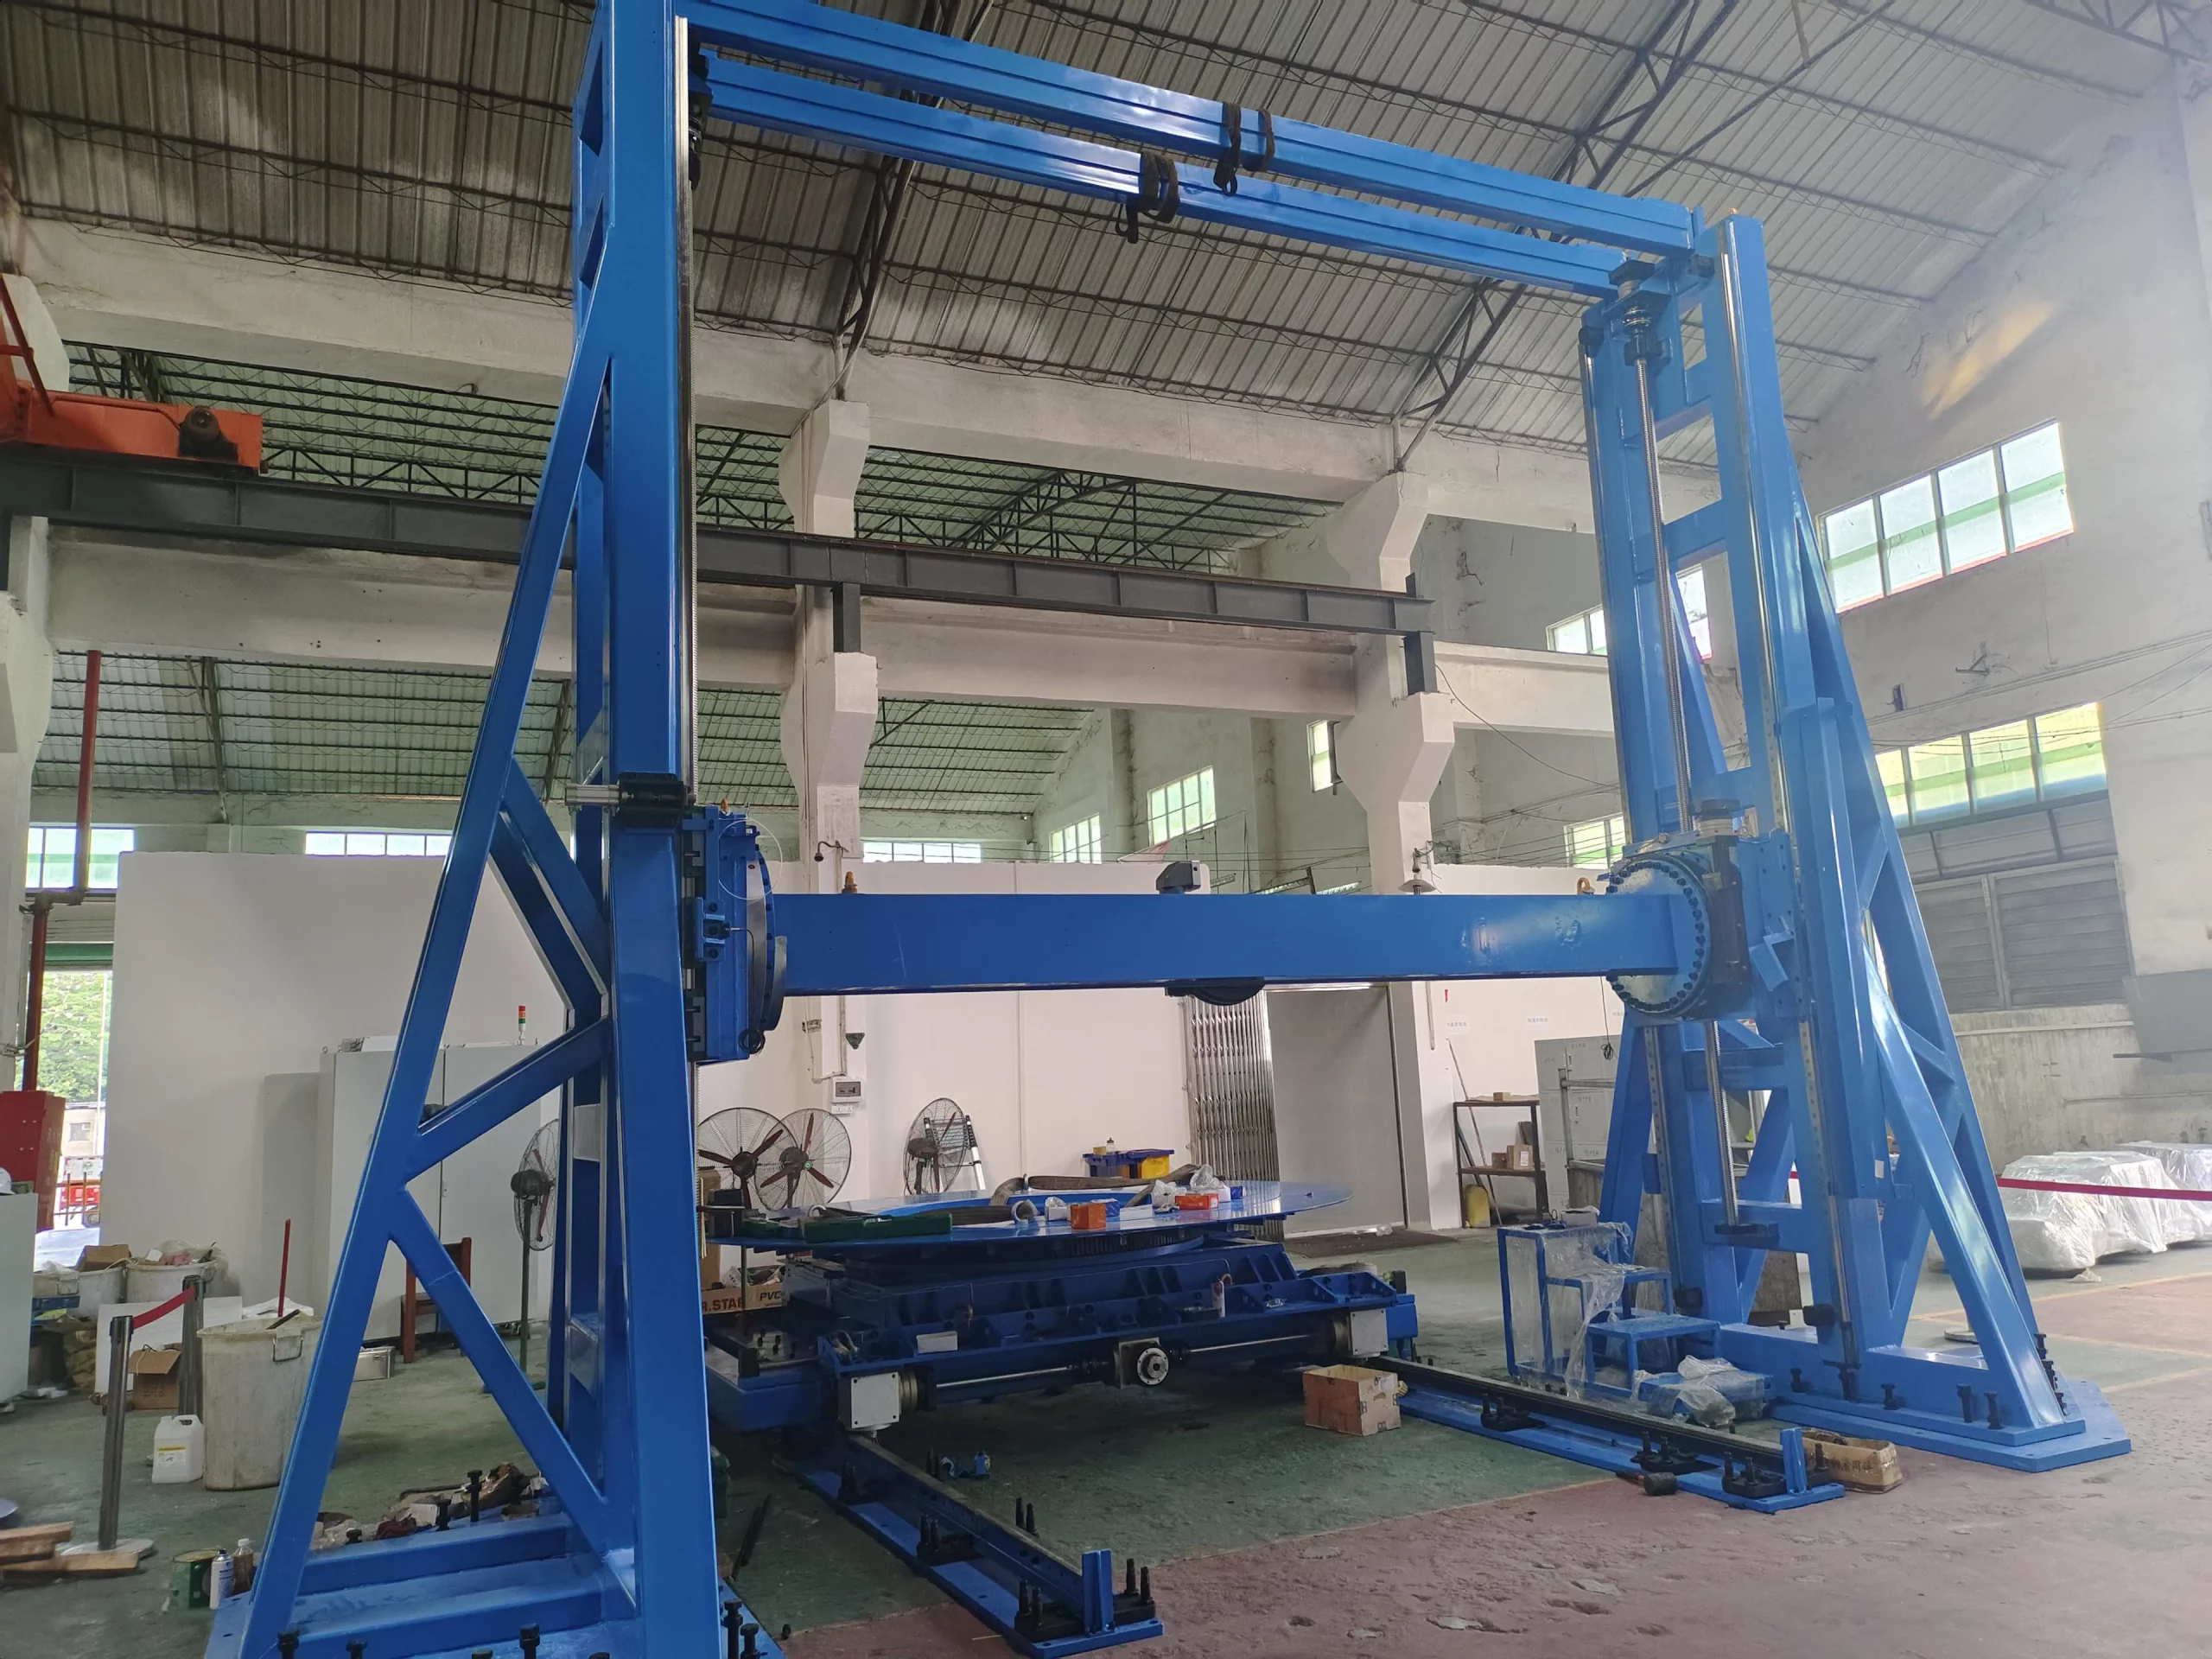
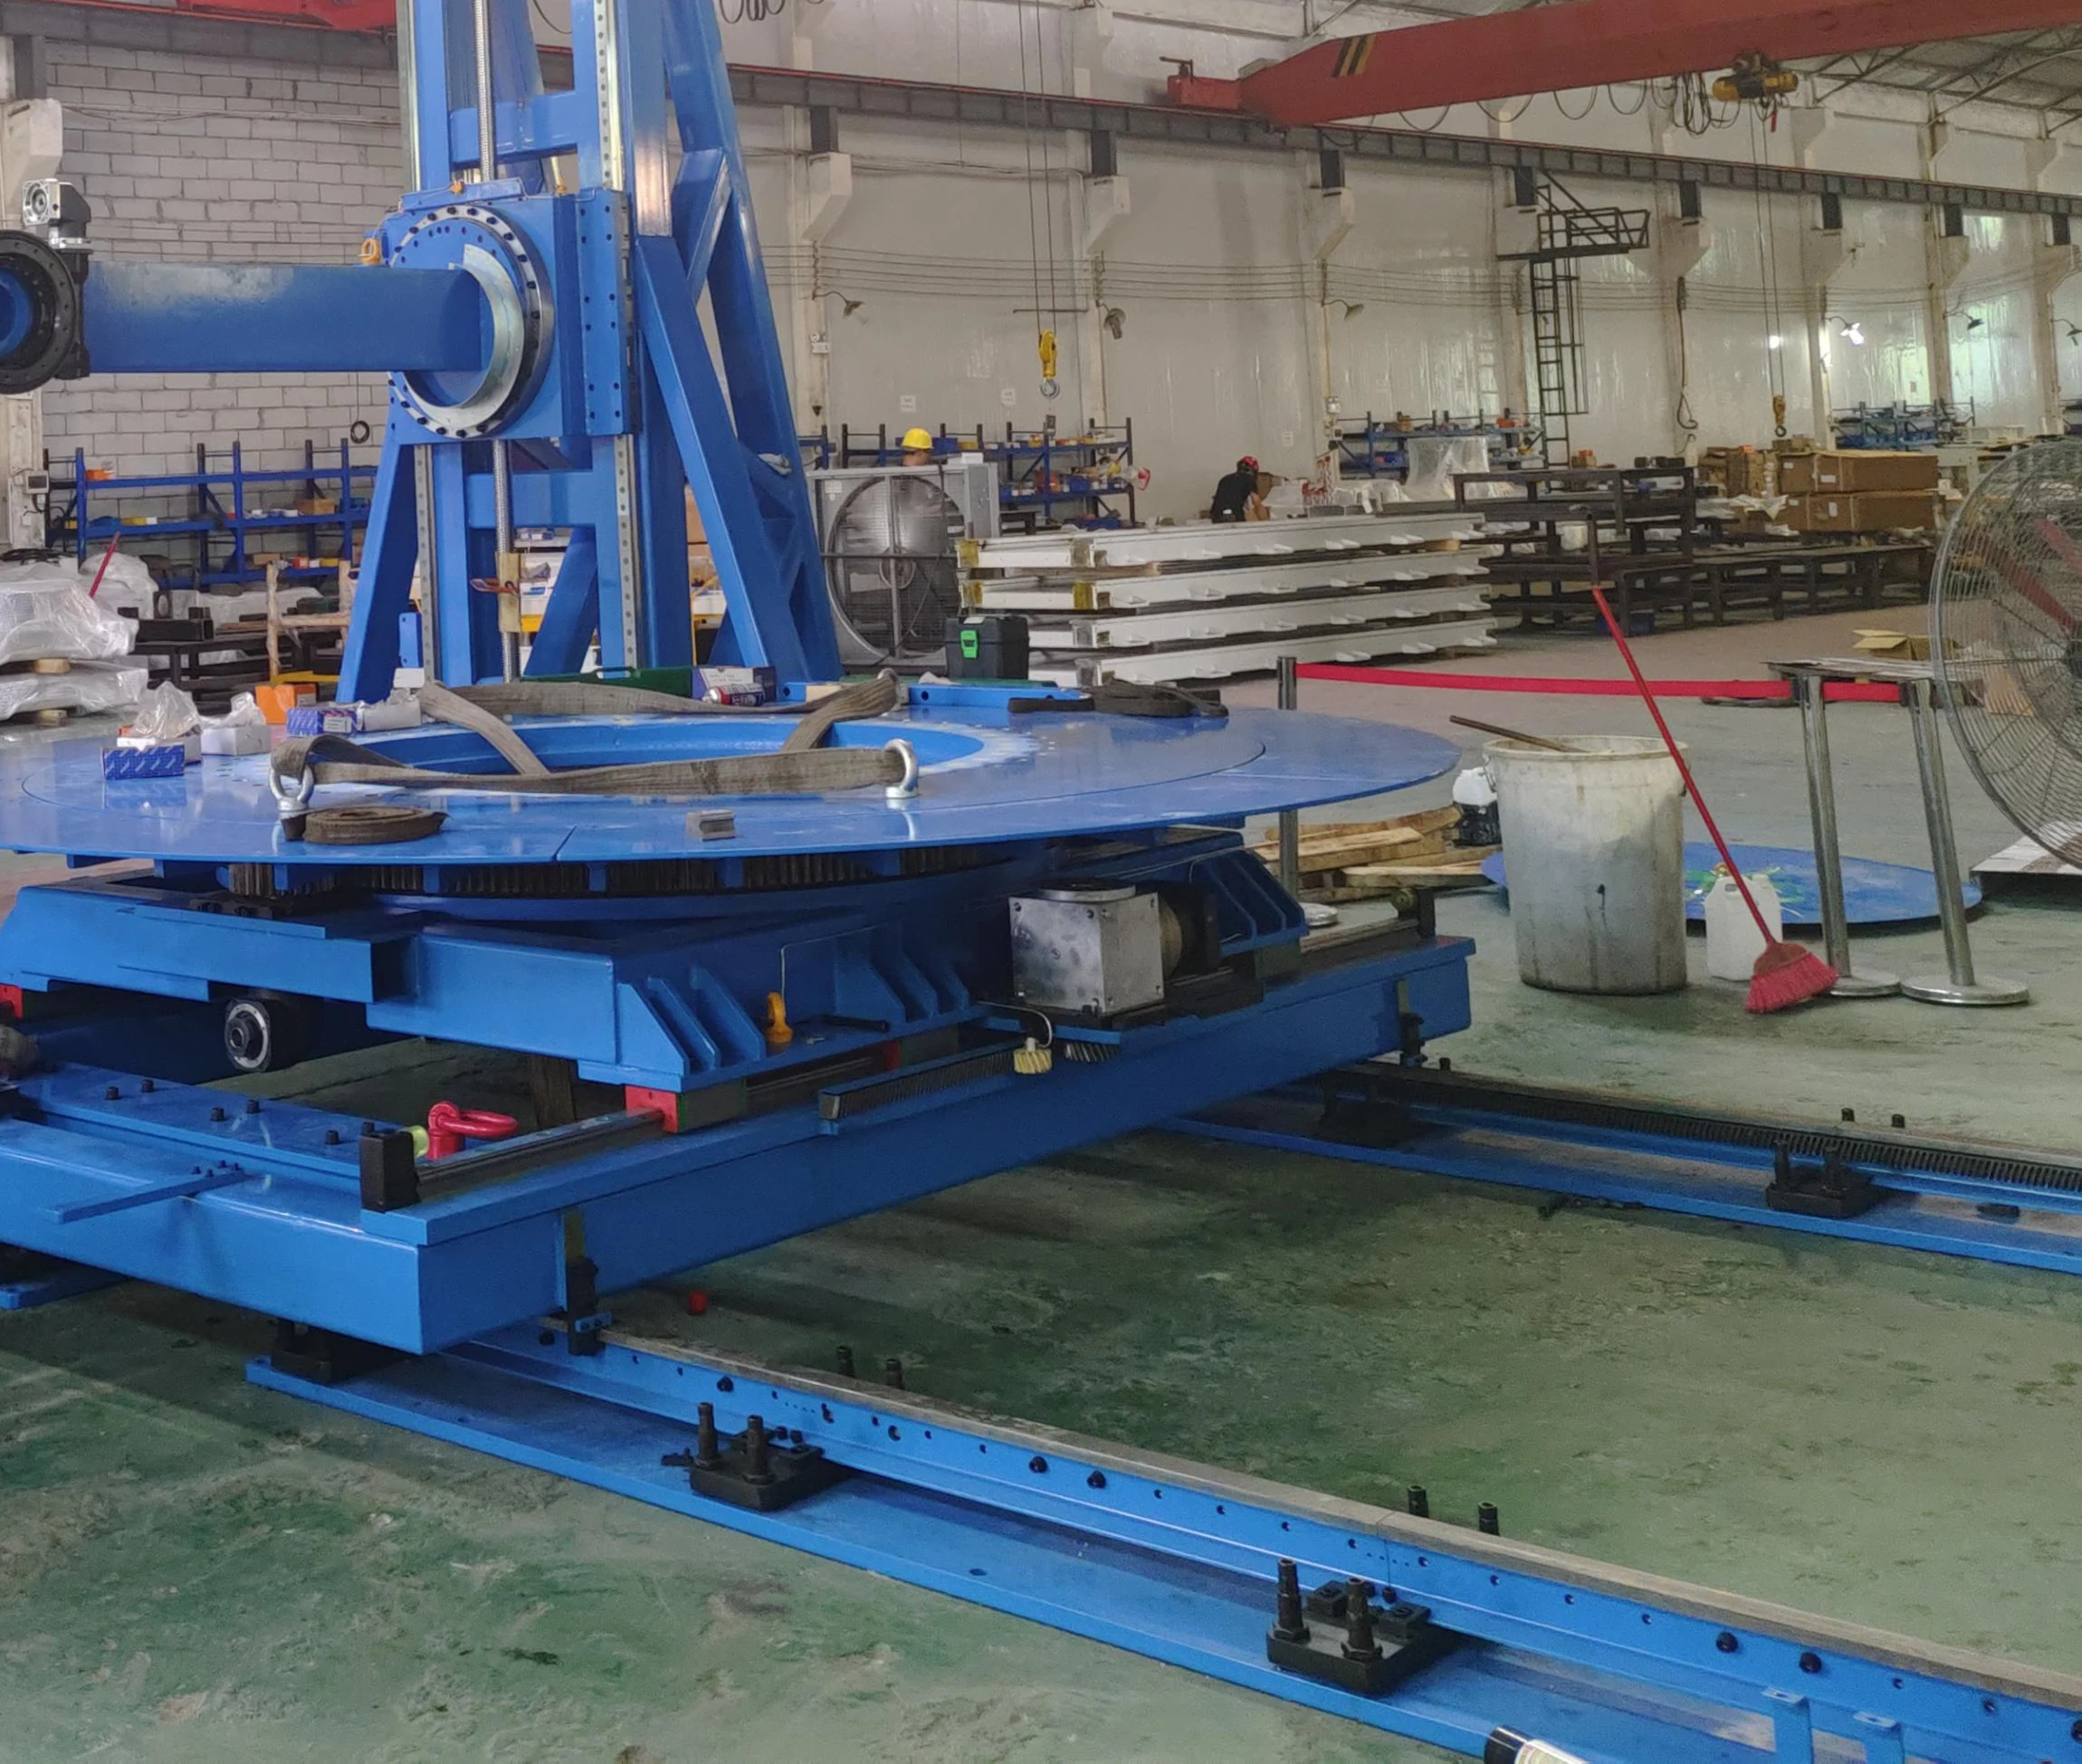
Nagy teherbírású, egyedi projekt

Egyedi portálmozgatás 10 tonnás anyagmozgatási igényhez

Az EVST egyedi bakkorlátot épített egy 10 tonnás anyagmozgatási alkalmazáshoz. Ez egy projektpélda, nem szabványos termékértékelés vagy ígéret arra, hogy ugyanaz az elrendezés egy másik alkalmazáshoz is illeszkedik.

A projekt terhelési esetéből és munkatérből tervezve
Műszaki felülvizsgálat után meghatározott szerkezet, tengelyek és interfészek
Projektenként megerősített végleges kapacitás- és mozgásparaméterek
Kék, egyedi, nagy teherbírású portálszerkezetű mozgásrendszer egy gyártóműhelyben
Egyedi portálberendezések és pályamodulok egy gyártóműhelyben

Miért az EVST?

Konfigurálás, gyártás és ellenőrzések egyetlen munkafolyamatban

Alkalmazásvezérelt mérnöki munka, több mint 15 éves csapattapasztalattal a sínrendszerek terén

A robot, a terhelés és az elrendezés adatait a végleges terv kiadása előtt átalakítják a hajtás méretezésére, a szerkezeti konfigurációra és az integrációs követelményekre.

Többszörös folyamat közbeni ellenőrzések

A kulcsfontosságú gyártási szakaszokban végzett ellenőrzések kiterjednek a furatpozícióra, a síkfelületre és a terheletlen futási állapotra, így a problémák a kiszállítás előtt azonosíthatók.

Megmunkálási kapacitás kritikus csatlakozásoknál

Több megmunkálási erőforrás támogatja a méretvezérlést a rögzítőfuratoknál, a felületek pozícionálásánál és a pálya-modul interfészeknél.

Feszültségcsökkentő lágyítás

A szerkezeti elemek lágyításon esnek át, hogy csökkentsék a maradék feszültséget és fenntartsák a hosszú távú méretstabilitást.

Gyakran Ismételt Kérdések

Robotpálya-tervezés alapjai

Mi az a robotpálya?

A robotpálya egy motoros lineáris tengely, amely a robot alapját a munkapozíciók között mozgatja. Kiterjeszti a robot munkaterületét, és lehetővé teszi, hogy egyetlen robot hosszabb folyamatutat vagy több állomást szolgáljon ki.

Hogyan válasszak földi, égi és rácsos elrendezés közül?

Kezdjük a folyamat geometriájával és a helyszíni korlátokkal. A földi pályák könnyen megközelíthetők és közvetlenek; az égbolti pályák biztosítják a padlóhoz való hozzáférést vagy támogatják a megemelt tájolásokat; a rácsos rendszerek nagyobb, alkalmazásspecifikus munkaterületeket fednek le. Az EVST a cellaelrendezés áttekintése után megerősíti a szerkezetet.

Megegyezik a kocsi névleges terhelése a robot csuklójának hasznos terhelésével?

Nem. A névleges kocsiterhelés a mozgó platformra vonatkozik, és magában foglalja a robot testét is. A csukló teherbírása a robot pereménél kezelt terhelés. Adja meg mindkét értéket, valamint a kocsira szerelt emelőt vagy berendezést.

Hogyan viszonyul a teljes pályahossz a tényleges megteendő úthoz?

A tényleges mozgáshossz rövidebb, mint a teljes pályaszerelvény hossza, mivel a robot alapja és a szükséges véghézagok a hossz egy részét elfoglalják. A végső mozgáshosszt a cella elrendezése alapján lehet megerősíteni.

Testreszabható a pálya hossza?

Igen. A referencia 3, 4, 5 és 6 méteres modulokat használ, míg a teljes pályát és a tényleges mozgásteret a projekthez igazították. Hosszabb vagy eltérő elrendezések esetén a szerkezet, az illesztések és a helyszín mérnöki felülvizsgálata szükséges.

Milyen védelmi lehetőségek jöhetnek szóba?

A rendelkezésre álló opciók közé tartoznak a teljesen zárt védőburkolatok, a harmonika, a kockás lemezburkolatok és a félig zárt fémlemez burkolatok. Az adott projektekhez egyedi 304-es rozsdamentes acél konstrukció is szóba jöhet.

Milyen webhelyadatokra van szükség?

Ossza meg az elérhető alapterületet, az alapozási információkat, a közműveket, a gépek és szerelvények pozícióit, a hozzáférési korlátozásokat és az esetlegesen szükséges biztonsági vagy vezérlő interfészeket. A fényképek és a cellarajzok hasznosak az első áttekintéshez.

Mit küldjek el egy kezdeti konfigurációs felülvizsgálatra?

Küldje el a robot márkáját és modelljét, a beépített tömeget, a csukló terhelhetőségét, a szükséges mozgástartományt, az alkalmazást, a célsebességet és ismétlési pontosságot, a munkaciklust, a környezetet, az előnyben részesített elrendezést és a rendelkezésre álló helyszíni rajzokat.

Kezdjük a követelménnyel

Készítse elő a robotpálya bemeneteit

Küldje el a robotmodellt, a beépített tömeget, a szükséges mozgástartományt, az alkalmazást, a munkaciklust, a környezetet és egy cellarajzot, ha van ilyen. Az EVST vissza tud küldeni egy kezdeti konfigurációs javaslatot és egy elrendezési visszajelzést.

Küldd el az igényeidet
EVST logó
Az adatvédelem áttekintése

Ez a weboldal cookie-kat használ, hogy a lehető legjobb felhasználói élményt nyújtsuk Önnek. A cookie-adatok a böngészőben tárolódnak, és olyan funkciókat látnak el, mint amikor felismerik Önt, amikor visszatérnek webhelyünkre, és segítünk csapatunknak megérteni, hogy a webhely legszélesebb és leghasznosabb része mely része.