
MOKA Ipari Robotok: Modellek és Kiválasztási Útmutató
Hasonlítsa össze a MOKA SCARA együttműködő, hattengelyes, hegesztő, palettázó és nagy teherbírású robotokat. Először a robottípust párosítsa a folyamattal, majd a hasznos terhelést, a kinyúlást, a telepítést és a védelmet a valós üzemi körülményekhez igazítsa.
Hogyan válasszunk MOKA robotgépcsaládot?
A SCARA robotok kompakt síkbeli feladatokhoz alkalmasak, az együttműködő modellek az ember melletti alkalmazásokat támogatják, az ipari hattengelyes vagy palettázó modellek pedig szélesebb mozgásokat és nagyobb terheléseket kezelnek. Az értékek összehasonlítása csak a megfelelő robotarchitektúra kiválasztása után történjen.
Hasonlítsa össze a MOKA robotmodelleket alkalmazás szerint
Szűrés modell, robotkategória, tengelyek, hasznos teher és kinyúlás szerint a kívánt mozgástípus kiválasztása után. Gondosan ellenőrizze a névleges és maximális értékeket, ahol mindkettő megjelenik, és vásárlás előtt erősítse meg a telepítési és folyamatcsomagot.
| Kép | Modell | Kategória | Tengelyek | Hasznos teher | Mozgási sugár | Ismétlési | Védelem | Teljesítmény / robot tömege | Pneumatikus / I/O | Telepítés | Illesztési tartomány / sebesség | Csuklónyomaték | Következő akció |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
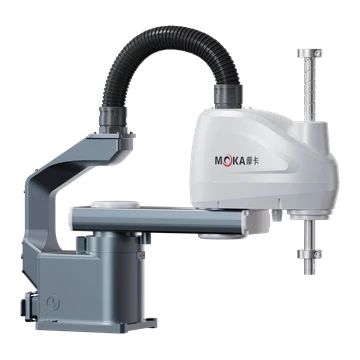 | MB07SC-400 | SCARA robotok | 4 | 4 kg névleges teherbírás / 7 kg max. | 400 mm | ± 0.02 mm | / | Teljesítmény 2.0 kVA;Robot tömege 18 kg | Beépített cső Φ6 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1+J2 kombinált sebesség 6600 mm/s;J1 tartomány ±135°;J2 tartomány ±145°;J3 tartomány 200 mm, sebesség 1600 mm/s;J4 tartomány ±360°, sebesség 2600°/s | / | Kérje ezt a modellt |
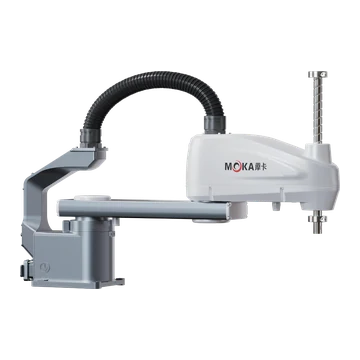 | MB07SC-600 | SCARA robotok | 4 | 4 kg névleges teherbírás / 7 kg max. | 600 mm | ± 0.02 mm | / | Teljesítmény 2.0 kVA;Robot tömege 19 kg | Beépített cső Φ6 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1+J2 kombinált sebesség 8000 mm/s;J1 tartomány ±135°;J2 tartomány ±155°;J3 tartomány 200 mm, sebesség 1600 mm/s;J4 tartomány ±360°, sebesség 2600°/s | / | Kérje ezt a modellt |
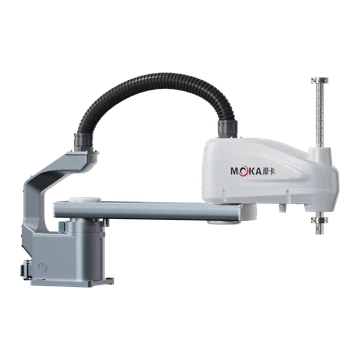 | MB07SC-700 | SCARA robotok | 4 | 4 kg névleges teherbírás / 7 kg max. | 700 mm | ± 0.02 mm | / | Teljesítmény 2.0 kVA;Robot tömege 19.5 kg | Beépített cső Φ6 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1+J2 kombinált sebesség 8600 mm/s;J1 tartomány ±135°;J2 tartomány ±155°;J3 tartomány 200 mm, sebesség 1600 mm/s;J4 tartomány ±360°, sebesség 2600°/s | / | Kérje ezt a modellt |
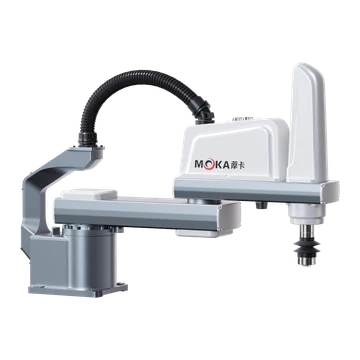 | MB10SC-600 | SCARA robotok | 4 | 5 kg névleges teherbírás / 10 kg max. | 600 mm | ± 0.02 mm | / | Teljesítmény 2.0 kVA;Robot tömege 28 kg | Beépített cső Φ6 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1+J2 kombinált sebesség 8100 mm/s;J1 tartomány ±135°;J2 tartomány ±150°;J3 tartomány 200 mm, sebesség 1100 mm/s;J4 tartomány ±360°, sebesség 880°/s | / | Kérje ezt a modellt |
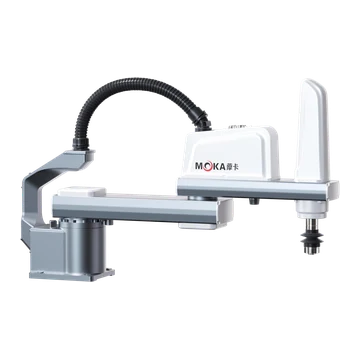 | MB10SC-700 | SCARA robotok | 4 | 5 kg névleges teherbírás / 10 kg max. | 700 mm | ± 0.02 mm | / | Teljesítmény 2.0 kVA;Robot tömege 29 kg | Beépített cső Φ6 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1+J2 kombinált sebesség 9580 mm/s;J1 tartomány ±135°;J2 tartomány ±150°;J3 tartomány 200 mm, sebesség 1100 mm/s;J4 tartomány ±360°, sebesség 880°/s | / | Kérje ezt a modellt |
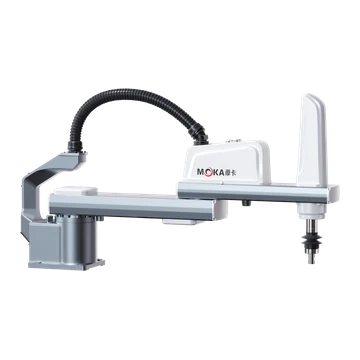 | MB10SC-800 | SCARA robotok | 4 | 5 kg névleges teherbírás / 10 kg max. | 800 mm | ± 0.02 mm | / | Teljesítmény 2.0 kVA;Robot tömege 32 kg | Beépített cső Φ6 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1+J2 kombinált sebesség 10927.2 mm/s;J1 tartomány ±135°;J2 tartomány ±150°;J3 tartomány 200 mm, sebesség 1100 mm/s;J4 tartomány ±360°, sebesség 880°/s | / | Kérje ezt a modellt |
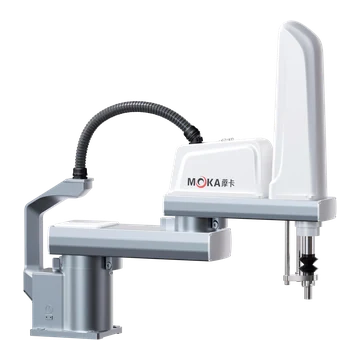 | MB25SC-800 | SCARA robotok | 4 | 10 kg névleges teherbírás / 25 kg max. | 800 mm | ± 0.025 mm | / | Teljesítmény 3.0 kVA;Robot tömege 63 kg | Beépített cső Φ8 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1+J2 kombinált sebesség 9210 mm/s;J1 tartomány ±135°;J2 tartomány ±150°;J3 tartomány 420 mm, sebesség 2020 mm/s;J4 tartomány ±360°, sebesség 720°/s | / | Kérje ezt a modellt |
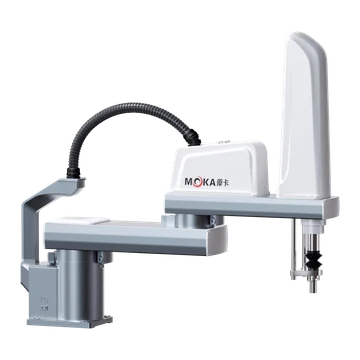 | MB25SC-900 | SCARA robotok | 4 | 10 kg névleges teherbírás / 25 kg max. | 900 mm | ± 0.025 mm | / | Teljesítmény 3.0 kVA;Robot tömege 64.5 kg | Beépített cső Φ8 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1+J2 kombinált sebesség 10360 mm/s;J1 tartomány ±135°;J2 tartomány ±150°;J3 tartomány 420 mm, sebesség 2020 mm/s;J4 tartomány ±360°, sebesség 720°/s | / | Kérje ezt a modellt |
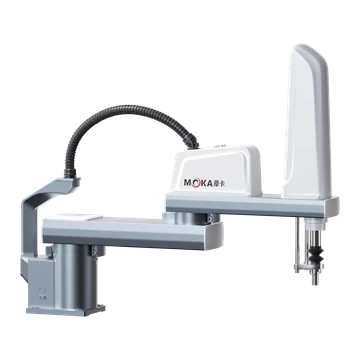 | MB25SC-1000 | SCARA robotok | 4 | 10 kg névleges teherbírás / 25 kg max. | 1000 mm | ± 0.025 mm | / | Teljesítmény 3.0 kVA;Robot tömege 66 kg | Beépített cső Φ8 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1+J2 kombinált sebesség 11520 mm/s;J1 tartomány ±135°;J2 tartomány ±150°;J3 tartomány 420 mm, sebesség 2020 mm/s;J4 tartomány ±360°, sebesség 720°/s | / | Kérje ezt a modellt |
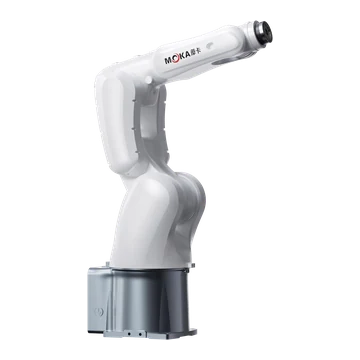 | MB10S-740 | Kis 6 tengelyes / együttműködő robotok | 6 | 10 kg | 740 mm | ± 0.02 mm | IP67 | Teljesítmény 3.0 kVA;Robot tömege 45 kg | Beépített cső Φ6 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±170°, sebesség 300°/s;J2 tartomány -140° és +70° között, sebesség 300°/s;J3 tartomány -75° és +200° között, sebesség 400°/s;J4 tartomány ±190°, sebesség 550°/s;J5 tartomány ±130°, sebesség 560°/s;J6 tartomány ±360°, sebesség 975°/s | / | Kérje ezt a modellt |
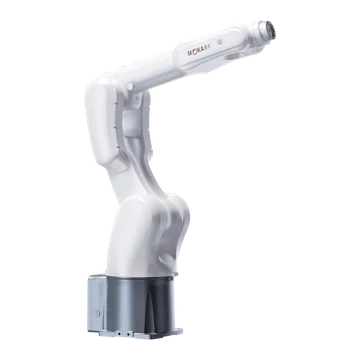 | MB08S-1000 | Kis 6 tengelyes / együttműködő robotok | 6 | 8 kg | 1002 mm | ± 0.02 mm | IP67 | Teljesítmény 3.0 kVA;Robot tömege 49 kg | Beépített cső Φ6 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±170°, sebesség 300°/s;J2 tartomány -140° és +80° között, sebesség 300°/s;J3 tartomány -75° és +200° között, sebesség 400°/s;J4 tartomány ±190°, sebesség 550°/s;J5 tartomány ±130°, sebesség 560°/s;J6 tartomány ±360°, sebesség 975°/s | J4 18 Nm;J5 18 Nm;J6 9 Nm | Kérje ezt a modellt |
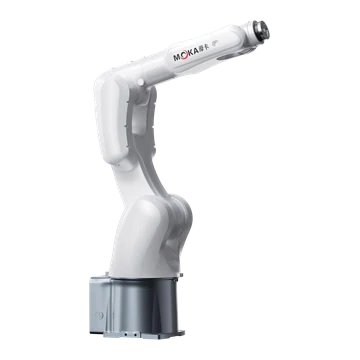 | MB10S-920 | Kis 6 tengelyes / együttműködő robotok | 6 | 10 kg | 920 mm | ± 0.02 mm | IP67 | Teljesítmény 3.0 kVA;Robot tömege 47 kg | Beépített cső Φ6 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±170°, sebesség 300°/s;J2 tartomány -140° és +80° között, sebesség 300°/s;J3 tartomány -75° és +200° között, sebesség 400°/s;J4 tartomány ±190°, sebesség 550°/s;J5 tartomány ±130°, sebesség 560°/s;J6 tartomány ±360°, sebesség 975°/s | / | Kérje ezt a modellt |
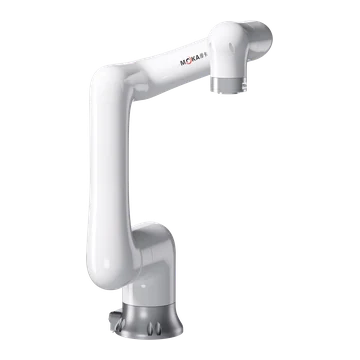 | MB07CP-990 | Kis 6 tengelyes / együttműködő robotok | 6 | 7 kg | 990 mm | ± 0.04 mm | IP67 | Teljesítmény 4.5 kVA;Robot tömege 26 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±180°, sebesség 180°/s;J2 tartomány ±180°, sebesség 180°/s;J3 tartomány ±180°, sebesség 240°/s;J4 tartomány ±190°, sebesség 240°/s;J5 tartomány ±180°, sebesség 240°/s;J6 tartomány ±360°, sebesség 240°/s | J4 22 Nm;J5 17 Nm;J6 8 Nm | Kérje ezt a modellt |
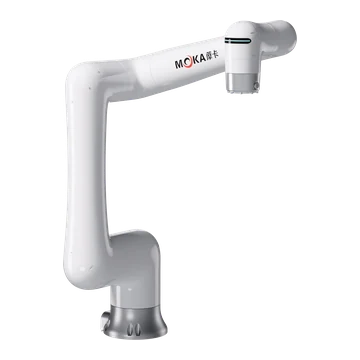 | MB12CP-1250 | Kis 6 tengelyes / együttműködő robotok | 6 | 12 kg | 1250 mm | ± 0.04 mm | IP67 | Teljesítmény 4.5 kVA;Robot tömege 43 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±180°, sebesség 120°/s;J2 tartomány ±180°, sebesség 120°/s;J3 tartomány ±180°, sebesség 180°/s;J4 tartomány ±190°, sebesség 180°/s;J5 tartomány ±180°, sebesség 180°/s;J6 tartomány ±360°, sebesség 180°/s | J4 35 Nm;J5 25 Nm;J6 11 Nm | Kérje ezt a modellt |
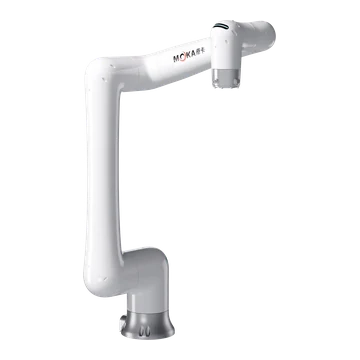 | MB20CP-1420 | Kis 6 tengelyes / együttműködő robotok | 6 | 20 kg | 1420 mm | ± 0.04 mm | IP67 | Teljesítmény 4.5 kVA;Robot tömege 45 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±180°, sebesség 80°/s;J2 tartomány ±180°, sebesség 80°/s;J3 tartomány ±180°, sebesség 120°/s;J4 tartomány ±190°, sebesség 120°/s;J5 tartomány ±180°, sebesség 100°/s;J6 tartomány ±360°, sebesség 120°/s | J4 65 Nm;J5 60 Nm;J6 28 Nm | Kérje ezt a modellt |
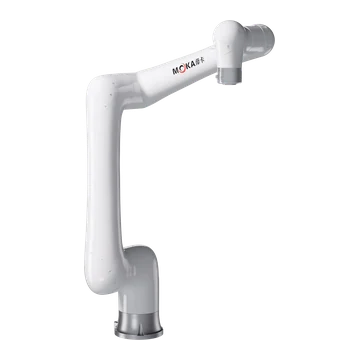 | MB40CP-1800 | Kis 6 tengelyes / együttműködő robotok | 6 | 40 kg | 1800 mm | ± 0.05 mm | IP67 | Teljesítmény 4.5 kVA;Robot tömege 137 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±180°, sebesség 120°/s;J2 tartomány ±180°, sebesség 120°/s;J3 tartomány ±220°, sebesség 120°/s;J4 tartomány ±180°, sebesség 235°/s;J5 tartomány ±180°, sebesség 235°/s;J6 tartomány ±270°, sebesség 235°/s | J4 102 Nm;J5 86 Nm;J6 32 Nm | Kérje ezt a modellt |
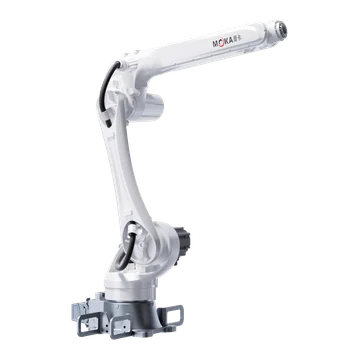 | MB15-1550 | Általános 6-tengelyes robotok | 6 | 15 kg | 1550 mm | ± 0.03 mm | IP65 / IP67 | Teljesítmény 4.5 kVA;Robot tömege 147 kg | Beépített cső Φ8 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1 tartomány ±180°, sebesség 290°/s;J2 tartomány +90° és -170° között, sebesség 237°/s;J3 tartomány +155° és -90° között, sebesség 270°/s;J4 tartomány ±190°, sebesség 360°/s;J5 tartomány ±135°, sebesség 360°/s;J6 tartomány ±360°, sebesség 700°/s | J4 23 Nm;J5 23 Nm;J6 10 Nm | Kérje ezt a modellt |
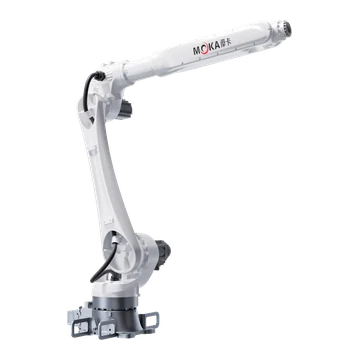 | MB20-2060 | Általános 6-tengelyes robotok | 6 | 20 kg | 2060 mm | ± 0.05 mm | IP65 / IP67 | Teljesítmény 4.5 kVA;Robot tömege 207 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±180°, sebesség 227°/s;J2 tartomány +90° és -160° között, sebesség 223°/s;J3 tartomány +85° és -155° között, sebesség 285°/s;J4 tartomány ±190°, sebesség 360°/s;J5 tartomány ±135°, sebesség 409°/s;J6 tartomány ±360°, sebesség 654°/s | J4 45 Nm;J5 45 Nm;J6 28 Nm | Kérje ezt a modellt |
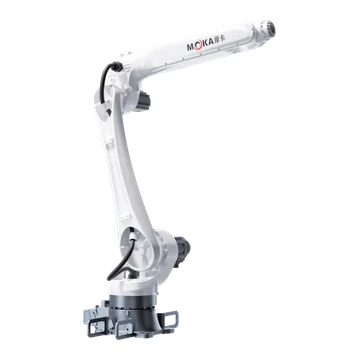 | MB25-1840 | Általános 6-tengelyes robotok | 6 | 25 kg | 1840 mm | ± 0.05 mm | IP65 / IP67 | Teljesítmény 4.5 kVA;Robot tömege 203 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±180°, sebesség 227°/s;J2 tartomány +90° és -160° között, sebesség 223°/s;J3 tartomány +85° és -155° között, sebesség 285°/s;J4 tartomány ±190°, sebesség 360°/s;J5 tartomány ±135°, sebesség 409°/s;J6 tartomány ±360°, sebesség 654°/s | J4 50 Nm;J5 50 Nm;J6 30 Nm | Kérje ezt a modellt |
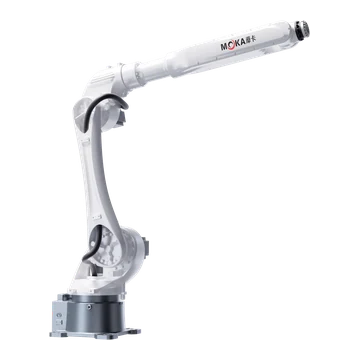 | MB30-2100 | Általános 6-tengelyes robotok | 6 | 30 kg | 2100 mm | ± 0.05 mm | IP54 / IP67 | Teljesítmény 8.0 kVA;Robot tömege 264 kg | Beépített cső Φ8 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±180°, sebesség 202°/s;J2 tartomány +98° és -160° között, sebesség 212°/s;J3 tartomány +200° és -80° között, sebesség 270°/s;J4 tartomány ±200°, sebesség 470°/s;J5 tartomány ±130°, sebesség 405°/s;J6 tartomány ±360°, sebesség 650°/s | J4 80 Nm;J5 80 Nm;J6 50 Nm | Kérje ezt a modellt |
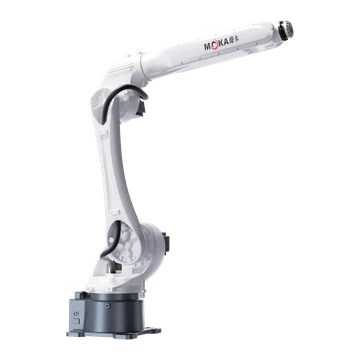 | MB35-1870 | Általános 6-tengelyes robotok | 6 | 35 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Teljesítmény 8.0 kVA;Robot tömege 260 kg | Beépített cső Φ8 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±180°, sebesség 202°/s;J2 tartomány +98° és -160° között, sebesség 211°/s;J3 tartomány +200° és -80° között, sebesség 234°/s;J4 tartomány ±200°, sebesség 470°/s;J5 tartomány ±130°, sebesség 405°/s;J6 tartomány ±360°, sebesség 535°/s | J4 80 Nm;J5 80 Nm;J6 50 Nm | Kérje ezt a modellt |
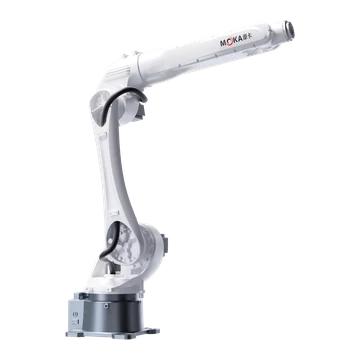 | MB45-1870 | Általános 6-tengelyes robotok | 6 | 45 kg | 1870 mm | ± 0.05 mm | IP54 / IP67 | Teljesítmény 8.0 kVA;Robot tömege 286 kg | Beépített cső Φ8 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol / fordított | J1 tartomány ±180°, sebesség 202°/s;J2 tartomány +98° és -160° között, sebesség 211°/s;J3 tartomány +200° és -80° között, sebesség 210°/s;J4 tartomány ±200°, sebesség 420°/s;J5 tartomány ±125°, sebesség 285°/s;J6 tartomány ±360°, sebesség 410°/s | J4 103 Nm;J5 103 Nm;J6 100 Nm | Kérje ezt a modellt |
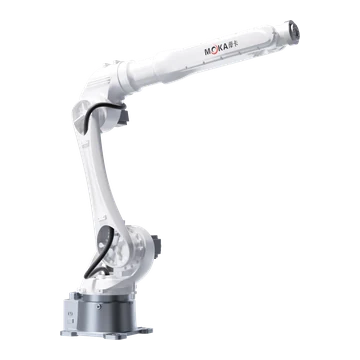 | MB50-2050 | Nagy teherbírású robotok | 6 | 50 kg | 2050 mm | ± 0.03 mm | IP65 | Teljesítmény 8.0 kVA;Robot tömege 290 kg | Beépített cső Φ8 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1 tartomány ±180°, sebesség 180°/s;J2 tartomány +98° és -160° között, sebesség 185°/s;J3 tartomány +200° és -80° között, sebesség 190°/s;J4 tartomány ±200°, sebesség 310°/s;J5 tartomány ±125°, sebesség 280°/s;J6 tartomány ±360°, sebesség 400°/s | J4 112 Nm;J5 112 Nm;J6 103 Nm | Kérje ezt a modellt |
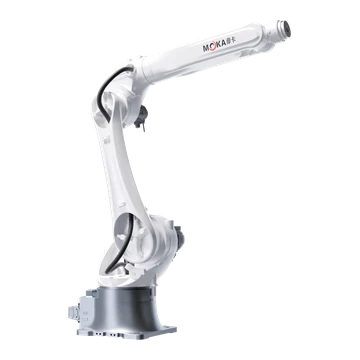 | MB70-2150 | Nagy teherbírású robotok | 6 | 70 kg | 2150 mm | ± 0.05 mm | IP67 | Teljesítmény 8.0 kVA;Robot tömege 545 kg | Beépített cső Φ8 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1 tartomány ±180°, sebesség 180°/s;J2 tartomány +120° és -150° között, sebesség 155°/s;J3 tartomány +190° és -80° között, sebesség 200°/s;J4 tartomány ±190°, sebesség 260°/s;J5 tartomány ±125°, sebesség 260°/s;J6 tartomány ±360°, sebesség 370°/s | J4 262 Nm;J5 262 Nm;J6 193 Nm | Kérje ezt a modellt |
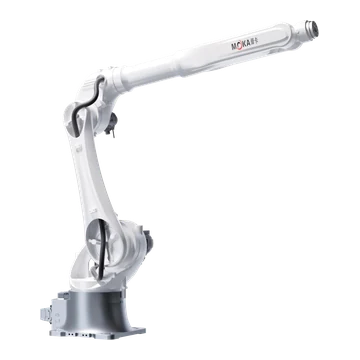 | MB70-2650 | Nagy teherbírású robotok | 6 | 70 kg | 2610 mm | ± 0.06 mm | IP65 | Teljesítmény 8.0 kVA;Robot tömege 552 kg | Beépített cső Φ8 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1 tartomány ±180°, sebesség 165°/s;J2 tartomány +120° és -150° között, sebesség 125°/s;J3 tartomány +190° és -80° között, sebesség 175°/s;J4 tartomány ±190°, sebesség 250°/s;J5 tartomány ±125°, sebesség 260°/s;J6 tartomány ±360°, sebesség 370°/s | J4 262 Nm;J5 262 Nm;J6 193 Nm | Kérje ezt a modellt |
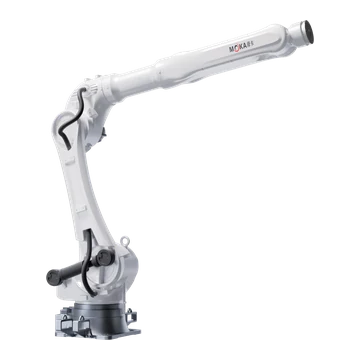 | MB150-3200 | Nagy teherbírású robotok | 6 | 150 kg | 3200 mm | ± 0.06 mm | IP54 / IP65 | Teljesítmény 25.0 kVA;Robot tömege 1260 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1 tartomány ±180°, sebesség 114°/s;J2 tartomány +60° és -85° között, sebesség 95°/s;J3 tartomány +157.5° és -80° között, sebesség 130°/s;J4 tartomány ±190°, sebesség 300°/s;J5 tartomány ±125°, sebesség 243°/s;J6 tartomány ±360°, sebesség 357°/s | J4 1045 Nm;J5 1045 Nm;J6 858 Nm | Kérje ezt a modellt |
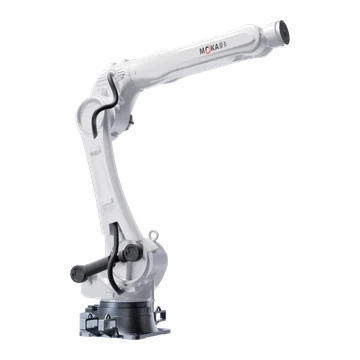 | MB220-2700 | Nagy teherbírású robotok | 6 | 220 kg | 2700 mm | ± 0.06 mm | IP65 | Teljesítmény 25.0 kVA;Robot tömege 1220 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1 tartomány ±180°, sebesség 114°/s;J2 tartomány +60° és -85° között, sebesség 95°/s;J3 tartomány +157.5° és -80° között, sebesség 130°/s;J4 tartomány ±190°, sebesség 300°/s;J5 tartomány ±125°, sebesség 243°/s;J6 tartomány ±360°, sebesség 357°/s | J4 1045 Nm;J5 1045 Nm;J6 858 Nm | Kérje ezt a modellt |
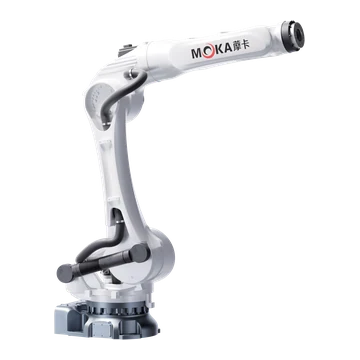 | MB280-2650 | Nagy teherbírású robotok | 6 | 280 kg | 2650 mm | ± 0.08 mm | IP54 / IP67 | Teljesítmény 25.0 kVA;Robot tömege 1320 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1 tartomány ±180°, sebesség 120°/s;J2 tartomány +60° és -80° között, sebesség 110°/s;J3 tartomány +95° és -80° között, sebesség 115°/s;J4 tartomány ±210°, sebesség 190°/s;J5 tartomány ±125°, sebesség 135°/s;J6 tartomány ±360°, sebesség 220°/s | J4 1134 Nm;J5 1134 Nm;J6 752 Nm | Kérje ezt a modellt |
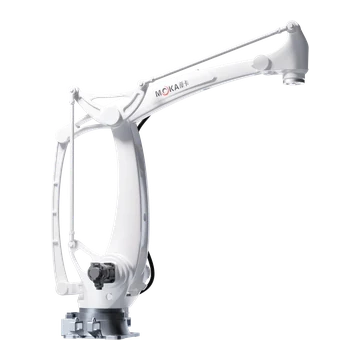 | MB180C-3200 | Nagy teherbírású robotok | 4 | 180 kg | 3200 mm | ± 0.06 mm | IP65 | Teljesítmény 25.0 kVA;Robot tömege 1060 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1 tartomány ±180°, sebesség 115°/s;J2 tartomány +40° és -85° között, sebesség 95°/s;J3 tartomány +48° és -70° között, sebesség 115°/s;J4 tartomány ±360°, sebesség 210°/s | / | Kérje ezt a modellt |
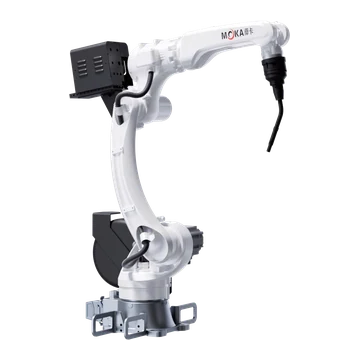 | MB10W-1500 | Hegesztő robotok | 6 | 10 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Teljesítmény 4.5 kVA;Robot tömege 145 kg | Beépített cső Φ8 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1 tartomány ±180°, sebesség 300°/s;J2 tartomány +90° és -170° között, sebesség 342°/s;J3 tartomány +160° és -92° között, sebesség 285°/s;J4 tartomány ±150°, sebesség 390°/s;J5 tartomány +90° és -135° között, sebesség 460°/s;J6 tartomány ±220°, sebesség 700°/s | J4 22 Nm;J5 22 Nm;J6 10 Nm | Kérje ezt a modellt |
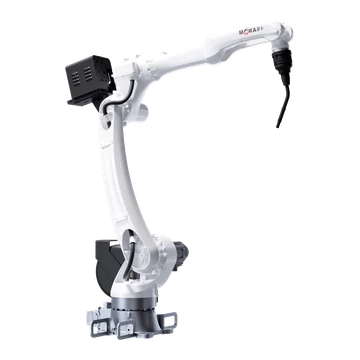 | MB10W-2050 | Hegesztő robotok | 6 | 10 kg | 2050 mm | ± 0.03 mm | IP65 / IP67 | Teljesítmény 4.5 kVA;Robot tömege 268 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padlóra szerelhető | J1 tartomány ±180°, sebesség 302°/s;J2 tartomány -90° és +170° között, sebesség 298°/s;J3 tartomány +160° és -92° között, sebesség 285°/s;J4 tartomány ±150°, sebesség 390°/s;J5 tartomány +90° és -135° között, sebesség 460°/s;J6 tartomány ±220°, sebesség 700°/s | J4 22 Nm;J5 22 Nm;J6 10 Nm | Kérje ezt a modellt |
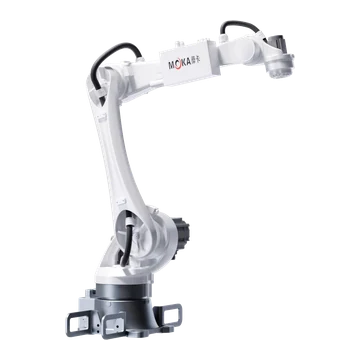 | MB15C-1500 | Hegesztő robotok | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Teljesítmény 4.5 kVA;Robot tömege 140 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol | J1 tartomány ±180°, sebesség 245°/s;J2 tartomány -85° és +165° között, sebesség 210°/s;J3 tartomány -85° és +150° között, sebesség 270°/s;J5 tartomány ±180°, sebesség 360°/s;J6 tartomány ±210°, sebesség 720°/s | J4 22 Nm;J5 22 Nm;J6 12 Nm | Kérje ezt a modellt |
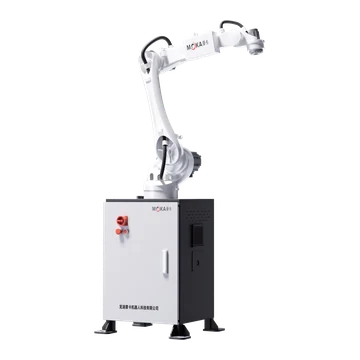 | MB15CD-1500 | Hegesztő robotok | 5 | 15 kg | 1500 mm | ± 0.03 mm | IP65 / IP67 | Teljesítmény 4.5 kVA;Robot tömege 300 kg | Beépített cső Φ10 mm;Jelek 16 DI / 16 DO, 24 VDC | Padló / konzol | J1 tartomány ±180°, sebesség 245°/s;J2 tartomány -85° és +165° között, sebesség 210°/s;J3 tartomány -85° és +150° között, sebesség 270°/s;J5 tartomány ±180°, sebesség 360°/s;J6 tartomány ±210°, sebesség 720°/s | J4 22 Nm;J5 22 Nm;J6 12 Nm | Kérje ezt a modellt |
Nem található egyező MOKA modell. Töröljön egy vagy több szűrőt, vagy küldje el a szükséges hasznos adatot, elérési utat és alkalmazást beszerzési felülvizsgálatra.
MOKA robotok és automatizálási megoldások GYIK
Melyik MOKA robottípus illik a SCARA-hoz, hegesztéshez vagy nagy igénybevételű alkalmazásokhoz?
Használjon SCARA modelleket kompakt vízszintes összeszerelési vagy anyagmozgatási feladatokhoz, és hasonlítsa össze a hattengelyes, hegesztési és nagy teherbírású tartományokat, amikor a folyamat orientációs szabadságot, folyamatszerszámokat vagy nagyobb terheléseket igényel. A végső választás továbbra is a hasznos terheléstől, a mozgási sugártól, az ismétlési pontosságtól, a rögzítéstől és a tényleges munkacella-elrendezéstől függ.
Hogyan válasszam ki a MOKA robot szükséges hasznos teherbírását és mozgási sugarát?
Adja hozzá a szerszámot, a terméket és az esetlegesen szállított folyamatberendezéseket a teljes hasznos teher kiszámításához. Ellenőrizze az összes szükséges TCP pontot és tájolást a mozgási sugárhoz képest, majd érvényesítse a súlypontot, a tehetetlenséget, a csukló nyomatékát, a szerelvényeket, az akadályokat és a karbantartási távolságot.
Be tudja-e állítani az EVST a MOKA robot szerszámait, vezérlését és biztonságát?
Igen. A projekt hatókörébe tartozhatnak a végponti szerszámok, a vezérlők és interfészek, a szerelvények, a folyamatberendezések, a PLC és a hálózatok, a védelem vagy egyéb biztonsági intézkedések, valamint az üzembe helyezési és szállítási felelősségek.
Hogyan kérhetek MOKA robot árát és szállítási idejét?
Válasszon egy modellt, vagy adja meg az alkalmazást, a teljes hasznos teherbírást, a szükséges hatótávolságot és pozíciókat, a rögzítést, a vezérlőigényeket, a mennyiséget, a célállomást és a kért időzítést. Az EVST megerősíti az alkalmazható konfigurációt az ár, a szállítási idő és a szolgáltatási feltételek meghatározása előtt.
Szerző: EVST Szerkesztőség
Az EVST szerkesztősége ezt az oldalt a robotkiválasztás és a projekttervezés támogatására tartja fenn. A termék elérhetőségét, konfigurációját, biztonsági validációját és integrációs hatókörét a tényleges alkalmazáshoz kell megerősíteni.
Szerkesztési politika · Korrekciós politika · Használati feltételek
Utolsó frissítés: