
Kawasaki ipari robotok: Modellek és kiválasztási útmutató
Hasonlítsa össze a Kawasaki robotcsaládokat általános anyagmozgatási, hegesztési, palettázási, nagy teherbírású és párhuzamos kapcsolással történő alkalmazásokhoz. Először válassza ki a folyamatcsaládot, majd tekintse át a hasznos teherre, a kinyúlásra, a csuklóterhelésre, a rögzítésre és a vezérlőre vonatkozó követelményeket.
Hogyan válasszunk Kawasaki robotcsaládot?
A Kawasaki termékcsaládok különböző folyamatok és terhelési osztályok köré szerveződnek. A névleges teherbírás és a kinyúlás összehasonlítása előtt válassza ki a termékcsaládot feladat szerint, mivel a csuklókorlátok, a felszerelés, a környezet és a vezérlőkövetelmények módosíthatják a megvalósítható szűkített listát.
Hasonlítsa össze a Kawasaki robotmodelleket családonként
Szűrés modell, család, tengelyek, hasznos teher és kinyúlás szerint a folyamatkategória kiválasztása után. Használjon csuklóterhelés, rögzítés, környezet és vezérlő mezőket a hasonlónak tűnő jelöltek megkülönböztetéséhez.
| Kép | Modell | Robot család | Tengelyek | Hasznos teher | Maximális mozgástartomány / hatótávolság | Ismétlési | Tömeg | Felszerelés | Alkalmazás | Védelem | Illesztési tartomány / maximális sebesség | Megengedett csuklóterhelés | Telepítési környezet | Vezérlő / tápellátás | Különleges teljesítmény | Következő akció |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | R-sorozatú általános célú robotok | 6 | 3 kg | 620 mm | ± 0.02 mm | 20 kg | Padló, Mennyezet | Összeszerelés, kezelés, tömítés, gépkiszolgálás, csiszolás és sorjátlanítás | IP54 vagy azzal egyenértékű | Tartomány — JT1 ±160°;JT2 +150°-tól -60°-ig;JT3 +120°-tól -150°-ig;JT4 ±360°;JT5 ±135°;JT6 ±360° |Maximális sebesség — JT1 360°/s;JT2 250°/s;JT3 225°/s;JT4 540°/s;JT5 225°/s;JT6 540°/s | Pillanat — JT4 5.8 Nm;JT5 5.8 Nm;JT6 2.9 Nm |Tehetetlenség — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F60/2.0 kVA | / | Kérje ezt a modellt |
 | RS007N | R-sorozatú általános célú robotok | 6 | 7 kg | 730 mm | ± 0.02 mm | 35 kg | Padló, Mennyezet | Összeszerelés, kezelés, tömítés, gépkiszolgálás, csiszolás és sorjátlanítás | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP65 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maximális sebesség — JT1 470°/s;JT2 380°/s;JT3 520°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Pillanat — JT4 17 Nm;JT5 17 Nm;JT6 10 Nm |Tehetetlenség — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F60/2.0 kVA | / | Kérje ezt a modellt |
 | RS007L | R-sorozatú általános célú robotok | 6 | 7 kg | 930 mm | ± 0.03 mm | 36 kg | Padló, Mennyezet, Fal | Összeszerelés, kezelés, tömítés, gépkiszolgálás, csiszolás és sorjátlanítás | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP65 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maximális sebesség — JT1 370°/s;JT2 310°/s;JT3 410°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Pillanat — JT4 17 Nm;JT5 17 Nm;JT6 10 Nm |Tehetetlenség — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F60/2.0 kVA | / | Kérje ezt a modellt |
 | RS013N | R-sorozatú általános célú robotok | 6 | 13 kg | 1,460 mm | ± 0.03 mm | 170 kg | Padló, Mennyezet | Összeszerelés, kezelés, tömítés, gépkiszolgálás, csiszolás és sorjátlanítás | IP67 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 +138°-tól -105°-ig;JT3 +135°-tól -159°-ig;JT4 ±200°;JT5 ±125°;JT6 ±360° |Maximális sebesség — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 475°/s;JT5 475°/s;JT6 730°/s | Pillanat — JT4 26 Nm;JT5 26 Nm;JT6 10 Nm |Tehetetlenség — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F60/2.0 kVA, F01/5.6 kVA | / | Kérje ezt a modellt |
 | RS015X | R-sorozatú általános célú robotok | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Padló, Mennyezet | Összeszerelés, kezelés, tömítés, gépkiszolgálás, csiszolás és sorjátlanítás | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP65 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 +140°-tól -105°-ig;JT3 +135°-tól -155°-ig;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximális sebesség — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Pillanat — JT4 34 Nm;JT5 34 Nm;JT6 22 Nm |Tehetetlenség — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | RS020N | R-sorozatú általános célú robotok | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Padló, Mennyezet | Összeszerelés, kezelés, tömítés, gépkiszolgálás, csiszolás és sorjátlanítás | IP67 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 +155°-tól -105°-ig;JT3 +150°-tól -163°-ig;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maximális sebesség — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Pillanat — JT4 45 Nm;JT5 45 Nm;JT6 29 Nm |Tehetetlenség — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | RS025N | R-sorozatú általános célú robotok | 6 | 25 kg | 1,885 mm | ± 0.04 mm | 270 kg | Emelet | Összeszerelés, kezelés, tömítés, gépkiszolgálás, csiszolás és sorjátlanítás | IP67 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 +131°-tól -100°-ig;JT3 +145°-tól -161°-ig;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maximális sebesség — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 420°/s;JT5 420°/s;JT6 780°/s | Pillanat — JT4 60 Nm;JT5 60 Nm;JT6 32 Nm |Tehetetlenség — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | RS030N | R-sorozatú általános célú robotok | 6 | 30 kg | 2,100 mm | ± 0.06 mm | 555 kg | Padló, Mennyezet | Összeszerelés, kezelés, tömítés, gépkiszolgálás, csiszolás és sorjátlanítás | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP65 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 +140°-tól -105°-ig;JT3 +135°-tól -155°-ig;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximális sebesség — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Pillanat — JT4 210/210/336 Nm;JT5 210/210/336 Nm;JT6 130/130/194 Nm |Tehetetlenség — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
| RS050N | R-sorozatú általános célú robotok | 6 | 50 kg | 2,100 mm | ± 0.06 mm | 555 kg | Padló, Mennyezet | Összeszerelés, kezelés, tömítés, gépkiszolgálás, csiszolás és sorjátlanítás | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP65 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 +140°-tól -105°-ig;JT3 +135°-tól -155°-ig;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximális sebesség — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Pillanat — JT4 210/210/336 Nm;JT5 210/210/336 Nm;JT6 130/130/194 Nm |Tehetetlenség — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
| RS080N | R-sorozatú általános célú robotok | 6 | 80 kg | 2,100 mm | ± 0.06 mm | 555 kg | Padló, Mennyezet | Összeszerelés, kezelés, tömítés, gépkiszolgálás, csiszolás és sorjátlanítás | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP65 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 +140°-tól -105°-ig;JT3 +135°-tól -155°-ig;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximális sebesség — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Pillanat — JT4 210/210/336 Nm;JT5 210/210/336 Nm;JT6 130/130/194 Nm |Tehetetlenség — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | BXP110S | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 110 kg | 1,634 mm | ± 0.06 mm | 700 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP54 vagy azzal egyenértékű | Tartomány — JT1 ±160°;JT2 +120°-tól -65°-ig;JT3 +90°-tól -81°-ig;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximális sebesség — JT1 140°/s;JT2 130°/s;JT3 170°/s;JT4 220°/s;JT5 185°/s;JT6 300°/s | Pillanat — JT4 855 Nm;JT5 855 Nm;JT6 445 Nm |Tehetetlenség — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | BXP110L | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 110 kg | 2,597 mm | ± 0.06 mm | 870 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP54 vagy azzal egyenértékű | Tartomány — JT1 ±160°;JT2 +76°-tól -60°-ig;JT3 +90°-tól -75°-ig;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximális sebesség — JT1 140°/s;JT2 130°/s;JT3 135°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Pillanat — JT4 855 Nm;JT5 855 Nm;JT6 445 Nm |Tehetetlenség — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | BXP135X | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 135 kg | 2,991 mm | ± 0.06 mm | 880 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP54 vagy azzal egyenértékű | Tartomány — JT1 ±160°;JT2 +76°-tól -60°-ig;JT3 +90°-tól -75°-ig;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximális sebesség — JT1 140°/s;JT2 105°/s;JT3 140°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Pillanat — JT4 855 Nm;JT5 855 Nm;JT6 445 Nm |Tehetetlenség — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | BTP210L | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 210 kg | 3,151 mm | ± 0.08 mm | 1030 kg | Polc | Összeszerelés, kezelés és ponthegesztés | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP54 vagy azzal egyenértékű | Tartomány — JT1 ±160°;JT2 +80°-tól -130°-ig;JT3 +90°-tól -75°-ig;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximális sebesség — JT1 115°/s;JT2 90°/s;JT3 115°/s;JT4 140°/s;JT5 135°/s;JT6 240°/s | Pillanat — JT4 1,380 Nm;JT5 1,380 Nm;JT6 600 Nm |Tehetetlenség — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | BX100S | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 100 kg | 1,634 mm | ± 0.06 mm | 720 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP54 vagy azzal egyenértékű | Tartomány — JT1 ±160°;JT2 +120°-tól -65°-ig;JT3 +90°-tól -81°-ig;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximális sebesség — JT1 135°/s;JT2 125°/s;JT3 155°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Pillanat — JT4 830 Nm;JT5 830 Nm;JT6 441 Nm |Tehetetlenség — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
| BX100N | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 100 kg | 2,200 mm | ± 0.06 mm | 740 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP54 vagy azzal egyenértékű | Tartomány — JT1 ±160°;JT2 +120°-tól -65°-ig;JT3 +90°-tól -77°-ig;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximális sebesség — JT1 135°/s;JT2 110°/s;JT3 140°/s;JT4 200°/s;JT5 200°/s;JT6 300°/s | Pillanat — JT4 588.4 Nm;JT5 588.4 Nm;JT6 294.2 Nm |Tehetetlenség — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | BX100L | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 100 kg | 2,597 mm | ± 0.06 mm | 930 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP54 vagy azzal egyenértékű | Tartomány — JT1 ±160°;JT2 +76°-tól -60°-ig;JT3 +90°-tól -75°-ig;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximális sebesség — JT1 105°/s;JT2 130°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Pillanat — JT4 830 Nm;JT5 830 Nm;JT6 441 Nm |Tehetetlenség — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
| BX200L | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 200 kg | 2,597 mm | ± 0.06 mm | 1460 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP54 vagy azzal egyenértékű | Tartomány — JT1 ±160°;JT2 +76°-tól -60°-ig;JT3 +90°-tól -75°-ig;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximális sebesség — JT1 105°/s;JT2 90°/s;JT3 100°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Pillanat — JT4 2,300 Nm;JT5 2,300 Nm;JT6 1,000 Nm |Tehetetlenség — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | BX130X | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 130 kg | 2,991 mm | ± 0.06 mm | 920 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP54 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 +76°-tól -60°-ig;JT3 +76°-tól -60°-ig;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximális sebesség — JT1 105°/s;JT2 90°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Pillanat — JT4 830 Nm;JT5 830 Nm;JT6 441 Nm |Tehetetlenség — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
| BX200X | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 200 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP54 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 +76°-tól -60°-ig;JT3 +90°-tól -120°-ig;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximális sebesség — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Pillanat — JT4 2,300 Nm;JT5 2,300 Nm;JT6 1,000 Nm |Tehetetlenség — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | BX300L | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 300 kg | 2,812 mm | ± 0.07 mm | 1460 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | Csukló: IP67 vagy azzal egyenértékű Alaptengelyek: IP54 vagy azzal egyenértékű | Tartomány — JT1 ±180°;JT2 +76°-tól -60°-ig;JT3 +90°-tól -120°-ig;JT4 ±210°;JT5 ±125°;JT6 ±210° |Maximális sebesség — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Pillanat — JT4 2,300 Nm;JT5 2,300 Nm;JT6 1,000 Nm |Tehetetlenség — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | ZX130L | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 130 kg | 2,951 mm | ± 0.3 mm | 1400 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | / | Tartomány — JT1 ±180°;JT2 +75°-tól -60°-ig;JT3 +250°-tól -120°-ig;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maximális sebesség — JT1 110°/s;JT2 110°/s;JT3 110°/s;JT4 140°/s;JT5 135°/s;JT6 230°/s | Pillanat — JT4 735 Nm;JT5 735 Nm;JT6 421 Nm |Tehetetlenség — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | E02/7.5 kVA | / | Kérje ezt a modellt |
 | ZX165U | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 165 kg | 2,651 mm | ± 0.3 mm | 1350 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | / | Tartomány — JT1 ±180°;JT2 +75°-tól -60°-ig;JT3 +250°-tól -120°-ig;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maximális sebesség — JT1 110°/s;JT2 110°/s;JT3 115°/s;JT4 140°/s;JT5 155°/s;JT6 260°/s | Pillanat — JT4 911.4 Nm;JT5 911.4 Nm;JT6 450.8 Nm |Tehetetlenség — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | E02/7.5 kVA | / | Kérje ezt a modellt |
 | ZX200S | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 200 kg | 2,651 mm | ± 0.3 mm | 1400 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | / | Tartomány — JT1 ±180°;JT2 +75°-tól -60°-ig;JT3 +250°-tól -120°-ig;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maximális sebesség — JT1 105°/s;JT2 110°/s;JT3 105°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Pillanat — JT4 1,274 Nm;JT5 1,274 Nm;JT6 686 Nm |Tehetetlenség — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | E02/7.5 kVA | / | Kérje ezt a modellt |
 | ZX300S | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 300 kg | 2,501 mm | ± 0.3 mm | 1400 kg | Emelet | Összeszerelés, kezelés és ponthegesztés | / | Tartomány — JT1 ±180°;JT2 +75°-tól -60°-ig;JT3 +250°-tól -120°-ig;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maximális sebesség — JT1 100°/s;JT2 85°/s;JT3 85°/s;JT4 90°/s;JT5 90°/s;JT6 150°/s | Pillanat — JT4 1,715 Nm;JT5 1,715 Nm;JT6 862 Nm |Tehetetlenség — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | E02/7.5 kVA | / | Kérje ezt a modellt |
 | ZT165U | BXP/BTP/BX/ZX/ZT nagy teherbírású robotok | 6 | 165 kg | 3,230 mm | ± 0.3 mm | 1550 kg | Polc | Összeszerelés, kezelés és ponthegesztés | / | Tartomány — JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Maximális sebesség — JT1 105°/s;JT2 105°/s;JT3 105°/s;JT4 135°/s;JT5 135°/s;JT6 210°/s | Pillanat — JT4 911.4 Nm;JT5 911.4 Nm;JT6 450.8 Nm |Tehetetlenség — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | E02/7.5 kVA | / | Kérje ezt a modellt |
 | BA006N | BA/RA ívhegesztő robotok | 6 | 6 kg | 1,445 mm | ± 0.06 mm | 150 kg | Padló, Mennyezet | Ívhegesztő | / | Tartomány — JT1 ±165°;JT2 +150°-tól -90°-ig;JT3 +90°-tól -175°-ig;JT4 ±180°;JT5 ±135°;JT6 ±360° |Maximális sebesség — JT1 240°/s;JT2 240°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Pillanat — JT4 12 Nm;JT5 12 Nm;JT6 3.75 Nm |Tehetetlenség — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F60/2.0 kVA, F01/5.6 kVA | / | Kérje ezt a modellt |
 | BA006L | BA/RA ívhegesztő robotok | 6 | 6 kg | 2,036 mm | ± 0.08 mm | 160 kg | Padló, Mennyezet | Ívhegesztő | / | Tartomány — JT1 ±165°;JT2 +150°-tól -90°-ig;JT3 +90°-tól -175°-ig;JT4 ±180°;JT5 ±135°;JT6 ±360° |Maximális sebesség — JT1 210°/s;JT2 210°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Pillanat — JT4 12 Nm;JT5 12 Nm;JT6 3.75 Nm |Tehetetlenség — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F60/2.0 kVA, F01/5.6 kVA | / | Kérje ezt a modellt |
 | BA013N | BA/RA ívhegesztő robotok | 6 | 13 kg | 1,492 mm | ± 0.04 mm | 260 kg | Emelet | Ívhegesztő | / | Tartomány — JT1 ±165°;JT2 +150°-tól -95°-ig;JT3 +90°-tól -185°-ig;JT4 ±200°;JT5 ±135°;JT6 ±360° |Maximális sebesség — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 470°/s;JT5 475°/s;JT6 730°/s | Pillanat — JT4 26 Nm;JT5 26 Nm;JT6 10 Nm |Tehetetlenség — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0–45 °C;25 - 85%(Harmat és dér nem megengedett) | F01/5.6 kVA | / | Kérje ezt a modellt |
 | BA013L | BA/RA ívhegesztő robotok | 6 | 13 kg | 2,093 mm | ± 0.06 mm | 280 kg | Emelet | Ívhegesztő | / | Tartomány — JT1 ±165°;JT2 +150°-tól -95°-ig;JT3 +90°-tól -185°-ig;JT4 ±200°;JT5 ±135°;JT6 ±360° |Maximális sebesség — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 440°/s;JT5 475°/s;JT6 730°/s | Pillanat — JT4 26 Nm;JT5 26 Nm;JT6 10 Nm |Tehetetlenség — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0–45 °C;25 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | RA005L | BA/RA ívhegesztő robotok | 6 | 5 kg | 903 mm | ± 0.03 mm | 37 kg | Padló, Mennyezet | Ívhegesztő | / | Tartomány — JT1 ±180°;JT2 +135°-tól -80°-ig;JT3 +118°-tól -172°-ig;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximális sebesség — JT1 300°/s;JT2 300°/s;JT3 300°/s;JT4 460°/s;JT5 460°/s;JT6 740°/s | Pillanat — JT4 12.3 Nm;JT5 12.3 Nm;JT6 7 Nm |Tehetetlenség — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F60/2.0 kVA | / | Kérje ezt a modellt |
 | RA015X | BA/RA ívhegesztő robotok | 6 | 15 kg | 3,150 mm | ± 0.06 mm | 545 kg | Padló, Mennyezet | Ívhegesztő | / | Tartomány — JT1 ±180°;JT2 +140°-tól -105°-ig;JT3 +135°-tól -155°-ig;JT4 ±360°;JT5 ±145°;JT6 ±360° |Maximális sebesség — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Pillanat — JT4 34 Nm;JT5 34 Nm;JT6 22 Nm |Tehetetlenség — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
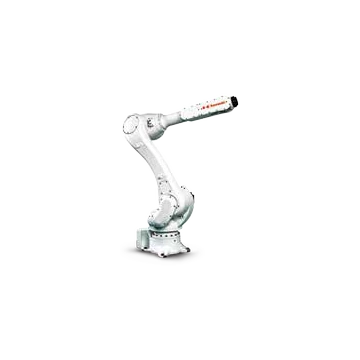 | RA020N | BA/RA ívhegesztő robotok | 6 | 20 kg | 1,725 mm | ± 0.04 mm | 230 kg | Padló, Mennyezet | Ívhegesztő | / | Tartomány — JT1 ±180°;JT2 +155°-tól -105°-ig;JT3 +150°-tól -163°-ig;JT4 ±270°;JT5 ±145°;JT6 ±360° |Maximális sebesség — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Pillanat — JT4 45 Nm;JT5 45 Nm;JT6 29 Nm |Tehetetlenség — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F01/5.6 kVA | / | Kérje ezt a modellt |
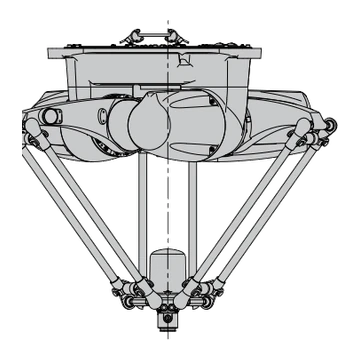 | YF002N | YF delta robotok | 4 | 2 kg | Φ600 × Ma200 mm | ± 0.04 mm | 60 kg | Mennyezet | Összeszerelés és kezelés | IP65 vagy azzal egyenértékű | / | / | 10–35 °C;35 - 85%(Harmat és dér nem megengedett) | F01/5.6 kVA | Szögismétlési pontosság ±0.1;Ciklusidő *2 (Hasznos teher) 0.3 s (0.5 kg), 0.36 s(2 kg) | Kérje ezt a modellt |
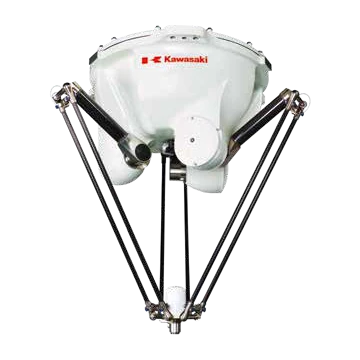 | YF003N | YF delta robotok | 4 | 3 kg | Φ1300 × Ma500 mm | ± 0.1 mm | 145 kg | Mennyezet | Összeszerelés és kezelés | IP65 vagy azzal egyenértékű | / | / | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F01/5.6 kVA | Szögismétlési pontosság ±0.1;Ciklusidő *2 (Hasznos teher) 0.27 s (1 kg), 0.45 s(3 kg) | Kérje ezt a modellt |
 | MX350L | MX/MT/MG extra nagy robotok | 6 | 360 kg | 3,018 mm | ± 0.1 mm | 2800 kg | Emelet | Gépmozgatás és gépkiszolgálás | / | Tartomány — JT1 ±180°;JT2 +90°-tól -45°-ig;JT3 +20°-tól -115°-ig;JT4 ±360°;JT5 ±110°;JT6 ±360° |Maximális sebesség — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Pillanat — JT4 2,740 Nm;JT5 2,740 Nm;JT6 1,960 Nm |Tehetetlenség — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F02/7.5 kVA | / | Kérje ezt a modellt |
 | MX420L | MX/MT/MG extra nagy robotok | 6 | 420 kg | 2,778 mm | ± 0.1 mm | 2800 kg | Emelet | Gépmozgatás és gépkiszolgálás | / | Tartomány — JT1 ±180°;JT2 +90°-tól -45°-ig;JT3 +20°-tól -125°-ig;JT4 ±360°;JT5 ±110°;JT6 ±360° |Maximális sebesség — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Pillanat — JT4 3,920 Nm;JT5 3,920 Nm;JT6 1,960 Nm |Tehetetlenség — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F04/12 kVA | / | Kérje ezt a modellt |
 | MX500N | MX/MT/MG extra nagy robotok | 6 | 500 kg | 2,540 mm | ± 0.1 mm | 2750 kg | Emelet | Gépmozgatás és gépkiszolgálás | / | Tartomány — JT1 ±180°;JT2 +90°-tól -45°-ig;JT3 +20°-tól -130°-ig;JT4 ±360°;JT5 ±120°;JT6 ±360° |Maximális sebesség — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Pillanat — JT4 3,920 Nm;JT5 3,920 Nm;JT6 1,960 Nm |Tehetetlenség — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F04/12 kVA | / | Kérje ezt a modellt |
 | MX700N | MX/MT/MG extra nagy robotok | 6 | 700 kg | 2,540 mm | ± 0.1 mm | 2860 kg | Emelet | Gépmozgatás és gépkiszolgálás | / | Tartomány — / |Maximális sebesség — / | Pillanat — / |Tehetetlenség — / | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F04/12 kVA | / | Kérje ezt a modellt |
 | MT400N | MX/MT/MG extra nagy robotok | 6 | 400 kg | 3,503 mm | ± 0.5 mm | 2600 kg | Emelet | Gépmozgatás és gépkiszolgálás | / | Tartomány — / |Maximális sebesség — / | Pillanat — / |Tehetetlenség — / | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | E58/15 kVA | / | Kérje ezt a modellt |
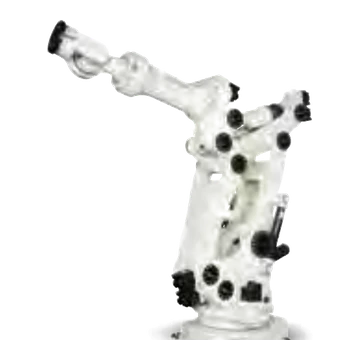 | MG15HL | MX/MT/MG extra nagy robotok | 6 | 1500 kg | 4,005 mm | ± 0.1 mm | 6550 kg | Emelet | Gépmozgatás és gépkiszolgálás | / | Tartomány — / |Maximális sebesség — / | Pillanat — / |Tehetetlenség — / | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | E58/15 kVA | / | Kérje ezt a modellt |
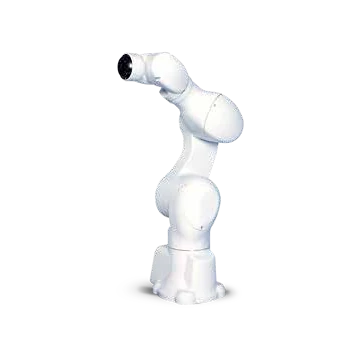 | MC004N | MC orvosi és gyógyszeripari robotok | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Padló, Mennyezet | Gyógyszeripar | / | Tartomány — JT1 ±180°;JT2 +135°-tól -95°-ig;JT3 +60°-tól -155°-ig;JT4 ±270°;JT5 ±120°;JT6 ±270° |Maximális sebesség — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Pillanat — JT4 8.5 Nm;JT5 8.5 Nm;JT6 4.0 Nm |Tehetetlenség — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10–35 °C;35 - 85%(Harmat és dér nem megengedett) | F60/2.0 kVA | / | Kérje ezt a modellt |
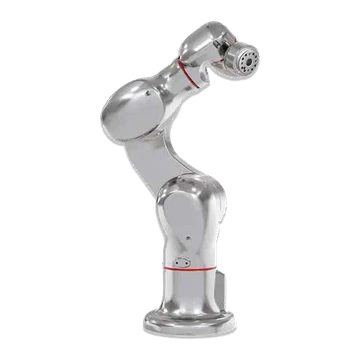 | MC004V | MC orvosi és gyógyszeripari robotok | 6 | 4 kg | 505.8 mm | ± 0.05 mm | 25 kg | Padló, Mennyezet | Gyógyszeripar | / | Tartomány — JT1 ±180°;JT2 +135°-tól -95°-ig;JT3 +60°-tól -155°-ig;JT4 ±270°;JT5 ±120°;JT6 ±270° |Maximális sebesség — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Pillanat — JT4 8.5 Nm;JT5 8.5 Nm;JT6 4.0 Nm |Tehetetlenség — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10–35 °C;35 - 85%(Harmat és dér nem megengedett) | F60/2.0 kVA | / | Kérje ezt a modellt |
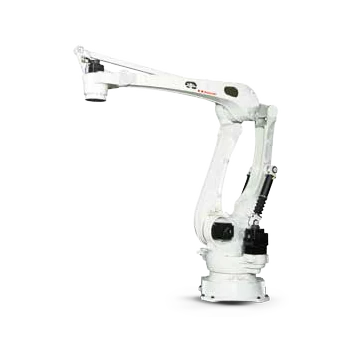 | CP180L | CP/RD palettázó robotok | 4 | 180 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Emelet | palettázó | / | Tartomány — JT1 ±160°;JT2 +95°-tól -46°-ig;JT3 +15°-tól -110°-ig;JT4 ±360° |Maximális sebesség — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Tehetetlenség — JT4 85/140 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F03/12 kVA | / | Kérje ezt a modellt |
| CP300L | CP/RD palettázó robotok | 4 | 300 kg | 3,255 mm | ± 0.5 mm | 1600 kg | Emelet | palettázó | / | Tartomány — JT1 ±160°;JT2 +95°-tól -46°-ig;JT3 +15°-tól -110°-ig;JT4 ±360° |Maximális sebesség — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Tehetetlenség — JT4 85/140 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F03/12 kVA | / | Kérje ezt a modellt |
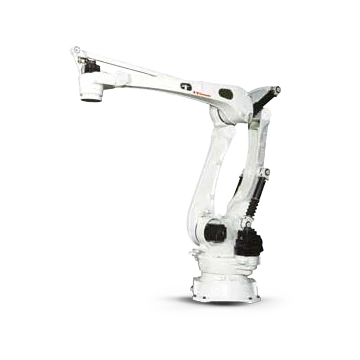 | CP500L | CP/RD palettázó robotok | 4 | 500 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Emelet | palettázó | / | Tartomány — JT1 ±160°;JT2 +95°-tól -46°-ig;JT3 +15°-tól -110°-ig;JT4 ±360° |Maximális sebesség — JT1 85°/s;JT2 80°/s;JT3 80°/s;JT4 180°/s | Tehetetlenség — JT4 250 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F03/12 kVA | / | Kérje ezt a modellt |
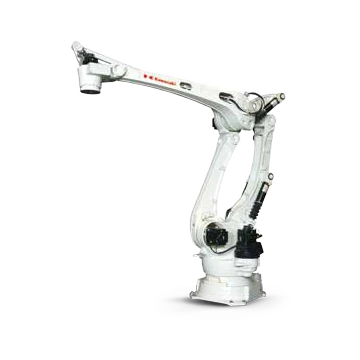 | CP700L | CP/RD palettázó robotok | 4 | 700 kg | 3,255 mm | ± 0.5 mm | 1650 kg | Emelet | palettázó | / | Tartomány — JT1 ±160°;JT2 +95°-tól -46°-ig;JT3 +15°-tól -110°-ig;JT4 ±360° |Maximális sebesség — JT1 75°/s;JT2 65°/s;JT3 65°/s;JT4 170°/s | Tehetetlenség — / | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F03/12 kVA | / | Kérje ezt a modellt |
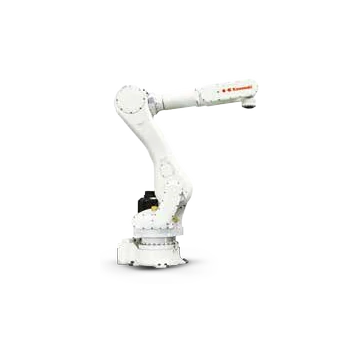 | RD080N | CP/RD palettázó robotok | 5 | 80 kg | 2,100 mm | ± 0.07 mm | 540 kg | Emelet | palettázó | / | Tartomány — JT1 ±180°;JT2 +140°-tól -105°-ig;JT3 +40°-tól -205°-ig;JT4 ±360°;JT5 ±10° |Maximális sebesség — JT1 180°/s;JT2 180°/s;JT3 175°/s;JT4 360°/s | Tehetetlenség — JT4 13.7 kg·m² | 0–45 °C;35 - 85%(Harmat és dér nem megengedett) | F03/12 kVA | / | Kérje ezt a modellt |
Nem található egyező Kawasaki modell. Töröljön egy vagy több szűrőt, vagy küldje el a szükséges hasznos adatot, munkaterületet, alkalmazást és rögzítést projektfelülvizsgálatra.
Kawasaki robotok és automatizálási megoldások – GYIK
Melyik Kawasaki robotsorozat alkalmas anyagmozgatási, hegesztési vagy palettázási alkalmazásokra?
Az oldal általános célú R sorozatú robotokat, BA és RA hegesztőrobotokat, CP és RD palettázó robotokat, YF delta robotokat és számos nagy teherbírású robotcsaládot tartalmaz. Használja az alkalmazás mezőt a hasznos teher, a kinyúlás, a csuklóterhelés, a rögzítés és a cikluskövetelmények megadásával a rövid lista összeállításához.
Miért kell a hasznos teher mellett a Kawasaki robot csuklójának terhelését is ellenőrizni?
A robot hasznos terhelése csak egy korlát. A szerszám és a munkadarab súlypontja, a csukló nyomatéka és tehetetlensége, a robot helyzete és gyorsulása meghatározhatja, hogy a terhelési eset elfogadható-e, még akkor is, ha a teljes tömeg a keresztirányú hasznos teher alatt van.
Át tudja-e tekinteni az EVST a vezérlőt és az automatizálási cellát egy Kawasaki robottal?
Igen. Az áttekintés kiterjedhet a robotra és a vezérlőre, a szerszámokra, a folyamatberendezésekre, a szerelvényekre, a biztonsági berendezésekre, a PLC és hálózati interfészekre, a telepítési környezetre, az üzembe helyezésre és a szervizelési körre.
Milyen információkra van szükség egy Kawasaki robot árajánlatához?
Adja meg a pontos modellt vagy alkalmazást, a szerszám- és termékterhelést, a súlypontot, a szükséges kinyúlást és pozíciókat, a cikluscélt, a rögzítést, a környezetet, a vezérlő- és interfészigényeket, a mennyiséget, a célállomást és az időzítést.
Szerző: EVST Szerkesztőség
Az EVST szerkesztősége ezt az oldalt a robotkiválasztás és a projekttervezés támogatására tartja fenn. A termék elérhetőségét, konfigurációját, biztonsági validációját és integrációs hatókörét a tényleges alkalmazáshoz kell megerősíteni.
Szerkesztési politika · Korrekciós politika · Használati feltételek
Utolsó frissítés: