Robotizált csiszoló és polírozó munkaállomás – modellek, erőszabályozás és porelszívás
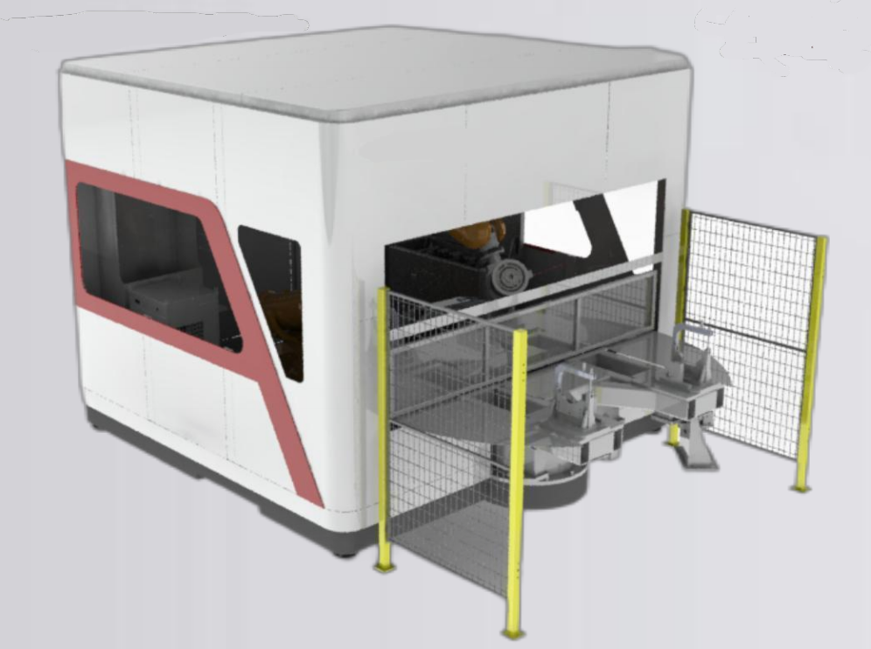
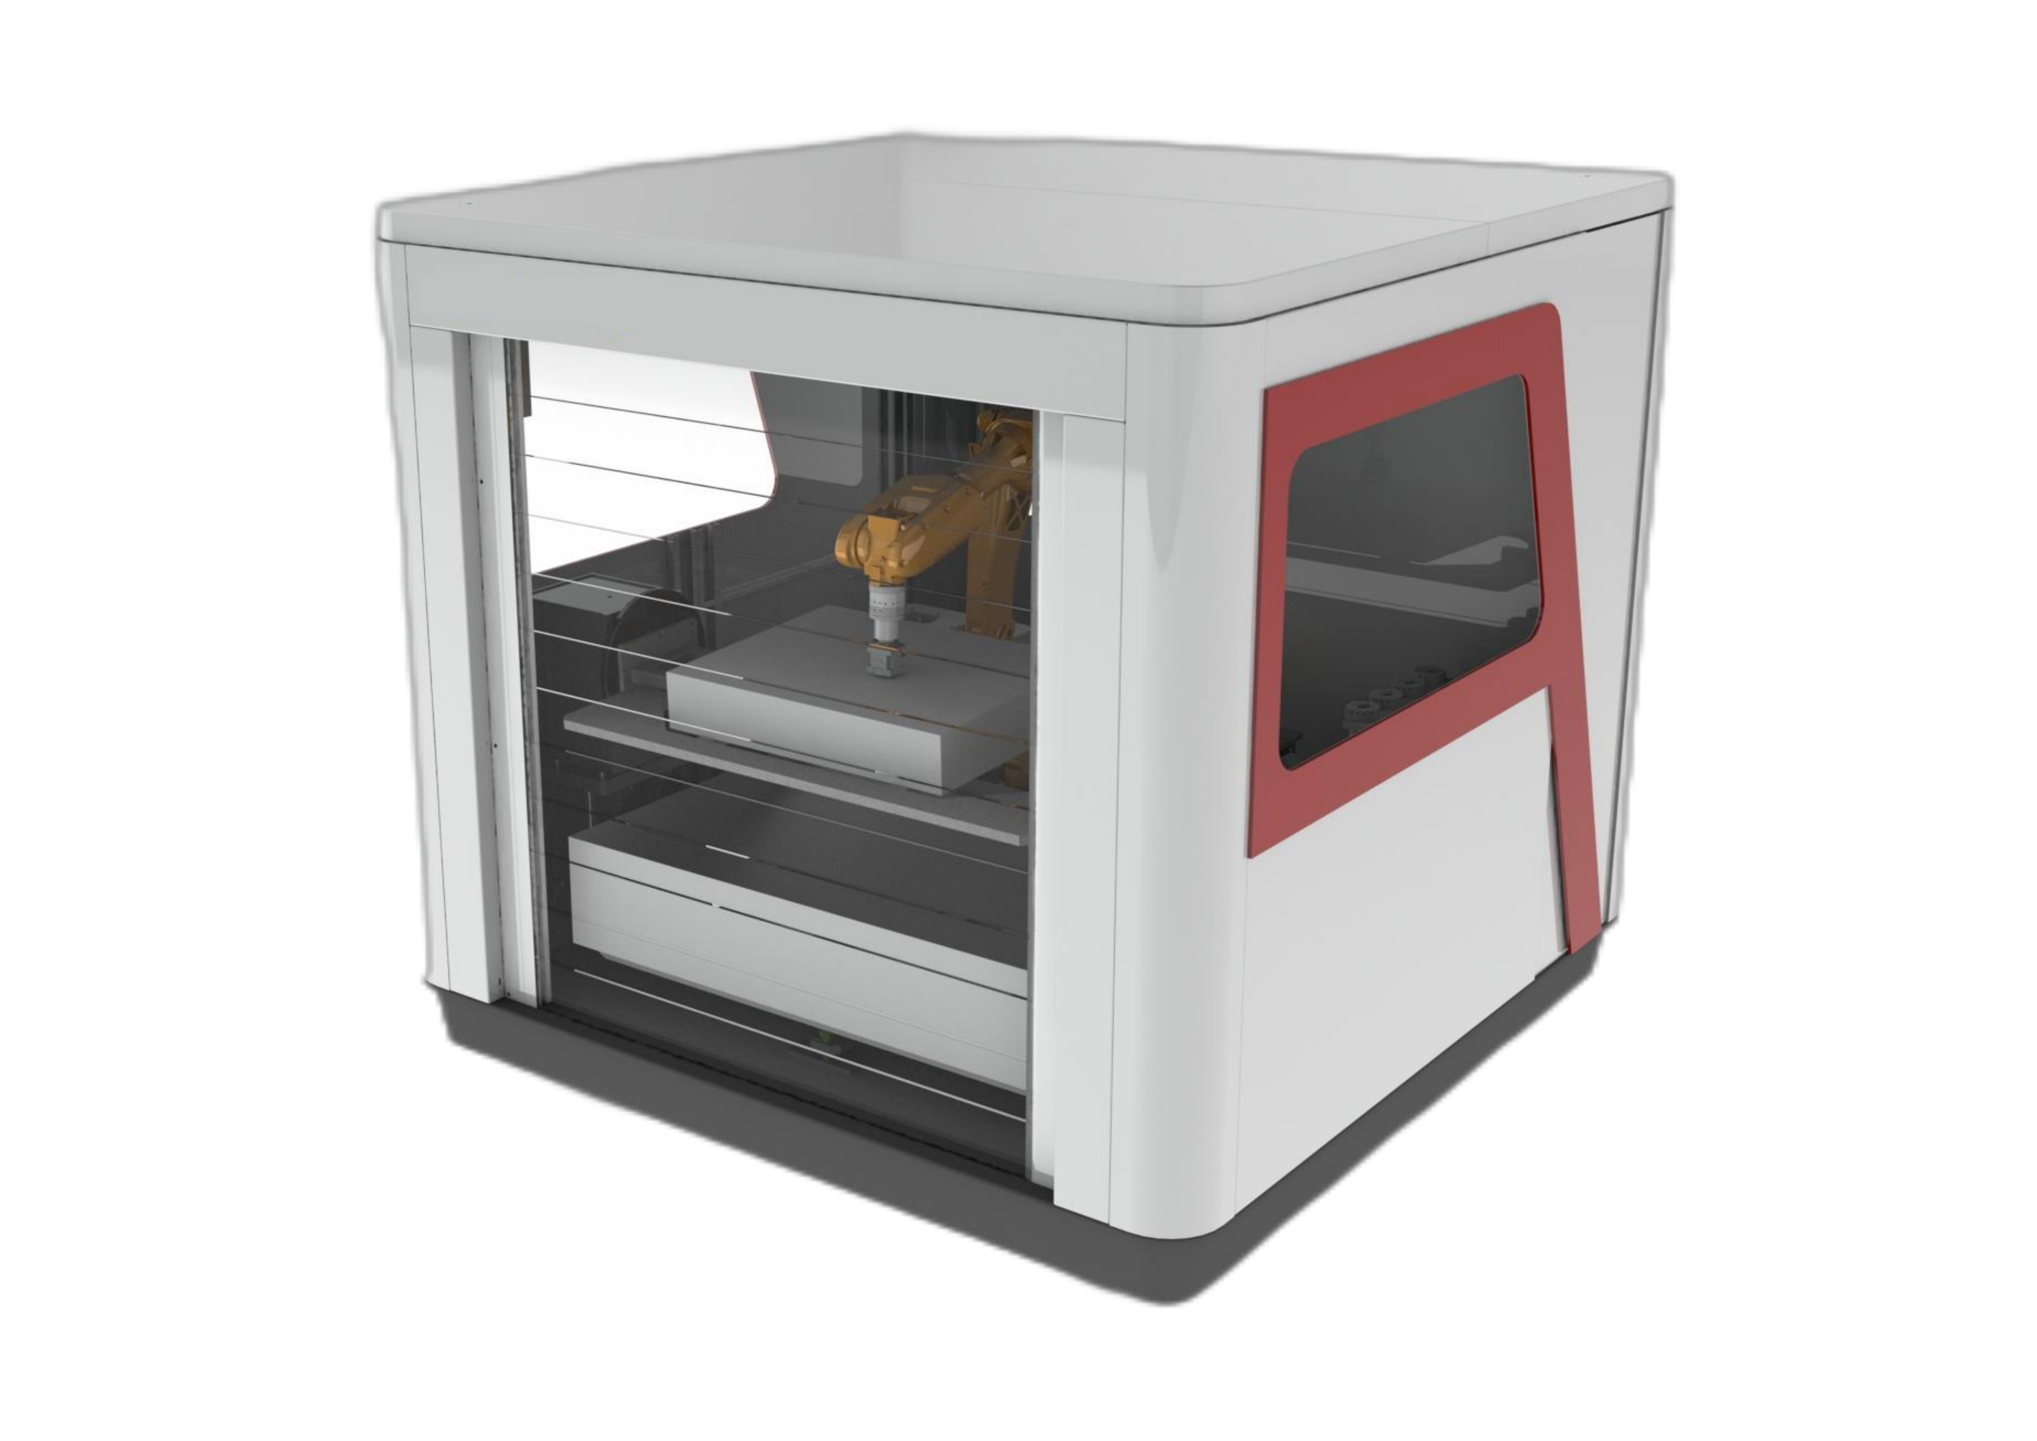
Egy robotizált csiszoló és polírozó munkaállomás zárt burkolatot használ a por befogadására, valamint moduláris elrendezést a karbantartáshoz, módosításhoz és fejlesztésekhez, kombinálva a robotvezérelt felületkezelést megfelelő erőszabályozó és porelszívó berendezésekkel.
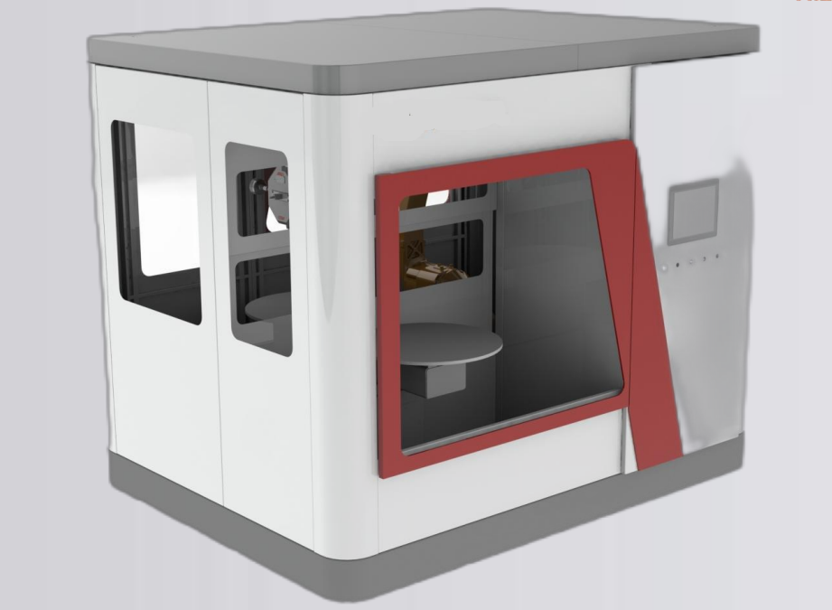
- A zárt test segít a por felfogásában a befejező folyamat során.
- A moduláris felépítés lehetővé teszi a karbantartást, módosításokat és későbbi fejlesztéseket.
- A robot szállítja a munkadarabot a simításhoz, sorjátlanítással is.
- A felügyeleti funkciók kiterjednek a törött szerszámokra és szíjakra, a szerszámok élettartamára és a termelési kapacitásra.
- A szalagcsiszolók alapfelszereltségként pneumatikus lebegtetést használnak, de felár ellenében elektronikusan szabályozott, állandó erővel járó lebegtetés is elérhető.
- A kétrétegű anyaggal borított asztal porálló kialakítású.
Csiszolórobotok: mikor használjunk egyet, és hogyan állítsuk be
A köszörűrobot egy hattengelyes ipari robot, amely arra van beállítva, hogy érintkezéssel távolítson el anyagokat. A kezelő- és hegesztőrobotok mozgatják vagy adják hozzá az anyagot; a köszörülés, sorjátlanítás, letörés és hegesztési varratok eltávolítása pedig elviszik azt, így a robotnak szüksége van egy simítószerszámra és megfelelő erőszabályozásra a munka elvégzéséhez.
A robotcsiszolást általában ott alkalmazzák, ahol a kézi csiszolás nagy munkaterhelést, lassú termelést és munkahelyi egészségügyi kockázatot jelent, különösen hegesztett alkatrészek esetében. A gyártásban való tartósság három dologtól függ: az alkatrészek minősége az öntés vagy hegesztés után, az eltávolított mennyiség szabályozásának módja és a csiszolóanyag kopásának sebessége. Lásd még mely kézi csiszolási feladatokat érdemes először robotra átállítani.
Alkatrész a megfogóban, vagy szerszám a karimán
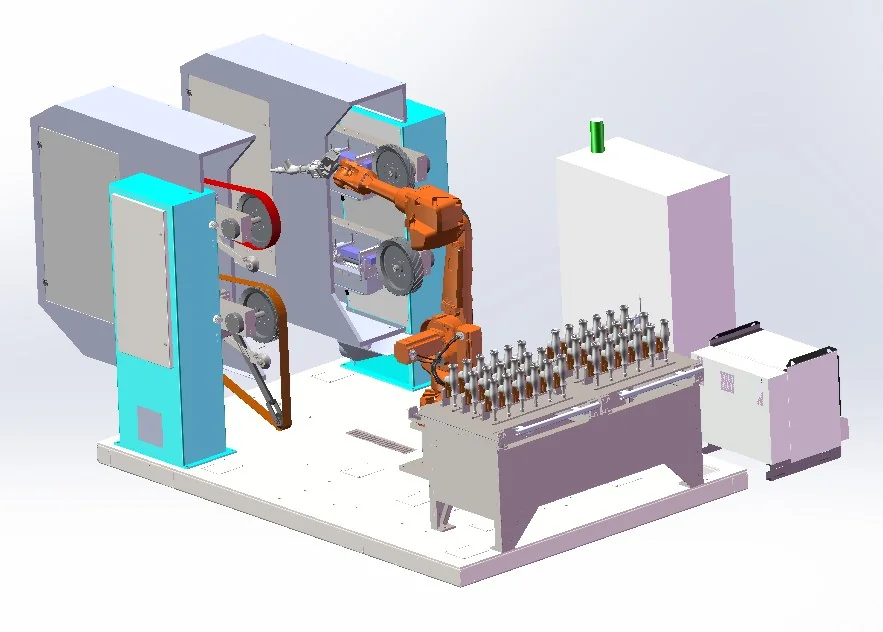
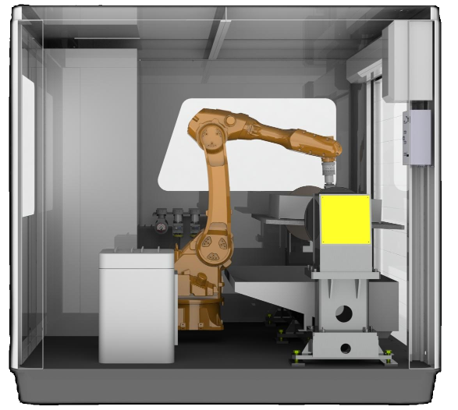
A legfeljebb 30 kg-os alkatrészeket a robot általában a berakodási pozícióból a fix szalagos és kerekes állomásokra szállítja; a nagyobb vagy nehezebb alkatrészek rögzítve maradnak, amíg a robot a szerszámot viszi. A fix állomások több helyet foglalnak el, de a robot egyenesen a berakodási asztalról megy a csiszoláshoz. A robot által tartott szerszám kompakt elrendezést biztosít, de minden szerszám- vagy csiszolóanyagcsere további lépéseket jelent az egyes alkatrészeknél, ezért a vegyes alkatrészekhez használt szerszámtartó cellák automatikus szerszámcserét és szerszámtárolót használnak, beleértve az alkatrész-specifikus szerszámokat is. Korlátok és modellválasztékok: részlegesen tartott vagy szerszámmal tartott kiválasztás.
A kontaktus kontroll alatt tartása: lebegő és állandó erő
Az öntvények és hegesztett szerkezetek méretbeli változással hagyják el a szerszámot vagy a hegesztőberendezést, és a csiszolóanyag kopás közben zsugorodik. Egy fix betanított útvonalon mindkettő változtatja a szerszám nyomóerejét és az anyagleválás mennyiségét. Egy passzív lebegő egység ±10 mm-es mechanikai mozgásteret biztosít a szerszámnak, a levegőnyomás pedig minden robotpozícióhoz külön van beállítva; a szalagcsiszolók alapfelszereltségként pneumatikusan lebegnek. Az aktív erőszabályozás leolvassa az érintkezőt, és előre vagy hátra mozgatja az lebegő egységet, így az erő állandó marad, ahogy az alkatrész helyzete, a tűréshatár vagy a csiszolóanyag állapota változik; az állandó erővel történő lebegő egység a szalagcsiszolók továbbfejlesztése. A szerszámtartó cellákban használt erőszabályozott nehézcsiszolón az érintkezőerő 10 és 500 N között állítható, ±5 N erőszabályozási pontossággal; más szerszámok és konfigurációk tartományait minden projekthez külön megerősítik.
Ahol az eltérés túl nagy a pusztán megfeleléshez, az általunk épített rendszerek először méréseket végeznek: lézeres elmozdulásérzékelő a hegesztési varrat magasságához, pontlézer az elválasztóvonal eltolódásához az előző öntvényhez képest, vagy 3D szkennelés az egyes útvonalak létrehozásához. A cellák igényeit minden projekthez az alkatrészek és a kimeneti célok alapján választjuk ki. Lásd: erővezérelt robotcsiszolás és a érintkezési és kopási állapot ellenőrzése üzembe helyezéskor.
Szíjak, kerekek vagy orsószerszám
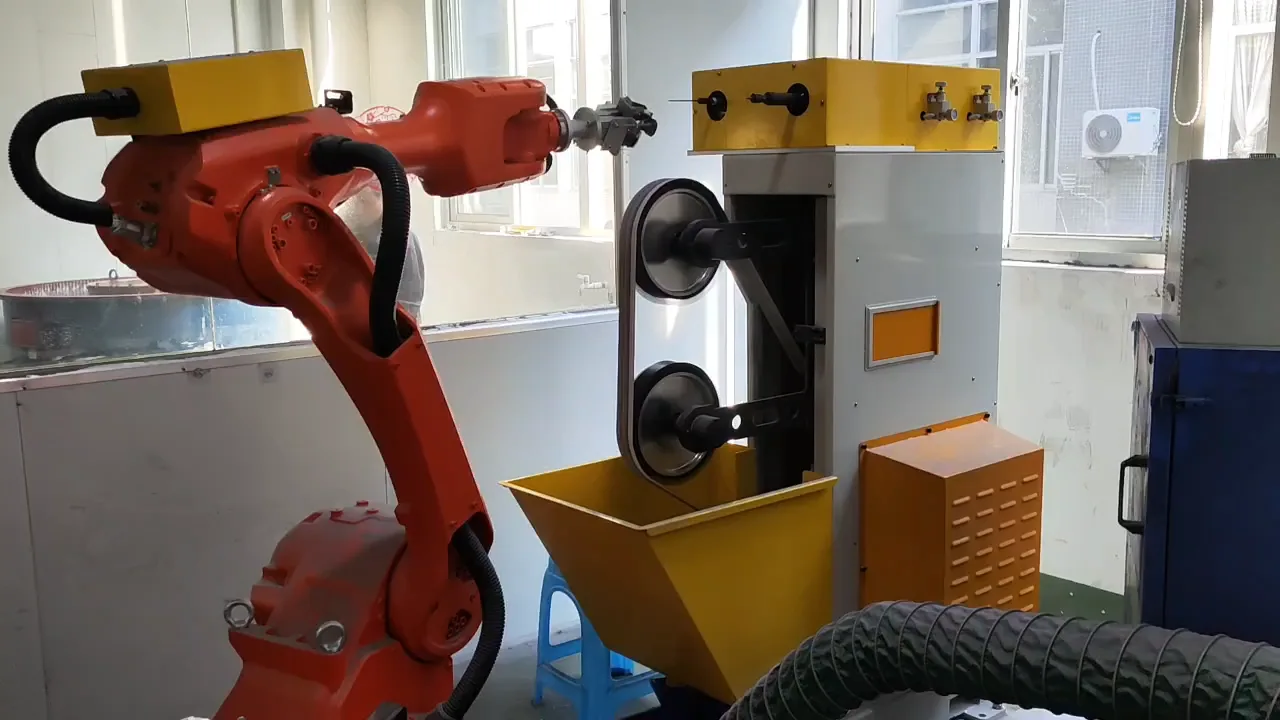
A szerszámválasztás azt követi, hogy mi marad mozdulatlanul. A munkadarab-tartásos útvonalon az állomások mozdulatlanok maradnak, és a robot hozza hozzájuk az alkatrészt: a szalagok eltávolítják az anyagot, majd a nejlon-, szizál- és szövetkorongok polírozzák, az állomáson rögzített úszóorsókon lévő reszelők és lamellás korongok pedig elérik a belső kontúrokat, furatszéleket és elválasztó vonalakat, amelyeket a szalag nem tud. Az ebben az útvonalban használt erővezérelt szalagcsiszoló egy álló gép, alapfelszereltségként pneumatikus úsztatással, továbbfejlesztésként pedig állandó erővel történő úsztatással.
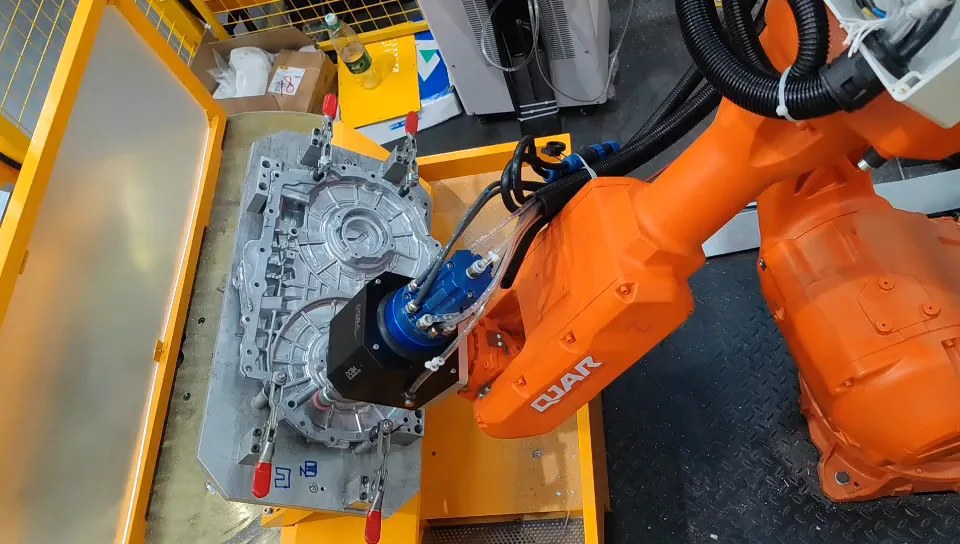
A szerszámbefogásos útvonalon az alkatrész egy befogóeszközben marad befogva, és a robot a szerszámot a sorjához, kapuhoz vagy varrathoz viszi: egy lebegő orsó, vagy egy erővezérelt nehézcsiszoló, amely a szerszámraktárból származó marók, lamellás csiszolókerekek és gyémántcsiszolófejek között vált. Öntöttvas, acélöntvény és hegesztési varratok nehézanyag-leválasztása ezen az úton történik. Lásd fogyasztható családok és a szerszám- és erőszabályozási lehetőségek.
Amire szüksége van magának a robotkarnak
Egy köszörűrobot hosszú futási ciklusok során, tipikusan 3–10 kg-os érintkezési terheléssel, a karnak elég merevnek kell lennie ahhoz, hogy ne mozduljon el. Nagyobb csuklómozgásra is szükség van: a 6-os tengely a szokásos ±360°-ról ±540°-ra vagy ±720°-ra, az 5-ös tengely pedig 350° felett, eltolt kialakítással, így a kontúr egyetlen folyamatos mozgásként fut szünetek nélkül. Az IP67-es védelem távol tartja a port. Teljes lista: robot mozgás- és védelmi követelményei.
Robot vagy speciális célú köszörűgép
Amikor ugyanazt a kisméretű, fröccsöntött vagy kozmetikai alkatrészt nagy mennyiségben gyártják, egy öttengelyes, egyszerre négy vagy hat állomással rendelkező, a termékek között váltható gép jobban illeszkedik, mint egy robot; a motorblokkok és a sebességváltó házak is áthelyezhetők egy hattengelyes CNC köszörűgépre. Egy robot nagy vagy változatos alkatrészeket, nagy munkaterületet vagy egy gyártósorba kapcsolt cellát illeszt, és a gépeket is terhelheti. Mindkettő az általunk épített rendszerek között van, és minden projekthez ezeket választjuk; lásd robotcellák és speciális gépek nyomásos öntéshez.
Beszélje meg a csiszolási alkalmazását ↗Részben vagy szerszámban tartott: kezdje a munkadarabbal
A robot viszi az alkatrészt
Legfeljebb 30 kg-os alkatrészek esetén egy alkatrésztartó elrendezés közvetlenül a berakodási pozícióból egy fix befejező állomásra szállíthatja a munkadarabot. Csökkentheti az alkatrészenkénti kezelési lépéseket, miközben a környező állomások több alapterületet igényelnek.
A robot viszi a szerszámot
Szerszámtartásos elrendezésben a robot egy nagyobb vagy nehezebb munkadarabhoz viszi a szerszámot. Az elrendezés kompaktabb lehet, míg a szerszám- és csiszolóanyag-cserék lépésekkel bővítik az egyalkatrészes ciklust.
A 30 kg-os érték az útvonalválasztás határértéke, nem az egyes modellek megengedett alkatrészsúlya. Az alábbi modelltáblázat külön határozza meg a robot hasznos teherbírását és az ajánlott alkatrészsúlyt.
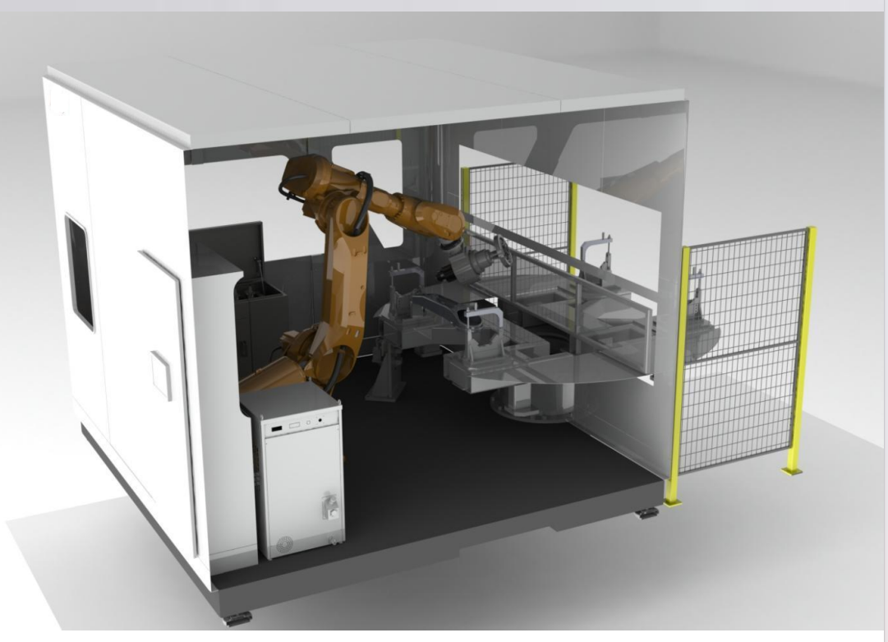
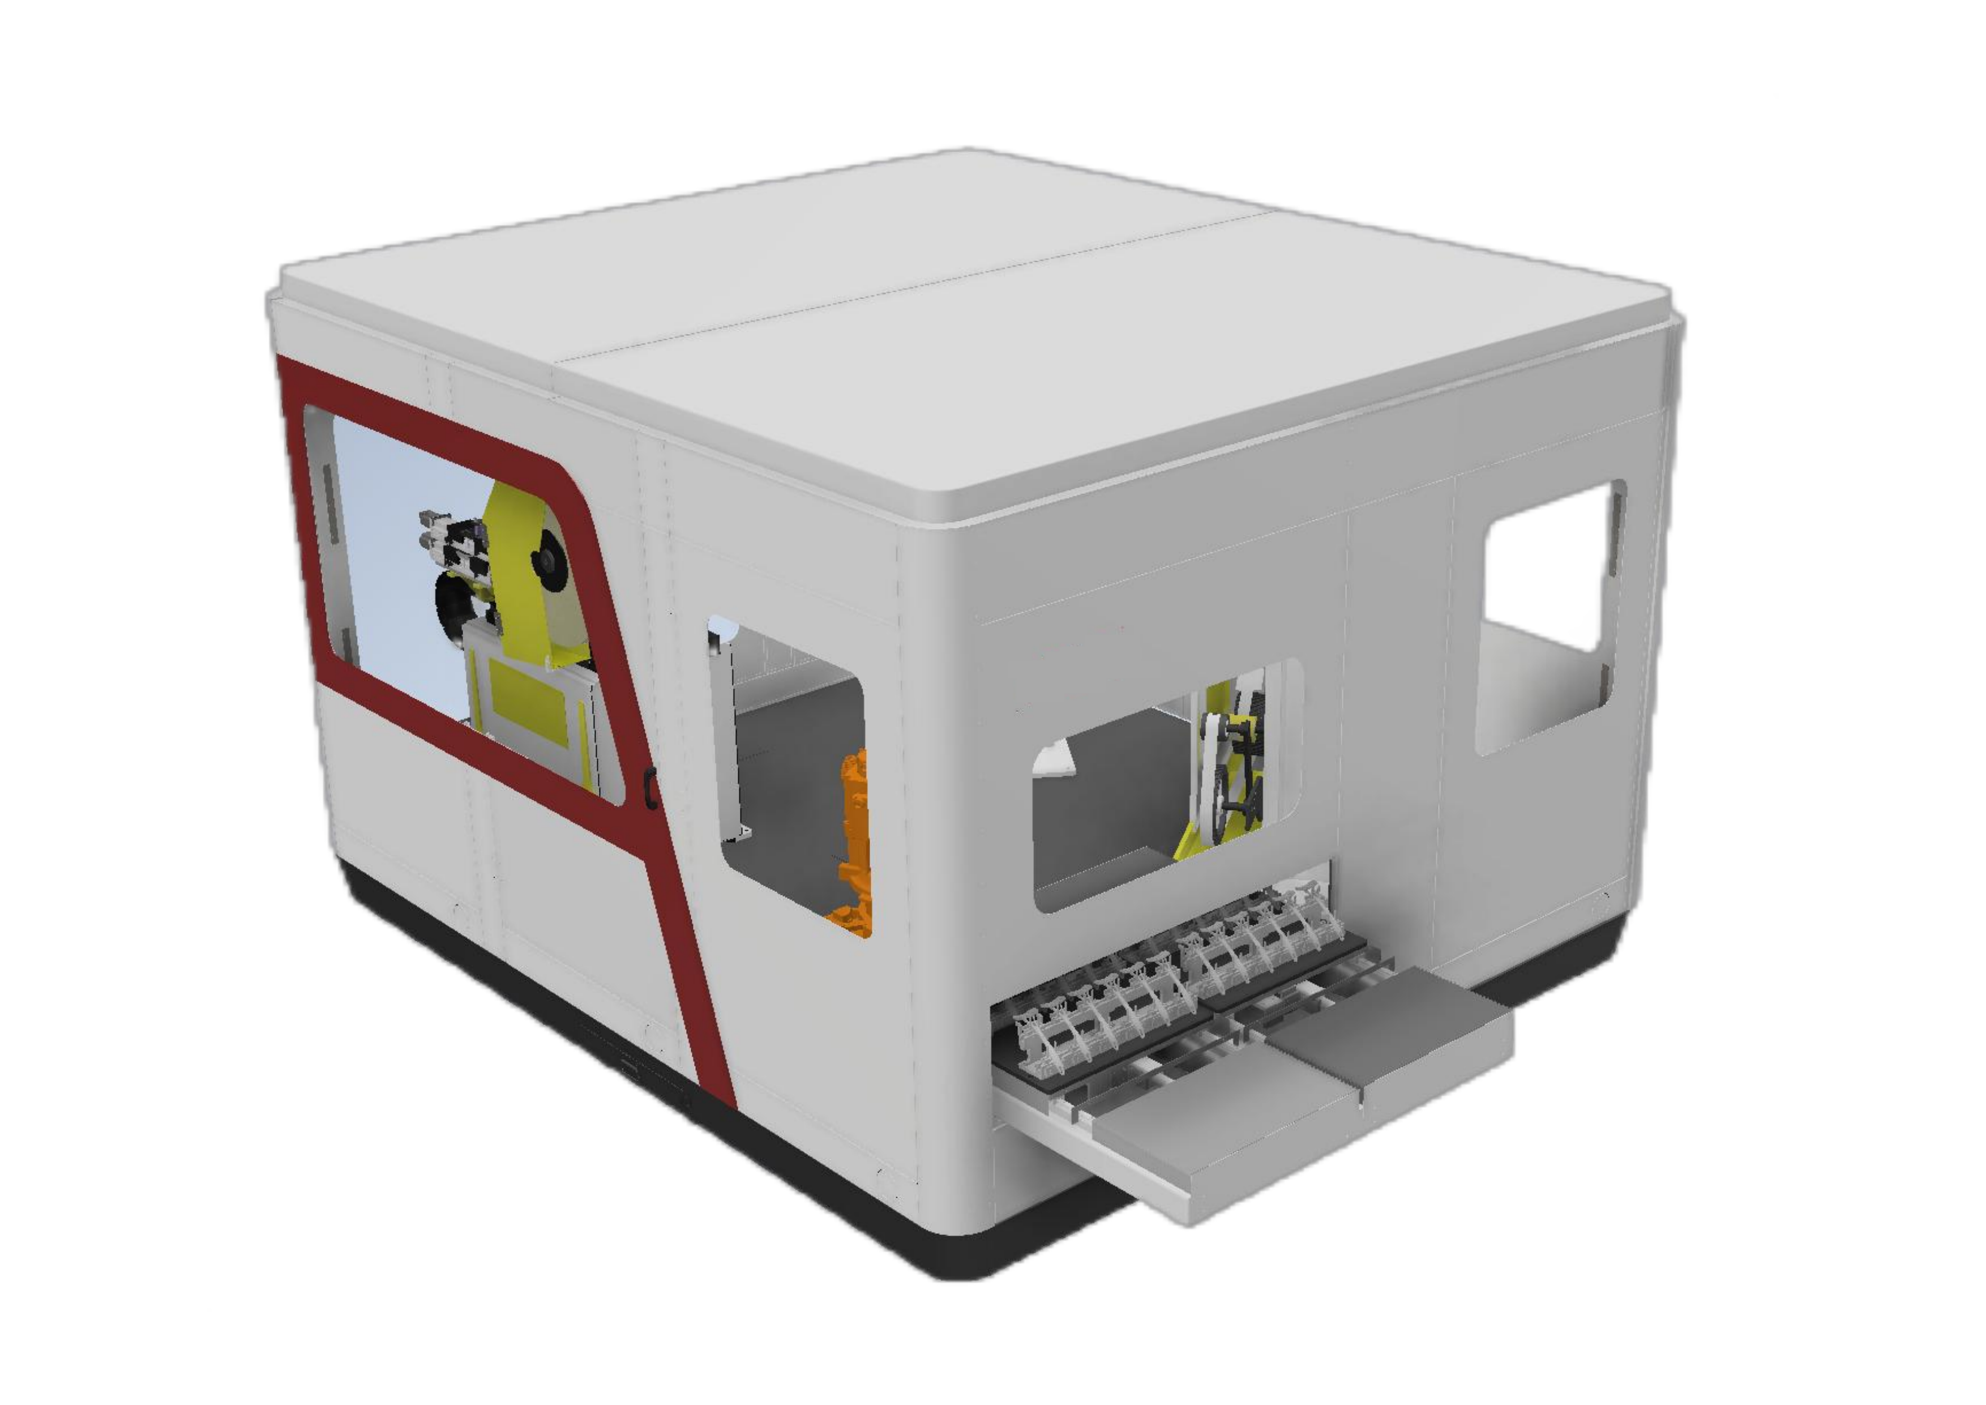
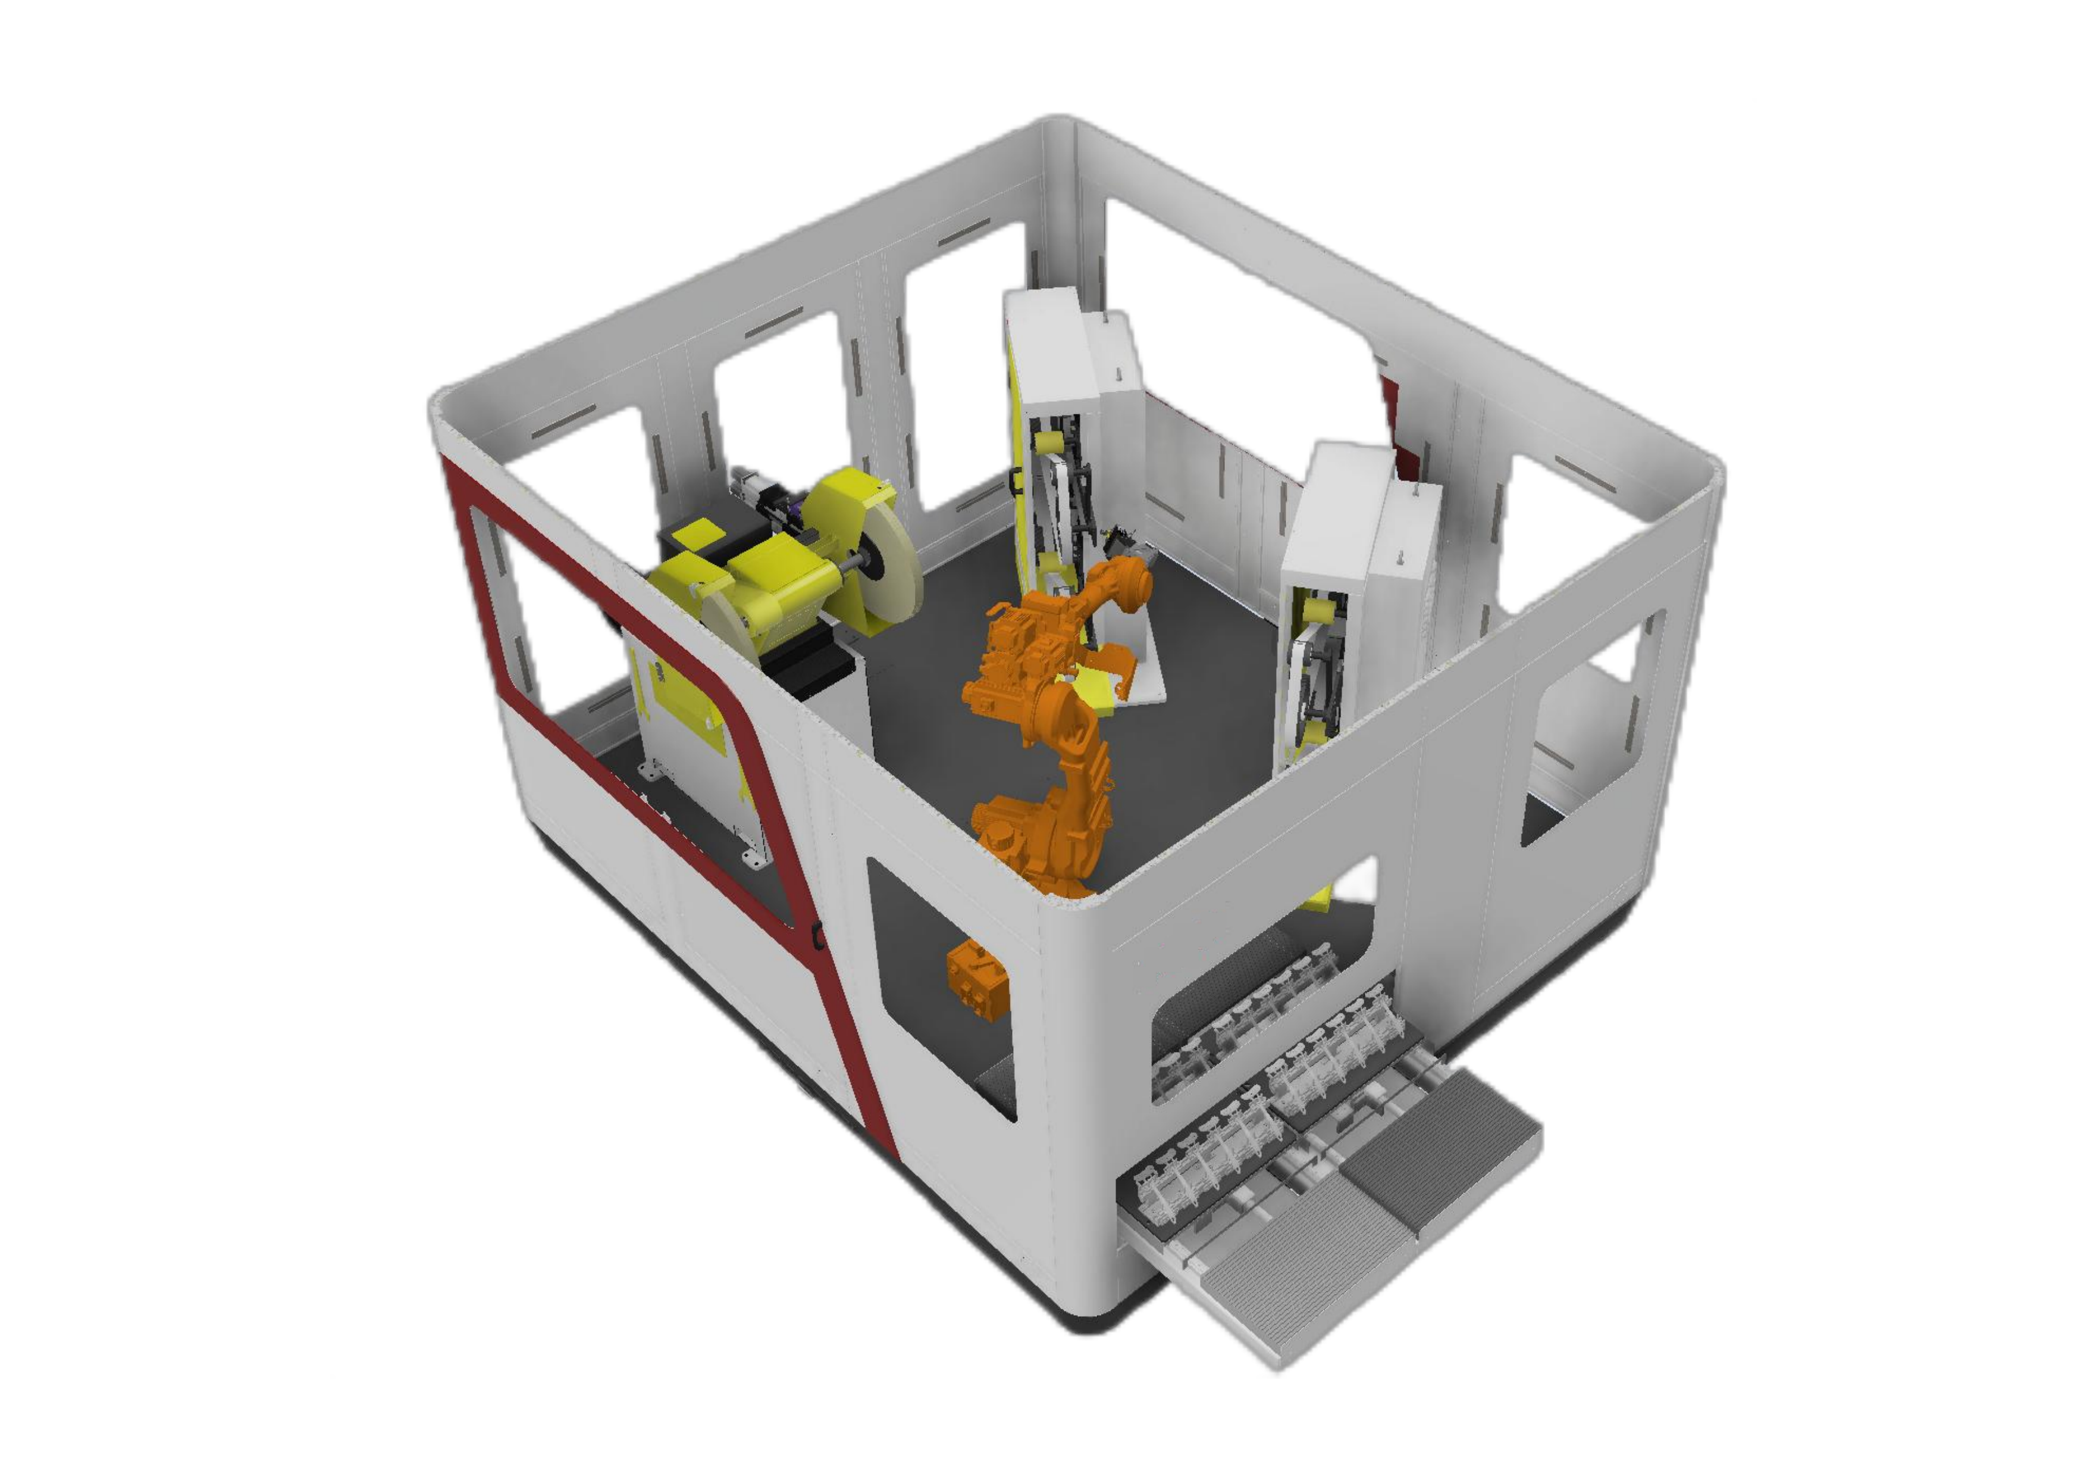
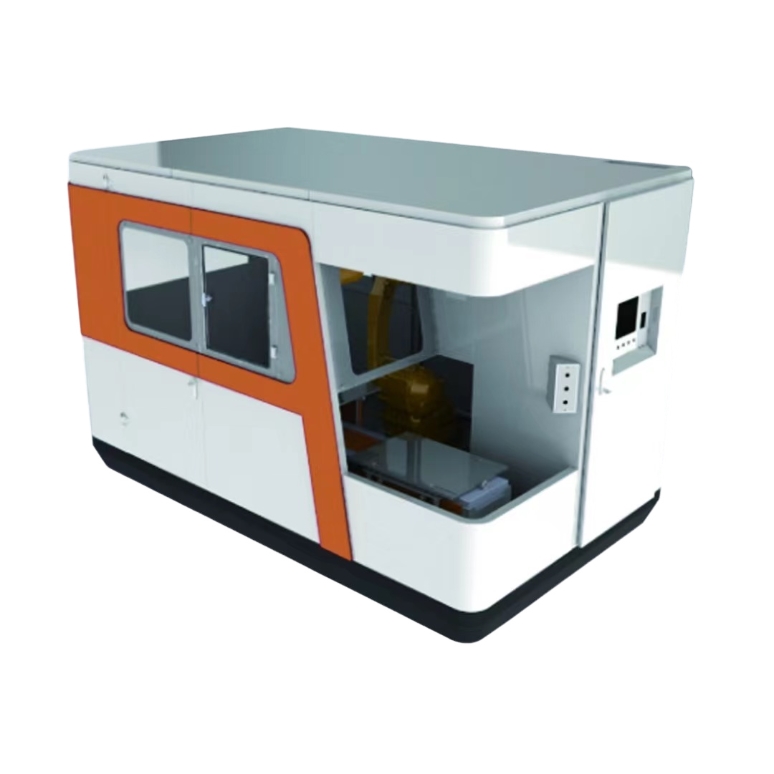
Munkaállomás modell specifikációi
Hasonlítsa össze a támogatott modelltartományokat egy alkatrész-megfogású konfigurációhoz. Az alkatrész méretei, az alkatrész súlya és a robot hasznos terhelése különálló korlátok; válasszon olyan sort, amelybe a munkadarab befér.
Görgessen vízszintesen az összes mező összehasonlításához.
| Modell | Robot hasznos teher | Alkatrész súlya | Részleges boríték | Befoglaló méretek | Tápellátás / névleges teljesítmény | Köszörülési pontosság |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 kg | ≤3 kg | 100 100 × × 50 mm | 3450 2200 × × 2260 mm | 380 V AC / 11.5 kW | ±0.1–0.2 mm |
| EVSPG-20A | 20 kg | ≤7 kg | 200 200 × × 100 mm | 3450 2200 × × 2260 mm | 380 V AC / 12.5 kW | ±0.1–0.2 mm |
| EVSPG-30A | 30 kg | ≤15 kg | 300 300 × × 150 mm | 3450 2200 × × 2260 mm | 380 V AC / 13.5 kW | ±0.1–0.2 mm |
| Alkalmazható anyagok | Alumínium öntvények, kis vasalat | |||||
| Ipari robot | EVST | |||||
A pontosság mező a köszörülési pontosságot írja le. A robot mozgási követelményeit az alábbiakban külön hasonlítjuk össze.
Standard csiszoló- és polírozó modulok
A standard modulok között kétállomásos szalagcsiszolók, egyállomásos szalagcsiszolók és egyállomásos polírozó gépek találhatók. A széles szalagos, nagyméretű és kisméretű alkatrészek polírozó modulok moduláris kombinációkat támogatnak, lebegő és automatikus kompenzációs elrendezésekkel.
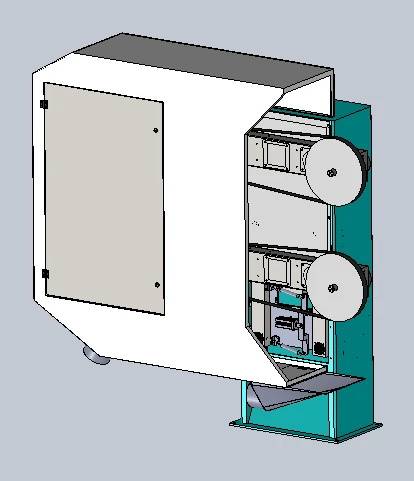
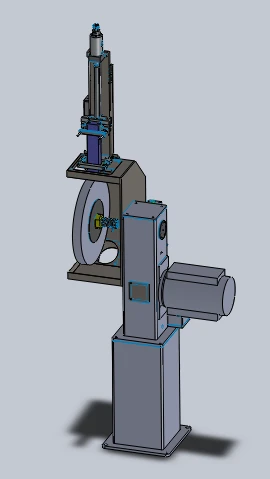
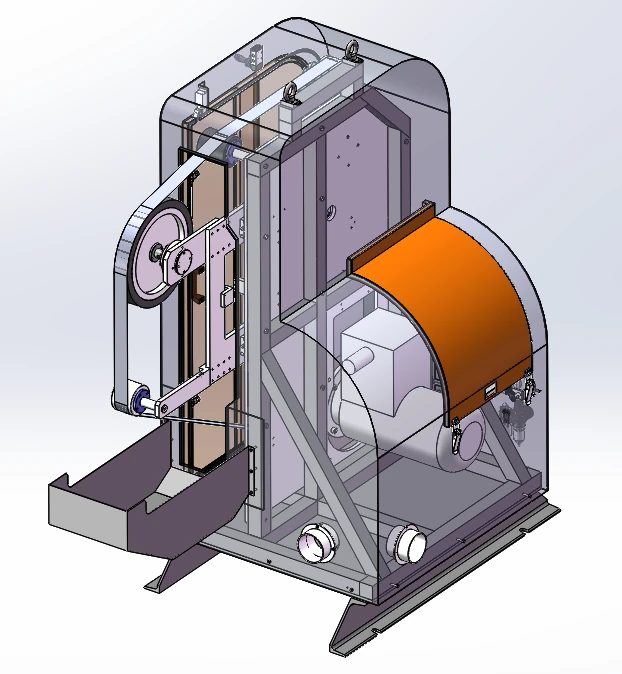
Az egyik szalagos csiszológép-konfiguráció egy 4 kW-os robbanásbiztos hajtómotort, 2800 ford/perc maximális forgási sebességet és egy 2800 mm × 70 mm-es csiszolószalagot használ. Tartalmaz szalagvezetést, porgyűjtő csatlakozást, standard pneumatikus lebegtetést elektronikus állandó erővel való bővítési opcióval, valamint lebegő orsóhoz való előfeltételt.
Hét fogyasztható család és szerepük
A fogyóeszközök kiválasztása a kívánt műveletet és az érintkezési formát követi. A különböző állomások kombinálhatók a csiszolóanyag-eltávolítás és a polírozási lépések közötti váltáshoz.
Csiszolószalagok
Szalagcsiszolás a kiválasztott érintkezési útvonal mentén.
Lamellás kerekek
Csiszoló felületkezelés korong alakú fogyóeszközzel.
Nejlon kerekek
Felületpolírozás nejlonkorongos állomással.
Szizál kerekek
Keréktárcsák polírozása a kívánt befejezési sorrendben.
Vászon polírozó kerekek
Polírozás rongykorongos állomással.
Fájlok
Lokalizált reszelés és élsorjázás.
Marók
Marás és anyageltávolítás a későbbi simítás előtt.
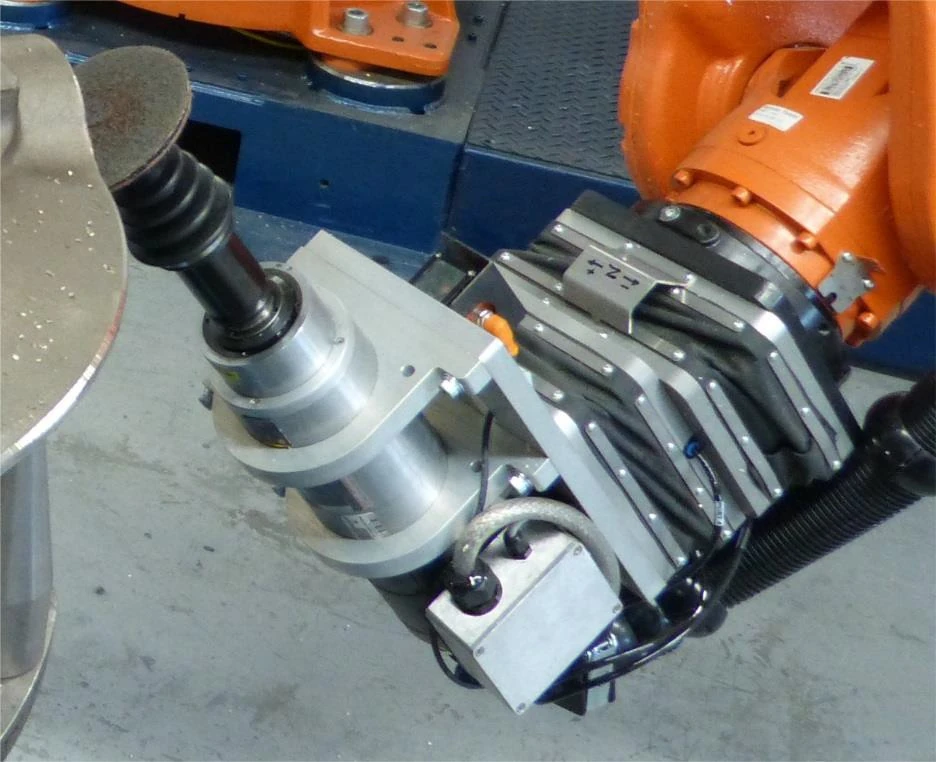
Erővezérelt robotcsiszolás
Passzív pneumatikus megfelelés
Egy proporcionális szelep szabályozza a nyomást az úszó mechanizmuson belül, a vezérlési beállítás a robot testtartásához igazodik. A mechanikai rugalmasság ±10 mm-es úszó tartományt biztosít.
Aktív erő-visszacsatolás
Az erő-visszacsatolás előre vagy hátra állítja az úszóeszközt, hogy fenntartsa az érintkezést, miközben az alkatrész pozíciója, az alkatrész tűrése vagy a kopás változik. A szabályozott erőtartomány kérésre elérhető.
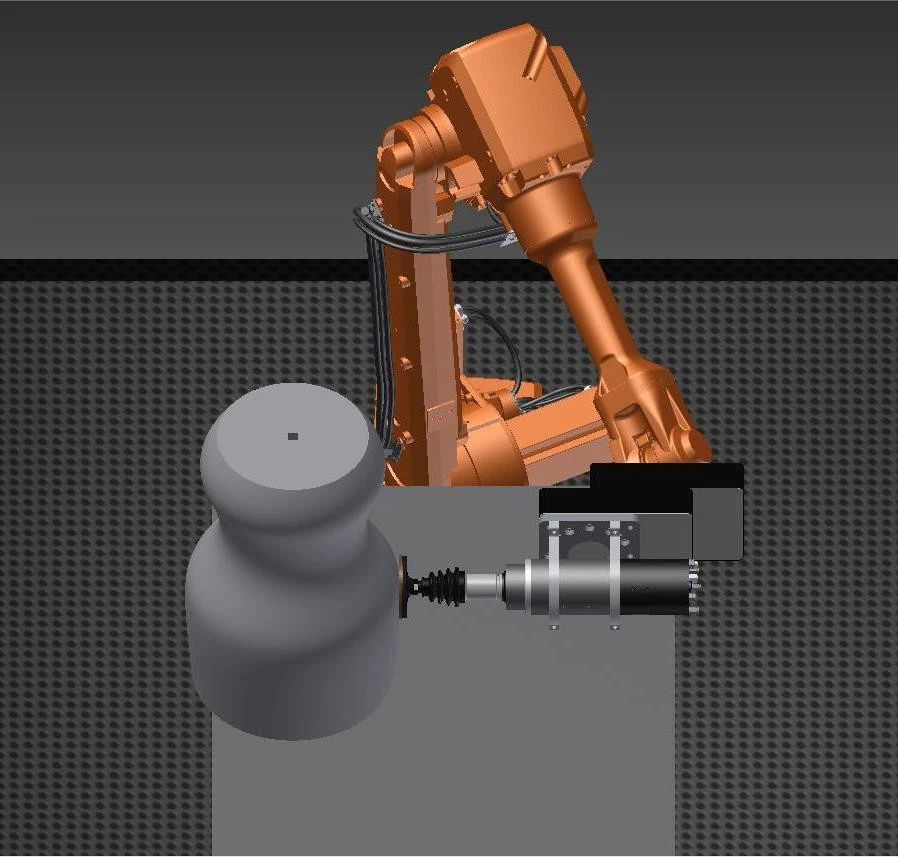
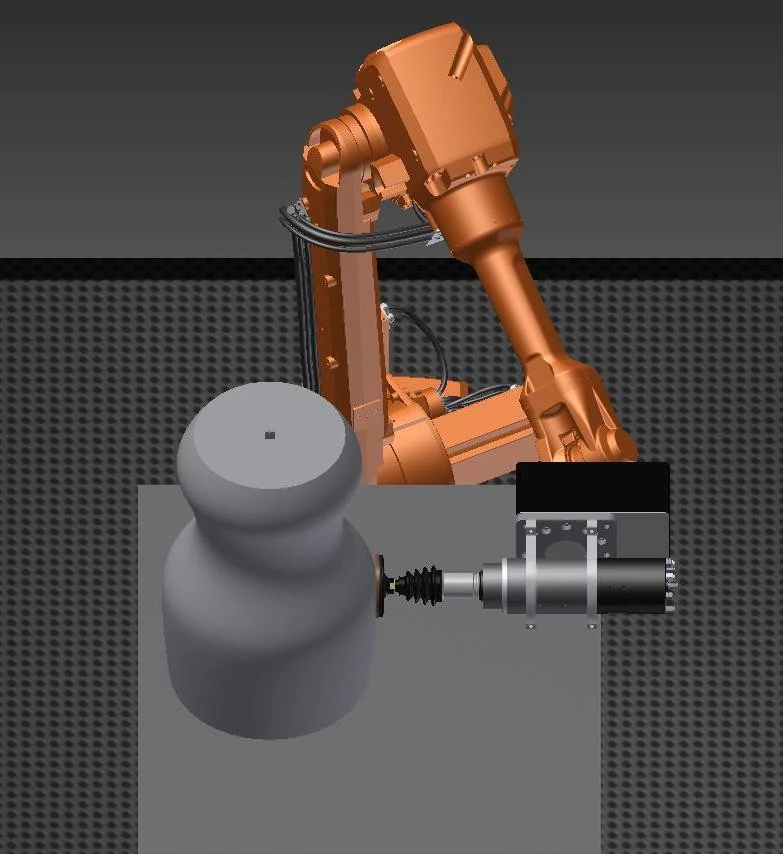
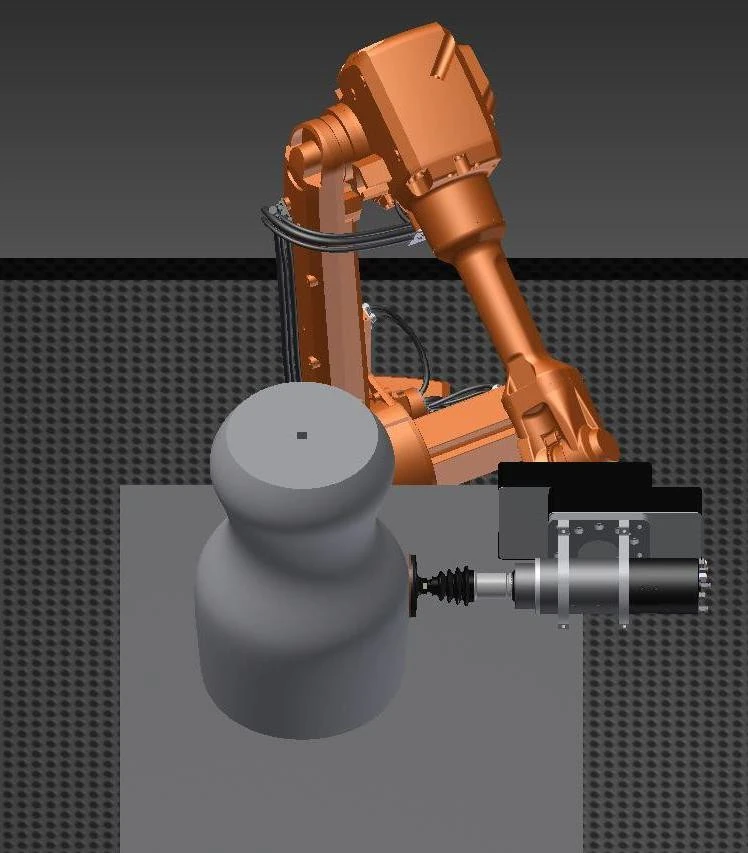
Egy minden pozícióban működő erő-/pozíciószabályozó szerszámopció támogatja az automatikus szerszámcserét, és folyamatos üzemre van specifikálva IP65 védelemmel. Ezek a szerszámopciókra vonatkozó specifikációk, amelyek elkülönülnek a robottestre vonatkozó követelményektől.
Szerszám- és erőszabályozó berendezések opciói
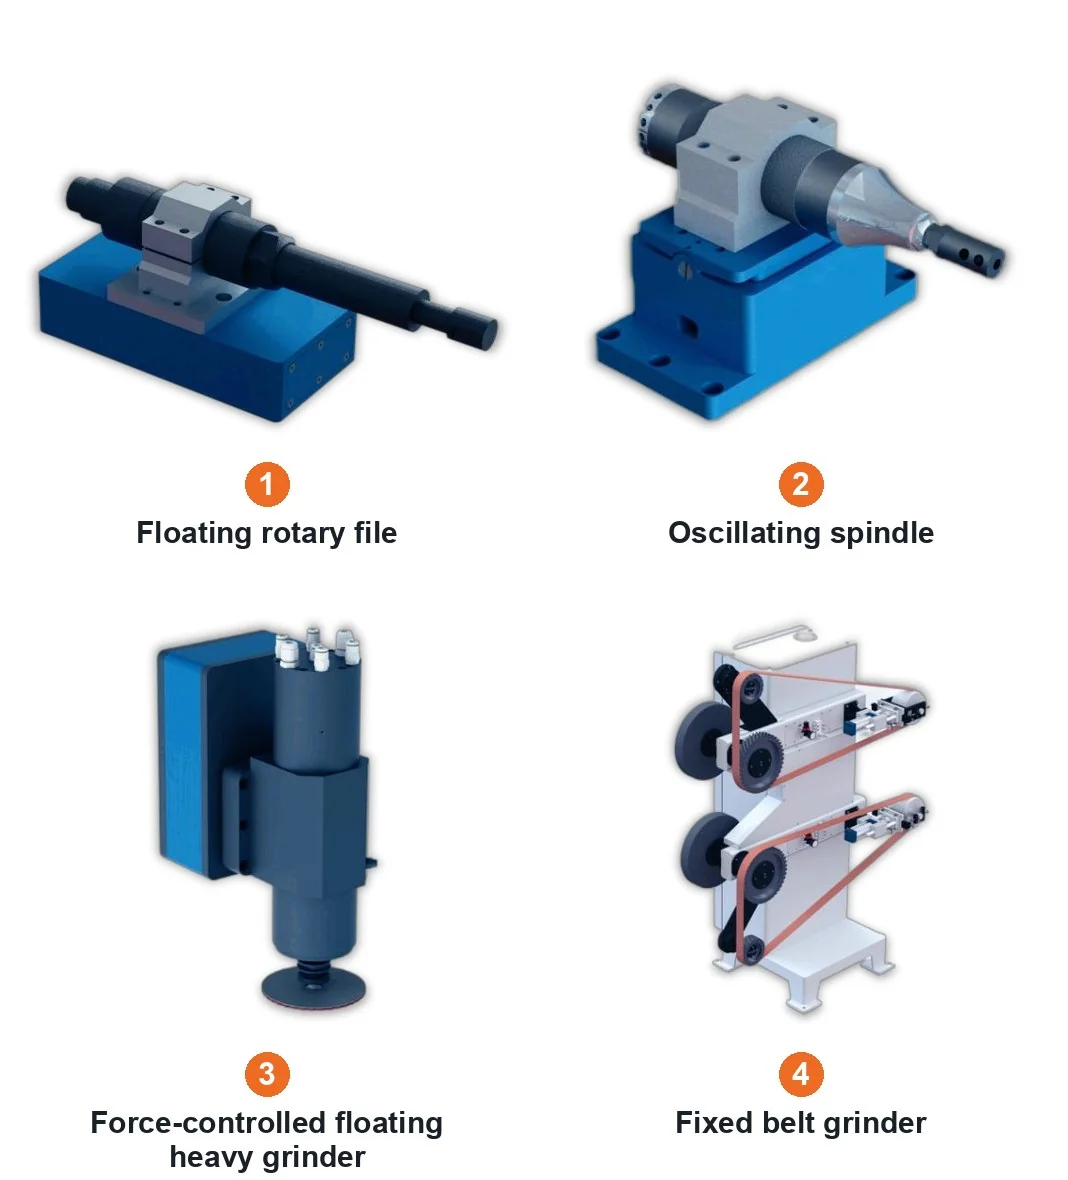
Szerszámcsaládok
- Oszcilláló úszóorsó
- Oszcilláló orsó
- Lebegő forgóreszelő
- Erővezérelt úszó nehézdaráló
- Erővezérelt szalagcsiszoló
- Fix szalagos csiszoló
Erőirányító felszerelések űrlapjai
- Minden pozícióra kiterjedő erővezérlő berendezések
- Egyirányú erővezérelt csiszoló
- Kétirányú, kétállomásos erővezérelt daráló
- Erővezérelt sorjázó berendezés
A radiálisan mozgó elektromos orsók egy másik szerszámcsatlakozási lehetőséget jelentenek. Válassza ki a szerszámcsaládot a működés, az érintkezési irány és a rendelkezésre álló hozzáférés alapján.
Porelszívás és a munkaterület
A patronos szűrőkonfiguráció negatív nyomású szűrést, PTFE bevonatú szűrőközeget és impulzusos tisztítást alkalmaz fiókos gyűjtéssel. Műszaki értékei az alábbiakban láthatók.
| Technológiai elem | Paraméter értéke | Egység |
|---|---|---|
| Power | 7.5 | kW |
| Légáram | 8500 | m³ / h |
| Szűrőpatronok | 6 | patronok |
| Szűrési terület | 66 | m² |
| Szűrési méret | 0.3-1 | um |
| A szűrés hatékonysága | 99 | % |
| Sűrített levegő nyomása | 0.4-0.6 | MPa |
| Gyűjtőládák | 40 2 × | L |
| Zajszint | 78 ± 2 | dB |
| Bemeneti csatlakozások | 4 200 × | mm |
| Befoglaló méretek | 1350 × 1100 × 2280 | mm |
| Tápfeszültség | 380 | V |
| Tápellátási frekvencia | 50 | Hz |
Burkolat és porvédő felületek
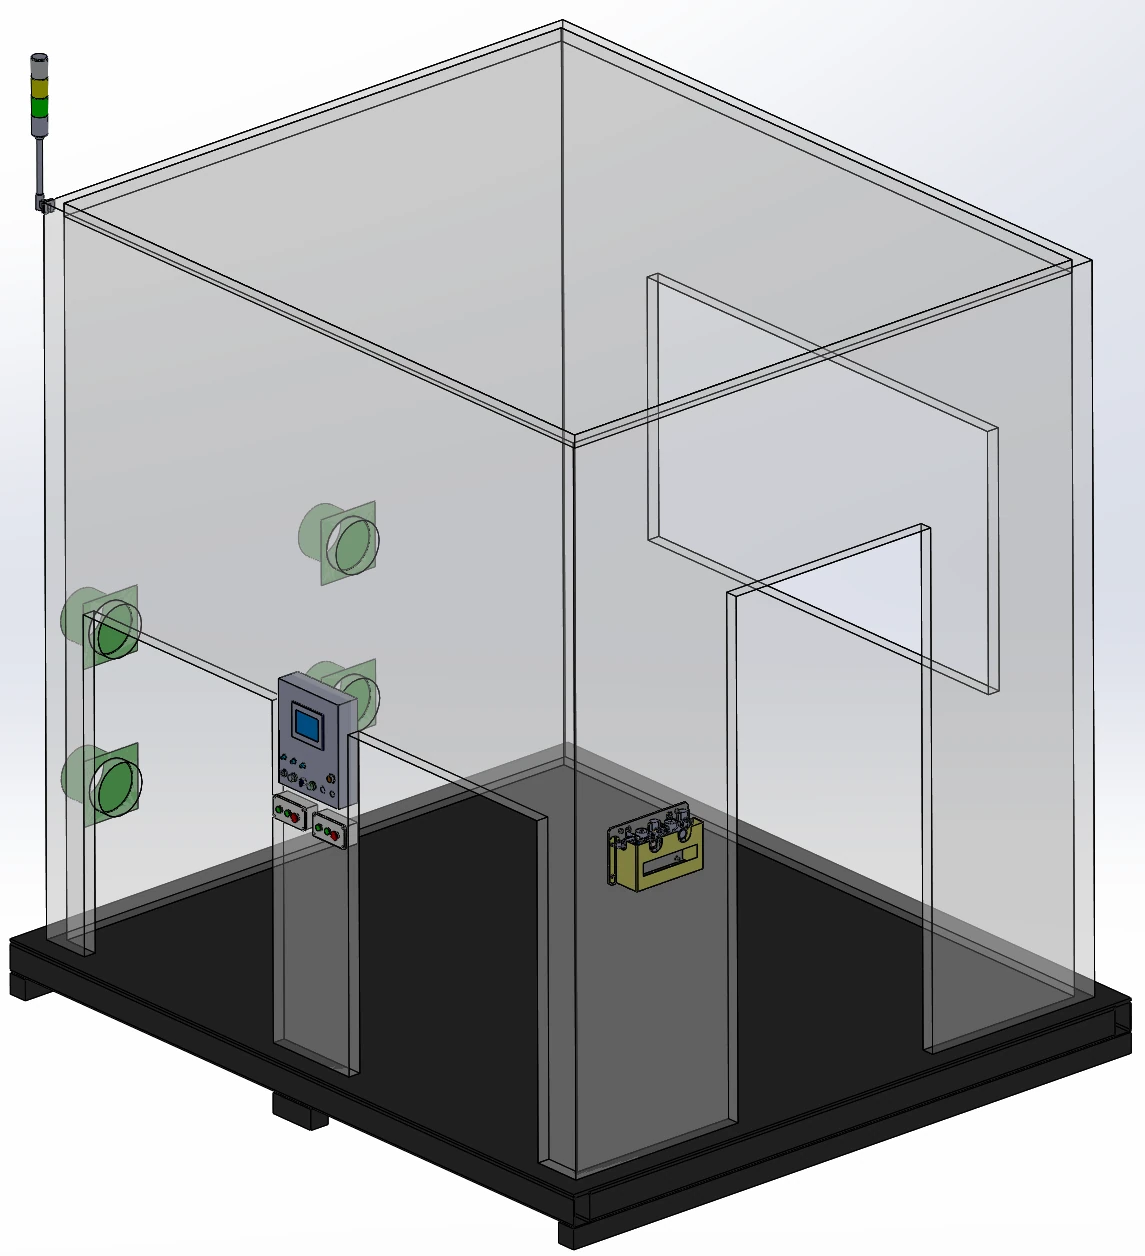
Az alumíniumprofilból készült, fémlemez panelekkel ellátott szekrény 5 mm-es akril kémlelőablakkal, világítással és 4 elszívócsatlakozóval rendelkezik. A berendezést egy kijelzőpanel, egy betöltés-megerősítő gombdoboz, egy karbantartó ajtó és egy targoncával hozzáférhető Q235 szénacél alap teszi teljessé.
Nedves elszívás és integrált porszabályozás
A nedves elszívás egy lehetséges eljárás alumínium- és magnéziumpor esetén. A munkaállomás külső héjjal, porálló, kétrétegű asztalkialakítással és porgyűjtő csatlakozásokkal rendelkezik a por befogadására; a porérzékelés és a riasztások konfigurációs opcióként elérhetők.
Robot mozgási és védelmi követelményei
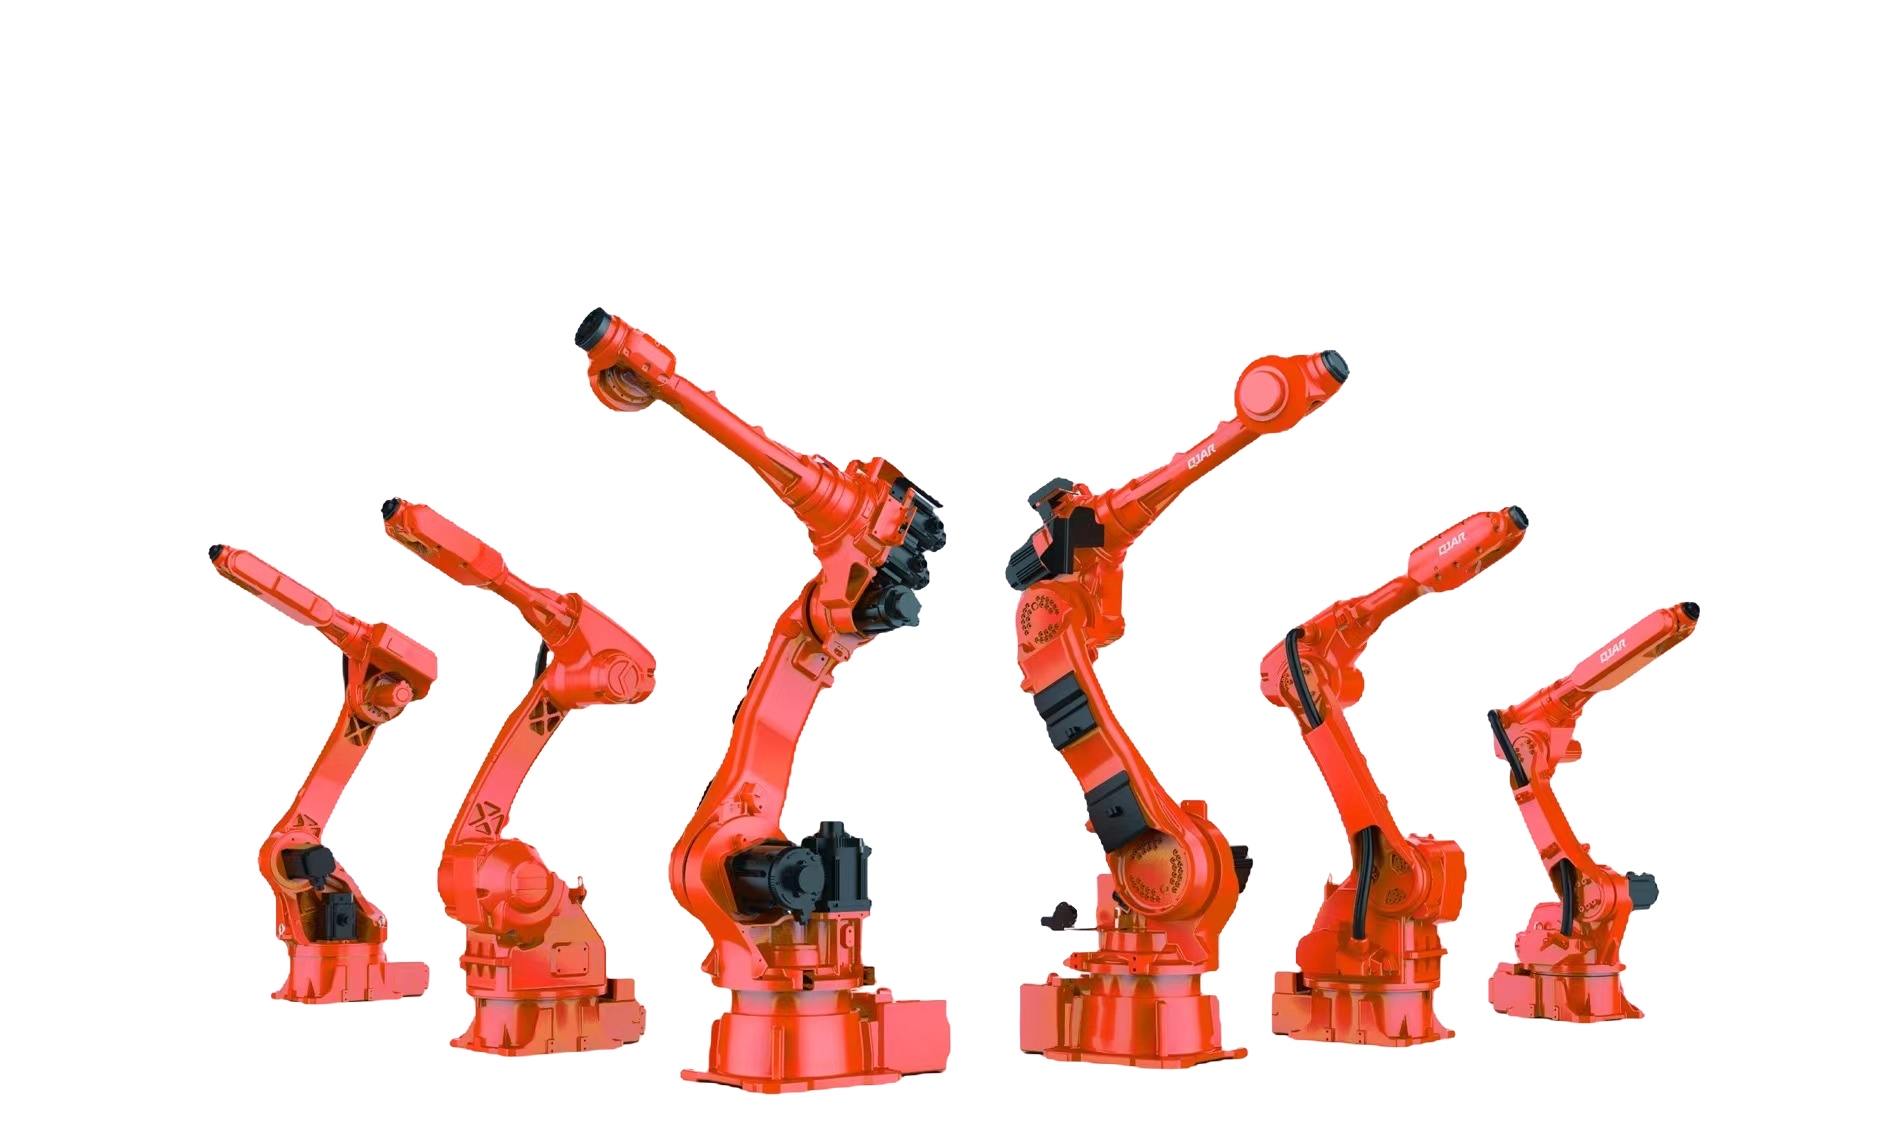
Válasszon ki egy hattengelyes robotot az alkalmazáshoz, összehasonlító ellenőrzőlistaként használva ezeket a mozgás- és védelmi követelményeket. Ezek a robotkiválasztási feltételek, függetlenül a munkaállomás köszörülési pontosságától és a szabályozott érintkezési erőtartománytól.
- Robot ismételhetősége
- ± 0.02 mm
- Effektív lineáris sebesség
- ≥5 m/s
- TCP pontosság
- 0.2 mm
- Útvonal pontossága
- ≤0.2 mm Akár 300 mm/s csiszolási sebességig
- Robotvédelem
- IP67
- Érintkező terhelés referenciaértéke
- 3-10 kg
Beépített állapotfelügyelet
Fogyóeszközök és szerszámok állapota
Az elérhető funkciók közé tartozik a szíjszakadás-észlelés, a szerszámtörés-észlelés és a szerszámélettartam-kezelés. A kiválasztott köszörűszerszám-konfigurációhoz szerszámkenés is beépíthető.
Gyártási állapot
A termelési kapacitás kezelése kiegészíti a fogyóeszközök felügyeletét. Tekintse át a szükséges jeleket és a karbantartási hozzáféréseket a kiválasztott szerszám és a szekrény elrendezése mellett.
FSW varratkikészítés
Alumínium akkumulátortartó FSW varratok
Egy tipikus alkalmazási terület az alumínium akkumulátortálcák dörzshegesztett varratainak robotvezérelt csiszolása.
Kétoldalas FSW kidolgozás
Egy különálló kétoldalas alkalmazás egy erővezérelt orsót, egy esztergáló pozicionálót és nedves elszívást kombinál 6 FSW varrat csiszolásához: 3 az elülső és 3 a hátoldalon.
Kapcsolódó keretkikészítési műveletek
Az akkumulátorvázhoz kapcsolódó műveletek közé tartozik a hegesztési felületek marása, sorjátlanítása és a tömítőfelületek csiszolása marás után.
Automatizált csiszolósor: munkaállomás-interfészek
Egy automatizált köszörűsor tervezésekor a munkaállomás interfészével kell kezdeni: a bejövő alkatrészek helye, az átviteli hozzáférés, az elszívó csatlakozások és a környező berendezésekkel megosztott jelek. Az elrendezést igazítsa a befejező sorrendhez és a szerszámcseréhez és karbantartáshoz szükséges hozzáféréshez.
Részben vagy szerszámban fogott – hogyan válasszak alkatrészt?
Használja a szerszámos útvonalat kiindulópontként legfeljebb 30 kg-os alkatrészekhez, majd ellenőrizze a modellspecifikus alkatrészsúlyt, a megfogási hozzáférést és a befejező utat. Nagyobb vagy nehezebb alkatrészekhez szerszámos elrendezés ajánlott. A modelltáblázat szűkebb alkatrészkorlátokat ad meg, mint ez az általános útvonalkritérium.
Milyen robotterhelést és alkatrésztömeget fednek le az egyes munkaállomás-modellek?
A három modellsor 10, 20 és 30 kg-os robotterhelést párosít, az ajánlott alkatrészsúlyok pedig legfeljebb 3, 7 és 15 kg-osak. A robot hasznos terhelése és az alkatrész súlya különböző kiválasztási mezők; mindkettőt az alkatrész burkológörbével együtt kell használni.
Passzív lebegő vagy aktív erőszabályozás – melyikre van szüksége az alkatrészemnek?
A passzív pneumatikus rugalmasság mechanikus lebegő mozgást biztosít. Az aktív erő-visszacsatolás az elmozdulást úgy állítja be, hogy kompenzálja az alkatrész pozícióváltozásait, az alkatrész tűréseit és a kopóalkatrészek kopását, miközben fenntartja az érintkezést. Válassza ki a felület körüli megközelítést és annak változását.
Milyen érintkezési erőtartomány tartható fenn?
A szabályozott érintkezési erő tartománya kérésre elérhető. Az erőszabályozási konfiguráció kiválasztása előtt beszélje meg a munkadarab anyagát, geometriáját, simítószerszámát és a célfelületet.
Milyen porelszívásra van szükség az alumínium- és magnéziumporhoz?
A nedves elszívás egy lehetséges eljárás alumínium- és magnéziumpor esetén. Az elszívó és a burkolat kiválasztásakor beszélje meg az anyagot és a folyamatot; a patronszűrő specifikációi külön konfigurációt írnak le.
Mikor van szüksége egy csiszolórobotnak aktív erőszabályozásra, és mikor elegendő a pneumatikus lebegés?
A pneumatikus lebegtetés elegendő, ha a szerszámnak csak mechanikai rugalmasságra van szüksége a kis eltérések elnyeléséhez: az lebegő egység ±10 mm-es elmozdulást biztosít, a levegőnyomás minden robotpozícióhoz beállítható, a szalagcsiszolók pedig alapfelszereltségként pneumatikusan lebegtetnek. Aktív erőszabályozást adnak hozzá, ha az alkatrész pozíciója, az alkatrész tűrése vagy abrazív kopás egyébként egy fix betanított útvonalat erősebben megnyomna vagy egyes helyeken többet távolítana el; ez a lebegő egységet előre vagy hátra mozgatja, hogy az érintkezési erő állandó maradjon. Ahol az öntvények vagy hegesztett szerkezetek jobban eltérnek, mint amennyit a rugalmasság el tud viselni, az általunk épített rendszerek először megmérik az alkatrészt hegesztési varrat magassága, elválasztó vonal pozíciója vagy 3D szkennelés alapján, majd megcsiszolják. A konfigurációt minden projekthez az alkatrészek és a kimeneti célok alapján választjuk ki.
Mit tartalmaz egy kulcsrakész robotcsiszoló cella az EVST-től?
Egy kulcsrakész cella épül az alkatrészhez kiválasztott kezelési útvonal köré. Egy hattengelyes robotot kombinál simító modulokkal, például két- vagy egyállomásos szalagcsiszolókkal és polírozógépekkel az alkatrésztartásos útvonalhoz, vagy lebegő és erővezérelt orsós szerszámokkal a szerszámtartásos útvonalhoz, az lebegő vagy erővezérelt elrendezéssel és az egyes eltávolítási és polírozási lépésekhez szükséges fogyóeszközökkel együtt. A burkolat lefedi a porelszívást, a patronos szűrőt vagy a nedves eljárást, a gyártósori felügyelet pedig a szakadt szíjakat és szerszámokat, a szerszámok élettartamát és a termelési kapacitást. Amikor a cella csatlakozik egy gyártósorhoz, a munkaállomás interfészeként megtervezik az alkatrész helyét, az átviteli hozzáférést, az elszívó csatlakozásokat és a megosztott jeleket. A konfigurációt minden projekthez az alkatrészek és a kimeneti célok alapján választják ki.