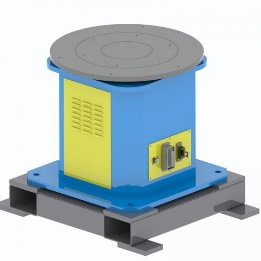
SWP-P
Vízszintes forgó lemezjátszók
A munkadarab egy vízszintes asztallapon fekszik, így egytengelyes forgatás érhető el.
Névleges teherbírás opciók: 300 / 500 kg
Egyedi konfigurációk állnak rendelkezésre
Sorozat részleteinek megtekintése →
Standard sorozat + egyedi konfigurációk
Hasonlítsa össze az 1, 2 és 3 tengelyes pozicionáló családokat, majd illessze a konfigurációt a munkadarabhoz, a befogóhoz, a súlyponthoz, a mozgáshoz és a cellaelrendezéshez. Az EVST standard sorozatokat és egyedi konfigurációkat is kínál a műszaki felülvizsgálat után.
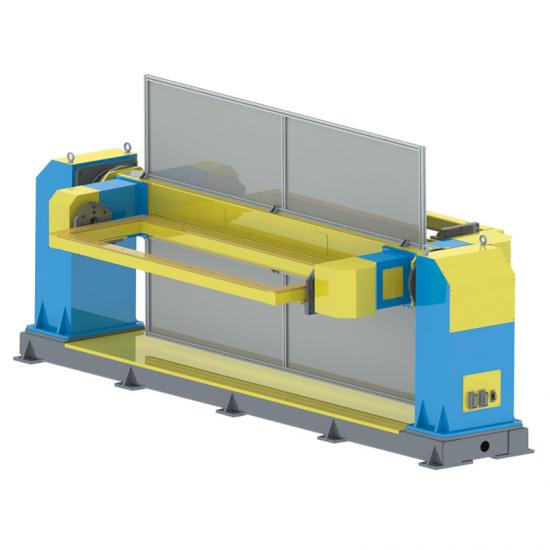
Ami
A robothegesztő pozicionáló egy szervomotoros külső tengely, amely a munkadarabot tartja és újraorientálja a hegesztéshez. Egy egyszerű forgóasztallal ellentétben kombinálhatja a forgatást, a dönthető vagy a cserélhető mozgást. A forgógörgők súrlódás révén tartják a hengeres edényeket; a pozicionálók rögzítik a munkadarabot a célra tervezett szerszámokhoz.
Kilenc termékcsalád
Az alábbi névleges teherbírási opciók a kezdeti családösszehasonlítást segítik. A névleges teherbírás a munkadarab és a befogóeszköz együttes súlyát jelenti; a végső kiválasztás a súlyponttól, a méretektől, a mozgástól és a cella körülményeitől is függ. Műszaki áttekintést követően minden sorozathoz egyedi konfigurációk állnak rendelkezésre.
Egyetlen forgó mozgáshoz vagy orsó-szegnyereg megtámasztáshoz
SWP-P
A munkadarab egy vízszintes asztallapon fekszik, így egytengelyes forgatás érhető el.
Névleges teherbírás opciók: 300 / 500 kg
Egyedi konfigurációk állnak rendelkezésre
Sorozat részleteinek megtekintése →
SWP-Z
A rögzítőelem egy függőleges orsó előlapjához van csavarozva, és vízszintes tengely körül forog.
Névleges teherbírás opciók: 300 / 500 kg
Egyedi konfigurációk állnak rendelkezésre
Sorozat részleteinek megtekintése →
SWP-ZW
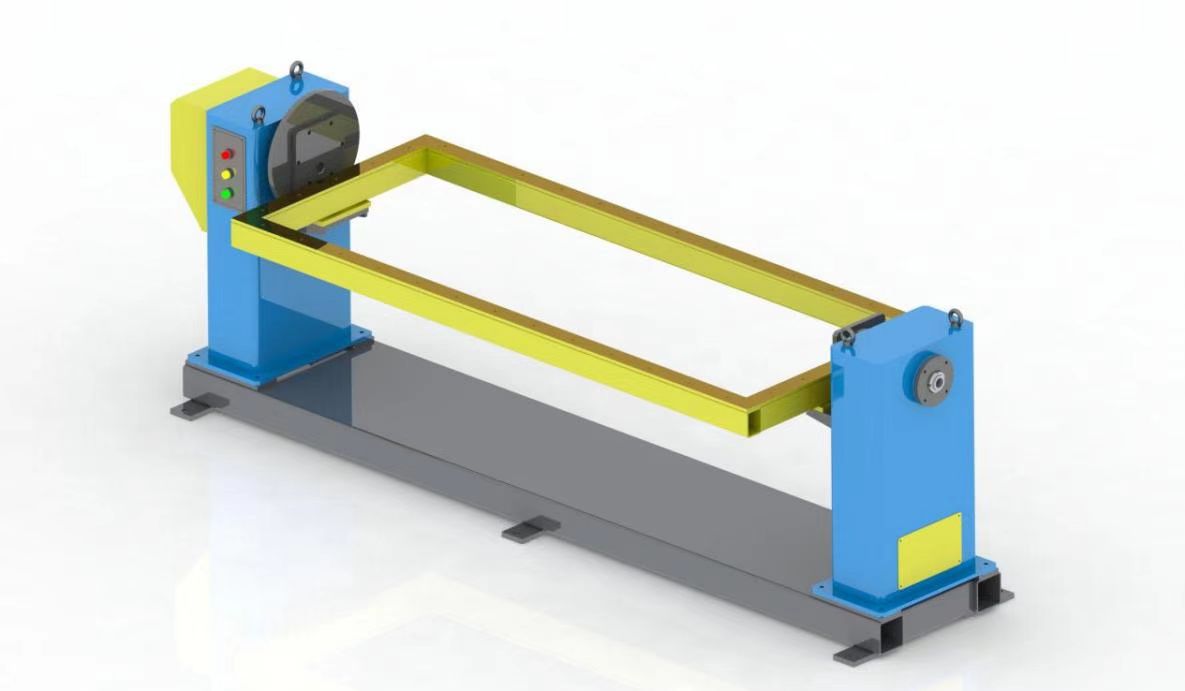
Hosszabb készülékek vagy keretek rögzítésére szolgál a hajtott orsónyereg és a szegnyereg között a vízszintes tengelyű forgatáshoz.
Névleges teherbírás opciók: 300 / 500 / 800 / 1,200 kg
Egyedi konfigurációk állnak rendelkezésre
Sorozat részleteinek megtekintése →Kombinálja a forgatást és a döntést a varrat tájolásának és hozzáférhetőségének javítása érdekében
DWP-C
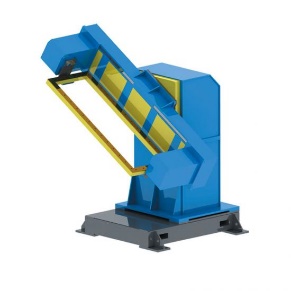
A nyitott oldal segíti a szerszámok körüli hozzáférést a rakodáshoz.
Névleges teherbírási opciók: 200 / 500 / 1,000 kg
Egyedi konfigurációk állnak rendelkezésre
Sorozat részleteinek megtekintése →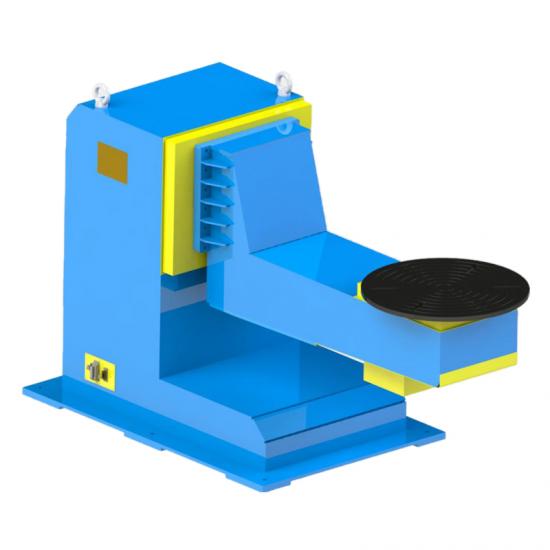
DWP-L
Az eltolt L-típusú keret megközelítési helyet biztosít a robot számára a szerelvény körül.
Névleges teherbírási opciók: 500 / 1,000 / 2,000 kg
Egyedi konfigurációk állnak rendelkezésre
Sorozat részleteinek megtekintése →
DWP-U
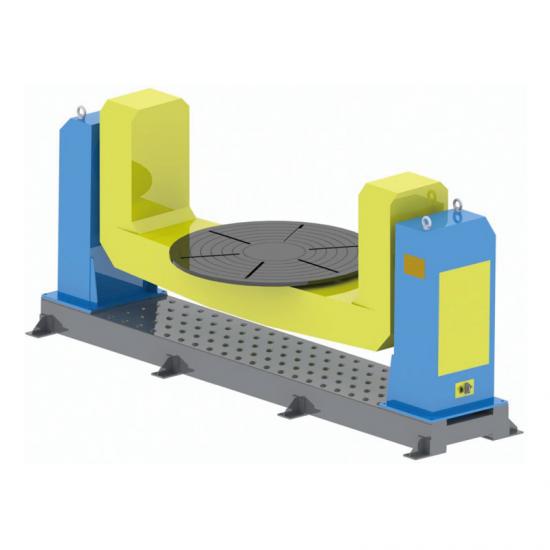
Két függőleges tartó egy középre helyezett, nagyobb szerelvényt vagy szerkezeti elemet tart forgatás és dőlés útján.
Névleges teherbírási opciók: 1,000 / 3,000 / 5,000 kg
Egyedi konfigurációk állnak rendelkezésre
Sorozat részleteinek megtekintése →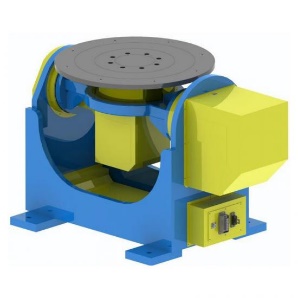
DWP-P
A platformra szerelt szerelvény egyetlen egységként forog és billen.
Névleges teherbírási opciók: 300 / 500 / 1,000 kg
Egyedi konfigurációk állnak rendelkezésre
Sorozat részleteinek megtekintése →Állomásindexelést vagy mozgáscsere-módosítást ad hozzá; a cellaelrendezés projektenként kerül megerősítésre.
TWP-C
A függőleges állomásindexelés megváltoztatja a munkapozíciót, miközben a pozicionáló hegesztéshez igazítja az egyes alkatrészeket.
Névleges teherbírás opciók: 500 / 1,000 kg
Egyedi konfigurációk állnak rendelkezésre
Sorozat részleteinek megtekintése →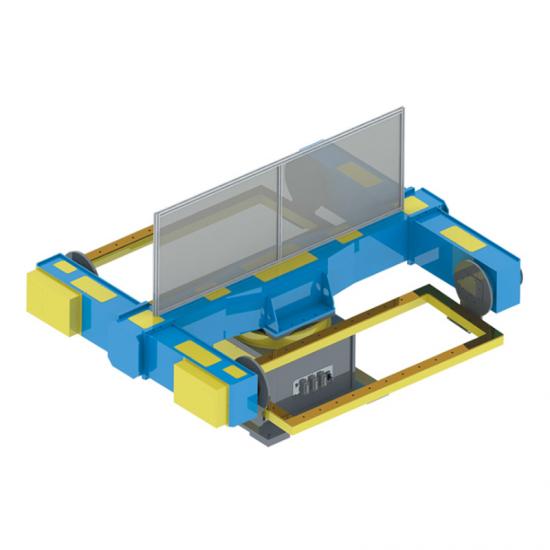
TWP-S
A vízszintes állomásindexelés váltakozó terhelési és hegesztési pozíciókat mutat.
Névleges teherbírás opciók: 500 / 1,000 kg
Egyedi konfigurációk állnak rendelkezésre
Sorozat részleteinek megtekintése →Fénykiválasztás
Nincs szükség kész specifikációra a kezdéshez. Ezek a bemeneti adatok elegendőek a termékcsalád szűréséhez; a részletesebb kiválasztási munkához használja a különálló útmutatót.
Írja le, hogy a munkadarab forgatást, döntést, állomásindexelést vagy cseremozgást igényel-e.
Adja meg a munkadarab és a befogóeszköz együttes súlyát, valamint a súlypont tengelyekhez viszonyított helyzetét.
Ossza meg a munkadarab burkológörbéjét, a rögzítőelemek rögzítési módját, az interfészeket és a terhelési követelményeket.
Adja meg a robot pozícióját, a hegesztési útvonalat, a kezelő útvonalát, a biztonsági távolságot és az állomások sorrendjét.
Adja meg a robot márkáját/modelljét, valamint a szükséges koordinált mozgást, vezérléseket és helyszíni interfészeket.
A tengelyek számának, az L/C/U elrendezések és a kiválasztási bemenetek teljesebb összehasonlításához olvassa el a Hegesztőpozícionáló útmutató.
A szabványos sorozatok határozzák meg a kiindulópontot; a végső interfészeket és elrendezést projektenként erősítik meg.
Testreszabás és integráció
Amikor egy pozicionáló a robot külső tengelyeként működik, a mechanikai interfészeket, a mozgást, a vezérlési határokat és a biztonsági tervezést át kell tekinteni a robottal és a cellával. Az egyedi konfigurációkat a projekt bemeneteinek meghatározása után hagyják jóvá.
A munkadarab, a befogási módszer és a rakodási módszer alapján megerősítve.
A hegesztési hozzáférés és az állomássorrend alapján meghatározva.
A robotmodellt és a vezérlési követelményeket a műszaki felülvizsgálat során ellenőrzik.
Az elrendezés, a kezelői hozzáférés és a védelmi igények a cellatervhez tartoznak.
Alkalmazási területek
Ezek tipikus alkalmazások, nem fix konfigurációk. A sorozatot, a névleges teherbírást és a szerszámokat továbbra is ki kell választani a tényleges munkadarabból és a cellából.
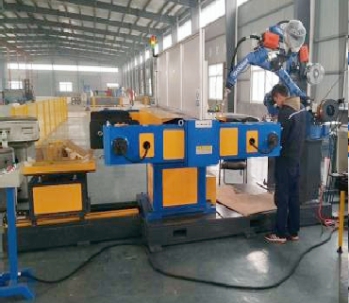
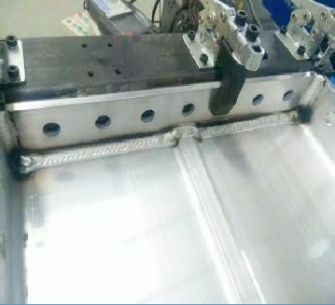
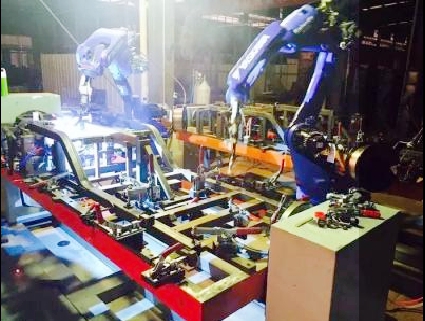
Szabályozott forgatással hozza létre a kerületi varratokat a robot munkaterületén.
A főorsó-szegnyereg elrendezések hosszabb befogókat is képesek támogatni a két vég között.
Kombinálja az elforgatást és a döntést a különböző varratok megközelítési szögeinek javításához.
Válasszon egy- vagy többtengelyes koncepciót a rögzítőelem, a súlypont és a robot elrendezése alapján.
Több hegesztési felület átrendezése a cellán belüli megfelelőbb pozíciókba.
A háromtengelyes állomásindexelési elrendezések többállomásos koncepciót indíthatnak el; a végső elrendezés projektspecifikus.
Miért az EVST?
A projekt bemeneti adataitól és a sorozatkiválasztástól kezdve a gyártási fázisban történő ellenőrzésekig a pontos konfigurációs és elfogadási követelmények projektspecifikusak maradnak.
A munkadarabot, a befogóeszközt, a teljes súlyt, a súlypontot, a mozgást és a cellaállapotot a végső konfiguráció megerősítése előtt ellenőrzik.
A kulcsfontosságú termelési szakaszokban végzett folyamatellenőrzések segítenek a problémák azonosításában a kiszállítás előtt.
A megmunkálási erőforrások támogatják a szerelési felületek, furatok és forgó csatlakozások méretvezérlését.
A szerkezeti elemeket lágyításnak vetik alá a maradék feszültség csökkentése és a méretstabilitás fenntartása érdekében.
Gyakran Ismételt Kérdések
Ez egy vezérelt külső tengely, amely megtartja és újraorientálja a munkadarabot, hogy a robot hozzáférhessen a hegesztési varratokhoz. A szükséges tengelyek száma a munkadarab mozgásától és a cella elrendezésétől függ.
Ezen a kategóriaoldalon a névleges teherbírás a munkadarab és a befogóeszköz együttes súlyát jelenti, nem csak a munkadarab súlyát. A végső kiválasztáshoz a súlypont, a méretek és a dinamikus feltételek áttekintése is szükséges.
Egyetlen tengely egy forgó mozgást biztosít; két tengely dönthető mozgást biztosít; három tengely állomásindexelést vagy -cserét biztosít. A választás a hegesztési hozzáférés és az állomássorrend alapján történjen. Olvassa el a hegesztőpozícionáló útmutatóját a teljesebb összehasonlításért.
A betűk a tartóelemek és a szerszámok körüli általános szerkezetet írják le. A kiválasztás a munkadarab méretétől, a befogóeszköztől, a rakodótértől, a robot megközelítésétől és a szükséges névleges teherbírástól függ. Hasonlítsa össze a hegesztőpozícionáló útmutatóban található elrendezéseket.
Akkor érdemes ezt figyelembe venni, ha egy hosszabb szerelvénynek vagy keretnek két vége között kell alátámasztást és vízszintes tengely körüli forgatást végezni. Az alátámasztási távolságokat és a csatlakozási pontokat a munkadarab alapján kell ellenőrizni. Lásd a hegesztőpozícionáló útmutatóját további kiválasztási kontextusért.
Ugyanaz a teljes súly eltérő feltételeket teremthet a tengelyek és a szerkezet számára, amikor azok súlypontja megváltozik. A súly önmagában ezért nem elegendő a végső kiválasztáshoz.
Egyedi konfigurációk elérhetők műszaki felülvizsgálat után. Adja meg a robot márkáját/modelljét, a munkadarab és a befogóeszköz adatait, a szükséges mozgást, a cella elrendezését és az interfész igényeit, hogy a megfelelő konfiguráció megerősíthető legyen.