
Robotizált hegesztőcellák konfigurációi könnyű és közepes munkadarabokhoz
Egy robothegesztő cella egy meghatározott alkatrészcsalád köré szervezi a robotot, a folyamatberendezéseket, a munkadarab-befogást, a vezérlőket és a biztonsági berendezéseket. Ez az oldal hat zárt elrendezést hasonlít össze a munkadarab mozgása, a burkológörbe és a robotok száma alapján. Az alkatrész szintű integrációt és az elrendezési tervezést a kapcsolódó műszaki útmutatók tárgyalják.
Munkadarab mozgás szerinti szűkítés
Hat elrendezés fedi le az átfordítást, a vízszintes forgatást, a többtengelyes pozicionálást és a végpontról történő forgatást. Kezdje az itt található kiválasztási logikával, majd használja a részletes kártyákat és a táblázatot az elérhető értékek összehasonlításához.
Kétállomásos széles flip cella
Egy robot két billenőpozícionálót szolgál ki hosszabb, téglalap alakú szerelvényekhez egy teljesen zárt hegesztőhelyiségben.
Kompakt, kétállomásos, flip cella
A kisebb rögzítőburkolat megtartja ugyanazt a kétpozíciós átfordítási elvet a kompakt alkatrészek esetében.
Kétállomásos vízszintes forgócella
A vízszintes forgatás kör alakú vagy indexelt hegesztési felületeket biztosít egy vagy két robotnak.
Függőleges háromtengelyes pozicionáló cella
Három vezérelt tengely állítja át a megnyújtott szerelvényt, miközben megőrzi a teljesen zárt hegesztőhelyiséghez szükséges csatlakozófelületeket.
Vízszintes háromtengelyes pozicionáló cella
A vízszintes forgatás további pozicionáló tengelyekkel kombinálva szélesebb lefedettséget biztosít a befogáshoz.
Kettős robotos orsó-szegnyereg cella
Két robot dolgozik két végtámasztású pozicionáló körül, amelyek automatikus be-/kimenettel és hosszállítással rendelkeznek.
Tekintse át az egyes elrendezéseket a valós alkatrészcsaláddal szemben
A méretek az egyes konfigurációkhoz alkalmazható rögzítési vagy munkadarab-burkológörbéket jelölik. A végső szerszámozás, a hegesztési hozzáférés és a hézagok projektspecifikusak maradnak.
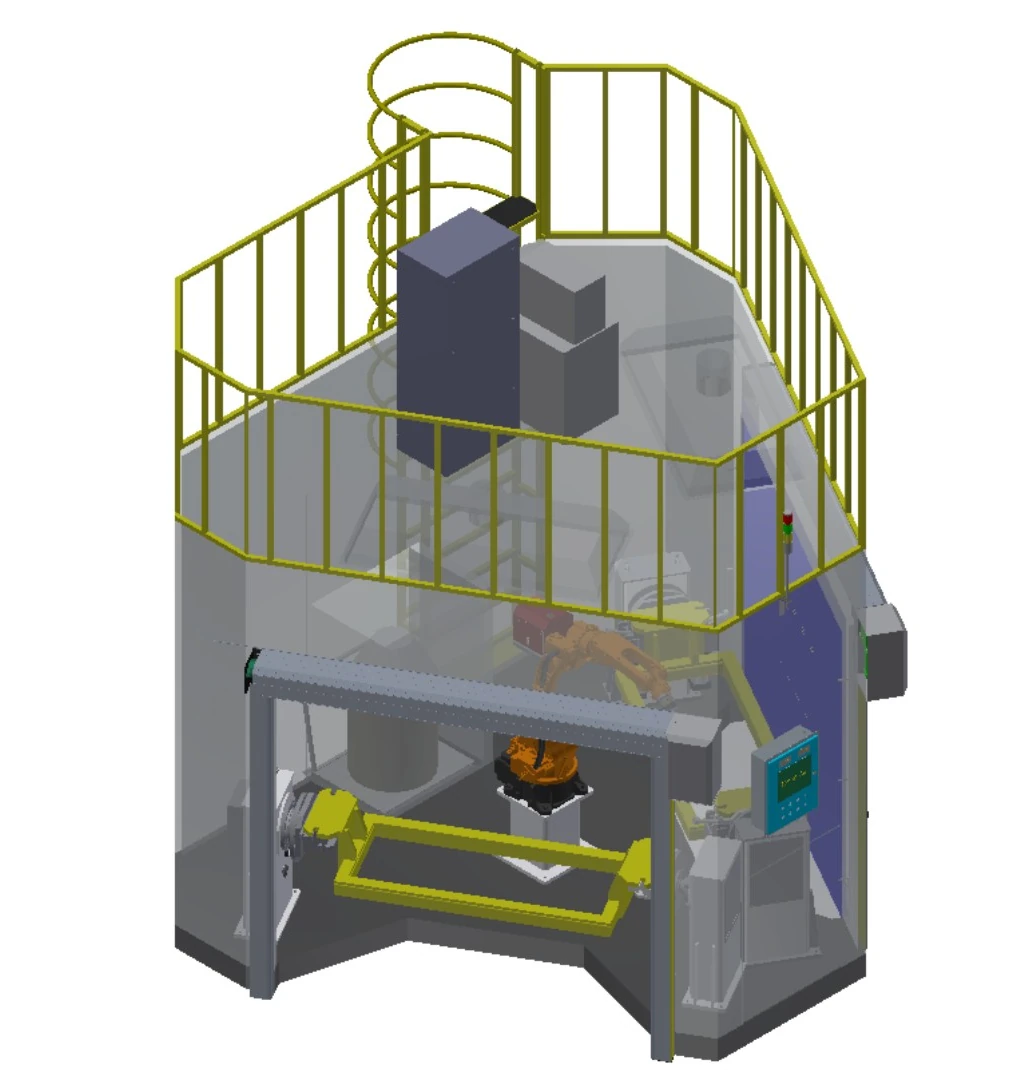
Kétállomásos széles flip cella
Egy robot két billenőpozícionálót szolgál ki hosszabb, téglalap alakú szerelvényekhez egy teljesen zárt hegesztőhelyiségben.
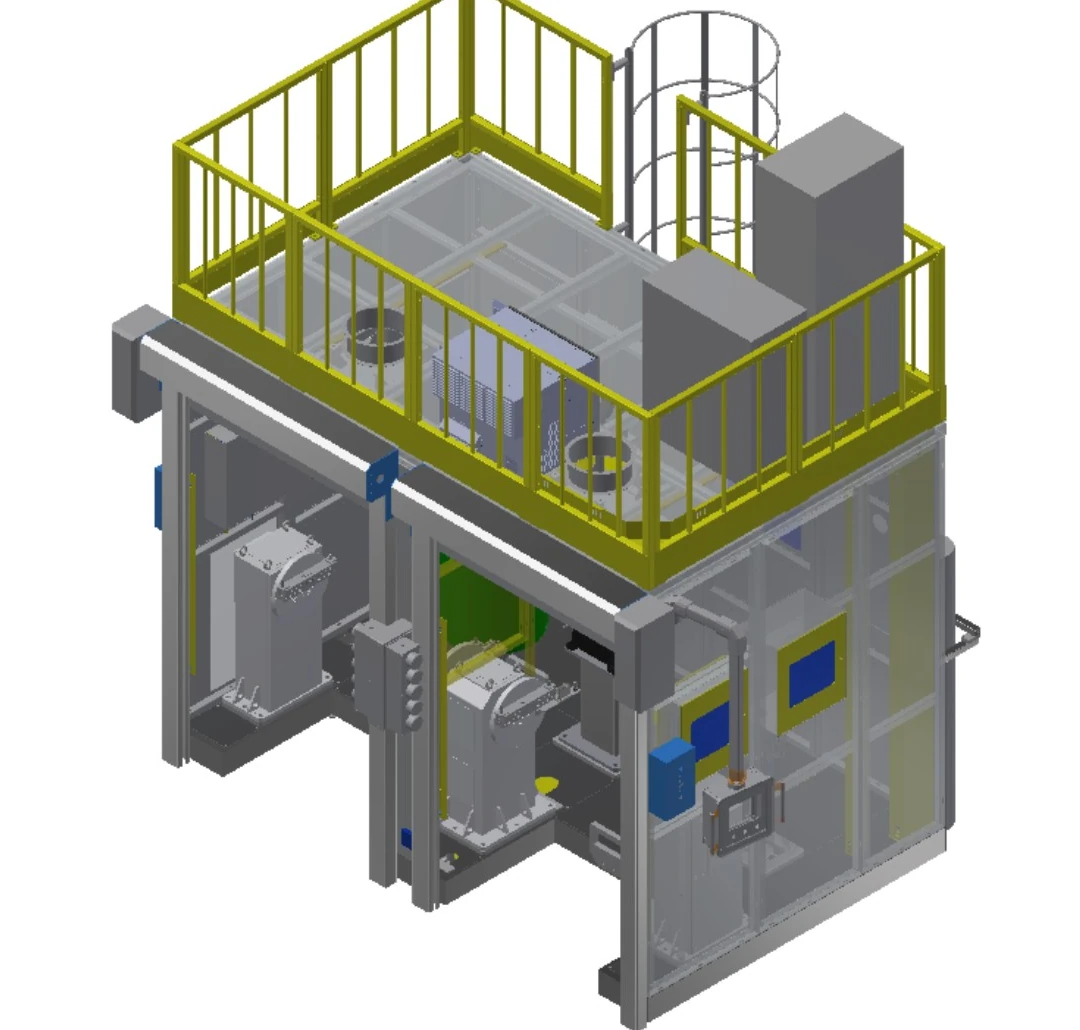
Kompakt, kétállomásos, flip cella
A kisebb rögzítőburkolat megtartja ugyanazt a kétpozíciós átfordítási elvet a kompakt alkatrészek esetében.
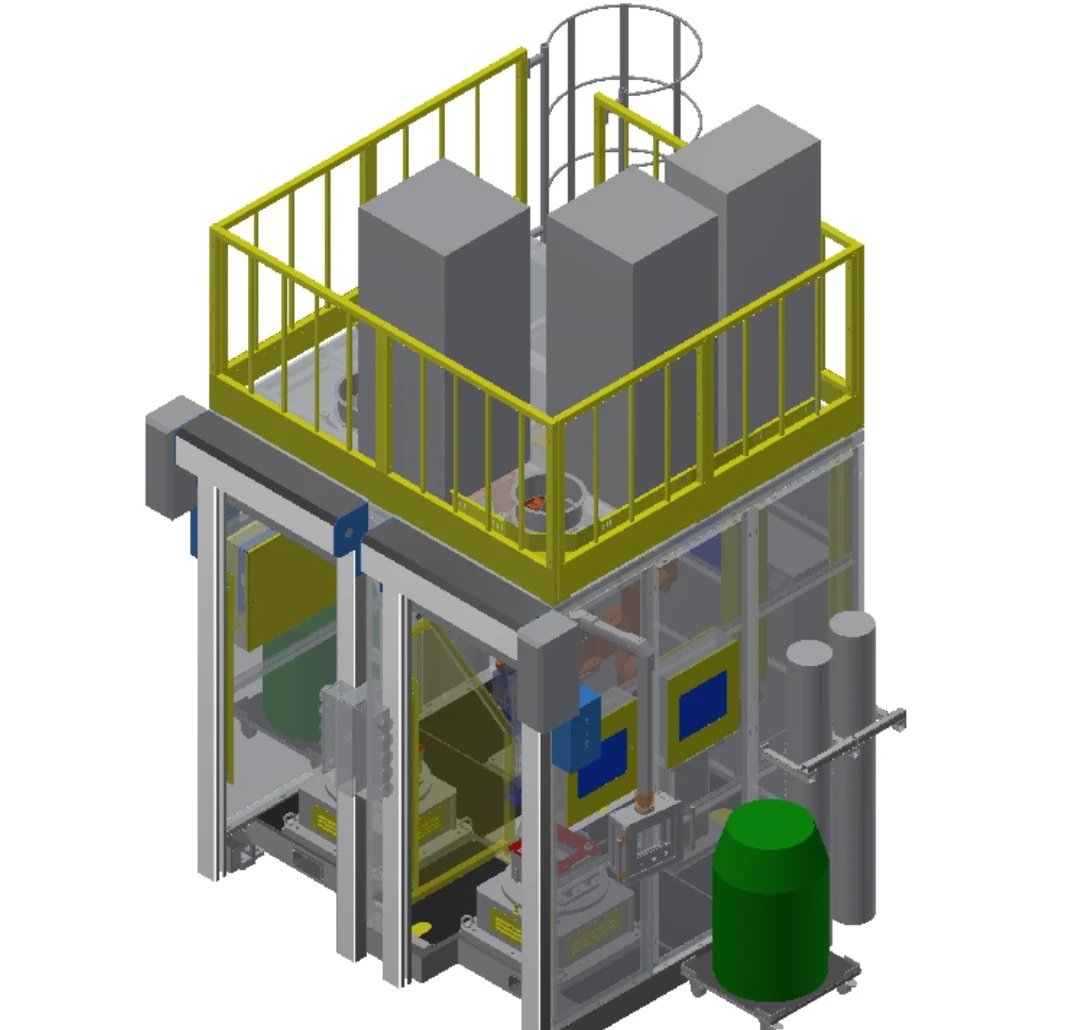
Kétállomásos vízszintes forgócella
A vízszintes forgatás kör alakú vagy indexelt hegesztési felületeket biztosít egy vagy két robotnak.
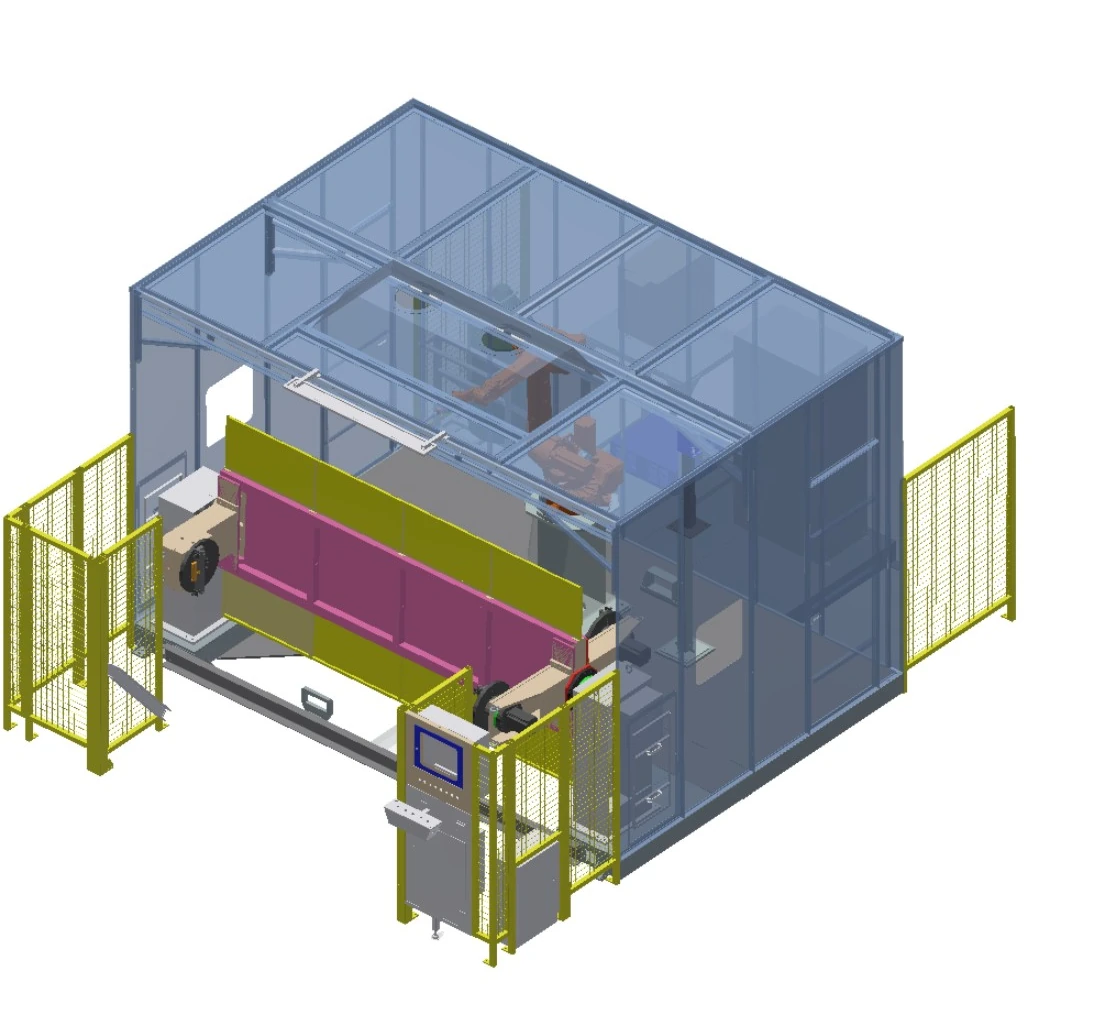
Függőleges háromtengelyes pozicionáló cella
Három vezérelt tengely állítja át a megnyújtott szerelvényt, miközben megőrzi a teljesen zárt hegesztőhelyiséghez szükséges csatlakozófelületeket.
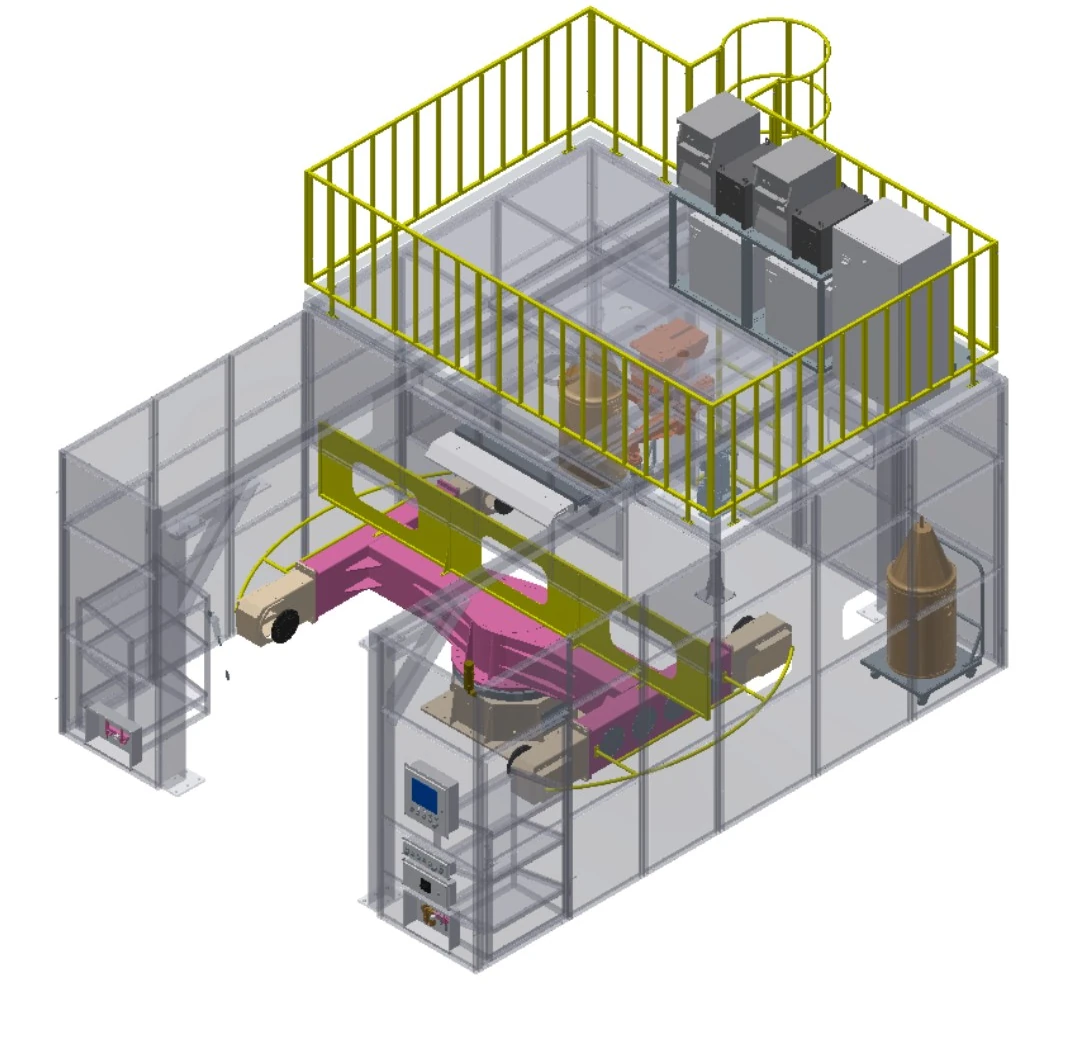
Vízszintes háromtengelyes pozicionáló cella
A vízszintes forgatás további pozicionáló tengelyekkel kombinálva szélesebb lefedettséget biztosít a befogáshoz.

Kettős robotos orsó-szegnyereg cella
Két robot dolgozik két végtámasztású pozicionáló körül, amelyek automatikus be-/kimenettel és hosszállítással rendelkeznek.
Hasonlítson össze hat elrendezést egy mezőhalmazon
| Sor | Leíró konfiguráció | Robotok | Karnyújtás | Pozicionálási elrendezés | Terhelés | Alkalmazható boríték | Állomások |
|---|---|---|---|---|---|---|---|
| A | Kétállomásos széles flip cella | 1 | 1.4 m / 2 m opcionális | Egytengelyes forgatás | 500 kg | 1.8 m × 0.8 m-es szerelvény | 2 pozicionáló |
| B | Kompakt, kétállomásos, flip cella | 1 | 1.4 m | Egytengelyes forgatás | 500 kg | 0.8 m × 0.5 m-es szerelvény | 2 pozicionáló |
| C | Kétállomásos vízszintes forgócella | 1 vagy 2 | 1.4 m | Egytengelyes vízszintes forgóasztal | 500 kg | Forgás ≤1 m; magasság ≤0.5 m | 2 pozicionáló |
| D | Függőleges háromtengelyes pozicionáló cella | 1 vagy 2 | 1.4 m / 2 m opcionális | Függőlegesen átfordítható háromtengelyes pozicionáló | 500 kg | 2.4 m × 0.8 m-es szerelvény | 1 pozicionáló |
| E | Vízszintes háromtengelyes pozicionáló cella | 1 vagy 2 | 1.4 m / 2 m opcionális | Vízszintesen forgó háromtengelyes pozicionáló | 500 kg | 2.2 m × 1 m-es szerelvény | 1 pozicionáló |
| F | Kettős robotos orsó-szegnyereg cella | 2 | 1.4 m / 2 m opcionális | Orsó-szegnyereg egytengelyes | 500 kg | Forgás ≤1 m; hossz ≤2 m | 2 pozicionáló |
A betűk csak a táblázat sorcímkéi; a leíró konfigurációnevek a nyilvános azonosítók.
Olvassa el az egyes neveket munkadarab-mozgásválasztásként
Egytengelyes forgatás
Egy vezérelt tengely körül elforgatja a készüléket, hogy alternatív hegesztési felületeket jelenítsen meg.
Vízszintes forgó
Kör alakú vagy indexelt megjelenítéshez forgatja a munkadarabot egy vízszintes asztalon.
Háromtengelyes pozicionálás
Szabályozott mozgást ad hozzá, ha egyetlen forgatás nem biztosítja a kívánt tájolást.
Orsó-szegnyereg tartó
Hosszabb alkatrészeket támaszt mindkét végén a szabályozott hosszirányú elforgatás érdekében.
Egyetlen robotból álló formátum
Egy robotot illeszt a meghatározott szerelvényhez és állomássorozathoz.
Kettős robot formátum
Két oldalról összehangolt lefedettséget használ, ahol a hozzáférés és az ütközések áttekintése ezt lehetővé teszi.
Az illeszkedés megítélése burkológörbe és ízületi feltételek alapján
Járműalkatrészek
Könnyű és közepes méretű, új energiájú vagy haszongépjármű-alkatrészek ismételhető helymeghatározó funkciókkal.
Építőipari berendezések alkatrészei
Olyan gyártott alkatrészek, amelyek burkológörbéje illeszkedik a kiválasztott pozicionálási elrendezéshez.
Kisebb acélhegesztett szerkezetek
Többoldalas hegesztéshez elhelyezett szerkezeti elemek egy zárt cellában.
Hajóalkatrészek
Forgó alkatrészek átmérő, hosszúság és varrathozzáférés alapján szűrve.
Mezőgazdasági gépek alkatrészei
Ismételt gyártások meghatározott rögzítési adatpontokkal és tájolási igényekkel.
Környezetvédelmi berendezések alkatrészei
Alkatrészcsaládok értékelése geometria, anyag, illesztések és bejövő variáció alapján.
Védelem és felügyelet megerősítése a cella hatókörével
Mind a hat konfigurációt egy teljesen zárt hegesztőhelyiségben építik. A végső védelem továbbra is az alkalmazási kockázatértékelés, a helyszíni szabványok és az elfogadási követelmények szerint történik.
Szobai interfészek
Erősítse meg a fő vezérlő, a levegővezérlés, a világítás, a motoros redőnyös ajtó és a füstelszívó telepítési interfészeit.
Üzemeltetés és szerviz
Határozza meg a rakodási, kezelői állomások és karbantartási hozzáférések helyét a kiválasztott elrendezés körül.
Opcionális jelenlét-érzékelés
Értékelje a biztonsági fényfüggönyt a kiválasztott konfigurációhoz kapcsolódóan.
Folyamatállapot-felügyelet
Az opciók közé tartozik a huzal jelenlétének, a sűrített levegő nyomásának és a védőgáz áramlásának ellenőrzése.
Varrat-elhelyezési lehetőség
A lézeres varratkövetés helymeghatározás céljából projektopcióként érhető el.
Projekt visszaigazolás
A jóváhagyott kockázatértékelés révén véglegesítse a védelmet, a csatlakozási pontokat és az elfogadási logikát.
Hozz létre egy kiinduló konfigurációt négy döntésben
A munkadarab meghatározása
Ossza meg a rajzokat, az anyagokat, az illesztések helyét, a változatokat és a beérkező állapotot.
Állítsa be a borítékot
Erősítse meg a szerelvény hosszát, szélességét, forgási átmérőjét, magasságát és a terhelés alapját.
Válasszon részmozgást
Hasonlítsa össze az elfordítható, vízszintes forgó, háromtengelyes és orsó-szegnyereg elrendezéseket.
Cella hatókörének megerősítése
A robotok számlálójának, a folyamatberendezéseknek, a vezérlőknek, az érzékelésnek, a munkadarab-befogásnak és a védőeszközöknek az összehangolása.
Alakítsa át a rövid listát projektdefinícióvá
A konfiguráció egy kiinduló architektúra. A végleges hatókört a munkadarab, a hegesztési folyamat, a berendezés interfészei és az átvételi terv alapján határozzák meg.
Az alkalmazás felülvizsgálata
Alkatrészek, illesztések, helymeghatározó adatok, változatok és helyszíni korlátozások megerősítése.
Konfigurációs koncepció
Határozza meg az alkatrész mozgását, az állomások sorrendjét, a robot mennyiségét és a kezelői interakciót.
Folyamat és ellenőrzések
A hegesztőberendezések, a vezérlők, a felügyeleti és a berendezés csatlakozási pontjainak beállítása a specifikációnak megfelelően.
Munkadarab-rögzítés és védelem
Részletesen kidolgozott szerelvények, rakodási módszer, helyiségcsatlakozások és projektbiztosítékok.
Elfogadás definíciója
Egyeztesse a tesztalkatrészeket, a feltételeket, a dokumentációt és az elfogadási kritériumokat.
Projekttámogatás
A dokumentáció, a képzés és a szállítás utáni támogatás koordinálása a megállapodás szerinti kereteken belül.
A konfiguráció jóváhagyása előtt megválaszolandó kérdések
Melyik cellakonfigurációval kezdjem?
Kezdje a munkadarab burkológörbéjével és a kívánt alkatrészmozgással, majd alkalmazzon szitafordítást, vízszintes forgatást, többtengelyes vagy orsó-szegnyereg elrendezéseket.
Lehet egy vagy két robotot konfigurálni?
A bemutatott portfólió egyrobotos, egy- vagy kétrobotos, valamint kétrobotos elrendezéseket tartalmaz. A végső mennyiség a hegesztési hozzáféréstől, a sorrendtől és az ütközésvizsgálattól függ.
Integrálhatók-e a kívánt hegesztőberendezések?
Specifikáció szerint értékelhető. Ossza meg a tervezett folyamatberendezéseket és interfészeket, hogy a kompatibilitás, az ellenőrzések és a felelősségi határok megerősítést nyerjenek.
Mit kell benyújtani a pályázat elbírálásához?
Adja meg a rajzokat, az anyagokat, az illesztéseket, az alkatrészváltozatokat, a szükséges orientációt, a folyamat sorrendjét, a helyszíni csatlakozási pontokat és az elfogadási elvárásokat.
Az érzékelési lehetőségek minden konfigurációban azonosak?
Nem. Az opciók a megfelelő elrendezéstől és projektkövetelménytől függenek; azokat nem szabad a teljes portfólióban átmásolni.
A konfigurációs megbeszélés megkezdéséhez használd a valódi részt
Ossza meg a rajzokat, a munkadarab burkolatát, a hegesztési folyamatot, a befogási koncepciót és a helyszíni korlátokat, hogy az EVST kiindulópontként kezelhesse a robothegesztő cella működését.