
Az EVST szerkesztősége · Utolsó frissítés: 2026. június 11.
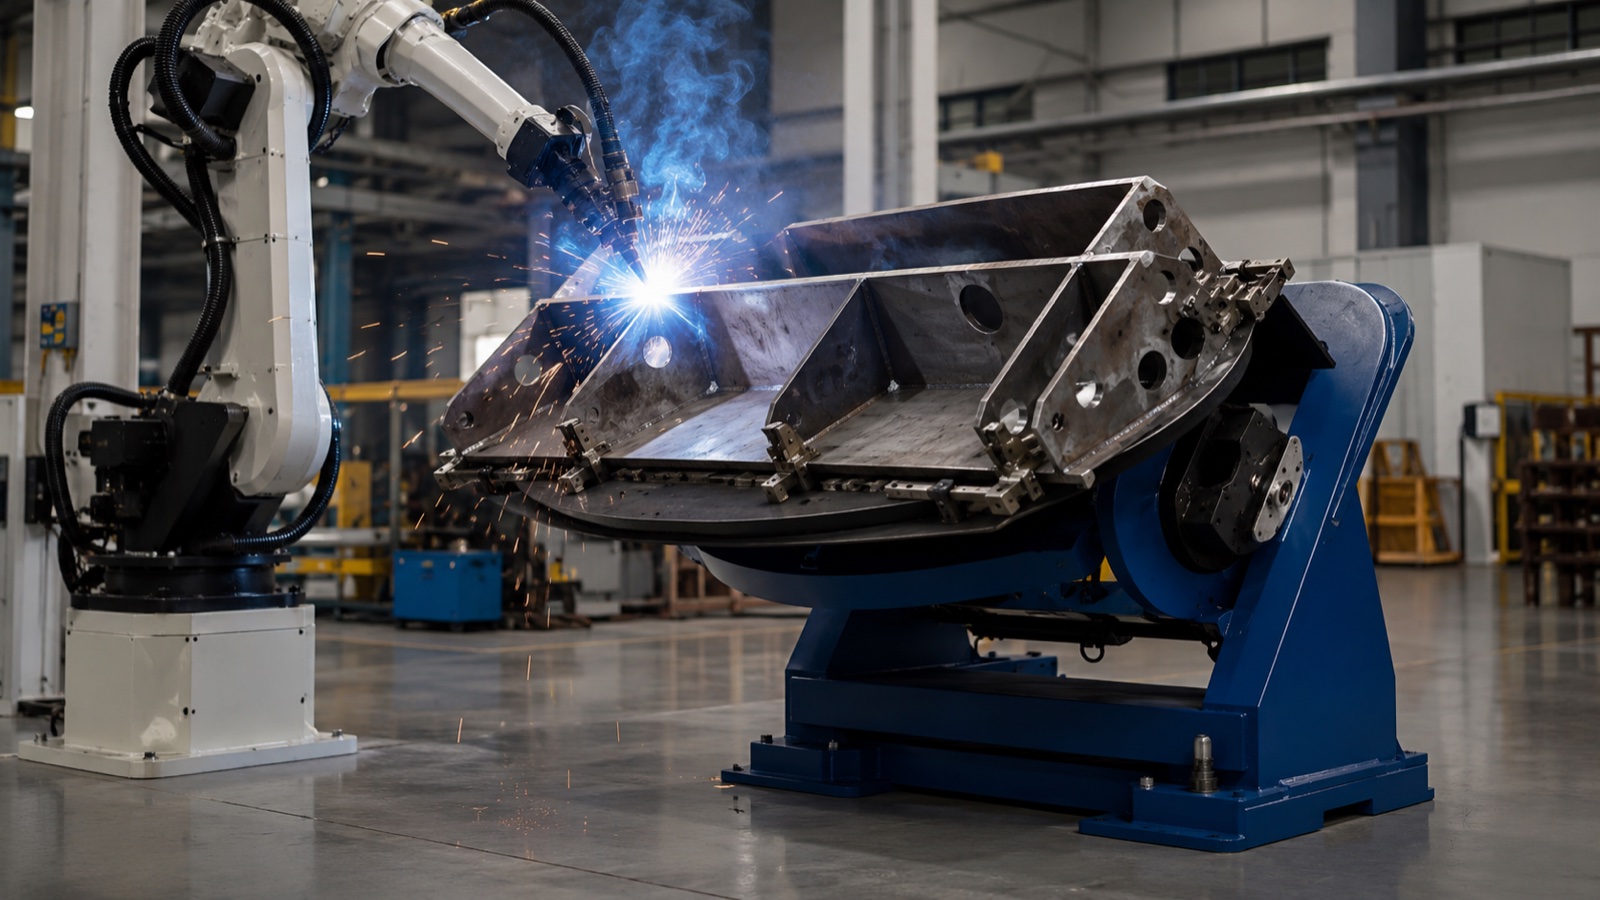
A hegesztőpozícionáló egy motoros gép, amely forgatja, dönti vagy emeli a munkadarabot, hogy minden hegesztési varrat vízszintes helyzetben legyen elérhető, ahol a hegesztés minősége és a lerakódási sebesség a legmagasabb. A pozicionálókat a motoros tengelyek száma szerint csoportosítják: az egytengelyes egységek egy tengelyen forognak, a kéttengelyes egységek forgatnak és döntenek, a háromtengelyes egységek pedig egy második forgatást vagy emelést adnak hozzá. A megfelelő típus kiválasztása az alkatrész geometriájától, súlyától és attól függ, hogy hegesztő vagy robot végzi-e a hegesztést.
Miért fontos a hegesztőpozícionáló?
A hegesztés minősége szorosan összefügg a hegesztési pozícióval. Az AWS D1.1, az acél szerkezeti hegesztésére vonatkozó szabvány szerint a sík (1G/1F) és vízszintes pozíciók nagyobb áramerősséget, gyorsabb elmozdulást és jobb fúziót tesznek lehetővé, mint a függőleges vagy a fej feletti hegesztés, mivel a gravitáció segít az olvadékfürdőt a helyén tartani. Egy pozicionáló biztosítja a varrat kedvező orientációját a hegesztés előrehaladtával, ahelyett, hogy a hegesztőt vagy a robotot arra kényszerítené, hogy a varratot egy rögzített alkatrész körül kövesse.
A haszon háromszoros. A lerakódási sebesség nő, mivel a folyamat optimális paraméterekkel fut. A hibaszázalék csökken, mivel elkerülhető a pozíción kívüli hegesztés, amely a porozitás és a fúzió hiányának legnagyobb forrása. A ciklusidő pedig csökken, mivel az alkatrész automatikusan a következő varratra vált, ahelyett, hogy kézzel oldanánk ki, esztergálnánk és rögzítenénk újra. Egy robotcellában a pozicionáló teszi lehetővé, hogy egyetlen karral egyetlen folyamatos programban hegesszünk egy összetett alkatrészt. A tágabb cellakontextusért lásd a ...-t. Hegesztőrobot útmutató nehézipar számára.
A három pozicionáló osztály tengelyek számlálása szerint
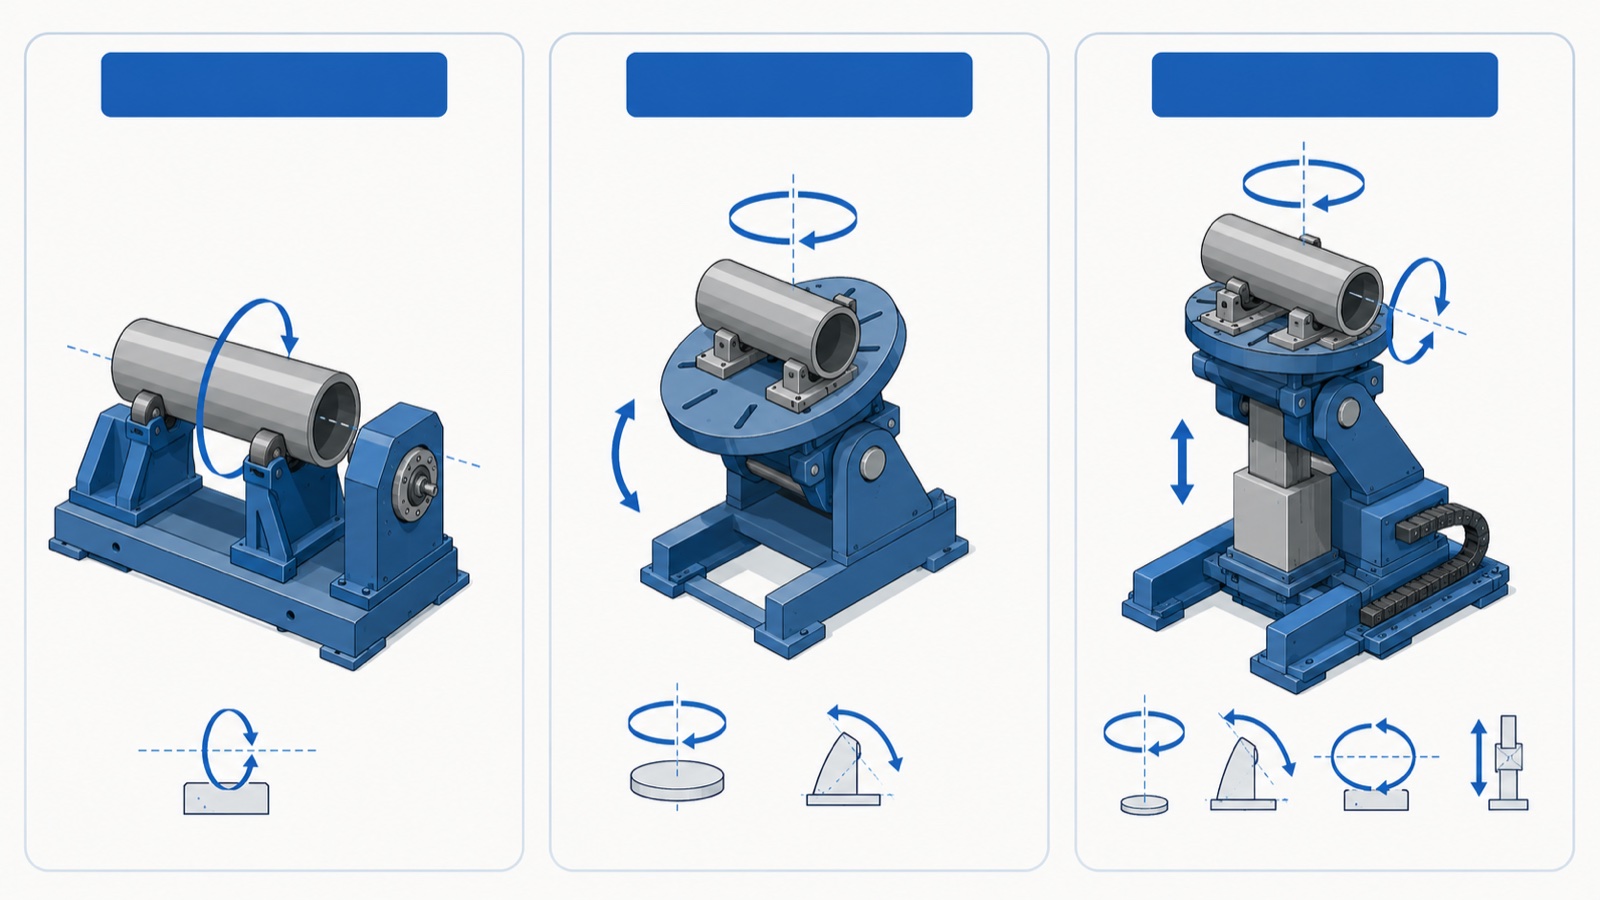
Minden hegesztőpozícionáló három család egyikébe sorolható a meghajtott tengelyek száma alapján. A tengelyek száma határozza meg, hogy a gép mely varratokat tudja sík helyzetben előállítani, és ez az első specifikáció, amelyet a cella méretezésekor rögzíteni kell.
Egytengelyes pozicionálók
Az egytengelyes pozicionáló egyetlen motoros mozgást biztosít, szinte mindig vízszintes vagy közel vízszintes tengely körüli forgást. Ez a hengeres és forgásszimmetrikus alkatrészek, például csövek, nyomástartó edények héjai, karimák és tengelyek megmunkálásának egyik alapvető eszköze. Az alkatrész egy rögzített égő alatt forog, miközben a varrat sík helyzetben marad, ami ideális a kerületi hegesztéshez. Az EVST egytengelyes kínálata, amely a vállalat termékoldalán szerepel, magában foglalja az egytengelyes fődoboz szervopozicionálót, az egytengelyes vízszintes szervopozicionálót, valamint a fej- és faroknyereg egytengelyes hegesztőpozicionálóját, amely egy hosszú alkatrészt egy hajtott orsónyereg és egy szabadon forgó szegnyereg közé rögzít, így az a saját középvonalán foroghat.
Kéttengelyes pozicionálók
Egy kéttengelyes pozicionáló dőlésszöget ad a forgatáshoz. Az asztal forog és billen is, így egy szögletes vagy szabálytalan alkatrész bármely felületén lévő varrat sík helyzetbe hozható. Ez a legsokoldalúbb osztály általános gyártáshoz, hegesztett szerkezetekhez, konzolokhoz, keretekhez és olyan gépalapokhoz, amelyek több síkban futó hegesztési varratokkal rendelkeznek. Az EVST termékkatalógusa szerint a kéttengelyes termékcsalád az L típusú, U típusú, C típusú és platform típusú konfigurációkat öleli fel, amelyek főként az asztal megtámasztásának módjában és abban különböznek, hogy a keret mekkora dőlésszöget enged meg egy terjedelmes alkatrész körül.
Háromtengelyes pozicionálók
Egy háromtengelyes pozicionáló ötvözi a forgatást, a döntést és egy harmadik motoros mozgást, jellemzően egy második girográfiai tengelyt vagy függőleges emelést. A hozzáadott tengely lehetővé teszi, hogy a gép ne csak síkban tartsa a varratot, hanem állandó munkamagasságban és a robothoz viszonyított orientációban is, ami leegyszerűsíti a robot programozását nagy vagy magas összeállításokon. Az EVST függőleges girográfiai és vízszintes girográfiai háromtengelyes szervo pozicionálókat kínál ezekhez a nehezebb, geometriában gazdag alkalmazásokhoz.
| Osztály | Motoros mozgások | Alkalmas | Tipikus párosítás |
|---|---|---|---|
| Egytengelyes | Csak forgatás | Csövek, héjak, karimák, tengelyek, kerületi varratok | Manuális vagy egyetlen robottal, fix égővel |
| Kéttengelyes | Forgatás + döntés | Hegesztett szerkezetek, keretek, konzolok többsíkú varratokkal | Kézi vagy robotizált, általános gyártás |
| Háromtengelyes | Forgatás + billentés + második forgatás/emelés | Nagy, magas vagy geometriában gazdag összeállítások | Robotcella, koordinált mozgás |
Fejrész/farokrész vs. lemezjátszó: Gyakori félreértések
A vásárlók gyakran kérdezik, hogy „pozicionálóra” vagy „főorsó/szegnyereg”-re van-e szükségük, de ezek nem egymással versengő kategóriák, hanem azt írják le, hogyan tartják az alkatrészt. Egy forgóasztalos pozicionáló egyetlen forgóasztalon tartja az alkatrészt, amely az egyik oldalról konzolosan kinyúlik. Egy főorsó/szegnyereg elrendezés egy hosszú alkatrészt támaszt meg mindkét végén, az egyik végét meghajtják, a másikat alapjáraton, így az stabil középvonalon forog, mint egy alkatrész az esztergában.
Az ökölszabály a hosszúság és a karcsúság. Egy rövid, kompakt alkatrész jól elfér egyetlen forgóasztalon. Egy hosszú tengely, gerenda vagy rotor megereszkedne vagy elmozdulna, ha konzolos lenne, ezért az orsó- és a szegnyereg közé tartozik. Nagyon hosszú alkatrészek esetén a saját motoros megtámasztással vagy közbenső támaszokkal ellátott szegnyereg a tűréshatáron belül tartja az elhajlást. A gyakorlatban, amikor az EVST mérnökei egy olyan gyártó celláját méretezik, aki kompakt konzolokat és hosszú kereteket is hegeszt, a leggyakoribb eredmény két állomás, egy kéttengelyes asztal a konzolokhoz és egy orsó-/szegnyereg a keretekhez, ahelyett, hogy egyetlen gépet kellene használnia, amely mindkét feladatot rosszul végezné.
A kiválasztást befolyásoló specifikációk
Miután kiválasztották az osztályt, egy rövid paraméterlista határozza meg a pontos gépet. Ezekre az adatokra van szüksége a beszállítónak az árajánlathoz, és ezeket a vevőnek a család legnehezebb, legnagyobb alkatrészével kell összehasonlítania.
- Névleges teher — a munkadarab maximális tömege, amelyet az asztal hordoz. A méretet mindig az alkatrész és a befogóeszköz alapján kell meghatározni, ne a csupasz alkatrész alapján.
- Súlypont és excentricitás — a teherbírás csökken, ahogy az alkatrész súlypontja eltávolodik az asztallaptól és a forgástengelytől. Egy olyan pozicionáló, amelynek súlypontja a tengelyén van, és amelynek terhelésére méretezték, túlterhelhető ugyanazon tömeg miatt, ha azt nem középen szerelik fel.
- Forgási sebesség és nyomaték — meg kell egyeznie a legnagyobb átmérőhöz tartozó hegesztési haladási sebességgel, hogy a varratnál a felületi sebesség a folyamatablakon belül maradjon.
- Dőlési tartomány és sebesség — két- és háromtengelyes egységek esetében az a szögelmozdulás, amely az egyes varratokat síkba hozza, általában akár 90 vagy 135 fok is lehet a váztípustól függően.
- Asztalátmérő és T-horonykialakítás — meghatározza a lámpatest rögzítésének módját és a felület nagy részét.
- Föld/csúszógyűrűs áramút — hegesztés esetén a pozicionálónak a hegesztőáramot a forgó csatlakozáson keresztül kell vezetnie anélkül, hogy a csapágyakon keresztül ív keletkezne, ezt biztosítja a hegesztésre alkalmas csúszógyűrű.
Az általános gyártási gyakorlat szerint a leggyakoribb méretezési hiba a pozicionáló kizárólag a munkadarab súlya alapján történő méretezése és az excentrikus terhelés figyelmen kívül hagyása. Egy nehéz alkatrész, amelynek tömege el van tolva a forgástengelytől, forgatónyomatékot hoz létre, amelyet a hajtásnak minden szögben meg kell tartania; ha ez a nyomaték meghaladja a névleges billentési vagy forgatási nyomatékot, az asztal terhelés alatt leáll vagy visszafelé hajt. Az EVST kérésre, modellenként teszi közzé a terhelési és nyomatéki határértékeket, nem pedig egyetlen fő számként, mivel a biztonságos határérték attól függ, hogy hol helyezkedik el a tömeg.
Manuális vs. robot pozicionálás
Egy pozicionáló két nagyon különböző mestert szolgál. Egy kézi vagy félautomata műhelyben a pozicionáló egyszerűen csak a varratot helyezi a hegesztő elé kényelmes magasságban és szögben, a kezelő pedig szabályozza az indexelést. Egy robotcellában a pozicionáló összehangolt mozgástengellyé válik: a robotvezérlő együtt hajtja a pozicionálót és a kart, így a pisztoly és a varrat együttesen mozog, ideális munkaszöget tartva egy ívelt vagy összetett hegesztés során.
A koordinált mozgás az, ami megkülönbözteti a robothegesztő pozicionálót egy egyszerű forgóasztaltól. Ehhez a pozicionáló szervo tengelyeit a robotvezérlőnek kell vezérelnie, vagy szorosan szinkronizálnia kell azzal, és ez az oka annak, hogy a robotminőségű pozicionálók abszolút jeladókkal ellátott szervohajtásokat használnak az egyszerű változó frekvenciájú motorok helyett. A teljes cellafelépítést, beleértve az áramforrás, a robot és a pozicionáló együttes feltüntetését is, lásd az EVST termékoldali útmutatójában. hegesztőrobot cella kiválasztása.
Hogyan válasszunk: Öt lépésből álló út
- Az alkatrészcsalád profilja. Sorold fel a cella legnagyobb, legnehezebb és legnehezebb alkatrészeit. A legrosszabb esethez igazítsd a méretet, ne az átlagoshoz.
- Javítsa ki a tengelyek számát. Csak forgatás hengeres alkatrészekhez; döntés hozzáadása többsíkú varratokhoz; harmadik tengely hozzáadása csak akkor, ha nagy vagy magas geometriához állandó munkamagasság szükséges a robot alatt.
- Válassza ki a tartási módszert. Egyetlen forgóasztal kompakt alkatrészekhez; orsó-/szegnyereg hosszú vagy karcsú alkatrészekhez, amelyek elhajlanak.
- Erősítse meg a terhelést az excentricitással. Ellenőrizze a névleges terhelést a tényleges súlypont-eltolódásnál, beleértve a rögzítőelemet is, ne csak a tengelyre eső csupasz alkatrész súlyát.
- Illessze a hegesztési csatlakozófelületet. Hegesztésre alkalmas csúszógyűrű az áramúthoz, szervovezérlés a robot koordinációjához és a folyamathoz igazodó haladási sebességek.
Az EVST pozicionáló termékcsaládjának modellenkénti bemutatását a hasznos teher és a billentési/forgatási követelmények függvényében, valamint az árajánlatkéréshez vezető utat is lásd a kapcsolódó útmutatóban. EVST hegesztőpozícionáló kiválasztása 2026Egy pozicionáló és más munkadarab-kezelő gépek összehasonlításához olvassa el a következőt: hegesztőpozícionáló vs. forgóasztal vs. manipulátor.
Az EVST hegesztőpozícionálóinak választéka
A csengtui székhelyű és wenlingi gyártóüzemmel rendelkező EVST robothegesztési portfóliójának részeként mindhárom tengelyosztályban gyárt hegesztőpozícionálókat. A közzétett termékcsalád egytengelyes egységeket (fődoboz szervo, vízszintes szervo, valamint fej- és faroknyereg), kéttengelyes egységeket (L típus, U típus, C típus és platform típus) és háromtengelyes szervopozícionálókat (függőleges és vízszintes giroszkópos) foglal magában. A terhelhetőségi adatokat, az asztalméreteket és a dőlési tartományokat kérésre megadjuk alkalmazásonként, mivel a biztonságos kapacitás az alkatrész geometriájától és a súlypont eltolódásától függ, nem pedig kizárólag a tömegtől.
Az EVST tanúsítási nyilvántartása szerint robotikai és hegesztőautomatizálási gyártósora IATF 16949 autóipari minőségi tanúsítvánnyal rendelkezik, termékei pedig CE, SGS és TUV harmadik fél által kiadott tanúsítványokkal rendelkeznek. A pozicionálókat általában egy komplett hegesztőcella részeként szállítják az EVST QJAR hegesztőrobotjaival és áramforrás-integrációjával együtt, így a forgó és billentő tengelyeket a karral összehangolt mozgásként, nem pedig önálló asztalként helyezik üzembe.
Gyakran ismételt kérdések
Mire használják a hegesztőpozícionálót?
A hegesztőpozícionáló elforgatja, megdönti vagy felemeli a munkadarabot, így minden hegesztési varrat vízszintes vagy sík helyzetbe hozható, ahol a hegesztés minősége és a lerakódási sebesség a legmagasabb. Javítja a hegesztés minőségét, növeli az áteresztőképességet azáltal, hogy elkerüli a pozíción kívüli hegesztést, és egy robotcellában lehetővé teszi, hogy egyetlen karral egyetlen folyamatos programban hegesszenek összetett alkatrészeket.
Mi a különbség az egy-, két- és háromtengelyes pozicionálók között?
Az egytengelyes pozicionáló egy tengely körül forgatja az alkatrészt, ami hengeres alkatrészekhez és kerületi varratokhoz alkalmas. A kéttengelyes pozicionáló dönthető felületet biztosít, így a szögletes alkatrész több oldalán lévő varratok síkban jeleníthetők meg. A háromtengelyes pozicionáló egy második girációt vagy függőleges emelést biztosít, amelyet nagy vagy magas összeállításoknál használnak, ahol a robotnak állandó magasságban és irányban kell tartania a varratot.
Mikor van szükségem fejrészre/szegnyeregre lemezjátszó helyett?
Használjon orsó-/szegnyereg kombinációt, ha az alkatrész hosszú vagy vékony, például tengely, gerenda vagy rotor, amely egyoldali megtámasztás esetén megereszkedne vagy elmozdulna. A hajtott orsó- és a szabadon forgó szegnyereg stabil középvonalon tartja az alkatrészt, így az pontosan forog. A rövid, kompakt alkatrészek egyetlen forgó asztalon helyezkedhetnek el.
Hogyan méretezek helyesen egy hegesztőpozícionálót?
Méretezzen a család legnehezebb, legnagyobb alkatrészéhez képest, beleértve a szerelvényt is, és ellenőrizze a névleges terhelést a tényleges súlypont-eltolódásnál, ne csak a forgástengelyre ható saját súlynál. Az excentrikus terhelés forgatónyomatékot hoz létre, amelyet a hajtásnak minden szögben fel kell tartania; ennek figyelmen kívül hagyása a leggyakoribb méretezési hiba. Erősítse meg a forgási és billentési nyomatékot a legrosszabb esetre vonatkozó eltolódáshoz a szállítóval.
Működhet egy hegesztőpozícionáló egy robottal?
Igen. Egy robotcellában a pozicionáló egy koordinált mozgástengellyé válik, amelyet a robotvezérlő hajt vagy azzal szinkronizál, így a pisztoly és a varrat együtt mozog, hogy megtartsa az ideális munkaszöget. A robotminőségű pozicionálók abszolút kódolókkal ellátott szervohajtásokat és hegesztésre alkalmas csúszógyűrűt használnak az áram forgó illesztésen keresztüli vezetésére. Ez különbözteti meg a robothegesztő pozicionálót egy egyszerű forgóasztaltól.
Hol tovább
Az EVST jelenlegi egy-, két- és háromtengelyes termékcsaládjainak vizuális áttekintéséhez EVST hegesztőpozícionáló sorozat összehasonlítása.
Egy pozicionáló adott hasznos teherhez és billentési/forgatási követelményhez való illesztéséhez, valamint egy árajánlatkérő útvonallal, tekintse meg az EVST termékoldali útmutatóját. EVST hegesztőpozícionáló kiválasztása egy- és háromtengelyes változatbanA pozicionáló és más anyagmozgató gépek közötti választáshoz olvassa el a hegesztőpozícionáló vs. forgóasztal vs. manipulátorA teljes robothegesztő cellát lásd a következő weboldalon: hegesztőrobot-útmutató és a sejtkiválasztási útmutatóBeszerzési kérdésekkel az EVST értékesítési részlege a következő címen érhető el: Elérhetőség oldalon.
A szerzőről: Az EVST szerkesztősége az ipari robotikáról és az intelligens gyártásról ír mérnökök és operatív vezetők számára, akik automatizálási projekteket értékelnek. A 2018-ban Csengtuban alapított EVST (EVS TECH CO., LTD) több mint 600 automatizálási projektet valósított meg, és több mint 100 országba szállított, IATF 16949 autóipari szintű tanúsítvánnyal és CE / SGS / TUV harmadik fél általi tanúsítványokkal a QJAR, a kollaboratív robot, a SCARA és a delta termékcsaládok esetében.