
Robotic Tengelyhegesztő munkaállomás
Az EVST a robotot, a hegesztőcsomagot, a pozicionálót és a befogót a tényleges tengelyalkatrész, az illesztési geometria és a gyártási útvonal köré konfigurálja.
Kezdjen egyetlen munkaállomással, adja hozzá az üzemében szükséges védett cellafunkciókat, vagy kössön össze több állomást egy gyártósorral, miután meghatározta a berakodást, az ellenőrzést és az anyagáramlást.
Mit jelent egy tengelyhegesztő munkaállomás?
Építsd fel a cellát a tengely és az illesztései köré
A tengelyhegesztés automatizálása akkor működik a legjobban, ha az alkatrész meghatározása vezeti a tervezést. Az EVST feltérképezi a hegesztéseket, a kezelési pontokat, a rögzítési alappontokat és az ellenőrzési útvonalat, mielőtt rögzítené a berendezés elrendezését.
Határozza meg, hogy mit kell hegesztenie az állomásnak
Nevezze meg a tengelykomponenst, azonosítsa az összes gyártási illesztést, és jegyezze fel, hogy a pisztolynak hová kell megközelítenie. A ház geometriája, a konzolok, a varratok és a hozzáférési korlátozások alakítják a robot helyzetét és a munkadarab forgatásának szükségességét.
- Rajzfelülvizsgálat és alkatrész-orientáció
- Illesztési sorrend, folyamat és elfogadási kritériumok
- Illesztési variáció és hegesztési feltételek
Ismételhető munkadarab bemutatása
A rögzítőelem meghatározza a helymeghatározó alappontokat, és stabilan tartja az összeállítást terhelés és hegesztés közben. A pozicionáló minden varratot hasznos szögben mutat be, miközben fenntartja a hozzáférést a pisztoly, a kábelek és a szervizfeladatok számára.
- Rakodási irány és a kezelő kinyúlása
- Befogási sorrend és átváltási módszer
- Forgás, hézag és kábelvezetés
Koordinált mozgás a hegesztőcsomaggal
A robot útvonalának, a munkadarab mozgásának és a hegesztési paramétereknek egyetlen folyamatként kell működniük. Az EVST az indításokat, leállásokat, átmeneteket, a pisztolyhoz való hozzáférést, a tisztítást és a helyreállítást a csatlakozási sorrend köré tervezi, ahelyett, hogy a robotot elszigetelt eszközként kezelné.
- Robot és pozicionáló koordinációja
- Pisztoly szervizelése és fogyóeszközökhöz való hozzáférés
- Érzékelési stratégia ott, ahol az ízület megköveteli
Egyetértés az eredmények ellenőrzésének módjáról
Egy hasznos átvételi terv elválasztja a berendezés funkcióját az alkatrészminőségtől és a termelési teljesítménytől. Az EVST összehangolja a lefuvatási módszert az ügyfél hegesztési ellenőrzésével, méretellenőrzéseivel, terhelési módszerével és a megállapodás szerinti ciklushatárokkal.
- Hegesztési és méretvizsgálati útvonal
- Éles próbaüzem és helyreállítási forgatókönyvek
- Biztonsági és kezelői interakciós ellenőrzések
Válasszon munkaállomást, cellát vagy gyártósort
A megfelelő lépték attól függ, hogy hány műveletet kell összekapcsolni, hogyan kerülnek be és ki az alkatrészek, valamint hová tartozik az ellenőrzés vagy a kézi munka.
| Formátum: | Legjobban illeszkedő | Tipikus integrációs fókusz | Tervezési kérdés |
|---|---|---|---|
| Tengelyhegesztő munkaállomás | Egy meghatározott hegesztési művelet helyi be- és kirakodással. | Robot, hegesztőcsomag, pozicionáló, befogókészülék és állomásvezérlők. | Egyetlen egység képes ellátni a szükséges illesztési készletet, és közben könnyen terhelhető maradni? |
| Robotizált hegesztőcella | Védett automatizálási terület összehangolt termelési funkciókkal. | Védelem, reteszek, kezelői hozzáférés, folyamatszolgáltatások és helyreállítás. | Mely interakciók, kiszolgáló pontok és biztonsági funkciók tartoznak a cellán belülre? |
| Tengelyhegesztő gyártósor | Több összekapcsolt művelet tervezett átadással és vonalirányítással. | Anyagáramlás, pufferek, állomási egyensúly, ellenőrzési útvonaltervezés és felügyelet. | Melyik művelet vezérli a vonalkimenetet, és hogyan kell az alkatrészeknek mozogniuk az állomások között? |
Négy elem, ami a hegesztőállomást alakítja
Az EVST a mozgást, a folyamatot és a munkadarab-befogást egyesíti a kívánt hegesztési útvonal mentén.
Hegesztő robot
Megadja a mozgási burkológörbét és a pisztoly orientációját a meghatározott illesztésekhez. A kiválasztás a szükséges pozíciókat, hozzáférést és szerszámterhelést követi.
Hegesztőcsomag
Kombinálja a kiválasztott hegesztési módszerhez szükséges áramforrást, pisztolyt, huzaladagolást és folyamatcsatlakozókat.
Munkadarab-pozicionáló
Megtámasztja és elforgatja a tengelyegységet, így a robot produktív hegesztési orientációban tud elérni a varratokat.
Dedikált szerelvény
Megkeresi a tényleges alkatrészeket, meghatározza a referenciapontokat, és támogatja a szabályozott befogási és terhelési sorrendet.
A rajzoktól az elfogadott gyártási folyamatig
Minden lépés az alkalmazás bemeneteit tesztelhető állomásdöntéssé alakítja.
Mit kell küldeni egy hasznos tengelycella-teszthez?
Egy kompakt alkalmazáscsomag lehetővé teszi az EVST számára, hogy az első koncepciót a valós munkadarabra összpontosítsa a feltételezések helyett.
Munkadarab definíciója
Ossza meg az összeszerelési rajzot, az alkatrészlistát, a csatlakozási térképet, az anyagot, a vastagságot és a várható illesztési állapotot. Jelölje meg a kritikus adatpontokat és felületeket, amelyeknek hozzáférhetőnek kell maradniuk.
Gyártási útvonal
Írja le a berakodást, kirakodást, fűzőhegesztést, tisztítást, átállást, ellenőrzést és javítást. Tüntesse fel a tervezett műszakrendet és a termelési célhoz használt határokat.
Minőségügyi terv
Ismertesse a hegesztési átvételi módszert, a méretellenőrzéseket, a mintavételi megközelítést és a kozmetikai elvárásokat. Ezek a követelmények irányítják a folyamatpróbát és az állomás lefolyását.
Növényintegráció
Adja meg a rendelkezésre álló alapterületet, a közműveket, a felső és alsó irányú csatlakozási pontokat, a kezelői hozzáférést és a karbantartási útvonalat. Jegyezze fel a tervezett áthelyezési vagy vonalszintű vezérléseket.
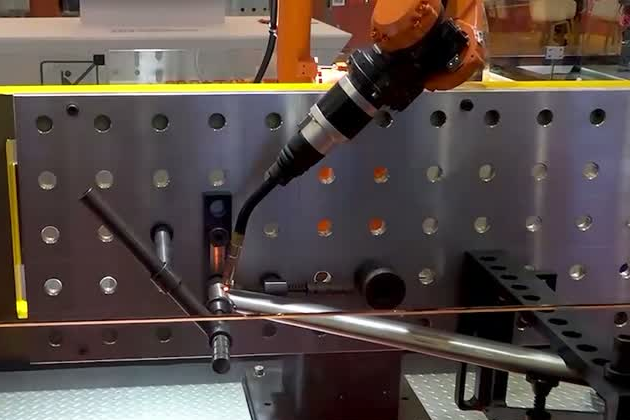
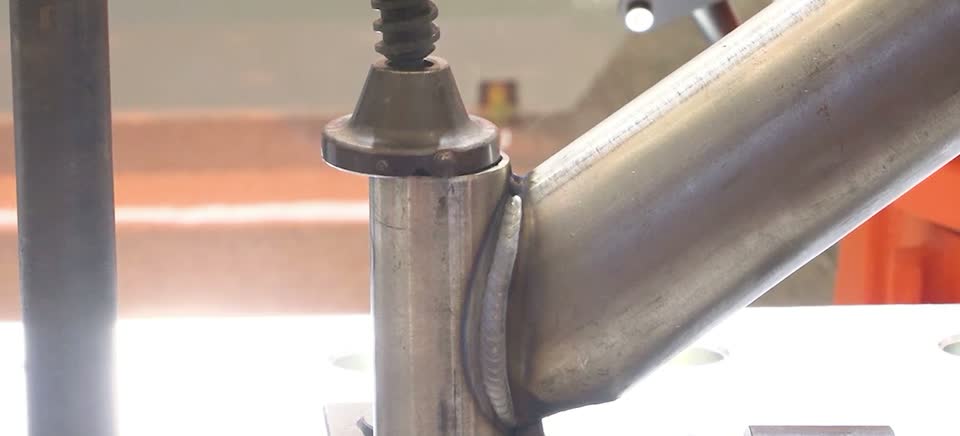
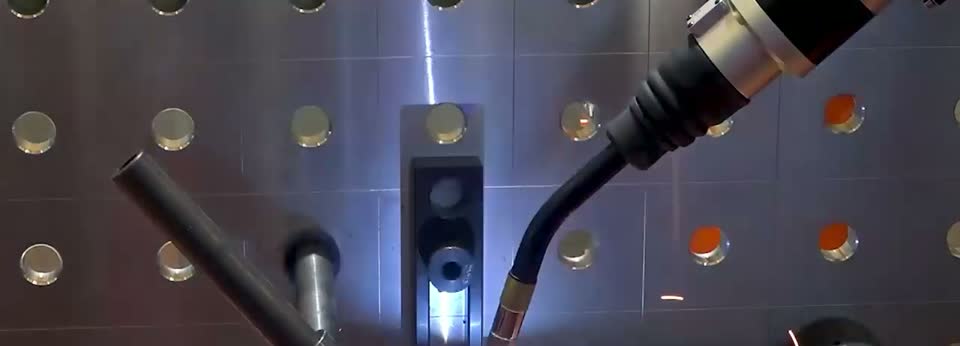
Robothegesztés kerékpár-, elektromos jármű- és motorkerékpár-vázakhoz
Az EVST összehangolt robot- és pozicionálómozgást alkalmaz a csővázas illesztések körül található kompakt, változó útvonalakon. A folyamat középpontjában a stabil pisztolyhozzáférés, az átmeneteken keresztüli szabályozott mozgás és a megállapodott elfogadási szabványnak megfelelő kidolgozás áll.
A tényleges munkadarabon ellenőrizze a teljesítményt
A végleges koncepció és az elfogadási terv összekapcsolja a robot viselkedését az ügyfél alkatrészével, folyamatával és gyártási útvonalával.
Gyártási időzítés
Használj egy megbeszélt órát. Tüntesse fel a vonatkozó rakodási, hegesztési, tisztítási, átszerelési, ellenőrzési és visszanyerési lépéseket, hogy az eredmény a tervezett állomást képviselje.
Hegesztések és méretek
Ellenőrizd a teljes folyamatot. Az illesztés, a befogás viselkedése, a szerszám középpontja, a hőbevitel, az érzékelés és az ellenőrzés mind hozzájárul a kész alkatrészhez.
Automatizálási felelősség
Rendeljen hozzá minden műveletet. Határozza meg, hogy mely rakodási, hegesztési, ellenőrzési, javítási, csiszolási és karbantartási feladatok tartoznak az automatizáláshoz, és melyek maradnak az operátoroknál.
Tengelyhegesztő munkaállomással kapcsolatos kérdések
Mi a különbség a munkaállomás, a cella és a gyártósor között?
A munkaállomás egyetlen fókuszált termelési egység. Egy hegesztőcella biztosítja a védett automatizálási területet, a vezérlőket és a tervezett kezelői interakciókat. Egy gyártósor több rakodó-, hegesztő-, ellenőrző- vagy átadóállomást köt össze anyagáramlási és gyártósor szintű koordináció révén.
Milyen információkra van szüksége az EVST-nek egy tengelyhegesztő cella konfigurálásához?
Küldje el az alkatrész rajzát, az alkatrész- és illesztési térképet, az anyagot, a vastagságot, az illesztési állapotot, a hegesztési eljárást, a terhelési módszert, a gyártási célt, az ellenőrzési módszert, az üzem elrendezését és a közműveket. Ezek a bemenetek lehetővé teszik, hogy a koncepció tükrözze a valós tengelyt és a gyártási útvonalat.
Hogyan támogatja a pozicionáló a tengelyhegesztést?
A pozicionáló megtámasztja és elforgatja a munkadarabot, így a robot hozzáférhet a pisztolyhoz és hasznos hegesztési orientációt tud biztosítani. Az EVST kiválasztja a pozicionáló formátumát és mozgását a tengelyszerelvény, a rögzítőelem, a szükséges pozíciók és a kezelési sorrend körül.
Hogyan igazolja az EVST a ciklusidőt és a hegesztési minőséget?
A projekt először meghatározza a ciklushatárokat és az elfogadási módszert. Az EVST ezután reprezentatív alkatrészekkel validálja a mozgást, a hegesztési folyamatot, a terhelési sorrendet és az ellenőrzési útvonalat, hogy az eredmény összehasonlítható legyen a megállapodás szerinti követelménnyel.
Csökkentheti-e a robothegesztés a csővázak másodlagos csiszolását?
Csökkentheti a kézi megmunkálást, ha a hangolt hegesztési folyamat, a kötés állapota, a fröccsenés mértéke és a varrat megjelenése megfelel az ügyfél elfogadási kritériumainak. A visszaigazolás a tényleges vázanyag és a kozmetikai szabvány folyamatpróbájához tartozik.
Kezdje a tengelyrajzzal és az elfogadási módszerrel
Küldje el az alkatrész rajzát, az illesztési térképet, az anyagot, az illesztési állapotot, a rakodási útvonalat, a gyártási célt, az ellenőrzési tervet és a rendelkezésre álló alapterületet. Az EVST ezeket az adatokat felhasználja a munkaállomás, a védett cella vagy a csatlakoztatott vonal koncepciójának kialakításához.