
Robotizált sorjázó cella présöntvényekhez: Robotcellák, speciális gépek és Scan-to-Path köszörülés
A robotizált sorjázó cella egy szerszámmal rögzített cella, amelyben a robot egy orsót vagy csiszolófejet hordoz egy rögzített szerelvényhez vagy pozicionálóhoz rögzített öntvény körül.
Beszéljétek meg a munkadarabotokat →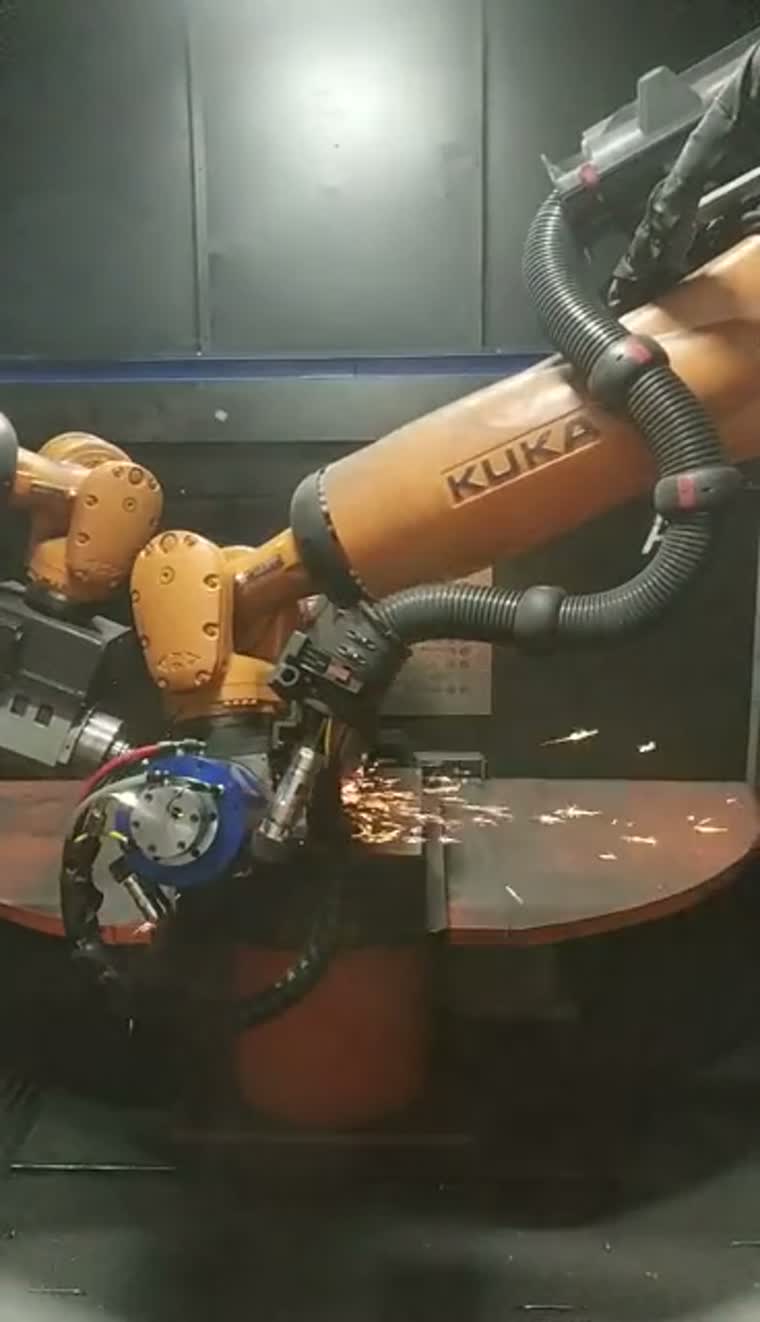
Kezdjük az öntéssel és annak korlátaival
A tipikus munkadarab-családok közé tartoznak a motorblokkok, hengerfejek, sebességváltó házak és motorházak. A befogási hozzáférés, az esztergálási játék és a szerszám megközelítése határozza meg a cella elrendezését.
A bejövő öntvények kontúrja és elválasztóvonal-pozíciója eltérő lehet. A kezelési útvonal kiválasztása előtt tekintse át a reprezentatív öntvényeket, a készülékek adatpontjait és a megmunkálandó területeket.
Maximális munkadarab tömeg: kérésre.
Maximális munkadarab méretek és esztergálási tartomány: kérésre.
A szerszámbefogásos elrendezés olyan munkadarabokhoz alkalmas, amelyeket nehéz rögzített simítószerszámokkal mozgatni; a kezelési útvonalról szóló döntés a hozzáféréstől és a befogástól is függ.
Cellaelrendezések, erőszabályozási lehetőségek és porelszívásCellakonfigurációk és eszközökhöz való hozzáférés
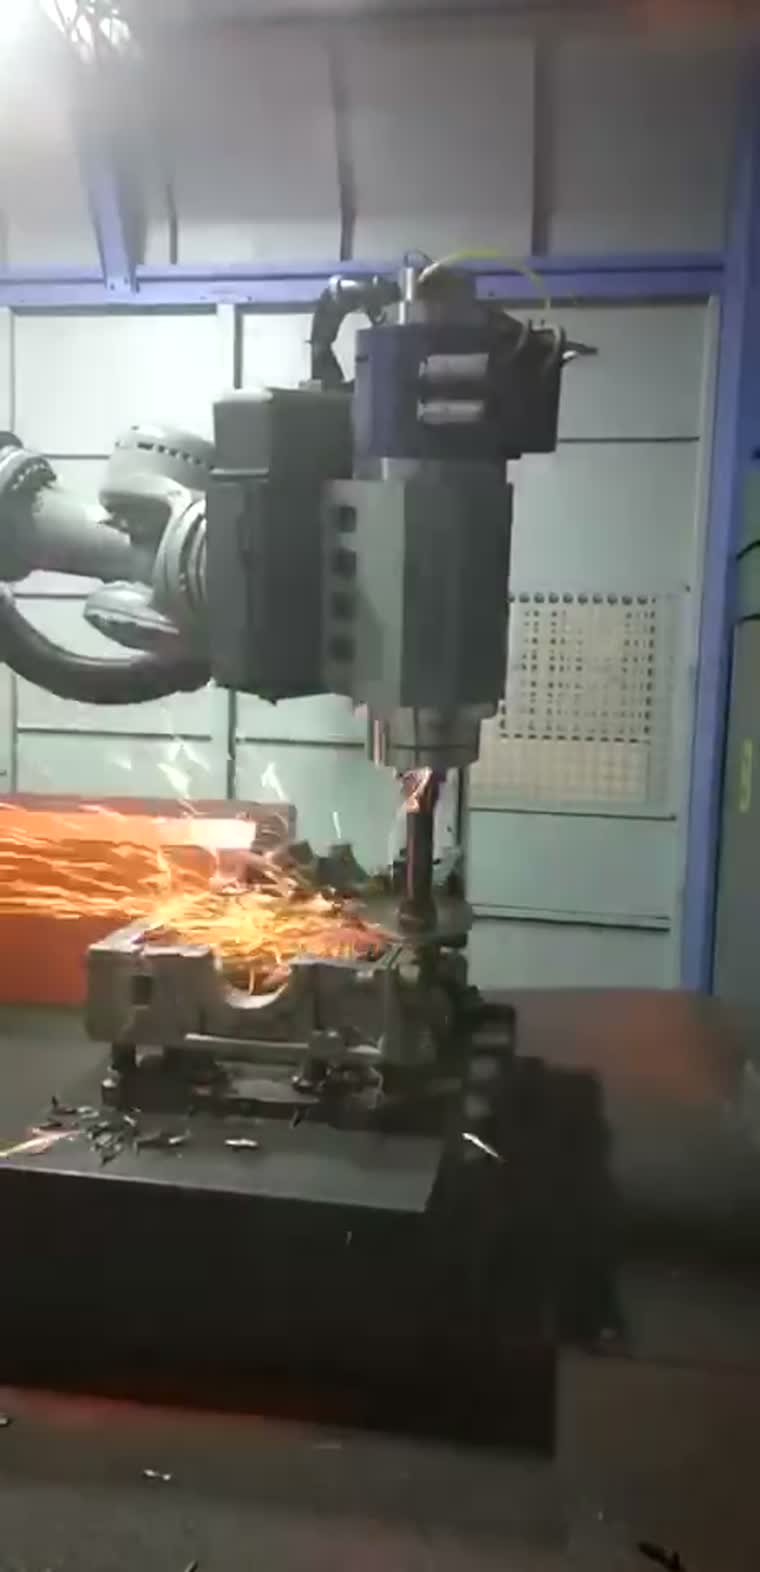
A cellakonfigurációk egy robot által tartott szerszámot egy fix befogóval, egy pozicionálóval vagy egy váltakozó forgóasztallal kombinálnak. A szerszám megközelítése és az öntvényhez való hozzáférés vezérli az elrendezést.
A szükséges műveletekhez és a munkadarabok összetételéhez igazíthatók az úszóorsós opciók, az automatikus szerszámcsere és a szerszámtár.
Szabályozott érintkezőerő-tartomány: kérésre.
Cellaelrendezések, erőszabályozási lehetőségek és porelszívásFröccsöntött házak
A sorjázó útvonalak az öntött házakon lévő sorjázó hézagokat, elválasztó vonalakat és záróréteg-maradványokat kezelik; a bejövő variációk és a szerszámhozzáférések befolyásolják a folyamatot.
Motorok és hajtáslánc
A motorblokkok és hengerfejek külső élekhez és oldalsó furatokhoz különböző szerszámokat igényelhetnek, a folyamat által megkövetelt vizuális helymeghatározással és szerszámcserével együtt.
Autó- és motorkerékpár-alkatrészek
Az öntött alkatrészcsaládok értékelhetők egy robotcella vagy egy dedikált gép esetében, figyelembe véve a szerelvények közös jellegét és a termékcsere gyakoriságát.
Motorgyártás
A motorház sorjátlanítása tipikus alkalmazás a robotok és a dedikált gépek integrációjában, ahol a befogási referenciapont és az élhozzáférés minden házcsaládhoz külön van meghatározva.
Robotcella vs. speciális célú gép
| Munkadarab család | Configuration | Tengelyek és pozíciók | Átállási rugalmasság | Termelési mix |
|---|---|---|---|---|
| Nagy öntött házak | Robotcella | Csuklós szerszámmozgás; rögzített vagy pozicionált munkadarab | Szerszám- és befogócsere különböző házakhoz | Vegyes családok eltérő jellemzőkkel |
| Ismétlődő öntvénykomponens-családok | Speciális célú gép | Koordinált tengelyek; egy- vagy váltakozó pozíciók | Dedikált szerelvények tervezett átállásokkal | Ismétlődő futtatások egy meghatározott családon belül |
| Kis kontúrú alkatrészek | Speciális célú gép | Koordinált tengelyek és indexelt pozíciók | Szerszámváltások a támogatott alkatrész-tartományon belül | Ismétlődő kontúrfeldolgozási feladatok |
| Közepes és nagyméretű alkatrészek | Speciális célú gép | Lineáris vagy forgó indexű elrendezések | Alkatrész-specifikus befogók és folyamatbeállítás | Meghatározott feldolgozási szekvenciák |
Görgessen vízszintesen az összes mező összehasonlításához.
Megoldásszintű speciális gépek
A speciális gépek koordinált szerszámmozgást biztosítanak egyetlen, váltakozó vagy indexált megmunkálási pozícióval. Ezeket a megoldások szintjén értékelik ki az alkatrészcsalád és a befogás elrendezése alapján.
A munkadarabok például telefonházak, kameramodulok, set-top box házak, kilincsek és autóipari műanyag alkatrészek.
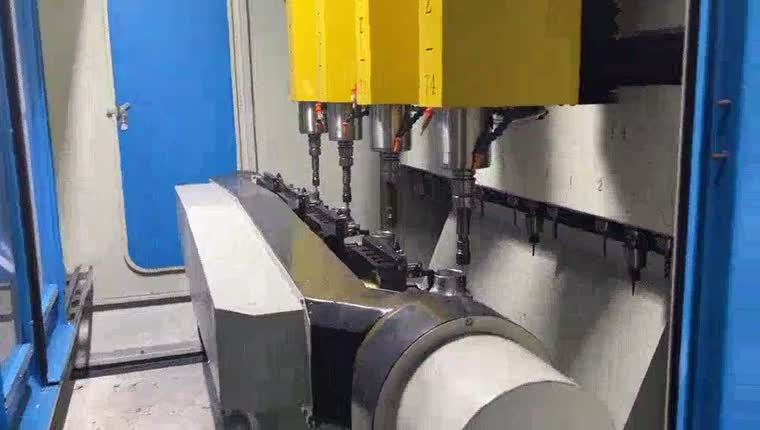
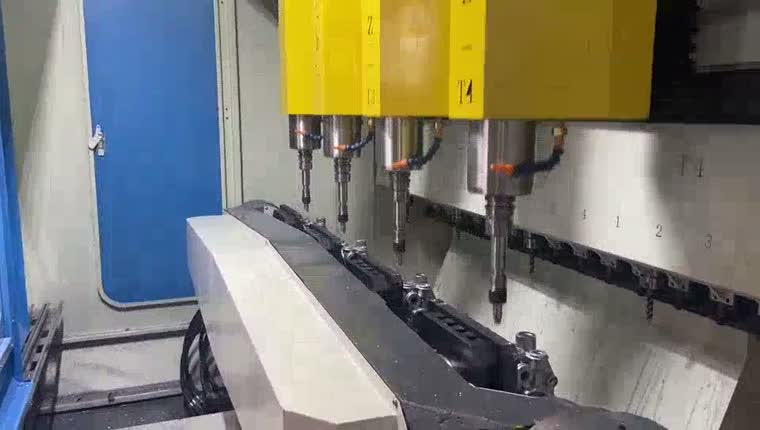
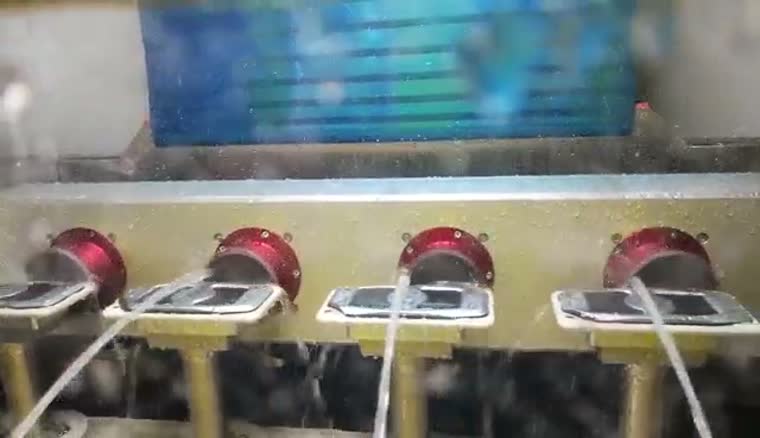
A megfelelő kontúrsimítási feladatokhoz nedves eljárás is rendelkezésre áll, folyadékkal a szerszám körül és forgó befogókkal. Az alkalmasság az anyagtól és a kívánt felületkezeléstől függ.
Tengelyalkatrészek esetében a rögzítés és a megmunkálási sorrend tervezésekor vegye figyelembe a hegesztésről a sorjátlanításra való átmenetet.
Tengelyhegesztés és hegesztés utáni megmunkálásEVST Scan-to-Path köszörülés
Az EVST Scan-to-Path Grinding a beolvasott munkadarab-kontúrokból köszörülési pályát generál a meghatározott megmunkálási területeken belül; ez nem teszi szükségtelenné a folyamat meghatározását, a befogók validálását vagy a kész alkatrész ellenőrzését.
Egy programozásmentes köszörűrobot esetében a tervezett csökkentés a manuális, pontról pontra történő pályatanítás. A szerszámválasztást, a szkennelési lefedettséget, a folyamathatárokat és az elfogadási kritériumokat továbbra is meg kell határozni.
Beszéljétek meg a munkadarabotokat →A szkennelt kontúrtól a kivitelezésig
Szkennelje be a munkadarabot, azonosítsa a kontúrt a meghatározott megmunkálási területen belül, és generáljon egy útvonalat a robot végrehajtásához. Az útvonalat össze kell hasonlítani a készülékhez való hozzáféréssel és a kiválasztott szerszámmal.
Rögzítse a munkadarab kontúrját a kiválasztott tartományban.
Azonosítsa a megmunkálási élt, és generálja a szerszámpályát.
Hajtsa végre az ellenőrzött útvonalat a kiválasztott érintkezőeszközzel.
Koncepciódiagram · A lépésekhez munkadarab és cella validálása szükséges.
Az erővezérelt végrehajtás támogatja az érintkezést a generált útvonal során; az erővezérelt beállításokat és azok specifikációit a szélesebb cellakonfigurációval választják ki.
Cellaelrendezések, erőszabályozási lehetőségek és porelszívásHáromdimenziós látás és adaptív útvonalak
A háromdimenziós képalkotás és feldolgozás lehetővé teszi a munkadarab reprezentációjának létrehozását, és a pálya hozzáigazítását a térbeli változásokhoz. A CAD-mentes feldolgozás opcionális, ahol a kontúr és a folyamat a szkennelésből meghatározható; a termékellenőrzés szintén opcionális.
Szkennelési időtartam a megállapodás szerinti lefedettség és tesztkörülmények mellett: kérésre.
Szkennelési pontosság a megállapodott anyag, geometria és vizsgálati körülmények között: kérésre.
Lézeres érzékelés és eltéréskompenzáció
A pontlézeres érzékelés képes összehasonlítani az aktuális alkatrészt az előzővel, és kompenzálni az elválasztó vonalnál fellépő pozícióbeli eltéréseket. Ez az összehasonlítás az alkatrészek közötti eltérésekre vonatkozik, nem pedig a CAD modelltől való eltérésekre.
A hegesztési kiemelkedés lézeres mérése tájékoztatást nyújthat a pozíciókompenzációról és a simítószerszámmal való koordinációról a hegesztési varrat megmunkálása során. A mérési és eltávolítási stratégiát a kötéshez kell igazítani.
Offline programozás és szimuláció
Az offline programozás előkészíti a robot útját a cellától való eltávolodáshoz. Az ütközésvizsgálat és a kódszimuláció támogatja az áttekintést, mielőtt egy posztprocesszor elkészítené a vezérlőspecifikus programot.
Határozza meg a szerszámot, a befogót és a robot útvonalát.
Ütközések áttekintése és a program szimulációja.
Vezérlőkód kimenete, majd érvényesítés a cellán.
Koncepciódiagram · A lépésekhez munkadarab és cella validálása szükséges.
A szimuláció támogatja az előkészítést; a robotprogramot, a szerszámgeometriát és a befogókat továbbra is validálni kell a tényleges cellán.
Hegesztés utáni és hegesztési varratcsiszolás
A robotizált hegesztési varratcsiszolás egy robot által tartott simítófejet használhat egy alumínium keret körül. A készülék hozzáférést biztosít a hegesztési varrathoz, miközben a szerszám a kiválasztott eltávolítási útvonalat követi.
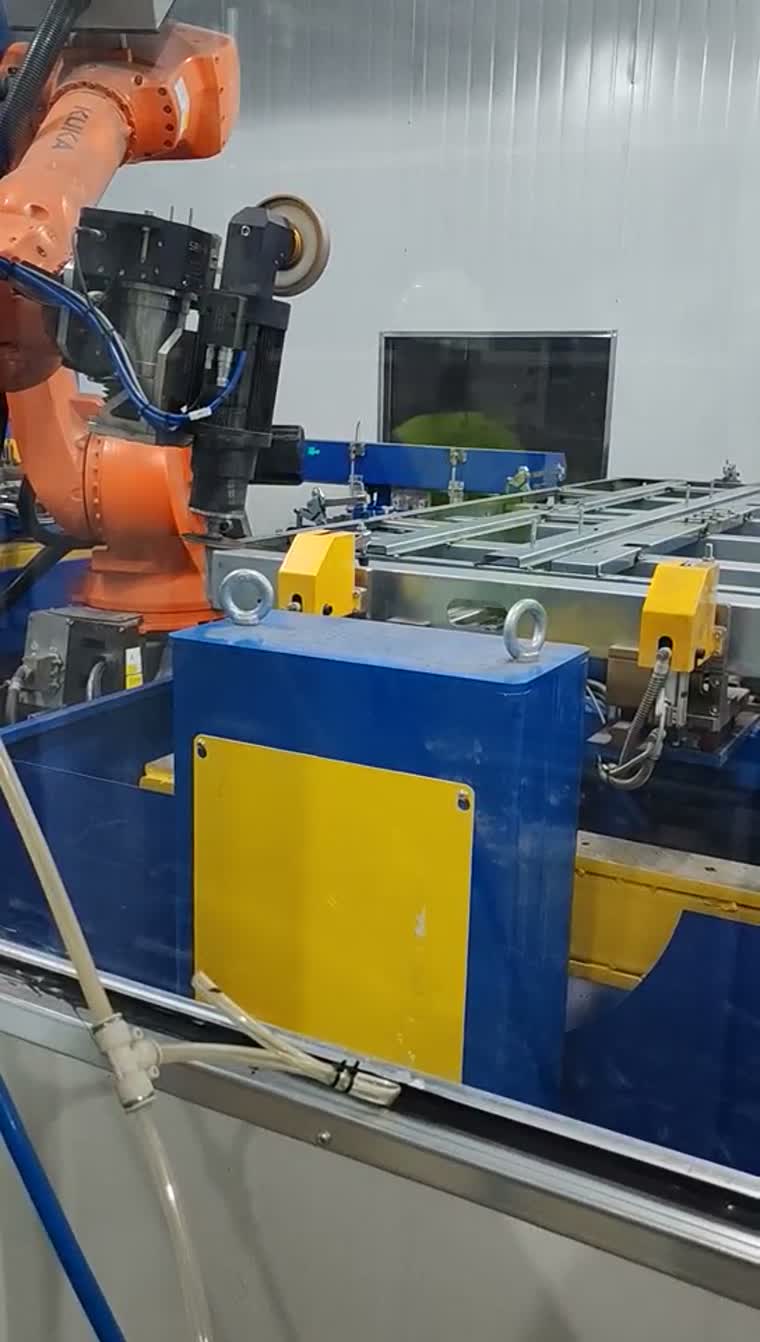
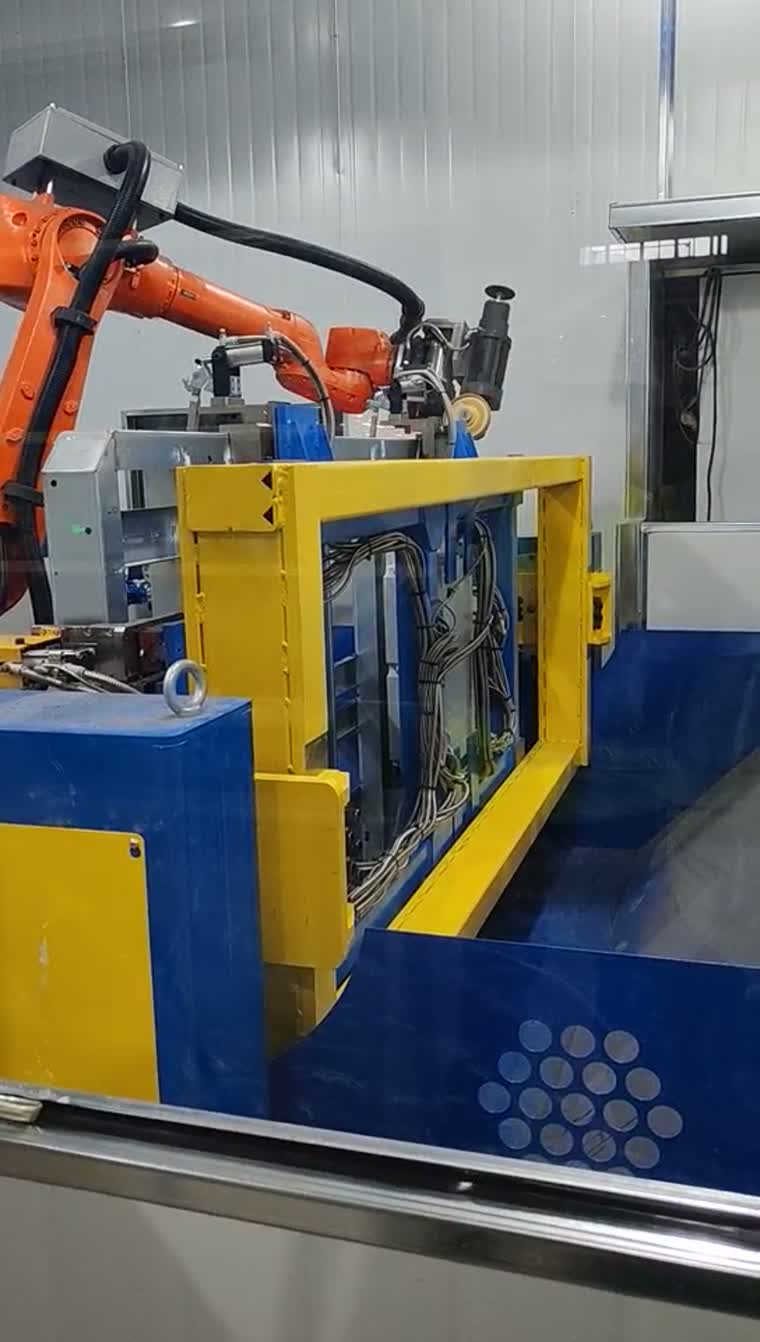
Az akkumulátortálca dörzshegesztéses kikészítése egy kapcsolódó folyamat, amelynek megvannak a saját rögzítési és folyamatkövetelményei.
Akkumulátortálca kidolgozása és kapcsolódó folyamatlehetőségekTipikus alkalmazások és integrációs hatókör
Tipikus alkalmazások közé tartozik az öntött házak élének tisztítása, motoralkatrészek sorjátlanítása és a vázhegesztési varratok megmunkálása. A szállítási terjedelem a szerelvények, szerszámok, robotintegráció és folyamatvalidálás köré épül.
A be- és kirakodási interfészeket a felső és alsó berendezésekkel határozzák meg.
Ossza meg a reprezentatív munkadarabokat, a megmunkálandó éleket vagy hegesztéseket, a készülékek adatpontjait és az elfogadási kritériumokat a konfiguráció felülvizsgálatának megkezdéséhez.
Kérdések a sorjázó cella kiválasztása előtt
Mit jelent valójában a „programozásmentes” – nincs tanítás, vagy nincs CAD modell?
Ez azt jelenti, hogy a folyamat útvonalát a detektált kontúrokból generáljuk, így csökkentve a pontról pontra történő betanítást. A termék CAD-modellje nélküli munka opcionális konfiguráció; a befogókat, szerszámokat és a folyamat elfogadását továbbra is validálni kell.
Hogyan generálódik a szerszámpálya, ha az öntvény alkatrészről alkatrészre változik?
A szkennelés azonosítja a releváns kontúrt egy meghatározott feldolgozási régión belül. Az útvonalgenerálás ezt a kontúrt használja, míg egy megfelelő érzékelési elrendezés kompenzálni tudja az alkatrészek közötti eltéréseket. A hatókörön kívüli geometria folyamatfelülvizsgálatot igényel.
Mikor előzi meg egy speciális sorjázó gép a robotcellát?
Egy dedikált gépet akkor érdemes értékelni, ha az alkatrészcsaládok, a befogók és a feldolgozási sorrendek ismétlődnek. Egy robotcella akkor értékelhető, ha a hozzáférés, a szerszámmegközelítés vagy a termékmix eltérő elrendezést igényel; hasonlítsa össze ezeket a tényleges munkadarabokon.
Végezhető sorjátlanítás és hegesztés utáni csiszolás ugyanabban a cellában?
Egy közös koncepció keretein belül tekinthetők meg, ha a szerelvények, a szerszámhozzáférés és a folyamatkövetelmények kompatibilisek. Kombinálásuk projektdöntés, nem pedig minden elrendezés esetében feltételezett standard képesség.
Milyen szerszámcserére van szükség vegyes modellű gyártáshoz?
Először határozza meg az egyes alkatrészcsaládok műveleteit és a szükséges szerszámokat. Az automatikus szerszámcsere és a szerszámtár ezután ehhez a kombinációhoz konfigurálható, beleértve a hozzáférés- és a készülékhézag-ellenőrzéseket.
Beépíthető-e a vizuális útvonalgenerálás egy meglévő cellába?
Az utólagos beépítésre való alkalmasságot eseti alapon értékelik. A frissítés meghatározása előtt ellenőrizze a robot-vezérlő interfészeket, a szkennelési hozzáférést, a kalibrációt, a szerszámgeometriát és a befogók kompatibilitását; a szkennelési bemutató önmagában nem igazolja a cella kompatibilitását.