
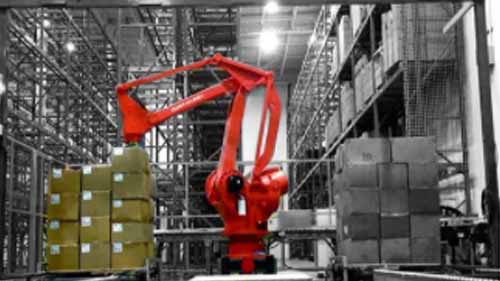
Les robots modernes sont réputés pour être plus rapides, plus compacts et abordables que les premiers modèles de robots. Les robots sont désormais largement utilisés dans toutes sortes d’industries, comme soudage robotisé de l'aluminium pour les automobiles, les machines lourdes, les locomotives ferroviaires, les encadrements de portes et autres. Cela est largement attribué aux avancées technologiques et aux nouvelles conceptions de robots innovants. Cependant, si ces attributions sont vraies, un aspect des progrès en robotique est souvent passé sous silence : les pièces de robot.
Robots industriels sont constitués d’une série de pièces qui fonctionnent ensemble pour accomplir diverses tâches. À mesure que la technologie a évolué, elles ont également été améliorées et ont abouti à des robots plus performants. Pourtant, le mystère demeure : quelles sont les pièces d’un robot et comment fonctionnent-elles réellement ? Voici un guide rapide et facile des pièces de robot.
Que sont les pièces robotiques ?
Source: Pixabay
Pièces robotiques sont un mélange de composants métalliques et électroniques fusionnés pour former la structure d'un robot. Chaque pièce joue soit un rôle structurel, comme isoler les composants électriques, soit un rôle fonctionnel comme alimenter le robot. Même si les fabricants de robots peuvent utiliser les pièces différemment en fonction de la conception de leur robot, le concept global et les fonctions de ces pièces sont souvent similaires.
Quels sont les 5 principaux composants d’un robot ?
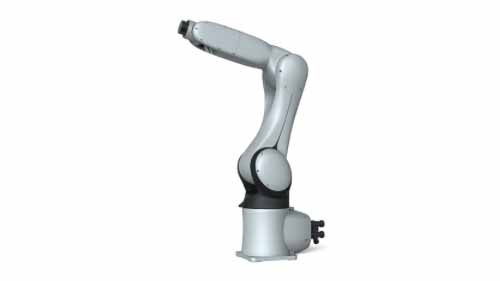
Compte tenu du haut niveau d’automatisation impliqué, les structures des robots sont assez complexes. Il peut être impossible de définir chaque écrou, boulon et circuit d’un robot. Il existe cependant 5 composants principaux qui sont fondamentaux pour un robot industriel et méritent donc d’être soulignés.
- Bras robotique
- Effecteur final
- Moteurs
- Contrôleur
- Capteurs robots
Bras robotisé
Source : link.springer.com
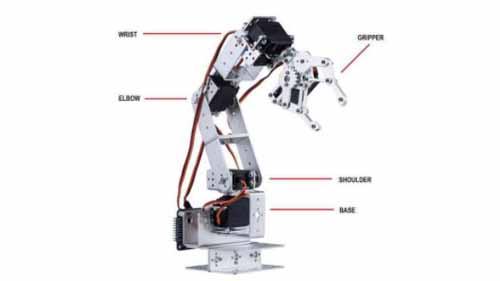
Un bras robotique est également appelé manipulateur. C'est la partie d'un robot industriel utilisée pour exécuter des tâches. Sa structure s'apparente à celle du bras humain et se compose d'une épaule, d'un coude et d'un poignet. L'épaule est la partie du bras robotique liée à l'ordinateur central du robot industriel. Le coude est la partie articulée du bras qui fléchit lorsqu'il bouge et le poignet est l'extrémité du bras qui effectue la tâche réelle.
Pour plus de flexibilité, un bras robotique est équipé de diverses articulations qui lui permettent de se déplacer dans différentes directions lors du travail. UN Bras robotique 6 axes, par exemple, a plus d'articulations qu'un Bras 4 axes ce qui est moins flexible. De plus, les structures des bras robotiques varient en termes de distance qu’ils peuvent atteindre et de charges utiles qu’ils peuvent gérer.
De nos jours, le bras robotique a été développé avec maturité, de nombreux les bras robotiques sont à vendre sur le marché. Les bras robotisés doivent être considérés comme une excellente option pour améliorer la productivité et la qualité du produit.
Effecteur final
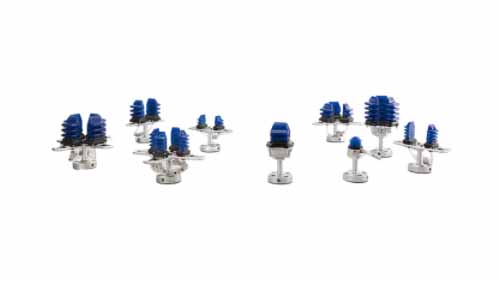
Un effecteur final est un outil fixé au poignet d'un bras robotique. Cela donne au bras robotique plus de dextérité et le rend mieux adapté à des tâches spécifiques. Il s’agit d’une solution plus pratique que de devoir fabriquer un bras robotique unique pour chaque rôle. Voici des exemples d'effecteurs finaux :
- Pinces
- Perceuses
- Pistolets de soudage
- Outil d'aspiration
Moteurs
Source: Pinterest
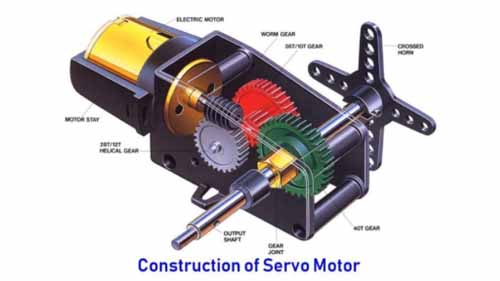
Les pièces d’un robot industriel doivent être alimentées pour se déplacer car elles ne peuvent pas bouger de leur propre gré. Pour cette raison, des pièces comme les bras robotiques sont équipées de moteurs pour faciliter le mouvement. Un moteur peut être décrit comme un appareil électronique doté d’actionneurs linéaires et rotatifs alimentés par de l’énergie électrique, hydraulique ou pneumatique. Lorsque les actionneurs se déplacent à grande vitesse, ils poussent et font tourner les pièces robotiques pour les mettre en mouvement.
Détecteurs
Source : photonics.com
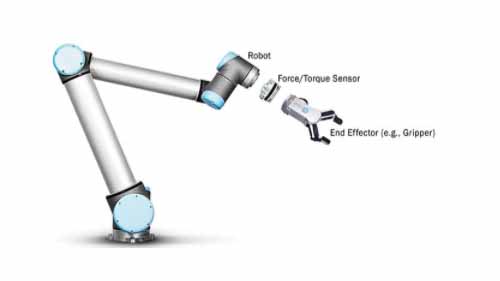
Capteurs dans les robots sont des appareils qui détectent ou mesurent des paramètres spécifiques et déclenchent une réaction correspondante. Ils sont implantés dans des structures robotisées à des fins de sécurité et de contrôle. Des capteurs de sécurité sont utilisés pour détecter les obstacles afin d'éviter les collisions homme-robot et robot-robot. Ils constituent un ajout plus récent aux structures robotiques et plus particulièrement aux robots collaboratifs. Les capteurs de contrôle, quant à eux, sont utilisés pour recevoir des invites d'un contrôleur externe que le robot exécute ensuite.
Alors, comment fonctionnent les capteurs ? Un capteur de sécurité, par exemple, détectera un obstacle et enverra un signal au contrôleur qui, à son tour, ralentira ou arrêtera le robot pour éviter une collision. Essentiellement, un capteur fonctionne toujours en conjonction avec le contrôleur. Les autres paramètres détectés par les capteurs du robot incluent la position, la vitesse, la température et le couple.
Contrôleur
Source : www.blackrobotics.com
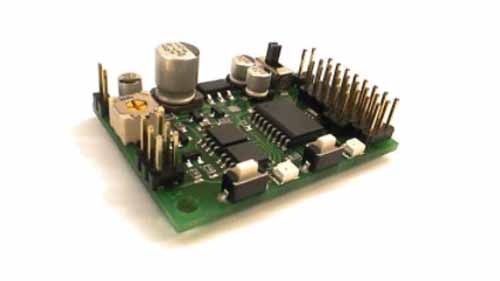
Considérez le contrôleur comme le cerveau d'un robot. Il s'agit du système d'exploitation central qui contrôle le fonctionnement de toutes les autres parties du robot. Il est programmé avec un logiciel qui lui permet de recevoir, interpréter et exécuter des commandes. Dans les robots plus avancés, le contrôleur peut également disposer d’une « mémoire » à partir de laquelle il exécute des tâches répétitives tout en « se souvenant » de leur fonctionnement. L'intelligence artificielle dans robots intelligents est également intégré au contrôleur via un logiciel.
Conclusion
La qualité des pièces et la fabrication utilisée pour les intégrer dans un robot déterminent la qualité et les performances d'un robot industriel. C'est peut-être ce qui définit un bon fabricant de robots industriels à part du reste. Cela peut être un critère utile à utiliser lorsque vous choisissez dans quelles marques de robots industriels investir.