
Introduction
De profonds progrès en matière d’automatisation ont suivi en raison de la transformation perpétuelle de l’industrie manufacturière et de sa quête de précision et d’efficacité. Robots à six axes, l’une des avancées les plus révolutionnaires, a provoqué une révolution fondamentale dans les opérations industrielles. En raison de leur flexibilité et de leur compétence remarquables, ces robots sont indispensables pour améliorer robot pick and place processus, qui sont fondamentaux pour la fabrication moderne. En utilisant le QJR20-1600 et le R6-093S comme études de cas, cet article analysera la manière dont robot pick and place les opérations sont renforcées par robots à six axes.
Comprendre les robots à six axes
Bras robotisés comprenant robots à six axes disposent de six degrés de liberté, ce qui leur permet de se déplacer le long de six axes discrets, comme le suggère leur nomenclature. La précision remarquable avec laquelle ils exécutent des tâches complexes peut être attribuée à leur adaptabilité. Robots à six axes s'écartent considérablement des bras robotiques conventionnels dans la mesure où ils sont capables de reproduire le mouvement du bras humain. Cette caractéristique les rend exceptionnellement bien adaptés à l’exécution de tâches complexes. Des systèmes de contrôle et des capteurs avancés sont intégrés à ces robots pour garantir leur précision et leur fiabilité.
L'agilité remarquable dont fait preuve robots à six axes est largement attribuable à leur capacité de rotation selon plusieurs axes. De plus, outre les opérations simples de prélèvement et de placement, leur conception permet la mise en œuvre d'une large gamme de procédures, telles que des processus complexes de soudage et d'assemblage. En raison de leur remarquable polyvalence, robots à six axes sont mis en œuvre dans de nombreux secteurs, tels que la vente au détail, les produits pharmaceutiques, l'électronique et la logistique.
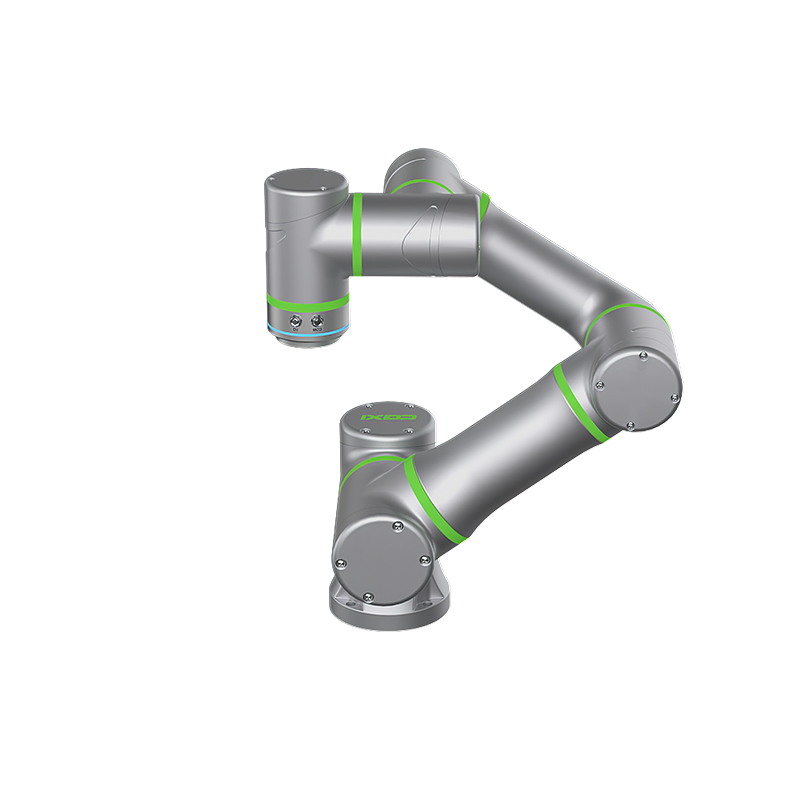
Les principes des techniques de robot Pick and Place
Robot de sélection et de placement les opérations consistent à déplacer des éléments d’une zone à une autre. Dans la fabrication, l’emballage et la distribution, cette tâche apparemment simple est essentielle. L'efficacité et la précision de robot pick and place les opérations ont une influence directe sur la rentabilité globale et la qualité du processus de fabrication. Auparavant, ces tâches étaient exécutées manuellement, ce qui entraînait l'apparition d'erreurs et d'incongruités.
Les tâches associées aux tâches manuelles demandent beaucoup de travail et sont sujettes aux erreurs humaines. robot pick and place. La fatigue parmi les employés peut entraîner une baisse du rendement et davantage d'erreurs. De plus, des accidents du travail peuvent résulter de tâches répétitives. Ces questions sont résolues par l'intégration de choisir et placer des robots robots, qui automatisent la procédure et garantissent efficacité et cohérence.
Opérations de prélèvement et de placement du robot à l'aide de l'intégration d'un robot à six axes
Un développement important dans l'automatisation est l'utilisation de robots à six axes in robot pick and place procédures. La vitesse, la précision et l’efficacité accrues de ces robots ne sont que quelques avantages. Robots à six axes réduisez le risque d’endommagement du produit en gérant facilement des tâches complexes et délicates. Ils peuvent fonctionner à des vitesses rapides sans sacrifier la précision.
Le fait que robots à six axes pouvoir travailler sans arrêt sans se fatiguer est l’un de leurs plus grands avantages. La productivité augmente ainsi considérablement. La précision de ces robots réduit également le risque d'erreurs, garantissant ainsi une manipulation précise et fiable des produits. Dans l'industrie électronique par exemple, robots à six axes sont utilisés pour placer de petits composants sur des circuits imprimés avec une précision et un soin extrêmes, un processus qui serait laborieux et prendrait beaucoup de temps pour les travailleurs humains.
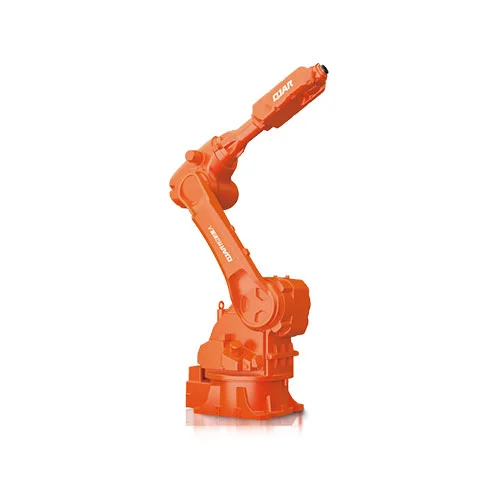
Point culminant du produit : QJR20-1600
Dans le domaine de robots à six axes, le QJR20-1600 est unique. Sa charge utile de 20 kg et sa remarquable distance de portée de 1668 XNUMX mm sont ses principales caractéristiques. Étant le premier robot de pulvérisation certifié au niveau national doté d’une fonction antidéflagrante, celui-ci est parfait pour les environnements dangereux. Sa conception multi-joint verticale, qui augmente la stabilité mécanique, est l’une de ses nombreuses caractéristiques de conception simple et compacte.
La palettisation, la manutention, le chargement et le déchargement, la découpe laser, la pulvérisation et le polissage ne sont que quelques-unes des nombreuses applications dans lesquelles le QJR20-1600 excelle. Des performances fiables sont assurées par sa vitesse de fonctionnement élevée et sa précision de positionnement répété de ± 0.05 mm. Lors de l'utilisation de substances volatiles dans des applications telles que la pulvérisation, la fonction antidéflagrante offre un degré de sécurité supplémentaire.
Les spécifications techniques du QJR20-1600 comprennent :
20 kg est la charge utile
Repositionner au même endroit Fiabilité : ±0.05 mm
Longueur maximale du bras : 1668 XNUMX millimètres
Position de l'axe : Six
Plage de mouvement : J1 (±172º), J2 (√147º,−115º), J3 (√83º,−98º), J4 (±167º), J5 (±115º), J6 (±360º).
Vitesse maximale : J1 (154º/s), J2 (154º/s), J3 (171º/s), J4 (355º/s), J5 (355º/s), J6 (355º/s)
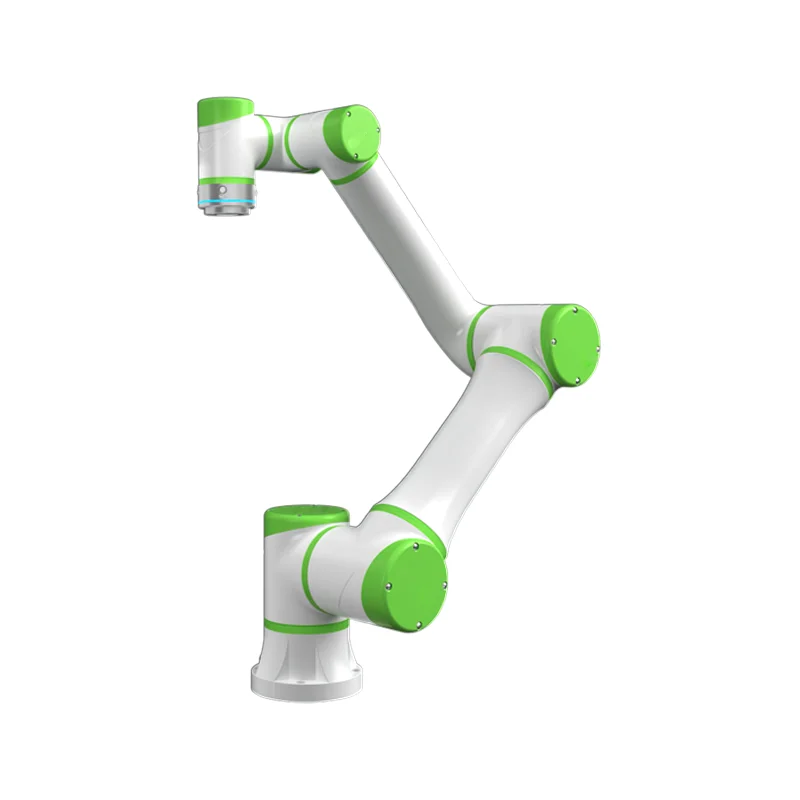
Focus sur les produits : #R6-093S
Un autre excellent robot à six axes conçu pour les tâches coopératives est le R6-093S. Ce robot est idéal pour la manutention, la palettisation, robot pick and placeet les tâches de soudage à l'arc car il a une charge utile de 6 kg et une distance de portée de 917 mm. En raison de sa conception légère et compacte, le R6-093S est réputé pour ses performances et sa fiabilité exceptionnelles, en particulier dans les espaces confinés.
Grâce à sa fonction collaborative, le R6-093S peut fonctionner en tandem avec les humains, augmentant ainsi le temps et l'espace opérationnels et soulageant les travailleurs des tâches dangereuses et répétitives. Ses opérations précises sont assurées par sa précision de positionnement répétée de 0.02 mm. Ce robot a un large éventail d'applications potentielles en raison de son adaptabilité et de sa capacité à être installé sous n'importe quel angle.
Les spécifications techniques du R6-093S sont les suivantes :
Charge utile : six kilogrammes
Repositionner au même endroit Envergure maximale du bras : 917 mm Précision : ± 0.02 mm
Six degrés de liberté
Plage de mouvement : Articulation 1 (±360°), Articulation 2 (±360°), Articulation 3 (±165°), Articulation 4 (±360°), Articulation 5 (±360°), Articulation 6 (±360°) .
Vitesse maximale : 210°/s pour les articulations 1, 2, 3 et 4 ; 360°/s pour les articulations 4, 5 et 6 ;
En revanche : QJR20-1600 contrairement au R6-093S
Un certain nombre de distinctions et de similitudes importantes entre le QJR20-1600 et le R6-093S deviennent évidentes. Avec une charge utile de 20 kg et une distance de portée de 1668 20 mm, le QJR1600-XNUMX est destiné aux travaux lourds. Il convient aux environnements dangereux en raison de sa fonction antidéflagrante, notamment pour les applications de pulvérisation.
En comparaison, le R6-093S est conçu pour les opérations coopératives dans de petites zones, avec une charge utile de 6 kg et une distance de portée de 917 mm. Pour les travaux nécessitant un haut degré de précision et de flexibilité, comme robot pick and place opérations et soudage à l’arc, sa conception légère et compacte le rend parfait.
Avec le QJR20-1600 mesurant ±0.05 mm et le R6-093S mesurant ±0.02 mm, les deux robots offrent une excellente précision de positionnement répété. Les exigences particulières de l’application détermineront laquelle des deux est la meilleure. Le QJR20-1600 est la meilleure option pour les tâches exigeantes et dangereuses. Le R6-093S fonctionne exceptionnellement bien dans les tâches nécessitant une collaboration et une haute précision dans de petites zones.
Exemples d'études de cas
Jetez un œil à ces études de cas pour voir comment robots à six axes sont utilisés dans des situations réelles :
Étude de cas 1 : La production d'automobiles
Le QJR20-1600 est utilisé pour palettiser et manipuler des composants lourds dans une usine de fabrication automobile. Sa précision et sa grande capacité de charge utile ont considérablement augmenté le rendement tout en réduisant les erreurs. La sécurité est garantie lors de la pulvérisation de pièces automobiles grâce à la fonction antidéflagrante.
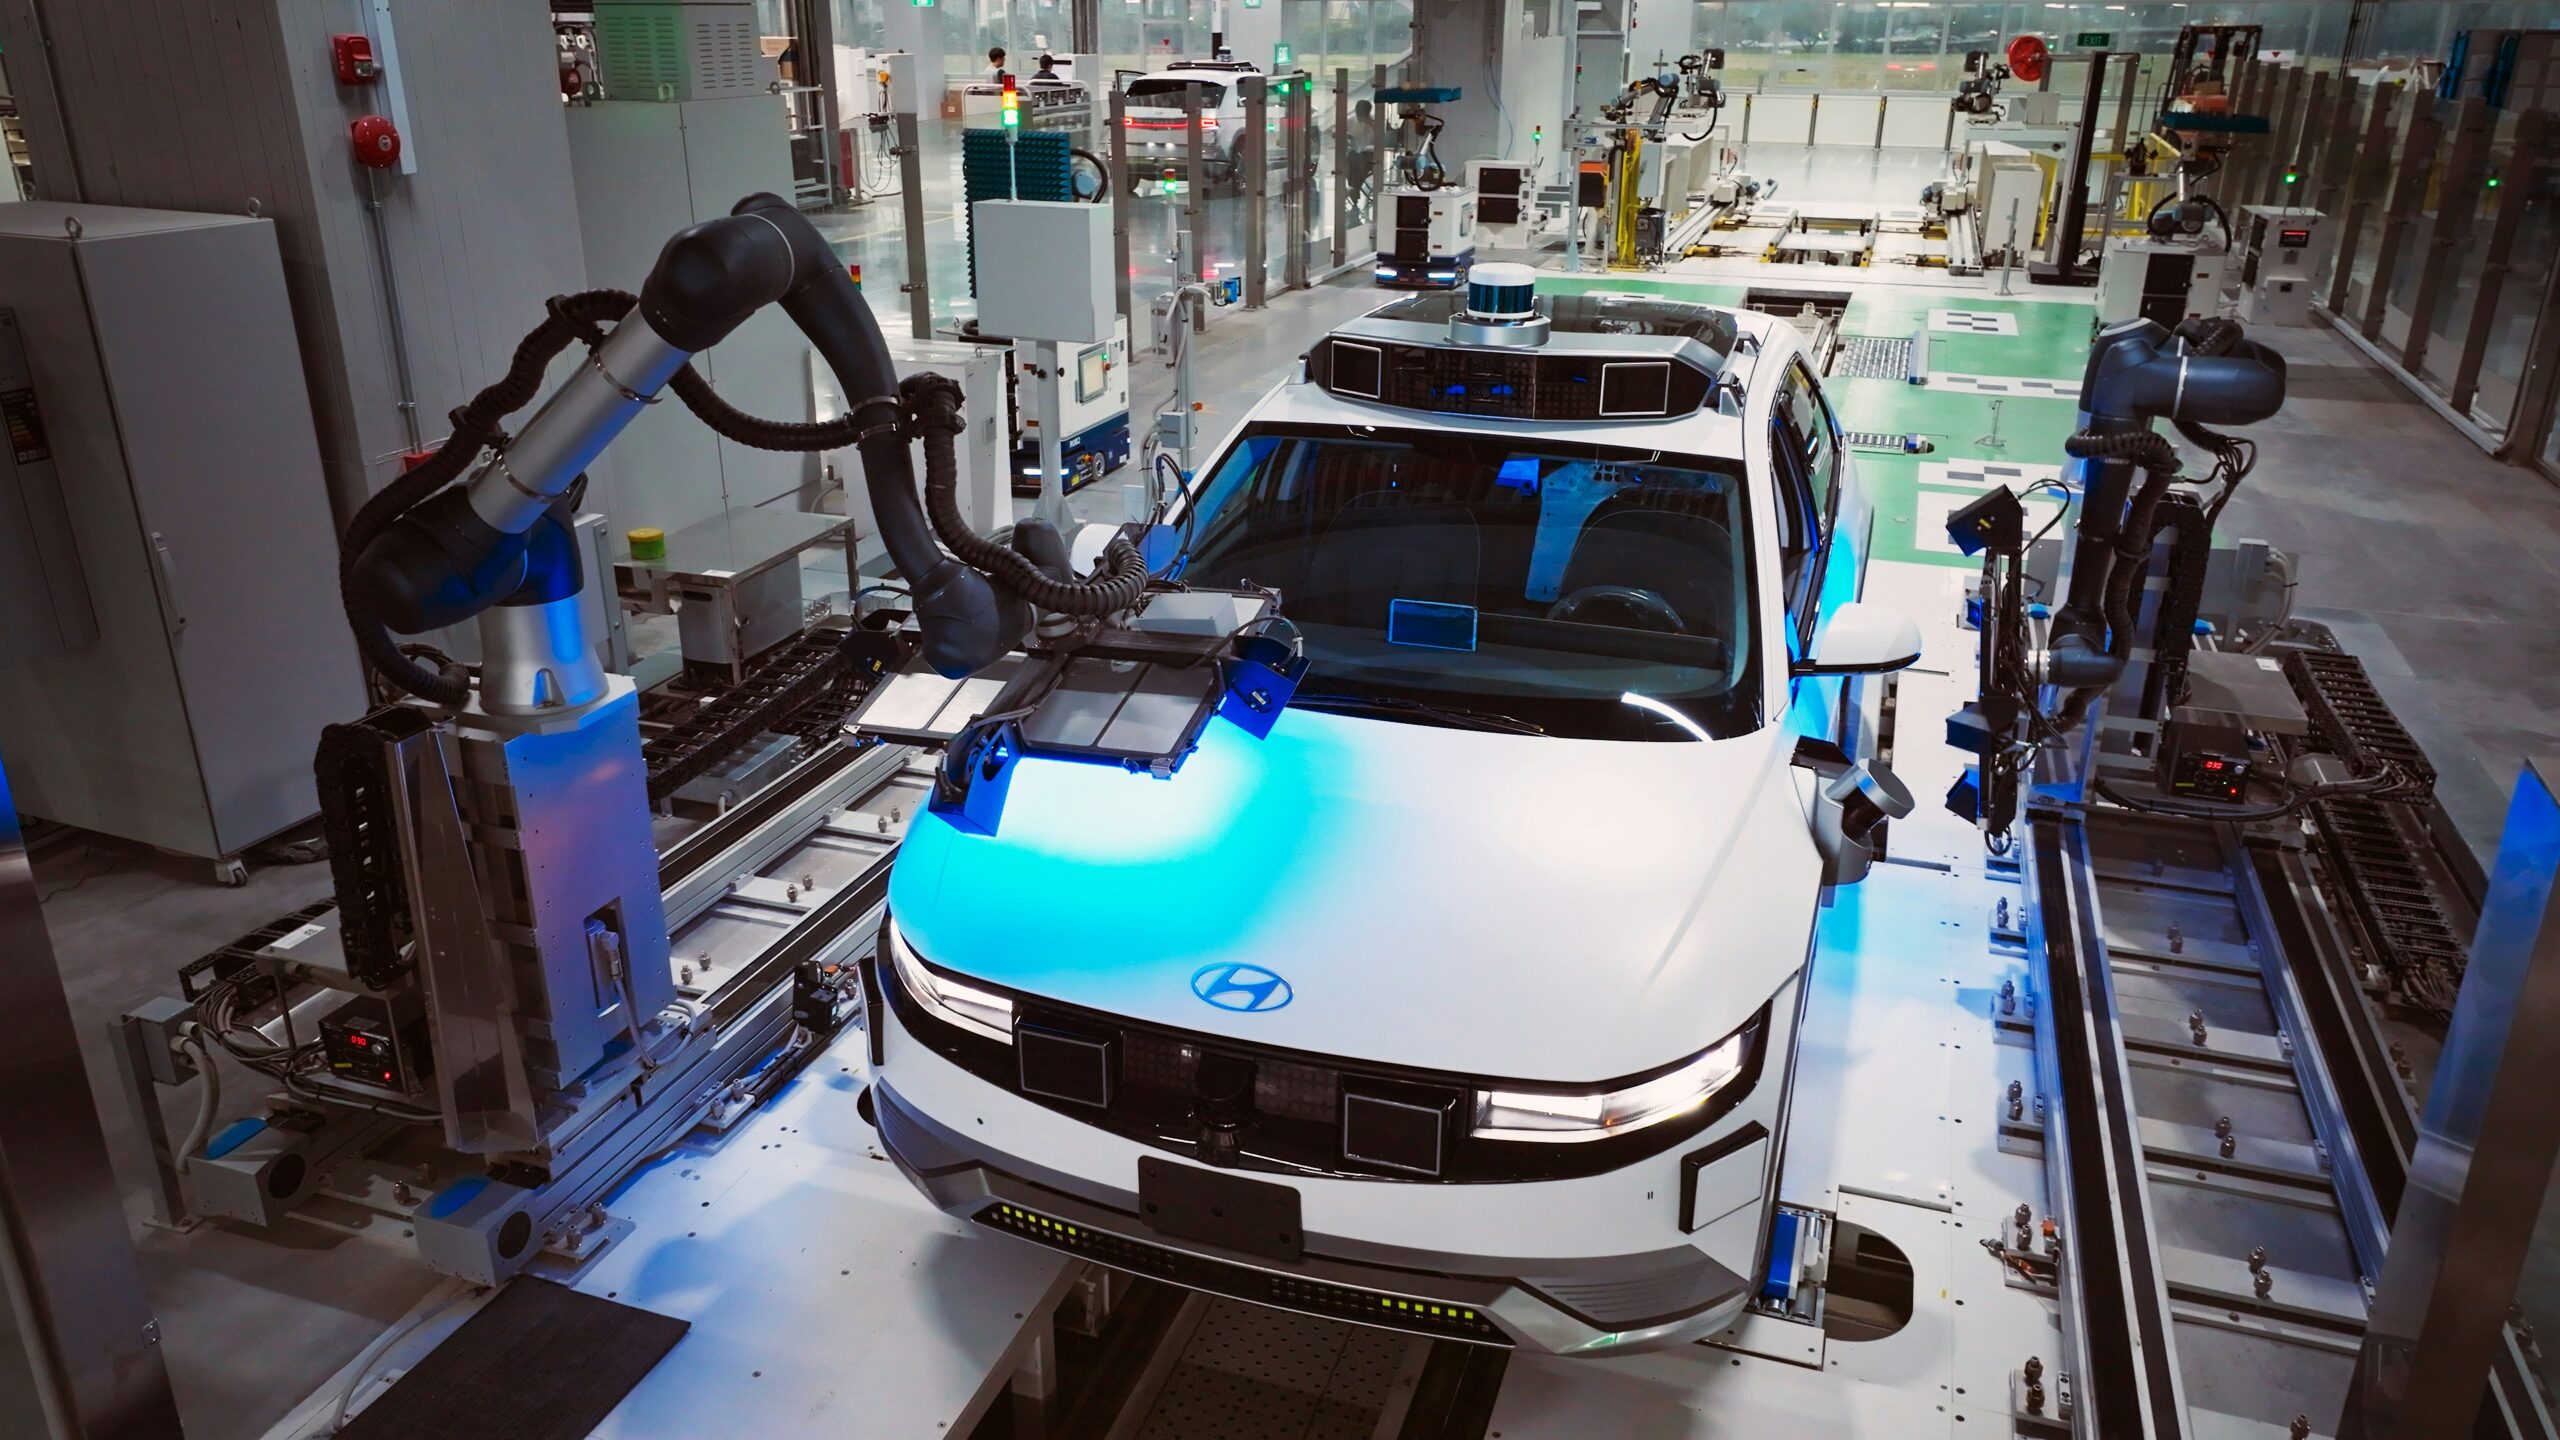
Étude de cas n°2 : Assemblage d'électronique
Le R6-093S est utilisé pour robot pick and place opérations impliquant des composants délicats dans une installation d’assemblage électronique. Sa petite taille et sa précision exceptionnelle lui permettent de fonctionner efficacement dans des espaces confinés, en positionnant avec précision de petits composants sur les circuits imprimés. Il peut coopérer avec des opérateurs humains grâce à la fonctionnalité collaborative, ce qui améliore le flux de travail en général.
Étude de cas 3 : Emballage de produits pharmaceutiques
Le QJR20-1600 et le R6-093S sont tous deux utilisés dans une installation de conditionnement pharmaceutique. Alors que le R6-093S est utilisé pour des robot pick and place tâches, garantissant que chaque colis est rempli et scellé avec précision, le QJR20-1600 est utilisé pour manipuler des matériaux en vrac. En intégrant ces robots, l'efficacité et la cohérence ont augmenté, garantissant des normes élevées de sécurité et de qualité.
Perspectives d'avancement de la robotique à six axes et des opérations de robot de sélection et de placement
Avec les évolutions technologiques constantes, robot pick and place opérations et robot à six axesLes ics ont un brillant avenir. La fusion de l’intelligence artificielle et de l’apprentissage automatique est l’une des tendances émergentes qui permettront aux robots d’opérer de manière autonome sur des tâches toujours plus complexes. La précision et l’adaptabilité seront encore améliorées grâce à des capteurs et des systèmes de vision améliorés.
Puisqu’ils permettent une collaboration sans effort entre les humains et les robots, les robots collaboratifs, ou cobots, devraient gagner en popularité. Grâce à cette collaboration, les robots pick-and-place gagneront en efficacité et en adaptabilité.
Le but ultime est de robots à six axes être utilisé en permanence dans les usines intelligentes, effectuant la majorité des tâches avec une précision, une rapidité et une fiabilité inégalées. Ce changement précipitera une révolution dans les secteurs manufacturier, logistique et autres, stimulant l’innovation et la productivité.
Conclusion
Dans les opérations industrielles contemporaines, robots à six axes sont une nécessité, surtout pour robot pick and place emplois. Ils sont parfaits pour une variété d’applications en raison de leur efficacité, de leur précision et de leur polyvalence. Le robot à six axesLes avancées technologiques sont mieux démontrées par les QJR20-1600 et R6-093S, qui offrent chacun des fonctionnalités et des avantages spéciaux pour des applications industrielles particulières.
Robots à six axes deviendra de plus en plus important dans robot pick and place opérations à mesure que la technologie se développe, ouvrant la porte à des procédures de fabrication plus automatisées, efficaces et sécurisées. Les entreprises qui adopteront ces innovations acquerront sûrement un avantage concurrentiel, garantissant leur survie dans le domaine en évolution rapide de la fabrication contemporaine.