
QJAR-teollisuusrobotit: Mallit ja valintaopas
Vertaile QJAR-robotteja hitsaukseen, käsittelyyn, paletointiin ja muihin teollisuusautomaatiotehtäviin. Aloita sovelluksesta, työkalun ja työkappaleen kokonaiskuormasta, työskentelyulottumasta ja asennuksesta ja tarkastele sitten taulukosta valittua mallia.
Kuinka valita QJAR-robotti ehdokaslistalle
Valitse ensin prosessiperhe ja varmista sitten, että hyötykuorma ja ulottuvuus kattavat todelliset työkalut, osan ja työskentelyasennot. Asennus, suojaus ja kaikki prosessikohtaiset versiot tulee tarkistaa ennen kuin ohjain, työkalut ja solun laajuus vahvistetaan.
Vertaile QJAR-robottimalleja
Käytä suodattimia rajataksesi ehdokkaita mallin, sovellusluokan, akselien, hyötykuorman ja ulottuvuuden mukaan. Käsittele lueteltuja arvoja seulontarajoina ja validoi ranteen kuormitus, syklin kesto ja sovelluksen vaaditut asennot.
| Kuva | Malli | Kirveet | hyötykuorma | Suurin käsivarsien ulottuvuus | Toista paikannus | Kehon paino | Virtalähde | Asennus | Hakemus | Ohjainkaappi | Nivelalue / suurin nopeus | Sallittu rannekuorma | Seuraava toimenpide |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
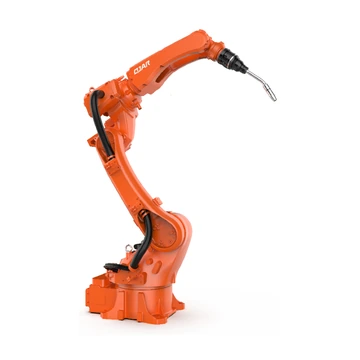 | QJR6-1400H | 6 | 6 kg | 1,461 mm | ± 0.08 mm | 150 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Hitsaus Hitsauspaketilla (hitsauskone: Aotai NBC-350RL tai Megmeet Ehave 2 CM350R, langansyöttölaite, törmäyksenestolaite) | Robotti 2.6 kVA;Kaappi 2.6 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 80 kg | Alue — J1 ±174°;J2 +159°, -93°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Suurin nopeus — J1 235°/s;J2 235°/s;J3 240°/s;J4 361°/s;J5 361°/s;J6 974°/s | Vääntömomentti — J4 28 Nm;J5 14.4 Nm;J6 5 Nm |Inertia — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Pyydä tätä mallia |
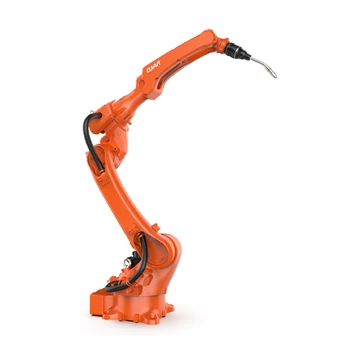 | QJR6-2000H | 6 | 6 kg | 2,014 mm | ± 0.08 mm | 230 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Hitsaus Hitsauspaketilla (hitsauskone: Aotai NBC-350RL tai Megmeet Ehave 2 CM350R, langansyöttölaite, törmäyksenestolaite) | Robotti 3.4 kVA;Kaappi 3.4 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 80 kg | Alue — J1 ±175°;J2 +159°, -95°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |Suurin nopeus — J1 189.1 °/s;J2 189.1 °/s;J3 189.1 °/s;J4 378.2 °/s;J5 378.2 °/s;J6 974 °/s | Vääntömomentti — J4 28 Nm;J5 14.4 Nm;J6 5.1 Nm |Inertia — J4 1.2 kg·m²;J5 0.8 kg·m²;J6 0.1 kg·m² | Pyydä tätä mallia |
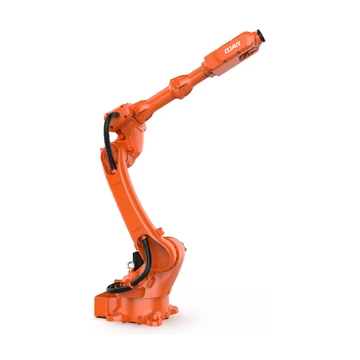 | QJR6-2100 | 6 | 6 kg | 2,121 mm | ± 0.05 mm | 245 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Käsittely, kokoonpano, lajittelu, lastaus ja purku jne. | Robotti 3.6 kVA;Kaappi 3.6 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 95 kg | Alue — J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Suurin nopeus — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Vääntömomentti — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Inertia — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Pyydä tätä mallia |
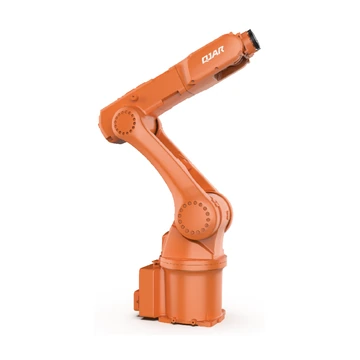 | QJR7-900 | 6 | 7 kg | 903.5 mm | ± 0.03 mm | 47 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Käsittely, kokoonpano, lajittelu, lastaus ja purku jne. | Robotti 1.4 kVA;Kaappi 7.5 kVA;Kaapin koko 422 * 420 * 210 mm;Kaapin paino 20 kg | Alue — J1 ±182°;J2 +132°, -94°;J3 +74°, -187°;J4 ±172°;J5 ±125°;J6 ±360° |Suurin nopeus — J1 320°/s;J2 258°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Vääntömomentti — J4 33.6 Nm;J5 18.4 Nm;J6 15.8 Nm |Inertia — J4 1.61 kg·m²;J5 0.97 kg·m²;J6 0.42 kg·m² | Pyydä tätä mallia |
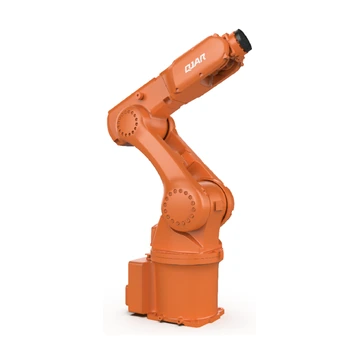 | QJR8-700 | 6 | 8 kg | 744 mm | ± 0.03 mm | 45 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Käsittely, kokoonpano, lajittelu, lastaus ja purku jne. | Robotti 1.4 kVA;Kaappi 7.5 kVA;Kaapin koko 422 * 420 * 210 mm;Kaapin paino 20 kg | Alue — J1 ±182°;J2 +132°, -98°;J3 +70°, -190°;J4 ±172°;J5 ±125°;J6 ±360° |Suurin nopeus — J1 320°/s;J2 320°/s;J3 401°/s;J4 429°/s;J5 429°/s;J6 687°/s | Vääntömomentti — J4 33.6 Nm;J5 18.4 Nm;J6 15.8 Nm |Inertia — J4 1.21 kg·m²;J5 0.87 kg·m²;J6 0.42 kg·m² | Pyydä tätä mallia |
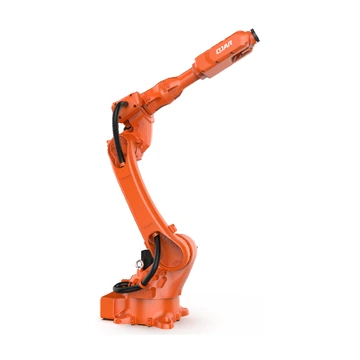 | QJR10-1900 | 6 | 10 kg | 1,943 mm | ± 0.05 mm | 245 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Käsittely, kokoonpano, lajittelu, lastaus ja purku, kiillotus ja hionta jne. | Robotti 3.6 kVA;Kaappi 3.6 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 95 kg | Alue — J1 ±175°;J2 +159°, -95°;J3 + 95°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Suurin nopeus — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Vääntömomentti — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Inertia — J4 1.1 kg·m²;J5 1 kg·m²;J6 0.7 kg·m² | Pyydä tätä mallia |
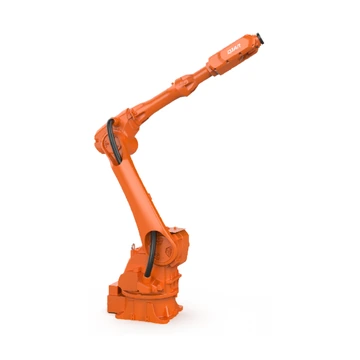 | QJR12-2300 | 6 | 12 kg | 2,304.8 mm | ± 0.05 mm | 275 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Käsittely, kokoonpano, lajittelu, lastaus ja purku jne. | Robotti 3.7 kVA;Kaappi 3.7 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 85 kg | Alue — J1 ±172°;J2 +150°, -110°;J3 + 85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Suurin nopeus — J1 177°/s;J2 177°/s;J3 189°/s;J4 458°/s;J5 515°/s;J6 630°/s | Vääntömomentti — J4 88.3 Nm;J5 28.05 Nm;J6 28.05 Nm |Inertia — J4 4.09 kg·m²;J5 1.61 kg·m²;J6 0.93 kg·m² | Pyydä tätä mallia |
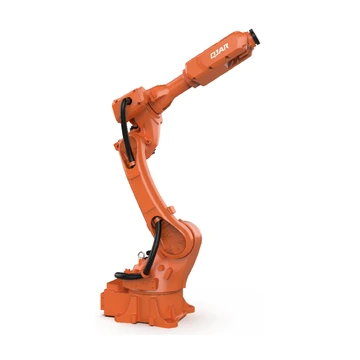 | QJR15-1500 | 6 | 15 kg | 1,538 mm | ± 0.05 mm | 170 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Käsittely, kokoonpano, lajittelu, lastaus ja purku, kiillotus ja hionta jne. | Robotti 2.9 kVA;Kaappi 2.9 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 90 kg | Alue — J1 ±168°;J2 +159°, -93°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Suurin nopeus — J1 234°/s;J2 234°/s;J3 240°/s;J4 372°/s;J5 630°/s;J6 687°/s | Vääntömomentti — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Inertia — J4 1.9 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Pyydä tätä mallia |
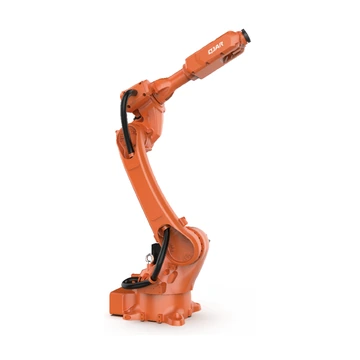 | QJR15-1700 | 6 | 15 kg | 1,792 mm | ± 0.05 mm | 240 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Käsittely, kokoonpano, lajittelu, lastaus ja purku jne. | Robotti 3.6 kVA;Kaappi 3.6 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 85 kg | Alue — J1 ±175°;J2 +159°, -95°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Suurin nopeus — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 573°/s;J6 687°/s | Vääntömomentti — J4 28 Nm;J5 28 Nm;J6 26.4 Nm |Inertia — J4 1.8 kg·m²;J5 1.9 kg·m²;J6 0.7 kg·m² | Pyydä tätä mallia |
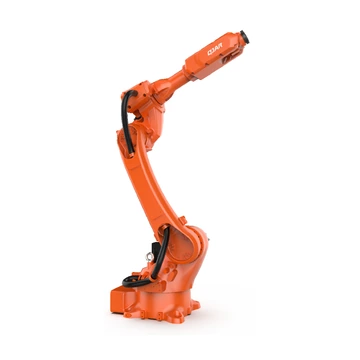 | QJR20-1700 | 6 | 20 kg | 1,792 mm | ± 0.05 mm | 240 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Lavaus, käsittely, lastaus ja purku, laserleikkaus, maalaus, kiillotus ja hionta jne. | Robotti 3.6 kVA;Kaappi 3.7 kVA;Kaapin koko 600 * 480 * 1270 mm;Kaapin paino 120 kg | Alue — J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |Suurin nopeus — J1 189°/s;J2 189°/s;J3 189°/s;J4 372°/s;J5 429°/s;J6 544°/s | Vääntömomentti — J4 26.4 Nm;J5 32 Nm;J6 26.4 Nm |Inertia — J4 1.75 kg·m²;J5 3.43 kg·m²;J6 0.97 kg·m² | Pyydä tätä mallia |
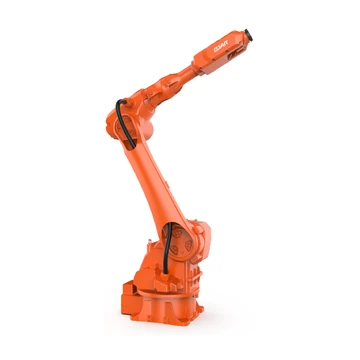 | QJR20-2000 (Ei räjähdyssuojattu) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Käsittely, kokoonpano, lajittelu, lastaus ja purku jne. | Robotti 3.7 kVA;Kaappi 3.7 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 95 kg | Alue — J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Suurin nopeus — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 515°/s | Vääntömomentti — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Inertia — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kg/m² | Pyydä tätä mallia |
| QJR20-2000 (räjähdyssuojattu) | 6 | 20 kg | 2,001.7 mm | ± 0.05 mm | 270 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Käsittely, lastaus ja purku, lajittelu, kokoonpano jne. | Robotti 3.7 kVA;Kaappi 3.7 kVA;Kaapin koko 600 * 480 * 1270 mm;Kaapin paino 120 kg | Alue — J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |Suurin nopeus — J1 177 °/s;J2 177 °/s;J3 189 °/s;J4 429 °/s;J5 412 °/s;J6 515 °/s | Vääntömomentti — J4 83.3 Nm;J5 34 Nm;J6 28 Nm |Inertia — J4 4.1 kg·m²;J5 3.8 kg·m²;J6 1.1 kg.m² | Pyydä tätä mallia |
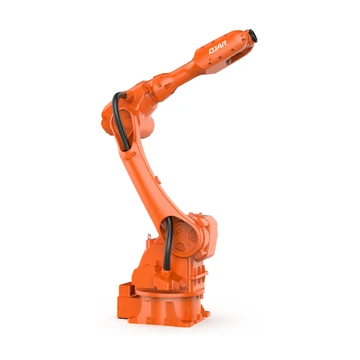 | QJR25-1800 | 6 | 25 kg | 1,852 mm | ± 0.05 mm | 270 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Käytetään käsittelyssä, kokoonpanossa, hionnassa ja purseenpoistossa jne., ja sitä sovelletaan laajalti metallituotteissa, aurinkosähkössä, varastoinnissa ja logistiikassa, elintarvike- ja juomateollisuudessa sekä muilla teollisuudenaloilla. | Robotti 3.8 kVA;Kaappi 3.7 kVA;Kaapin koko 600 * 480 * 1270 mm;Kaapin paino 120 kg | Alue — J1 ±172°;J2 +165°, -100°;J3 + 83°, -130°;J4 ±185°;J5 ±126°;J6 ±360° |Suurin nopeus — J1 177°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Vääntömomentti — J4 83.3 Nm;J5 43.35 Nm;J6 37.4 Nm |Inertia — J4 5.40 kg·m²;J5 5.37 kg·m²;J6 1.44 kg·m² | Pyydä tätä mallia |
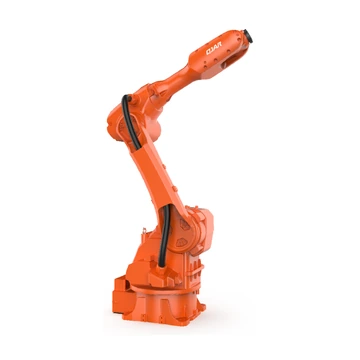 | QJR30-1600 (Ei räjähdyssuojattu) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Lavaus, käsittely, lastaus ja purku, laserleikkaus, maalaus, kiillotus ja hionta jne. | Robotti 3.7 kVA;Kaappi 3.7 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 85 kg | Alue — J1 ±172°;J2 +147°, -115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Suurin nopeus — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Vääntömomentti — J4 83.3 Nm;J5 43.3 Nm;J6 37.4 Nm |Inertia — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Pyydä tätä mallia |
| QJR30-1600 (räjähdyssuojattu) | 6 | 30 kg | 1,668 mm | ± 0.05 mm | 270 kg | Yksivaiheinen 220 V ±10 % | Maahan tai kattoon asennettu | Lavaus, käsittely, lastaus ja purku, laserleikkaus, maalaus, kiillotus ja hionta jne. | Robotti 3.7 kVA;Kaappi 3.7 kVA;Kaapin koko 600 * 480 * 1270 mm;Kaapin paino 90 kg | Alue — J1 ±172°;J2 +147°, -115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |Suurin nopeus — J1 172°/s;J2 177°/s;J3 189°/s;J4 429°/s;J5 412°/s;J6 429°/s | Vääntömomentti — J4 83.3 Nm;J5 43.3 Nm;J6 37.4 Nm |Inertia — J4 6.8 kg·m²;J5 6.8 kg·m²;J6 2.2 kg·m² | Pyydä tätä mallia |
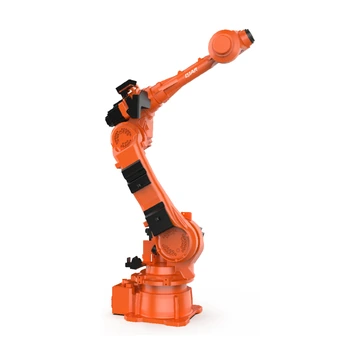 | QJR50-1 | 6 | 50 kg | 2,012.4 mm | ± 0.07 mm | 580 kg | Kolmivaiheinen, viisijohtiminen, 380 V ±10 % | Maahan tai kattoon asennettu | Hitsaus, maalaus, lastaus ja purku, käsittely, lajittelu, kokoonpano jne. | Robotti 14.5 kVA;Kaappi 14.5 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 110 kg | Alue — J1 ±180°;J2 +135°, -90°;J3 +82°, -205°;J4 ±360°;J5 ±120°;J6 ±360° |Suurin nopeus — J1 154 °/s;J2 120 °/s;J3 154 °/s;J4 249 °/s;J5 249 °/s;J6 349 °/s | Vääntömomentti — J4 245 Nm;J5 245 Nm;J6 147 Nm |Inertia — J4 12.5 kg·m²;J5 12.5 kg·m²;J6 4.5 kg·m² | Pyydä tätä mallia |
| QJR70-2000 | 6 | 70 kg | 2,012 mm | ± 0.07 mm | 630 kg | Kolmivaiheinen, viisijohtiminen, 380 V ±10 % | Maahan tai kattoon asennettu | Jäysteenpoisto, lastaus ja purku, käsittely, kokoonpano jne. | Robotti 21 kVA;Kaappi 21 kVA;Kaapin koko 650 * 750 * 1150 mm;Kaapin paino 140 kg | Alue — J1 ±180°;J2 +140°, -91°;J3 +82°, -208°;J4 ±360°;J5 ±120°;J6 ±360° |Suurin nopeus — J1 154 °/s;J2 131 °/s;J3 160 °/s;J4 286 °/s;J5 257 °/s;J6 395 °/s | Vääntömomentti — J4 480 Nm;J5 430.4 Nm;J6 190.4 Nm |Inertia — J4 59.78 kg·m²;J5 60.26 kg·m²;J6 19.04 kg·m² | Pyydä tätä mallia |
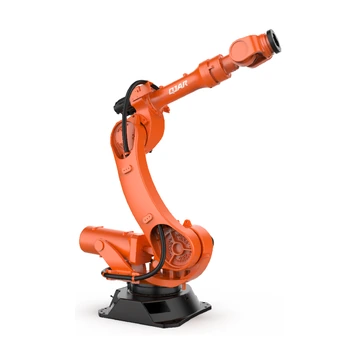 | QJR210-1 | 6 | 210 kg | 2,683.4 mm | ± 0.2 mm | 1,200 kg | Kolmivaiheinen, viisijohtiminen, 380 V ±10 % | Maadoitettu | Hitsaus, lavaus, lastaus ja purku, käsittely, kiillotus, kokoonpano jne. | Robotti 25.9 kVA;Kaappi 25.9 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 110 kg | Alue — J1 ±167°;J2 +86°, -51°;J3 +82°, -168°;J4 ±360°;J5 ±121°;J6 ±360° |Suurin nopeus — J1 80.2 °/s;J2 68.8 °/s;J3 80.2 °/s;J4 183 °/s;J5 171.9 °/s;J6 257.8 °/s | Vääntömomentti — J4 1200 Nm;J5 1200 Nm;J6 650 Nm |Inertia — J4 84 kg·m²;J5 84 kg·m²;J6 55 kg·m² | Pyydä tätä mallia |
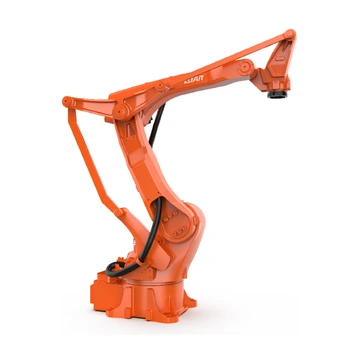 | QJRB15-1 (versio B) | 4 | 15 kg | 1,510 mm | ± 0.05 mm | 160 kg | Yksivaiheinen 220 V ±10 % | Maadoitettu | Nopea ja tarkka lavaus, keräily, pakkaaminen, materiaalinkäsittely, lastaus ja purku sekä muut toiminnot soveltuvat huonekalu-, elintarvike- ja juomateollisuuteen, 3C-teollisuuteen ja monille muille teollisuudenaloille. | Robotti 2.5 kVA;Kaappi 2.5 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 95 kg | Alue — J1 ±174°;J2 +97°, -50°;J3 Globaali: +105°, -25° Kytkentä: +76°, -133°;J4 ±360°;J5 /;J6 / |Suurin nopeus — J1 234 °/s;J2 234 °/s;J3 263 °/s;J4 630 °/s;J5 /;J6 / | Vääntömomentti — J4 29.4 Nm;J5 /;J6 / |Inertia — J4 0.6 kg·m²;J5 /;J6 / | Pyydä tätä mallia |
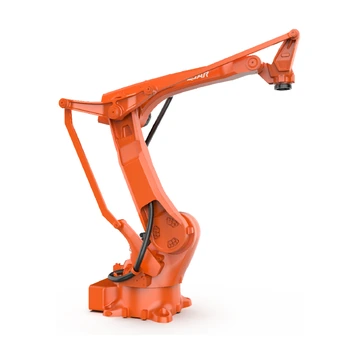 | QJRB30-1 (versio B) | 4 | 30 kg | 1,825 mm | ± 0.05 mm | 205 kg | Yksivaiheinen 220 V ±10 % | Maadoitettu | Nopea ja tarkka lavaus, keräily, pakkaaminen, materiaalinkäsittely, lastaus ja purku sekä muut toiminnot soveltuvat huonekalu-, elintarvike- ja juomateollisuuteen, 3C-teollisuuteen ja monille muille teollisuudenaloille. | Robotti 3.2 kVA;Kaappi 2.9 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 95 kg | Alue — J1 ±175°;J2 +97°, -50°;J3 Globaali: +105°, -25° Kytkentä: +77°, -134°;J4 ±360°;J5 /;J6 / |Suurin nopeus — J1 171 °/s;J2 189 °/s;J3 211 °/s;J4 355 °/s;J5 /;J6 / | Vääntömomentti — J4 36 Nm;J5 /;J6 / |Inertia — J4 2.6 kg·m²;J5 /;J6 / | Pyydä tätä mallia |
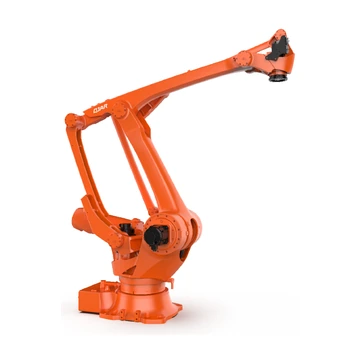 | QJR100-2500M | 4 | 100 kg | 2,512 mm | ± 0.1 mm | 715 kg | Kolmivaiheinen, viisijohtiminen, 380 V ±10 % | Maadoitettu | Nopea ja tarkka lavaus, keräily, pakkaaminen, materiaalinkäsittely, lastaus ja purku sekä muut toiminnot soveltuvat huonekalu-, elintarvike- ja juomateollisuuteen, 3C-teollisuuteen ja monille muille teollisuudenaloille. | Robotti 7.65 kVA;Kaappi 7.65 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 120 kg | Alue — J1 ±185°;J2 +97°, -49°;J3 Globaali: +122°, -22° Kytkentä: +69°, -82°;J4 ±360°;J5 /;J6 / |Suurin nopeus — J1 134°/s;J2 148 °/s;J3 160 °/s;J4 349°/s;J5 /;J6 / | Vääntömomentti — J4 167 Nm;J5 /;J6 / |Inertia — J4 7.9 kg·m²;J5 /;J6 / | Pyydä tätä mallia |
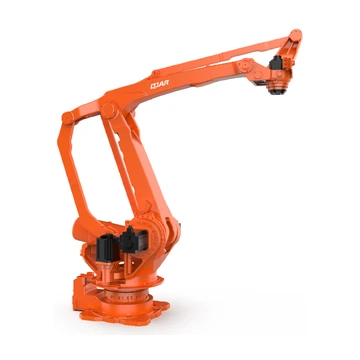 | QJRB180-1 | 4 | 180 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Kolmivaiheinen, viisijohtiminen, 380 V ±10 % | Maadoitettu | Nopea ja tarkka lavaus, keräily, pakkaaminen, materiaalinkäsittely, lastaus ja purku sekä muut toiminnot soveltuvat huonekalu-, elintarvike- ja juomateollisuuteen, 3C-teollisuuteen ja monille muille teollisuudenaloille. | Robotti 17.4 kVA;Kaappi 17.4 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 90 kg | Alue — J1 ±182°;J2 +97°, -50°;J3 Globaali: +122°, -22° Kytkentä: +71°, -82°;J4 ±360°;J5 /;J6 / |Suurin nopeus — J1 129 °/s;J2 132 °/s;J3 132 °/s;J4 299 °/s;J5 /;J6 / | Vääntömomentti — J4 350.2 Nm;J5 /;J6 / |Inertia — J4 43.6 kg·m²;J5 /;J6 / | Pyydä tätä mallia |
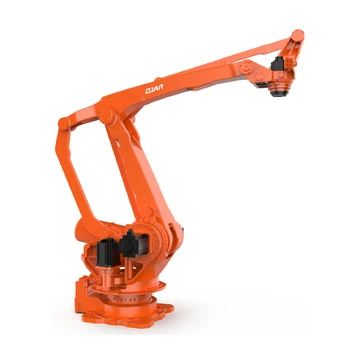 | QJR260-3100M | 4 | 260 kg | 3,157 mm | ± 0.5 mm | 1,400 kg | Kolmivaiheinen, viisijohtiminen, 380 V ±10 % | Maadoitettu | Lavaus, keräily, pakkaaminen, käsittely, lastaus ja purku jne. | Robotti 19.2 kVA;Kaappi 19.2 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 90 kg | Alue — J1 ±182°;J2 +97°, -50°;J3 Globaali: +122°, -22° Kytkentä: +71°, -82°;J4 ±360°;J5 /;J6 / |Suurin nopeus — J1 97.4 °/s;J2 97.4 °/s;J3 97.4 °/s;J4 297.9 °/s;J5 /;J6 / | Vääntömomentti — J4 350.2 Nm;J5 /;J6 / |Inertia — J4 43.6 kg·m²;J5 /;J6 / | Pyydä tätä mallia |
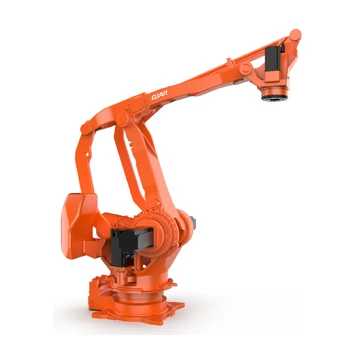 | QJRB800-1 | 4 | 800 kg | 3,155 mm | ± 0.5 mm | 2,550 kg | Kolmivaiheinen, viisijohtiminen, 380 V ±10 % | Maadoitettu | Raskaat lavaussovellukset, esimerkiksi tiilitehtaissa. | Robotti 21.9 kVA;Kaappi 21.9 kVA;Kaapin koko 600 * 480 * 920 mm;Kaapin paino 90 kg | Alue — J1 ±185°;J2 +94°, -48°;J3 Globaali: +112°, -17° Kytkentä: +71°, -81°;J4 ±360°;J5 /;J6 / |Suurin nopeus — J1 64 °/s;J2 64 °/s;J3 64 °/s;J4 114 °/s;J5 /;J6 / | Vääntömomentti — J4 999.6 Nm;J5 /;J6 / |Inertia — J4 286.6 kg·m²;J5 /;J6 / | Pyydä tätä mallia |
Vastaavaa QJAR-mallia ei löytynyt. Tyhjennä yksi tai useampi suodatin tai lähetä tarvittava hyötykuorma, varsien alue, sovellus ja asennus projektin tarkistusta varten.
QJAR-robottien ja automaatioratkaisujen usein kysytyt kysymykset
Mitkä QJAR-robotit voidaan valita hitsaukseen, käsittelyyn tai lavaukseen?
Käytä sovelluskenttää yhdessä hyötykuorman, käsivarsien jännevälin, akselien ja asennuksen kanssa rajataksesi 24 lueteltua mallia. Hitsaus, käsittely ja lavaus asettavat erilaisia työkalu-, rannekuorma-, liikerata-, ulottuvuus- ja syklivaatimuksia, joten lopullinen lista tulisi tarkistaa todellisen prosessirakenteen perusteella.
Miten QJAR-robotin hyötykuorma ja käsivarsien kärkiväli tulisi laskea?
Hyötykuorman on sisällettävä robotin varren päätytyökalu, tuote ja kaikki robotin kantamat prosessilaitteet. Varsien jännevälin on katettava jokainen vaadittu TCP-piste tarvittavalla työkalun suunnalla, ottaen huomioon myös painopisteen, inertian, rannerajoitukset, kiinnikkeet, esteet ja huoltoetäisyyden.
Millä listatuilla QJAR-malleilla on räjähdyssuojattuja versioita?
Sivulla luetellaan räjähdyssuojatut ja ei-räjähdyssuojatut merkinnät QJR20-2000- ja QJR30-1600-malleille. Ennen kummankaan version käyttöä varmista vaarallisen alueen luokitus, prosessiväliaineet, vaadittu sertifiointi, ohjainpaketti ja asennusolosuhteet kyseisessä projektissa.
Voiko EVST integroida QJAR-robotin täydelliseen automaatiojärjestelmään?
Kyllä. Projektin katselmointi voi kattaa valitun robotin, ohjainkaapin, päätytyökalut, prosessilaitteet, kiinnikkeet, turvallisuuden, PLC- ja verkkoliitännät sekä käyttöönotto- ja toimitusvastuut.
Mitä minun tulisi toimittaa QJAR-robottitarjoukseen?
Ilmoita tarkka malli tai sovellus, kokonaiskuorma, vaadittu varsien leveys ja asennot, kiinnitys, ohjain- ja liitäntätarpeet, määrä, kohde ja pyydetty ajoitus. Hinta, toimitusaika ja palveluehdot vahvistetaan sitten sovellettavalle kokoonpanolle.
Kirjoittaja: EVST:n toimituskunta
EVST:n toimituskunta ylläpitää tätä sivua tukeakseen robottien valintaa ja projektisuunnittelua. Tuotteen saatavuus, kokoonpano, turvallisuuden validointi ja integroinnin laajuus on vahvistettava varsinaista sovellusta varten.
Toimituksellinen käytäntö · Oikaisupolitiikka · Käyttöehdot
Viimeisin päivitys: