
Ruumiillinen tekoäly teollisuusroboteissa: Miten näkö-kieli-toimintamallit muuttavat robottien ohjelmointia
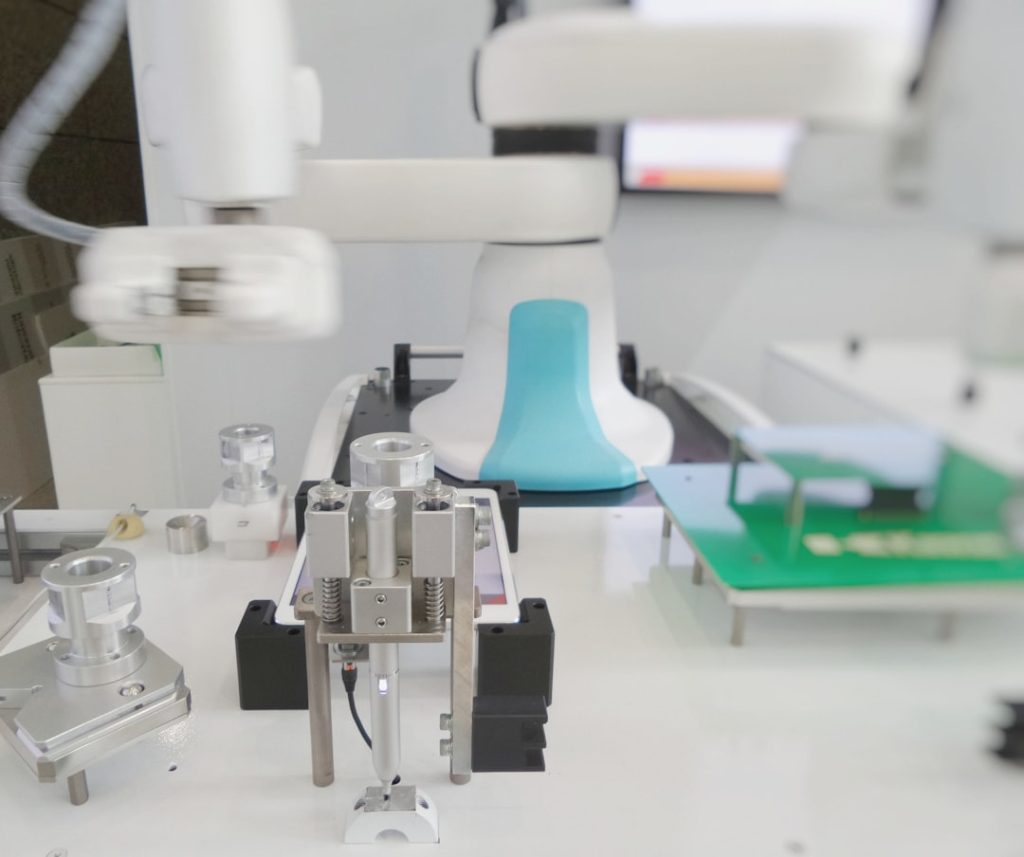
Opi, miten näkö-kieli-toimintamallit (VLA) eroavat klassisesta robottiohjelmoinnista ja mitkä alustat (RT-2, π0, Helix, GR00T) ovat valmiita teolliseen käyttöön vuonna 2026.