
Työalueen järjestys toistuville kiskokomponenttien hitsauksille

Tutki, miten työalueiden järjestys, kiinnittimien yhdenmukaisuus ja reunatilat ohjaavat toistuvia robottihitsauksia kiskokomponenteilla.
Robottihionta kannettavien tietokoneiden näppäimistökoteloille
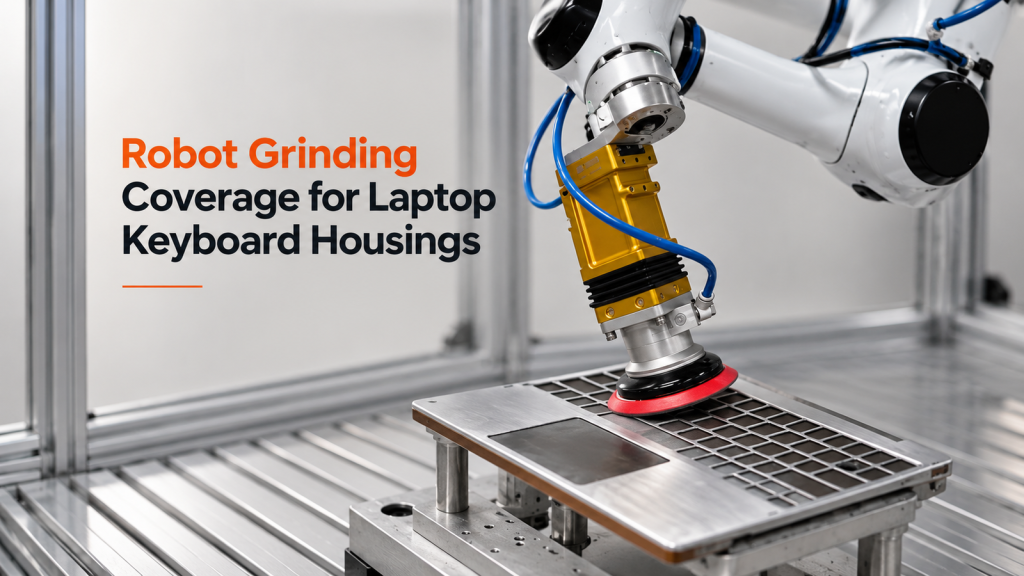
Opi, miten pinnan vyöhykkeet, työkalun asennot ja siirtymätarkistukset ohjaavat robotin hiontaratoja kannettavien tietokoneiden näppäimistökoteloissa.
Mikä saa robottiperäluukun ruiskutusreitin toimimaan reunojen, maskien ja ruiskutuskopin rajoitusten ympärillä?
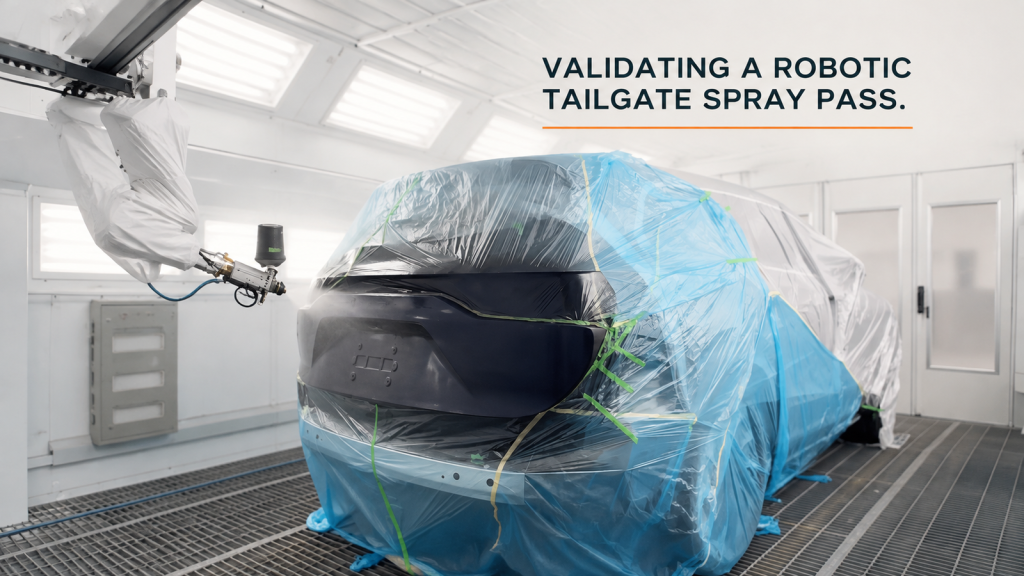
Katso, miten pinta-alueet, levittimen asento, päälle asennettu maalikuppi, peittämisrajat ja ruiskutuskopin vapaat tilat muokkaavat robottiperän ruiskutusreittiä.
Robottipuristimen hoito: Mikä tekee tarjottimen ja puristimen välisestä luovutuksesta toistettavaa?
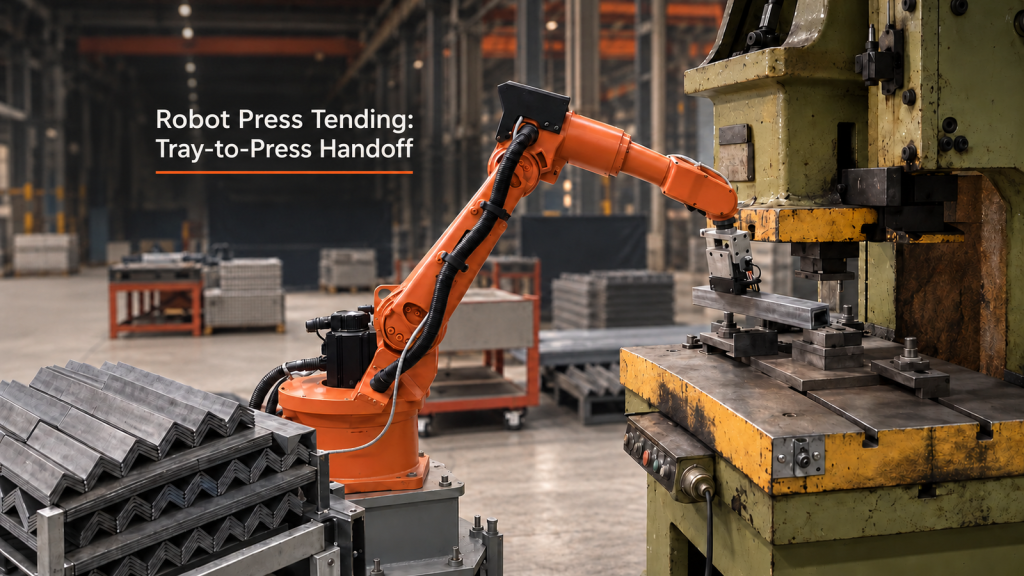
Käytännön analyysi robottipuristimen tarjottimen noudosta, puristimen käyttöoikeuksista, työpöydän sijainnista ja palautuksesta.
Robottityöaseman suunnittelu konformaalipinnoitusta varten: Kolme työaluetta, yksi selkeä reitti
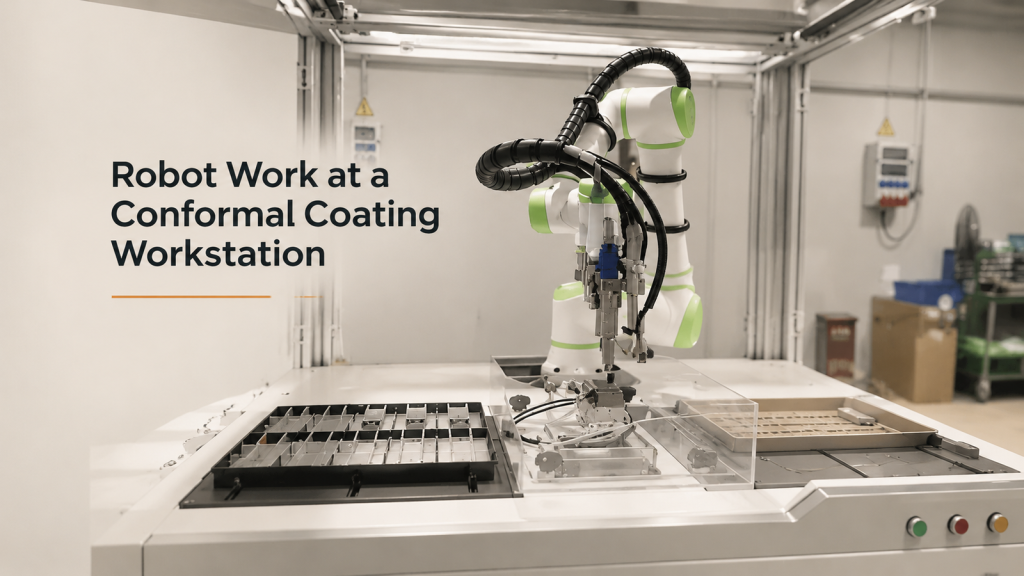
Robottien reittien, kiinnittimien rajapintojen, läsnäolotilojen ja palautumisen suunnittelu kolmella työalueella konformaalisen pinnoitustyöaseman avulla.
Mobiili robotti CNC-koneiden huolto
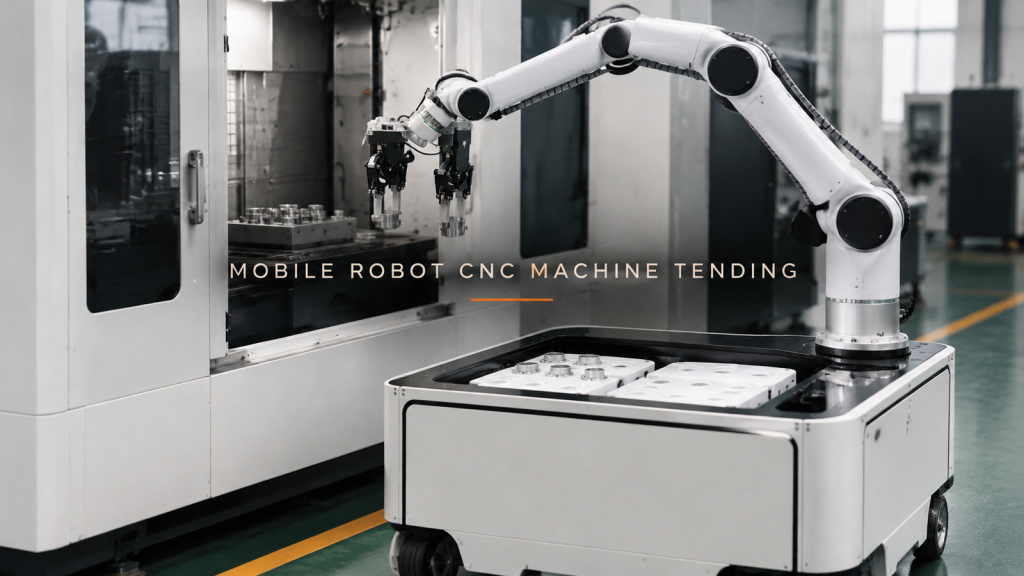
Mobiilirobotti-CNC-konepalvelukonseptin on koordinoitava kolmea rajapintaa: tarjotin, koneen aukko ja telakointiasento, joka mahdollistaa molempien toiminnan.
Robottiliimaruiskutus kojelaudoille
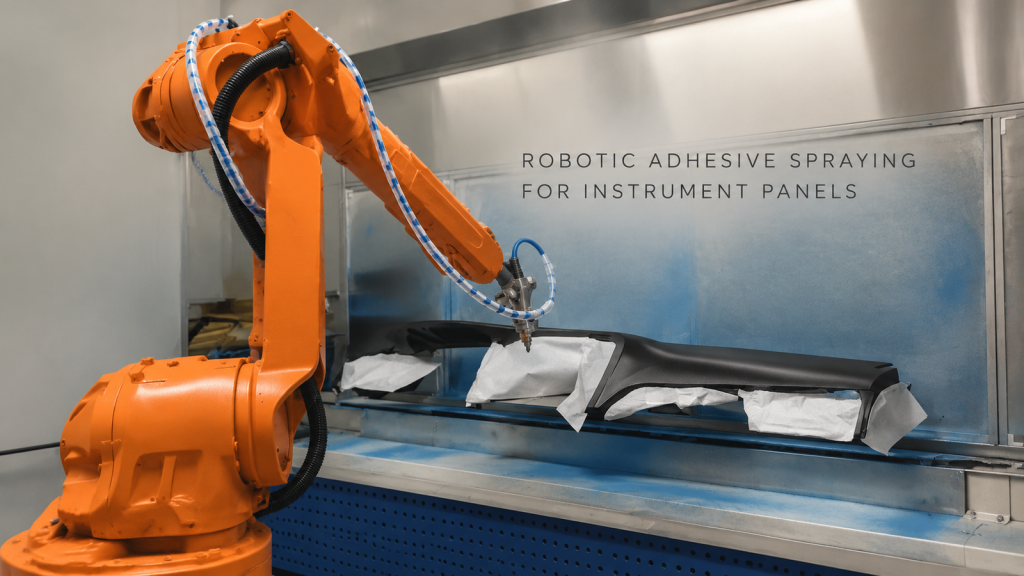
Näe robotin lähestyminen, seuraa ja siirrä sitä kojelaudan poikki ja tarkista sitten reitti, välys ja validointitiedot käytännön projektia varten.
Robottisaumahitsaus uramaisella laatikkomaisella työkappaleella: Mitä liitospolku vaatii
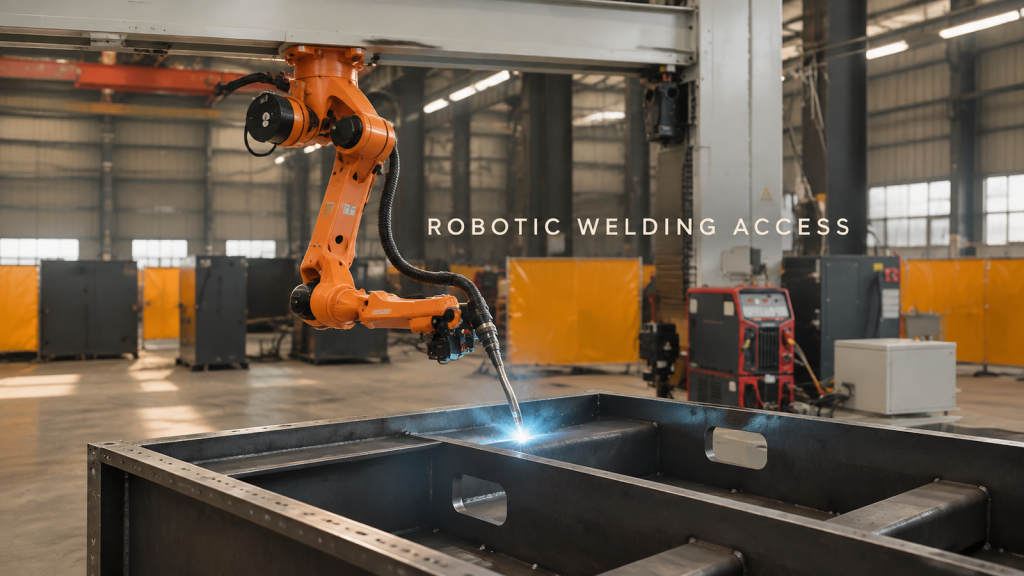
Kenttävideo näyttää robotin hitsaavan saumaa pitkin uurretulla laatikonmuotoisella työkappaleella. Näe tärkeät geometria-, käyttö- ja validointitiedot.
Robottipohjainen taimialustan lavaus: Vuorottelevien kerrosten rakentaminen ja paletin tyhjennys
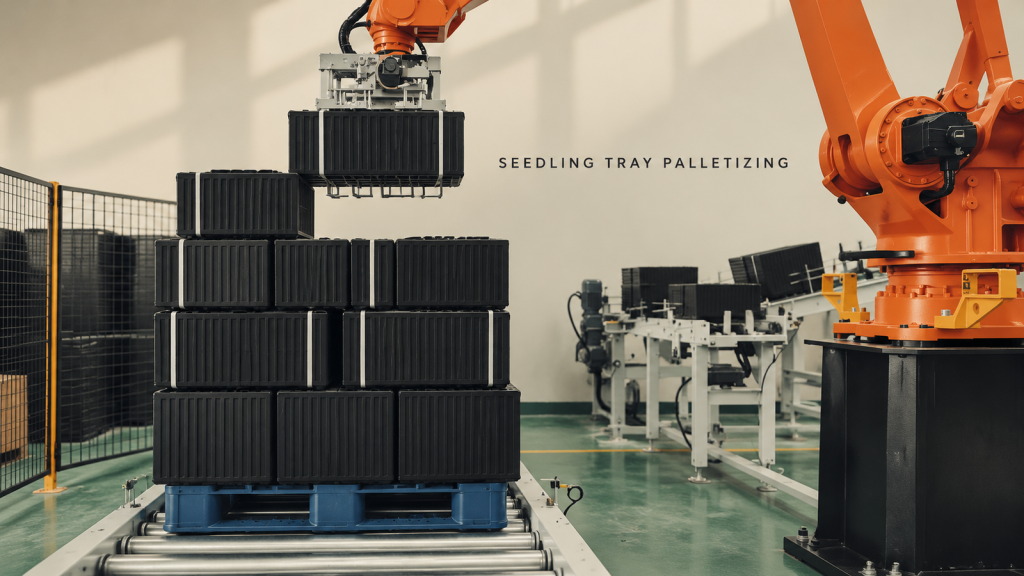
Katso pinottuja taimilaatikoiden ryhmiä, jotka on poimittu, asetettu vuorotellen kerrossuuntiin ja purettu kokonaisena lavakuormana.
Robottihionta tunkkikomponenteille: Pyörivän kiinnittimen ja työkalun käytön koordinointi
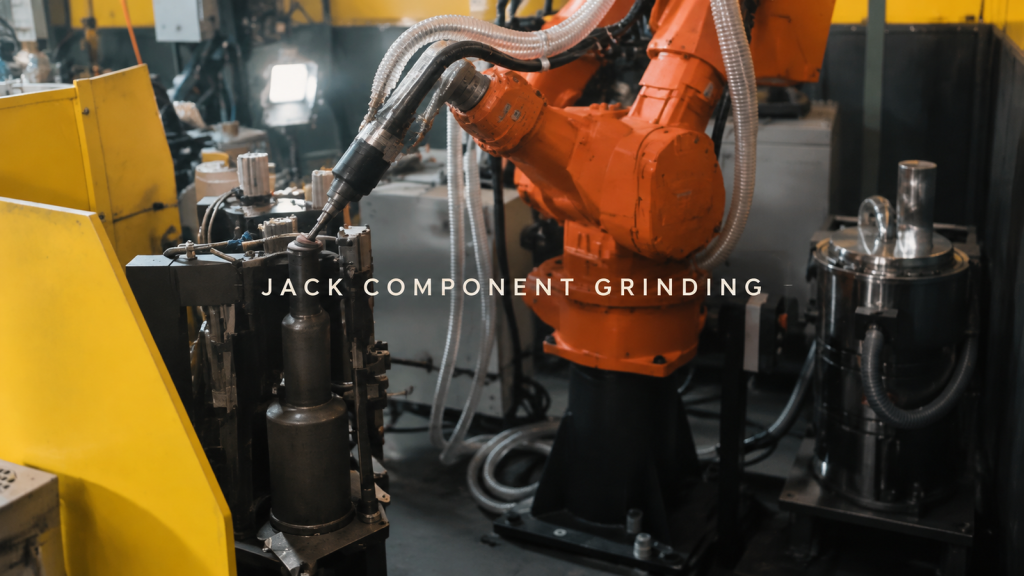
Katso, miten pyörivässä kiinnittimessä on robottihionnan nostolaitteet, joissa on taka- ja etuosan alaosan kosketusreitit, jakolukko ja välystarkistukset.
Mikä pitää pitkän peltilevystä tehdyn argonkaarihitsaussauman vakaana alusta loppuun?
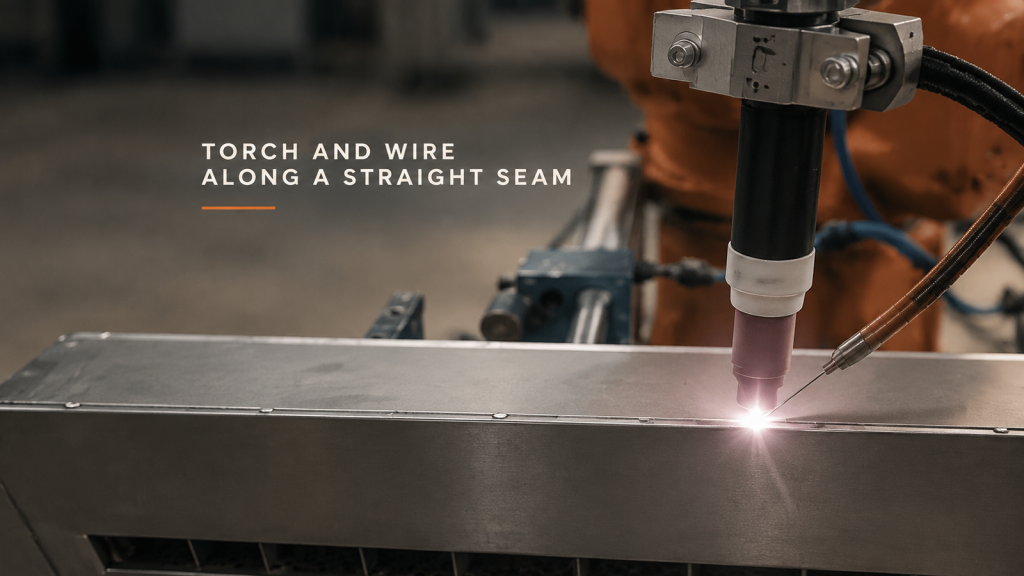
Suunnittele pitkä peltilevystä tehty argonkaarisauma liitoksen vakauden, keraamisen suuttimen ja sivulangan geometrian sekä määritellyn kaaren päättymisalueen ympärille.
Robottiohjattava jäysteenpoisto: Miten tartuntapinnat ja työsärmät tulisi jakaa?
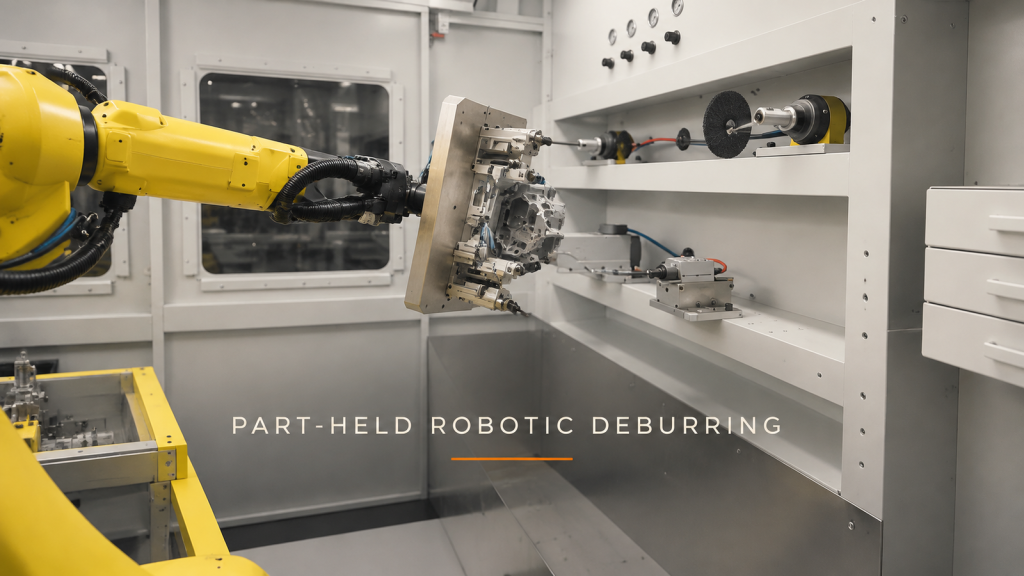
Suunnittele robotilla tehtävä jäysteenpoisto erottamalla tartuntapinnat työreunoista, tarkistamalla kiinnittimen välys ja määrittelemällä jokainen kiinteän työkalun lähestymistapa.