
By EVST:n toimituskunta · Arvostelija EVST:n toimituskunta · Viimeksi päivitetty 10. lokakuuta 2026 · Toimituksellinen käytäntö · Oikaisupolitiikka · Ehdot
Robotin avulla tehtävä purseenpoisto toimii, kun osa voidaan jakaa turvallisiin tartuntapintoihin, näkyviin työstöreunoihin ja niiden väliseen turvalliseen siirtymätilaan. Robotin on pidettävä osa vakaana suurella ranteeseen kiinnitettävällä kiinnityslevyllä samalla, kun se asettaa jokaisen tarvittavan ulkoreunan kiinteälle pyörivälle työkalulle. Jos kiinnitys peittää reunan, menettää tuen käännöksen aikana tai törmää ennen seuraavaa lähestymistä, ongelmaa ei voida ratkaista lisäämällä robotin asentoja.
Lähetä osapiirustuksesi ja päivittäinen tuotoksesi, ja laadimme kennokonseptin ja sykliaika-arvion. Merkitse käsiteltävät reunat ja kaikki pinnat, joiden on pysyttävä kosketuksissa kiinnityslaitteisiin.
Jaa osa osiin ennen robotin reitin suunnittelua
Ensimmäinen hyödyllinen piirustus ei ole robotin rata. Se on osan pintakartta. Anna jokaiselle olennaiselle alueelle yksi rooli: käytettävissä tarttumiseen, tarvitaan purseenpoistoon, suojattu kiinnitysjäljiltä, käytetään sijainnin määrittämiseen tai tarvitaan välyksenä osan kääntyessä. Monimutkaisissa pienissä osissa nämä roolit sijoittuvat usein lähelle toisiaan. Pinta, joka näyttää kätevältä tuen kannalta, voi sijaita reunan vieressä, jonka on kuljettava työkalun läpi; yhteen suuntaan turvallisesti asennettu puristin voi muuttua johtavaksi törmäyspisteeksi ranteen kääntymisen jälkeen.
| Osa-alue | Kysymys vastattavaksi | Suunnittelun seuraus |
|---|---|---|
| Tarttuva kasvot | Pysyykö valaisin tässä kiinni kaikissa asennoissa? | Määrittää puristimen sijainnin ja tuen suunnan |
| Työreuna | Voiko se yltää kiinteään työkaluun ilman, että kiinnitin menee työkalualueelle? | Määrittää paljaan reunan pituuden ja lähestymiskulman |
| Paikannusominaisuus | Toistuuko se käyttämättä prosessointiin varattua pintaa? | Määrittää, miten osa asettuu kiinnityslevylle |
| Suojattu pinta | Pitääkö sen välttää puristimien tai työkalun jäänteiden kosketusta? | Lisää pehmusteita, suojausta tai erilaisen otealueen |
| Siirtymävaippa | Mikä pyyhkäisee avaruuden läpi ranteen kääntyessä ja kallistuessa? | Määrittää työkalujen ja suojien ympärillä olevan vapaan tilan |
Tämä allokointi estää yleisen myöhäisen vaiheen löydöksen: robotti voi yltää työkaluun, mutta kiinnitin pitää hallussaan juuri sitä aluetta, johon pääsyä tarvitaan.
Tässä solussa osa liikkuu ja työkalu pysyy paikallaan
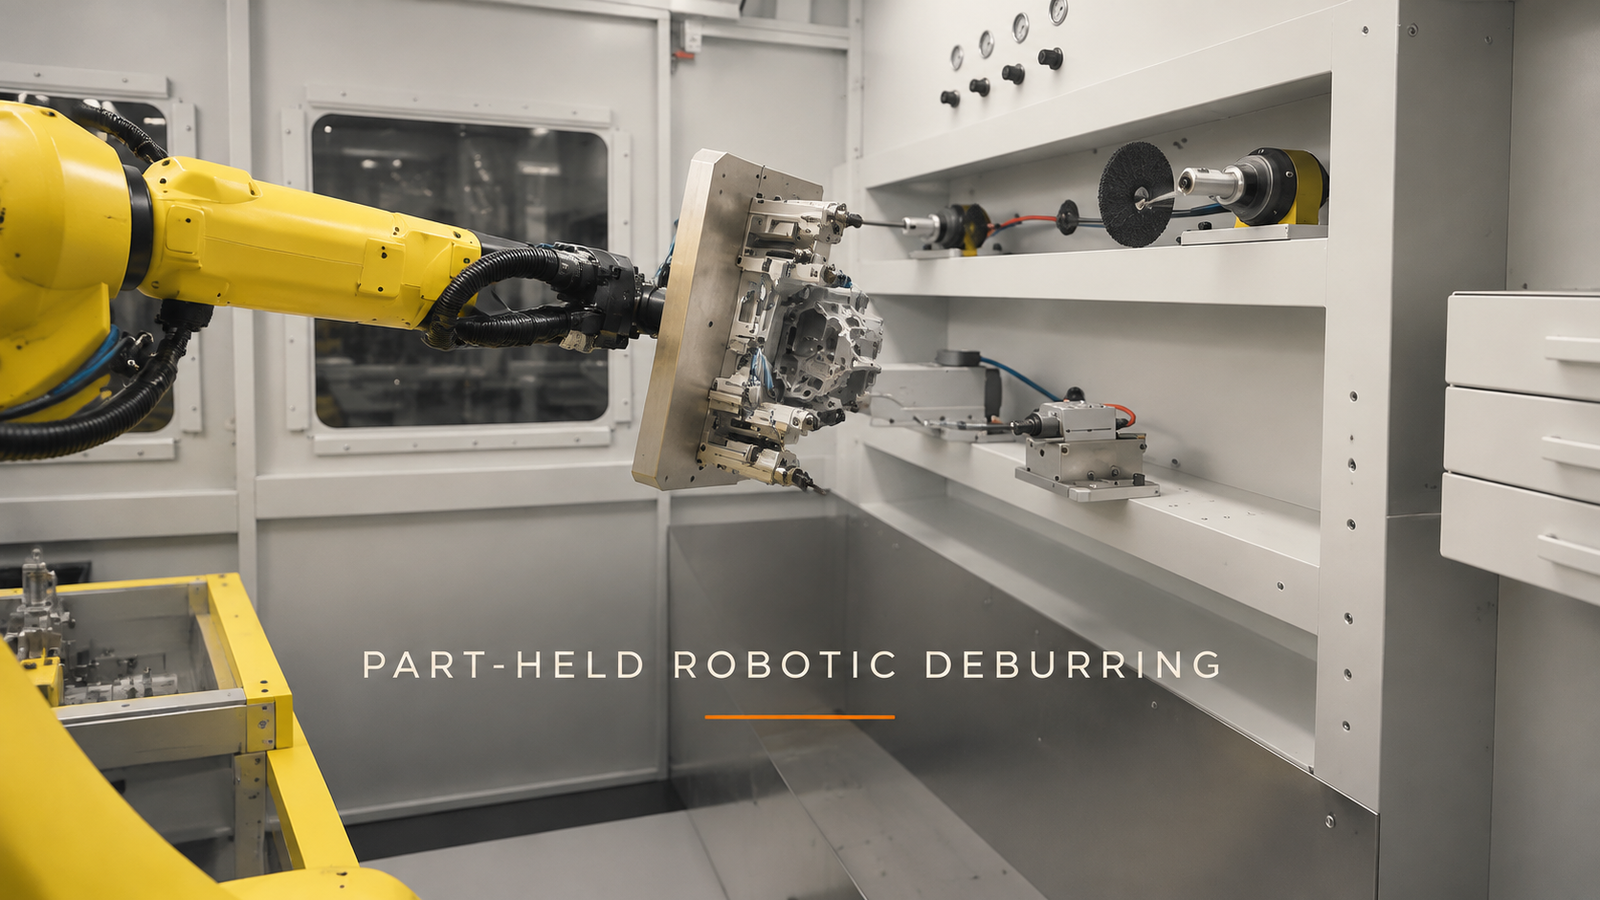
Dokumentoidussa solussa käytetään keltaista kuusiakselista robottia monimutkaisen pienen osan siirtämiseen etupöydältä kiinteille pyöriville työkaluille. Robotin ranteessa on suuri suorakaiteen muotoinen metallinen kiinnityslevy, johon pieni osa on kiinnitetty.
Robotti nostaa osan etualueelta ja kääntyy kohti kiinteää työkalua. Se muuttaa ranteen suuntaa, ohjaa yhden reunan käsittelyasennon läpi, vetäytyy, kääntää osan ja lähestyy uudelleen. Eri sivut ja ulkomuodot esitetään sarjan liikkeitä. Lähellä loppua robotti poistuu työkalualueelta ja palauttaa osan etupöydälle.
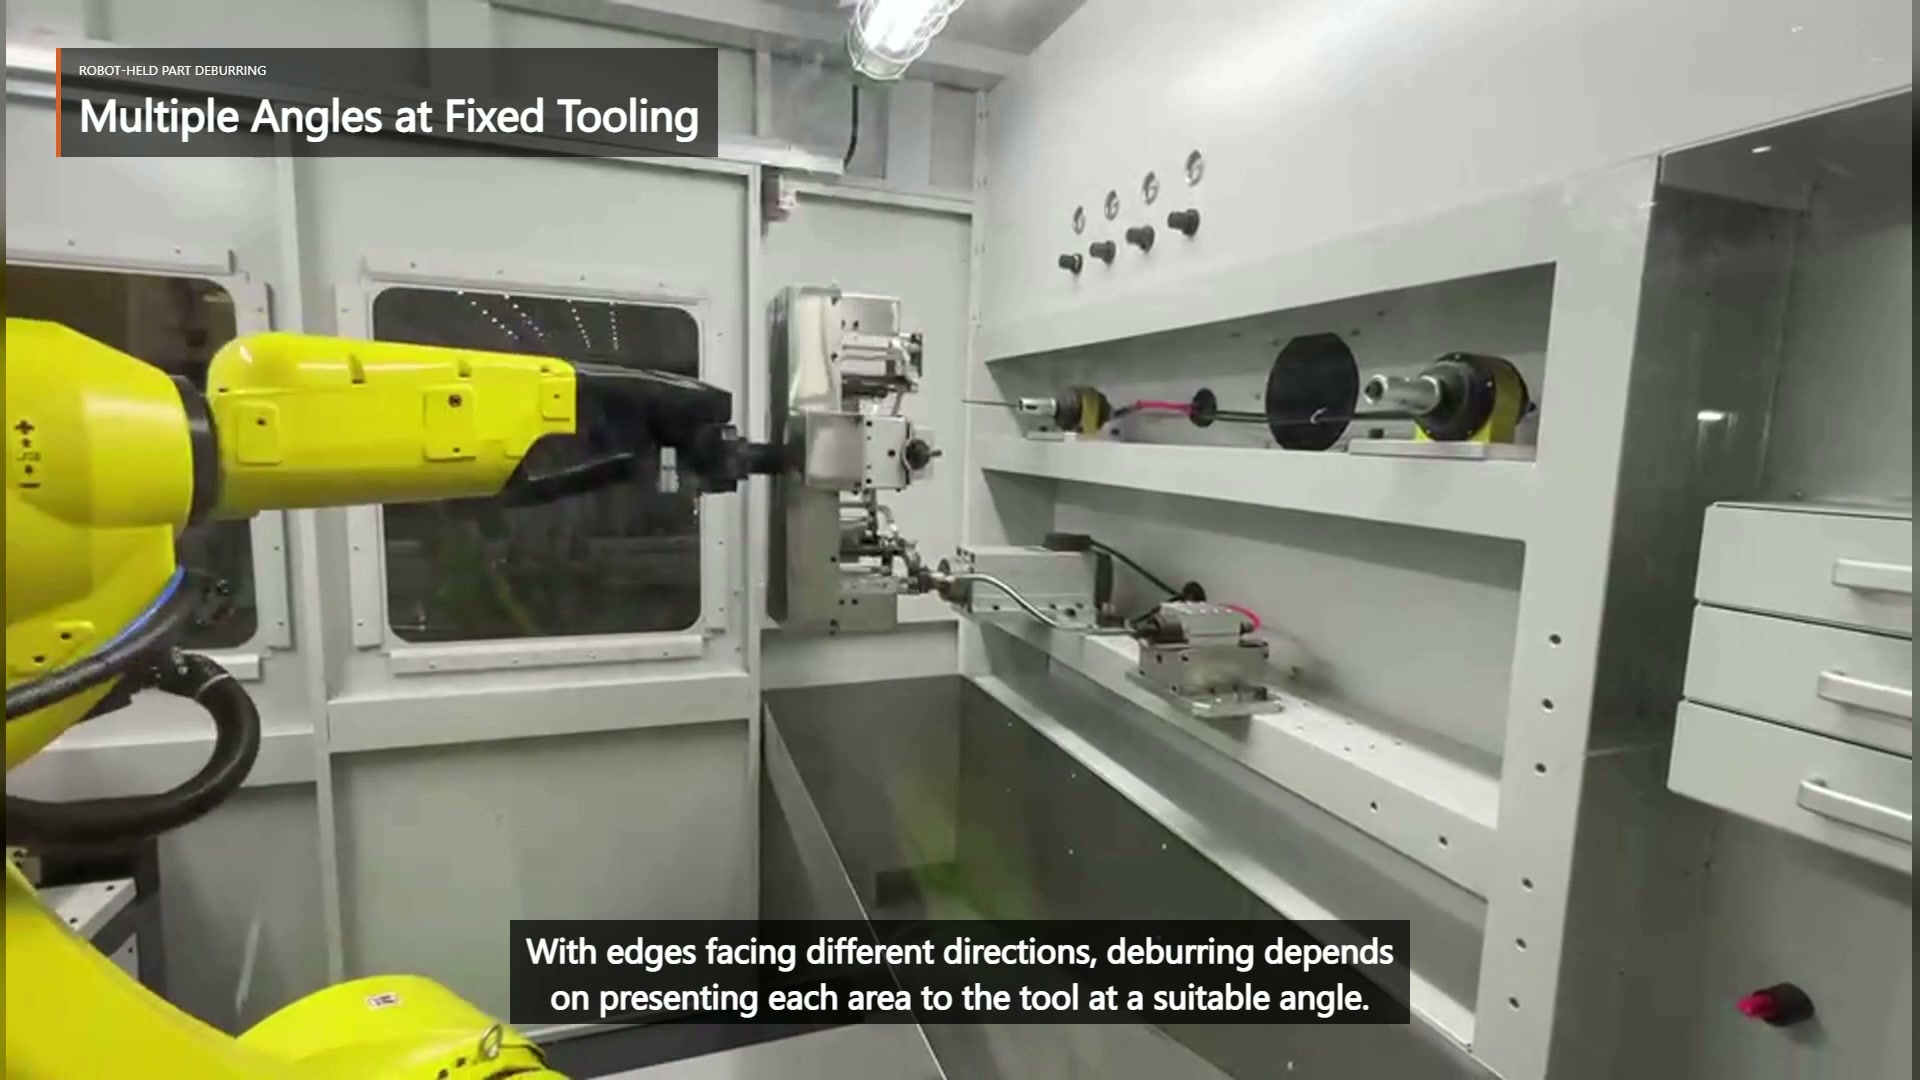
Tämä järjestely siirtää työkappaletta sen sijaan, että sen ympärillä kuljetettaisiin sähkötyökalua. Tämä voi mahdollistaa useiden ulkoreunojen käytön ilman kiinteän laitteen uudelleensijoittamista. Se myös siirtää suunnittelun päätaakan osakiinnittimelle: levyn, puristimien ja osan on pysyttävä vakaina, kun niiden yhdistetty vaippa kääntyy monissa eri suunnissa.
Anna jokaiselle työreunalle pätevä lähestymistapa
Reunaan ei pääse käsiksi pelkästään siksi, että se on näkyvissä. Tarvitaan lähestymistapa, jossa reunan paikallinen suunta sopii kiinteälle työkalulle, kappale voi ohittaa työstöaseman ja kiinnityslevy pysyy työkalun ja sitä ympäröivän rakenteen ulkopuolella. Robotin on myös voitava turvallisesti saapua tähän lähestymistapaan ja poistua siitä.
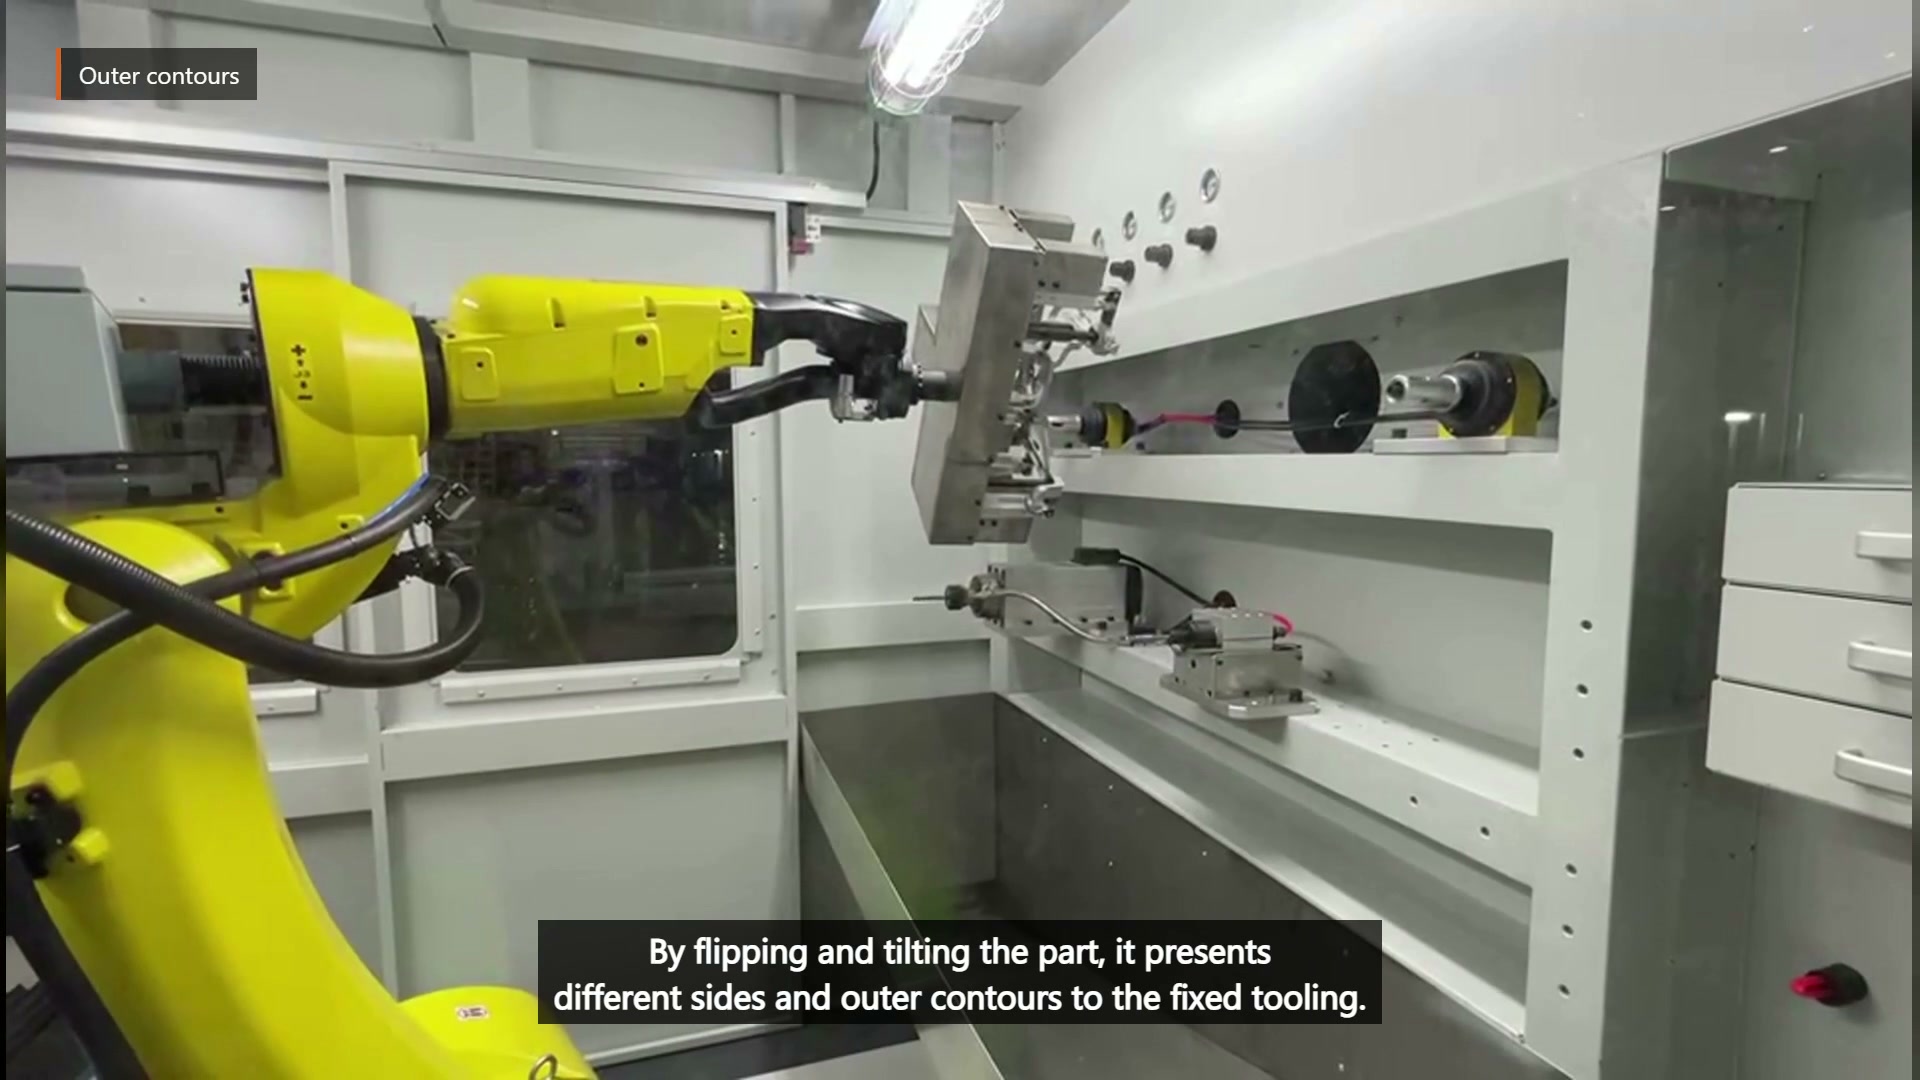
Rakenna prosessisuunnitelma reuna reunalta. Kirjaa jokaiselle vaaditulle alueelle tartunta-asetukset, kappaleen suunta, työkalun sijainti, sisääntulosuunta, työstösuunta ja poistosuunta. Ryhmittele sitten reunat, joilla on vakaa kiinnitys ja yhteensopiva ranneasento. Reunat, joihin ei voida päästä peittämättä työaluetta tai tekemättä kiinnityslevystä estettä, saattavat vaatia toisen asennuksen, erilaisen kiinnittimen tai erilaisen työnjaon.
Tämän solun työkalualueella on työkaluja eri kiinnitysasennoissa. Tunnista kunkin reunan tarpeet ja päätä, mikä kiinteä työkalun asento tarjoaa tarvittavan pääsyn sen sijaan, että pakottaisit jokaisen lähestymistavan yhden asennon kautta.
Käsittele jokaista uudelleen suuntautumista omana selvitysongelmanaan
Käsittelyasennot ovat vain osa liikettä. Niiden välillä robotti toistuvasti vetäytyy, kääntää tai kallistaa osaa ja lähestyy sitä uudelleen. Näiden siirtymien aikana suorakulmaisen kiinnityslevyn kauimmainen kulma saattaa siirtyä lähemmäs työkalua, koteloa tai pöytää kuin itse osa.
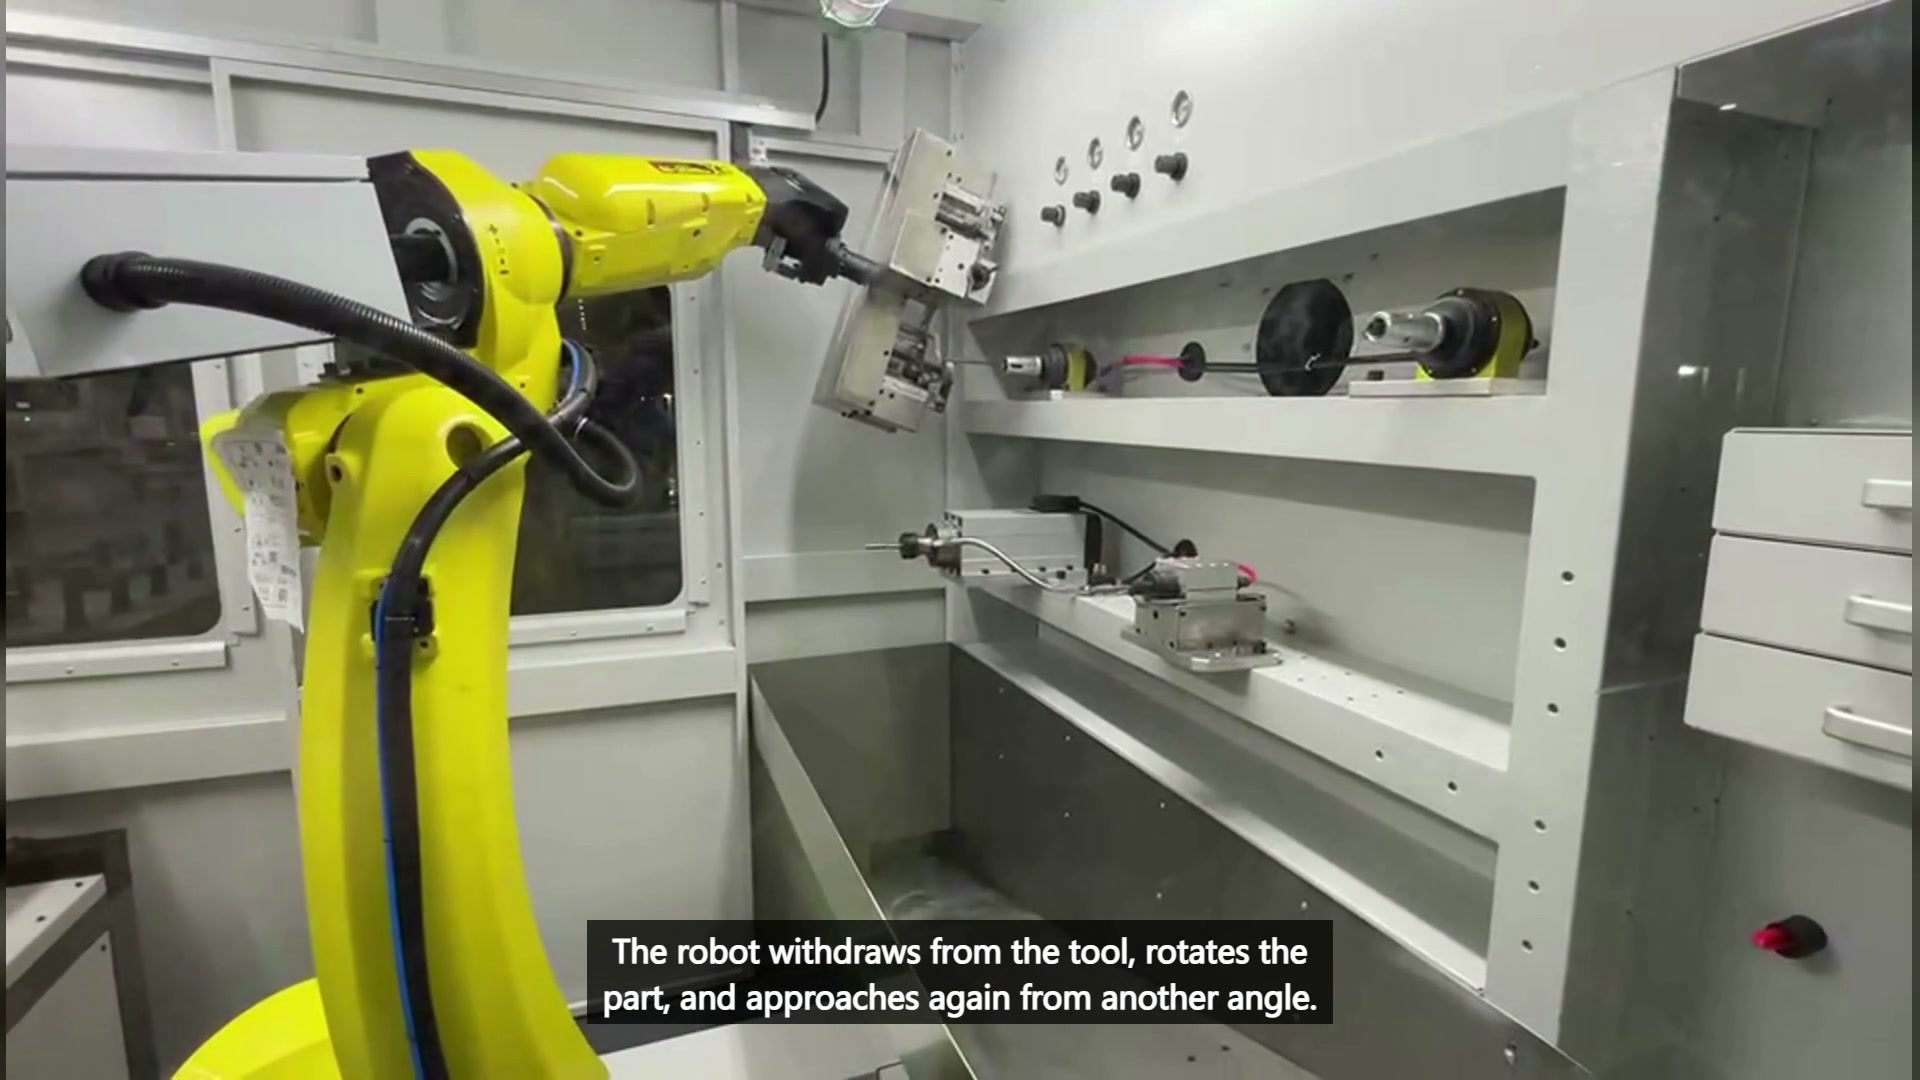
Tarkista jokaisen siirtymän koko liikelaajuus. Sisällytä levy, puristimet, kiinnikkeet, osa, letkut ja kaikki ulkonevat tuet. Pelkästään osan muotoon perustuva törmäysmalli ei huomaa laitteistoa, joka usein määrittää leveimmän tai pisimmän pisteen. Pidä vetäytymisliikkeet riittävän pitkinä, jotta työkalu poistuu ennen suuria rannekiertoja, ja varmista, että seuraava lähestymisliike ei ylitä edellistä työkalun sijaintia.
Järjestyksen tulisi olla ymmärrettävä ilman, että se turvautuu koneen kokeilu- ja erehdysmenetelmään. Selkeä järjestys voisi ryhmitellä lähellä olevat ulkoreunat, vetäytyä turvalliselle alueelle, suorittaa yhden suuren uudelleensuuntauksen ja sitten lähestyä seuraavaa ryhmää. Paras järjestys riippuu geometriasta ja pääsystä; sitä ei voida päätellä yleisestä säännöstä tai näkyvien kierrosten lukumäärästä.
Vakauden on selvittävä epäsuotuisimmasta tilanteesta
Kiinnitin, joka pitää kappaletta etupöydällä, voi käyttäytyä eri tavalla, kun ranne kallistaa, kääntää sitä tai asettaa sen sivulta. Kuorman suunta muuttuu tukiin nähden, ja työkalun kosketus vaikuttaa eri etäisyyksillä kiinnittimestä. Suunnittele epäedullisimman asennon, älä helpoimman nostoasennon, ympärille.
Tarkista, mihin osa asettuu, mikä estää siirtymän ja kiertymisen, ja miten puristusvoima osuu tukiin. Pidä kosketus jäykkien alueiden lähellä, kun piirustus sen sallii. Vältä ohuen tai herkän reunan käyttöä vain siksi, että siihen on helppo yltää. Jos useita osavariantteja jakaa kennon, tarkista, pitääkö sama paikannuskaavio kaikki tarvittavat reunat näkyvissä.
Filmattu liike vahvistaa, että kiinnitin pysyy kiinnitettynä, kun robotti esittelee eri puolia. Se ei anna tietoja puristusvoimasta, poistonopeudesta, viimeistelystä tai laadusta. Nämä tulokset edellyttävät kokeiluja varsinaisella osalla, kiinnittimellä ja valituilla työkaluilla.
Kysymyksiä, jotka on selvitettävä ennen näytekoetta
Voidaanko kaikki reunat viimeistellä yhdellä tartunta-asetuksella?
Vain jos valitut tartunta- ja kohdistuspinnat jättävät kaikki tarvittavat reunat saavutettavaksi ja koko kiinnitysalue vapauttaa kaikki työkalut siirtymien aikana. Pinnan kartoitus ja asennon tutkimus voivat tunnistaa ristiriidat ennen koetta.
Riittääkö yksi kiinteä työkalu?
Se riippuu reunan geometriasta ja valitusta prosessista. Älä oleta yhden työkalun olevan käytettävissä solun osittaisen näkymän perusteella. Sovita jokainen reuna tarvittavaan työkalun käyttöpisteeseen ja päätä sitten, tarvitaanko yksi vai useampi kiinteä asento.
Mitä näytekokeen aikana tulisi tarkistaa?
Varmista pidon vakaus, pääsy kaikkiin lueteltuihin reunoihin, vapaa tila irrotuksen ja käännöksen aikana sekä piirustuksessa vaadittu käsittelytulos. Käytä kokeilua prosessiparametrien asettamiseen; älä johda niitä videosta.
Mitä lähettää tekniseen tarkastukseen
Lähetä osan piirustus, päivittäinen tuotanto, osan variantit ja merkitty reunaluettelo. Tunnista sallitut tartuntapinnat, suojatut pinnat, paikannusominaisuudet ja kaikki alueet, joiden on oltava näkyvissä tarkastusta varten. Jos käytössä on manuaalinen prosessi, kuvaile työkalut ja käytetty järjestys. Ilmoita vaadittu reunan kunto piirustuksissa tai hyväksyttyjen näytteiden avulla.
Näiden syötteiden avulla voimme erottaa tartuntapinnat työstöreunoista, vertailla kiinnityskonsepteja, ryhmitellä yhteensopivia lähestymistapoja ja suunnitella näytekokeilun. Keskustele robottiavusteisen jäysteenpoiston sovelluksestasi EVST:n kanssa tai sähköpostitse sales@evsrobot.com osapiirustusten ja päivittäisten tuotosten avulla kennokonseptia ja sykliaika-arviota varten.
Tämä artikkeli käsittelee robotin pitämien osien näkyviä liikkeitä ja yleisiä kiinnityssuunnitteluperiaatteita; siinä ei mainita materiaalia, työkalun spesifikaatiota, prosessiparametreja, viimeistelyä, poistonopeutta, laatutulosta tai sykliaikaa tälle solulle.