
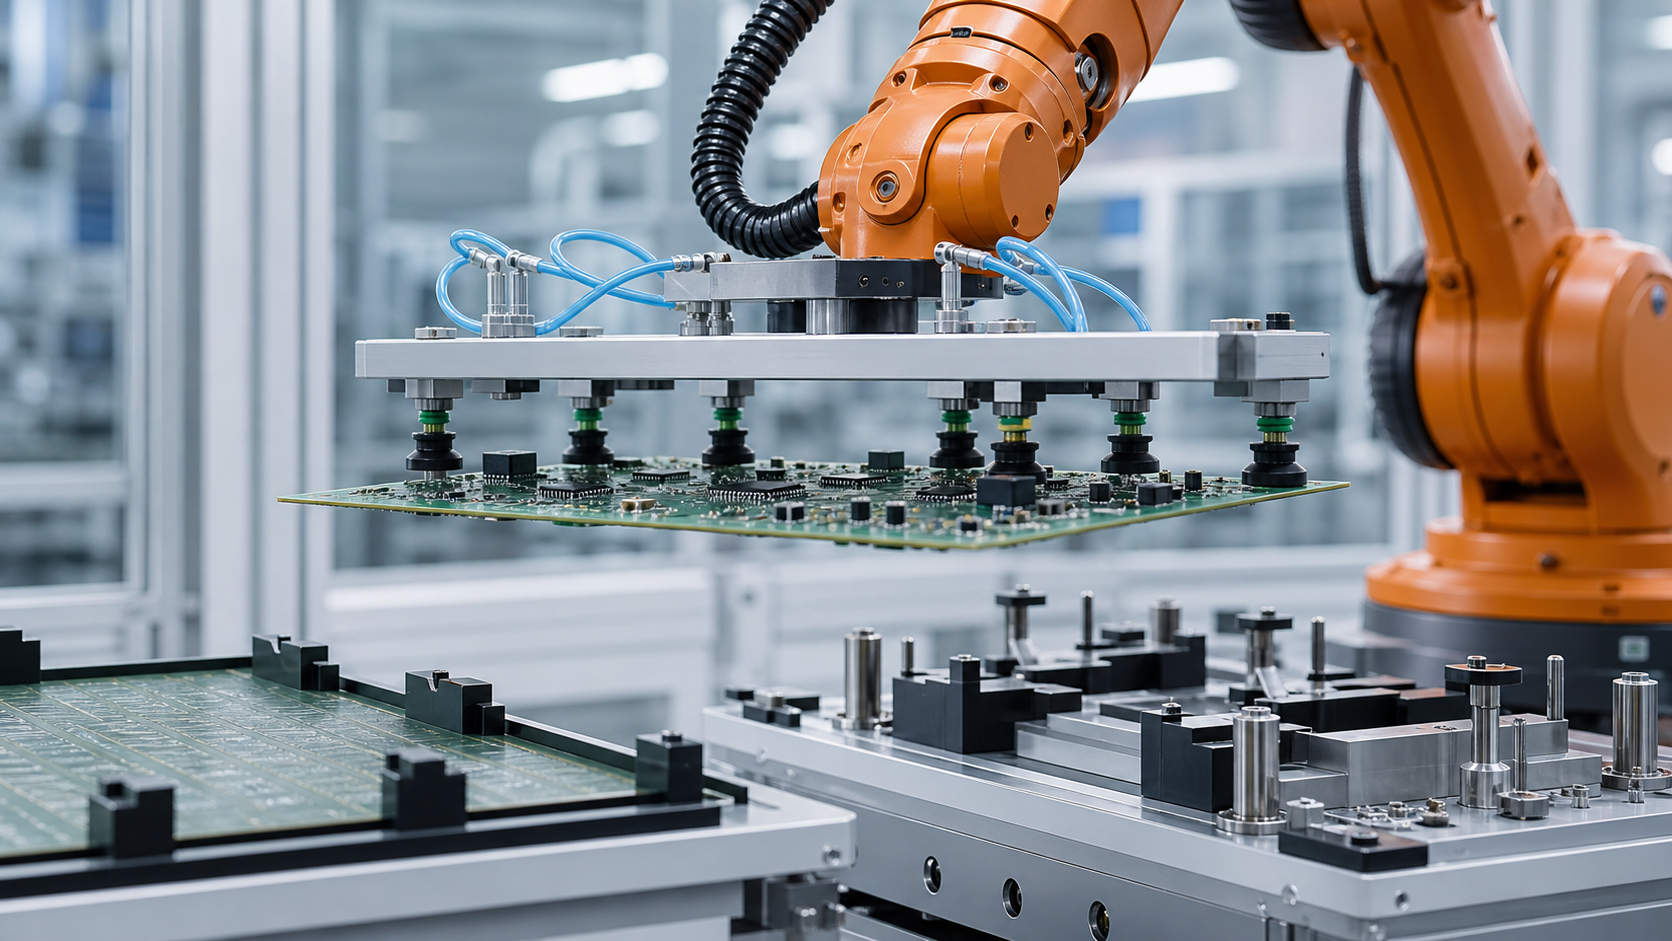
این راهنما برای مهندسان تولید، صاحبان فرآیندهای الکترونیکی، مهندسان کنترل، یکپارچهسازان، تیمهای تعمیر و نگهداری و برنامهریزان کیفیت است که انتقال قطعه کار به شکل تخته را ارزیابی میکنند. EVST تخته را به عنوان یک قطعه ساختاری پشتیبانی شده با نواحی محافظت شده در نظر میگیرد، نه به عنوان یک مستطیل صلب که میتواند از مرکز اسمی خود حمل شود.
آنچه نمای برنامه میتواند و نمیتواند نشان دهد
برنامه قابل مشاهده، رباتی را نشان میدهد که در حال انتقال یک قطعه کار تختهای شکل با ابزار مکش است. این اقدام برای شناسایی سوالات مهندسی در مورد پشتیبانی، تماس، حرکت و قرارگیری مفید است، اما سوابق طراحی یا نتایج آزمایش مورد نیاز برای اعتبارسنجی فرآیند را نشان نمیدهد.
عمل قابل مشاهده، نقشه برد، چیدمان مواد، انحراف مجاز، عملکرد خلاء، فشار تماسی، محدودیتهای حرکت، دقت قرارگیری، نتیجه بازرسی محصول، قابلیت چرخه تکرار، مناسب بودن برای محیط زیست، اعتبارسنجی ایمنی، انطباق یا صدور گواهینامه را مشخص نمیکند. EVST هیچ یک از این نتایج را از یک نمای مختصر از کاربرد استنباط نمیکند.
قبل از انتخاب نقاط تماس، حالتهای برد را تعریف کنید
یک مدل حالت مفید، نحوه پشتیبانی تخته قبل از برداشت، نحوه نگهداری آن در حین انتقال و نحوه قرارگیری آن پس از قرارگیری را مشخص میکند. تختههای ورودی ممکن است روی ریلهای لبه، یک حامل، یک لانه مسطح، فاصلهدهندهها یا بستهبندی موقت قرار گیرند. صفحه برداشت مورد نظر و مناطق قابل دسترسی میتوانند با هر حالت تغییر کنند.
پوششهای قطعات بالا و پایین، برآمدگیهای کانکتور، سوراخهای ابزار، ریلهای پنل، نواحی دور از دسترس، سطوح شکننده، برچسبهایی که باید خوانا باقی بمانند و هر ویژگی که ممکن است به عنوان مبنا استفاده شود را ثبت کنید. اگر برد بخشی از یک پنل است، توجه کنید که آیا جداسازی قبل یا بعد از مرحله رباتیک رخ میدهد؛ رفتار تکیهگاه و نواحی تماس مجاز ممکن است متفاوت باشد.
مفاهیم تکیهگاه و چنگش را مقایسه کنید
| مفهوم | شرایط شروع مفید | شواهد برای تأیید | فرضی که باید از آن اجتناب کرد |
|---|---|---|---|
| کنتاکتهای خلاء توزیعشده | چندین ناحیه سطحی سازگار در دسترس هستند و پشتیبانی محلی میتواند در سراسر منطقه پخش شود. | سازگاری تماس، پاسخ منطقه، تغییر آببندی، تقسیم بار، تشخیص تماس جزئی و رهاسازی | یک بار خواندن فشار ثابت میکند که هر فنجان درگیر است |
| تکیهگاه لبه یا ریل | لبههای تخته یا ریلهای پنل کنترل میشوند و میتوانند بار انتقالی مورد نیاز را تحمل کنند. | تغییر لبه، احتباس، فاصله گوشه، جهت گیری و مسیر درج یا حذف | یک طرح کلی اسمی، دسترسی لبهای قابل استفاده را تضمین میکند |
| قاب یا حامل مکانیکی | این محصول میتواند روی یک تکیهگاه قابل استفاده مجدد کنترلشده حرکت کند. | داده حامل، رابطه برد با حامل، میزان ماندگاری، آلودگی و سازگاری با جریانهای پاییندستی | یک اپراتور تلفن همراه، نیاز به تأیید وضعیت برد را از بین میبرد |
| پشتیبانی ترکیبی | یک روش مکانیابی را تعیین میکند در حالی که روش دیگر بار را توزیع میکند یا از اتلاف جلوگیری میکند. | مسئولیت هر تماس، تشخیص حالت، تعامل تحمل و دستور رهاسازی | دستگاههای تماسی بیشتر، به طور خودکار شواهد قابل اعتمادتری ایجاد میکنند. |

یک نقشه تماس و محل خروج ایجاد کنید
برای هر تماس پیشنهادی، ناحیه فیزیکی، سطح نهایی، محل قرارگیری قطعات، اجزای مجاور، جهت نرمال مورد انتظار و لغزش یا چرخش مجاز را مشخص کنید. نقشه همچنین باید نشان دهد که قاب ابزار، اتصالات، بستها و حسگرها ممکن است در حین نزدیک شدن از کجا عبور کنند. این امر مانع از آن میشود که یک محل مشخص در محل برخورد، برخورد را در جای دیگری از انتهای ربات پنهان کند.
نواحی دور از دسترس باید شامل اجزای بلند و آشکار بیشتری باشند. کانکتورها، اجزای لحیمکاری شده، نقاط تست، سطوح نوری، پوششها، برچسبها، لبههای برد و نواحی مورد نیاز قطعهی مورد نظر را در نظر بگیرید. سازگاری تماس باید توسط صاحب محصول تأیید شود؛ یک ناحیهی از نظر بصری صاف، به طور خودکار یک سطح نگهدارندهی تأیید شده نیست.
مسیر بار را از طریق تخته و ابزار ردیابی کنید
این گیره، قاب، اتصالات، شیلنگها، حسگرها و تخته مخصوص به خود را حمل میکند. سابقه طراحی باید نشان دهد که چگونه هر بار از تخته از طریق عناصر تماسی به ساختار ابزار و فلنج ربات منتقل میشود. یک ابزار پهن ممکن است حتی زمانی که جرم کل آن در محدوده بار مفید اسمی باشد، اینرسی چرخشی ایجاد کند.
چیزی بیش از نگهداشتن ثابت را اعتبارسنجی کنید. بلند کردن میتواند برداشت نابرابر را آشکار کند، چرخش میتواند نحوهی عملکرد جاذبه در تخته را تغییر دهد، و کاهش سرعت میتواند حرکت نسبی یا انحراف را افزایش دهد. مسیر نزدیک وسایل و حفاظ باید حجم جاروب شدهی واقعی تخته را در نظر بگیرد، نه فقط نقطهی مرکزی ابزار.
از مناطق چسبندگی مستقل و بازخورد قابل تفسیر استفاده کنید
وقتی از خلاء استفاده میشود، گروهبندی کنتاکتها در مناطق معنادار میتواند تشخیص یک دریافت جزئی را آسانتر کند. طراحی منطقه باید با هندسه برد و حالتهای کنتاکت پذیرفتهشده مطابقت داشته باشد، نه صرفاً با مسیردهی راحت شلنگ. بازخورد باید حالتهای آماده، نامشخص، از دست رفته و رها شده را به گونهای تشخیص دهد که کنترلکننده بتواند بر اساس آن عمل کند.
یک خط مشترک ممکن است نشان ندهد که کدام کنتاکت از دست رفته است. اگر برنامه نیاز به ادامه کار پس از یک نقطه غیرقابل دسترس داشته باشد، آن شرایط به یک قانون معتبر مرتبط با نقشه پشتیبانی واقعی و تست بار نیاز دارد. در غیر این صورت، پاسخ کنترل شده، نگه داشتن یا بازگرداندن برد است، نه اینکه فرض کنیم کنتاکتهای باقی مانده کافی هستند.
ترازبندی برداشت را از مبنای قرارگیری جدا کنید
محل برداشت ممکن است تقریبی باشد در حالی که مقصد نیاز به یک داده مکانیکی دقیقتر دارد. تصمیم بگیرید که آیا انتظار میرود ربات مستقیماً روی پینهای موقعیتیابی قرار گیرد، برد را به یک لانه سازگار ارائه دهد، آن را به یک مکانیزم ترازبندی تحویل دهد یا از یک حامل استفاده کند. هر گزینه نیروهای تماسی، جهت نزدیک شدن و شواهد مربوط به قرارگیری موفقیتآمیز را تغییر میدهد.
ابزار را مجبور به درگیری با فیکسچر نکنید. اگر تخته توسط گیره محکم نگه داشته شود در حالی که لانه سعی در ایجاد موقعیت متفاوت دارد، عدم تطابق کوچک میتواند به تخته یا ویژگیهای مبنا فشار وارد کند. توالی پشتیبانی، محل قرارگیری، رهاسازی گیره و قرارگیری نهایی به گونهای باشد که مالکیت عمداً منتقل شود.
تعریف جایگاه به عنوان چندین حالت تایید شده
«ربات در موقعیت مکانی» تنها یک حالت است. سیستم ممکن است نیاز به تأیید مقصد موجود، ارائه برد، درگیر بودن مرجع، پشتیبانی برد، آزاد بودن گیره، تمیز بودن ابزار و مجوز پاییندستی داشته باشد. روش حسگری به برد، لانه، محیط و طرح کیفیت بستگی دارد.
شواهد مربوط به رهاسازی نیز مهم هستند. خاموش کردن جاروبرقی یا باز بودن فکها ثابت نمیکند که تخته در لانه مانده است. یک حالت مقصد تأیید شده و یک حالت ابزار خالی تأیید شده، بخشهای مختلف انتقال را میبندند. اگر هر یک از آنها نامشخص باشد، حرکت بعدی باید یک مسیر بازیابی تعریف شده را دنبال کند.
از طریق انتقال، هویت و جهتیابی را حفظ کنید
اگر بیش از یک نسخه یا جهتگیری برد میتواند وارد سلول شود، نحوه کسب هویت و مدت اعتبار آن را مشخص کنید. اگر بردها بتوانند در یک صف مبادله شوند، اسکن قبل از برداشت ممکن است غیرقابل اعتماد شود. هویت را به یک لانه کنترلشده، حامل یا موقعیت ردیابیشده مرتبط کنید، سپس در هر انتقال، نگهداری را بهروزرسانی کنید.
بررسیهای جهتیابی باید از شواهد فیزیکی یا حسی استفاده کنند که با کاربرد مطابقت دارند. یک طرح کلی متقارن ممکن است یک برد چرخانده شده با اجزای مختلف را پنهان کند. کنترلکننده باید از تفسیر یک گرفتن صحیح به عنوان جهت صحیح محصول جلوگیری کند.
الزامات زیستمحیطی را مختص پروژه نگه دارید
جابجایی قطعات الکترونیکی ممکن است شامل الزامات الکترواستاتیک، تمیزی، دما، رطوبت، ذرات یا تماس با سطح باشد. کنترلهای مربوطه به محصول و فرآیند تولید بستگی دارد. ربات، مواد گیره، شیلنگها، وسایل و روش نگهداری، همگی در این ارزیابی قرار میگیرند.
نه یک تصویر توضیحی و نه یک نمای مختصر از کاربرد، مناسب بودن محیط را نشان نمیدهد. اتصال زمین مورد نیاز، انتخاب مواد، نظارت، تمیز کردن و تأیید باید توسط تیمهای مسئول پروژه تعیین و در طرح پذیرش مستند شود.
بازیابی طراحی پیرامون حضانت هیئت مدیره
| شرایط مشاهده شده | پاسخ کنترلشده برای تعریف | مدارک لازم قبل از شروع مجدد |
|---|---|---|
| یک منطقهی چسبندگی نامشخص است | از طریق مسیر معتبرِ عدم اطمینانِ گرفتن، مقاومت کن یا عقبنشینی کن | موقعیت مکانی هیئت مدیره، مناطق تحت پشتیبانی، مخاطبین فعال و وضعیت مجاز |
| جابجایی تخته در حین بلند کردن | جلوگیری از انتقال به مقصد عادی و ایزوله کردن وضعیت برد | وضعیت فعلی، پشتیبانی باقی مانده، مسیر بازگشت یا بازیابی بدون برخورد |
| مقصد اشغال یا در دسترس نیست | فقط در یک موقعیت یا مسیر تأیید شده به سمت یک تکیهگاه جایگزین تعریفشده نگه دارید | وضعیت مقصد، مالکیت بافر، هویت بورد و زمان پشتیبانی موجود |
| انتشار ناقص است | از مسیری که میتواند تخته را بکشد یا رها کند، عقبنشینی نکنید | وضعیت ابزار، تکیهگاه برد، مبدا مقصد و اقدام کنترلشدهی تنظیم مجدد یا مداخله |
| چرخه پس از قرارگیری جزئی قطع میشود | به جای تکرار توالی عادی، وارد حالت بازیابی شوید | نگهداری از برد، تعامل با دادهها، تماس با ابزار، موقعیت ربات و اختیار راهاندازی مجدد |
تغییر طرح پیرامون هندسه و شواهد
یک اصلاحیه جدید روی برد میتواند ارتفاع قطعه، تماسهای مجاز، هندسه لبه، سوراخهای ابزار، توزیع جرم، مبنای مقصد و محدودیتهای محیطی را تغییر دهد. ثبت تغییرات باید مشخص کند که کدام موقعیتهای مکش، تکیهگاهها، فاصلهدهندهها، حسگرها، برنامهها و نقاط بازرسی تغییر میکنند.
ابزارهای قابل تنظیم به یک وضعیت پیکربندی تأیید شده نیاز دارند. یک دستور العمل ذخیره شده، مدرک فیزیکی مبنی بر قرارگیری فنجانها یا تکیهگاهها در موقعیتهای صحیح نیست. از یک بررسی راهاندازی استفاده کنید که با پیامد یک پیکربندی اشتباه مطابقت داشته باشد و نتیجه را با هویت فعال محصول حفظ کند.
یک طرح اعتبارسنجی مرحلهای بسازید
- اصلاحات هیئت مدیره نماینده، مجوزهای تماس، مناطق ممنوعه، پشتیبانی ورودی، اطلاعات مقصد و الزامات زیستمحیطی را جمعآوری کنید.
- هندسه ابزار، نقاط پشتیبانی فعال، شلنگها، حسگرها، دادههای بار مفید ربات و حجم جاروب شده کامل را تأیید کنید.
- دریافت سیگنال را در موقعیت ورودی نمونه و تغییرات شرایط برد آزمایش کنید.
- نتایج مربوط به ناحیه تماس را جدا از نتایج مربوط به موقعیت تخته و وضعیت ابزار ثبت کنید.
- تمرین بلند کردن، انتقال، چرخش، کاهش سرعت، نزدیک شدن، نشستن، رها کردن و عقب کشیدن.
- گرفتن ناقص اجباری، جابجایی ابزار، اشغال مقصد، رهاسازی ناقص و قرارگیری مختل شده.
- تأیید هویت، نگهداری، بافر، مداخله، تنظیم مجدد و شروع مجدد مسیرها.
- قبل از بهینهسازی حرکت، روش بازرسی و پذیرش پروژه را اعمال کنید.
تعداد نمونه مورد نیاز، معیار انحراف، محدودیتهای تماس، مقادیر حرکت، زمان نگهداری، بررسیهای محیطی و مجوز خروج، همچنان جزو تصمیمات پروژه هستند.
زمینه ایمنی و ادغام
این مقام صفحه ISO 10218-2:2025 زمینه الزامات برای کاربرد رباتهای صنعتی و ادغام سلول را فراهم میکند. صفحه ایزو ۱۲۱۰۰:۲۰۱۰ اصول ارزیابی ریسک ماشینآلات و کاهش ریسک را شرح میدهد. مرور کلی رباتیک OSHA زمینه بیشتری برای سیستمهای رباتیک و فعالیتهای غیرروتین در ایالات متحده فراهم میکند.
استانداردها و مطالب ایمنی ذکر شده، ایمنی، انطباق یا گواهی بودن یک سلول پیشنهادی برای جابجایی تخته را تأیید نمیکنند. الزامات قابل اجرا، دستورالعملهای تجهیزات، ارزیابی ریسک، حفاظت، اعتبارسنجی و رویههای عملیاتی باید برای نصب و صلاحیت واقعی تعیین شوند.
چهار گزاره محدود که میتوان به آنها استناد کرد
مدیریت تخته با یک پشتیبانی تایید شده و نقشه فاصله شروع میشود؛ یک مسیر ربات نمیتواند شرایط تماس نامشخص را جبران کند.
بازخورد گرفتن باید وضعیت پشتیبانی فیزیکی مورد نیاز کنترلکننده را توصیف کند، نه اینکه تمام تماسها را به یک سیگنال آمادهی توضیحنشده تقلیل دهد.
جایگذاری تنها زمانی کامل میشود که برد پشتیبانی و مکانیابی شده باشد، ابزار آزاد شده باشد و فرآیند بعدی حالت تایید شدهی انتقال را دریافت کند.
یک نمای کلی از کاربرد میتواند نحوهی کار با برد رباتیک را نشان دهد، اما نمیتواند میزان انحراف اندازهگیری شده، امنیت گرفتن، دقت قرارگیری، کیفیت محصول، زمان چرخه، مناسب بودن برای محیط زیست، ایمنی، انطباق یا صدور گواهینامه را تعیین کند.
راهنماهای مهندسی مرتبط
- برنامهریزی اتوماسیون الکترونیک، مونتاژ و بازرسی
- اجزای سلول ربات، رابطها و کنترلهای یکپارچهسازی
- برنامهریزی پوشش حرکتی و محور خارجی ربات
سوالات متداول
چرا باید از بیش از یک نقطه پشتیبانی برای یک تخته استفاده کنیم؟
تکیهگاه توزیعشده میتواند بارگذاری موضعی را کاهش داده و کنترل حالت حملشده را آسانتر کند، اما طرحبندی مورد نیاز به ساخت برد، نواحی تماس تأیید شده، توزیع جرم، حرکت و هندسه مقصد بستگی دارد. این طرحبندی باید با محصول واقعی آزمایش شود.
آیا سیگنال خلاء ثابت میکند که کل برد ایمن است؟
نه لزوماً. معنی آن به طراحی مدار، طرحبندی منطقه، نشتی، وضعیت تماس و منطق آستانه بستگی دارد. پروژه باید هر سیگنال را به یک شرایط پشتیبانی فیزیکی پذیرفته شده متصل کند.
آیا ربات باید برد را مستقیماً با پینهای موقعیتیابی تراز کند؟
فقط زمانی که تخته، انطباق ابزار، رویکرد، هندسه مبنا و شواهد مربوط به محل قرارگیری، از این استراتژی پشتیبانی کنند. یک حامل یا مکانیزم تراز جداگانه ممکن است برای برخی از محصولات مناسبتر باشد.
آیا یک ویدیوی کوتاه از برنامه میتواند عملکرد هندلینگ را اثبات کند؟
خیر. این مطالعه، انحراف کنترلشده، چسبندگی، حرکت، قرارگیری، شرایط محیطی، چرخه تکرارشونده یا شواهد کیفی ارائه نمیدهد. این نتیجهگیریها نیاز به آزمایشهای پروژه جداگانهای دارند.
ورودیهای لازم برای بررسی مفهوم
مدلهای برد و اصلاحات، دادههای انباشت و جرم، پوشش قطعات، تماسهای تأیید شده، مناطق دور از دسترس، تکیهگاههای ورودی، فیکسچر مقصد، روش شناسایی، جهتگیری مورد نیاز، محدودیتهای محیطی، طرح بازرسی، محدوده تغییر مسیر، چرخه هدف، قوانین بافر و موارد خرابی را آماده کنید. سپس یک بررسی مفهومی EVST میتواند هندسه تکیهگاه، مناطق تماس، مسیر بار، مالکیت قرارگیری و سوالات اعتبارسنجی را بدون ایجاد نتیجهای که آزمایش نشده است، ترسیم کند.
نحوه تهیه و نگهداری این مقاله
این روش جزئیات کاربردی قابل مشاهده را با تحلیل مهندسی تکیهگاه، تماس، مسیر بار، حرکت، قرارگیری و بازیابی ترکیب میکند. زمینه ایمنی از مطالب رسمی ISO و OSHA گرفته شده است، در حالی که اظهارات خاص کاربردی محدود به اقدامات قابل مشاهده است. اصلاحات را میتوان از طریق مسیر تماس با شرکت، و سیاست حفظ حریم خصوصی نحوهی مدیریت دادههای سایت را توضیح میدهد.